Mathématiques en ECG appliquées 2
16 chapitres, dans l'ordre du programme : cours, vidéos et exercices corrigés, gratuits au départ.
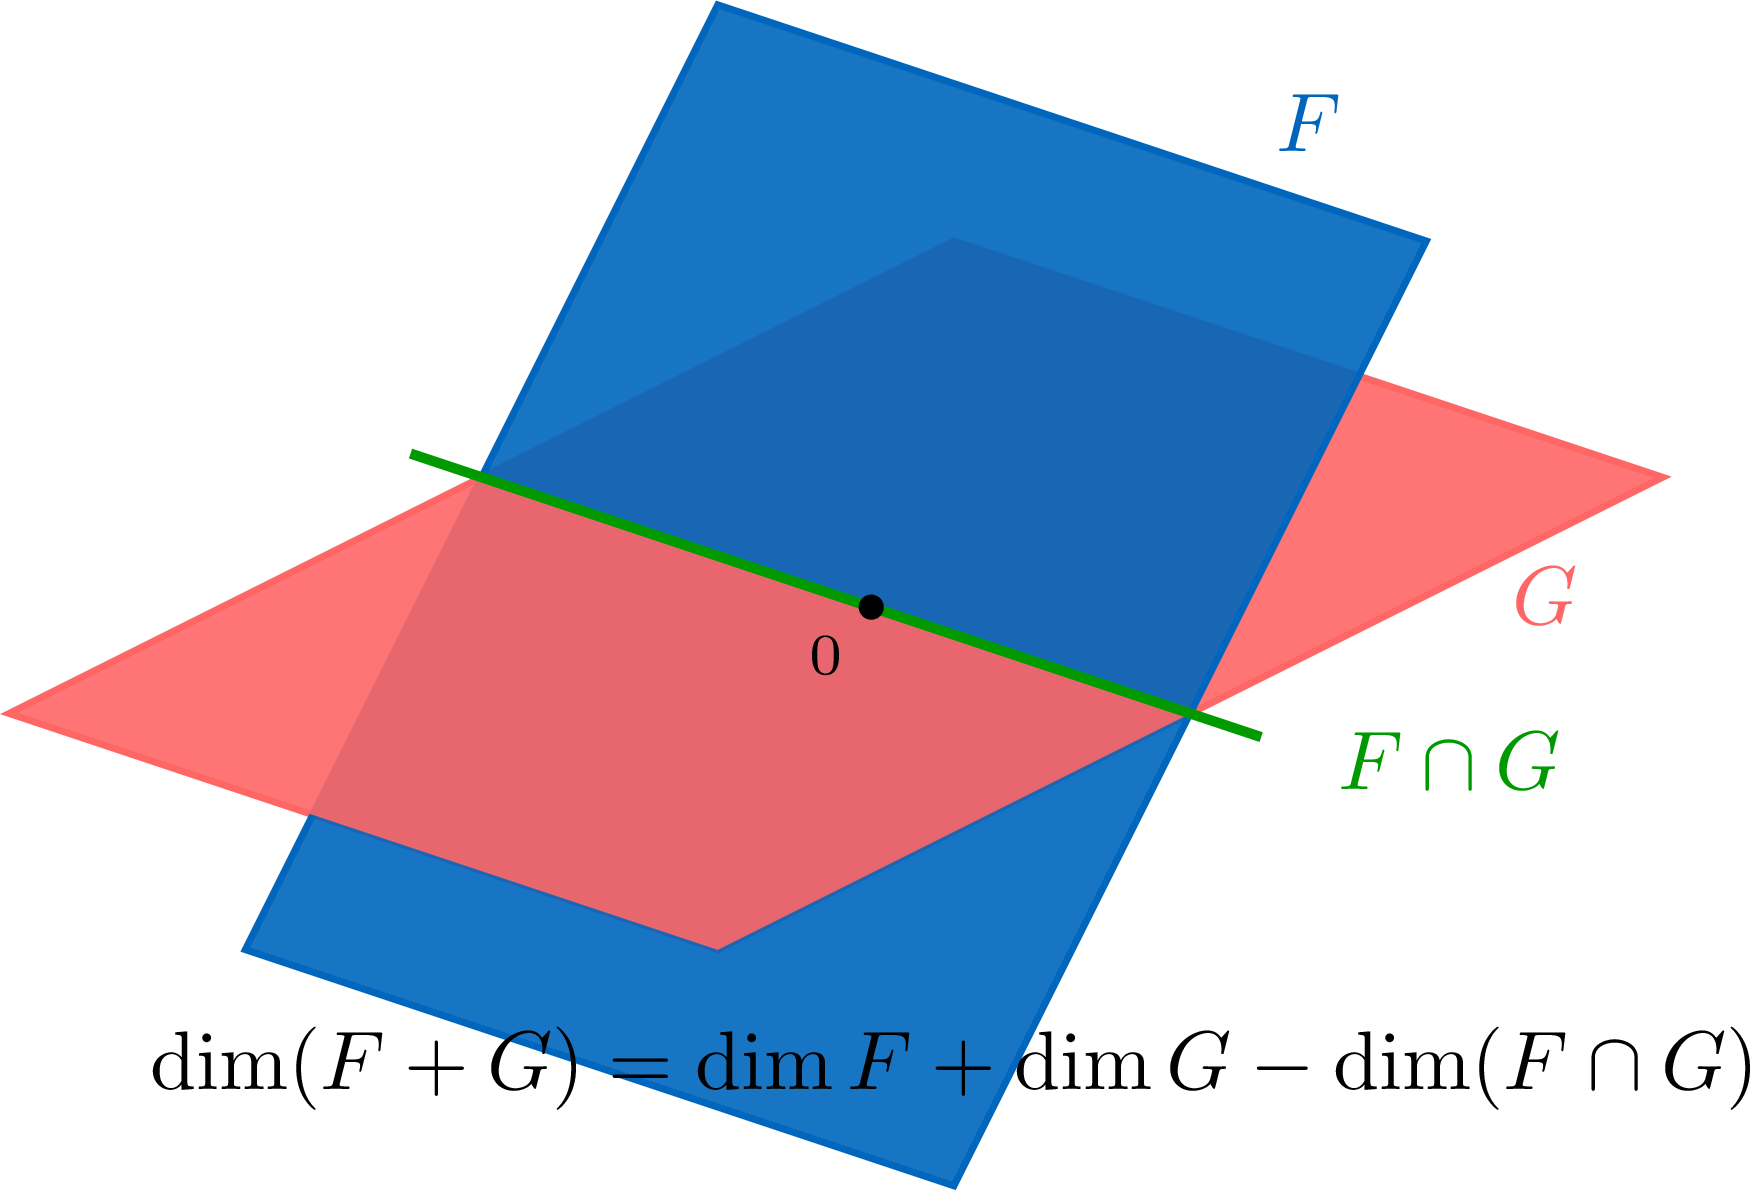
Espaces vectoriels de dimension finie
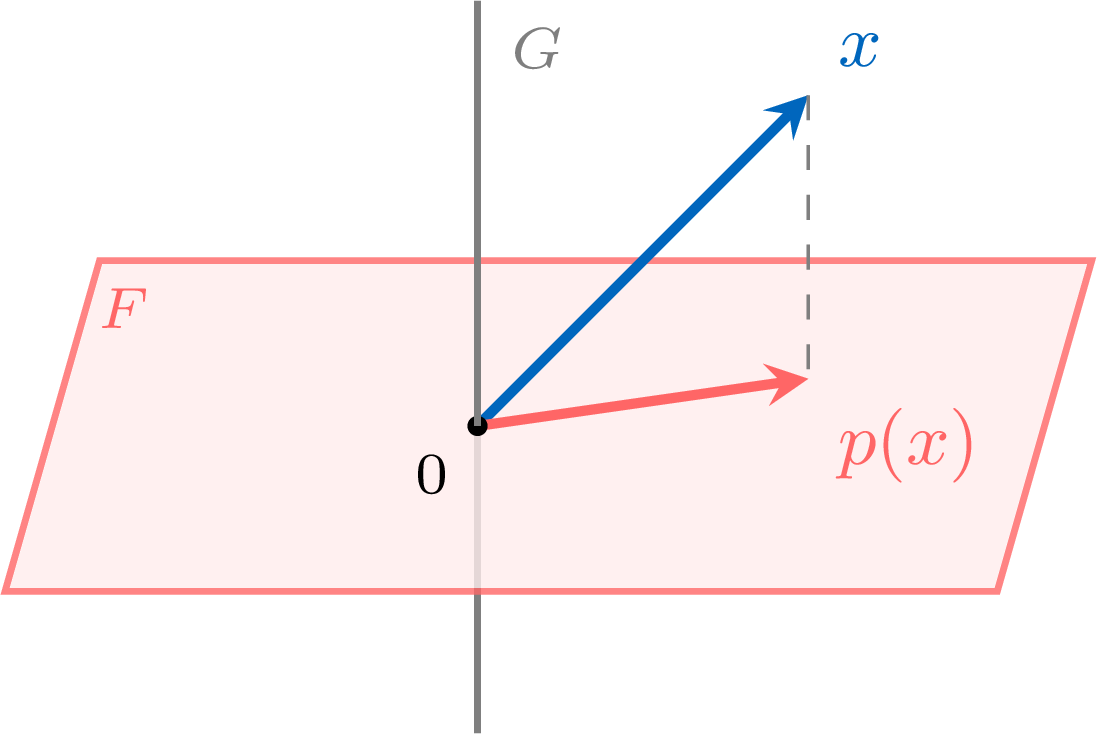
Applications linéaires et matrices
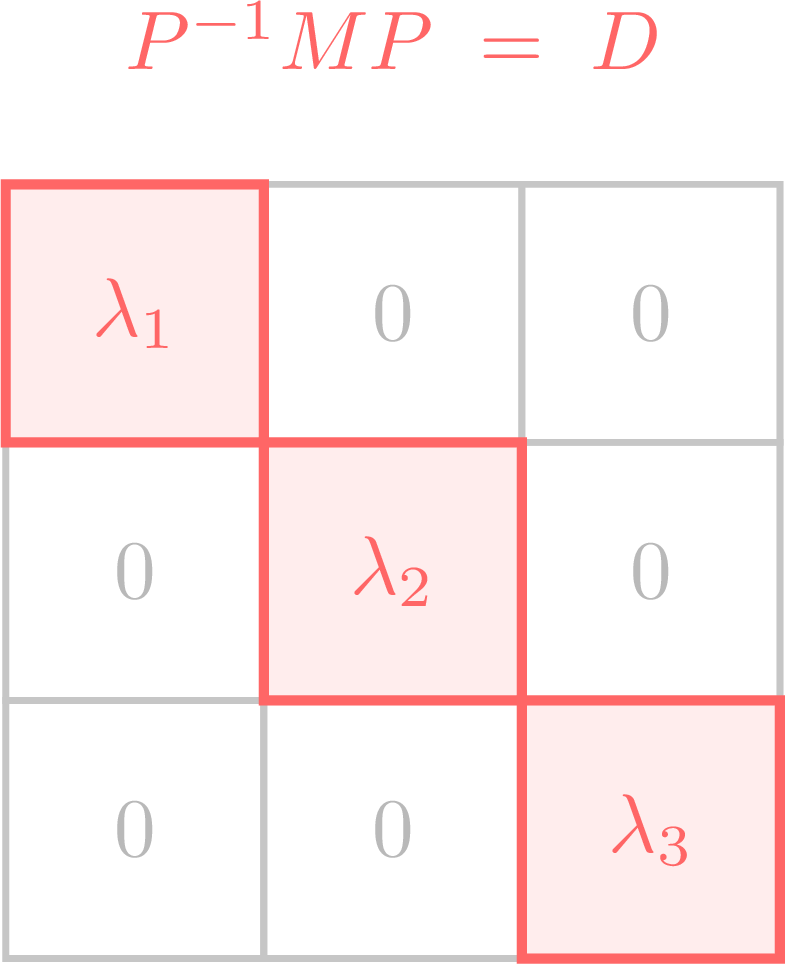
Éléments propres et réduction
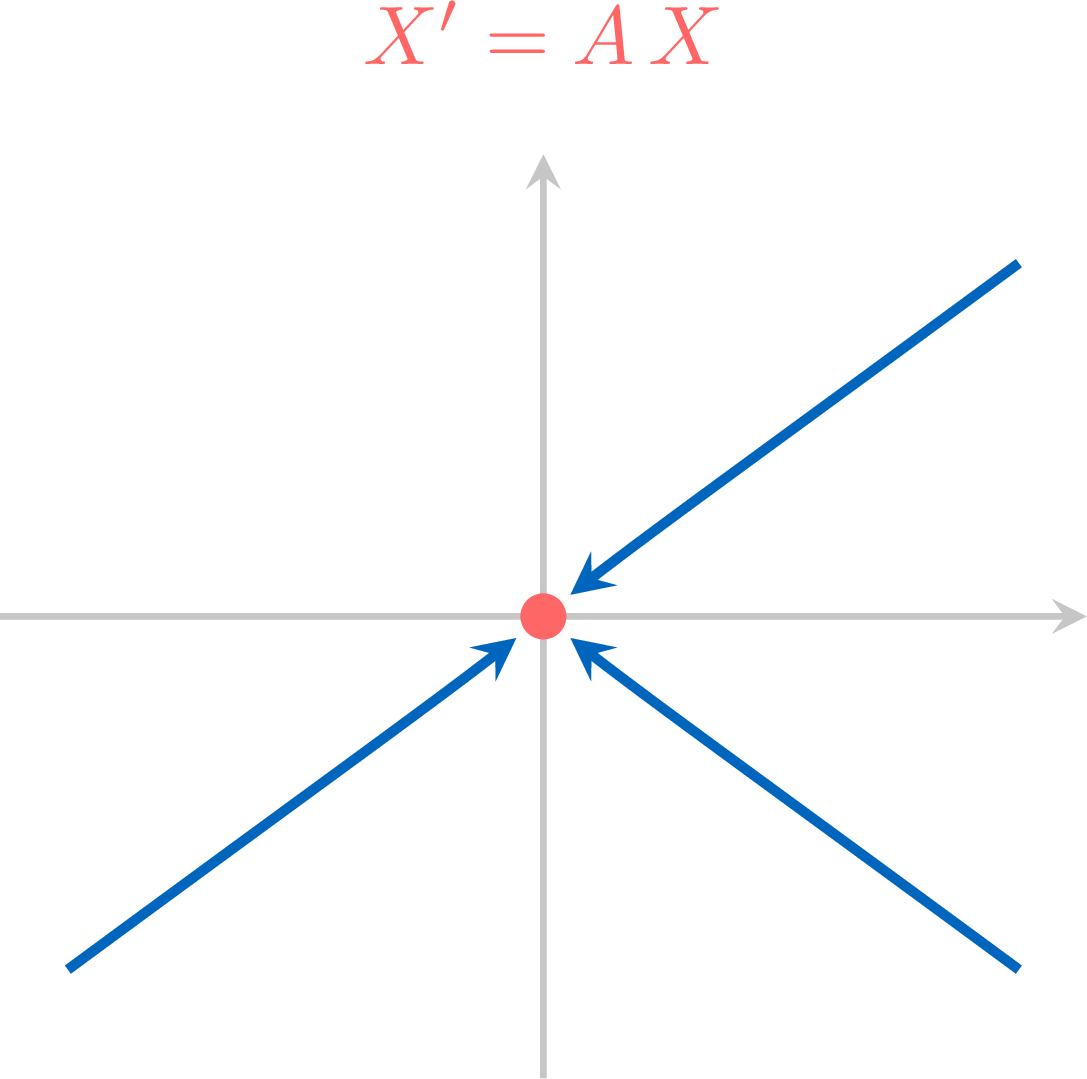
Systèmes différentiels linéaires
Compléments sur les suites et les séries
Comparaison de fonctions et développements limités
Intégrales généralisées
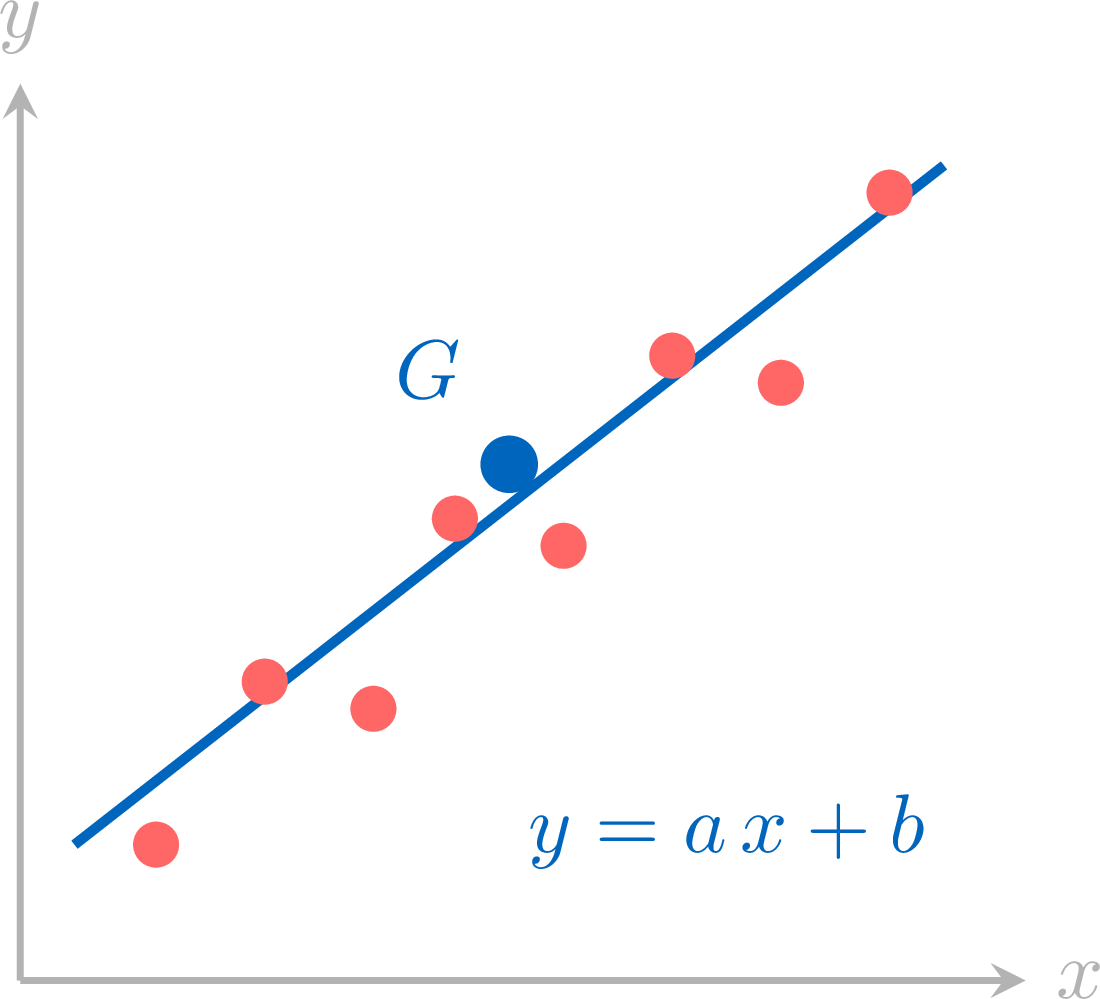
Statistiques bivariées
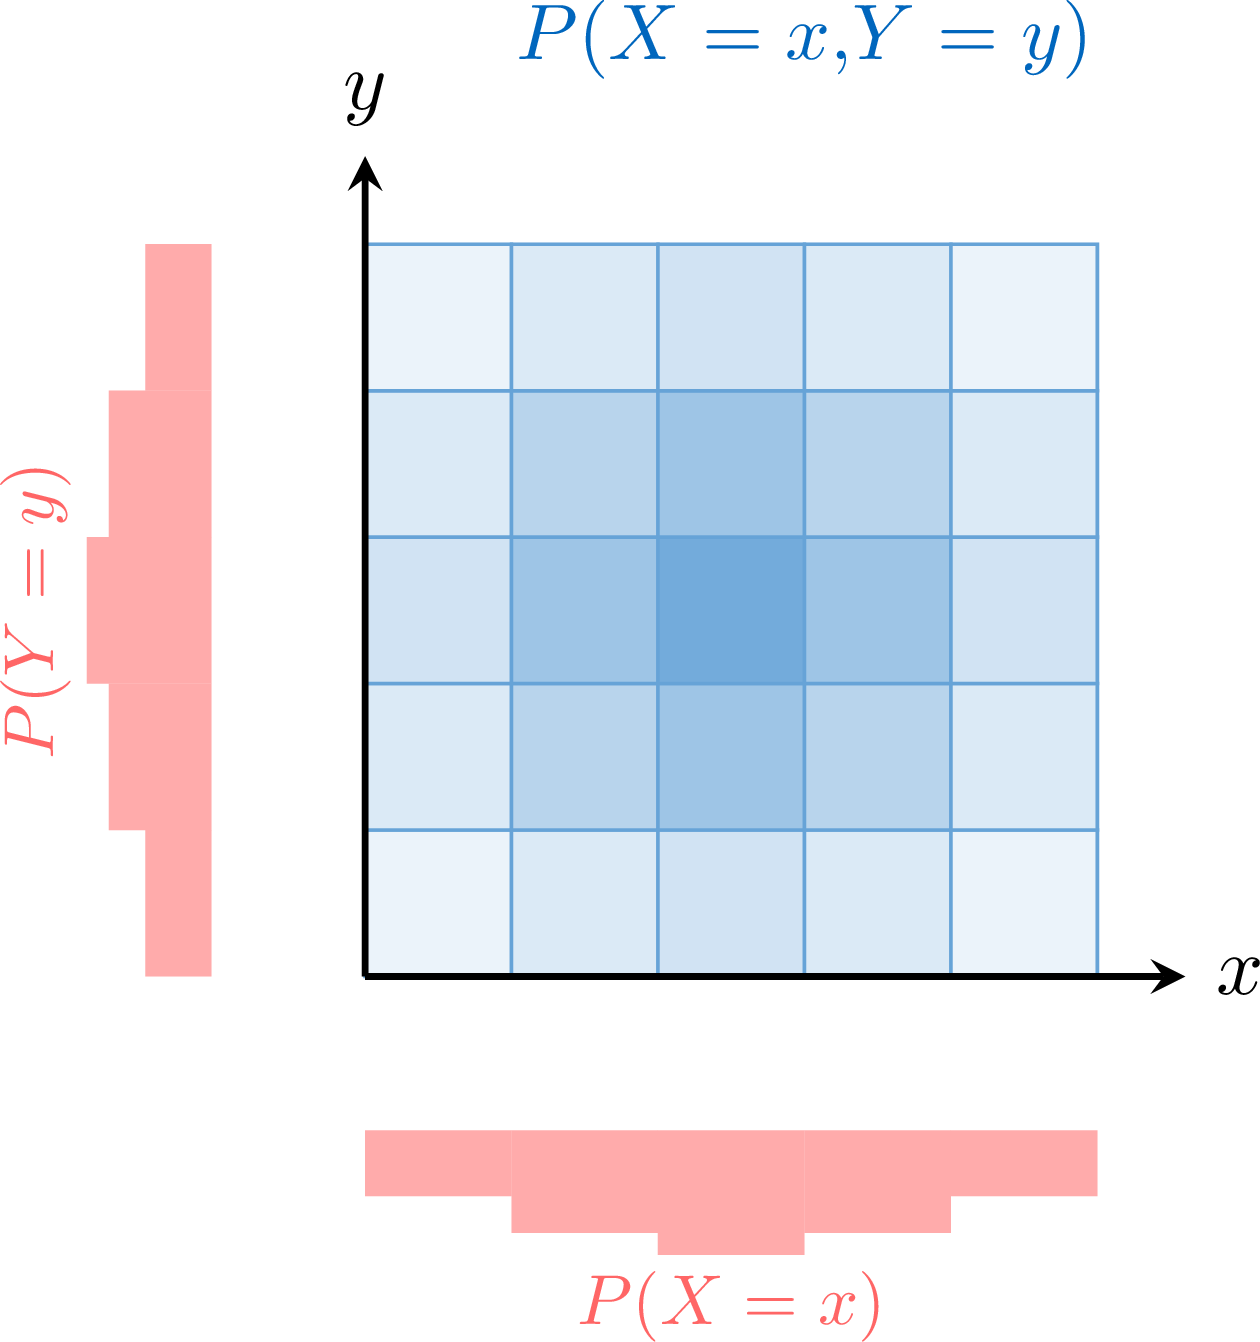
Couples de variables aléatoires discrètes
Suites de variables aléatoires discrètes
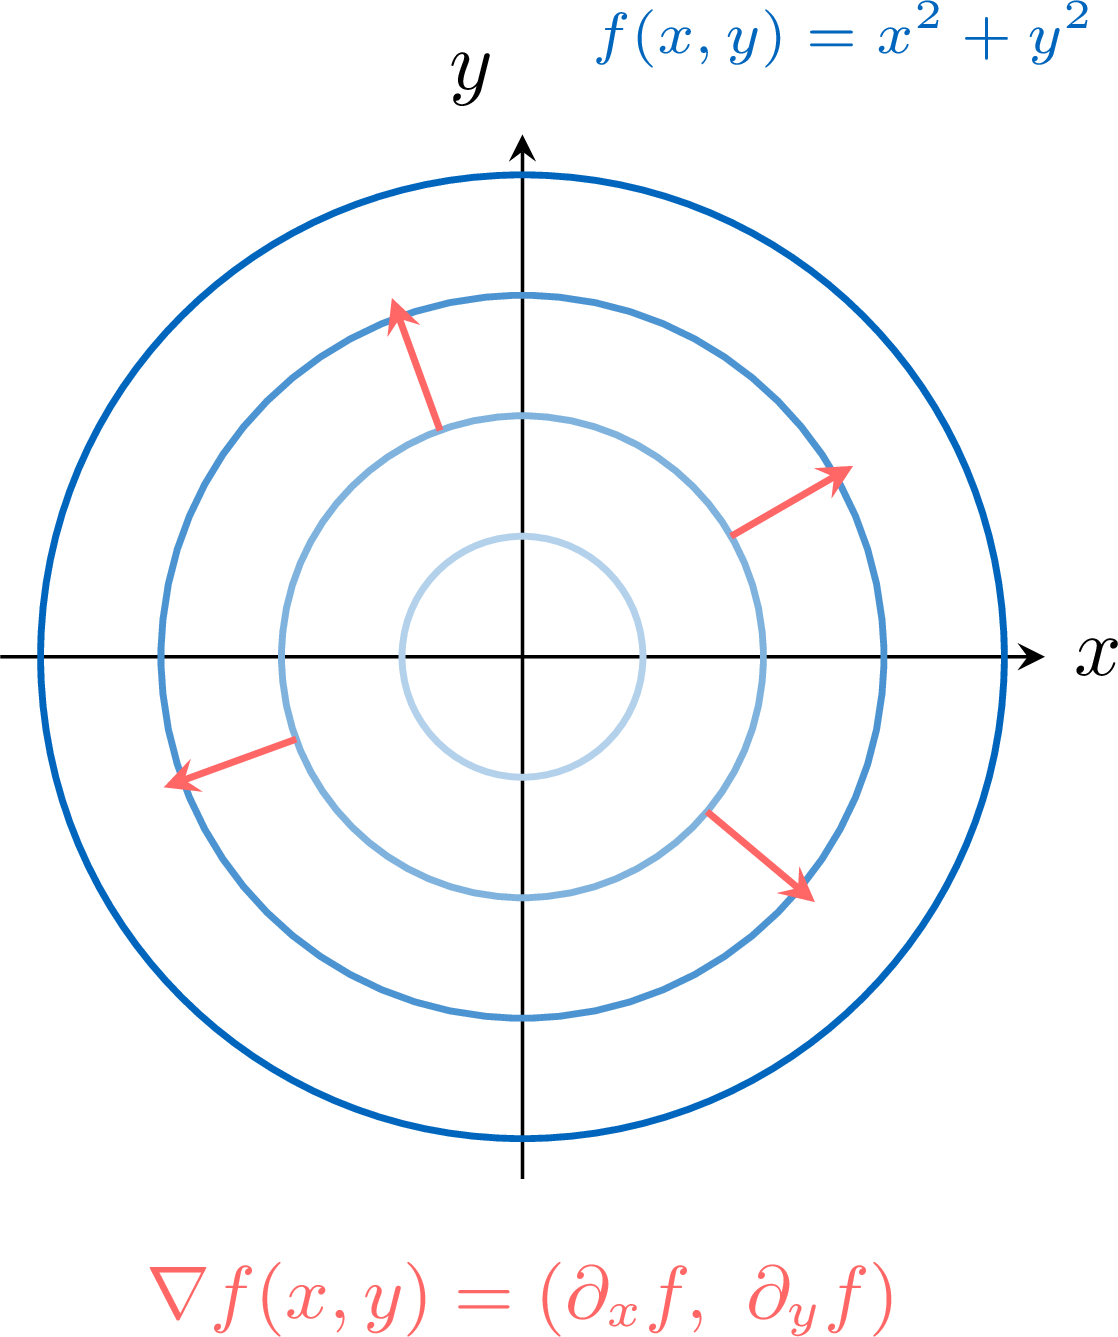
Fonctions de deux variables
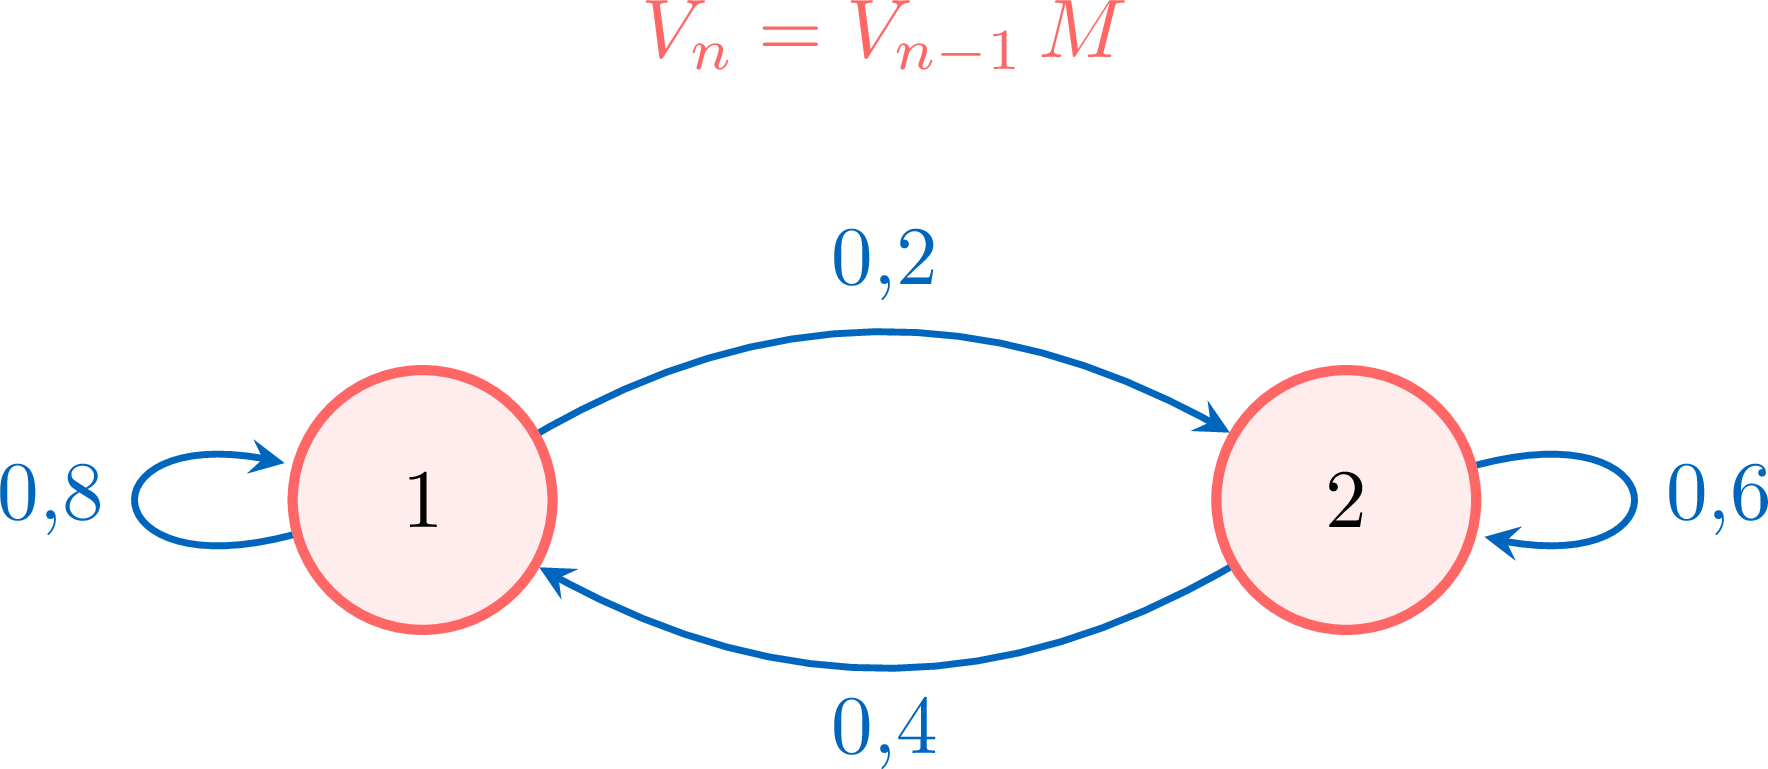
Graphes probabilistes et chaînes de Markov
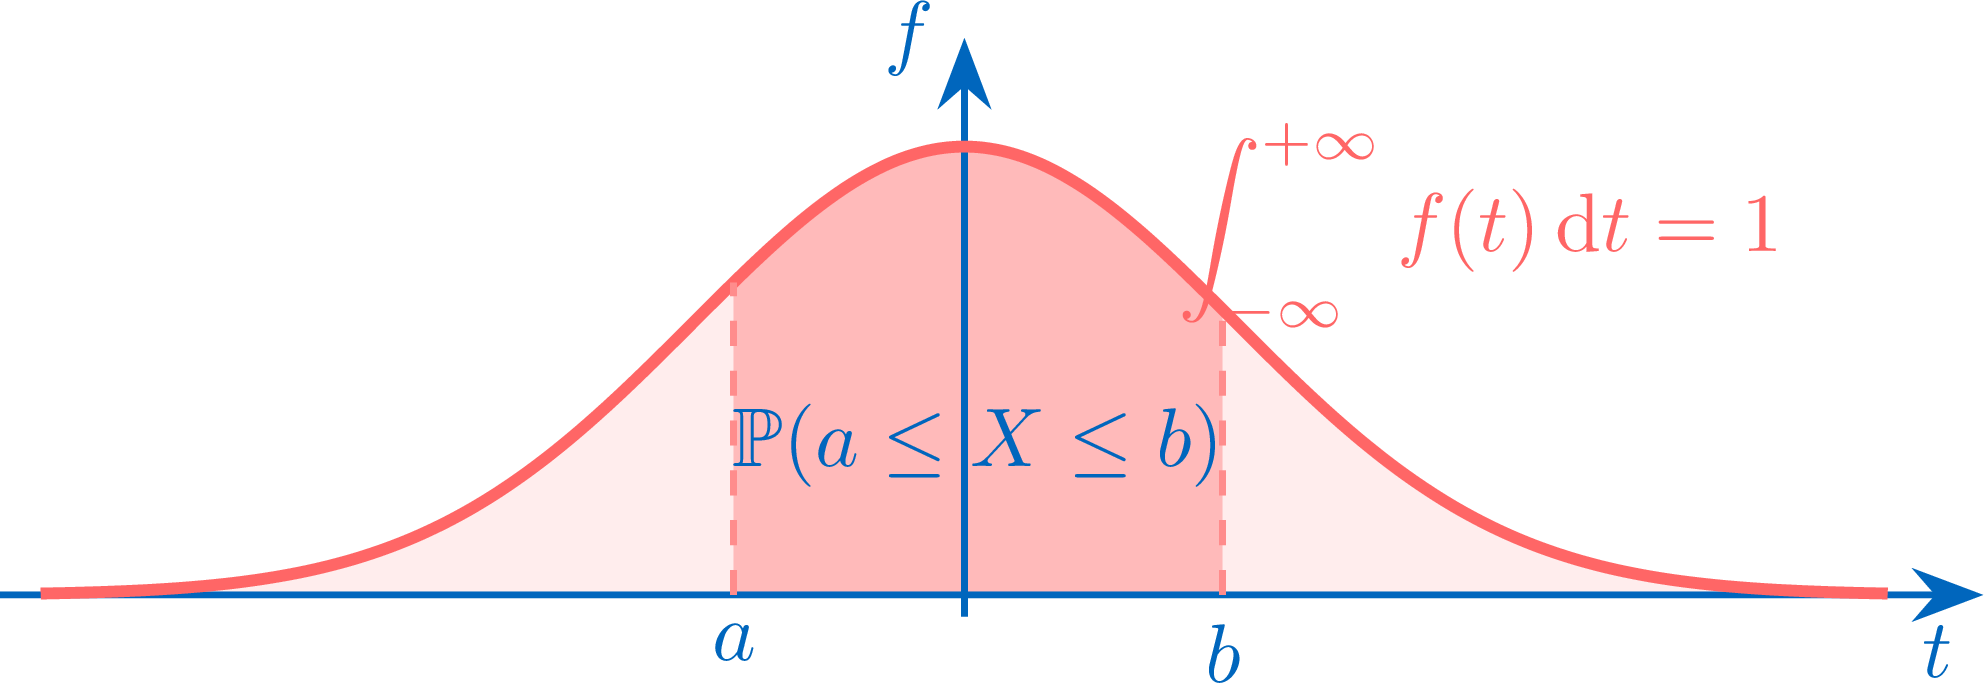
Variables aléatoires à densité
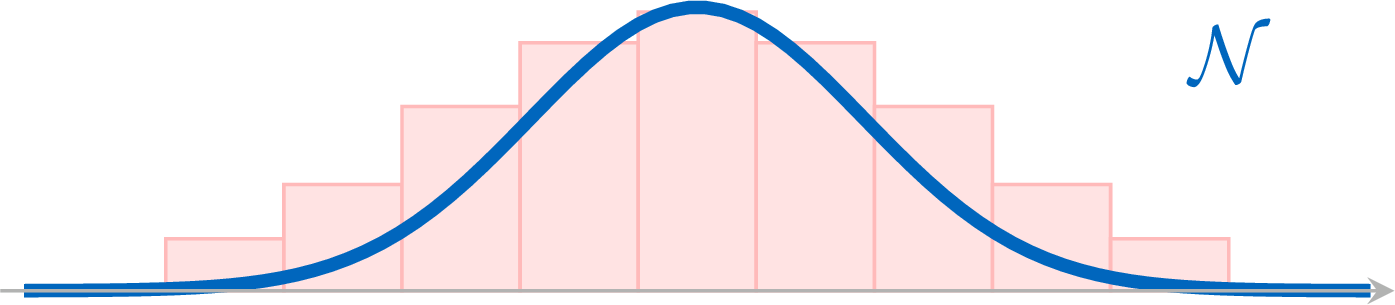
Convergences et approximations
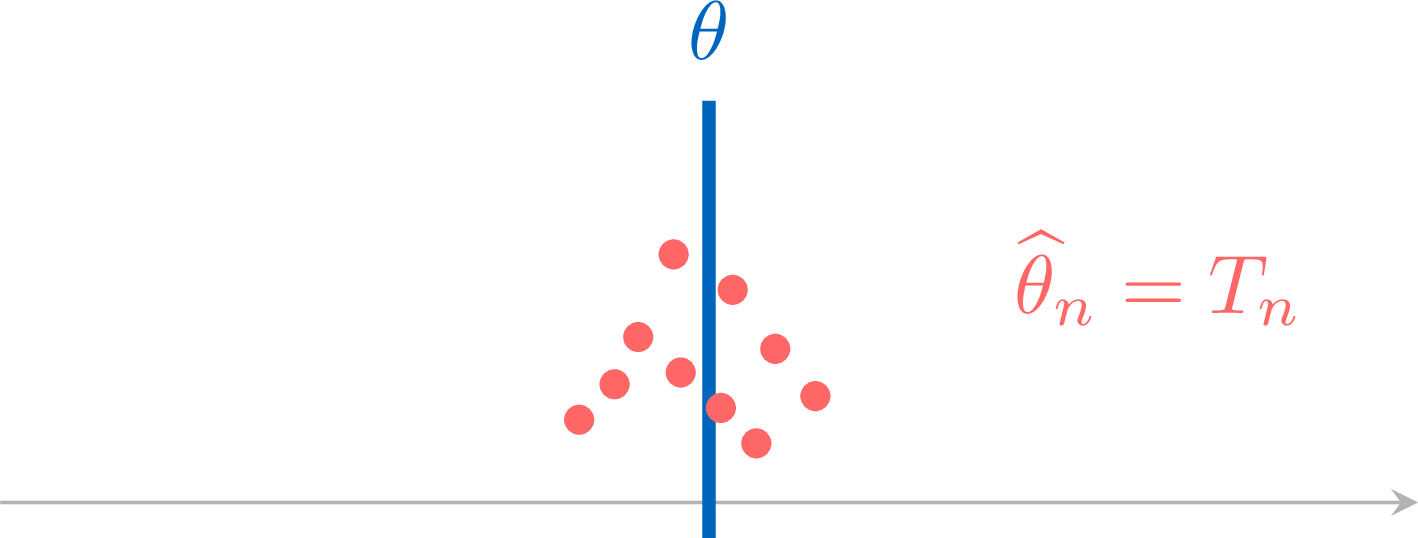
Estimation
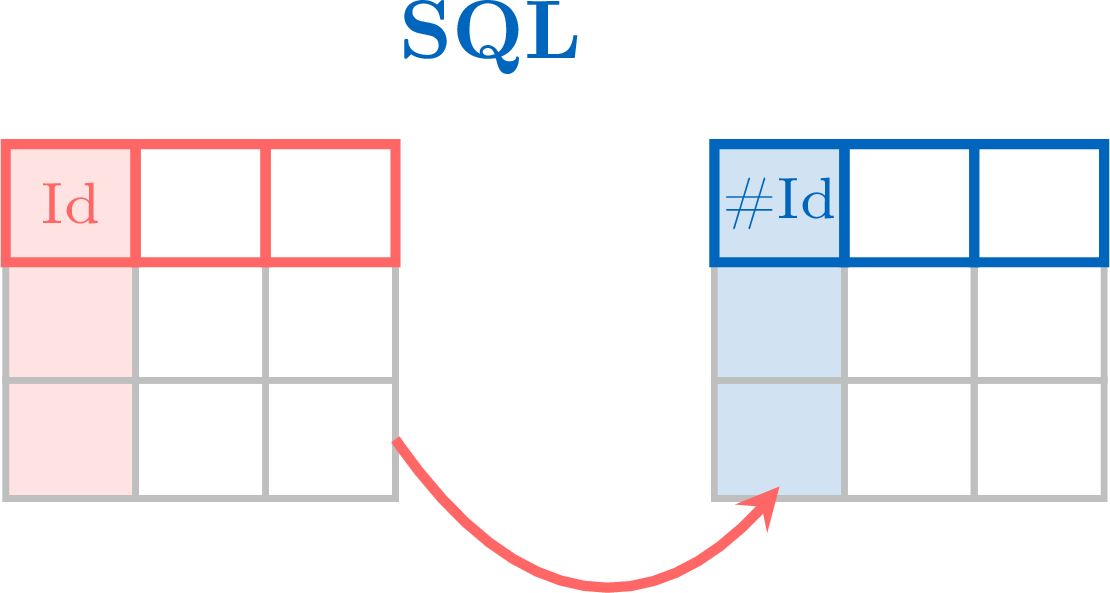
Bases de données relationnelles et SQL
Au programme
- Espaces vectoriels de dimension finie — Espaces vectoriels reels de dimension finie traites concretement sur les espaces de reference Rn, Mn,p(R) et Rn[X] : familles libres, familles generatrices, bases et bases canoniques ; espaces de dimension finie et existence de bases ; inegalite de cardinal et theoreme de la dimension ; caracterisation d'une base par le cardinal ; dimension d'un sous-espace et critere d'egalite de sous-espaces ; rang d'une famille de vecteurs, calcule par Gauss.
- Applications linéaires et matrices — Applications lineaires entre espaces vectoriels de dimension finie : endomorphismes, isomorphismes, composee, noyau, image et rang ; theoreme du rang (admis) et caracterisation des isomorphismes ; matrice d'un vecteur et d'une application lineaire, correspondance produit matriciel/composition, rang d'une matrice ; changement de base pour un endomorphisme avec la formule MatB'(f) = P^-1 MatB(f) P, et matrices semblables.
- Éléments propres et réduction — Valeurs propres, vecteurs propres et sous-espaces propres d'un endomorphisme et d'une matrice carree ; spectre ; recherche des elements propres (matrices triangulaires et 2x2, polynomes annulateurs) ; sous-espaces propres en somme directe ; diagonalisabilite et diagonalisation matricielle ; puissances d'une matrice, avec applications aux suites recurrentes lineaires. Toute matrice symetrique est diagonalisable (admis).
- Systèmes différentiels linéaires — Systemes differentiels lineaires a coefficients constants X' = AX, ou A est une matrice carree reelle et l'inconnue X une colonne de fonctions C^1. Un bref rappel des equations scalaires lineaires (ordre 1 y' = ay ; ordre 2 y'' + ay' + by = 0 resolue par son equation caracteristique) ; la forme matricielle d'un systeme et la lecture offre-demande ; le theoreme d'existence et d'unicite du probleme de Cauchy (admis) ; la structure de l'ensemble des solutions comme espace vectoriel de dimension n. Resolution pratique lorsque A est diagonalisable de taille 2 ou 3 : a chaque vecteur propre V pour la valeur propre lambda correspond la solution t -> e^{lambda t} V, et celles-ci forment une base de l'ensemble des solutions, donnant la solution generale comme combinaison des e^{lambda_i t} V_i ; la methode de resolution et des exemples resolus 2x2 et 3x3 reutilisant les elements propres du chapitre precedent. Les equilibres comme solutions constantes, caracterises par ker(A), et les trajectoires ; le comportement asymptotique des trajectoires lu sur les signes des valeurs propres (une valeur propre strictement positive donne des trajectoires divergentes ; toutes negatives ou nulles donnent la convergence vers un equilibre ; toutes strictement negatives donnent la convergence vers 0) ; la stabilite de l'equilibre nul. L'equivalence entre une equation scalaire d'ordre 2 et un systeme 2x2 via la colonne (y, y'), l'equation caracteristique de la matrice coincidant avec celle de l'equation scalaire. Un TP Python avec scipy.integrate.odeint visualise les trajectoires. L'exponentielle de matrice est hors programme.
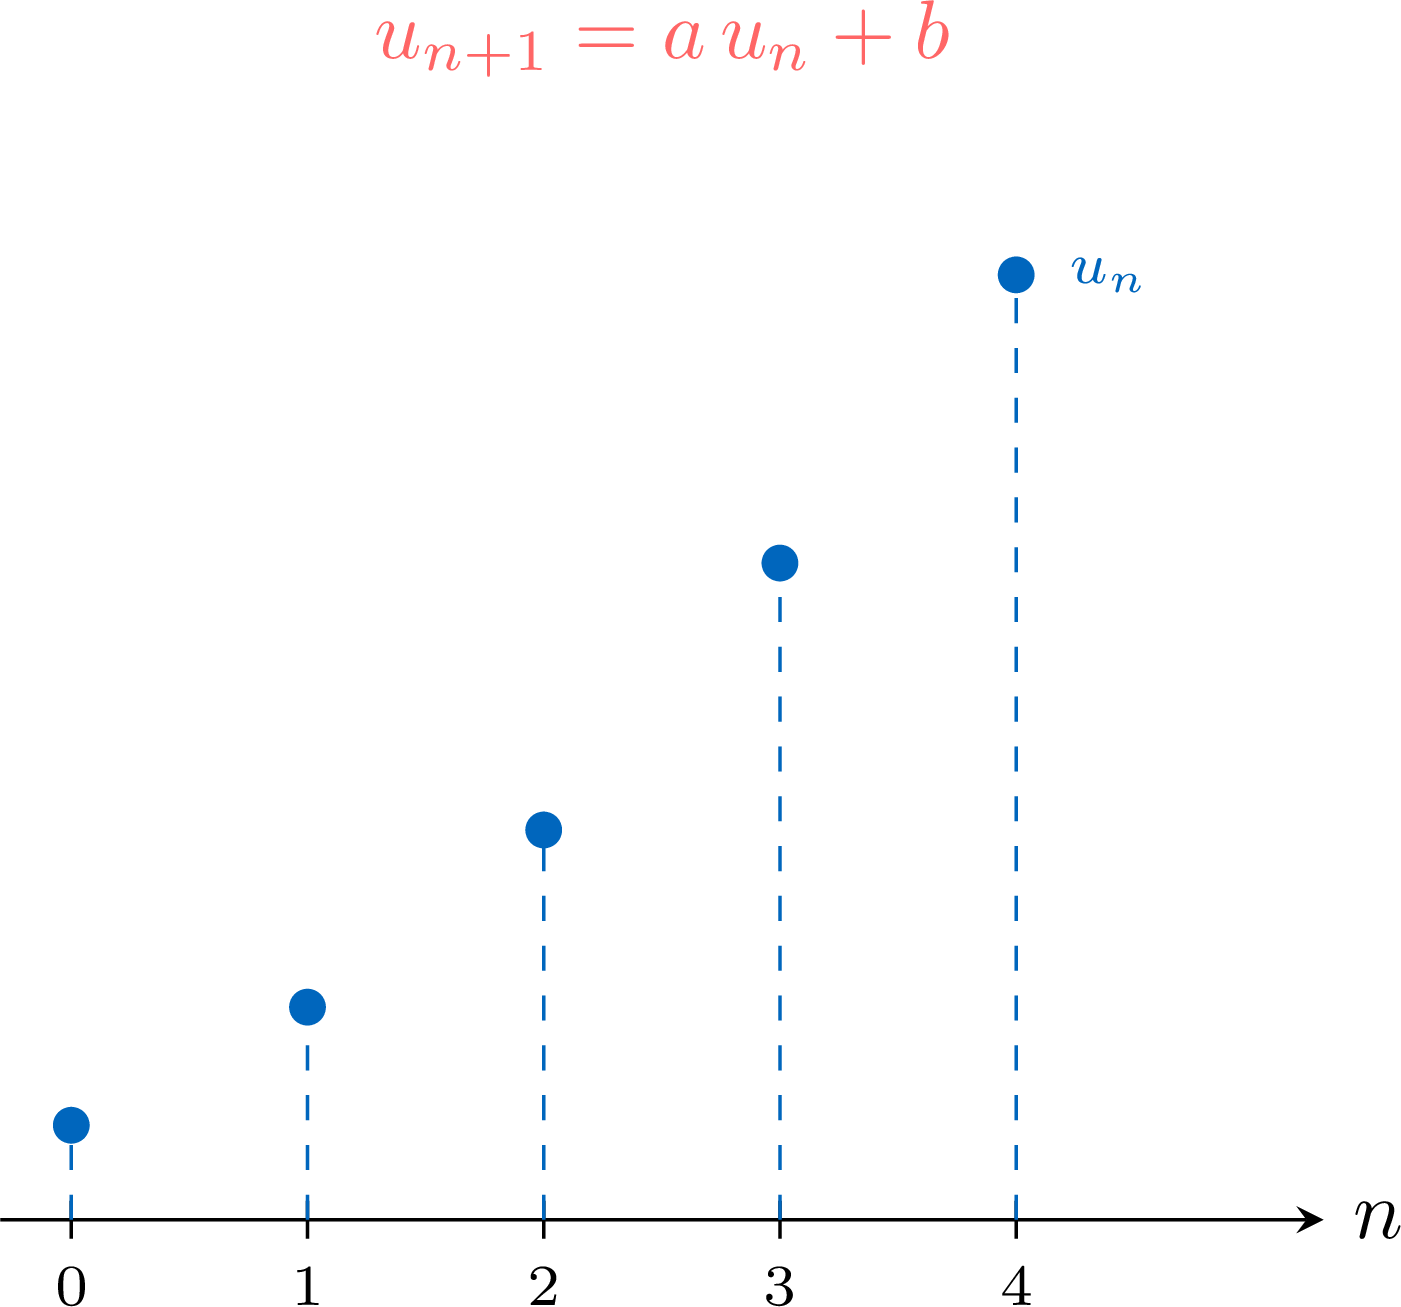
- Compléments sur les suites et les séries — Complements sur l'etude des suites et des series, dans le prolongement de la premiere annee. Comparaison asymptotique des suites reelles : negligeabilite (petit o) et equivalence, croissances comparees reecrites en notation o, compatibilite avec le produit, le quotient et la puissance mais pas l'addition. Suites recurrentes de la forme u_{n+1}=f(u_n) : intervalle stable, points fixes, la limite d'une suite recurrente convergente est un point fixe de f, monotonie lorsque f est croissante. Complements sur les series : convergence des series de Riemann somme 1/n^a, series a termes positifs et criteres de comparaison, sommes telescopiques, convergence absolue.
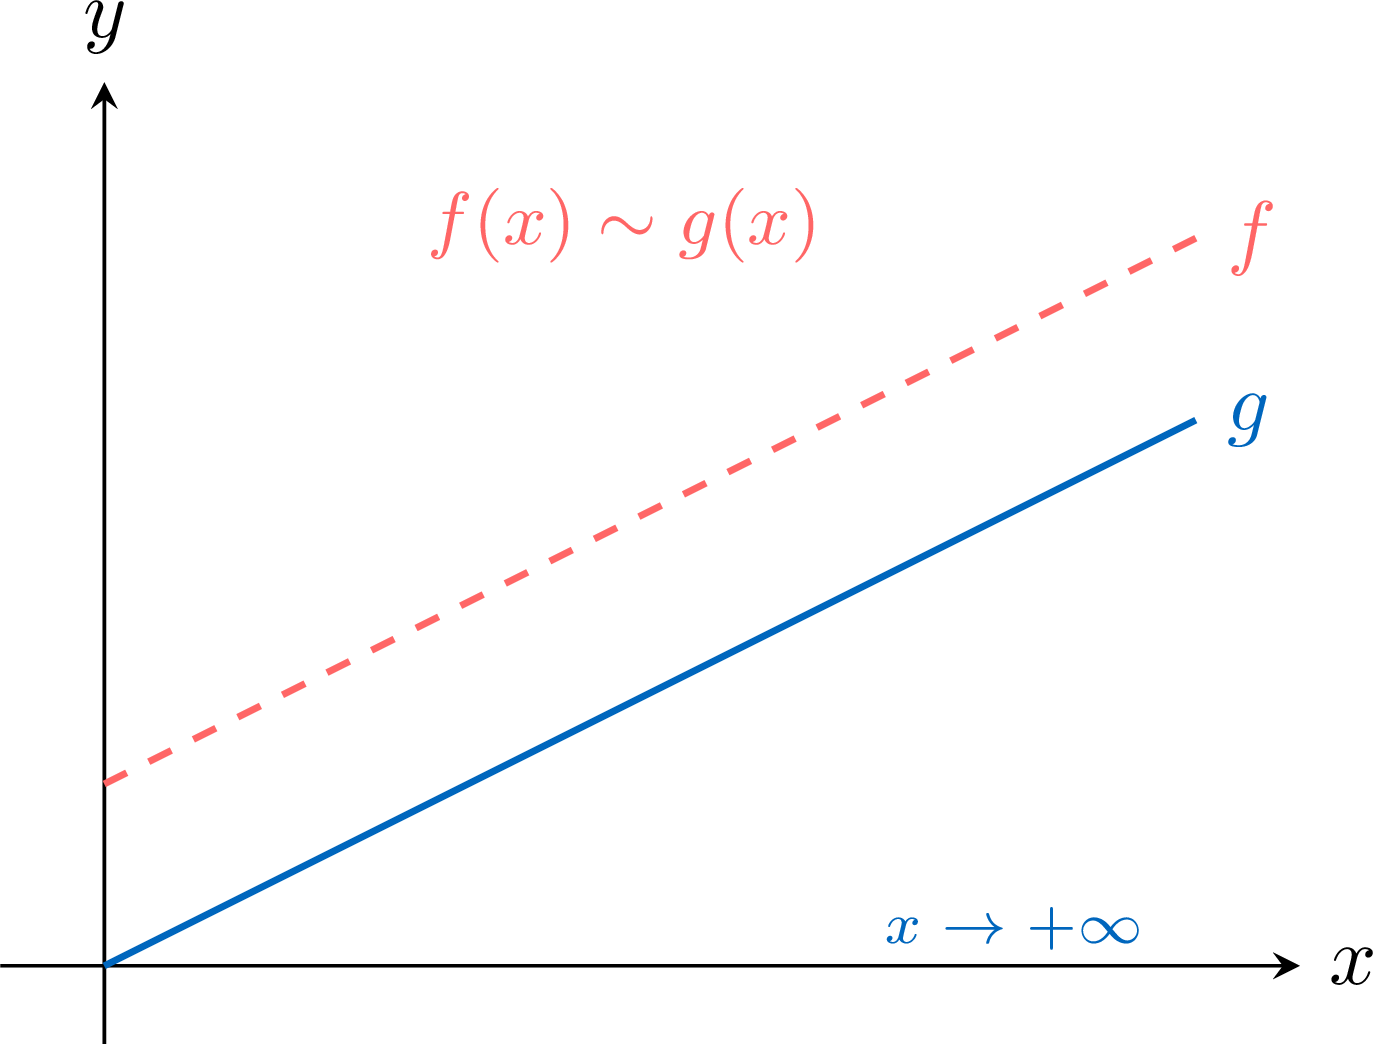
- Comparaison de fonctions et développements limités — Comparaison des fonctions au voisinage d'un point : negligeabilite f = o(g) et equivalence f ~ g, croissances comparees reformulees, compatibilite de l'equivalence avec le produit, le quotient et les puissances entieres (et les pieges de l'addition et de la composition par ln/exp). Developpements limites a l'ordre au plus 2 : definition en un point, unicite, Taylor-Young (admise), les developpements usuels de e^x, ln(1+x) et (1+x)^alpha en 0, et la position locale d'un graphe par rapport a sa tangente.
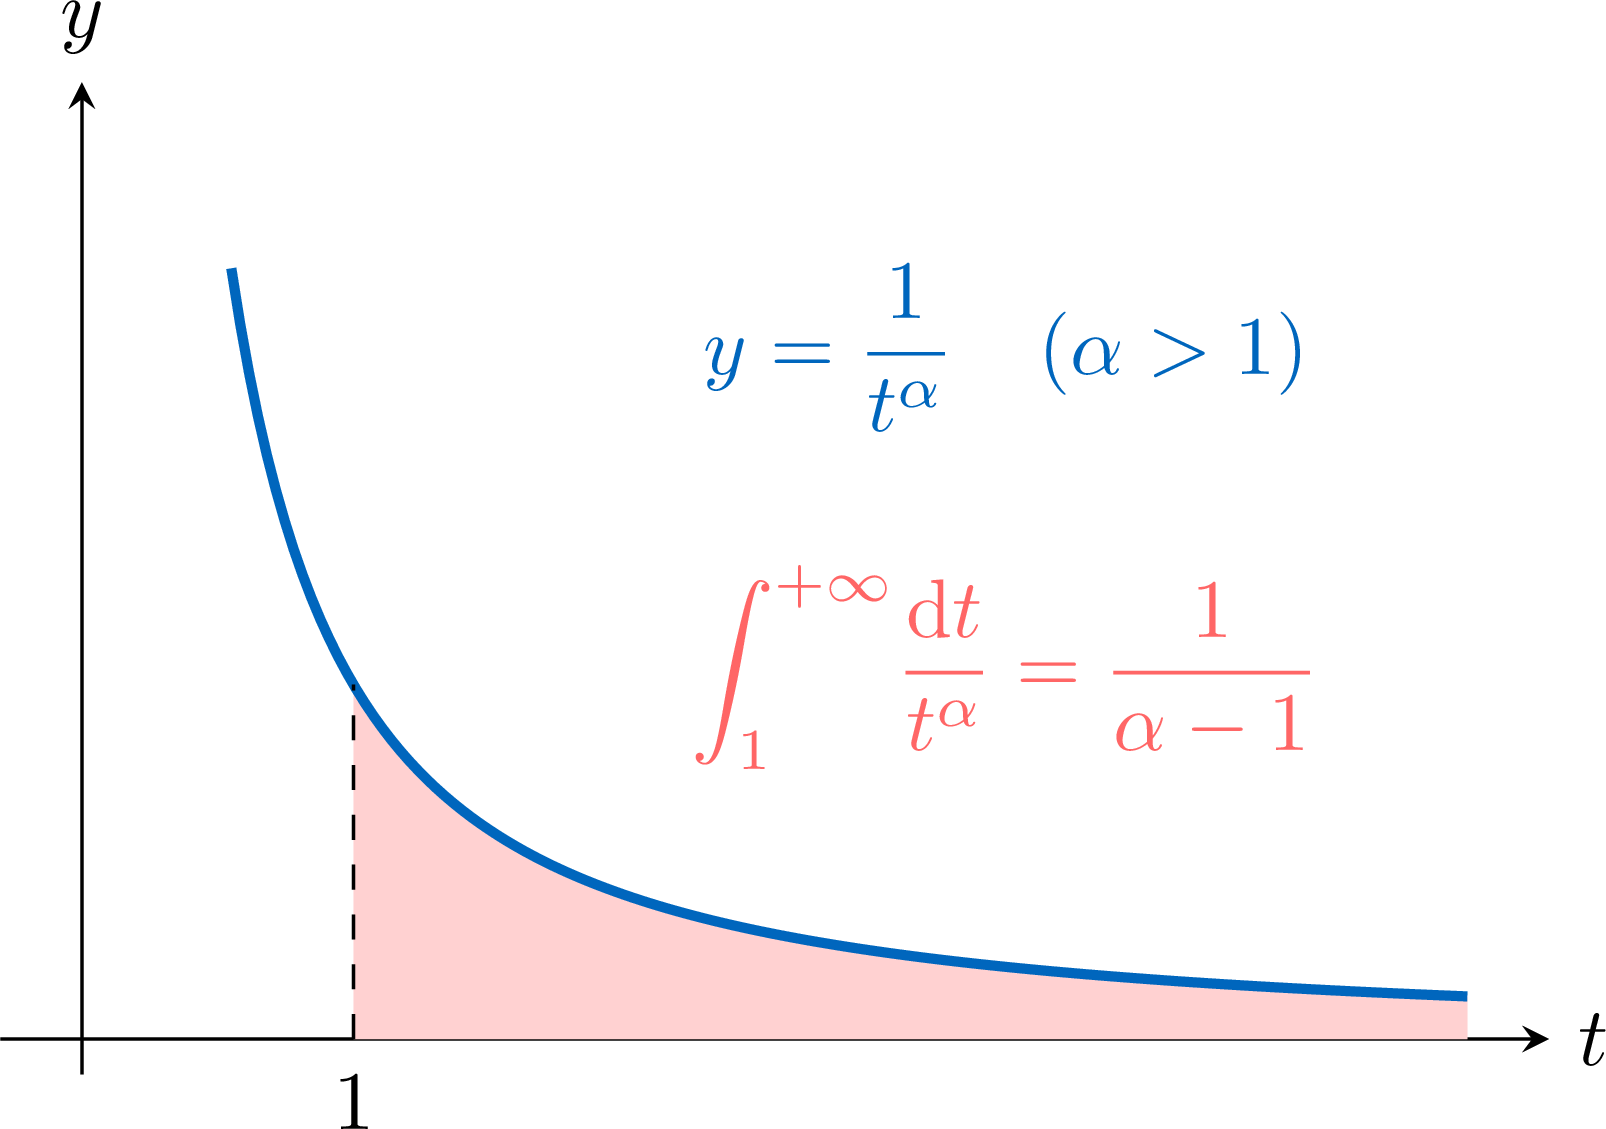
- Intégrales généralisées — Integrales generalisees (impropres) sur un intervalle a borne infinie : convergence sur [a, +infini[, ]-infini, b] et ]-infini, +infini[ comme limite d'integrales de segment ; linearite, Chasles et positivite sur les integrales convergentes ; critere des fonctions positives par majoration ; integrale de Riemann de reference en l'infini et integrale exponentielle de reference ; regles de comparaison des fonctions positives (inegalite, negligeabilite, equivalence) ; la convergence absolue implique la convergence (admis). Prepare l'etude en deuxieme annee des variables aleatoires a densite.
- Statistiques bivariées — Statistiques bivariées : série statistique à deux variables quantitatives (x_1,...,x_n) et (y_1,...,y_n) relevées sur les mêmes n individus. Nuage de points et point moyen G = (xbar, ybar). Covariance empirique s_xy = (1/n) somme (x_i - xbar)(y_i - ybar) avec la formule de Koenig-Huygens s_xy = (1/n) somme x_i y_i - xbar ybar. Coefficient de corrélation linéaire r_xy = s_xy / (s_x s_y) ; l'inégalité de Cauchy-Schwarz s_xy^2 <= s_x^2 s_y^2 donnant -1 <= r_xy <= 1 ; le cas |r_xy| = 1 ssi les points sont exactement alignés y_i = a x_i + b, le signe de a coïncidant avec celui de r_xy ; interprétation du signe et de la valeur absolue, corrélation n'est pas causalité. Ajustement des moindres carrés : variable explicative x contre variable à expliquer y, minimisation de S(a,b) = somme (y_i - a x_i - b)^2 ; l'unique droite de régression de y en x de pente a = s_xy / s_x^2 et d'ordonnée à l'origine b = ybar - a xbar, passant par le point moyen. Identité résiduelle S(a,b) = n s_y^2 (1 - r_xy^2) gouvernant la pertinence de la régression ; pré-transformations (logarithme pour y = C e^{ax}, X = x^2 pour y = a x^2 + b) pour se ramener au cas linéaire. Motivation économique par la loi d'Okun. TP Python de statistiques descriptives bivariées avec numpy et matplotlib.
- Couples de variables aléatoires discrètes — Couples de variables aleatoires discretes : loi conjointe d'un couple, lois marginales, lois conditionnelles ; loi de Z = g(X, Y) avec les cas privilegies X + Y et XY ; theoreme de transfert pour un couple et linearite de l'esperance (admis) ; independance de deux variables aleatoires discretes et E(XY) = E(X)E(Y) sous independance ; loi du minimum et du maximum ; stabilite des lois binomiale et de Poisson par somme independante ; covariance et formule de Koenig-Huygens ; coefficient de correlation ; variance d'une somme.
- Suites de variables aléatoires discrètes — Suites de variables aleatoires discretes : independance mutuelle de n variables aleatoires discretes par la factorisation des atomes conjoints ; independance d'une suite infinie ; lemme des coalitions (admis), rendant toute fonction d'un premier bloc independante de toute fonction d'un second bloc ; esperance d'une somme de n variables par linearite (sans hypothese d'independance) ; variance d'une somme de n variables, avec la correction de covariance, et sa reduction a la somme des variances sous independance.
- Fonctions de deux variables — Fonctions reelles de deux variables sur R^2 : graphes et lignes de niveau ; continuite (fonctions coordonnees, polynomiales, operations, distance euclidienne) ; calcul differentiel (derivees partielles, gradient, classes C1 et C2, theoreme de Schwarz, matrice hessienne symetrique) ; optimisation (ouverts, fermes et bornes, theoreme des bornes atteintes, extrema locaux et globaux, points critiques, condition necessaire du premier ordre grad f = 0, et critere du second ordre par le signe des valeurs propres de la hessienne : toutes positives donne un minimum, toutes negatives un maximum, signes opposes un point col). Le domaine est toujours R^2 et tous les resultats sont admis.
- Graphes probabilistes et chaînes de Markov — Graphes probabilistes et chaînes de Markov finies et homogènes associées. Un graphe probabiliste sur les sommets 1..r pondère chaque flèche par une probabilité de transition, les poids issus de chaque sommet ayant pour somme 1 ; la chaîne de Markov (X_n) enregistre l'état à chaque étape, avec la propriété sans mémoire selon laquelle l'état suivant ne dépend que de l'état présent. La matrice de transition M = (m_{i,j}), dont le coefficient m_{i,j} = P(X_{n+1}=j | X_n=i) est une probabilité conditionnelle, est stochastique par lignes. Le n-ième état V_n = (P(X_n=1), ..., P(X_n=r)) est une matrice ligne, et l'évolution est la seule relation matricielle V_{n+1} = V_n M, d'où V_n = V_0 M^n et P(X_n=j) = somme_i m_{i,j} P(X_{n-1}=i). Un état stable est une matrice ligne stochastique V vérifiant V = VM ; on le calcule en résolvant le système linéaire avec la normalisation somme x_i = 1, et – en transposant – la colonne ^tV est un vecteur propre de ^tM pour la valeur propre 1, qui en est toujours une (la colonne de uns est vecteur propre de M car chaque ligne a pour somme 1). L'interprétation probabiliste de l'état stable, des exemples de comportements d'un graphe à deux ou trois états (un unique équilibre atteint à la limite, une droite d'états stables, ou une oscillation sans convergence), et l'emploi d'une diagonalisation de M pour obtenir M^n. Tous les résultats sont énoncés sans démonstration, comme le programme l'exige ; un TP Python sur les chaînes de Markov est hébergé ici.
- Variables aléatoires à densité — Variables aleatoires reelles a densite : definition par la fonction de repartition (continue, de classe C1 sauf en un nombre fini de points), une densite et sa caracterisation, probabilites et esperance par des integrales, theoreme de transfert, variance et variable centree reduite. Transformees affine, carree et exponentielle aX+b, X^2, exp(X). Les trois lois usuelles a densite : uniforme, exponentielle (absence de memoire) et normale (centrage-reduction et table de Phi). Simulation Python des lois usuelles.
- Convergences et approximations — Operations sur les variables aleatoires quelconques (independance, lemme des coalitions, esperance d'une somme et d'un produit de variables independantes, variance d'une somme independante, tous admis) ; inegalites de Markov et de Bienayme-Tchebychev ; convergence en probabilite et loi faible des grands nombres ; convergence en loi par la fonction de repartition et cas des variables a valeurs entieres ; theoreme central limite (admis) ; approximation des lois binomiale et de Poisson par la loi normale avec correction de continuite.
- Estimation — Statistique inferentielle sur des cas simples : modele statistique, n-echantillon de variables i.i.d., estimateur et estimation, moyenne empirique ; comparaison d'estimateurs ponctuels (biais et variance) ; principe du maximum de vraisemblance, instancie sur les lois de Bernoulli et de Poisson. Estimation par intervalle de la moyenne : intervalle de confiance au niveau 1-alpha par l'inegalite de Bienayme-Tchebychev, intervalle exact pour une moyenne normale d'ecart-type connu, et intervalle asymptotique via le theoreme central limite.
- Bases de données relationnelles et SQL — Description applicative des bases de données relationnelles au moyen du langage de requêtes SQL. Le modèle relationnel : relation, attribut, domaine (types INTEGER et TEXT), enregistrement/ligne, table, schéma de relation, clef primaire PRIMARY KEY, clef étrangère FOREIGN KEY, schéma relationnel. Le vocabulaire SQL (table, colonne/champ, schéma, enregistrements) et les opérateurs arithmétiques (+, -, *), de comparaison (=, <>, <, <=, >, >=) et logiques (AND, OR, NOT). Les commandes exigibles, chacune démontrée sur de petites tables d'exemple : CREATE TABLE (avec déclaration des clefs primaires et étrangères), SELECT ... FROM (projection), WHERE (sélection/restriction), INSERT INTO ... VALUES, DELETE FROM, UPDATE ... SET, et la jointure INNER JOIN ... ON. Les opérateurs ensemblistes (UNION, INTERSECT, EXCEPT), les fonctions d'agrégation (MIN, MAX, SUM, AVG, COUNT), DISTINCT et ORDER BY sont mentionnés comme non exigibles. Pas de Python dans ce chapitre.