Éducation Nationale Française · ECGappliquées 2
Fonctions de deux variables
Jusqu'ici une fonction prenait un nombre réel et en renvoyait un. Beaucoup de grandeurs dépendent pourtant de deux entrées à la fois : un coût de production dépend des quantités de deux biens, une utilité dépend des quantités de deux produits, une production dépend du capital et du travail (une fonction de Cobb–Douglas). On étudie donc des fonctions \(f\) qui prennent un point \((x, y)\) du plan \(\mathbb{R}^2\) et renvoient un seul nombre réel. On apprend d'abord à représenter une telle fonction (son graphe, ses lignes de niveau), puis à mesurer sa continuité, puis on construit la boîte à outils différentielle — les dérivées partielles \(\partial_1 f, \partial_2 f\), le gradient \(\nabla f\), les classes \(\mathcal{C}^1\) et \(\mathcal{C}^2\), et la matrice hessienne symétrique \(\nabla^2 f\) — et on termine par l'optimisation : comment localiser les minima et maxima de \(f\), d'abord par la condition nécessaire \(\nabla f = 0\), puis par le signe des valeurs propres de la hessienne. Conventions : sauf mention contraire, une fonction est définie sur le plan \(\mathbb{R}^2\) tout entier (ou sur un sous-ensemble ouvert, pour la recherche d'extrema libres) ; l'existence d'extrema sur une région contrainte s'étudie à part, sur des sous-ensembles fermés bornés. La distance entre deux points \(a = (a_1, a_2)\) et \(b = (b_1, b_2)\) est la distance euclidienne \(d(a, b) = \sqrt{(a_1 - b_1)^2 + (a_2 - b_2)^2}\) ; et on note \(\partial_1 f, \partial_2 f\) les deux dérivées partielles. Tous les résultats de ce chapitre sont admis ; les rares justifications conservées sont là pour rendre les énoncés plausibles, non parce qu'une démonstration est exigée.
I
Fonctions sur \(\mathbb{R}^n\) et leur graphe
I.1
Fonctions de plusieurs variables et graphe
On commence par les objets eux-mêmes. Une fonction de \(n\) variables prend un \(n\)-uplet et renvoie un nombre ; les plus simples sont les fonctions polynomiales et affines, exactement comme en une variable. Pour visualiser une fonction, on trace son graphe, qui vit maintenant une dimension au-dessus de l'espace de départ.
Définition — Fonction de \(n\) variables
Une fonction de \(n\) variables réelles est une fonction \(f\) définie sur \(\mathbb{R}^n\) à valeurs dans \(\mathbb{R}\) : $$ f : (x_1, \dots, x_n) \in \mathbb{R}^n \longmapsto f(x_1, \dots, x_n) \in \mathbb{R}. $$ Exemple
Les applications suivantes sont des fonctions de deux variables sur \(\mathbb{R}^2\) : $$ f(x, y) = x^3 - 4xy^2, \qquad g(x, y) = \ln(1 + x^2 + y^2) + 2e^x. $$ L'application \(i(x_1, \dots, x_n) = \left(\sum_{k=1}^n x_k\right)^2 - \sum_{k=1}^n x_k^2\) est une fonction de \(n\) variables sur \(\mathbb{R}^n\). Exemple
La température dans une pièce est une fonction de trois coordonnées d'espace, \(T(x, y, z)\) ; le chiffre d'affaires d'une entreprise est une fonction des prix de tous les biens qu'elle vend. Le nombre de variables d'entrée est dicté par la situation modélisée, non par la formule. Définition — Fonction polynomiale et affine
- Une fonction polynomiale sur \(\mathbb{R}^n\) est une combinaison linéaire de monômes \((x_1, \dots, x_n) \mapsto x_1^{k_1} x_2^{k_2} \cdots x_n^{k_n}\), où \(k_1, \dots, k_n\) sont des entiers naturels.
- Une fonction affine sur \(\mathbb{R}^n\) est une fonction polynomiale de la forme $$ f : (x_1, \dots, x_n) \mapsto u_1 x_1 + \cdots + u_n x_n + c, \qquad u_1, \dots, u_n, c \in \mathbb{R}. $$
Exemple
La fonction \(f(x, y) = x^3 - 4xy^2\) ci-dessus est polynomiale. Une entreprise produisant deux biens en quantités \(x\) et \(y\), de coûts unitaires \(3\) et \(2\) et de coût fixe \(5\), a pour coût total $$ C(x, y) = 3x + 2y + 5, $$ qui est une fonction affine de \((x, y)\). Définition — Graphe d'une fonction
Soit \(f : \mathbb{R}^n \to \mathbb{R}\). Le graphe de \(f\) est le sous-ensemble de \(\mathbb{R}^{n+1}\) $$ \mathcal{G}_f = \{(x_1, \dots, x_n, x_{n+1}) \in \mathbb{R}^{n+1} : x_{n+1} = f(x_1, \dots, x_n)\}. $$ Exemple
Pour \(n = 1\), le graphe de \(f\) est sa courbe représentative habituelle dans le plan \(\mathbb{R}^2\). Pour \(n = 2\), le graphe de \(f\) est une surface de l'espace \(\mathbb{R}^3\) : par exemple le graphe de \(f(x, y) = x^2 + y^2\) est un bol tourné vers le haut (un paraboloïde elliptique), dont le point le plus bas est à l'origine. Pour \(n \ge 3\) le graphe vit dans \(\mathbb{R}^{n+1}\) et ne peut plus être dessiné. Exemple
Par contraste, le graphe du coût affine \(C(x, y) = 3x + 2y + 5\) est un plan de \(\mathbb{R}^3\), incliné selon les coefficients \(3\) et \(2\) et relevé du coût fixe \(5\) — pas une surface courbe comme le paraboloïde. Proposition — Graphe d'une fonction affine
Pour \(n = 2\), le graphe de la fonction affine \(f(x, y) = ax + by + c\) est le plan de \(\mathbb{R}^3\) d'équation \(z = ax + by + c\), soit \(ax + by - z + c = 0\). Plus généralement, le graphe d'une fonction affine de \(n\) variables est un hyperplan affine de \(\mathbb{R}^{n+1}\).
C'est immédiat d'après la définition du graphe : un point \((x, y, z)\) appartient à \(\mathcal{G}_f\) si et seulement si \(z = f(x, y) = ax + by + c\), ce qui est exactement l'équation du plan.
Méthode — Reconnaître une fonction polynomiale ou affine
Pour reconnaître le type d'une fonction : elle est polynomiale lorsqu'elle est une somme de termes, chacun étant une constante fois un produit de puissances entières positives des variables ; elle est affine lorsque de plus chaque terme est de degré total au plus \(1\) (une somme \(u_1 x_1 + \cdots + u_n x_n\) plus une constante). Compétences à pratiquer
- Reconnaître des fonctions et décrire des graphes
I.2
Lignes de niveau
Une surface de l'espace est difficile à dessiner, mais il existe une façon plane de la lire : on la coupe à hauteur constante et on projette la coupe sur le plan de départ. On obtient une famille de courbes — les lignes de niveau — exactement comme les courbes de niveau d'une carte topographique ou les isobares d'une carte météorologique.
Définition — Ligne de niveau
Soit \(f : \mathbb{R}^n \to \mathbb{R}\) et \(\lambda \in \mathbb{R}\). L'ensemble de niveau de valeur \(\lambda\) de \(f\) est l'ensemble des points où \(f\) prend la valeur \(\lambda\) : $$ \{(x_1, \dots, x_n) \in \mathbb{R}^n : f(x_1, \dots, x_n) = \lambda\}. $$ Dans le cas \(n = 2\) cet ensemble est en général une courbe, et on l'appelle alors la ligne de niveau de valeur \(\lambda\). Exemple
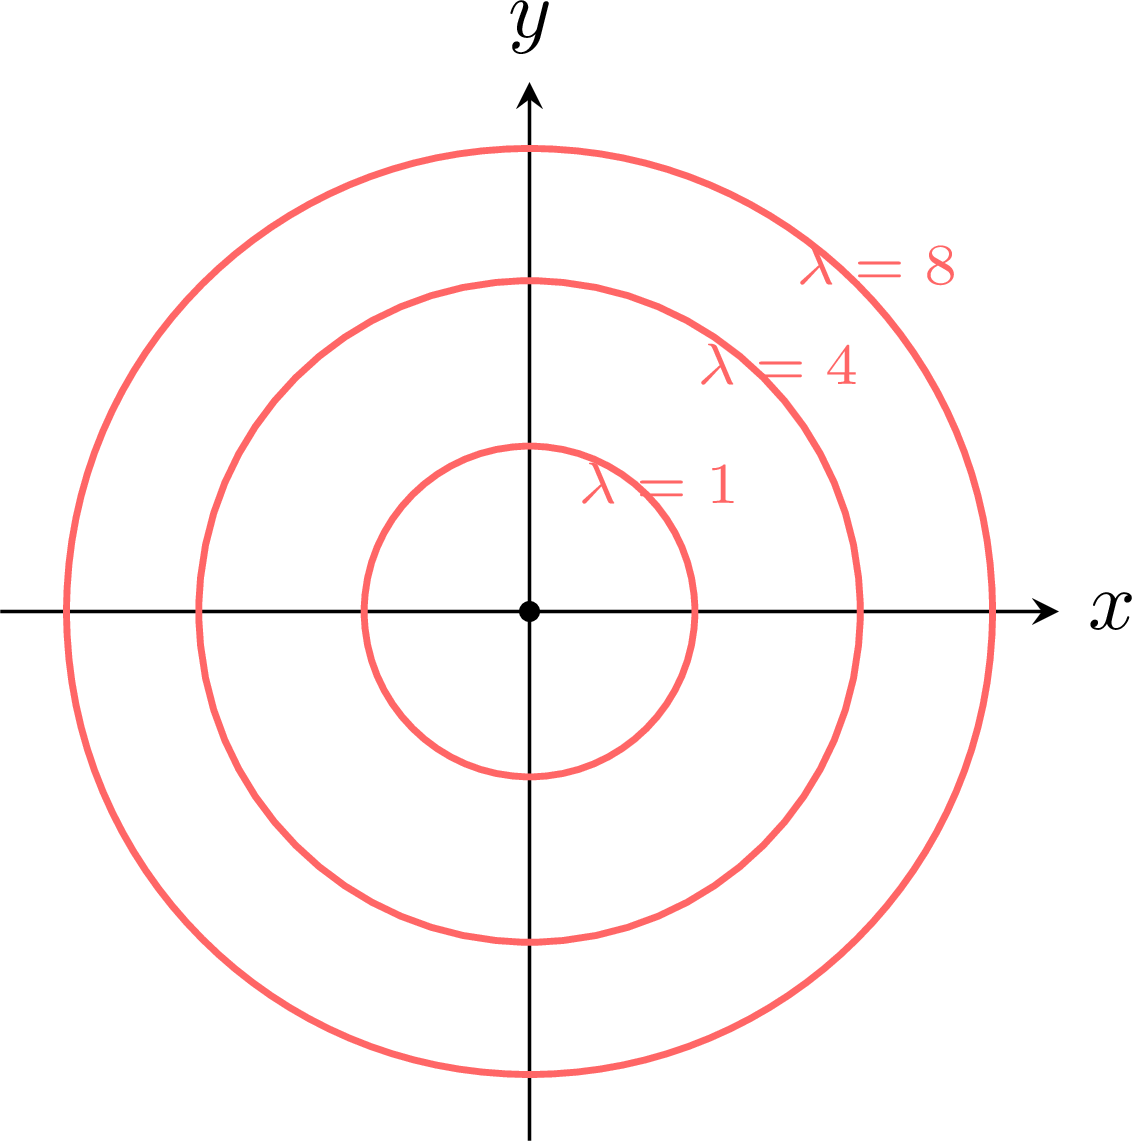
Considérons \(f(x, y) = x^2 + y^2\). Sa ligne de niveau de valeur \(\lambda\) est l'ensemble \(\{(x, y) : x^2 + y^2 = \lambda\}\), donc : - pour \(\lambda > 0\), le cercle centré à l'origine de rayon \(\sqrt{\lambda}\) ;
- pour \(\lambda = 0\), le point unique \(\{(0, 0)\}\) ;
- pour \(\lambda < 0\), l'ensemble vide (une somme de carrés est toujours positive).
Exemple
Pour le coût affine \(C(x, y) = 3x + 2y + 5\) vu plus haut, la ligne de niveau de valeur \(\lambda\) est la droite \(3x + 2y + 5 = \lambda\), soit \(3x + 2y = \lambda - 5\). Lorsque \(\lambda\) varie ce sont des droites parallèles : chacune regroupe les plans de production \((x, y)\) de même coût total \(\lambda\) (une droite d'iso-coût). Exemple
Pour \(f(x, y) = y - x^2\), la ligne de niveau de valeur \(\lambda\) est \(y - x^2 = \lambda\), soit la parabole \(y = x^2 + \lambda\) ; lorsque \(\lambda\) varie ce sont les translatées verticales d'une même parabole. Les lignes de niveau ne sont donc pas nécessairement des cercles ou des droites.
Tracer suffisamment de lignes de niveau donne une image plane fidèle du graphe, ce pourquoi les cartes topographiques et météorologiques les utilisent. On n'étudiera pas les lignes de niveau au-delà de leur lecture sur des formules simples.
Méthode — Décrire les lignes de niveau d'une fonction
Pour décrire les lignes de niveau de \(f\) : on fixe une valeur \(\lambda\), on écrit l'équation \(f(x, y) = \lambda\), et on reconnaît la courbe obtenue (droite, cercle, parabole, …) lorsque \(\lambda\) varie ; on repère les valeurs de \(\lambda\) pour lesquelles l'ensemble est vide ou réduit à un point. Compétences à pratiquer
- Tracer des lignes de niveau
II
Continuité
II.1
Norme euclidienne et continuité
Pour définir la continuité il faut une façon de mesurer la proximité de deux points de \(\mathbb{R}^n\) : c'est le rôle de la norme euclidienne canonique rappelée du chapitre sur le produit scalaire, \(\|x\| = \sqrt{x_1^2 + \cdots + x_n^2}\). Une fonction est continue en un point lorsqu'un petit déplacement de l'entrée n'impose qu'un petit déplacement de la sortie, les distances étant mesurées par \(\|\cdot\|\) du côté de l'entrée et par \(|\cdot|\) du côté de la sortie.
Définition — Continuité
Soit \(f : \mathbb{R}^n \to \mathbb{R}\). - Soit \(a \in \mathbb{R}^n\). On dit que \(f\) est continue en \(a\) lorsque $$ \forall \varepsilon > 0, \ \exists \alpha > 0, \ \forall x \in \mathbb{R}^n, \quad \|x - a\| \le \alpha \implies |f(x) - f(a)| \le \varepsilon. $$
- On dit que \(f\) est continue sur \(\mathbb{R}^n\) lorsque \(f\) est continue en tout point de \(\mathbb{R}^n\).
Exemple
Lorsque \(n = 1\) la norme euclidienne est la valeur absolue (\(\|x\| = \sqrt{x^2} = |x|\)), donc la définition ci-dessus est exactement la continuité en une variable vue dans le cours précédent. La nouveauté est bien le passage à \(n \ge 2\) entrées. Exemple
La définition se lit comme une garantie : la continuité en \(a\) signifie que pour maintenir \(f(x)\) dans toute tolérance prescrite \(\varepsilon\) autour de \(f(a)\), il suffit de maintenir \(x\) à une certaine distance \(\alpha\) de \(a\). Pour un coût affine \(C(x, y) = 3x + 2y + 5\), une petite variation des quantités produites ne change le coût que de peu — la marque de la continuité. Proposition — Continuité des applications coordonnées
Pour chaque \(i \in \{1, \dots, n\}\), la \(i\)-ème application coordonnée $$ p_i : x = (x_1, \dots, x_n) \in \mathbb{R}^n \longmapsto x_i \in \mathbb{R} $$ est continue sur \(\mathbb{R}^n\).
Fixons \(a \in \mathbb{R}^n\) et \(\varepsilon > 0\). Pour tout \(x \in \mathbb{R}^n\), $$ \begin{aligned} |p_i(x) - p_i(a)| &= |x_i - a_i| && \text{(définition de } p_i\text{)} \\
&= \sqrt{(x_i - a_i)^2} && \\
&\le \sqrt{\sum_{k=1}^n (x_k - a_k)^2} && \text{(ajout de termes positifs)} \\
&= \|x - a\|. && \end{aligned} $$ Ainsi, en choisissant \(\alpha = \varepsilon\), l'inégalité \(\|x - a\| \le \alpha\) donne \(|p_i(x) - p_i(a)| \le \varepsilon\). Donc \(p_i\) est continue en \(a\), pour tout \(a\).
Si \(f\) est continue, alors chacune de ses fonctions partielles l'est aussi (obtenues en figeant toutes les variables sauf une) ; la réciproque est fausse. À ce niveau on ne soulève aucune difficulté de ce type : on n'établit la continuité qu'en construisant les fonctions à partir de fonctions continues usuelles par des opérations valides (sous-section suivante), et la continuité en un point pathologique n'est pas étudiée.
Compétences à pratiquer
- Appliquer la définition de la continuité
II.2
Opérations sur les fonctions continues
On ne refera pas le raisonnement en \(\varepsilon\)-\(\alpha\) pour chaque fonction. Comme en une variable, la continuité est préservée par toutes les opérations usuelles, et les applications coordonnées ainsi que les fonctions de référence d'une variable (\(\exp\), \(\ln\), polynômes, \(\sqrt{\ }\)) sont continues ; en les combinant on obtient la continuité gratuitement.
Proposition — Opérations sur les fonctions continues
Soient \(f, g\) deux fonctions continues sur \(\mathbb{R}^n\). - Pour tout \(\lambda \in \mathbb{R}\), les fonctions \(\lambda f\), \(f + g\) et \(f g\) sont continues sur \(\mathbb{R}^n\).
- Si de plus \(f\) ne s'annule pas sur \(\mathbb{R}^n\), alors \(\dfrac{1}{f}\) et \(\dfrac{g}{f}\) sont continues sur \(\mathbb{R}^n\).
- Si \(\varphi\) est une fonction continue sur un intervalle \(I\) contenant toutes les valeurs de \(f\), alors \(\varphi \circ f\) est continue sur \(\mathbb{R}^n\).
Énoncé admis. Ces règles prolongent les théorèmes d'opérations d'une variable et sont admises ici.
Proposition — Les fonctions polynomiales sont continues
Toute fonction polynomiale est continue sur \(\mathbb{R}^n\).
Énoncé admis. Cela découle de la continuité des applications coordonnées \(p_i\) et des règles d'opérations ci-dessus (un monôme est un produit d'applications coordonnées, et un polynôme une combinaison linéaire de monômes) ; le programme admet le résultat.
Méthode — Montrer qu'une fonction est continue
Pour montrer qu'une fonction est continue sur \(\mathbb{R}^n\) : on l'écrit à partir des applications coordonnées \(p_i\) et des fonctions de référence d'une variable (\(\exp\), \(\ln\), polynômes, \(\sqrt{\ }\), …) à l'aide de sommes, produits, quotients (à dénominateur non nul) et compositions ; puis on invoque les règles d'opérations. Aucun raisonnement en \(\varepsilon\)-\(\alpha\) n'est nécessaire. Exemple
Montrer que \(f(x, y) = x \ln(1 + x^2 + y^2)\) est continue sur \(\mathbb{R}^2\).
L'application \((x, y) \mapsto 1 + x^2 + y^2\) est polynomiale, donc continue, et prend ses valeurs dans \(\,]0, +\infty[\,\), sur lequel \(\ln\) est continue ; par composition \((x, y) \mapsto \ln(1 + x^2 + y^2)\) est continue. L'application coordonnée \(p_1 : (x, y) \mapsto x\) est continue. Par produit, \(f\) est continue sur \(\mathbb{R}^2\).
Compétences à pratiquer
- Justifier la continuité par opérations
III
Calcul différentiel
III.1
Dérivées partielles et gradient
L'idée de dérivation passe d'une variable à plusieurs par une astuce simple : on fige toutes les variables sauf une, ce qui transforme \(f\) en une fonction d'une seule variable réelle que l'on sait déjà dériver. Les dérivées ainsi obtenues sont les dérivées partielles, et les rassembler en un vecteur donne le gradient.
Définition — Fonction partielle
Soit \(i \in \{1, \dots, n\}\) et \(a = (a_1, \dots, a_n) \in \mathbb{R}^n\). La \(i\)-ème fonction partielle de \(f\) en \(a\) est la fonction d'une variable réelle $$ f_{a, i} : x \in \mathbb{R} \longmapsto f(a_1, \dots, a_{i-1}, x, a_{i+1}, \dots, a_n) \in \mathbb{R}, $$ obtenue en ne faisant varier que la \(i\)-ème variable. Exemple
Pour \(f(x, y) = x^2 + y^2\) en \(a = (1, 3)\), la première fonction partielle fige \(y = 3\) : \(f_{a, 1}(x) = x^2 + 9\). La seconde fige \(x = 1\) : \(f_{a, 2}(y) = 1 + y^2\). Chacune est une fonction ordinaire d'une variable. Définition — Dérivée partielle
Soit \(i \in \{1, \dots, n\}\) et \(a \in \mathbb{R}^n\). On dit que \(f\) admet une dérivée partielle d'ordre \(1\) par rapport à la \(i\)-ème variable en \(a\) lorsque la fonction partielle \(f_{a, i}\) est dérivable en \(a_i\), c'est-à-dire lorsque $$ \lim_{h \to 0} \frac{f(a_1, \dots, a_i + h, \dots, a_n) - f(a_1, \dots, a_n)}{h} \quad \text{existe.} $$ Cette limite est alors notée \(\partial_i f(a) = f_{a, i}'(a_i)\). La notation \(\dfrac{\partial f}{\partial x_i}\) est aussi courante ; le programme officiel privilégie \(\partial_i\). Exemple
Calculer les dérivées partielles de \(f(x, y, z) = xyz + 2x^3 + yz\).
On dérive par rapport à une variable, en traitant les autres comme des constantes : $$ \begin{aligned} \partial_1 f(x, y, z) &= yz + 6x^2 && \text{(\(y, z\) constantes)} \\
\partial_2 f(x, y, z) &= xz + z && \text{(\(x, z\) constantes)} \\
\partial_3 f(x, y, z) &= xy + y && \text{(\(x, y\) constantes).} \end{aligned} $$
Exemple
Calculer les dérivées partielles de \(g(x, y) = x\, e^{x^2 + y^2}\).
À \(y\) figé, par la règle du produit, \(\partial_1 g(x, y) = e^{x^2 + y^2} + x \cdot 2x\, e^{x^2 + y^2} = (1 + 2x^2)\, e^{x^2 + y^2}\). À \(x\) figé, \(\partial_2 g(x, y) = x \cdot 2y\, e^{x^2 + y^2} = 2xy\, e^{x^2 + y^2}\).
Définition — Gradient
Soit \(a \in \mathbb{R}^n\) et \(f : \mathbb{R}^n \to \mathbb{R}\) admettant une dérivée partielle d'ordre \(1\) par rapport à chaque variable en \(a\). Le gradient de \(f\) en \(a\), noté \(\nabla f(a)\) (lu « nabla »), est le vecteur de \(\mathbb{R}^n\) $$ \nabla f(a) = \bigl(\partial_1 f(a), \partial_2 f(a), \dots, \partial_n f(a)\bigr). $$ Exemple
Déterminer le gradient de \(f(x, y) = x^2 \bigl(1 + \ln(1 + y^2)\bigr)\) en tout point de \(\mathbb{R}^2\).
À \(y\) figé, \(\partial_1 f(x, y) = 2x\bigl(1 + \ln(1 + y^2)\bigr)\). À \(x\) figé, \(\partial_2 f(x, y) = x^2 \cdot \dfrac{2y}{1 + y^2}\). Donc $$ \nabla f(x, y) = \left(2x\bigl(1 + \ln(1 + y^2)\bigr), \ \frac{2x^2 y}{1 + y^2}\right). $$
Exemple
Le coût affine \(C(x, y) = 3x + 2y + 5\) a \(\partial_1 C = 3\) et \(\partial_2 C = 2\) partout, donc son gradient est le vecteur constant \(\nabla C(x, y) = (3, 2)\). Une fonction affine a toujours un gradient constant, formé de ses coefficients. Définition — Dérivée partielle d'ordre deux
Soient \(i, j \in \{1, \dots, n\}\). Lorsqu'elle existe, la dérivée partielle d'ordre deux \(\partial^2_{i, j} f\) s'obtient en dérivant d'abord par rapport à la \(j\)-ème variable, puis par rapport à la \(i\)-ème : $$ \partial^2_{i, j} f = \partial_i\bigl(\partial_j f\bigr). $$
L'ordre des deux dérivations importe à ce stade : on ne suppose pas ici que \(\partial^2_{i, j} f = \partial^2_{j, i} f\). Cette symétrie (théorème de Schwarz) et l'usage des dérivées d'ordre deux pour classer les points critiques font l'objet du chapitre d'optimisation ultérieur ; ici on met seulement en place la notation.
Exemple
Pour \(f(x, y) = x^3 y^2\) on a \(\partial_2 f(x, y) = 2 x^3 y\), puis \(\partial^2_{1, 2} f(x, y) = \partial_1\bigl(2 x^3 y\bigr) = 6 x^2 y\). Méthode — Calculer des dérivées partielles et le gradient
Pour calculer \(\partial_i f\) : on dérive la formule de \(f\) par rapport à la seule variable \(x_i\), en traitant toute autre variable comme une constante, avec les règles usuelles d'une variable. Pour obtenir \(\nabla f(a)\) : on le fait pour chaque \(i\) et on rassemble les résultats dans le vecteur \((\partial_1 f(a), \dots, \partial_n f(a))\). Compétences à pratiquer
- Calculer des dérivées partielles et le gradient
III.2
Fonctions de classe \(\mathcal{C}^1\) et \(\mathcal{C}^2\)
Les fonctions bien commodes sont celles dont les dérivées partielles existent et sont de plus continues : ce sont les fonctions de classe \(\mathcal{C}^1\). Comme en une variable, les polynômes et toutes les combinaisons usuelles restent dans cette classe, si bien qu'on ne la vérifie jamais à partir de la définition.
Définition — Classe \(\mathcal{C}^1\) et \(\mathcal{C}^2\)
Soit \(f : \mathbb{R}^n \to \mathbb{R}\). - On dit que \(f\) est de classe \(\mathcal{C}^1\) sur \(\mathbb{R}^n\) lorsque, pour tout \(i \in \{1, \dots, n\}\), la dérivée partielle \(\partial_i f\) existe en tout point de \(\mathbb{R}^n\) et la fonction \(\partial_i f\) est continue sur \(\mathbb{R}^n\).
- On dit que \(f\) est de classe \(\mathcal{C}^2\) sur \(\mathbb{R}^n\) lorsque \(f\) est de classe \(\mathcal{C}^1\) et que, pour tous \(i, j\), la dérivée partielle d'ordre deux \(\partial^2_{i, j} f\) existe sur \(\mathbb{R}^n\) et est continue sur \(\mathbb{R}^n\).
Proposition — Les opérations préservent la classe \(\mathcal{C}^1\) et \(\mathcal{C}^2\)
Soit \(k \in \{1, 2\}\). Toute fonction polynomiale est de classe \(\mathcal{C}^2\) sur \(\mathbb{R}^n\). De plus, si \(f\) et \(g\) sont de classe \(\mathcal{C}^k\) sur \(\mathbb{R}^n\) : - pour tout \(\lambda \in \mathbb{R}\), les fonctions \(\lambda f\), \(f + g\) et \(fg\) sont de classe \(\mathcal{C}^k\) ;
- si \(f\) ne s'annule pas sur \(\mathbb{R}^n\), alors \(\dfrac{1}{f}\) et \(\dfrac{g}{f}\) sont de classe \(\mathcal{C}^k\) ;
- si \(\varphi\) est de classe \(\mathcal{C}^k\) sur un intervalle ouvert contenant toutes les valeurs de \(f\), alors \(\varphi \circ f\) est de classe \(\mathcal{C}^k\).
Énoncé admis. Comme en une variable, ces résultats sont admis ; déterminer la classe d'une fonction à partir de rien n'est pas un objectif à ce niveau, si bien que la classe se lit toujours sur ces règles.
Exemple
Justifier que \(f(x, y) = xy\, e^{-x + y}\) est de classe \(\mathcal{C}^2\) (donc de classe \(\mathcal{C}^1\)) sur \(\mathbb{R}^2\).
La fonction \((x, y) \mapsto xy\) est polynomiale, donc de classe \(\mathcal{C}^2\). La fonction \((x, y) \mapsto -x + y\) est polynomiale, donc de classe \(\mathcal{C}^2\), et \(\exp\) est de classe \(\mathcal{C}^2\) sur \(\mathbb{R}\), donc par composition \((x, y) \mapsto e^{-x + y}\) est de classe \(\mathcal{C}^2\). Par produit, \(f\) est de classe \(\mathcal{C}^2\) sur \(\mathbb{R}^2\), et donc de classe \(\mathcal{C}^1\).
Exemple
La fonction \(h(x, y) = \dfrac{1}{1 + x^2 + y^2}\) est de classe \(\mathcal{C}^2\) sur \(\mathbb{R}^2\) : son dénominateur \(1 + x^2 + y^2\) est polynomial, donc \(\mathcal{C}^2\), et ne s'annule jamais (il est \(\ge 1\)), donc la règle du quotient s'applique. Méthode — Justifier qu'une fonction est de classe \(\mathcal{C}^1\)
Pour justifier que \(f\) est de classe \(\mathcal{C}^1\) (ou \(\mathcal{C}^2\)) : on l'exhibe comme construite à partir de polynômes et de fonctions de référence de classe \(\mathcal{C}^1\) (ou \(\mathcal{C}^2\)) par sommes, produits, quotients (dénominateur non nul) et compositions, puis on invoque les règles d'opérations. Son gradient est alors défini en tout point. Proposition — Une fonction de classe \(\mathcal{C}^1\) est continue
Admis. Si \(f\) est de classe \(\mathcal{C}^1\) sur \(\mathbb{R}^2\), alors \(f\) est continue sur \(\mathbb{R}^2\).
Une fonction de classe \(\mathcal{C}^1\) admet en chaque point un développement limité d'ordre un, exactement comme en une variable : le gradient joue le rôle de la dérivée, et au voisinage de \(a\) la fonction est bien approchée par une fonction affine dont le graphe est le plan tangent.
Théorème — Développement limité d'ordre un et plan tangent
Admis (non exigible). Soit \(f\) de classe \(\mathcal{C}^1\) sur \(\mathbb{R}^2\) et \(a = (x_0, y_0) \in \mathbb{R}^2\). Il existe une fonction \(\varepsilon\) avec \(\varepsilon(h, k) \xrightarrow[(h, k) \to (0, 0)]{} 0\) telle que, pour tout \((h, k) \in \mathbb{R}^2\), $$ f(x_0 + h, y_0 + k) = f(x_0, y_0) + \partial_1 f(x_0, y_0)\, h + \partial_2 f(x_0, y_0)\, k + \sqrt{h^2 + k^2}\; \varepsilon(h, k). $$ La fonction affine \((x, y) \mapsto f(x_0, y_0) + \partial_1 f(x_0, y_0)(x - x_0) + \partial_2 f(x_0, y_0)(y - y_0)\) est la meilleure approximation affine de \(f\) au voisinage de \(a\) ; son graphe est le plan tangent au graphe de \(f\) au point \((x_0, y_0, f(x_0, y_0))\). Compétences à pratiquer
- Justifier la classe d'une fonction
IV
Extrema et points critiques
IV.1
Extrema locaux et globaux
L'optimisation cherche la plus grande ou la plus petite valeur d'une fonction : maximiser une utilité, minimiser un coût. On distingue un extremum global (le meilleur sur tout \(\mathbb{R}^n\)) d'un extremum local (le meilleur seulement au voisinage). À ce stade on montre un extremum global directement, à partir du signe de \(f(x) - f(a)\).
Définition — Extremum global
Soit \(f : \mathbb{R}^n \to \mathbb{R}\) et \(a \in \mathbb{R}^n\). - \(f\) admet un minimum global en \(a\) lorsque \(f(x) \ge f(a)\) pour tout \(x \in \mathbb{R}^n\).
- \(f\) admet un maximum global en \(a\) lorsque \(f(x) \le f(a)\) pour tout \(x \in \mathbb{R}^n\).
- \(f\) admet un extremum global en \(a\) lorsqu'elle admet un minimum global ou un maximum global en \(a\).
Définition — Extremum local
Soit \(f : \mathbb{R}^n \to \mathbb{R}\) et \(a \in \mathbb{R}^n\). \(f\) admet un minimum local en \(a\) (resp. maximum local en \(a\)) lorsqu'il existe un réel \(r > 0\) tel que \(f(x) \ge f(a)\) (resp. \(f(x) \le f(a)\)) pour tout \(x \in \mathbb{R}^n\) vérifiant \(\|x - a\| \le r\). Un extremum local est un minimum local ou un maximum local.
Un minimum global (resp. maximum) en \(a\) est en particulier local, car l'inégalité, valable partout, l'est en particulier au voisinage de \(a\).
Exemple
Montrer que \(f(x, y) = x^2 + y^2\) admet un minimum global en \((0, 0)\).
Pour tout \((x, y) \in \mathbb{R}^2\), \(f(x, y) - f(0, 0) = x^2 + y^2 \ge 0\), donc \(f(x, y) \ge f(0, 0)\). Ainsi \(f\) admet un minimum global en \((0, 0)\), égal à \(0\).
Exemple
Montrer que \(f(x, y) = -x^2 - y^2\) admet un maximum global en \((0, 0)\) mais pas de minimum global.
Pour tout \((x, y)\), \(f(x, y) - f(0, 0) = -x^2 - y^2 \le 0\), donc \(f\) admet un maximum global en \((0, 0)\), égal à \(0\). Elle n'a pas de minimum global : le long de l'axe des \(x\), \(f(x, 0) = -x^2 \xrightarrow[x \to +\infty]{} -\infty\), donc \(f\) prend des valeurs arbitrairement petites et ne peut en atteindre une plus petite que toutes.
Méthode — Montrer ou écarter un extremum global par le signe de \(f(x) - f(a)\)
Pour montrer que \(f\) admet un extremum global en \(a\) : on étudie le signe de \(f(x) - f(a)\) pour tout \(x\), en tâchant de l'écrire comme une somme de carrés ; un signe constant \(\ge 0\) (resp. \(\le 0\)) donne un minimum global (resp. maximum). Pour écarter un minimum global en \(a\) : on exhibe une direction selon laquelle \(f \to -\infty\) (donc \(f\) passe sous \(f(a)\)) ; pour écarter un maximum global : une direction selon laquelle \(f \to +\infty\). Deux points \(b, c\) avec \(f(b) < f(a) < f(c)\) écartent les deux à la fois (donc \(a\) n'est pas un extremum global). Compétences à pratiquer
- Identifier des extrema globaux
IV.2
Condition nécessaire du premier ordre et points critiques
En une variable, en un extremum intérieur la dérivée s'annule. Il en va de même ici, variable par variable : en un extremum local le gradient doit être nul. Cela fournit un filtre puissant — les points critiques — mais la condition n'est que nécessaire : un point critique n'est pas nécessairement un extremum.
Théorème — Condition nécessaire du premier ordre
Soit \(f\) de classe \(\mathcal{C}^1\) sur \(\mathbb{R}^n\). Si \(f\) admet un extremum local en \(c \in \mathbb{R}^n\), alors \(\nabla f(c) = 0\).
Supposons que \(f\) admette un extremum local en \(c = (c_1, \dots, c_n)\) ; disons un minimum local (le cas du maximum est identique). Fixons \(i \in \{1, \dots, n\}\) et considérons la \(i\)-ème fonction partielle \(f_{c, i} : x \mapsto f(c_1, \dots, c_{i-1}, x, c_{i+1}, \dots, c_n)\).
- Réduction à une variable. Pour \(x\) proche de \(c_i\), le point \((c_1, \dots, x, \dots, c_n)\) est proche de \(c\), donc \(f_{c, i}(x) = f(\dots, x, \dots) \ge f(c) = f_{c, i}(c_i)\). Ainsi \(f_{c, i}\) admet un minimum local au point intérieur \(c_i\).
- Application du résultat d'une variable. Comme \(f\) est de classe \(\mathcal{C}^1\), la dérivée partielle \(\partial_i f\) existe en tout point, donc la fonction partielle \(f_{c, i}\) est dérivable avec \(f_{c, i}'(c_i) = \partial_i f(c)\) ; une fonction d'une variable dérivable ayant un extremum local en un point intérieur y a une dérivée nulle, donc \(f_{c, i}'(c_i) = 0\), c'est-à-dire \(\partial_i f(c) = 0\).
- Conclusion. Ceci vaut pour tout \(i\), donc \(\nabla f(c) = (\partial_1 f(c), \dots, \partial_n f(c)) = 0\).
Définition — Point critique
Soit \(f\) de classe \(\mathcal{C}^1\) sur \(\mathbb{R}^n\). Un point \(c \in \mathbb{R}^n\) est un point critique de \(f\) lorsque \(\nabla f(c) = 0\).
La réciproque est fausse
La condition \(\nabla f(c) = 0\) est nécessaire mais pas suffisante : un point critique n'est pas nécessairement un extremum. Les extrema locaux sont donc à chercher parmi les points critiques, mais chaque point critique doit ensuite être examiné séparément.
Exemple
Déterminer les points critiques de \(f(x, y) = x^2 - y^2\) et leur nature.
\(f\) est polynomiale, donc de classe \(\mathcal{C}^1\), et \(\nabla f(x, y) = (2x, -2y)\). Donc $$ \nabla f(x, y) = (0, 0) \iff (2x, -2y) = (0, 0) \iff (x, y) = (0, 0), $$ et \((0, 0)\) est l'unique point critique, avec \(f(0, 0) = 0\). Ce n'est pas un extremum : pour \(t \ne 0\), \(f(t, 0) = t^2 > 0\) tandis que \(f(0, t) = -t^2 < 0\), et \((t, 0)\) comme \((0, t)\) tendent vers l'origine quand \(t \to 0\) ; donc dans tout voisinage de \((0, 0)\), \(f\) prend des valeurs à la fois plus grandes et plus petites que \(f(0, 0) = 0\). Les lignes de niveau \(x^2 - y^2 = \lambda\) sont des hyperboles (et les deux droites \(y = \pm x\) pour \(\lambda = 0\)) : c'est un point selle. 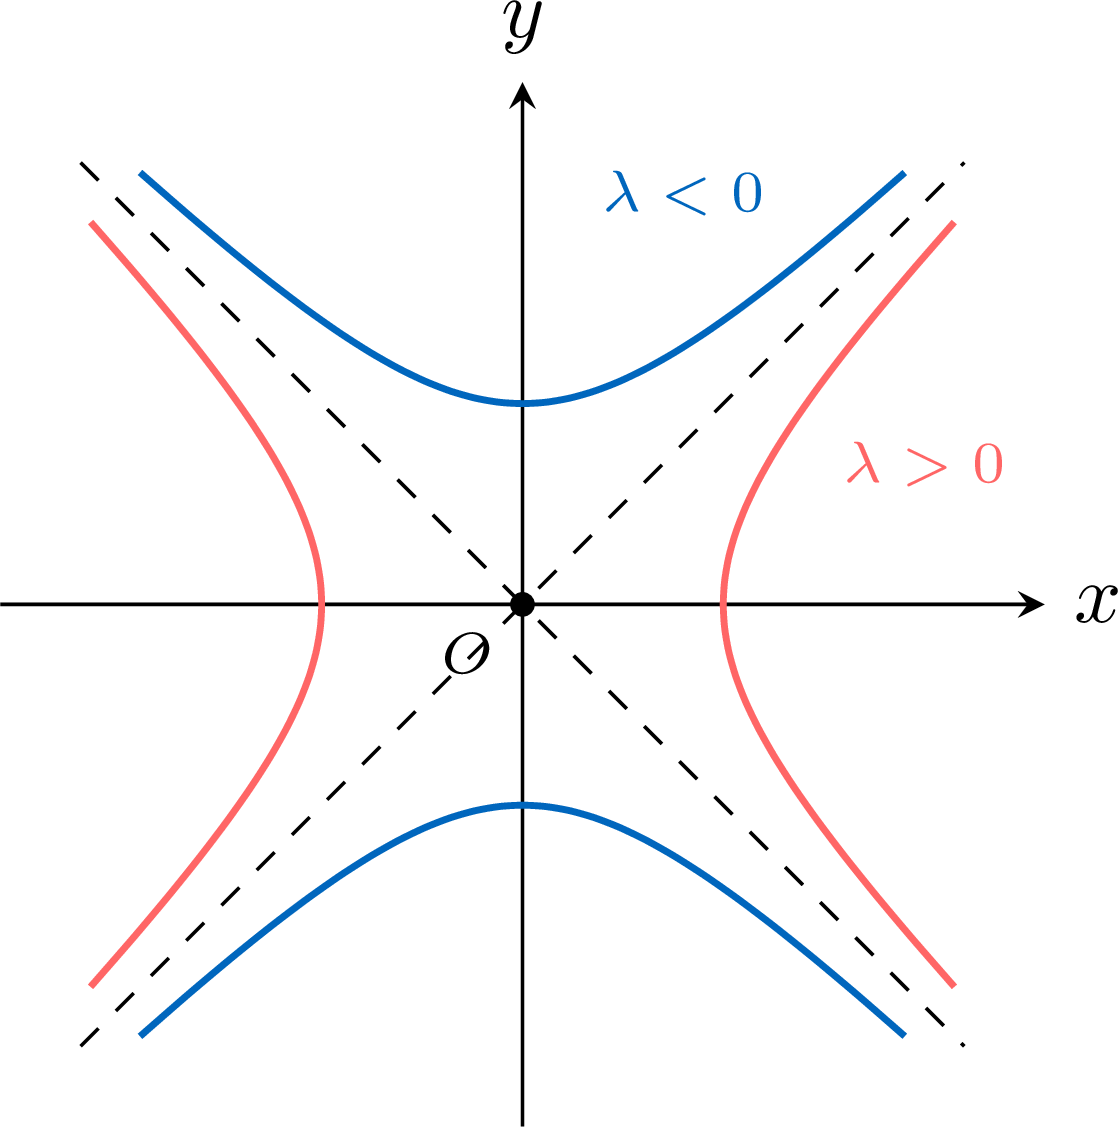
Exemple
Mener l'étude complète des extrema de \(f(x, y) = x^2 + y^2\). - Classe et gradient. \(f\) est polynomiale, donc de classe \(\mathcal{C}^1\), avec \(\nabla f(x, y) = (2x, 2y)\).
- Points critiques. \(\nabla f(x, y) = (0, 0) \iff (x, y) = (0, 0)\) : un unique point critique \((0, 0)\).
- Nature. Pour tout \((x, y)\), \(f(x, y) - f(0, 0) = x^2 + y^2 \ge 0\), donc \(f\) admet un minimum global en \((0, 0)\) (en particulier local). C'est le seul extremum, puisque tout extremum local est un point critique.
Méthode — Rechercher les extrema d'une fonction : les premières étapes
Pour trouver les extrema locaux d'une fonction \(f\) de classe \(\mathcal{C}^1\) sur \(\mathbb{R}^2\) : - Classe et gradient. On justifie par opérations que \(f\) est de classe \(\mathcal{C}^1\) et on calcule \(\nabla f = (\partial_1 f, \partial_2 f)\).
- Points critiques. On résout \(\nabla f(x, y) = (0, 0)\) ; les extrema locaux ne peuvent se trouver qu'en ces points.
- Nature de chaque point critique. On décide séparément, par le signe de \(f(x, y) - f(c)\) (une somme de carrés signale un extremum) ou en l'écartant le long d'une direction.
Compétences à pratiquer
- Déterminer et classer les points critiques
V
Ouverts, fermés et bornés de \(\mathbb{R}^n\)
V.1
Ouverts et fermés
Le domaine décide de l'optimisation. Sur un segment \([a, b]\) un maximum peut se trouver à une extrémité ; sur un intervalle ouvert, ce ne peut être qu'un point intérieur où la dérivée s'annule. La même dichotomie dans \(\mathbb{R}^n\) repose sur les notions d'ensemble ouvert et fermé, exprimées à l'aide des boules ouvertes et fermées.
Définition — Boules ouverte et fermée
Pour \(a \in \mathbb{R}^n\) et \(r > 0\), la boule ouverte et la boule fermée de centre \(a\) et de rayon \(r\) sont $$ \mathcal{B}_o(a, r) = \{ x \in \mathbb{R}^n : \|x - a\| < r \}, \qquad \mathcal{B}_f(a, r) = \{ x \in \mathbb{R}^n : \|x - a\| \le r \}. $$ Définition — Ouvert
Un sous-ensemble \(\Omega\) de \(\mathbb{R}^n\) est ouvert lorsque chacun de ses points possède une petite boule encore incluse dans \(\Omega\) : $$ \forall x \in \Omega,\ \exists r > 0,\quad \mathcal{B}_o(x, r) \subset \Omega. $$ De façon équivalente (la formulation du programme), \(\Omega\) est une réunion d'ouverts élémentaires \(\{x : \varphi(x) < a\}\) ou \(\{x : \varphi(x) > a\}\), avec \(\varphi\) continue sur \(\mathbb{R}^n\) et \(a \in \mathbb{R}\). Exemple
Toute boule ouverte \(\mathcal{B}_o(a, r)\) est ouverte (c'est \(\{x : \|x - a\| < r\}\) avec \(x \mapsto \|x - a\|\) continue). \(\mathbb{R}^n\) et \(\emptyset\) sont ouverts. Le demi-plan \(\{(x, y) : x + y > 0\}\) et l'ensemble \(\{(x, y) : x + y \ne 0\} = \{x + y > 0\} \cup \{x + y < 0\}\) sont ouverts. Définition — Fermé
Un sous-ensemble \(A\) de \(\mathbb{R}^n\) est fermé lorsque son complémentaire est ouvert. Pour \(\varphi\) continue sur \(\mathbb{R}^n\), les ensembles \(\{\varphi \le a\}\), \(\{\varphi \ge a\}\) et \(\{\varphi = a\}\) sont fermés. Exemple
Toute boule fermée \(\mathcal{B}_f(a, r) = \{\|x - a\| \le r\}\) est fermée. Une ligne de niveau \(\{f = \lambda\}\) d'une fonction continue \(f\) est fermée. L'ensemble \(\{(x, y) : x \ge 0,\ y \ge 0,\ x^2 + y^2 \le 1\}\) est fermé (intersection d'ensembles définis par des inégalités larges avec des fonctions continues).
La figure oppose un disque ouvert (bord exclu, en pointillés) à un disque fermé (bord inclus, en trait plein) : un ensemble est ouvert lorsque chacun de ses points possède une petite boule encore incluse dans l'ensemble, et fermé lorsqu'il contient son bord. 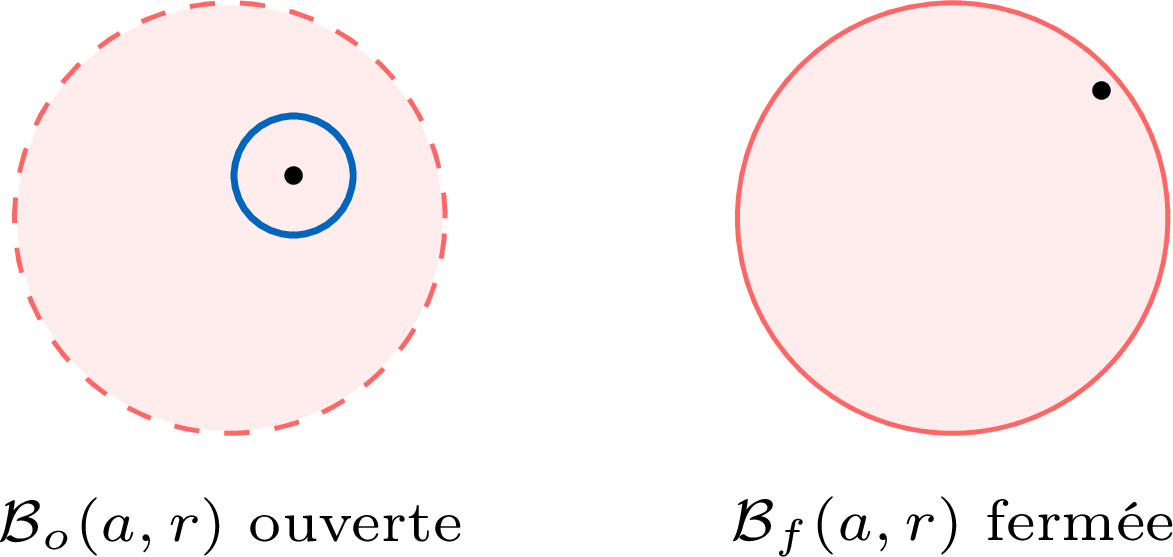
Ni ouvert ni fermé ; la nature est toujours précisée
« Fermé » n'est pas la négation d'« ouvert » : un ensemble peut n'être ni l'un ni l'autre (par exemple \(]{-1}, 1]\) dans \(\mathbb{R}\)). Déterminer la nature topologique d'un ensemble n'est pas un objectif de ce cours — dans un problème, la nature (ouvert, fermé, borné) est toujours précisée. On apprend seulement à la lire sur les formes standard ci-dessus.
Méthode — Reconnaître les ouverts et fermés standard
Lire la nature sur la condition de définition : un ensemble découpé par des inégalités strictes \(\{\varphi < a\}\), \(\{\varphi > a\}\) avec \(\varphi\) continue est ouvert ; un ensemble découpé par des inégalités larges \(\{\varphi \le a\}\), \(\{\varphi \ge a\}\) ou par des égalités \(\{\varphi = a\}\) est fermé. Les intersections et réunions finies préservent ces natures. Compétences à pratiquer
- Reconnaître ouverts et fermés
V.2
Bornés et théorème des bornes atteintes
Une fonction continue sur un fermé borné atteint toujours sa plus grande et sa plus petite valeur — la généralisation à plusieurs variables de « une fonction continue sur un segment est bornée et atteint ses bornes ». Ce résultat d'existence est le fondement de toute recherche sous contrainte.
Définition — Borné
Un sous-ensemble \(A\) de \(\mathbb{R}^n\) est borné lorsqu'il est contenu dans une boule fermée de centre \(0\) : il existe \(M > 0\) tel que \(A \subset \mathcal{B}_f(0, M)\) (de façon équivalente \(A \subset [-M, M]^n\)). Exemple
Une boule (ouverte ou fermée) est bornée ; l'ellipse pleine \(\{x^2/a^2 + y^2/b^2 \le 1\}\) est bornée. L'ensemble \(\{(x, y) : y e^x = 1\}\) n'est pas borné (il contient les points \((t, e^{-t})\) avec \(\|(t, e^{-t})\| \to +\infty\) quand \(t \to -\infty\)). Théorème — Théorème des bornes atteintes sur un fermé borné
Résultat admis. Soit \(A\) un sous-ensemble non vide fermé borné de \(\mathbb{R}^n\) et \(f : A \to \mathbb{R}\) continue. Alors \(f\) admet un maximum global et un minimum global sur \(A\).
Le théorème garantit l'existence, non la localisation des extrema. Pour les localiser sur une telle partie fermée bornée, on examine les points critiques de l'intérieur (où \(\nabla f = 0\)) et les valeurs de \(f\) sur le bord, puis on compare.
Compétences à pratiquer
- Reconnaître les bornés et appliquer le théorème des bornes atteintes
VI
Fonctions de classe \(\mathcal{C}^2\) et développement d'ordre deux
VI.1
La matrice hessienne et le théorème de Schwarz
Rappelons du chapitre de calcul à plusieurs variables qu'une fonction de classe \(\mathcal{C}^1\) a des dérivées partielles premières continues, rassemblées dans le gradient \(\nabla f = (\partial_1 f, \dots, \partial_n f)\). En dérivant une fois de plus, on obtient les dérivées partielles d'ordre deux et la matrice hessienne symétrique.
Définition — Classe \(\mathcal{C}^2\)
Une fonction \(f\) est de classe \(\mathcal{C}^2\) sur un ouvert \(\Omega\) lorsqu'elle est \(\mathcal{C}^1\) et que chaque dérivée partielle première \(\partial_i f\) est elle-même \(\mathcal{C}^1\) ; de façon équivalente, toutes les dérivées partielles d'ordre deux \(\partial^2_{i,j} f = \partial_i(\partial_j f)\) existent et sont continues sur \(\Omega\). Alors \(\mathcal{C}^2 \Rightarrow \mathcal{C}^1 \Rightarrow\) continue. Exemple
Tout polynôme en \((x_1, \dots, x_n)\) est \(\mathcal{C}^2\) sur \(\mathbb{R}^n\). Sommes, produits, composées et (là où le dénominateur ne s'annule pas) quotients de fonctions \(\mathcal{C}^2\) sont \(\mathcal{C}^2\) ; ainsi \(f(x, y) = e^{-(x^2 + y^2)}\) est \(\mathcal{C}^2\) sur \(\mathbb{R}^2\). Théorème — Schwarz
Résultat admis. Si \(f\) est de classe \(\mathcal{C}^2\) sur \(\Omega\), alors pour tous \(i, j\) et tout \(a \in \Omega\), $$ \partial^2_{i,j} f(a) = \partial^2_{j,i} f(a). $$ Définition — Matrice hessienne
La matrice hessienne d'une fonction \(f\) de classe \(\mathcal{C}^2\) en un point \((x, y)\) de \(\mathbb{R}^2\) est la matrice \(2 \times 2\) des dérivées partielles d'ordre deux : $$ \nabla^2 f(x, y) = \begin{pmatrix} \partial^2_{1, 1} f(x, y) & \partial^2_{1, 2} f(x, y) \\
\partial^2_{2, 1} f(x, y) & \partial^2_{2, 2} f(x, y) \end{pmatrix}. $$ Par le théorème de Schwarz, c'est une matrice symétrique (\(\partial^2_{1, 2} f = \partial^2_{2, 1} f\)) ; en particulier ses deux valeurs propres sont réelles, calculées par les méthodes du chapitre de réduction. Exemple
Pour \(f(x, y) = x^3 + y^3 - 3xy\), \(\nabla f(x, y) = (3x^2 - 3y,\ 3y^2 - 3x)\) et $$ \nabla^2 f(x, y) = \begin{pmatrix} 6x & -3 \\
-3 & 6y \end{pmatrix} $$ (le coefficient hors-diagonale \(\partial^2_{x,y} f = \partial^2_{y,x} f = -3\) par Schwarz). On retrouve cette fonction au \(\S\,3\). Méthode — Calculer le gradient et la hessienne
Lister les dérivées premières \(\partial_i f\) pour former le gradient \(\nabla f\) ; puis les dérivées secondes \(\partial^2_{i,j} f\) pour former la matrice symétrique \(\nabla^2 f\). Schwarz divise le travail par deux : calculer la diagonale et les coefficients au-dessus, et recopier par symétrie. Compétences à pratiquer
- Calculer le gradient et la hessienne
VII
Extrema libres
VII.1
Points critiques et condition d'ordre deux
Rappel du chapitre de calcul à plusieurs variables : sur un ouvert, un extremum ne peut se produire qu'en un point critique, où \(\nabla f = 0\) (condition du premier ordre). La réciproque est fausse. Les valeurs propres de la hessienne décident maintenant de la nature de chaque point critique non dégénéré.
Définition — Point critique et point selle
Un point \(a \in \Omega\) est un point critique de \(f\) lorsque \(\nabla f(a) = 0\). Un point critique qui n'est ni un minimum local ni un maximum local est appelé point selle (ou point col). Théorème — Condition d'ordre deux pour un extremum local
Résultat admis. Soit \(f\) de classe \(\mathcal{C}^2\) sur l'ouvert \(\Omega\) et \(a\) un point critique de \(f\). - Si \(\mathrm{Sp}\bigl( \nabla^2 f(a) \bigr) \subset \mathbb{R}_+^*\) (toutes les valeurs propres \(> 0\)), alors \(f\) a un minimum local en \(a\).
- Si \(\mathrm{Sp}\bigl( \nabla^2 f(a) \bigr) \subset \mathbb{R}_-^*\) (toutes les valeurs propres \(< 0\)), alors \(f\) a un maximum local en \(a\).
- Si \(\nabla^2 f(a)\) a une valeur propre strictement positive et une strictement négative, alors \(a\) est un point selle (pas d'extremum local).
Sur les lignes de niveau, un minimum (ou maximum) apparaît comme des courbes fermées emboîtées autour du point, tandis qu'un point selle montre des courbes qui se croisent — le graphe monte dans une direction et descend dans une autre. 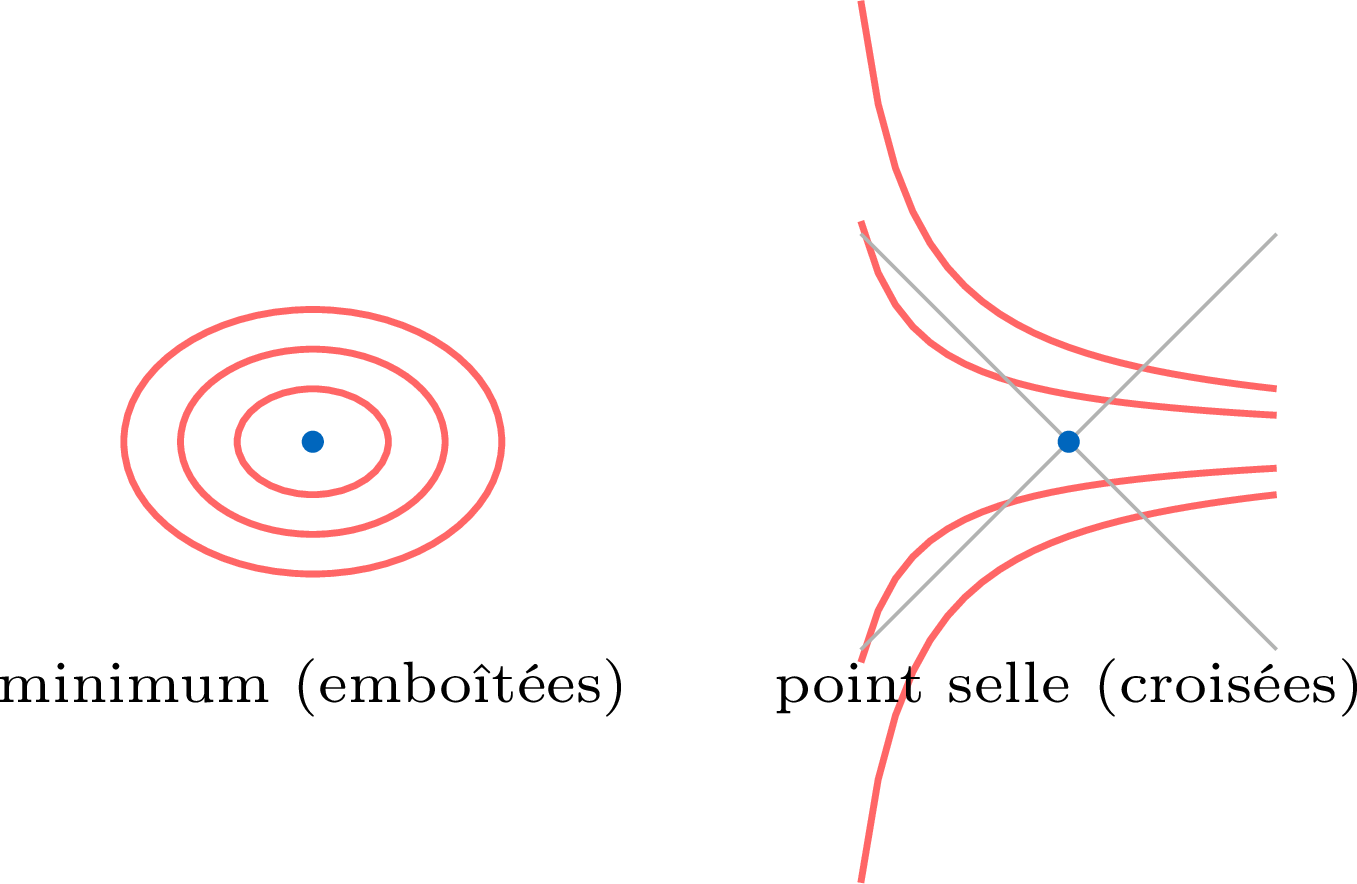
Compétences à pratiquer
- Déterminer et classer les points critiques
VII.2
Méthode et exemples pour les extrema libres
Les conditions du premier et du second ordre s'assemblent en une seule procédure : résoudre \(\nabla f = 0\) pour les points critiques, puis lire le signe des valeurs propres de la hessienne en chacun d'eux. La conclusion est locale : elle identifie les minima locaux, les maxima locaux et les points selles.
Méthode — Déterminer les extrema libres
Sur un ouvert \(\Omega\) avec \(f\) de classe \(\mathcal{C}^2\) : - justifier (si ce n'est pas donné) que \(\Omega\) est ouvert et \(f\) de classe \(\mathcal{C}^2\) ;
- résoudre \(\nabla f(x) = 0\) pour les points critiques ;
- calculer \(\nabla^2 f\) en chaque point critique et déterminer ses valeurs propres ;
- lire la nature : toutes les valeurs propres \(> 0\) minimum, toutes \(< 0\) maximum, des deux signes point selle.
Méthode — Python — TP Thème 2 : visualiser les extrema
Un tracé de surface et ses lignes de niveau révèlent les points critiques : un minimum est au fond d'une cuvette (lignes de niveau emboîtées), un point selle à un col (lignes de niveau croisées). Avec \verb|matplotlib| : \begin{verbatim} import numpy as np import matplotlib.pyplot as plt # f(x, y) = x^3 + y^3 - 3xy sur une grille x = np.linspace(-2, 2, 200) y = np.linspace(-2, 2, 200) X, Y = np.meshgrid(x, y) Z = X**3 + Y**3 - 3*X*Y # lignes de niveau et les deux points critiques plt.contour(X, Y, Z, levels=30) plt.plot([0, 1], [0, 1], "ro") # (0,0) point selle, (1,1) minimum plt.show() \end{verbatim} Compétences à pratiquer
- Mener une étude complète des extrema
VIII
Pour aller plus loin
Compétences à pratiquer
- Problèmes de synthèse
Aller à la section