Éducation Nationale Française · Seconde
Vecteurs et repère
I
Base et coordonnées
I.1
La base et les coordonnées d'un vecteur
Un téléphérique se déplace le long d'un câble de \(A\) à \(B\) : 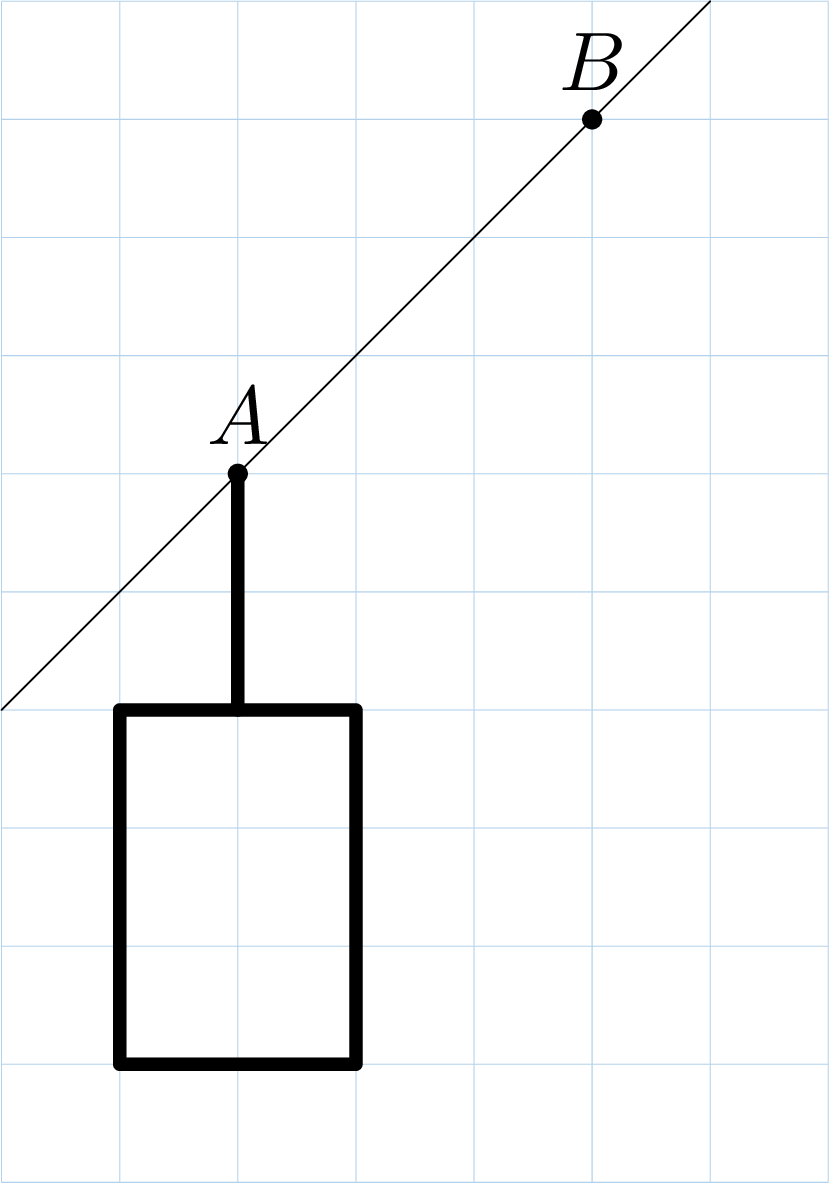
Dessiner le téléphérique lorsqu'il arrive en \(B\).
Le déplacement du téléphérique se lit sur le quadrillage : \(3\) carreaux vers la droite et \(3\) carreaux vers le haut. Deux nombres suffisent à décrire tout le déplacement — et la flèche de \(A\) à \(B\) les rassemble en un seul objet : un vecteur. 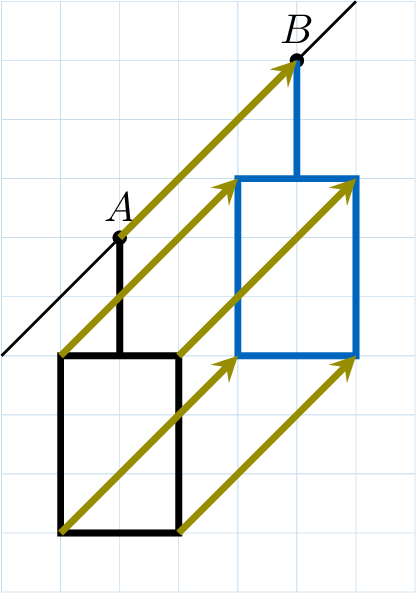
Définition — Base orthonormée
Soient \(\Vect{i}\) et \(\Vect{j}\) deux vecteurs du plan perpendiculaires et de longueur \(1\) (vecteurs unitaires). Le couple \((\Vect{i},\,\Vect{j})\) est une base orthonormée du plan. Avec un point \(O\), le triplet \((O,\,\Vect{i},\,\Vect{j})\) est un repère orthonormé. 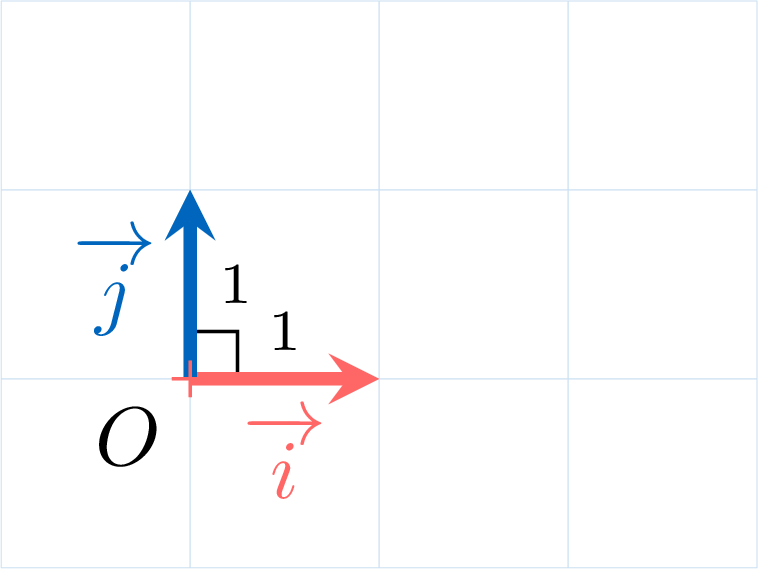
Proposition — Coordonnées dans une base
Tout vecteur \(\Vect{u}\) du plan s'écrit de façon unique sous la forme $$\Vect{u} = x\,\Vect{i} + y\,\Vect{j},$$ où \(x\) et \(y\) sont des réels : les coordonnées de \(\Vect{u}\) dans la base, notées \(\Vect{u}\begin{pmatrix} x \\ y \end{pmatrix}\). Exemple
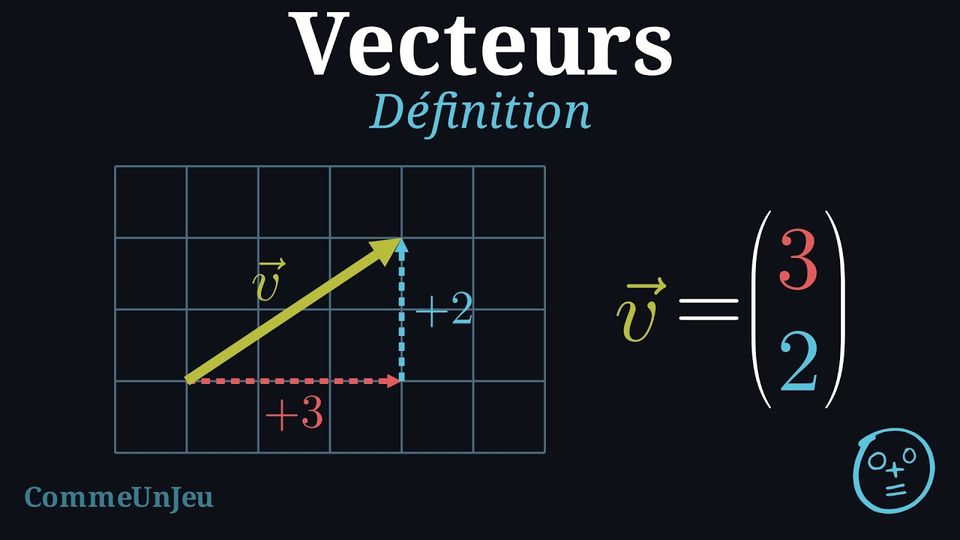
Sur le quadrillage, la base \((\Vect{i},\,\Vect{j})\) et le vecteur \(\Vect{v}\) sont tracés. Écrire \(\Vect{v}\) sous la forme \(x\,\Vect{i} + y\,\Vect{j}\) et donner ses coordonnées. 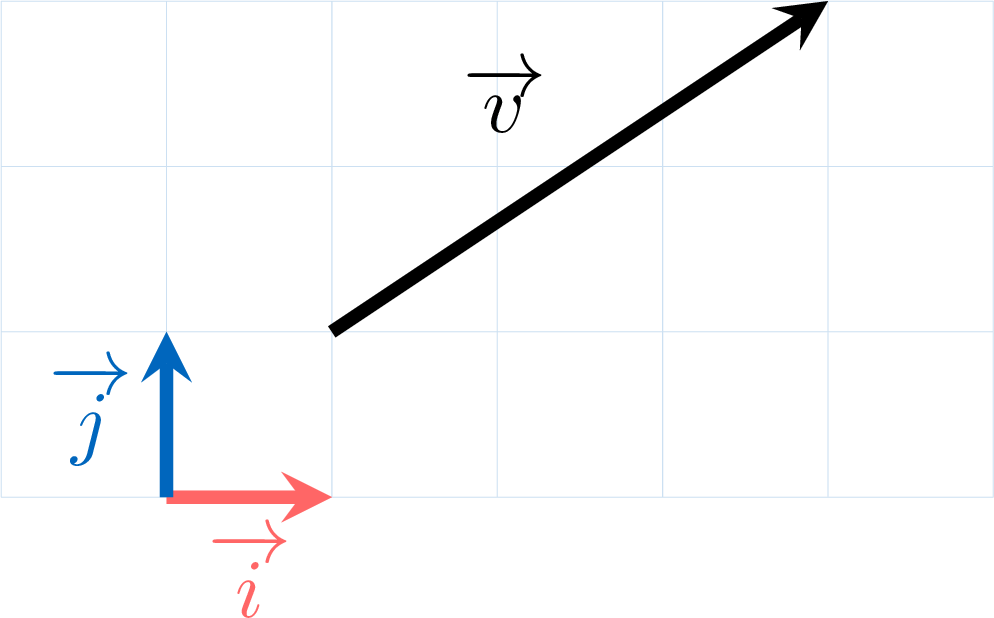
Pour suivre \(\Vect{v}\), on avance de \(3\) carreaux dans la direction de \(\Vect{i}\) et de \(2\) carreaux dans la direction de \(\Vect{j}\) : $$\Vect{v} = 3\,\Vect{i} + 2\,\Vect{j}, \qquad \Vect{v}\begin{pmatrix} 3 \\
2 \end{pmatrix}.$$
Compétences à pratiquer
- Donner les coordonnées à partir de l'écriture dans la base
- Écrire un vecteur dans la base
- Lire un vecteur sur le quadrillage
- Représenter des vecteurs sur un quadrillage
I.2
Les coordonnées du vecteur AB
Proposition — Coordonnées de \(\Vect{AB}\)
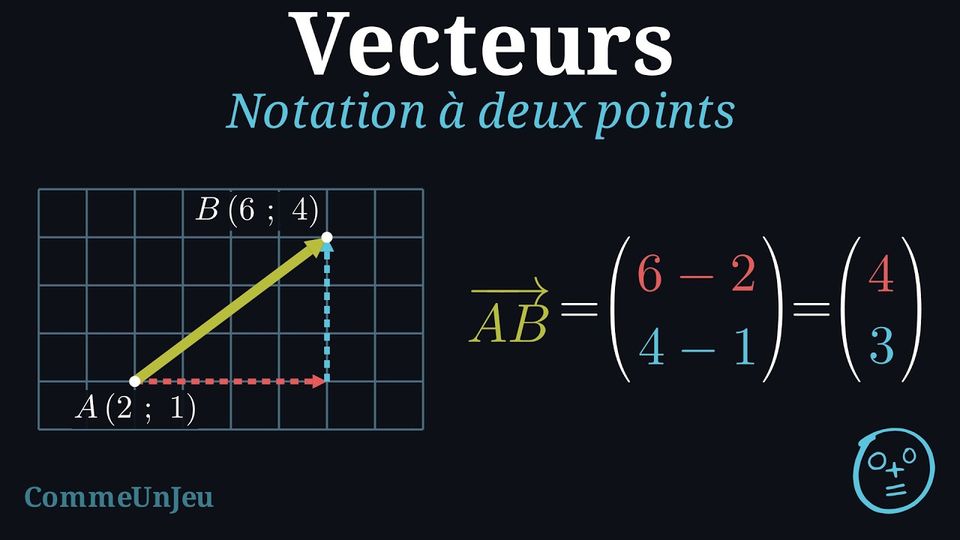
Soient deux points \(A(x_A ;\, y_A)\) et \(B(x_B ;\, y_B)\). Les coordonnées du vecteur \(\Vect{AB}\) sont :$$\Vect{AB} = \begin{pmatrix}x_B - x_A \\
y_B - y_A\end{pmatrix}$$ Les coordonnées \(x_B - x_A\) et \(y_B - y_A\) correspondent exactement au pas en \(x\) et au pas en \(y\) pour aller de \(A\) à \(B\). 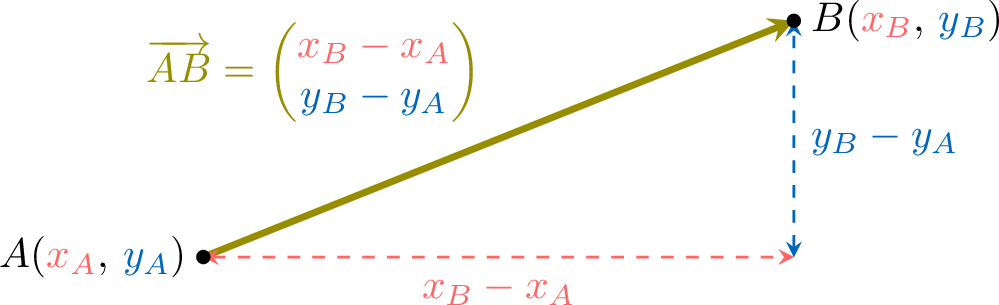
Vecteur déplacement et vecteur position
Deux noms empruntés à la physique rendent visibles les deux rôles d'un vecteur. 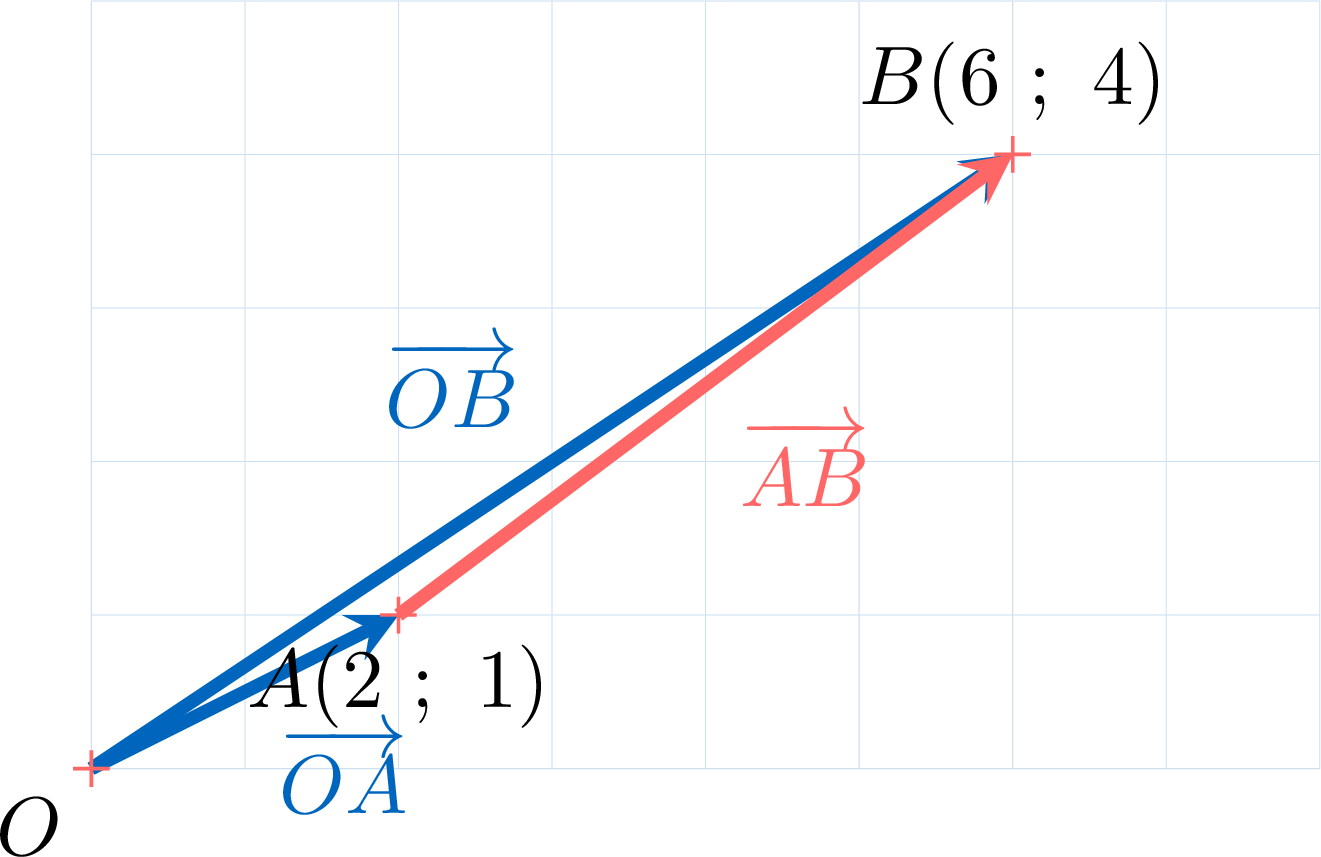
Sur la figure, \(\Vect{OA}\begin{pmatrix} 2 \\ 1 \end{pmatrix}\) et \(\Vect{OB}\begin{pmatrix} 6 \\ 4 \end{pmatrix}\) sont les vecteurs position de \(A\) et de \(B\), et \(\Vect{AB}\begin{pmatrix} 6 - 2 \\ 4 - 1 \end{pmatrix} = \begin{pmatrix} 4 \\ 3 \end{pmatrix}\) est le déplacement de \(A\) à \(B\).
- Le vecteur \(\Vect{AB}\) peut être appelé vecteur déplacement de \(A\) à \(B\) : il enregistre le déplacement de \(A\) vers \(B\) — ses coordonnées \(x_B - x_A\) et \(y_B - y_A\) sont les pas horizontal et vertical de ce déplacement. Deux déplacements de mêmes pas, depuis des points de départ différents, sont le même déplacement : le même vecteur.
- Une fois une origine \(O\) choisie, le vecteur \(\Vect{OM}\) peut être appelé vecteur position du point \(M\) (relativement à \(O\)). Ses coordonnées sont \(x_M - 0 = x_M\) et \(y_M - 0 = y_M\) : les coordonnées du vecteur position sont les coordonnées du point. Un point est ainsi repéré par un vecteur, et le déplacement de \(A\) à \(B\) se lit sur les deux vecteurs position : les coordonnées de \(\Vect{AB}\) sont celles de \(\Vect{OB}\) moins celles de \(\Vect{OA}\).
Compétences à pratiquer
- Calculer les coordonnées du vecteur AB
- Distinguer vecteurs déplacement et vecteurs position
- Déterminer les coordonnées du vecteur
- Placer un point à l'aide d'un vecteur
I.3
Le calcul en coordonnées
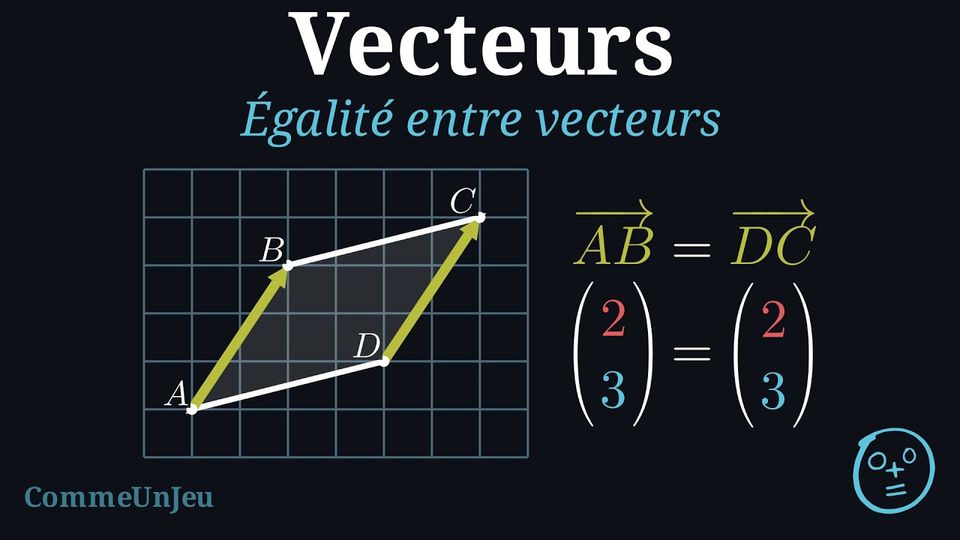
Les opérations géométriques sur les vecteurs — somme, opposé, différence, multiplication par un réel — se mènent toutes directement sur les coordonnées : chaque règle ci-dessous calcule, coordonnée par coordonnée, le vecteur que la construction géométrique produirait.
Définition — Égalité algébrique de vecteurs
Deux vecteurs \(\begin{pmatrix}x\\y\end{pmatrix}\) et \(\begin{pmatrix}x'\\y'\end{pmatrix}\) sont égaux si et seulement si \(x = x'\) et \(y = y'\). Définition — Somme de deux vecteurs algébriques
$$\begin{pmatrix}x\\
y\end{pmatrix}+\begin{pmatrix}x'\\
y'\end{pmatrix}=\begin{pmatrix}x+x'\\
y +y' \\
\end{pmatrix}$$ Définition — Vecteur algébrique opposé
$$-\begin{pmatrix}x\\
y\end{pmatrix}=\begin{pmatrix}-x\\
-y \\
\end{pmatrix}$$ Définition — Soustraction de deux vecteurs algébriques
$$\begin{pmatrix}x\\
y\end{pmatrix}-\begin{pmatrix}x'\\
y'\end{pmatrix}=\begin{pmatrix}x-x'\\
y-y' \\
\end{pmatrix}$$ Définition — Multiplication par un réel
Soit \(k\) un nombre réel. Le produit \(k\Vect{v}\) est défini par :$$k\begin{pmatrix}x\\
y\end{pmatrix}=\begin{pmatrix}kx\\
ky\end{pmatrix}$$ Exemple
Soient \(\Vect{u}\begin{pmatrix} -2 \\ 3 \end{pmatrix}\) et \(\Vect{v}\begin{pmatrix} 4 \\ -1 \end{pmatrix}\). Calculer les coordonnées de \(\Vect{u} + \Vect{v}\), de \(-\Vect{v}\) et de \(2\Vect{u} - 3\Vect{v}\).
$$\Vect{u} + \Vect{v} = \begin{pmatrix} -2+4 \\
3+(-1) \end{pmatrix} = \begin{pmatrix} 2 \\
2 \end{pmatrix}, \qquad -\Vect{v} = \begin{pmatrix} -4 \\
1 \end{pmatrix},$$ $$2\Vect{u} - 3\Vect{v} = \begin{pmatrix} 2\times(-2) - 3\times 4 \\
2\times 3 - 3\times(-1) \end{pmatrix} = \begin{pmatrix} -16 \\
9 \end{pmatrix}.$$ Gare aux signes : \(2 \times (-2) - 3 \times 4 = -4 - 12 = -16\) et \(6 - (-3) = 9\).
Compétences à pratiquer
- Déterminer les coordonnées d'un point par un vecteur
- Calculer la somme de vecteurs
- Calculer l'opposé d'un vecteur
- Calculer la différence de vecteurs
- Multiplier un vecteur par un réel
- Calculer des combinaisons linéaires de vecteurs
II
Milieu et norme
II.1
Les coordonnées du milieu
Proposition — Coordonnées du milieu
Soient \(A(x_A\,;\,y_A)\) et \(B(x_B\,;\,y_B)\) deux points. Le milieu \(M\) du segment \(\SegmentFr{AB}\) a pour coordonnées $$M\left(\dfrac{x_A+x_B}{2}\ ;\ \dfrac{y_A+y_B}{2}\right).$$
\(M\) est le milieu de \(\SegmentFr{AB}\) exactement lorsque \(\Vect{AM} = \dfrac{1}{2}\Vect{AB}\). En lisant les premières coordonnées : $$x_M - x_A = \dfrac{1}{2}(x_B - x_A) \quad\text{donc}\quad x_M = x_A + \dfrac{x_B - x_A}{2} = \dfrac{x_A+x_B}{2},$$ et le même calcul sur les secondes coordonnées donne \(y_M = \dfrac{y_A+y_B}{2}\).
Exemple
Soient \(A(1\ ;\ 5)\) et \(B(7\ ;\ 1)\). Calculer les coordonnées du milieu \(M\) de \(\SegmentFr{AB}\).
$$M\left(\dfrac{1+7}{2}\ ;\ \dfrac{5+1}{2}\right) = M(4\ ;\ 3).$$ 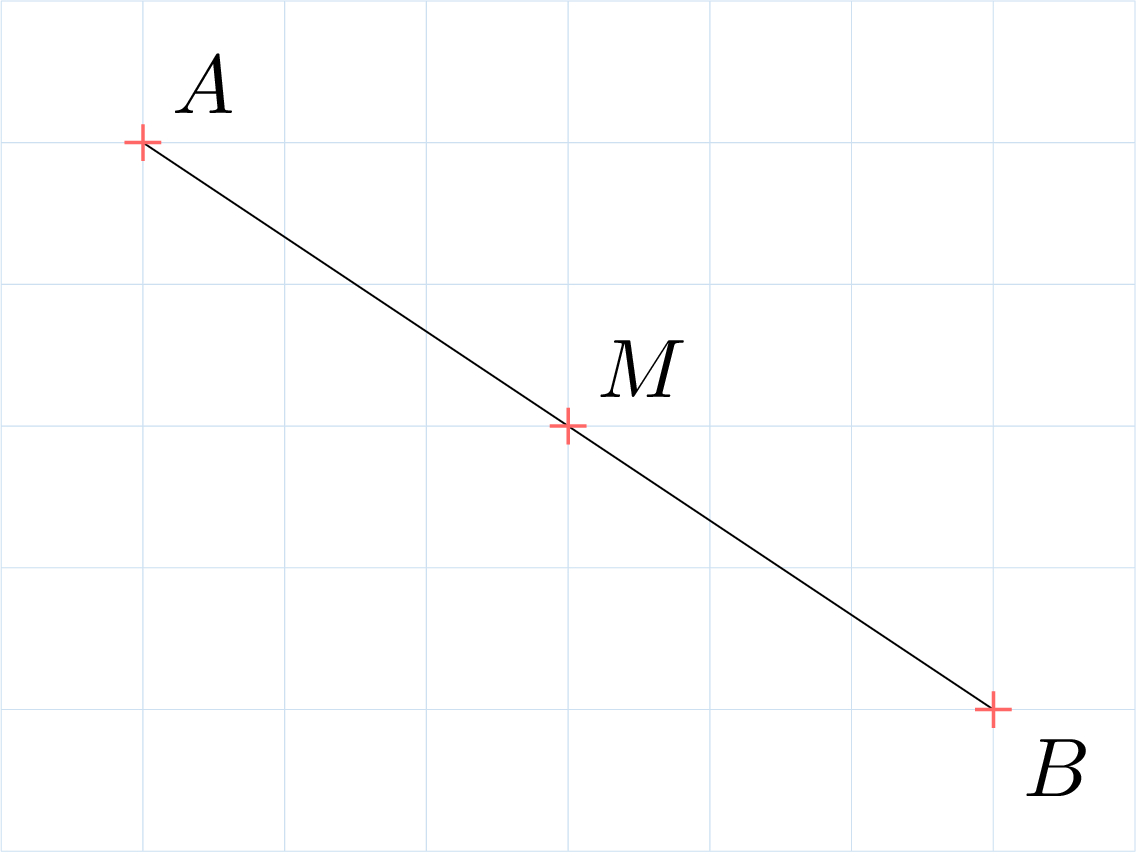
Compétences à pratiquer
- Calculer les coordonnées du milieu
- Retrouver une extrémité à partir du milieu
- Justifier avec les milieux des diagonales
II.2
La norme et la distance
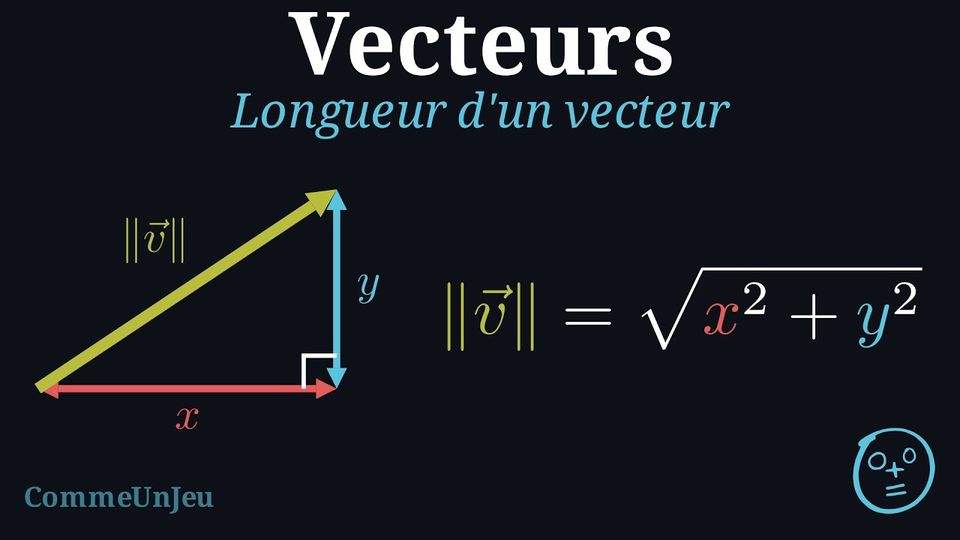
Proposition — Longueur d'un vecteur
Si \(\Vect{v}=\begin{pmatrix}x\\y\end{pmatrix}\) dans une base orthonormée, la norme ou longueur de \(\Vect{v}\) est$$\|\Vect{v}\| = \sqrt{x^2 + y^2}$$ 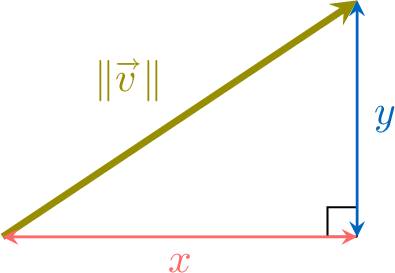
Exemple
Calculer la longueur du vecteur \(\Vect{v}=\begin{pmatrix}4\\3\end{pmatrix}\).
$$\begin{aligned}[t]\|\Vect{v}\| & = \sqrt{4^2 + 3^2} \\
& = \sqrt{16 + 9} \\
& = \sqrt{25} \\
& = 5\ \text{unités}\end{aligned}$$
Proposition — Distance entre deux points
La distance entre deux points \(A(x_A\,;\,y_A)\) et \(B(x_B\,;\,y_B)\) dans un repère orthonormé est la norme du vecteur \(\Vect{AB}\) :$$AB = \|\Vect{AB}\| = \sqrt{(x_B - x_A)^2 + (y_B - y_A)^2}$$ Exemple
Calculer la distance entre les points \(A(1\,;\,2)\) et \(B(5\,;\,5)\).
$$\begin{aligned}[t]AB &= \|\Vect{AB}\|\\
&= \sqrt{(x_B - x_A)^2 + (y_B - y_A)^2} \\
&= \sqrt{(5 - 1)^2 + (5 - 2)^2} \\
&= \sqrt{4^2 + 3^2} \\
&= \sqrt{16 + 9} \\
&= \sqrt{25} \\
&= 5\ \text{unités}\end{aligned}$$
Compétences à pratiquer
- Calculer la longueur d'un vecteur
- Calculer la distance entre deux points
- Déterminer la nature d'un triangle par les coordonnées
III
Colinéarité et décomposition
III.1
Le déterminant et le critère
Définition — Déterminant de deux vecteurs
Soient \(\Vect{u} = \begin{pmatrix} x \\ y \end{pmatrix}\) et \(\Vect{v} = \begin{pmatrix} x' \\ y' \end{pmatrix}\) deux vecteurs du plan. Le déterminant de \(\Vect{u}\) et \(\Vect{v}\), noté \(\det(\Vect{u},\,\Vect{v})\), est défini par :$$\det(\Vect{u},\,\Vect{v}) =\begin{vmatrix}x & x' \\
y & y'\end{vmatrix}= x \cdot y' - y \cdot x'$$ Proposition — Colinéarité et déterminant
Deux vecteurs \(\Vect{u}\) et \(\Vect{v}\) sont colinéaires si et seulement si$$\det(\Vect{u},\,\Vect{v}) = 0$$
Soient \(\Vect{u}\begin{pmatrix} x \\ y \end{pmatrix}\) et \(\Vect{v}\begin{pmatrix} x' \\ y' \end{pmatrix}\). Si \(\Vect{u} = \Vect{0}\), les deux affirmations sont vraies : le vecteur nul est colinéaire à tout vecteur, et \(\det(\Vect{u},\Vect{v}) = 0 \cdot y' - 0 \cdot x' = 0\). On suppose maintenant \(\Vect{u} \neq \Vect{0}\).
- Si les vecteurs sont colinéaires, alors \(\Vect{v} = k\,\Vect{u}\) pour un réel \(k\), donc \(x' = kx\) et \(y' = ky\), et $$\det(\Vect{u},\,\Vect{v}) = x \cdot ky - y \cdot kx = k(xy - yx) = 0.$$
- Réciproquement, on suppose \(\det(\Vect{u},\,\Vect{v}) = x\,y' - y\,x' = 0\). Comme \(\Vect{u} \neq \Vect{0}\), l'une de ses coordonnées n'est pas nulle.
- Si \(x \neq 0\) : on pose \(k = \dfrac{x'}{x}\). Alors \(x' = kx\), et \(x\,y' = y\,x' = ykx\) donne \(y' = ky\) : donc \(\Vect{v} = k\,\Vect{u}\).
- Si \(x = 0\), alors \(y \neq 0\) et \(0 = x\,y' - y\,x' = -y\,x'\) donne \(x' = 0\) : on pose \(k = \dfrac{y'}{y}\), alors \(\Vect{v} = k\,\Vect{u}\).
Exemple
Soient \(A(1\,;\,2)\), \(B(5\,;\,4)\), \(C(-1\,;\,-1)\) et \(D(5\,;\,2)\). Les droites \(\LineFr{AB}\) et \(\LineFr{CD}\) sont-elles parallèles ?
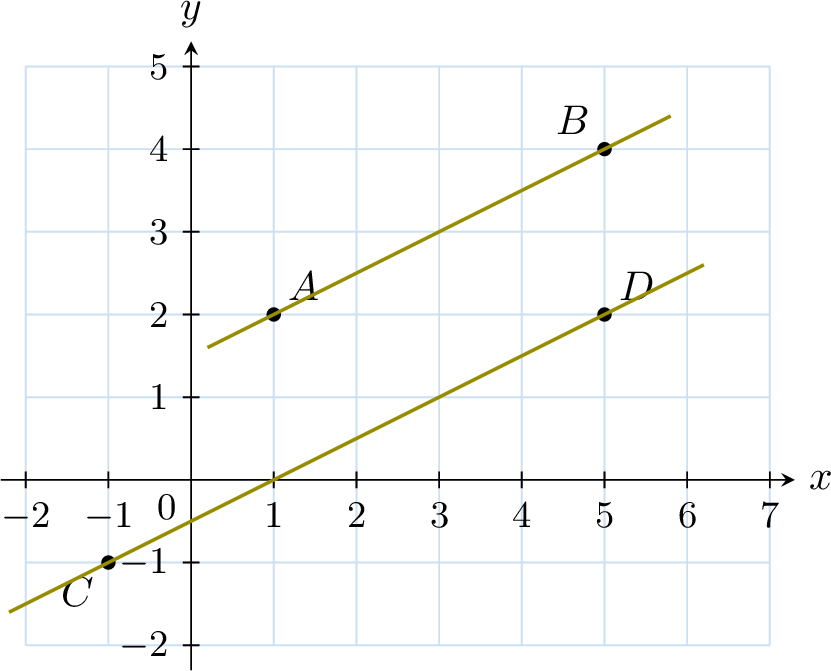
On calcule les vecteurs :$$\Vect{AB} = \begin{pmatrix}5-1 \\
4-2\end{pmatrix} = \begin{pmatrix}4 \\
2\end{pmatrix}, \quad\Vect{CD} = \begin{pmatrix}5-(-1) \\
2-(-1)\end{pmatrix} = \begin{pmatrix}6 \\
3\end{pmatrix}$$ On calcule le déterminant :$$\det(\Vect{AB},\,\Vect{CD}) =\begin{vmatrix}4 & 6 \\
2 & 3\end{vmatrix}= 4\times 3 - 6\times 2 = 12 - 12 = 0$$ Le déterminant est nul : par le critère \(\det = 0\), les vecteurs sont colinéaires, donc les droites \(\LineFr{AB}\) et \(\LineFr{CD}\) sont parallèles. (Vérification : \(\frac{6}{4} = \frac{3}{2} = 1{,}5\), on a bien \(\Vect{CD} = 1{,}5\,\Vect{AB}\).)
Proposition — Alignement et parallélisme
Soient \(A\), \(B\), \(C\), \(D\) des points, avec \(A \neq B\) et \(C \neq D\). - Les points \(A\), \(B\), \(C\) sont alignés si et seulement si \(\det(\Vect{AB},\,\Vect{AC}) = 0\).
- Les droites \(\LineFr{AB}\) et \(\LineFr{CD}\) sont parallèles si et seulement si \(\det(\Vect{AB},\,\Vect{CD}) = 0\).
Compétences à pratiquer
- Calculer le déterminant
- Tester le parallélisme et l'alignement
- Trouver une coordonnée pour la colinéarité
III.2
Colinéarité et proportionnalité des coordonnées
Proposition — Colinéarité et proportionnalité des coordonnées
Soient \(\Vect{u}\begin{pmatrix} x \\ y \end{pmatrix}\) et \(\Vect{v}\begin{pmatrix} x' \\ y' \end{pmatrix}\) deux vecteurs non nuls. Les énoncés suivants sont équivalents : - \(\Vect{u}\) et \(\Vect{v}\) sont colinéaires ;
- les coordonnées de \(\Vect{v}\) sont proportionnelles à celles de \(\Vect{u}\) : il existe un réel \(k\) tel que \(x' = kx\) et \(y' = ky\) ;
- les produits en croix sont égaux : \(x\,y' = y\,x'\).
| première coordonnée | seconde coordonnée | |
| \(\Vect{u}\) | \(x\) | \(y\) |
| \(\Vect{v}\) | \(x' = kx\) | \(y' = ky\) |
- (1) \(\Rightarrow\) (2). Si \(\Vect{u}\) et \(\Vect{v}\) sont colinéaires et non nuls, alors par définition il existe un réel \(k'\) tel que \(\Vect{u} = k'\,\Vect{v}\) ; comme \(\Vect{u} \neq \Vect{0}\), \(k' \neq 0\), et \(\Vect{v} = \dfrac{1}{k'}\Vect{u} = k\,\Vect{u}\) avec \(k = \dfrac{1}{k'}\). Les coordonnées de \(k\,\Vect{u}\) sont \(kx\) et \(ky\), donc \(x' = kx\) et \(y' = ky\).
- (2) \(\Rightarrow\) (1). Si \(x' = kx\) et \(y' = ky\), alors \(\Vect{v}\) et \(k\,\Vect{u}\) ont les mêmes coordonnées : \(\Vect{v} = k\,\Vect{u}\). Comme \(\Vect{v} \neq \Vect{0}\), \(k \neq 0\) et \(\Vect{u} = \dfrac{1}{k}\Vect{v}\) : les vecteurs sont colinéaires.
- (2) \(\Rightarrow\) (3). Si \(x' = kx\) et \(y' = ky\), alors \(x\,y' = x \cdot ky = y \cdot kx = y\,x'\) : les produits en croix sont égaux.
- (3) \(\Rightarrow\) (2). On suppose \(x\,y' = y\,x'\). Comme \(\Vect{u} \neq \Vect{0}\), l'une de ses coordonnées n'est pas nulle.
- Si \(x \neq 0\), on pose \(k = \dfrac{x'}{x}\) : alors \(x' = kx\), et \(y' = \dfrac{x\,y'}{x} = \dfrac{y\,x'}{x} = ky\).
- Si \(x = 0\), alors \(y \neq 0\), et l'égalité donne \(y\,x' = 0\), donc \(x' = 0\) ; on pose \(k = \dfrac{y'}{y}\) : alors \(x' = 0 = kx\) et \(y' = ky\).
Exemple
Dans chaque cas, décider si les deux vecteurs sont colinéaires en comparant les produits en croix, puis donner le coefficient \(k\) tel que \(\Vect{v} = k\,\Vect{u}\) lorsqu'ils le sont. - \(\Vect{u}\begin{pmatrix} 6 \\ -4 \end{pmatrix}\) et \(\Vect{v}\begin{pmatrix} -9 \\ 6 \end{pmatrix}\) ;
- \(\Vect{u}\begin{pmatrix} 0 \\ 3 \end{pmatrix}\) et \(\Vect{v}\begin{pmatrix} 0 \\ -5 \end{pmatrix}\) ;
- \(\Vect{u}\begin{pmatrix} 2 \\ 5 \end{pmatrix}\) et \(\Vect{v}\begin{pmatrix} 4 \\ 9 \end{pmatrix}\).
- Produits en croix : \(x\,y' = 6 \times 6 = 36\) et \(y\,x' = (-4) \times (-9) = 36\). Ils sont égaux : les vecteurs sont colinéaires. Le coefficient est \(k = \dfrac{x'}{x} = \dfrac{-9}{6} = -\dfrac{3}{2}\), et on a bien \(-\dfrac{3}{2} \times (-4) = 6 = y'\) : \(\Vect{v} = -\dfrac{3}{2}\Vect{u}\).
- Produits en croix : \(0 \times (-5) = 0\) et \(3 \times 0 = 0\) : égaux, les vecteurs sont colinéaires (tous deux verticaux). Ici \(k\) ne se lit pas sur les premières coordonnées (\(\dfrac{0}{0}\) n'est pas un nombre) : il se lit sur les secondes, \(k = \dfrac{-5}{3}\), et \(\Vect{v} = -\dfrac{5}{3}\Vect{u}\). Les produits en croix décident même quand une coordonnée est nulle.
- Produits en croix : \(2 \times 9 = 18\) et \(5 \times 4 = 20\). Ils diffèrent : les vecteurs ne sont pas colinéaires. (De façon équivalente, \(\det(\Vect{u},\,\Vect{v}) = 18 - 20 = -2 \neq 0\).)
Compétences à pratiquer
- Tester la colinéarité par la proportionnalité des coordonnées
III.3
Décomposer un vecteur selon deux vecteurs non colinéaires
Proposition — Décomposition selon deux vecteurs non colinéaires
Soient \(\Vect{u}\) et \(\Vect{v}\) deux vecteurs non colinéaires du plan (aucun n'est nul, et ils n'ont pas la même direction). Tout vecteur \(\Vect{w}\) du plan s'écrit de façon unique sous la forme $$\textcolor{colorprop}{\Vect{w} = a\,\Vect{u} + b\,\Vect{v}}, \qquad a \text{ et } b \text{ réels.}$$ Le couple \((\Vect{u},\,\Vect{v})\) est une base du plan et \((a\,;\,b)\) sont les coordonnées de \(\Vect{w}\) dans cette base. La base orthonormée \((\Vect{i},\,\Vect{j})\) et l'écriture \(\Vect{w} = x\,\Vect{i} + y\,\Vect{j}\) sont le cas particulier où les deux vecteurs sont perpendiculaires et de longueur \(1\). 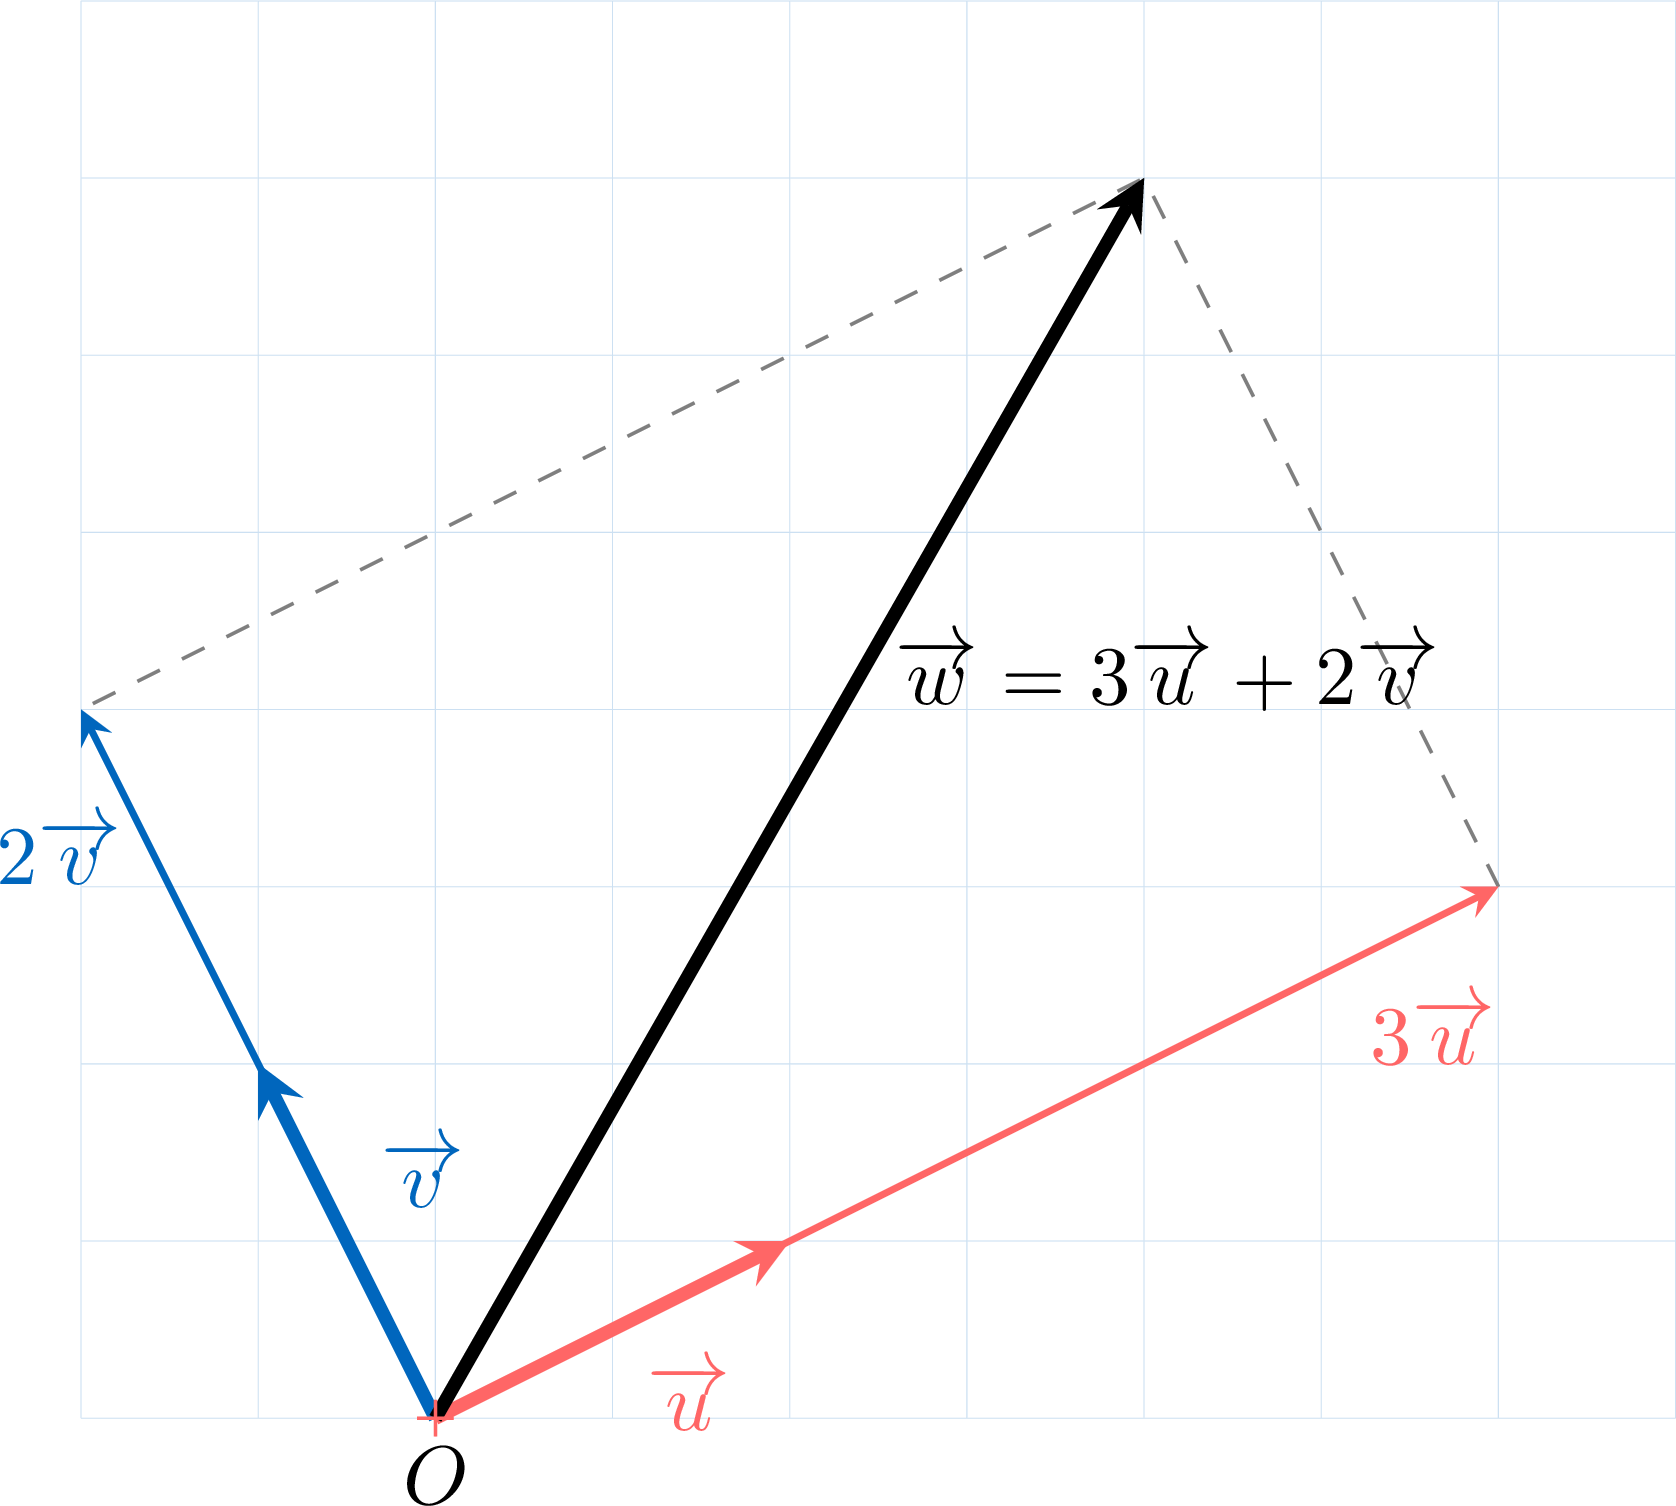
- Existence. On trace des représentants de même origine \(O\) : \(\Vect{u} = \Vect{OA}\), \(\Vect{v} = \Vect{OB}\) et \(\Vect{w} = \Vect{OM}\). Les droites \(\LineFr{OA}\) et \(\LineFr{OB}\) sont sécantes en \(O\), puisque \(\Vect{u}\) et \(\Vect{v}\) n'ont pas la même direction. Si \(M\) est sur la droite \(\LineFr{OA}\), alors \(\Vect{OM}\) est colinéaire à \(\Vect{OA} \neq \Vect{0}\), donc \(\Vect{OM} = a\,\Vect{u}\) pour un réel \(a\), et \(\Vect{w} = a\,\Vect{u} + 0\,\Vect{v}\) ; de même, si \(M\) est sur \(\LineFr{OB}\), alors \(\Vect{w} = 0\,\Vect{u} + b\,\Vect{v}\) (et \(\Vect{w} = 0\,\Vect{u} + 0\,\Vect{v}\) quand \(M = O\)). Sinon, la parallèle à \(\LineFr{OB}\) passant par \(M\) coupe \(\LineFr{OA}\) en un point \(P\), et la parallèle à \(\LineFr{OA}\) passant par \(M\) coupe \(\LineFr{OB}\) en un point \(Q\) : \(OPMQ\) est un parallélogramme, donc \(\Vect{PM} = \Vect{OQ}\) (critère du parallélogramme), et \(\Vect{OM} = \Vect{OP} + \Vect{PM} = \Vect{OP} + \Vect{OQ}\) (relation de Chasles). Or \(P\) est sur la droite \(\LineFr{OA}\), donc \(\Vect{OP} = a\,\Vect{u}\) pour un réel \(a\) ; de même \(\Vect{OQ} = b\,\Vect{v}\). D'où \(\Vect{w} = a\,\Vect{u} + b\,\Vect{v}\).
- Unicité. On suppose \(\Vect{w} = a\,\Vect{u} + b\,\Vect{v} = a'\,\Vect{u} + b'\,\Vect{v}\). Alors \((a - a')\,\Vect{u} = (b' - b)\,\Vect{v}\). Si \(a \neq a'\), en divisant par \(a - a'\) on obtient \(\Vect{u} = \dfrac{b' - b}{a - a'}\,\Vect{v}\) : les vecteurs \(\Vect{u}\) et \(\Vect{v}\) seraient colinéaires, ce qui est exclu. Donc \(a = a'\), et alors \((b' - b)\,\Vect{v} = \Vect{0}\) avec \(\Vect{v} \neq \Vect{0}\) impose \(b' = b\).
Méthode — Exprimer un vecteur en fonction de deux vecteurs non colinéaires
Dans une figure, deux vecteurs non colinéaires — typiquement deux côtés d'un triangle ou d'un parallélogramme issus du même sommet — servent de base : tout vecteur de la figure est une combinaison des deux ; comparer deux telles combinaisons démontre des alignements et des parallélismes. - Choisir les deux vecteurs de référence, par exemple \(\Vect{AB}\) et \(\Vect{AD}\) issus du sommet \(A\), puis vérifier qu'ils ne sont pas colinéaires.
- Aller de l'origine à l'extrémité du vecteur cherché en passant par des points connus, avec la relation de Chasles : \(\Vect{AI} = \Vect{AB} + \Vect{BI}\).
- Remplacer chaque étape par son expression : un côté du parallélogramme (\(\Vect{BC} = \Vect{AD}\)), un milieu (\(\Vect{BI} = \dfrac{1}{2}\Vect{BC}\)), un multiple donné (\(\Vect{AE} = \dfrac{2}{3}\Vect{AB}\)), un opposé (\(\Vect{DA} = -\Vect{AD}\)).
- Regrouper les termes en \(\Vect{AB}\) et en \(\Vect{AD}\) : le résultat est \(a\,\Vect{AB} + b\,\Vect{AD}\), et il est unique.
Exemple
Sur le quadrillage, les vecteurs \(\Vect{u}\), \(\Vect{v}\) et \(\Vect{w}\) sont tracés. Écrire \(\Vect{w}\) comme combinaison de \(\Vect{u}\) et de \(\Vect{v}\), puis contrôler avec les coordonnées. 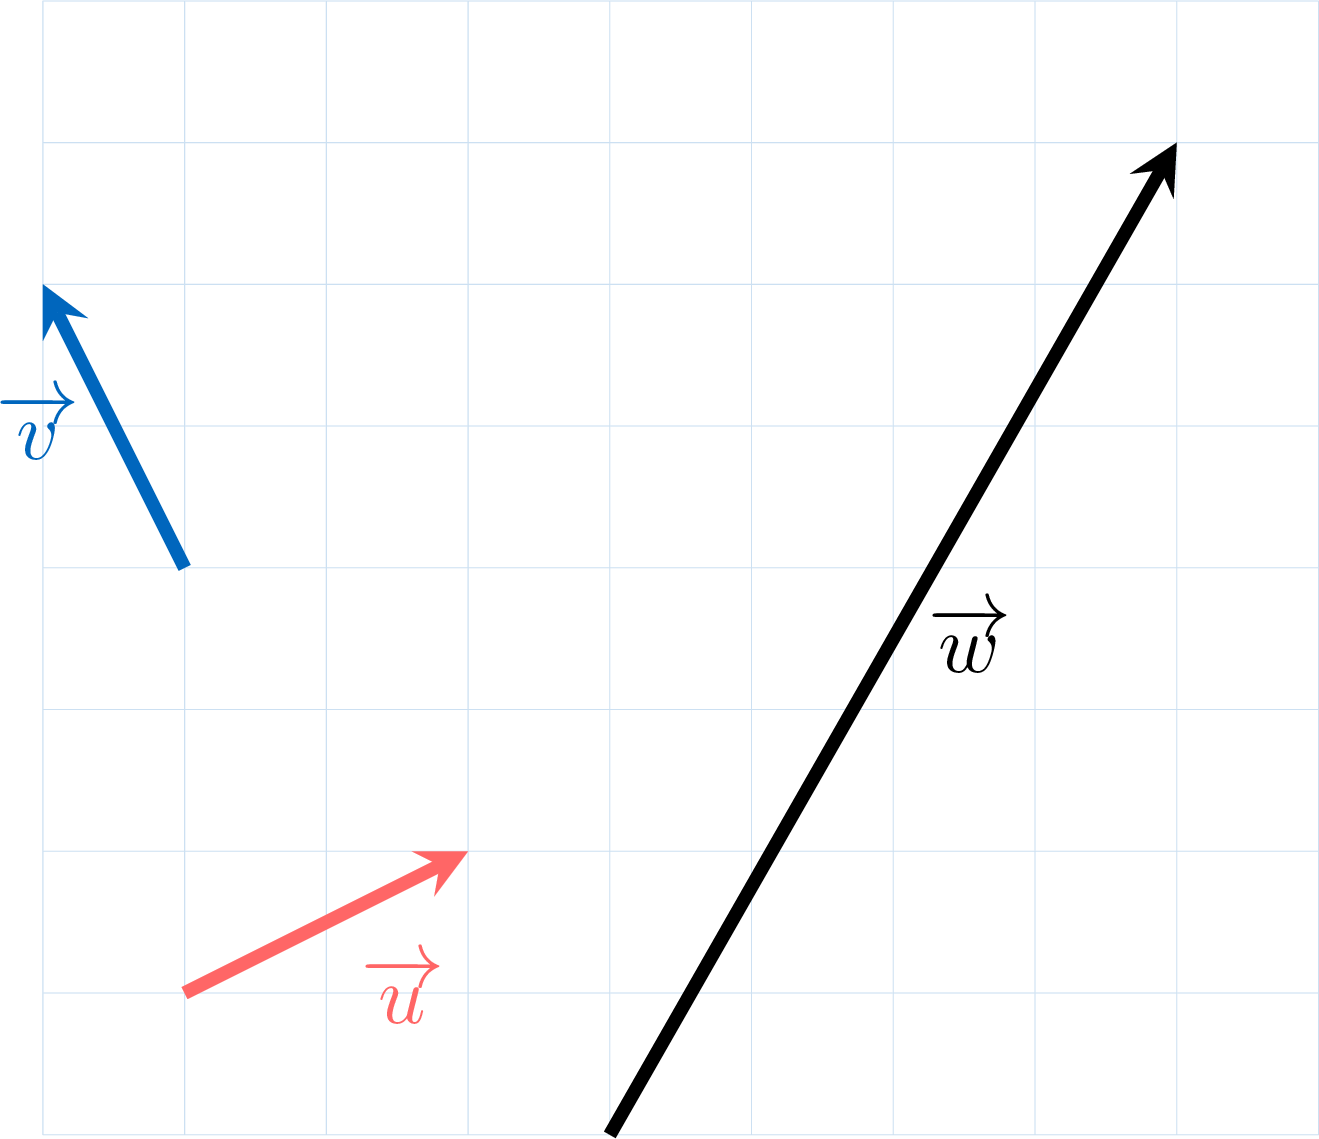
Lecture du quadrillage : \(\Vect{u}\begin{pmatrix} 2 \\ 1 \end{pmatrix}\), \(\Vect{v}\begin{pmatrix} -1 \\ 2 \end{pmatrix}\) et \(\Vect{w}\begin{pmatrix} 4 \\ 7 \end{pmatrix}\) ; \(\Vect{u}\) et \(\Vect{v}\) ne sont pas colinéaires (\(2 \times 2 \neq 1 \times (-1)\)). Depuis l'origine de \(\Vect{w}\), avancer de \(3\) fois \(\Vect{u}\) mène \(6\) à droite et \(3\) en haut ; le déplacement restant jusqu'à l'extrémité de \(\Vect{w}\) est \(2\) à gauche et \(4\) en haut, c'est-à-dire \(2\,\Vect{v}\) : $$\Vect{w} = 3\,\Vect{u} + 2\,\Vect{v}.$$ 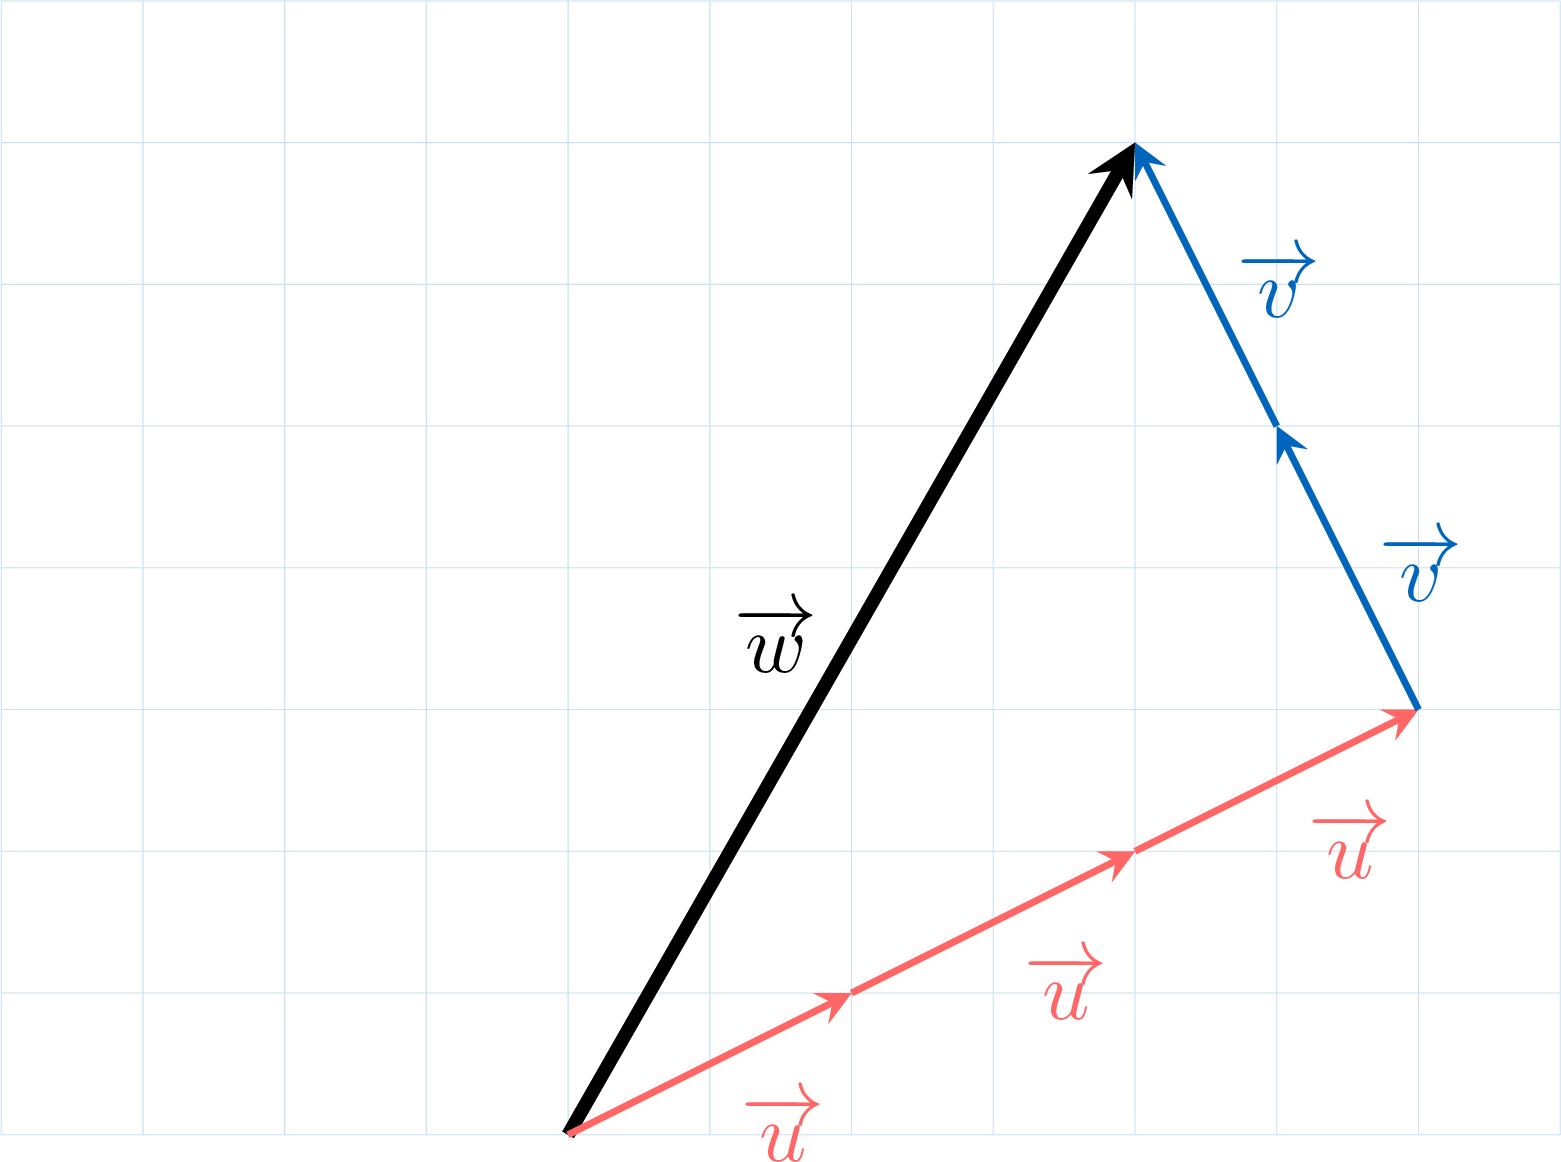
Contrôle avec les coordonnées : \(3\,\Vect{u} + 2\,\Vect{v} = \begin{pmatrix} 3 \times 2 + 2 \times (-1) \\ 3 \times 1 + 2 \times 2 \end{pmatrix} = \begin{pmatrix} 6 - 2 \\ 3 + 4 \end{pmatrix} = \begin{pmatrix} 4 \\ 7 \end{pmatrix} = \Vect{w}\). Les coordonnées de \(\Vect{w}\) dans la base \((\Vect{u},\,\Vect{v})\) sont \((3\,;\,2)\).
Exemple
\(ABCD\) est un parallélogramme et \(I\) est le milieu de \(\SegmentFr{BC}\). Exprimer les vecteurs \(\Vect{AI}\) et \(\Vect{DI}\) en fonction de \(\Vect{AB}\) et \(\Vect{AD}\). 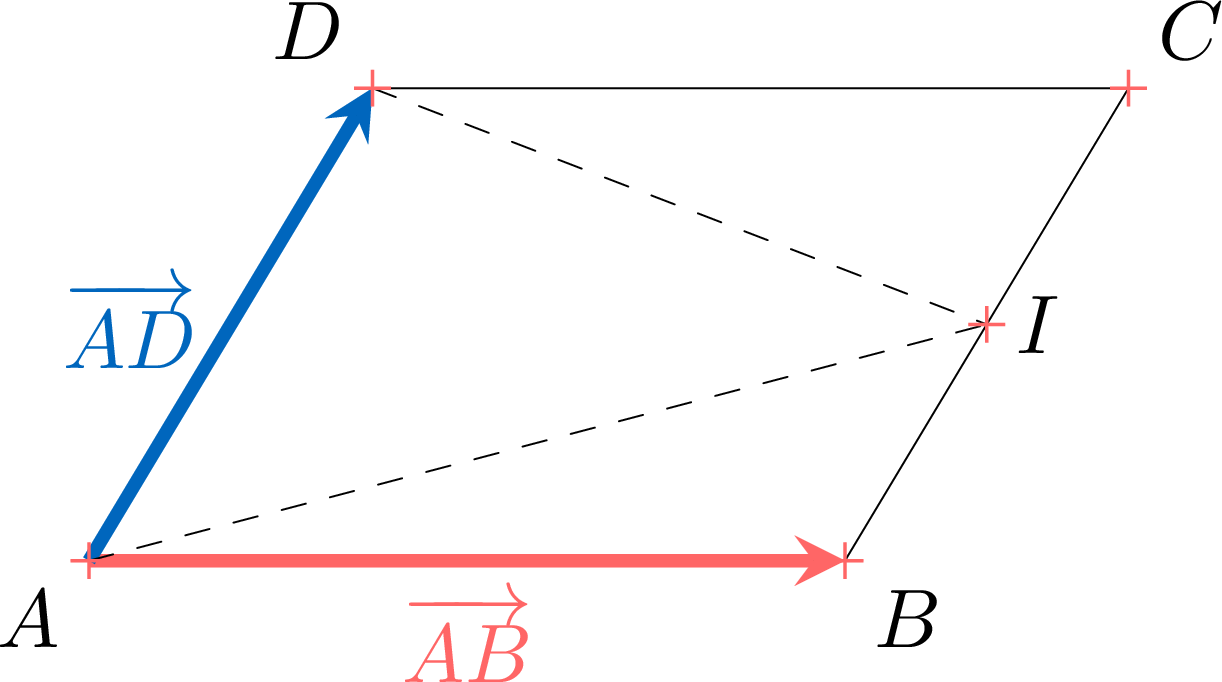
Les vecteurs \(\Vect{AB}\) et \(\Vect{AD}\) ne sont pas colinéaires (les côtés d'un parallélogramme issus de \(A\) ne sont pas sur la même droite), donc ils peuvent servir de base. Comme \(ABCD\) est un parallélogramme, \(\Vect{BC} = \Vect{AD}\) ; comme \(I\) est le milieu de \(\SegmentFr{BC}\), \(\Vect{BI} = \dfrac{1}{2}\Vect{BC}\). $$\begin{aligned} \Vect{AI} &= \Vect{AB} + \Vect{BI} && \text{(relation de Chasles par \(B\))} \\
&= \Vect{AB} + \dfrac{1}{2}\Vect{BC} && \text{(\(I\) milieu de \(\SegmentFr{BC}\))} \\
&= \Vect{AB} + \dfrac{1}{2}\Vect{AD}. && \text{(\(\Vect{BC} = \Vect{AD}\))} \end{aligned}$$ $$\begin{aligned} \Vect{DI} &= \Vect{DA} + \Vect{AI} && \text{(relation de Chasles par \(A\))} \\
&= -\Vect{AD} + \Vect{AB} + \dfrac{1}{2}\Vect{AD} && \text{(opposé ; expression de \(\Vect{AI}\))} \\
&= \Vect{AB} - \dfrac{1}{2}\Vect{AD}. && \text{(regroupement des termes en \(\Vect{AD}\))} \end{aligned}$$ Les coordonnées de \(\Vect{AI}\) et de \(\Vect{DI}\) dans la base \((\Vect{AB},\,\Vect{AD})\) sont \(\left(1\,;\,\dfrac{1}{2}\right)\) et \(\left(1\,;\,-\dfrac{1}{2}\right)\).
Compétences à pratiquer
- Décomposer un vecteur selon deux vecteurs non colinéaires
IV
Pour aller plus loin
Compétences à pratiquer
- Raisonner et résoudre des problèmes
- Problèmes
- Quiz
Aller à la section