Éducation Nationale Française · Première Technologie
Produit scalaire (STI2D, STL)
I
Le projeté orthogonal
Définition — Projeté orthogonal
Soient \(\Delta\) une droite et \(M\) un point. Le projeté orthogonal de \(M\) sur \(\Delta\) est le point d'intersection \(H\) de \(\Delta\) avec la perpendiculaire à \(\Delta\) passant par \(M\). Si \(M\) appartient à \(\Delta\), alors \(H = M\). 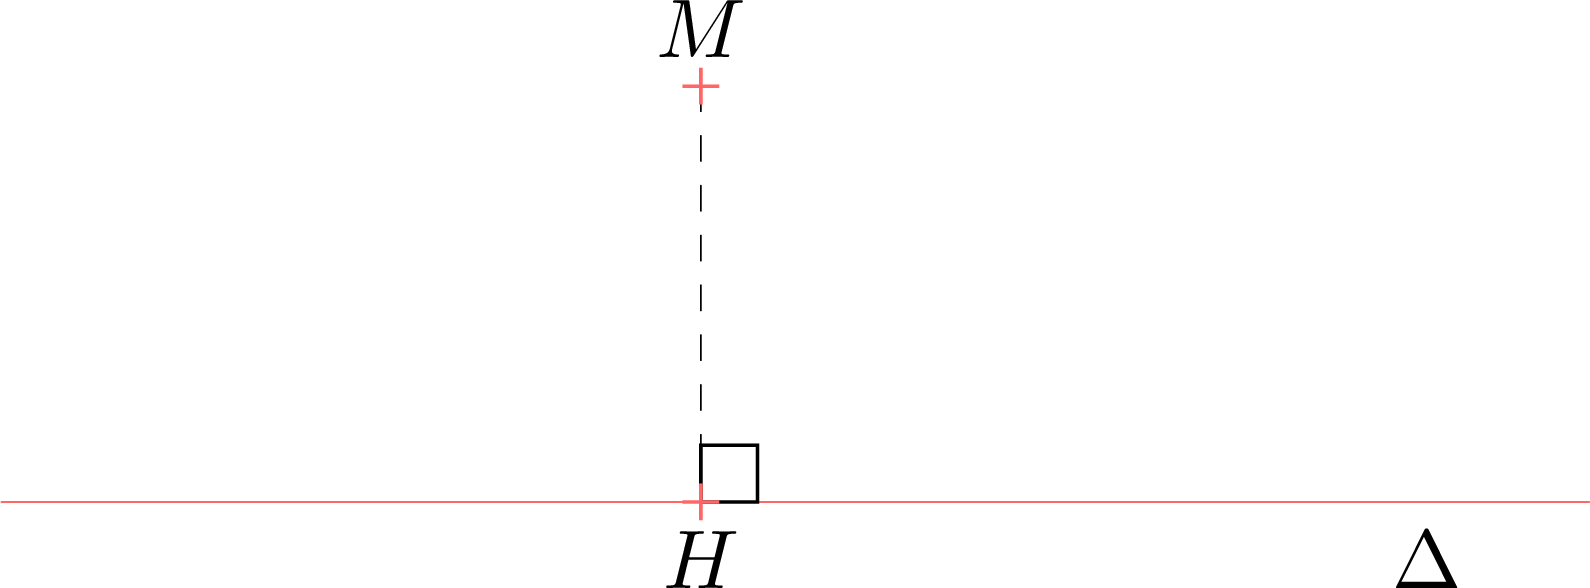
Exemple
Sur la figure, la droite \(\LineFr{AC}\) est tracée et l'angle en \(H\) est droit. Le segment \(\SegmentFr{MK}\) semble perpendiculaire à \(\LineFr{AC}\), mais ne porte aucun codage. Quel point est le projeté orthogonal de \(M\) sur \(\LineFr{AC}\) ? 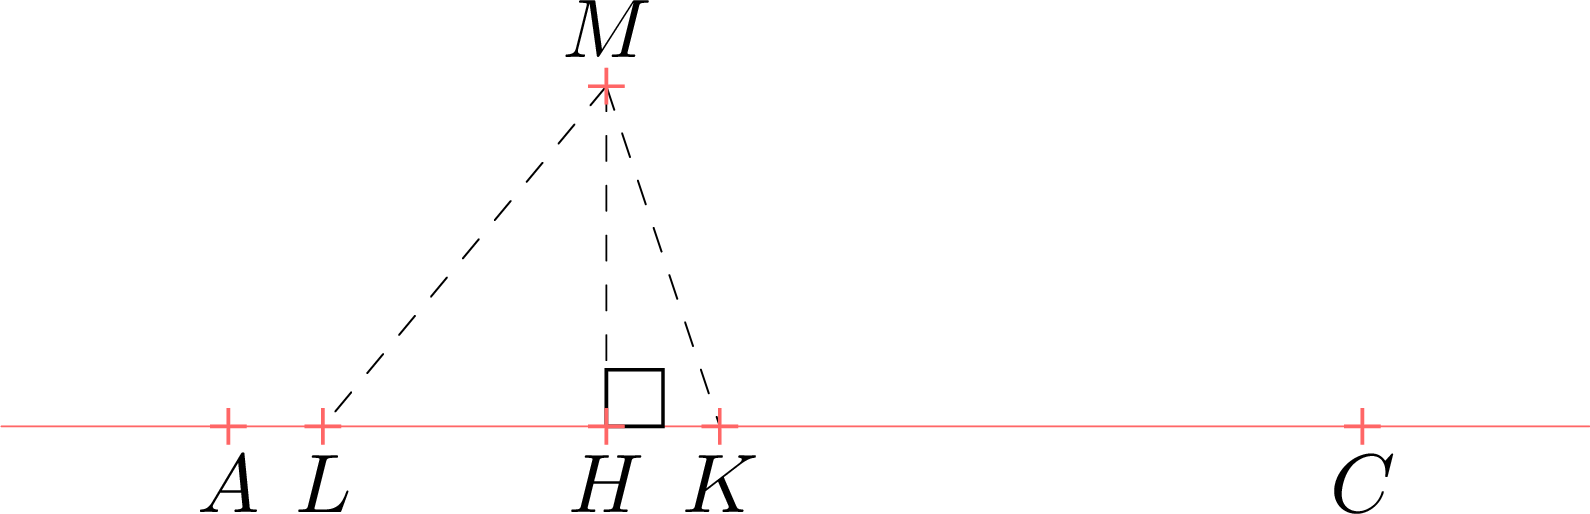
Le projeté orthogonal est le pied de la perpendiculaire issue de \(M\) : le point \(H\), là où l'angle droit est codé. Sembler perpendiculaire ne suffit pas — seul le codage de l'angle droit décide ; et être sur la droite, comme \(K\) et \(L\), ne suffit pas non plus.
Compétences à pratiquer
- Reconnaître le projeté orthogonal
II
Produit scalaire de deux vecteurs
Deux vecteurs, un seul nombre. On pousse un wagonnet le long d'un rail en tirant sa corde de biais : ce qui fait avancer le wagonnet n'est pas toute la traction, seulement son ombre sur le rail. On trace la traction \(\Vect{F}\), on abaisse la perpendiculaire de son extrémité sur le rail, on obtient un point \(H\). La longueur \(OH\), comptée avec un signe, est la part de la traction qui travaille vraiment. On la multiplie par la longueur du déplacement \(\Vect{d}\) et on tient un seul nombre : grand quand les deux vecteurs vont dans le même sens, nul quand ils sont perpendiculaires, négatif quand ils se contrarient. Ce nombre est le produit scalaire. On peut le lire sur une projection, le calculer avec l'angle, l'obtenir par les coordonnées, ou le retrouver à partir de longueurs seules. Quatre visages d'une même idée. 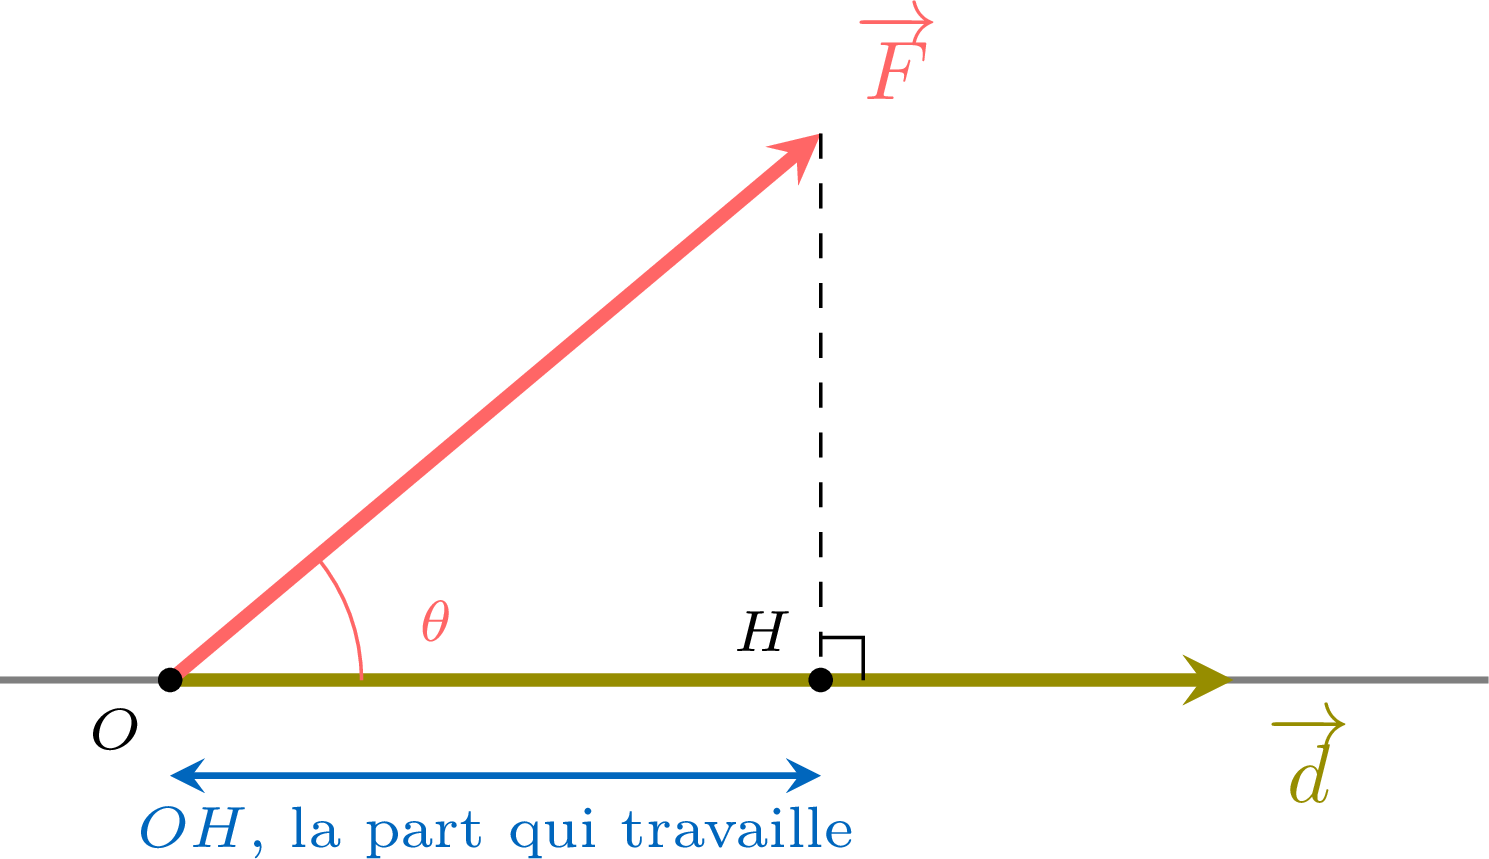
Définition — Produit scalaire géométrique
Le produit scalaire de deux vecteurs non nuls \(\Vect{u}\) et \(\Vect{v}\) est défini par :$$\Vect{u} \cdot \Vect{v} = \|\Vect{u}\| \|\Vect{v}\| \cos \theta$$ où \(\|\Vect{u}\|\) est la norme de \(\Vect{u}\), \(\|\Vect{v}\|\) la norme de \(\Vect{v}\), et \(\theta\) l'angle entre les vecteurs. Si l'un des deux vecteurs est le vecteur nul, le produit scalaire vaut \(0\). 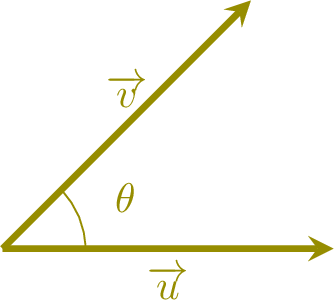
\(\Vect{u} \cdot \Vect{v}\) se lit « \(\Vect{u}\) scalaire \(\Vect{v}\) ».
Le produit scalaire est un nombre réel (un scalaire), et non un vecteur. Il est : 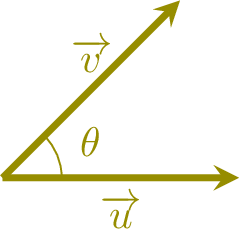 \(\quad\)
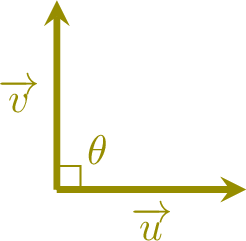 \(\quad\)
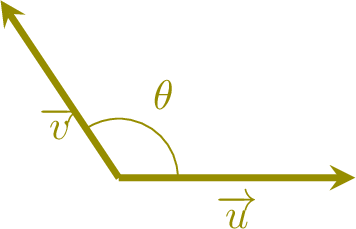
Le produit scalaire est un nombre réel (un scalaire), et non un vecteur. Il est :
- strictement positif si \(0^\circ \leq \theta < 90^\circ\), en radians \(0 \leq \theta < \frac{\pi}{2}\) (angle nul ou aigu) ;
- nul si \(\theta = 90^\circ\), en radians \(\theta = \frac{\pi}{2}\) (vecteurs orthogonaux), ou si au moins un des vecteurs est le vecteur nul ;
- strictement négatif si \(90^\circ < \theta \leq 180^\circ\), en radians \(\frac{\pi}{2}<\theta \leq \pi\) (angle obtus ou plat).
\(\quad\)\(\quad\)Définition — Produit scalaire avec la notation des points
Pour trois points \(A\), \(B\), \(C\) avec \(A \neq B\) et \(A \neq C\), le produit scalaire de \(\Vect{AB}\) par \(\Vect{AC}\) est défini par :$$\Vect{AB} \cdot \Vect{AC} = AB \times AC \times \cos(\AngleFr{BAC}),$$ où \(AB\) et \(AC\) désignent les longueurs des segments \(\SegmentFr{AB}\) et \(\SegmentFr{AC}\). 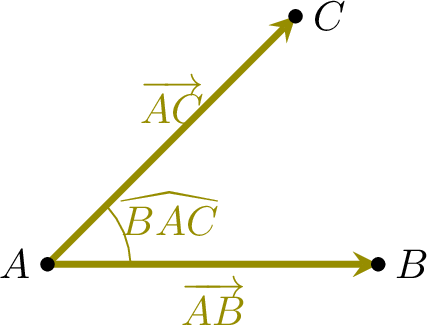
Sur une figure, les deux vecteurs d'un produit scalaire n'ont pas toujours la même origine, et ne sont pas toujours les deux vecteurs de l'angle marqué. Deux faits règlent tous les cas. Glisser un vecteur ne change ni sa longueur, ni sa direction, ni son sens, donc ne change aucun produit scalaire : on peut toujours ramener les deux vecteurs à une origine commune. Retourner l'un des deux remplace l'angle \(\theta\) par \(180^\circ - \theta\), et comme \(\cos(180^\circ - \theta) = -\cos\theta\), le produit scalaire change de signe : $$\Vect{u} \cdot (-\Vect{v}) = -\,\Vect{u} \cdot \Vect{v}.$$ Retourner les deux ramène l'angle, et le signe, à leur valeur de départ. 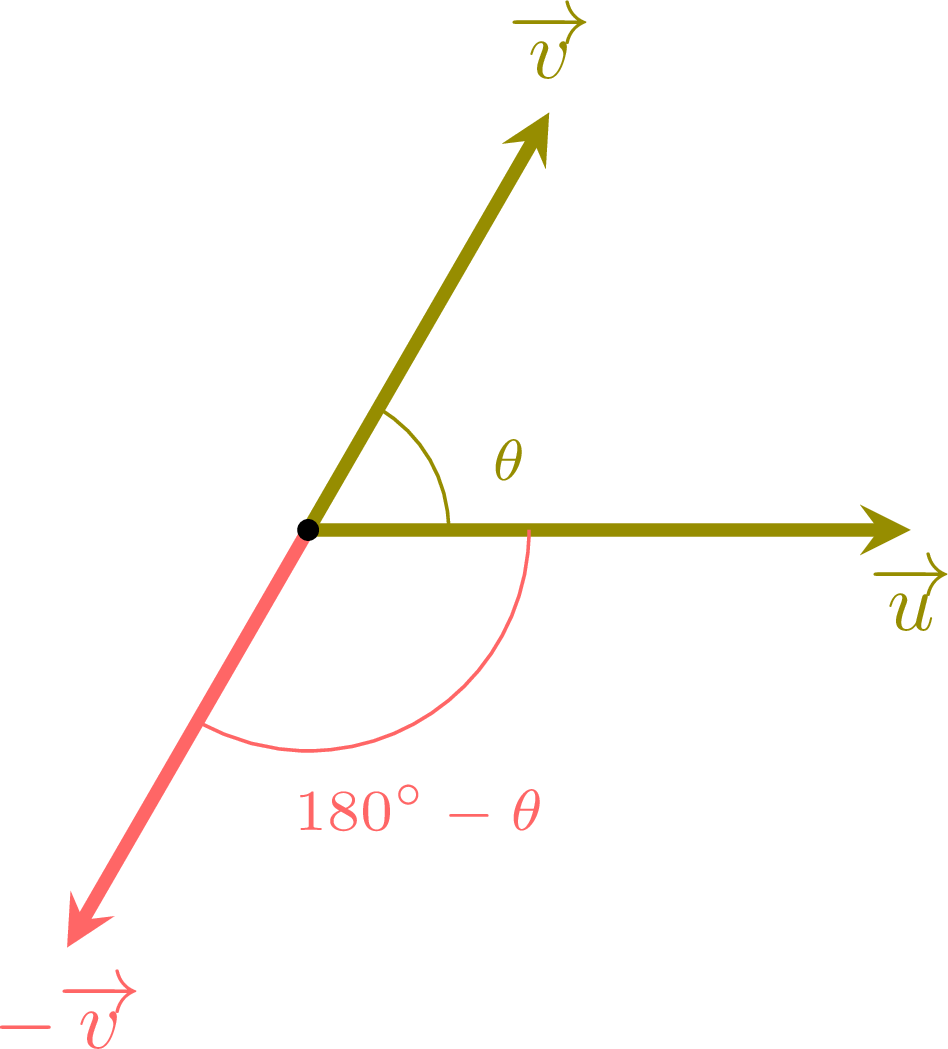
Exemple
Pour \(AB = 2\), \(AC = 5\) et \(\AngleFr{BAC} = 45^\circ\) (\(\frac{\pi}{4}\) en radians), calculer \(\Vect{AB} \cdot \Vect{AC}\).
$$\begin{aligned}\Vect{AB} \cdot \Vect{AC} &= AB \times AC \times \cos(\AngleFr{BAC}) \\
&= 2 \times 5 \times \cos(45^\circ)\\
&= 10 \times \frac{\sqrt{2}}{2}\\
&= 5 \sqrt{2}\\
\end{aligned}$$
Compétences à pratiquer
- Calculer le produit scalaire à partir des normes et d'un angle
- Calculer le produit scalaire à partir d'une figure géométrique
- Repérer l'angle de deux vecteurs sur une figure
III
Propriétés du produit scalaire
Proposition — Carré scalaire d'un vecteur
$$\Vect{u} \cdot \Vect{u} = \|\Vect{u}\|^2$$ Proposition — Symétrie
Le produit scalaire est commutatif :$$\Vect{u} \cdot \Vect{v} = \Vect{v} \cdot \Vect{u}.$$ Proposition — Bilinéarité
Le produit scalaire est linéaire par rapport à chacun de ses arguments vectoriels (propriété admise ici) : - \(\Vect{u} \cdot (\Vect{v} + \Vect{w}) = \Vect{u} \cdot \Vect{v} + \Vect{u} \cdot \Vect{w}\) (distributivité par rapport au second argument) ;
- \((\Vect{u} + \Vect{v}) \cdot \Vect{w} = \Vect{u} \cdot \Vect{w} + \Vect{v} \cdot \Vect{w}\) (distributivité par rapport au premier argument) ;
- \(\Vect{u} \cdot (k\Vect{v}) = k(\Vect{u} \cdot \Vect{v})\) et \((k\Vect{u})\cdot\Vect{v} = k(\Vect{u}\cdot\Vect{v})\), où \(k\) est un nombre réel.
Proposition — Identités remarquables
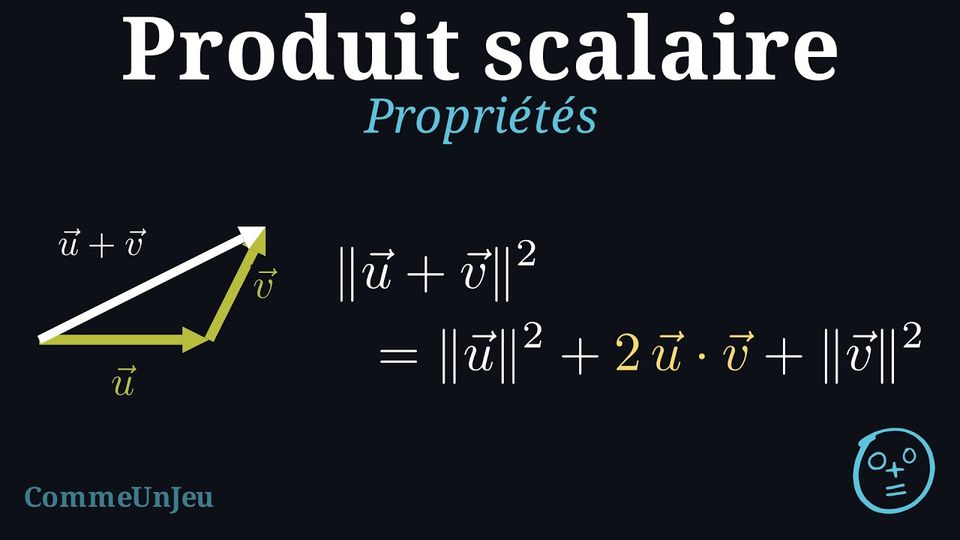
- \(\|\Vect{u} + \Vect{v}\|^2 = \|\Vect{u}\|^2 + 2\Vect{u} \cdot \Vect{v} + \|\Vect{v}\|^2\).
- \(\|\Vect{u} - \Vect{v}\|^2 = \|\Vect{u}\|^2 - 2\Vect{u} \cdot \Vect{v} + \|\Vect{v}\|^2\).
- \((\Vect{u} + \Vect{v}) \cdot (\Vect{u} - \Vect{v}) = \|\Vect{u}\|^2 - \|\Vect{v}\|^2\).
Exemple
Soient \(\Vect{u}\) et \(\Vect{v}\) deux vecteurs tels que \(\|\Vect{u}\| = 3\), \(\|\Vect{v}\| = 2\) et \(\Vect{u} \cdot \Vect{v} = -1\). Calculer \(\|2\Vect{u} + \Vect{v}\|^2\).
$$\begin{aligned}[t] \|2\Vect{u} + \Vect{v}\|^2 &= (2\Vect{u} + \Vect{v}) \cdot (2\Vect{u} + \Vect{v}) && \scriptscriptstyle\text{(carré scalaire)} \\
&= 4\,\Vect{u} \cdot \Vect{u} + 4\,\Vect{u} \cdot \Vect{v} + \Vect{v} \cdot \Vect{v} && \scriptscriptstyle\text{(bilinéarité et symétrie)} \\
&= 4\|\Vect{u}\|^2 + 4\,\Vect{u} \cdot \Vect{v} + \|\Vect{v}\|^2 \\
&= 4 \times 9 + 4 \times (-1) + 4 = 36 \end{aligned}$$ Donc \(\|2\Vect{u} + \Vect{v}\| = 6\).
Proposition — Formule d'Al-Kashi
Dans tout triangle \(ABC\), avec \(a = BC\), \(b = CA\) et \(c = AB\) : $$c^2 = a^2 + b^2 - 2ab\cos \AngleFr{C},$$ et de même en chaque sommet : \(a^2 = b^2 + c^2 - 2bc\cos \AngleFr{A}\) et \(b^2 = a^2 + c^2 - 2ac\cos \AngleFr{B}\). Quand l'angle est droit, son cosinus est nul et la formule est le théorème de Pythagore. 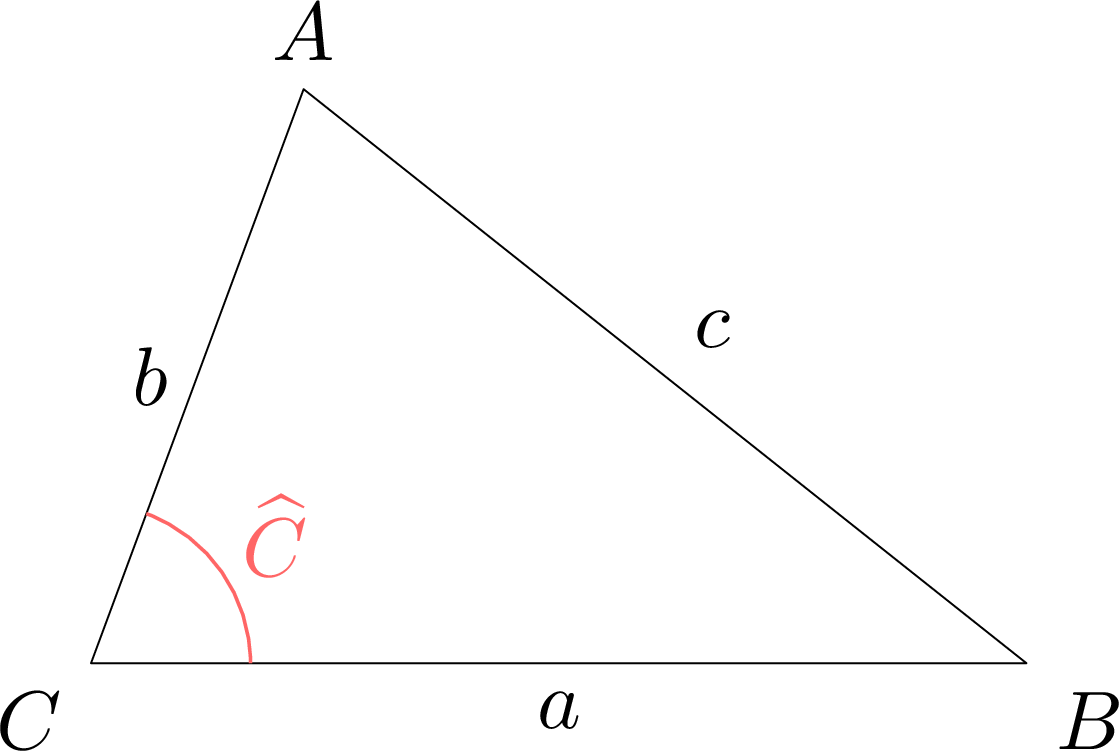
Le côté \(c = AB\) est opposé à l'angle en \(C\) : on l'exprime avec les deux vecteurs issus de \(C\) et l'on élève sa norme au carré. Avec \(a = CB\) et \(b = CA\) : $$\begin{aligned}[t] c^2 &= \|\Vect{AB}\|^2 \\
&= \|\Vect{CB} - \Vect{CA}\|^2 && \scriptscriptstyle\text{(Chasles : } \Vect{AB} = \Vect{AC} + \Vect{CB} = \Vect{CB} - \Vect{CA}) \\
&= \|\Vect{CB}\|^2 - 2\,\Vect{CB} \cdot \Vect{CA} + \|\Vect{CA}\|^2 && \scriptscriptstyle\text{(carré d'une différence)} \\
&= a^2 + b^2 - 2\,\Vect{CB} \cdot \Vect{CA} \\
&= a^2 + b^2 - 2ab\cos \AngleFr{C} && \scriptscriptstyle\text{(définition géométrique, l'angle de } \Vect{CB}, \Vect{CA} \text{ est } \AngleFr{C}) \end{aligned}$$ Contrôle : quand \(\AngleFr{C}\) est droit, \(\cos \AngleFr{C} = 0\) et la formule est le théorème de Pythagore. 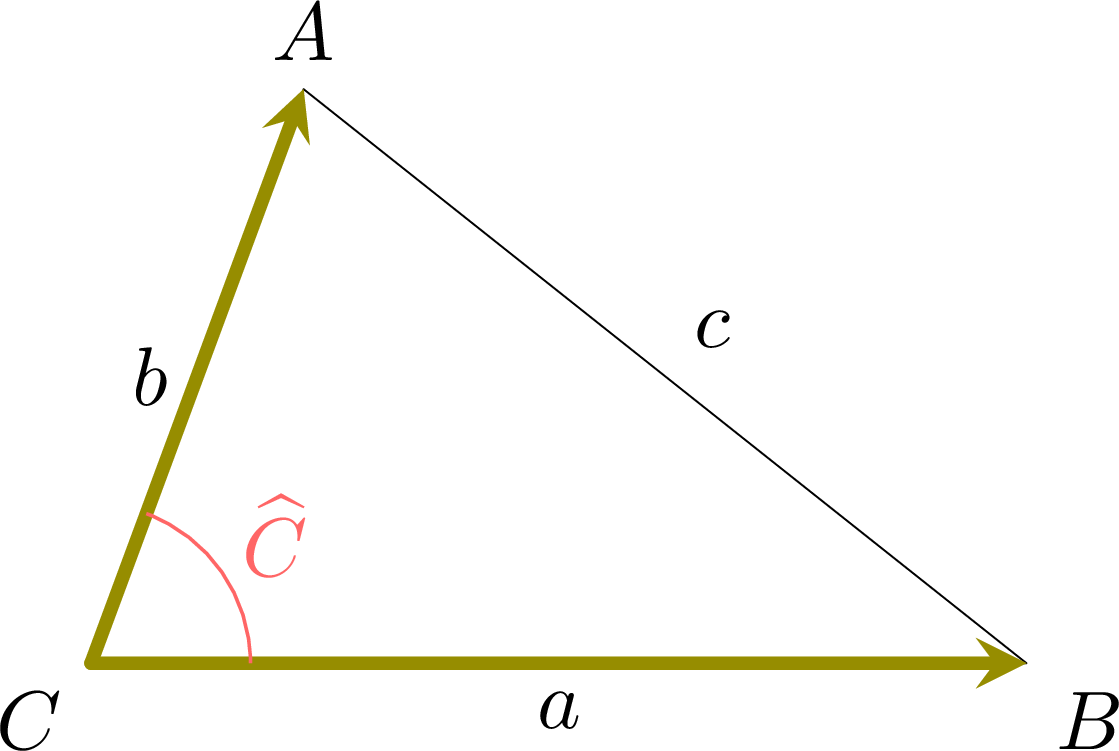
Exemple
Dans un triangle \(ABC\), \(AB = 4\), \(AC = 6\) et \(\AngleFr{A} = 50^\circ\). Calculer \(BC\), puis l'angle \(\AngleFr{B}\), au dixième de degré près.
L'angle connu est situé entre les deux côtés connus : Al-Kashi s'applique en \(A\) : $$\begin{aligned}[t] BC^2 &= AB^2 + AC^2 - 2 \times AB \times AC \times \cos \AngleFr{A} && \scriptscriptstyle\text{(Al-Kashi en } A) \\
&= 16 + 36 - 48\cos(50^\circ) \approx 21{,}15 \end{aligned}$$ donc \(BC \approx 4{,}6\). Pour l'angle \(\AngleFr{B}\), on écrit Al-Kashi en \(B\), où les trois côtés sont désormais connus, et on isole le cosinus : $$\begin{aligned}[t] AC^2 &= BA^2 + BC^2 - 2 \times BA \times BC \times \cos \AngleFr{B} && \scriptscriptstyle\text{(Al-Kashi en } B) \\
\cos \AngleFr{B} &= \frac{BA^2 + BC^2 - AC^2}{2 \times BA \times BC} = \frac{16 + 21{,}15 - 36}{2 \times 4 \times 4{,}6} \approx 0{,}031 \end{aligned}$$ donc \(\AngleFr{B} \approx 88{,}2^\circ\). Contrôle : \(\AngleFr{C} \approx 180 - 50 - 88{,}2 = 41{,}8^\circ\), et le plus grand angle fait face au plus grand côté \(AC\), comme il se doit.
Proposition — Identité de polarisation
$$\Vect{u} \cdot \Vect{v}=\frac{1}{2}\left( \|\Vect{u} + \Vect{v}\|^2 - \|\Vect{u}\|^2 - \|\Vect{v}\|^2 \right).$$ Proposition — Égalité du parallélogramme
Pour tous vecteurs \(\Vect{u}\) et \(\Vect{v}\) : $$\textcolor{colorprop}{\|\Vect{u} + \Vect{v}\|^2 + \|\Vect{u} - \Vect{v}\|^2 = 2\left(\|\Vect{u}\|^2 + \|\Vect{v}\|^2\right).}$$ Dans un parallélogramme \(ABCD\), avec \(\Vect{u} = \Vect{AB}\) et \(\Vect{v} = \Vect{AD}\), les diagonales sont \(\Vect{AC} = \Vect{u} + \Vect{v}\) et \(\Vect{DB} = \Vect{u} - \Vect{v}\) : la somme des carrés des deux diagonales est égale à la somme des carrés des quatre côtés, \(AC^2 + BD^2 = AB^2 + BC^2 + CD^2 + DA^2 = 2\left(AB^2 + AD^2\right)\). 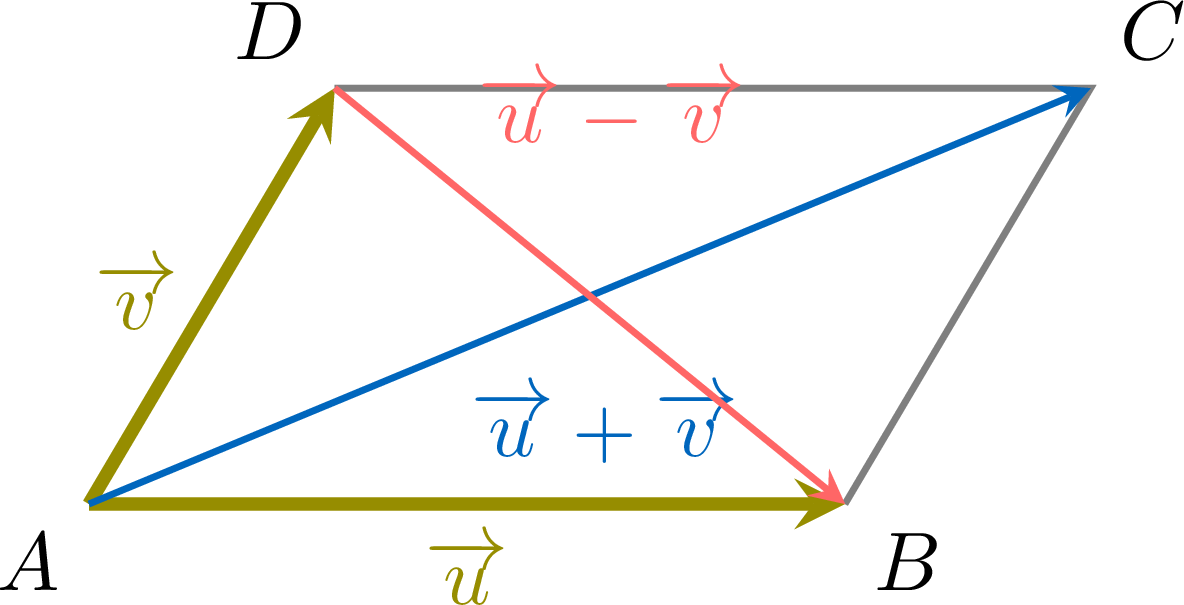
$$\begin{aligned}[t]\|\Vect{u} + \Vect{v}\|^2 + \|\Vect{u} - \Vect{v}\|^2 &= \left(\|\Vect{u}\|^2 + 2\,\Vect{u}\cdot\Vect{v} + \|\Vect{v}\|^2\right) + \left(\|\Vect{u}\|^2 - 2\,\Vect{u}\cdot\Vect{v} + \|\Vect{v}\|^2\right) && \scriptscriptstyle\text{(carré d'une somme, carré d'une différence)}\\
&= 2\|\Vect{u}\|^2 + 2\|\Vect{v}\|^2 && \scriptscriptstyle\text{(les termes } 2\,\Vect{u}\cdot\Vect{v} \text{ s'éliminent)}\\
&= 2\left(\|\Vect{u}\|^2 + \|\Vect{v}\|^2\right).\end{aligned}$$ Dans le parallélogramme \(ABCD\), \(\Vect{AC} = \Vect{AB} + \Vect{BC} = \Vect{AB} + \Vect{AD}\) (car \(\Vect{BC} = \Vect{AD}\)) et \(\Vect{DB} = \Vect{DA} + \Vect{AB} = \Vect{AB} - \Vect{AD}\) (Chasles) ; comme \(BC = AD\) et \(CD = AB\), \(2\left(AB^2 + AD^2\right) = AB^2 + BC^2 + CD^2 + DA^2\).
Exemple
Un parallélogramme \(ABCD\) a pour côtés \(AB = 5\) et \(AD = 3\), et sa diagonale \(AC\) mesure \(7\). Calculer la longueur de l'autre diagonale \(BD\).
$$\begin{aligned}[t] AC^2 + BD^2 &= 2\left(AB^2 + AD^2\right) && \scriptscriptstyle\text{(égalité du parallélogramme)}\\
49 + BD^2 &= 2(25 + 9) = 68\\
BD^2 &= 68 - 49 = 19\end{aligned}$$ donc \(BD = \sqrt{19} \approx 4{,}36\). Contrôle par Al-Kashi : dans le triangle \(ABC\), où \(BC = AD = 3\), \(\cos \AngleFr{ABC} = \dfrac{25 + 9 - 49}{2 \times 5 \times 3} = -\dfrac{1}{2}\), donc \(\AngleFr{ABC} = 120^\circ\) et l'angle consécutif \(\AngleFr{DAB}\) mesure \(60^\circ\) ; dans le triangle \(ABD\), \(BD^2 = 25 + 9 - 2 \times 5 \times 3 \times \cos 60^\circ = 34 - 15 = 19\).
Compétences à pratiquer
- Calculer avec les propriétés du produit scalaire
- Calculer le produit scalaire à partir des normes
- Utiliser l'égalité du parallélogramme
- Calculer une longueur avec la formule d'Al-Kashi
- Calculer un angle avec la formule d'Al-Kashi
IV
Produit scalaire en base orthonormée
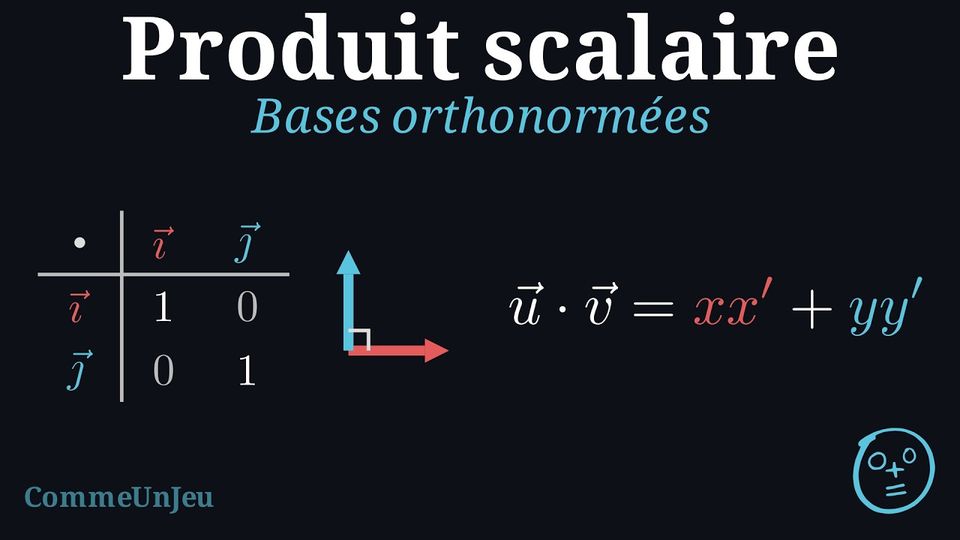
Proposition — Expressions analytiques
Dans une base orthonormée, pour des vecteurs \(\Vect{u} \begin{pmatrix} x \\ y \end{pmatrix}\) et \(\Vect{v} \begin{pmatrix} x' \\ y' \end{pmatrix}\) : - Produit scalaire : \(\Vect{u} \cdot \Vect{v} = xx' + yy'\).
- Norme : \(\|\Vect{u}\| = \sqrt{x^2 + y^2}\).
- Distance (dans un repère orthonormé) : \(AB = \sqrt{(x_B-x_A)^2 + (y_B-y_A)^2}\).
Convention. Quand des coordonnées sont données sans autre précision, elles le sont dans une base ou un repère orthonormé. Important : Si la base n'est pas orthonormée, la formule \(xx' + yy'\) ne peut pas être utilisée pour calculer le produit scalaire. Dans ce cas, il faut utiliser la définition géométrique ou les identités de polarisation.
Proposition — Coordonnées et produits scalaires
Soit \((\Vect{i}, \Vect{j})\) une base orthonormée du plan. Pour tout vecteur \(\Vect{u} \begin{pmatrix} x \\ y \end{pmatrix}\), $$\textcolor{colorprop}{x = \Vect{u} \cdot \Vect{i} \qquad \text{et} \qquad y = \Vect{u} \cdot \Vect{j}},$$ de sorte que \(\Vect{u} = (\Vect{u} \cdot \Vect{i})\,\Vect{i} + (\Vect{u} \cdot \Vect{j})\,\Vect{j}\). Chaque coordonnée d'un vecteur est son produit scalaire avec le vecteur de base correspondant.
Lecture géométrique. Pour un vecteur \(\Vect{u}\) non nul (le vecteur nul a ses deux coordonnées nulles), comme \(\|\Vect{i}\| = 1\), le produit scalaire \(\Vect{u} \cdot \Vect{i} = \|\Vect{u}\| \cos\theta\), où \(\theta\) est l'angle entre \(\Vect{i}\) et \(\Vect{u}\), est la longueur signée du projeté orthogonal de \(\Vect{u}\) sur l'axe porté par \(\Vect{i}\) : les coordonnées d'un vecteur sont les longueurs signées de ses projetés orthogonaux sur les deux axes. C'est ce qui rend une base orthonormée si commode — dans une base qui n'est pas orthonormée, projeter ne donne plus les coordonnées. 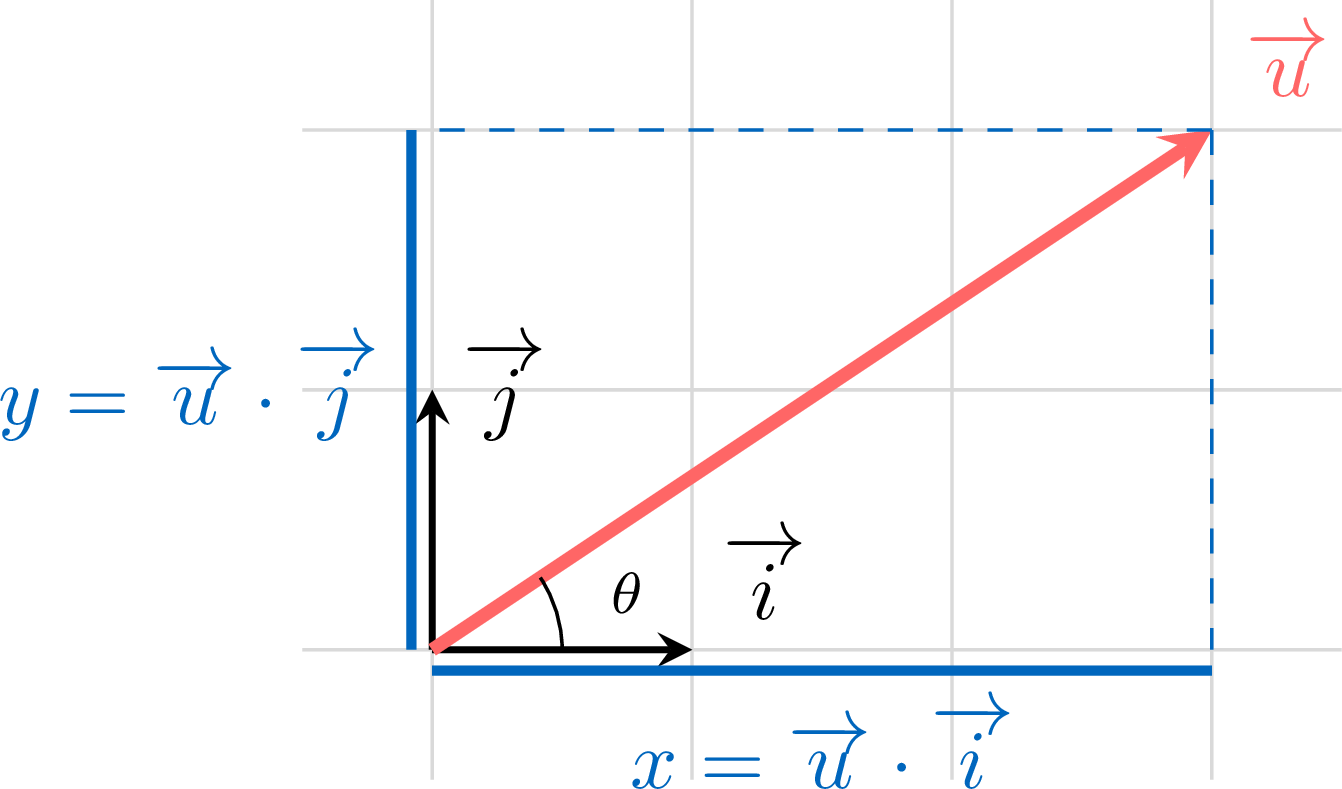
Exemple
Le plan est muni d'une base orthonormée \((\Vect{i}, \Vect{j})\). - Un vecteur \(\Vect{u}\) vérifie \(\Vect{u} \cdot \Vect{i} = 3\) et \(\Vect{u} \cdot \Vect{j} = -2\). Donner ses coordonnées, puis contrôler le premier produit avec l'expression analytique.
- Un vecteur \(\Vect{v}\) a pour norme \(4\) et fait un angle de \(60^\circ\) avec \(\Vect{i}\), du côté de \(\Vect{j}\). Calculer ses coordonnées à l'aide de produits scalaires.
- Les coordonnées sont les deux produits scalaires : \(\Vect{u} \begin{pmatrix} 3 \\ -2 \end{pmatrix}\). Contrôle : \(\Vect{i} \begin{pmatrix} 1 \\ 0 \end{pmatrix}\), donc \(\Vect{u} \cdot \Vect{i} = 3 \times 1 + (-2) \times 0 = 3\).
- \(x = \Vect{v} \cdot \Vect{i} = \|\Vect{v}\| \times \|\Vect{i}\| \times \cos 60^\circ = 4 \times 1 \times \dfrac{1}{2} = 2\). L'angle entre \(\Vect{v}\) et \(\Vect{j}\) vaut \(90^\circ - 60^\circ = 30^\circ\), donc \(y = \Vect{v} \cdot \Vect{j} = 4 \cos 30^\circ = 4 \times \dfrac{\sqrt{3}}{2} = 2\sqrt{3}\). D'où \(\Vect{v} \begin{pmatrix} 2 \\ 2\sqrt{3} \end{pmatrix}\) ; contrôle par la norme : \(\sqrt{2^2 + (2\sqrt{3})^2} = \sqrt{4 + 12} = 4\).
Proposition — Calculer un angle à partir des coordonnées
Dans une base orthonormée, pour deux vecteurs non nuls \(\Vect{u}\begin{pmatrix} x \\ y \end{pmatrix}\) et \(\Vect{v}\begin{pmatrix} x' \\ y' \end{pmatrix}\), l'angle \(\theta\) qu'ils forment vérifie $$\cos\theta = \frac{\Vect{u} \cdot \Vect{v}}{\|\Vect{u}\|\,\|\Vect{v}\|} = \frac{xx' + yy'}{\sqrt{x^2 + y^2}\,\sqrt{x'^2 + y'^2}},$$ et \(\theta\) est l'unique angle de \([0^\circ\,;\,180^\circ]\) ayant ce cosinus : \(\theta = \arccos\left(\dfrac{\Vect{u} \cdot \Vect{v}}{\|\Vect{u}\|\,\|\Vect{v}\|}\right)\). Exemple
Dans une base orthonormée, \(\Vect{u}\begin{pmatrix} 3 \\ -1 \end{pmatrix}\) et \(\Vect{v}\begin{pmatrix} 2 \\ 5 \end{pmatrix}\). Calculer \(\Vect{u} \cdot \Vect{v}\), les deux normes, et l'angle des deux vecteurs, au dixième de degré près.
$$\begin{aligned}[t] \Vect{u} \cdot \Vect{v} &= 3 \times 2 + (-1) \times 5 = 1 && \scriptscriptstyle\text{(base orthonormée)} \\
\|\Vect{u}\| &= \sqrt{3^2 + (-1)^2} = \sqrt{10}, \qquad \|\Vect{v}\| = \sqrt{2^2 + 5^2} = \sqrt{29} \\
\cos\theta &= \frac{1}{\sqrt{10}\,\sqrt{29}} = \frac{1}{\sqrt{290}} \approx 0{,}059 && \scriptscriptstyle\text{(angle par les coordonnées)} \end{aligned}$$ donc \(\theta \approx 86{,}6^\circ\). Le cosinus est petit et positif : les vecteurs sont presque perpendiculaires, et l'angle est bien juste en dessous de \(90^\circ\). C'est le cosinus, et non le produit scalaire seul, qui le mesure : le même produit scalaire \(1\) entre deux vecteurs bien plus courts donnerait un cosinus bien plus grand.
Pour utiliser des coordonnées sur une figure qui n'en a pas, on choisit un repère orthonormé adapté à elle : l'origine en un sommet, les deux axes le long de deux droites perpendiculaires de la figure, l'unité égale à une longueur qui y est donnée. Dans un rectangle ou un carré, les côtés conviennent ; dans un losange, les côtés ne sont pas perpendiculaires mais les diagonales le sont ; dans un triangle rectangle, les deux côtés de l'angle droit. Le repère choisi, chaque point a des coordonnées, chaque vecteur aussi, et l'expression analytique prend le relais.
Compétences à pratiquer
- Calculer des produits scalaires avec les coordonnées
- Calculer un angle à partir des coordonnées
- Calculer des angles dans des figures planes
- Calculer des coordonnées avec des produits scalaires
V
Interprétations géométriques
Proposition — Produit scalaire de vecteurs colinéaires
Soient \(\Vect{u}\) et \(\Vect{v}\) deux vecteurs non nuls. - Si \(\Vect{u}\) et \(\Vect{v}\) sont colinéaires et de même sens, alors \(\Vect{u} \cdot \Vect{v} = \|\Vect{u}\|\|\Vect{v}\|\).
- Si \(\Vect{u}\) et \(\Vect{v}\) sont colinéaires et de sens opposés, alors \(\Vect{u} \cdot \Vect{v} = -\|\Vect{u}\|\|\Vect{v}\|\).
Définition — Vecteurs orthogonaux
Deux vecteurs \(\Vect{u}\) et \(\Vect{v}\) sont dits orthogonaux si leur produit scalaire est nul :$$\Vect{u} \perp \Vect{v} \iff \Vect{u} \cdot \Vect{v} = 0.$$ Proposition — Droites perpendiculaires
Soient \(A \neq B\) et \(C \neq D\). Les droites \((AB)\) et \((CD)\) sont perpendiculaires si et seulement si le produit scalaire de leurs vecteurs directeurs est nul :$$(AB) \perp (CD) \iff \Vect{AB} \cdot \Vect{CD} = 0.$$ Exemple
Dans un repère orthonormé, \(A(1\,;\,2)\), \(B(4\,;\,3)\), \(C(2\,;\,5)\) et \(D(3\,;\,2)\). Montrer que les droites \((AB)\) et \((CD)\) sont perpendiculaires.
\(\Vect{AB}\begin{pmatrix} 4 - 1 \\ 3 - 2 \end{pmatrix} = \begin{pmatrix} 3 \\ 1 \end{pmatrix}\) et \(\Vect{CD}\begin{pmatrix} 3 - 2 \\ 2 - 5 \end{pmatrix} = \begin{pmatrix} 1 \\ -3 \end{pmatrix}\), donc $$\begin{aligned}[t] \Vect{AB} \cdot \Vect{CD} &= 3 \times 1 + 1 \times (-3) && \scriptscriptstyle\text{(base orthonormée)} \\
&= 0 \end{aligned}$$ Les vecteurs directeurs sont orthogonaux, donc \((AB) \perp (CD)\).
Proposition — Critère d'orthogonalité en base orthonormée
Dans une base orthonormée, deux vecteurs \(\Vect{u}\begin{pmatrix} x \\ y \end{pmatrix}\) et \(\Vect{v}\begin{pmatrix} x' \\ y' \end{pmatrix}\) sont orthogonaux si et seulement si $$xx' + yy' = 0.$$ Proposition — Projection orthogonale
Soient \(A\), \(B\) et \(C\) trois points avec \(A \neq B\). Soit \(H\) le projeté orthogonal du point \(C\) sur la droite \(\LineFr{AB}\). Alors :$$\Vect{AB} \cdot \Vect{AC} = \Vect{AB} \cdot \Vect{AH}.$$ 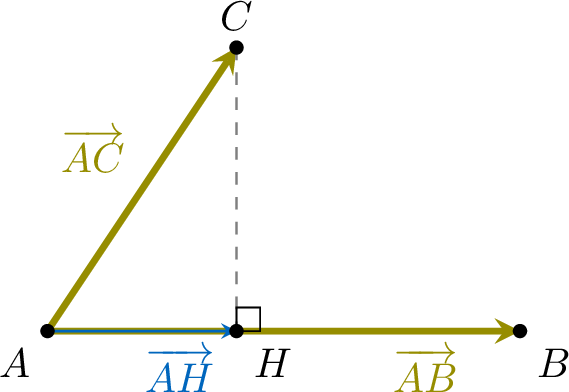
- Si \(\Vect{AB}\) et \(\Vect{AH}\) sont de même sens, \(\Vect{AB} \cdot \Vect{AC} = AB \times AH\).
- Si \(\Vect{AB}\) et \(\Vect{AH}\) sont de sens opposés, \(\Vect{AB} \cdot \Vect{AC} = -AB \times AH\) ;
- Si \(H = A\), alors \(\Vect{AB} \cdot \Vect{AC} = 0\).
Le travail d'une force
En physique, lorsqu'une force constante \(\Vect{F}\) agit sur un objet qui se déplace en ligne droite de \(A\) à \(B\), le travail de la force est le produit scalaire $$W = \Vect{F} \cdot \Vect{AB} = F \times AB \times \cos\theta,$$ où \(\theta\) est l'angle entre \(\Vect{F}\) et \(\Vect{AB}\) ; avec \(F\) en newtons (N) et \(AB\) en mètres, \(W\) s'exprime en joules (J). Le projeté orthogonal \(H\) de l'extrémité de la force sur la droite \(\LineFr{AB}\) montre ce que mesure le travail : seule compte la part de la force le long du déplacement, \(F\cos\theta\). Pour une force et un déplacement non nuls : 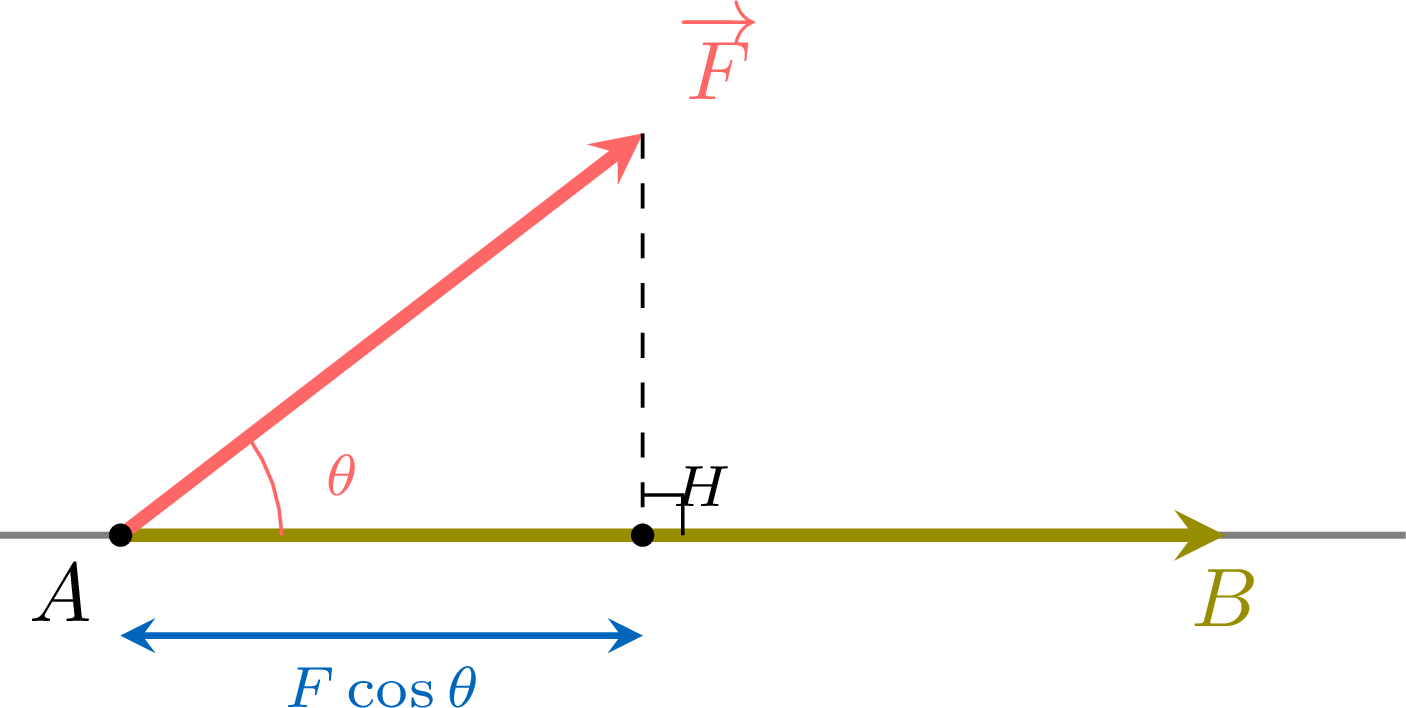
- \(0^\circ \leq \theta \lt 90^\circ\) : \(W \gt 0\), la force favorise le mouvement (travail moteur) ;
- \(\theta = 90^\circ\) : \(W = 0\) ;
- \(90^\circ \lt \theta \leq 180^\circ\) : \(W \lt 0\), la force s'oppose au mouvement (travail résistant).
Proposition — Travail d'une force perpendiculaire et de la résultante
Pour un déplacement rectiligne de \(A\) à \(B\) : - une force perpendiculaire au déplacement ne travaille pas : si \(\Vect{F}\) et \(\Vect{AB}\) sont orthogonaux, alors \(\Vect{F} \cdot \Vect{AB} = 0\) ;
- le travail de la résultante \(\Vect{F} = \Vect{F_1} + \Vect{F_2} + \cdots + \Vect{F_n}\) de plusieurs forces constantes est la somme de leurs travaux : $$\Vect{F} \cdot \Vect{AB} = \Vect{F_1} \cdot \Vect{AB} + \Vect{F_2} \cdot \Vect{AB} + \cdots + \Vect{F_n} \cdot \Vect{AB}.$$
- Si \(\Vect{F}\) et \(\Vect{AB}\) sont orthogonaux, l'angle qu'ils forment vaut \(90^\circ\), et \(W = F \times AB \times \cos 90^\circ = F \times AB \times 0 = 0\).
- $$\begin{aligned}[t]\left(\Vect{F_1} + \Vect{F_2} + \cdots + \Vect{F_n}\right) \cdot \Vect{AB} &= \Vect{F_1} \cdot \Vect{AB} + \left(\Vect{F_2} + \cdots + \Vect{F_n}\right) \cdot \Vect{AB} && \scriptscriptstyle\text{(distributivité par rapport au premier argument)}\\ &= \Vect{F_1} \cdot \Vect{AB} + \Vect{F_2} \cdot \Vect{AB} + \cdots + \Vect{F_n} \cdot \Vect{AB} && \scriptscriptstyle\text{(la même règle, répétée)}\end{aligned}$$ L'additivité des travaux découle de la bilinéarité du produit scalaire.
Exemple
Une luge est tirée sur \(15\) m en ligne droite, de \(A\) à \(B\), sur un sol horizontal. La corde fait un angle de \(60^\circ\) avec le sol et sa tension vaut \(T = 40\) N. Le poids \(\Vect{P}\) de la luge et la réaction normale \(\Vect{R}\) du sol sont verticaux ; le frottement de la neige est horizontal, opposé au mouvement, avec \(f = 12\) N. Calculer le travail de chaque force, puis le travail de leur résultante. - Tension : $$\begin{aligned}[t] W_T &= T \times AB \times \cos 60^\circ && \scriptscriptstyle\text{(travail d'une force)}\\ &= 40 \times 15 \times \frac{1}{2} && \scriptscriptstyle(\cos 60^\circ = \frac{1}{2})\\ &= 300 \text{ J.}\end{aligned}$$ Seule la part de la tension le long du sol, \(40\cos 60^\circ = 20\) N, tire la luge : \(20 \times 15 = 300\).
- Poids et réaction : tous deux sont perpendiculaires au déplacement horizontal, donc \(W_P = W_R = 0\) J.
- Frottement : l'angle avec \(\Vect{AB}\) vaut \(180^\circ\), donc \(W_f = 12 \times 15 \times \cos 180^\circ = -180\) J (travail résistant).
- Résultante : le travail de la résultante est la somme des travaux, \(W = 300 + 0 + 0 - 180 = 120\) J.
Compétences à pratiquer
- Calculer le produit scalaire par projection orthogonale
- Calculer le travail d'une force
- Démontrer l'orthogonalité
- Déterminer une inconnue pour l'orthogonalité
- Lire le signe et la nature du produit scalaire
- Choisir la méthode
VI
Pour aller plus loin
Compétences à pratiquer
- Raisonner et résoudre des problèmes
- Problèmes
- Quiz
Aller à la section