Éducation Nationale Française · Terminale Spécialité
Vecteurs, droites et plans de l'espace
I
Les vecteurs de l'espace
I.1
Vecteurs et translations
Du plan à l'espace
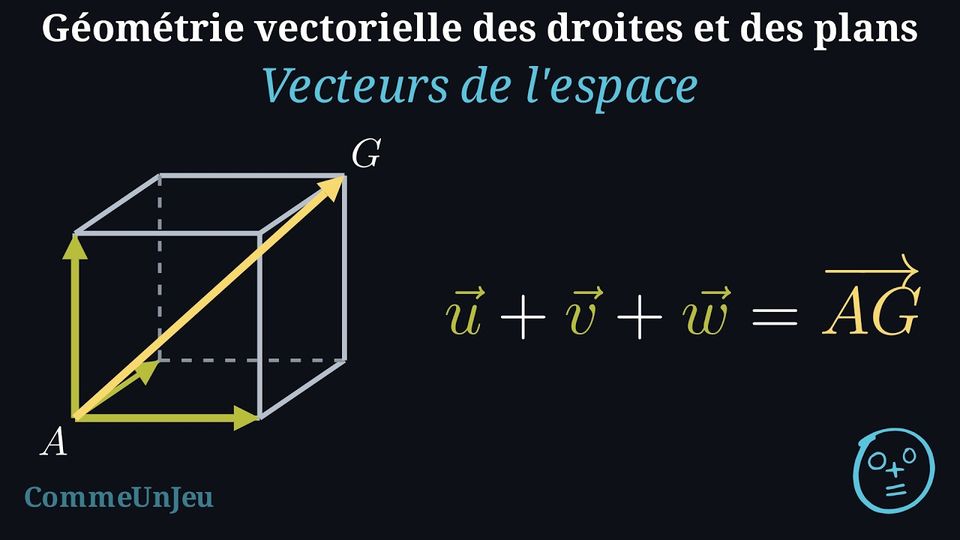
Dans le plan, un vecteur code une translation : une direction, un sens et une longueur. Rien dans cette idée n'appartient au plan, et elle se transporte telle quelle dans l'espace. On considère un cube \(ABCDEFGH\), dont \([AE]\), \([BF]\), \([CG]\) et \([DH]\) sont des arêtes, et on représente depuis le même sommet \(A\) les trois vecteurs \(\Vect{u} = \Vect{AB}\), \(\Vect{v} = \Vect{AD}\) et \(\Vect{w} = \Vect{AE}\). Aucune face du cube ne les contient tous les trois. Où mène \(\Vect{u} + \Vect{v}\), et où mène \(\Vect{u} + \Vect{v} + \Vect{w}\) ? 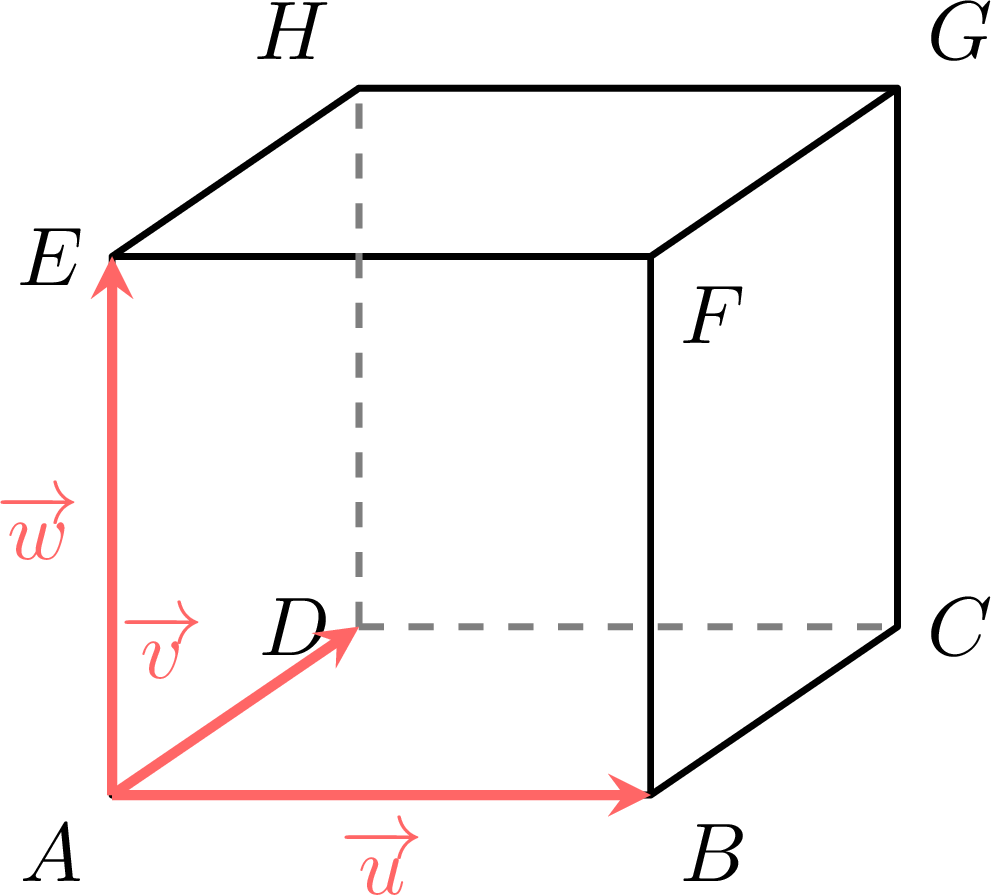
Définition — Vecteurs et translations de l'espace
À deux points \(A\) et \(B\) de l'espace est associé le vecteur \(\Vect{AB}\). Lorsque \(A \neq B\), il est caractérisé par sa direction, celle de la droite \((AB)\), son sens, de \(A\) vers \(B\), et sa longueur \(AB\) ; lorsque \(A = B\), c'est le vecteur nul \(\Vect{0}\). Deux vecteurs \(\Vect{AB}\) et \(\Vect{CD}\) sont égaux si et seulement si \(ABDC\) est un parallélogramme, éventuellement aplati. Étant donné un vecteur \(\Vect{u}\), tout point \(M\) de l'espace admet une et une seule image \(M'\) telle que \(\Vect{MM'} = \Vect{u}\). L'application qui à \(M\) associe \(M'\) est la translation de vecteur \(\Vect{u}\). Un vecteur peut donc être représenté depuis n'importe quel point de l'espace. Proposition — Les règles du calcul vectoriel se transportent
Pour tous points \(A\), \(B\), \(C\) de l'espace, tous vecteurs \(\Vect{u}\) et \(\Vect{v}\) et tous réels \(k\) et \(k'\) : $$\Vect{AB} + \Vect{BC} = \Vect{AC},$$ $$k(\Vect{u} + \Vect{v}) = k\Vect{u} + k\Vect{v}, \qquad (k + k')\Vect{u} = k\Vect{u} + k'\Vect{u}, \qquad k(k'\Vect{u}) = (kk')\Vect{u}.$$ La première est la relation de Chasles. Chacune de ces règles se vérifie dans un plan : trois points sont toujours dans un même plan, et deux vecteurs représentés depuis un même point aussi. Les règles du calcul vectoriel du plan s'y appliquent donc. Exemple
\(ABCDEFGH\) est un cube, dont \([AE]\), \([BF]\), \([CG]\) et \([DH]\) sont des arêtes. Simplifier \(\Vect{AB} + \Vect{BC} + \Vect{CG}\), puis exprimer \(\Vect{AG}\) en fonction de \(\Vect{AB}\), \(\Vect{AD}\) et \(\Vect{AE}\).
$$\begin{aligned} \Vect{AB} + \Vect{BC} + \Vect{CG} &= \Vect{AC} + \Vect{CG} &&\text{(relation de Chasles)}\\
&= \Vect{AG} &&\text{(relation de Chasles)} \end{aligned}$$ La face \(ABCD\) est un carré, donc \(\Vect{BC} = \Vect{AD}\) ; le quadrilatère \(ACGE\) est un rectangle, donc \(\Vect{CG} = \Vect{AE}\). D'où : $$\begin{aligned} \Vect{AG} &= \Vect{AB} + \Vect{BC} + \Vect{CG} &&\text{(résultat ci-dessus)}\\
&= \Vect{AB} + \Vect{AD} + \Vect{AE} &&\text{(\(ABCD\) et \(ACGE\) sont des parallélogrammes)} \end{aligned}$$ Les trois vecteurs des arêtes issues de \(A\) mènent donc au sommet opposé \(G\). En chemin, \(\Vect{u} + \Vect{v} = \Vect{AB} + \Vect{AD} = \Vect{AC}\) : les deux premiers mènent au coin opposé de la face qu'ils engendrent.
Compétences à pratiquer
- Reconnaître des vecteurs égaux dans un cube
- Simplifier avec la relation de Chasles dans l'espace
I.2
Combinaisons linéaires
Définition — Combinaison linéaire
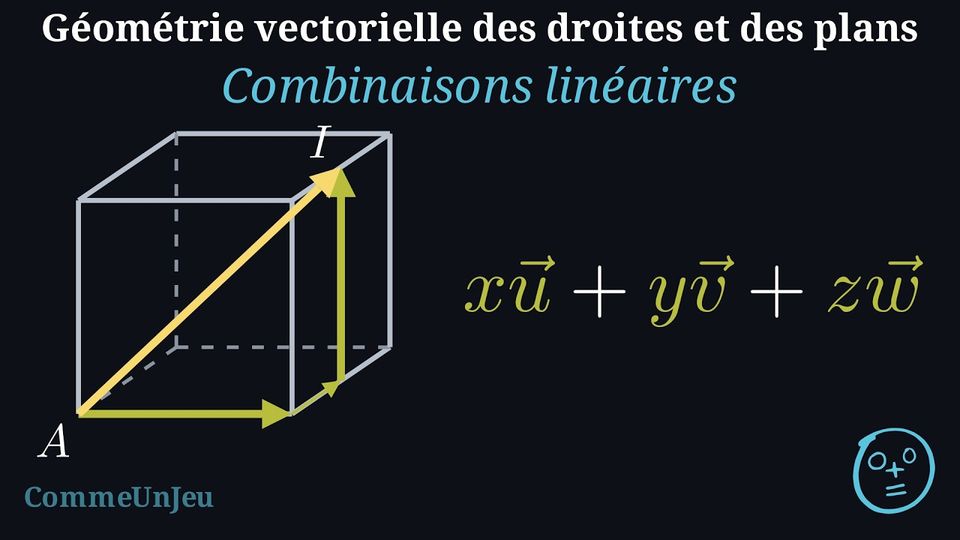
Soient \(\Vect{u}\), \(\Vect{v}\) et \(\Vect{w}\) des vecteurs de l'espace. Une combinaison linéaire de \(\Vect{u}\) et \(\Vect{v}\) est un vecteur de la forme \(x\Vect{u} + y\Vect{v}\), et une combinaison linéaire de \(\Vect{u}\), \(\Vect{v}\) et \(\Vect{w}\) un vecteur de la forme \(x\Vect{u} + y\Vect{v} + z\Vect{w}\), où \(x\), \(y\) et \(z\) sont des réels appelés coefficients de la combinaison. Méthode — Représenter et lire une combinaison linéaire
- Pour représenter \(x\Vect{u} + y\Vect{v} + z\Vect{w}\) depuis un point \(A\) : tracer depuis \(A\) le vecteur \(x\Vect{u}\), puis depuis son extrémité le vecteur \(y\Vect{v}\), puis depuis cette extrémité le vecteur \(z\Vect{w}\). Le vecteur qui joint \(A\) à la dernière extrémité est la combinaison, par la relation de Chasles.
- Pour lire \(\Vect{AM}\) comme une combinaison, lorsque \(M\) peut être atteint ainsi — ce qui est toujours le cas pour trois arêtes d'un cube issues d'un même sommet, comme l'établira la section sur les bases : aller de \(A\) à \(M\) par des étapes successives, chacune parallèle à l'un des trois vecteurs ; chaque étape est un multiple de ce vecteur ; le coefficient d'un vecteur est la somme, avec leurs signes, des multiples des étapes faites selon ce vecteur.
Exemple
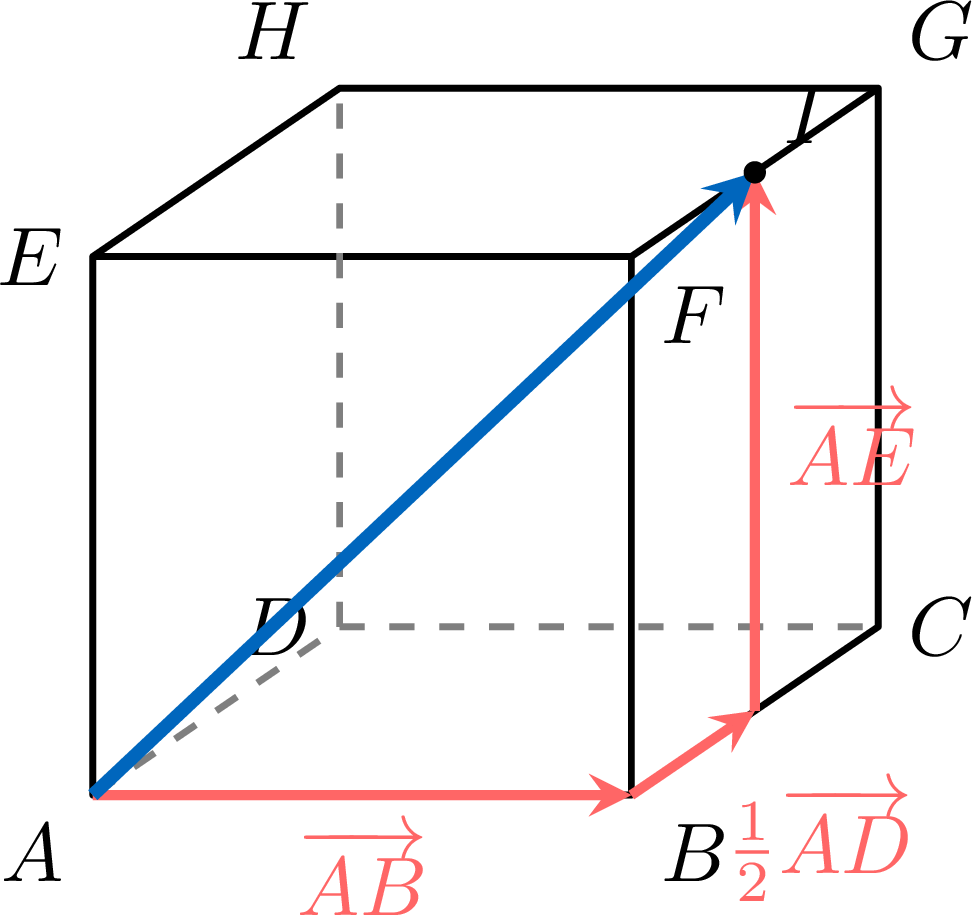
\(ABCDEFGH\) est un cube, dont \([AE]\), \([BF]\), \([CG]\) et \([DH]\) sont des arêtes, et \(I\) est le milieu de \([FG]\). Exprimer \(\Vect{AI}\), puis \(\Vect{EC}\), comme combinaisons linéaires de \(\Vect{AB}\), \(\Vect{AD}\) et \(\Vect{AE}\).
$$\begin{aligned} \Vect{AI} &= \Vect{AB} + \Vect{BF} + \Vect{FI} &&\text{(relation de Chasles, deux fois)}\\
&= \Vect{AB} + \Vect{AE} + \tfrac{1}{2}\Vect{FG} &&\text{(\(ABFE\) est un parallélogramme ; \(I\) est le milieu de \([FG]\))}\\
&= \Vect{AB} + \tfrac{1}{2}\Vect{AD} + \Vect{AE} &&\text{(\(ADGF\) est un parallélogramme)} \end{aligned}$$ $$\begin{aligned} \Vect{EC} &= \Vect{EA} + \Vect{AB} + \Vect{BC} &&\text{(relation de Chasles, deux fois)}\\
&= -\Vect{AE} + \Vect{AB} + \Vect{AD} &&\text{(\(\Vect{EA} = -\Vect{AE}\) ; \(ABCD\) est un parallélogramme)}\\
&= \Vect{AB} + \Vect{AD} - \Vect{AE} && \end{aligned}$$
Compétences à pratiquer
- Exprimer un vecteur comme combinaison linéaire dans un cube
I.3
La fonction vectorielle de Leibniz
Définition — Fonction vectorielle de Leibniz
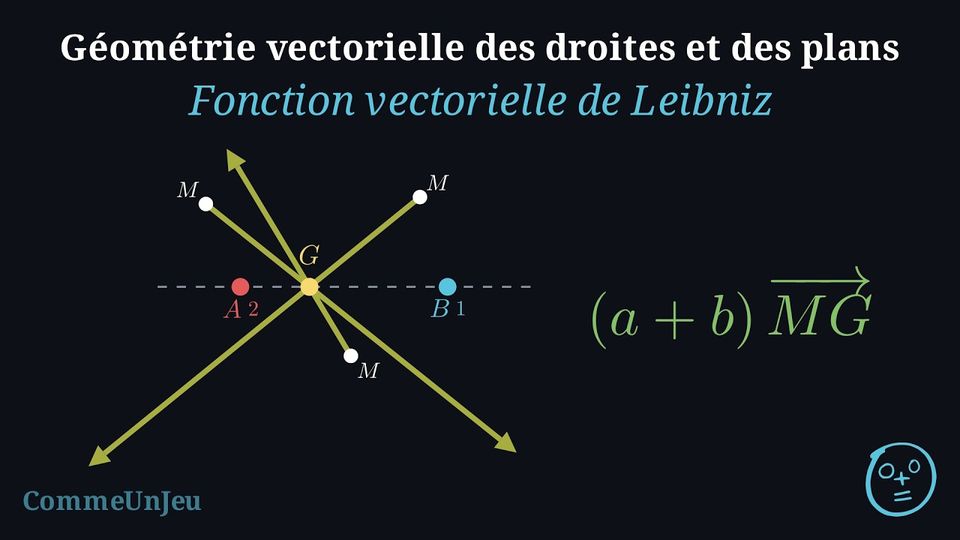
Soient \(A\) et \(B\) deux points et \(a\), \(b\) deux réels (les coefficients). La fonction vectorielle de Leibniz associée aux points pondérés \((A, a)\) et \((B, b)\) associe à tout point \(M\) de l'espace le vecteur $$a\,\Vect{MA} + b\,\Vect{MB}.$$ La définition s'étend à trois points pondérés ou plus, comme \(M \mapsto a\,\Vect{MA} + b\,\Vect{MB} + c\,\Vect{MC}\). Proposition — Réduction quand la somme des coefficients est non nulle
Si \(a + b \neq 0\), il existe un unique point \(G\) tel que \(a\,\Vect{GA} + b\,\Vect{GB} = \Vect{0}\) ; il est donné par \(\Vect{AG} = \frac{b}{a+b}\,\Vect{AB}\), donc il appartient à la droite \((AB)\) lorsque \(A \neq B\), et \(G = A\) lorsque \(A = B\). Pour tout point \(M\) : $$a\,\Vect{MA} + b\,\Vect{MB} = (a+b)\,\Vect{MG}.$$ Pour trois points pondérés \((A, a)\), \((B, b)\), \((C, c)\) avec \(a + b + c \neq 0\), il existe de même un unique point \(G\) tel que \(a\,\Vect{GA} + b\,\Vect{GB} + c\,\Vect{GC} = \Vect{0}\), donné par \(\Vect{AG} = \frac{b\,\Vect{AB} + c\,\Vect{AC}}{a+b+c}\), et pour tout point \(M\) : $$a\,\Vect{MA} + b\,\Vect{MB} + c\,\Vect{MC} = (a+b+c)\,\Vect{MG}.$$
Existence et unicité de \(G\) : la condition \(a\,\Vect{GA} + b\,\Vect{GB} = \Vect{0}\) se réécrit, par Chasles en passant par \(A\), $$\begin{aligned}[t] a\,\Vect{GA} + b\left(\Vect{GA} + \Vect{AB}\right) &= \Vect{0} \\
(a+b)\,\Vect{GA} &= -\,b\,\Vect{AB} && {\scriptstyle\text{(regrouper)}} \\
\Vect{AG} &= \frac{b}{a+b}\,\Vect{AB}, && {\scriptstyle\left(a+b \neq 0\right)} \end{aligned}$$ ce qui détermine \(G\) de façon unique : sur la droite \((AB)\) lorsque \(A \neq B\), et \(G = A\) lorsque \(A = B\), puisqu'alors \(\Vect{AG} = \Vect{0}\). Puis, pour tout point \(M\), on insère \(G\) par Chasles : $$\begin{aligned}[t] a\,\Vect{MA} + b\,\Vect{MB} &= a\left(\Vect{MG} + \Vect{GA}\right) + b\left(\Vect{MG} + \Vect{GB}\right) \\
&= (a+b)\,\Vect{MG} + \underbrace{a\,\Vect{GA} + b\,\Vect{GB}}_{=\,\Vect{0}} && {\scriptstyle\text{(définition de } G)} \\
&= (a+b)\,\Vect{MG}. \end{aligned}$$ Pour trois points pondérés avec \(a + b + c \neq 0\), les deux mêmes calculs s'appliquent. Existence et unicité de \(G\), par Chasles en passant par \(A\) : $$\begin{aligned}[t] a\,\Vect{GA} + b\left(\Vect{GA} + \Vect{AB}\right) + c\left(\Vect{GA} + \Vect{AC}\right) &= \Vect{0} \\
(a+b+c)\,\Vect{GA} &= -\,b\,\Vect{AB} - c\,\Vect{AC} && {\scriptstyle\text{(regrouper)}} \\
\Vect{AG} &= \frac{b\,\Vect{AB} + c\,\Vect{AC}}{a+b+c}. && {\scriptstyle\left(a+b+c \neq 0\right)} \end{aligned}$$ Puis, pour tout point \(M\), on insère \(G\) par Chasles dans chacun des trois termes : $$a\,\Vect{MA} + b\,\Vect{MB} + c\,\Vect{MC} = (a+b+c)\,\Vect{MG} + \underbrace{a\,\Vect{GA} + b\,\Vect{GB} + c\,\Vect{GC}}_{=\,\Vect{0}} = (a+b+c)\,\Vect{MG}.$$
Le point \(G\) est le barycentre
Lorsque la somme des coefficients n'est pas nulle, le point \(G\) que produit cette réduction est appelé barycentre des points pondérés : de \((A, a)\) et \((B, b)\) s'ils sont deux, de \((A, a)\), \((B, b)\) et \((C, c)\) s'ils sont trois. C'est le point en lequel la fonction de Leibniz s'annule, et la réduction dit qu'elle vaut partout \((a + b)\,\Vect{MG}\) pour deux points, \((a + b + c)\,\Vect{MG}\) pour trois. Lorsque la somme des coefficients est nulle, la fonction est constante : ou bien elle ne s'annule jamais, ou bien elle est le vecteur nul et s'annule en tout point. Dans aucun des deux cas elle ne désigne un point, et aucun barycentre n'est défini.
Proposition — Cas constant
Si \(a + b = 0\), c'est-à-dire \(b = -a\), la fonction de Leibniz est constante : pour tout point \(M\), $$a\,\Vect{MA} - a\,\Vect{MB} = a\,\Vect{BA},$$ un vecteur qui ne dépend pas de \(M\) (le vecteur nul si \(a = 0\)).
$$a\,\Vect{MA} - a\,\Vect{MB} = a\left(\Vect{MA} - \Vect{MB}\right) = a\left(\Vect{MA} + \Vect{BM}\right) = a\,\Vect{BA}. \qquad {\scriptstyle\text{(Chasles)}}$$
Exemple
Déterminons l'ensemble des points \(M\) de l'espace tels que \(\left\| 2\,\Vect{MA} + \Vect{MB} \right\| = 6\).La somme des coefficients vaut \(3 \neq 0\) : soit \(G\) le point tel que \(2\,\Vect{GA} + \Vect{GB} = \Vect{0}\), c'est-à-dire \(\Vect{AG} = \frac{1}{3}\,\Vect{AB}\). La réduction donne, pour tout \(M\), $$\left\| 2\,\Vect{MA} + \Vect{MB} \right\| = \left\| 3\,\Vect{MG} \right\| = 3\,MG,$$ la condition se lit donc \(3\,MG = 6\), soit \(MG = 2\) : l'ensemble est la sphère de centre \(G\) et de rayon \(2\).
Compétences à pratiquer
- Réduire et utiliser la fonction de Leibniz
II
Droites et plans
II.1
Droites
Définition — Vecteurs colinéaires
Deux vecteurs \(\Vect{u}\) et \(\Vect{v}\) sont colinéaires si l'un est un multiple scalaire de l'autre : il existe un nombre réel \(k\) tel que $$\Vect{u} = k \Vect{v} \quad\text{ou}\quad \Vect{v} = k \Vect{u}.$$ Deux vecteurs colinéaires non nuls ont la même direction ; le vecteur nul est colinéaire à tout vecteur. 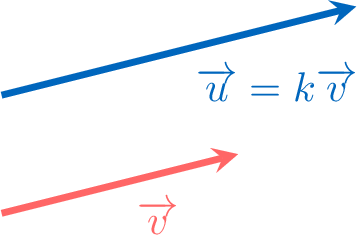
Proposition — Alignement
Trois points \(A, B\) et \(C\) sont alignés si et seulement si les vecteurs \(\Vect{AB}\) et \(\Vect{AC}\) sont colinéaires. 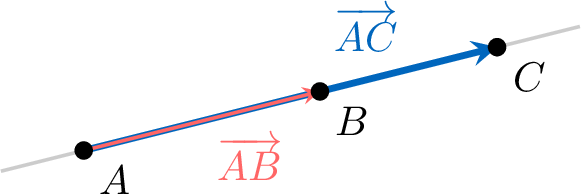
Définition — Caractérisation d'une droite
Une droite \(d\) est définie par un point \(A\) et un vecteur directeur \(\Vect{u}\) (\(\Vect{u} \neq \Vect{0}\)). On la note \(d(A, \Vect{u})\).Un point \(M\) appartient à \(d\) si et seulement s'il existe un réel \(k\) tel que \(\Vect{AM} = k\Vect{u}\).
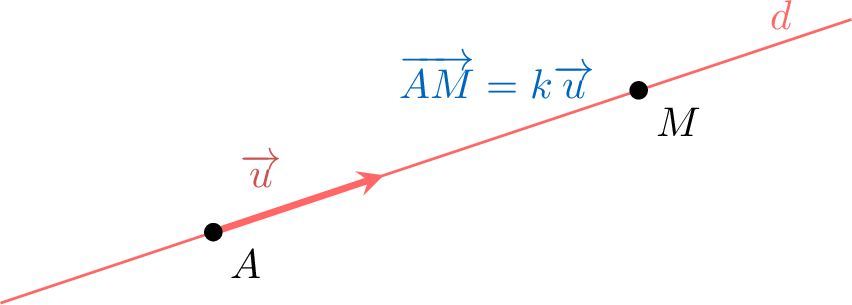
Définition — Direction d'une droite
Soit \(d(A, \Vect{u})\) une droite de l'espace. La direction de \(d\) est l'ensemble des vecteurs colinéaires à \(\Vect{u}\), c'est-à-dire des vecteurs \(k\Vect{u}\) où \(k\) est un réel. Tout vecteur non nul de cet ensemble est un vecteur directeur de \(d\) : la direction ne dépend donc pas du vecteur directeur choisi pour décrire la droite. Proposition — Position relative de deux droites
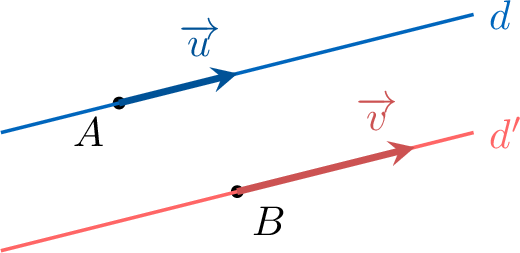
Soient \(d(A, \Vect{u})\) et \(d'(B, \Vect{v})\) deux droites de l'espace. - Si \(\Vect{u}\) et \(\Vect{v}\) sont colinéaires, les droites sont parallèles (soit strictement parallèles, soit confondues).
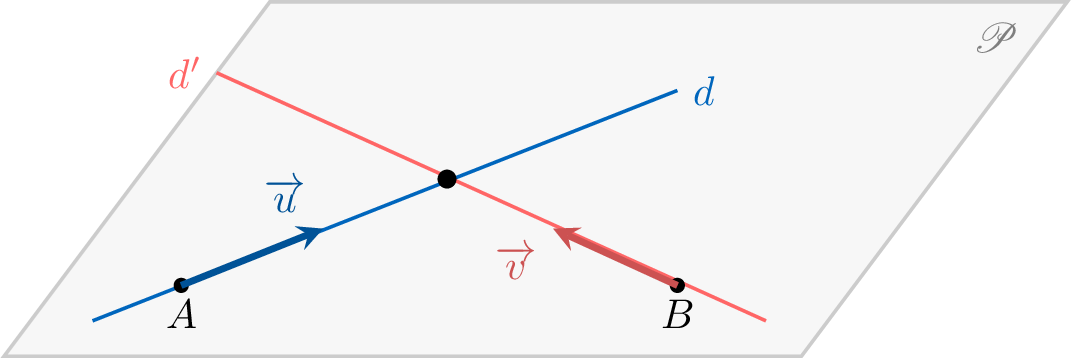
- Si \(\Vect{u}\) et \(\Vect{v}\) ne sont pas colinéaires :
- Elles sont sécantes si elles ont un point commun (elles sont alors coplanaires).
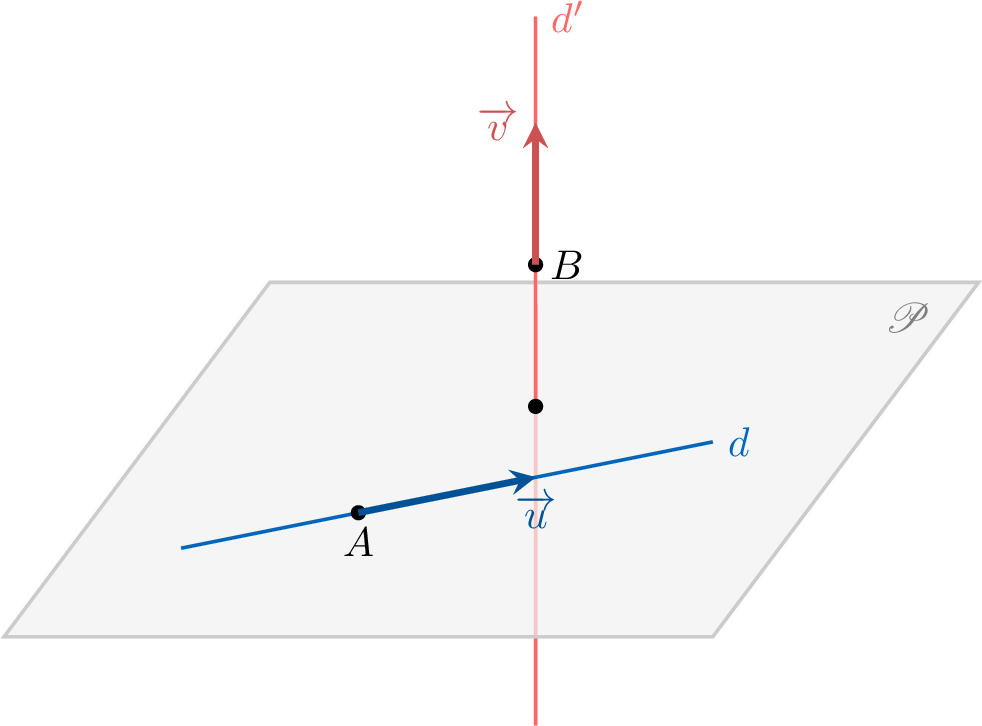
- Elles sont non coplanaires si elles n'ont aucun point commun.
- Elles sont sécantes si elles ont un point commun (elles sont alors coplanaires).
Compétences à pratiquer
- Analyser l'alignement et les positions relatives des droites
II.2
Plans
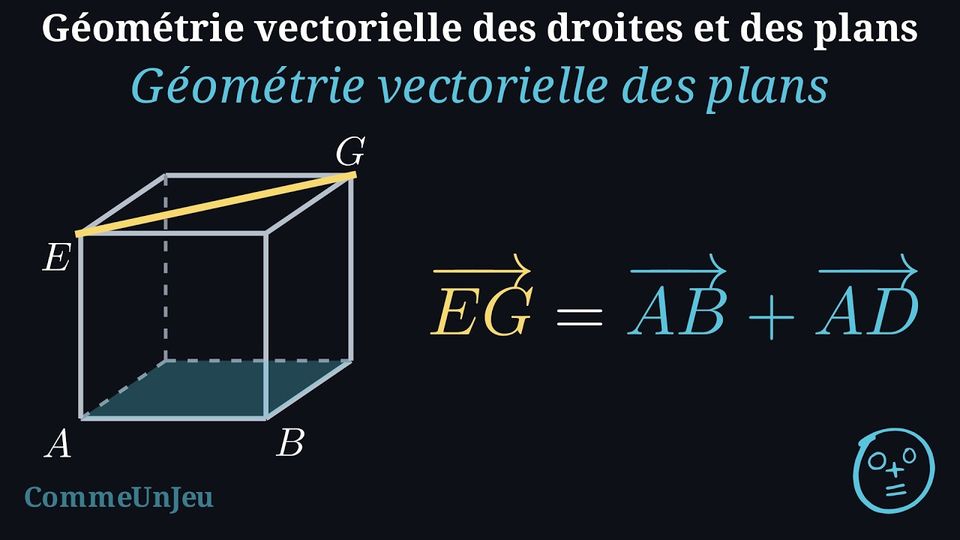
Définition — Vecteurs coplanaires
Trois vecteurs \(\Vect{u}, \Vect{v}\) et \(\Vect{w}\) sont coplanaires si l'un d'eux est une combinaison linéaire des deux autres. C'est-à-dire si — quitte à les renommer — il existe deux réels \(x\) et \(y\) tels que :$$\Vect{w} = x \Vect{u} + y \Vect{v}.$$ 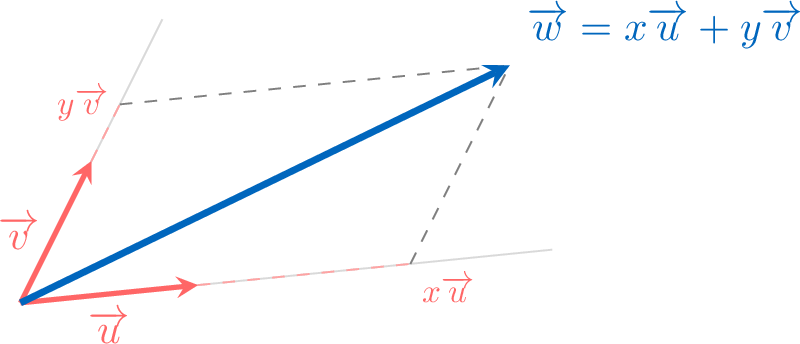
Proposition — Coplanarité de quatre points
Quatre points \(A, B, C\) et \(D\) appartiennent à un même plan si et seulement si les vecteurs \(\Vect{AB}, \Vect{AC}\) et \(\Vect{AD}\) sont coplanaires. 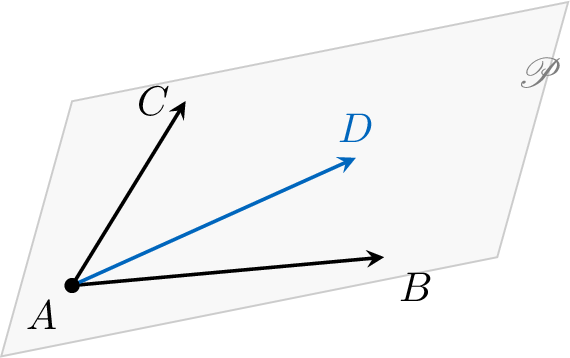
Définition — Caractérisation d'un plan
Un plan \(\mathscr{P}\) est défini par un point \(A\) et deux vecteurs directeurs non colinéaires \(\Vect{u}\) et \(\Vect{v}\). On le note \(\mathscr{P}(A, \Vect{u}, \Vect{v})\). Un point \(M\) appartient à \(\mathscr{P}\) si et seulement s'il existe des réels \(x\) et \(y\) tels que \(\Vect{AM} = x\Vect{u} + y\Vect{v}\). 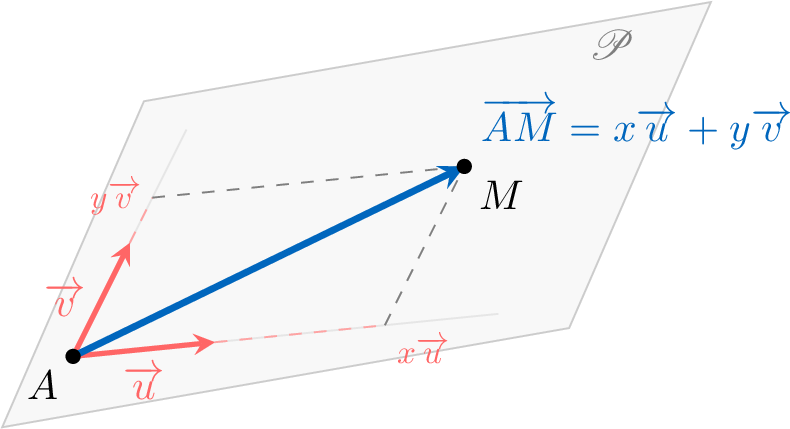
Définition — Direction d'un plan
Soit \(\mathscr{P}(A, \Vect{u}, \Vect{v})\) un plan de l'espace. La direction de \(\mathscr{P}\) est l'ensemble des combinaisons linéaires \(x\Vect{u} + y\Vect{v}\), où \(x\) et \(y\) sont des réels. Proposition — La direction ne dépend que du plan
La direction d'un plan \(\mathscr{P}\) est l'ensemble des vecteurs \(\Vect{MN}\) où \(M\) et \(N\) sont des points de \(\mathscr{P}\) : elle ne dépend ni du point ni du couple de vecteurs directeurs qui décrivent le plan. De plus, deux vecteurs non colinéaires quelconques de cette direction sont des vecteurs directeurs de \(\mathscr{P}\).
On écrit \(\mathscr{P} = \mathscr{P}(A, \Vect{u}, \Vect{v})\). Si \(M\) et \(N\) appartiennent à \(\mathscr{P}\), alors \(\Vect{AM} = x_1\Vect{u} + y_1\Vect{v}\) et \(\Vect{AN} = x_2\Vect{u} + y_2\Vect{v}\), donc $$\Vect{MN} = \Vect{AN} - \Vect{AM} = (x_2 - x_1)\Vect{u} + (y_2 - y_1)\Vect{v},$$ qui appartient à la direction. Réciproquement, étant donné deux réels \(x\) et \(y\), le point \(N\) défini par \(\Vect{AN} = x\Vect{u} + y\Vect{v}\) appartient à \(\mathscr{P}\), et \(x\Vect{u} + y\Vect{v} = \Vect{AN}\) avec \(A\) et \(N\) dans \(\mathscr{P}\). La direction est donc l'ensemble des \(\Vect{MN}\), description où ne figurent ni \(A\) ni le couple \((\Vect{u}, \Vect{v})\). Soient maintenant \(\Vect{u_1}\) et \(\Vect{v_1}\) deux vecteurs non colinéaires de cette direction. Représentés depuis \(A\), ils aboutissent à deux points de \(\mathscr{P}\) : ce sont donc deux vecteurs non colinéaires du plan \(\mathscr{P}\). Un résultat de géométrie plane s'applique : tout vecteur d'un plan se décompose sur deux vecteurs non colinéaires de ce plan, donc tout vecteur de \(\mathscr{P}\) — tout \(\Vect{AM}\) avec \(M\) dans \(\mathscr{P}\) — est une combinaison de \(\Vect{u_1}\) et \(\Vect{v_1}\). Ainsi \(\mathscr{P} = \mathscr{P}(A, \Vect{u_1}, \Vect{v_1})\).
Compétences à pratiquer
- Analyser la coplanarité
- Étudier des propriétés géométriques dans un tétraèdre
III
Positions relatives
III.1
Droites et plans : parallèles ou sécants
Parallèles ou sécants ?
Dans le plan, deux droites se coupent ou sont parallèles. Dans l'espace, la question « se rencontrent-ils ? » a plus de réponses : deux droites peuvent n'être ni parallèles ni sécantes, une droite peut traverser un plan en un seul point ou le longer, deux plans peuvent se couper selon une droite. Le parallélisme se lit sur les directions ; quand les directions ne tranchent pas, on cherche un point commun — et le cube est le lieu où tout voir.
Proposition — Position relative d'une droite et d'un plan
Soit \(d(A,\Vect{u})\) une droite et \(\mathscr{P}(B,\Vect{v},\Vect{w})\) un plan. - La droite \((d)\) est parallèle au plan \(\mathscr{P}\) si les vecteurs \(\Vect{u}\), \(\Vect{v}\) et \(\Vect{w}\) sont coplanaires.
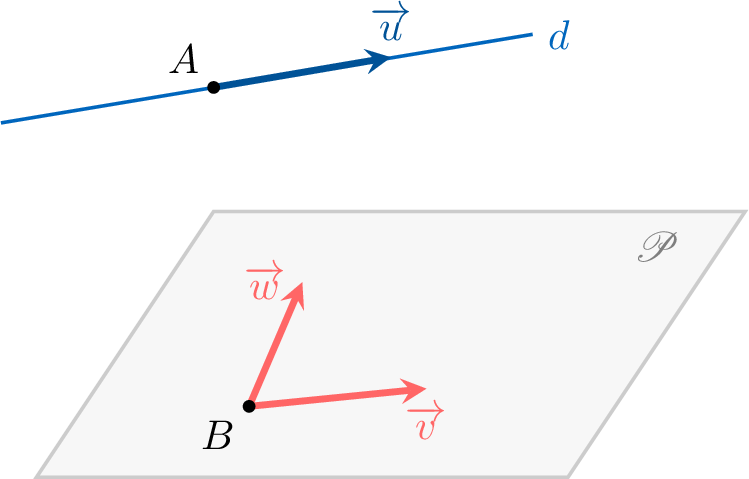
- Sinon, la droite et le plan sont sécants en un unique point.
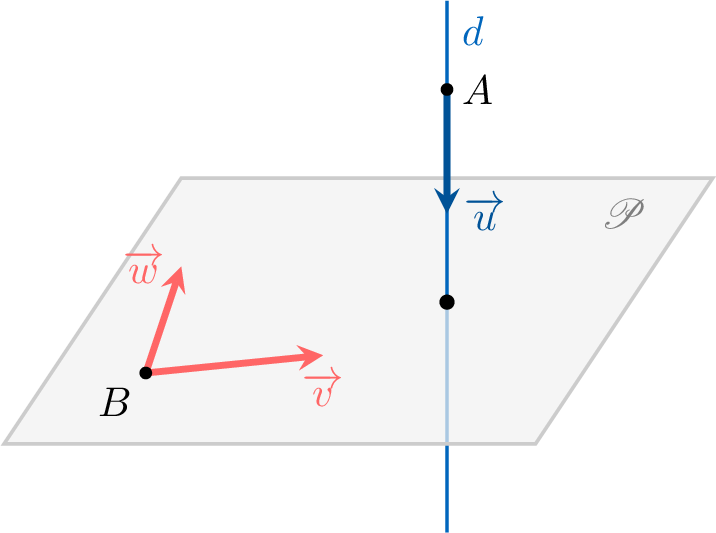
Proposition — Position relative de deux plans
- Deux plans sont parallèles si et seulement si les vecteurs directeurs de l'un sont des combinaisons linéaires de deux vecteurs directeurs non colinéaires de l'autre.
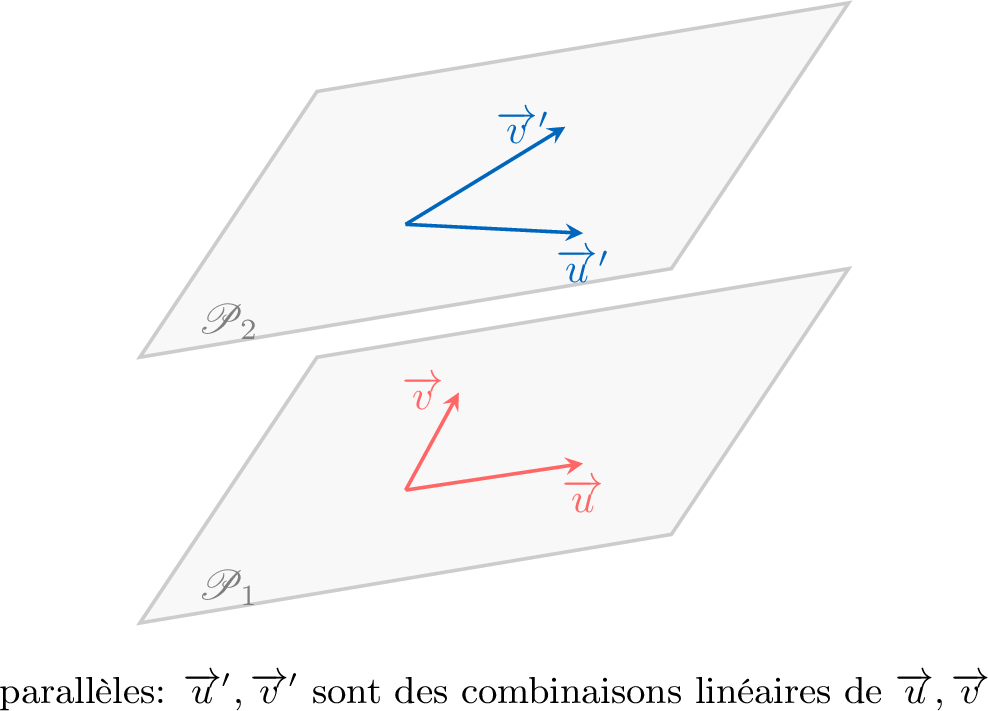
- Sinon, ils sont sécants et leur intersection est toujours une droite.
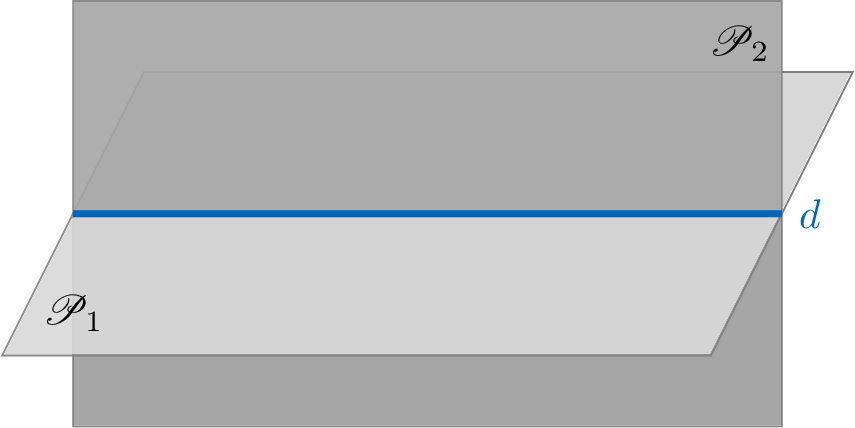
Proposition — Le parallélisme lu sur les directions
Comme pour deux droites, parallèle s'entend au sens large : une droite contenue dans un plan lui est parallèle, et deux plans confondus sont parallèles. Strictement parallèles signifie parallèles et sans point commun. - Une droite est parallèle à un plan si et seulement si l'un de ses vecteurs directeurs appartient à la direction du plan.
- Deux plans sont parallèles si et seulement s'ils ont la même direction.
- Si deux plans parallèles ont un point commun, ils sont confondus ; si une droite parallèle à un plan a un point sur ce plan, elle est contenue dans le plan.
Soient \(d(A, \Vect{u})\) une droite et \(\mathscr{P}(B, \Vect{v}, \Vect{w})\) un plan. Le vecteur \(\Vect{u}\) appartient à la direction de \(\mathscr{P}\) exactement lorsque \(\Vect{u} = x\Vect{v} + y\Vect{w}\) pour certains réels \(x\) et \(y\), c'est-à-dire exactement lorsque \(\Vect{u}\), \(\Vect{v}\) et \(\Vect{w}\) sont coplanaires, puisque \(\Vect{v}\) et \(\Vect{w}\) ne sont pas colinéaires. C'est la condition pour que \(d\) et \(\mathscr{P}\) soient parallèles. Deux plans de même direction ont en particulier les vecteurs directeurs de l'un dans la direction de l'autre, ce qui est la condition de leur parallélisme ; réciproquement, s'ils sont parallèles, les vecteurs directeurs de l'un sont des combinaisons de ceux de l'autre et, n'étant pas colinéaires, ce sont des vecteurs directeurs de cet autre plan : les deux directions coïncident. Enfin, soient \(\mathscr{P}_1\) et \(\mathscr{P}_2\) parallèles ayant un point commun \(A\). En écrivant \(\mathscr{P}_1 = \mathscr{P}(A, \Vect{u}, \Vect{v})\), le plan \(\mathscr{P}_2\) a la même direction et contient \(A\), donc \(\mathscr{P}_2 = \mathscr{P}(A, \Vect{u}, \Vect{v}) = \mathscr{P}_1\). Si une droite \(d(A, \Vect{u})\) est parallèle à un plan contenant \(A\), alors \(\Vect{u}\) appartient à la direction de ce plan, donc tout point \(M\) tel que \(\Vect{AM} = k\Vect{u}\) lui appartient : \(d\) est contenue dans le plan.
Exemple
\(ABCDEFGH\) est un cube, dont \([AE]\), \([BF]\), \([CG]\) et \([DH]\) sont des arêtes. Démontrer que la droite \((EG)\) est strictement parallèle au plan \((ABC)\).
Le plan \((ABC)\) est \(\mathscr{P}(A, \Vect{AB}, \Vect{AD})\), puisque \(\Vect{AB}\) et \(\Vect{AD}\) ne sont pas colinéaires et que \(C\) y appartient. Un vecteur directeur de \((EG)\) est $$\begin{aligned} \Vect{EG} &= \Vect{EF} + \Vect{FG} &&\text{(relation de Chasles)}\\
&= \Vect{AB} + \Vect{AD} &&\text{(\(ABFE\) et \(ADGF\) sont des parallélogrammes)} \end{aligned}$$ qui est une combinaison de \(\Vect{AB}\) et \(\Vect{AD}\) : il appartient à la direction du plan \((ABC)\). La droite \((EG)\) est donc parallèle à ce plan. \(E\) est un sommet du cube hors de la face \(ABCD\), et le plan d'une face ne contient aucun autre sommet du cube, donc \(E\) n'appartient pas au plan \((ABC)\) ; la droite n'y est pas contenue : elle lui est strictement parallèle.
Compétences à pratiquer
- Analyser les positions relatives
- Démontrer qu'une droite est parallèle à un plan
III.2
Le théorème du toit
Théorème — Le théorème du toit
Soient \(\mathscr{P}_1\) et \(\mathscr{P}_2\) deux plans dont l'intersection est une droite \(\Delta\). Si une droite \(d_1\) contenue dans \(\mathscr{P}_1\) et une droite \(d_2\) contenue dans \(\mathscr{P}_2\) sont parallèles, alors \(\Delta\) est parallèle à \(d_1\) et à \(d_2\). 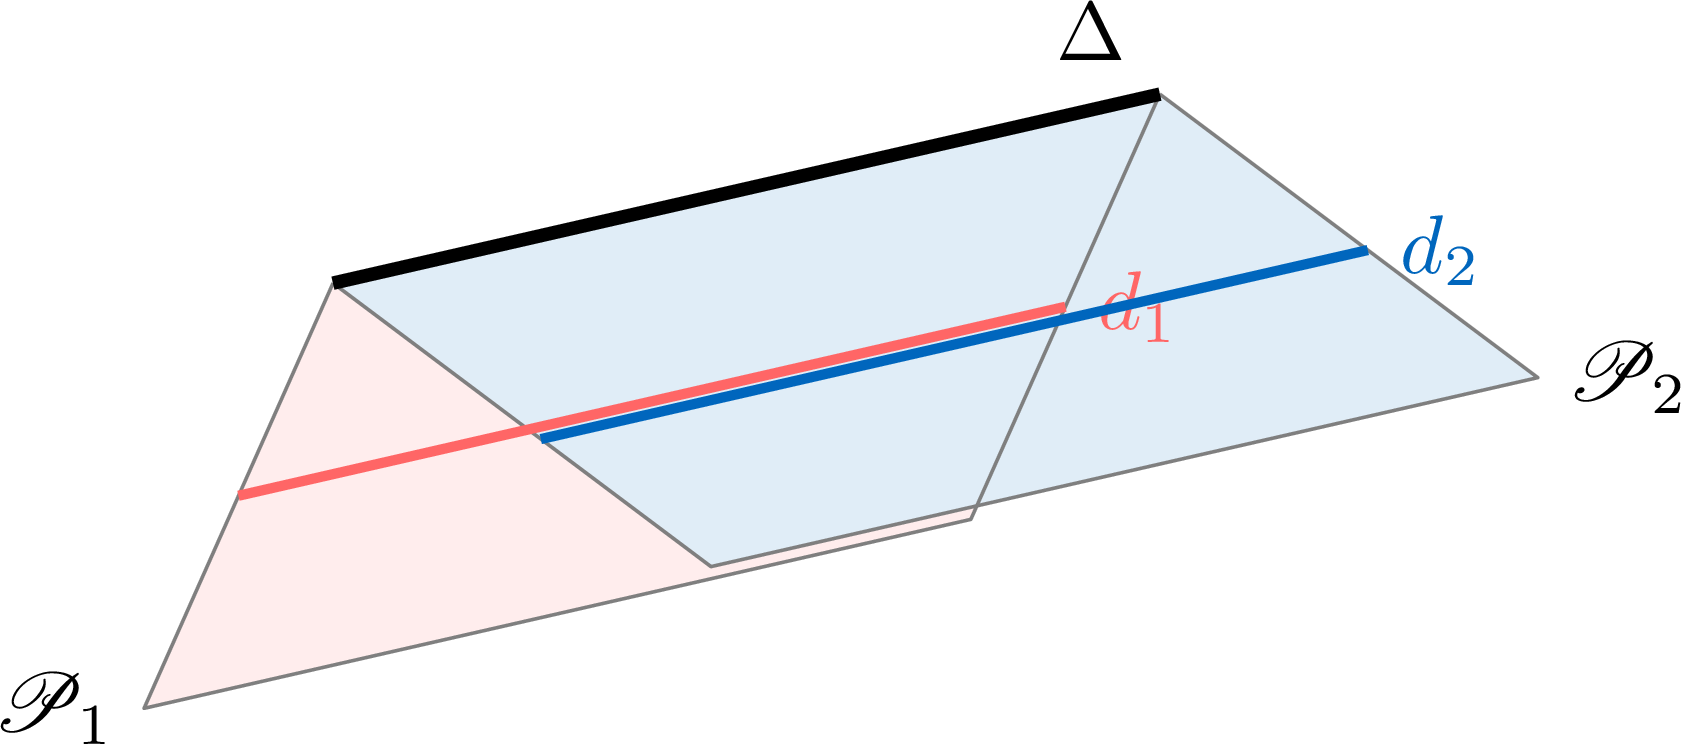
Soit \(\Vect{u}\) un vecteur directeur de \(d_1\). Comme \(d_1\) et \(d_2\) sont parallèles, \(\Vect{u}\) est aussi un vecteur directeur de \(d_2\). Puisque \(d_1\) est contenue dans \(\mathscr{P}_1\) et \(d_2\) dans \(\mathscr{P}_2\), le vecteur \(\Vect{u}\) appartient à la direction de \(\mathscr{P}_1\) et à celle de \(\mathscr{P}_2\). Soit \(\Vect{v}\) un vecteur directeur de \(\Delta\) : comme \(\Delta\) est contenue dans les deux plans, \(\Vect{v}\) appartient lui aussi aux deux directions. Supposons \(\Vect{u}\) et \(\Vect{v}\) non colinéaires. Ce seraient deux vecteurs non colinéaires de la direction de \(\mathscr{P}_1\), donc des vecteurs directeurs de \(\mathscr{P}_1\), et pour la même raison des vecteurs directeurs de \(\mathscr{P}_2\). Les deux plans auraient alors la même direction, donc seraient parallèles ; ayant la droite \(\Delta\) en commun, ils seraient confondus et leur intersection ne serait pas une droite. Cela contredit l'hypothèse. Donc \(\Vect{u}\) et \(\Vect{v}\) sont colinéaires : \(\Delta\) est parallèle à \(d_1\), et à \(d_2\).
Proposition — Deux plans parallèles coupés par un troisième
Soient \(\mathscr{P}_1\) et \(\mathscr{P}_2\) deux plans strictement parallèles. Si un plan \(\mathscr{Q}\) coupe \(\mathscr{P}_1\) selon une droite \(\Delta_1\), alors il coupe \(\mathscr{P}_2\) selon une droite \(\Delta_2\), et les droites \(\Delta_1\) et \(\Delta_2\) sont parallèles.
Le plan \(\mathscr{Q}\) n'est pas parallèle à \(\mathscr{P}_2\) : il aurait sinon la direction de \(\mathscr{P}_2\), qui est celle de \(\mathscr{P}_1\), donc il serait parallèle à \(\mathscr{P}_1\) ; ayant avec \(\mathscr{P}_1\) les points communs de \(\Delta_1\), il lui serait confondu, et l'intersection \(\mathscr{Q} \cap \mathscr{P}_1\) serait le plan tout entier, et non la droite \(\Delta_1\). Cela contredit l'hypothèse. Deux plans non parallèles étant sécants, \(\mathscr{Q}\) coupe \(\mathscr{P}_2\) selon une droite \(\Delta_2\). Soient \(\Vect{v_1}\) un vecteur directeur de \(\Delta_1\) et \(\Vect{v_2}\) un vecteur directeur de \(\Delta_2\). Tous deux appartiennent à la direction de \(\mathscr{Q}\) ; le premier appartient à la direction de \(\mathscr{P}_1\), le second à celle de \(\mathscr{P}_2\), qui est la même. S'ils n'étaient pas colinéaires, ils seraient à la fois vecteurs directeurs de \(\mathscr{Q}\) et de \(\mathscr{P}_1\), ces deux plans auraient donc la même direction et seraient parallèles — ce qui vient d'être exclu. Ils sont donc colinéaires : \(\Delta_1\) et \(\Delta_2\) sont parallèles.
Compétences à pratiquer
- Appliquer le théorème du toit
III.3
Sections d'un solide par un plan
Couper un cube
Un plan qui traverse l'intérieur d'un cube sans contenir aucune de ses faces le coupe selon un polygone, la section : chaque côté du polygone est la trace du plan sur une face, et ses sommets sont sur les arêtes. Tracer la section est la première vraie mise à l'épreuve des positions relatives : on n'y emploie que le fait que deux plans sécants se coupent selon une droite, et que deux plans parallèles coupés par un troisième le sont selon des droites parallèles.
Méthode — Construire la section d'un cube par un plan
Le plan est donné par trois points non alignés \(M\), \(N\), \(P\) sur les arêtes du cube, et ne contient aucune face. Trois règles servent tout du long : - Deux points du plan sur une même face déterminent la trace du plan sur cette face : on les joint, et l'on prolonge la droite jusqu'aux arêtes de la face si besoin.
- Les traces sur deux faces parallèles sont parallèles : connaissant la trace sur une face et un point du plan sur la face parallèle, on trace la parallèle par ce point.
- Une trace prolongée hors de sa face, lorsqu'elle rencontre la droite d'une arête d'une face voisine, donne un point qui appartient au plan et au plan de cette face voisine, il sert donc à tracer la trace suivante, bien qu'il soit hors du cube.
- Deux points donnés sont sur une même face. On les joint ; la trace sur la face parallèle est la parallèle par le troisième point, s'il est sur cette face ; on joint les sommets obtenus aux points donnés qui partagent une face avec eux, et l'on continue.
- Aucune paire de points donnés ne partage une face. Il faut d'abord produire un point du plan dans le plan d'une face. On choisit deux des points donnés, \(M\) et \(N\), et la face qui contient le troisième, \(P\). On projette \(M\) et \(N\) sur le plan de cette face selon une même direction, celle des arêtes perpendiculaires à la face : on obtient deux points \(M'\) et \(N'\) de ce plan, et les droites \((MN)\) et \((M'N')\) sont dans un même plan, celui qui contient les droites parallèles \((MM')\) et \((NN')\). Si elles ne sont pas parallèles, elles se coupent en un point \(I\), qui appartient à la fois au plan \((MNP)\) et au plan de la face. La trace sur cette face est alors la droite \((IP)\), et la construction se poursuit comme dans le premier cas.
Exemple
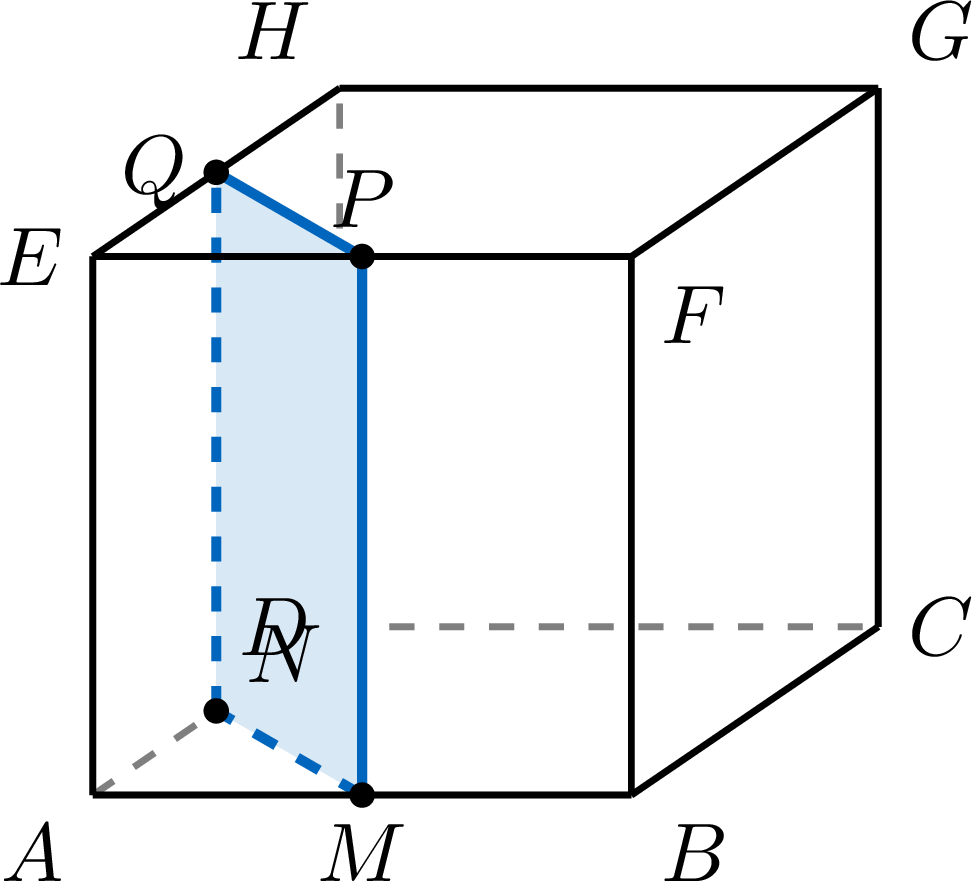
\(ABCDEFGH\) est un cube, dont \([AE]\), \([BF]\), \([CG]\) et \([DH]\) sont des arêtes. \(M\), \(N\) et \(P\) sont les milieux de \([AB]\), \([AD]\) et \([EF]\). Construire la section du cube par le plan \((MNP)\). 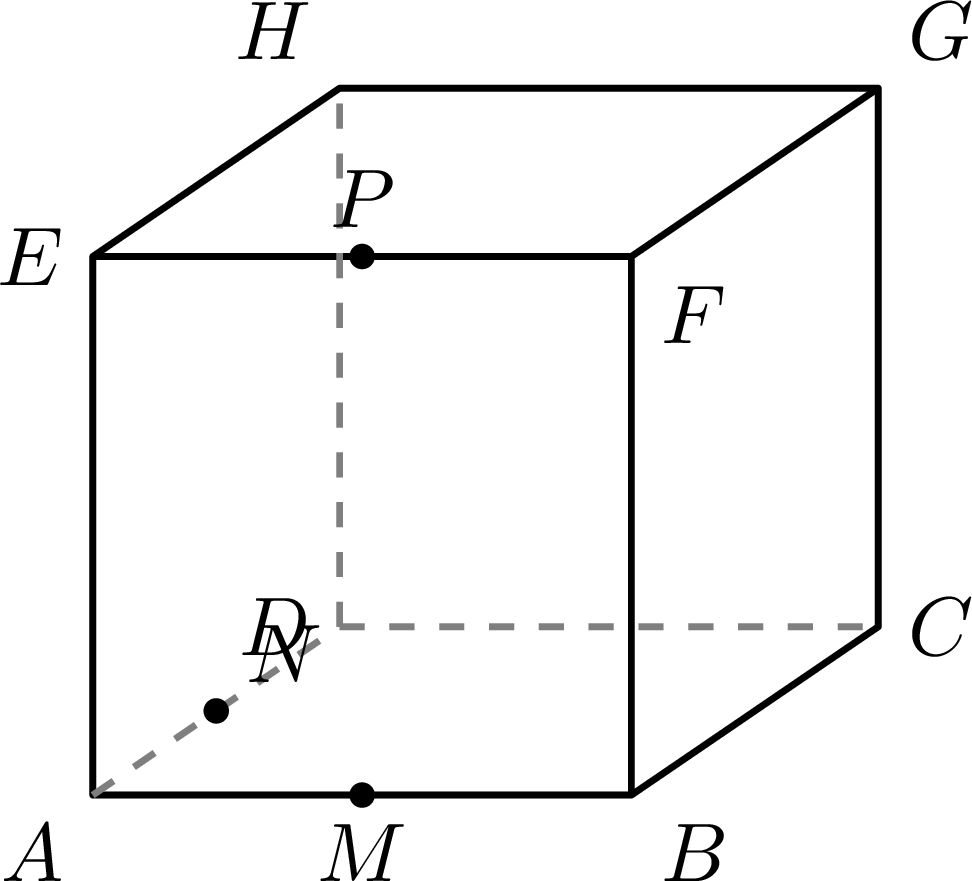
- \(M\) et \(N\) sont sur la face \(ABCD\) : le segment \([MN]\) est un côté de la section.
- La face \(EFGH\) est parallèle à \(ABCD\) et contient \(P\) : la trace sur \(EFGH\) est la parallèle à \((MN)\) passant par \(P\). Comme \((MN)\) est parallèle à \((BD)\), donc à \((FH)\), cette parallèle coupe \([EH]\) en son milieu \(Q\). Le segment \([PQ]\) est un côté.
- \(M\) et \(P\) sont sur la face \(ABFE\) : \([MP]\) est un côté. \(N\) et \(Q\) sont sur la face \(ADHE\) : \([NQ]\) est un côté.
Exemple
\(ABCDEFGH\) est un cube, dont \([AE]\), \([BF]\), \([CG]\) et \([DH]\) sont des arêtes. \(M\), \(N\) et \(P\) sont les milieux de \([AE]\), \([GH]\) et \([BC]\). Construire la section du cube par le plan \((MNP)\). 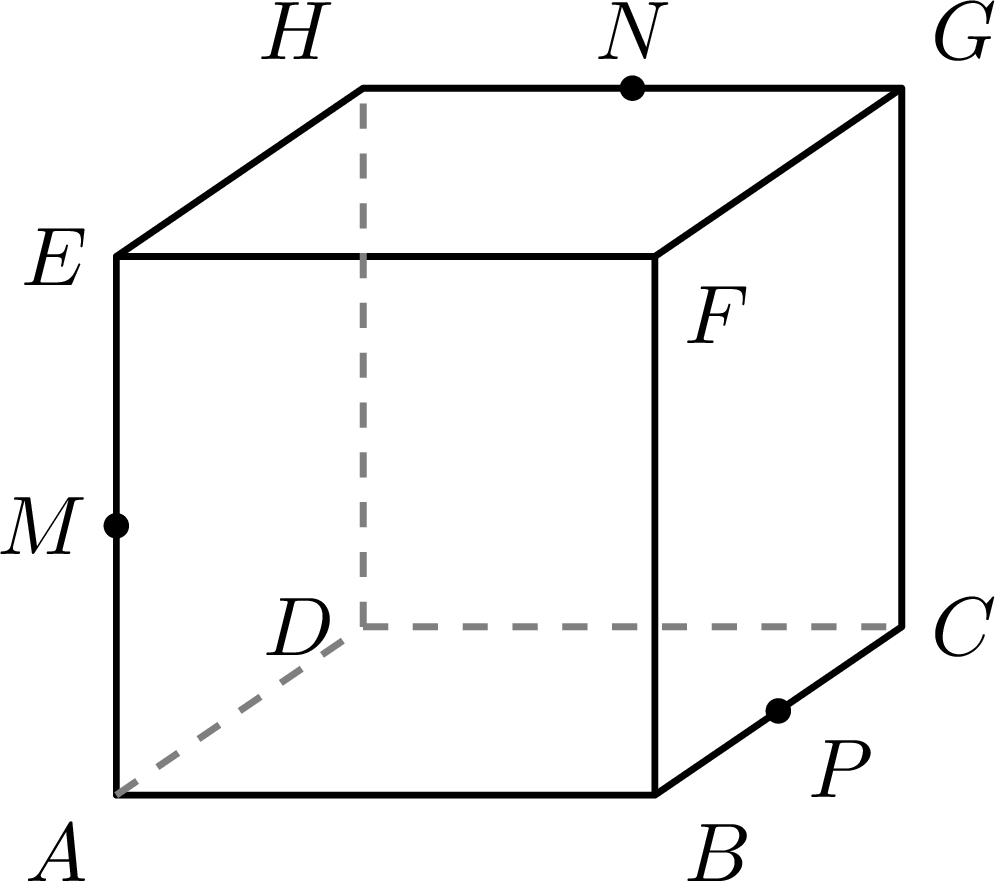
Aucune paire de ces trois points ne partage une face : il faut d'abord produire un point du plan dans le plan d'une face. On travaille dans le plan de la face du bas \(ABCD\), qui contient \(P\). 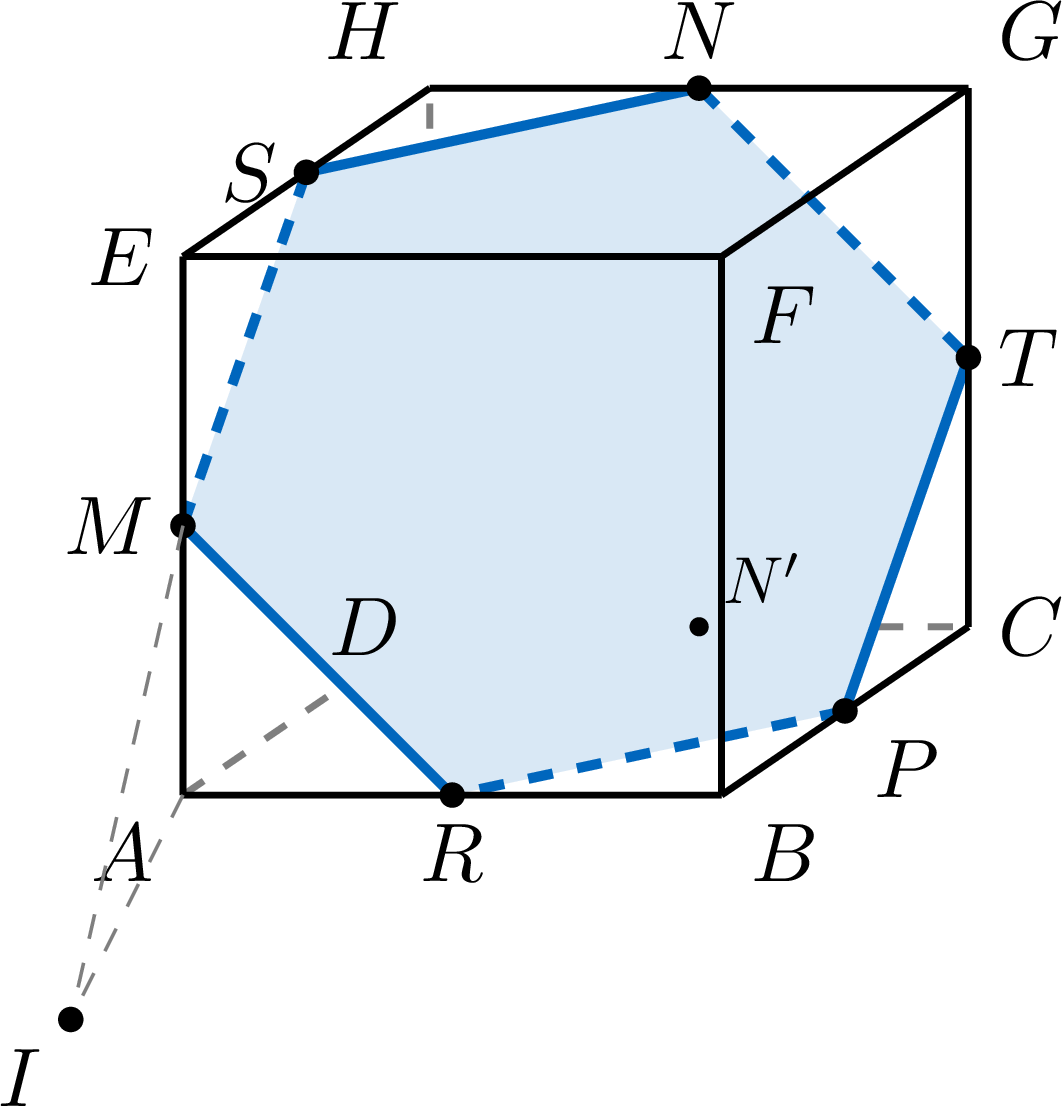
- Le point auxiliaire. On projette \(M\) et \(N\) sur le plan \((ABC)\) selon la direction de \((AE)\) : \(M\) se projette en \(A\), et \(N\) au milieu \(N'\) de \([DC]\). Les droites \((MN)\) et \((AN')\) sont dans un même plan, celui qui contient les droites parallèles \((MA)\) et \((NN')\), et elles ne sont pas parallèles : elles se coupent en un point \(I\). Ce point appartient au plan \((MNP)\), puisqu'il est sur \((MN)\), et au plan \((ABC)\), puisqu'il est sur \((AN')\).
- La trace sur la face du bas. Le plan \((MNP)\) coupe le plan \((ABC)\) selon la droite \((IP)\). Dans le triangle \(INN'\), la droite \((MA)\) est parallèle à \((NN')\) et \(MA = \tfrac{1}{2}NN'\), donc \(A\) est le milieu de \([IN']\) et \(\Vect{IA} = \Vect{AN'}\) ; alors \(\Vect{IP} = \Vect{AN'} + \Vect{AP} = \left(\Vect{AD} + \tfrac{1}{2}\Vect{AB}\right) + \left(\Vect{AB} + \tfrac{1}{2}\Vect{AD}\right) = \tfrac{3}{2}\Vect{AC}\) : la droite \((IP)\) est parallèle à \((AC)\), et la parallèle à \((AC)\) par le milieu \(P\) de \([BC]\) coupe \([AB]\) en son milieu \(R\). Le segment \([RP]\) est un côté.
- \(R\) et \(M\) partagent la face \(ABFE\) : \([RM]\) est un côté.
- La face \(EFGH\) est parallèle à \(ABCD\) et contient \(N\) : la trace est la parallèle à \((RP)\) par \(N\), qui coupe \([EH]\) en son milieu \(S\). Le segment \([NS]\) est un côté, et \(S\), \(M\) partagent la face \(ADHE\) : \([SM]\) est un côté.
- La face \(DCGH\) est parallèle à \(ABFE\) et contient \(N\) : la trace est la parallèle à \((RM)\) par \(N\), qui coupe \([CG]\) en son milieu \(T\). Le segment \([NT]\) est un côté, et \(T\), \(P\) partagent la face \(BCGF\) : \([TP]\) est un côté.
Compétences à pratiquer
- Construire la section d'un cube par un plan
IV
Bases et repères de l'espace
IV.1
Bases et décomposition
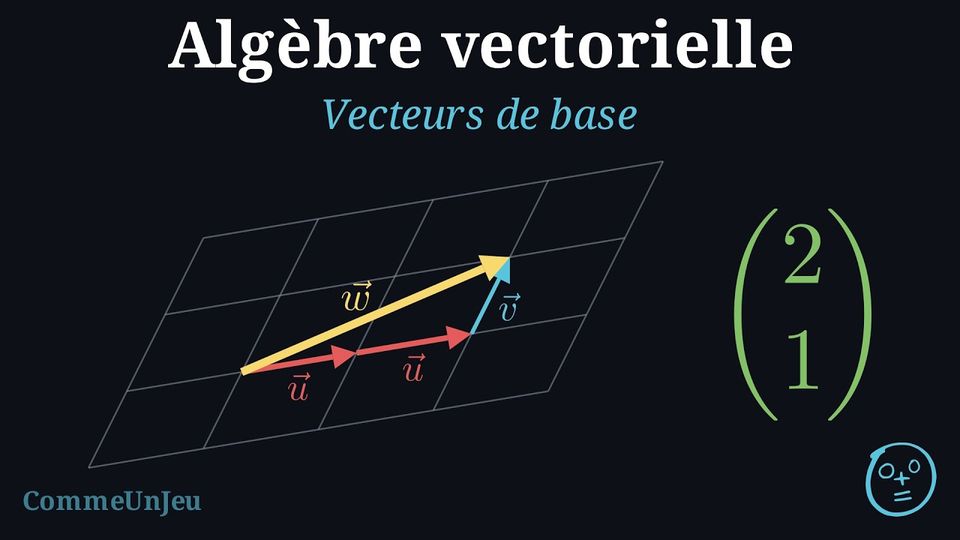
Trois directions suffisent
Dans un cube \(ABCDEFGH\) dont \([AE]\) est une arête, les trois vecteurs \(\Vect{AB}\), \(\Vect{AD}\) et \(\Vect{AE}\) atteignent le sommet opposé, puisque \(\Vect{AG} = \Vect{AB} + \Vect{AD} + \Vect{AE}\). Atteignent-ils tout point de l'espace, et chacun d'une seule façon ? La réponse tient à une propriété des trois vecteurs : qu'aucun ne soit dans le plan des deux autres.
Définition — Base quelconque
Une famille de vecteurs forme une base si tout vecteur de cet espace peut être représenté de manière unique comme une combinaison linéaire de ces vecteurs. - En 2D : Étant donnée une base \((\Vect{u}, \Vect{v})\) du plan, tout vecteur \(\Vect{w}\) peut s’écrire de manière unique : $$\Vect{w} = a\Vect{u} + b\Vect{v}$$ Les valeurs \((a\,;\,b)\) sont les coordonnées de \(\Vect{w}\) dans la base \((\Vect{u}, \Vect{v})\).
- En 3D : Étant donnée une base \((\Vect{u}, \Vect{v}, \Vect{w})\) de l’espace, tout vecteur \(\Vect{r}\) peut s’écrire de manière unique : $$\Vect{r} = a\Vect{u} + b\Vect{v} + c\Vect{w}$$ Les valeurs \((a\,;\,b\,;\,c)\) sont les coordonnées de \(\Vect{r}\) dans la base \((\Vect{u}, \Vect{v}, \Vect{w})\).
Définition — Vecteurs linéairement indépendants
Trois vecteurs \(\Vect{u}\), \(\Vect{v}\) et \(\Vect{w}\) de l'espace sont linéairement indépendants lorsque la seule combinaison linéaire de ces vecteurs égale au vecteur nul est celle dont les trois coefficients sont nuls — c'est-à-dire, pour tous réels \(x\), \(y\), \(z\) : $$x\Vect{u} + y\Vect{v} + z\Vect{w} = \Vect{0} \quad \text{entraîne} \quad x = y = z = 0.$$ Sinon, ils sont linéairement dépendants. Proposition — Indépendance et coplanarité
Trois vecteurs de l'espace sont linéairement indépendants si et seulement s'ils ne sont pas coplanaires.
Supposons \(\Vect{u}\), \(\Vect{v}\), \(\Vect{w}\) coplanaires : l'un est combinaison des deux autres, par exemple \(\Vect{w} = x\Vect{u} + y\Vect{v}\). Alors \(x\Vect{u} + y\Vect{v} - \Vect{w} = \Vect{0}\) est une combinaison égale au vecteur nul dont le dernier coefficient vaut \(-1\) : les vecteurs ne sont pas indépendants. Réciproquement, supposons-les non indépendants : il existe des réels \(x\), \(y\), \(z\) non tous nuls tels que \(x\Vect{u} + y\Vect{v} + z\Vect{w} = \Vect{0}\). Si \(z \neq 0\), alors \(\Vect{w} = -\frac{x}{z}\Vect{u} - \frac{y}{z}\Vect{v}\). Si \(z = 0\) et \(y \neq 0\), alors \(\Vect{v} = -\frac{x}{y}\Vect{u} + 0\,\Vect{w}\). Si \(z = y = 0\), alors \(x \neq 0\) et \(\Vect{u} = \Vect{0} = 0\,\Vect{v} + 0\,\Vect{w}\). Dans chaque cas, l'un des trois vecteurs est combinaison des deux autres : ils sont coplanaires.
Proposition — Bases de l'espace
Trois vecteurs de l'espace forment une base de l'espace si et seulement s'ils ne sont pas coplanaires : tout vecteur de l'espace se décompose alors sur eux, et d'une seule façon.
Soient \(\Vect{u}\), \(\Vect{v}\), \(\Vect{w}\) non coplanaires, donc indépendants, et \(A\) un point. Existence. D'abord, \(\Vect{u}\) et \(\Vect{v}\) ne sont pas colinéaires : si \(\Vect{u} = k\Vect{v}\), alors \(\Vect{u} = k\Vect{v} + 0\,\Vect{w}\) serait une combinaison des deux autres, et les trois vecteurs seraient coplanaires. Le plan \(\mathscr{P}(A, \Vect{u}, \Vect{v})\) est donc défini. Soit \(\Vect{r}\) un vecteur quelconque, et \(M\) le point tel que \(\Vect{AM} = \Vect{r}\). Comme \(\Vect{w}\) n'est pas combinaison de \(\Vect{u}\) et \(\Vect{v}\), il n'appartient pas à la direction du plan \(\mathscr{P}(A, \Vect{u}, \Vect{v})\) : la droite \(d(M, \Vect{w})\) n'est pas parallèle à ce plan, donc elle le coupe en un point \(N\) et un seul (position relative d'une droite et d'un plan). Comme \(N\) appartient à \(\mathscr{P}\), \(\Vect{AN} = x\Vect{u} + y\Vect{v}\) pour certains réels \(x\) et \(y\) ; comme \(N\) appartient à \(d(M, \Vect{w})\), \(\Vect{NM} = z\Vect{w}\) pour un certain réel \(z\). Par la relation de Chasles, $$\Vect{r} = \Vect{AM} = \Vect{AN} + \Vect{NM} = x\Vect{u} + y\Vect{v} + z\Vect{w}.$$ Unicité. Si $$a\Vect{u} + b\Vect{v} + c\Vect{w} = a'\Vect{u} + b'\Vect{v} + c'\Vect{w},$$ alors \((a - a')\Vect{u} + (b - b')\Vect{v} + (c - c')\Vect{w} = \Vect{0}\), et l'indépendance donne \(a = a'\), \(b = b'\), \(c = c'\). Réciproquement, si les trois vecteurs sont coplanaires, ils ne sont pas indépendants : une combinaison \(x\Vect{u} + y\Vect{v} + z\Vect{w} = \Vect{0}\) a des coefficients non tous nuls. Le vecteur nul admet alors deux décompositions différentes, celle-là et celle aux trois coefficients nuls : les trois vecteurs ne forment pas une base.
Compétences à pratiquer
- Décider si trois vecteurs forment une base
IV.2
Repères et coordonnées
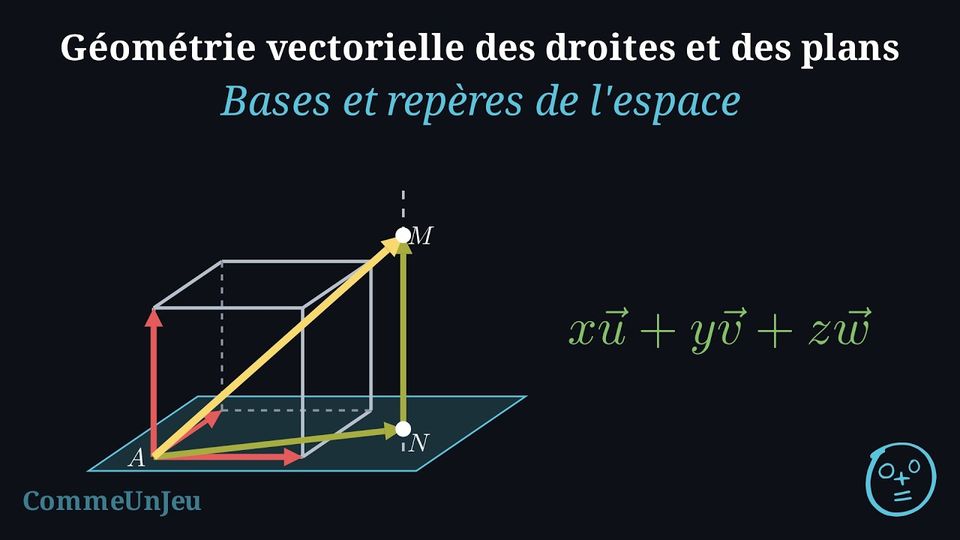
Définition — Repère et coordonnées
Un repère de l'espace est donné par un point \(O\), appelé origine, et une base \((\Vect{u}, \Vect{v}, \Vect{w})\) ; on le note \((O\,;\,\Vect{u}, \Vect{v}, \Vect{w})\). Les coordonnées d'un vecteur sont les trois coefficients de sa décomposition sur la base. Les coordonnées d'un point \(M\) sont celles du vecteur \(\Vect{OM}\) : écrire \(M(x\,;\,y\,;\,z)\) signifie \(\Vect{OM} = x\Vect{u} + y\Vect{v} + z\Vect{w}\). Proposition — Coordonnées d'un vecteur à partir de deux points
Dans un repère, si \(A(x_A\,;\,y_A\,;\,z_A)\) et \(B(x_B\,;\,y_B\,;\,z_B)\), alors $$\Vect{AB} = \begin{pmatrix} x_B - x_A \\
y_B - y_A \\
z_B - z_A \end{pmatrix},$$ car \(\Vect{AB} = \Vect{OB} - \Vect{OA}\) par la relation de Chasles. Méthode — Lire une base et une décomposition sur une figure
- Pour décider si trois vecteurs forment une base, les représenter depuis un même point : ils forment une base exactement lorsque les trois flèches ne sont pas dans un même plan. Trois arêtes d'un cube issues d'un même sommet forment une base ; trois vecteurs tracés dans une même face n'en forment pas une.
- Pour lire la décomposition de \(\Vect{AM}\) sur une base, aller de \(A\) à \(M\) par des étapes parallèles aux trois vecteurs de la base ; chaque étape est un multiple de l'un d'eux ; la coordonnée sur un vecteur de la base est la somme, avec leurs signes, des multiples des étapes faites selon ce vecteur.
Exemple
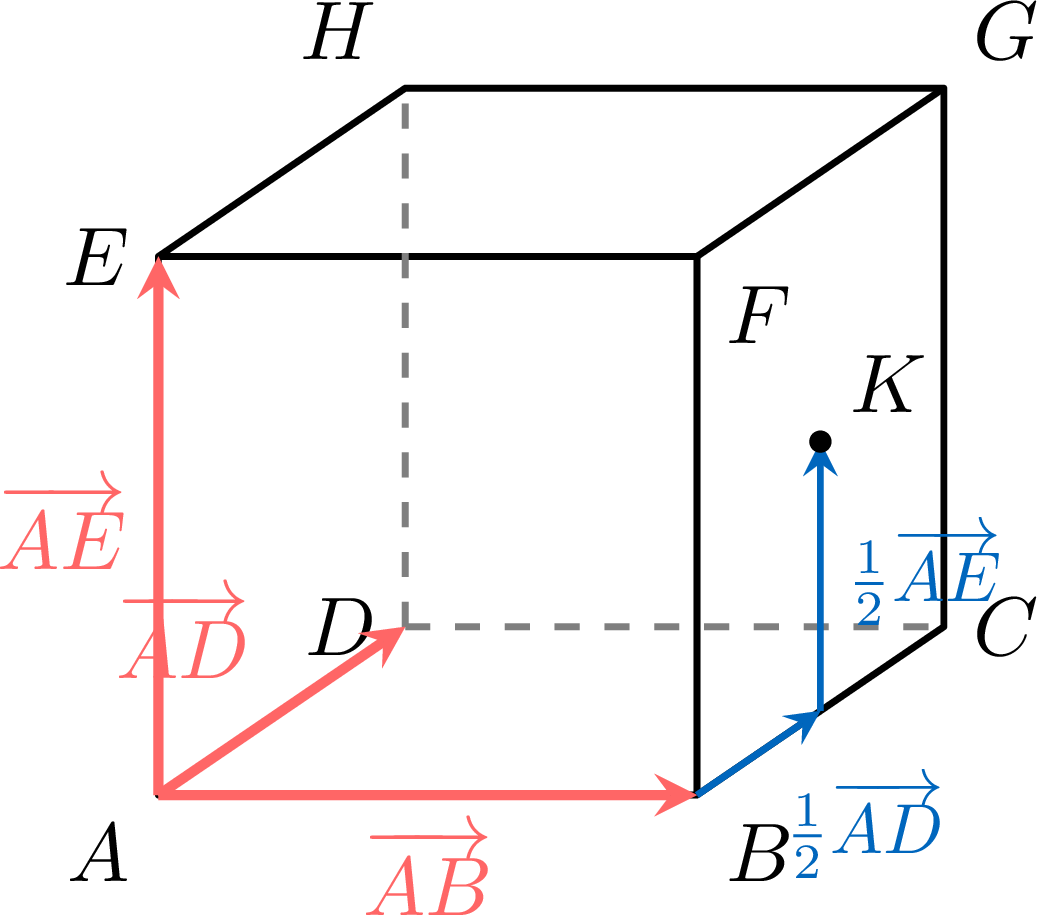
\(ABCDEFGH\) est un cube, dont \([AE]\), \([BF]\), \([CG]\) et \([DH]\) sont des arêtes, et \(K\) est le centre de la face \(BCGF\). - Justifier que \((\Vect{AB}, \Vect{AD}, \Vect{AE})\) est une base de l'espace.
- Dans le repère \((A\,;\,\Vect{AB}, \Vect{AD}, \Vect{AE})\), donner les coordonnées de \(G\), de \(H\) et de \(K\).
- En déduire les coordonnées de \(\Vect{HK}\).
- Les vecteurs \(\Vect{AB}\) et \(\Vect{AD}\) ne sont pas colinéaires, car \(B\), \(A\) et \(D\) ne sont pas alignés. Et \(\Vect{AE}\) n'est pas une combinaison de ces deux vecteurs : une telle combinaison est un vecteur de la direction du plan \((ABD)\), or \(E\) n'appartient pas à ce plan. Le même argument vaut pour chaque vecteur à son tour : \(\Vect{AB}\) n'est pas combinaison de \(\Vect{AD}\) et \(\Vect{AE}\), car \(B\) n'est pas dans le plan \((ADE)\), et \(\Vect{AD}\) n'est pas combinaison de \(\Vect{AB}\) et \(\Vect{AE}\), car \(D\) n'est pas dans le plan \((ABE)\). Aucun des trois n'est donc combinaison des deux autres : ils ne sont pas coplanaires et forment une base.
- \(\Vect{AG} = \Vect{AB} + \Vect{AD} + \Vect{AE}\), donc \(G(1\,;\,1\,;\,1)\). $$\begin{aligned} \Vect{AH} &= \Vect{AD} + \Vect{DH} &&\text{(relation de Chasles)}\\ &= \Vect{AD} + \Vect{AE} &&\text{(\(ADHE\) est un parallélogramme)} \end{aligned}$$ donc \(H(0\,;\,1\,;\,1)\). Le centre \(K\) de la face \(BCGF\) est le milieu de \([BG]\) : $$\begin{aligned} \Vect{AK} &= \Vect{AB} + \tfrac{1}{2}\Vect{BG} &&\text{(relation de Chasles ; \(K\) est le milieu de \([BG]\))}\\ &= \Vect{AB} + \tfrac{1}{2}\left(\Vect{BC} + \Vect{CG}\right) &&\text{(relation de Chasles)}\\ &= \Vect{AB} + \tfrac{1}{2}\Vect{AD} + \tfrac{1}{2}\Vect{AE} &&\text{(\(ABCD\) et \(ACGE\) sont des parallélogrammes)} \end{aligned}$$ donc \(K\left(1\,;\,\tfrac{1}{2}\,;\,\tfrac{1}{2}\right)\).
- En soustrayant les coordonnées de \(H\) de celles de \(K\) : $$\Vect{HK} = \begin{pmatrix} 1 - 0 \\ \tfrac{1}{2} - 1 \\ \tfrac{1}{2} - 1 \end{pmatrix} = \begin{pmatrix} 1 \\ -\tfrac{1}{2} \\ -\tfrac{1}{2} \end{pmatrix}.$$
Compétences à pratiquer
- Lire des coordonnées dans un cube ou un tétraèdre
- Démontrer l'alignement de trois points
- Tester la coplanarité avec des coordonnées
IV.3
Représentation paramétrique d'une droite
D'un point et d'une direction à trois équations
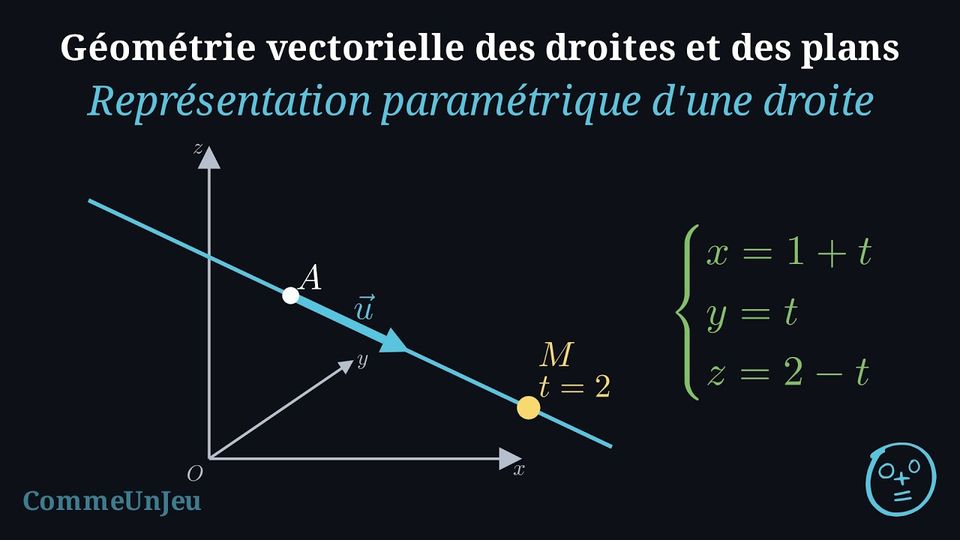
Une droite de l'espace est un point et un vecteur directeur. Dans un repère, l'un et l'autre sont donnés par des nombres : la description de la droite devient un système de trois équations, une par coordonnée, gouverné par un seul nombre réel.
Définition — Représentation paramétrique d'une droite
L'espace est muni d'un repère. Soit \(d\) la droite passant par le point \(A(x_A\,;\,y_A\,;\,z_A)\) et de vecteur directeur \(\Vect{u}(a\,;\,b\,;\,c)\). Un point \(M(x\,;\,y\,;\,z)\) appartient à \(d\) si et seulement si \(\Vect{AM} = t\Vect{u}\) pour un certain réel \(t\), c'est-à-dire $$\begin{cases} x = x_A + a\,t \\
y = y_A + b\,t \\
z = z_A + c\,t \end{cases}, \qquad t \in \mathbb{R}.$$ Ce système est une représentation paramétrique de \(d\), et \(t\) en est le paramètre : chaque valeur réelle de \(t\) donne un point de \(d\), et chaque point de \(d\) provient d'une seule valeur de \(t\). Une droite a plusieurs représentations paramétriques : un autre point de \(d\), ou un autre vecteur directeur, en donne une autre. Exemple
Dans un repère, \(A(2\,;\,0\,;\,-1)\) et \(B(3\,;\,2\,;\,1)\). Déterminer une représentation paramétrique de la droite \((AB)\), puis décider si le point \(C(4\,;\,4\,;\,3)\) lui appartient.
Le vecteur \(\Vect{AB}(3 - 2\,;\,2 - 0\,;\,1 - (-1)) = (1\,;\,2\,;\,2)\) est un vecteur directeur de \((AB)\). Avec le point \(A\) : $$\begin{cases} x = 2 + t \\
y = 2t \\
z = -1 + 2t \end{cases}, \qquad t \in \mathbb{R}.$$ Le point \(C\) appartient à \((AB)\) si une même valeur de \(t\) donne ses trois coordonnées : \(2 + t = 4\) donne \(t = 2\), puis \(y = 2 \times 2 = 4\) et \(z = -1 + 2 \times 2 = 3\), qui sont bien les coordonnées de \(C\). Donc \(C\) appartient à \((AB)\) ; c'est le point de paramètre \(t = 2\).
Compétences à pratiquer
- Lire une représentation paramétrique
- Établir une représentation paramétrique d'une droite
- Déterminer si un point appartient à une droite
- Déterminer la position relative de deux droites
V
Pour aller plus loin
Compétences à pratiquer
- Problèmes
- Type bac
- Quiz
Contrôle du chapitre
4 exercices, sur 20 points. Durée indicative : 1 h 30.
À traiter sur papier, puis à photographier : la correction est automatique, par IA.
Ce contrôle ne modifie pas la maîtrise du chapitre, quelle que soit la note.
Aucun exercice composé.
Aller à la section