Éducation Nationale Française · PT
Fonctions vectorielles et courbes paramétrées
Ce chapitre relie les points de vue analytique et géométrique. Il s'ouvre sur le calcul des fonctions vectorielles d'une variable réelle \(f \colon I \to \mathbb{R}^n\) (\(n = 2\) ou \(3\)) : limite, continuité, vecteur dérivé et sa lecture cinématique comme vitesse, règles de dérivation (combinaison linéaire, composée, produit), classe \(\mathcal{C}^k\) avec la formule de Leibniz, et développement de Taylor à l'ordre \(k\). Chaque notion se lit coordonnée par coordonnée, de sorte que toute la théorie repose sur le calcul des fonctions réelles déjà connu.
L'illustration naturelle est l'étude des courbes paramétrées : un point \(M(t)\) se déplaçant dans le plan ou l'espace. On définit la tangente en un point, les points réguliers où la vitesse dirige cette tangente, et on lit l'allure locale au voisinage d'un point (point ordinaire, inflexion, rebroussement) et le comportement à l'infini (asymptotes, branches paraboliques) sur des développements limités et asymptotiques. Les dernières sections abordent la métrique d'une courbe plane : sa longueur, l'abscisse curviligne, le repère de Frenet \((M, \vec{T}, \vec{N})\), la courbure, le centre de courbure et la développée, enfin l'enveloppe d'une famille de droites — en privilégiant toujours l'image géométrique sur l'application aveugle d'une formule.
Partout, \(\mathbb{R}^n\) (\(n \in \{2, 3\}\)) est muni de sa structure euclidienne canonique : pour \(x = (x_1, \dots, x_n)\) la norme euclidienne est \(\norme{x} = \sqrt{x_1^2 + \cdots + x_n^2}\) et le produit scalaire est \(\langle x, y \rangle = \sum_{i=1}^{n} x_i y_i\). La lettre \(I\) désigne toujours un intervalle de \(\mathbb{R}\) non vide et non réduit à un point. Pour un point mobile \(M(t)\) on note \(\vec{v}(t) = M'(t)\) la vitesse et \(\vec{a}(t) = M''(t)\) l'accélération.
I
Fonctions vectorielles d'une variable réelle
I.1
Limite, continuité, vecteur dérivé
Une fonction vectorielle d'une variable réelle est une application \(f \colon I \to \mathbb{R}^n\). En écrivant \(f(t) = (f_1(t), \dots, f_n(t))\), les \(n\) fonctions réelles \(f_1, \dots, f_n\) sont ses fonctions coordonnées. La limite et la continuité se définissent exactement comme pour une fonction réelle, la valeur absolue étant remplacée par la norme euclidienne de \(\mathbb{R}^n\) ; on lit alors aussitôt que tout se passe coordonnée par coordonnée.
Définition — Limite, continuité
Soit \(f \colon I \to \mathbb{R}^n\), soit \(a\) un point adhérent à \(I\) (un point de \(I\) ou l'une de ses extrémités) et \(\ell \in \mathbb{R}^n\). On dit que \(f\) admet \(\ell\) pour limite en \(a\) si $$ \forall \varepsilon > 0,\ \exists \delta > 0,\ \forall t \in I,\quad 0 < |t - a| \le \delta \implies \norme{f(t) - \ell} \le \varepsilon. $$ (Même convention que pour les fonctions réelles ; la valeur \(f(a)\), si elle est définie, n'est pas contrainte par la limite. Pour une limite en \(+\infty\) on remplace la condition par \(t \ge A\), et pour une limite en \(-\infty\) par \(t \le -A\), lorsque \(I\) est non borné.) Lorsque \(a \in I\), \(f\) est continue en \(a\) si \(\lim_{t \to a} f(t) = f(a)\), et continue sur \(I\) si elle est continue en tout point de \(I\). Proposition — Limite et continuité composante par composante
Soit \(f = (f_1, \dots, f_n) \colon I \to \mathbb{R}^n\), soit \(a\) adhérent à \(I\) et \(\ell = (\ell_1, \dots, \ell_n) \in \mathbb{R}^n\). Alors $$ \lim_{t \to a} f(t) = \ell \iff \forall i \in \{1, \dots, n\},\ \lim_{t \to a} f_i(t) = \ell_i. $$ En particulier, pour \(a \in I\), \(f\) est continue en \(a\) si et seulement si chaque coordonnée \(f_i\) est continue en \(a\).
Pour chaque \(i\), l'écart sur la coordonnée est majoré par la norme et la norme par la somme des écarts : $$ |f_i(t) - \ell_i| \le \norme{f(t) - \ell} = \sqrt{\sum_{j=1}^n (f_j(t) - \ell_j)^2} \le \sum_{j=1}^n |f_j(t) - \ell_j|. $$ Si \(\norme{f(t) - \ell} \to 0\), l'inégalité de gauche impose \(|f_i(t) - \ell_i| \to 0\) pour chaque \(i\). Réciproquement, si chaque \(|f_j(t) - \ell_j| \to 0\), l'inégalité de droite impose \(\norme{f(t) - \ell} \to 0\). Les deux convergences sont donc équivalentes.
Définition — Vecteur dérivé
Soit \(f \colon I \to \mathbb{R}^n\) et \(t_0 \in I\). La fonction \(f\) est dérivable en \(t_0\) si le taux d'accroissement \(\dfrac{f(t) - f(t_0)}{t - t_0}\) (un vecteur divisé par un scalaire, donc un vecteur) admet une limite dans \(\mathbb{R}^n\) quand \(t \to t_0\), \(t \ne t_0\). Cette limite est le vecteur dérivé \(f'(t_0)\). De manière équivalente, pour \(h\) tel que \(t_0 + h \in I\), $$ f(t_0 + h) = f(t_0) + h\, f'(t_0) + o(h), $$ le reste étant un \(o(h)\) quand \(h \to 0\). La fonction \(f\) est dérivable sur \(I\) si elle est dérivable en tout point de \(I\) ; l'application \(f' \colon t \mapsto f'(t)\) est alors sa dérivée. Lorsque \(f(t) = M(t)\) décrit un point mobile, \(f'(t) = \vec{v}(t)\) est le vecteur vitesse du mouvement. Exemple — L'hélice
L'hélice \(f \colon \mathbb{R} \to \mathbb{R}^3\), \(f(t) = (\cos t, \sin t, t)\), est dérivable sur \(\mathbb{R}\), de vecteur dérivé \(f'(t) = (-\sin t, \cos t, 1)\) (calculé ci-dessous coordonnée par coordonnée). La vitesse ne s'annule jamais, et sa troisième coordonnée \(1\) montre que le point s'élève régulièrement tout en tournant autour de l'axe vertical. Proposition — Dérivation composante par composante
Soit \(f = (f_1, \dots, f_n) \colon I \to \mathbb{R}^n\) et \(t_0 \in I\). Alors \(f\) est dérivable en \(t_0\) si et seulement si chaque coordonnée \(f_i\) l'est, et dans ce cas $$ \textcolor{colorprop}{f'(t_0) = \bigl(f_1'(t_0), \dots, f_n'(t_0)\bigr)}. $$ De plus, une fonction dérivable est continue.
Le taux d'accroissement se lit coordonnée par coordonnée : $$ \frac{f(t) - f(t_0)}{t - t_0} = \left( \frac{f_1(t) - f_1(t_0)}{t - t_0}, \dots, \frac{f_n(t) - f_n(t_0)}{t - t_0} \right). $$ Par la caractérisation composante par composante des limites, ce taux vectoriel admet une limite quand \(t \to t_0\) si et seulement si chaque taux scalaire en admet une, c'est-à-dire si et seulement si chaque \(f_i\) est dérivable en \(t_0\) ; la limite est alors \((f_1'(t_0), \dots, f_n'(t_0))\). Si \(f\) est dérivable en \(t_0\), le développement à l'ordre \(1\) donne \(f(t_0 + h) - f(t_0) = h\, f'(t_0) + o(h) \to 0_{\mathbb{R}^n}\) quand \(h \to 0\), donc \(f\) est continue en \(t_0\).
Exemple — Une fonction à valeurs matricielles
La même lecture s'applique à toute fonction à valeurs dans un espace de dimension finie, une fois une base fixée — les coordonnées sont alors les coefficients. La matrice de rotation \(R \colon \mathbb{R} \to \mathcal{M}_2(\mathbb{R})\), $$ R(t) = \begin{pmatrix} \cos t & -\sin t \\
\sin t & \cos t \end{pmatrix}, $$ dérivée coefficient par coefficient, est dérivable sur \(\mathbb{R}\) avec \(R'(t) = \begin{pmatrix} -\sin t & -\cos t \\ \cos t & -\sin t \end{pmatrix} = R\bigl(t + \tfrac{\pi}{2}\bigr)\). Méthode — Dériver une fonction vectorielle
Pour dériver \(f \colon I \to \mathbb{R}^n\) : écrire les fonctions coordonnées \(f_1, \dots, f_n\), dériver chacune comme une fonction réelle ordinaire, et recombiner \(f' = (f_1', \dots, f_n')\). Lorsque \(f\) est construite à partir de fonctions vectorielles plus simples, appliquer plutôt les règles d'opération de la sous-section suivante que de revenir aux coordonnées. Compétences à pratiquer
- Dériver une fonction vectorielle
I.2
Opérations sur les fonctions dérivables
Toute règle de dérivation d'une fonction réelle a une contrepartie vectorielle, démontrée en lisant la règle coordonnée par coordonnée. Deux familles importent ici : les opérations linéaires (somme, multiple scalaire, reparamétrage), et les produits — produit d'une fonction scalaire par une fonction vectorielle, produit scalaire de deux fonctions vectorielles, et (dans \(\mathbb{R}^3\)) produit vectoriel. Chaque produit obéit à une règle de type Leibniz.
Proposition — Opérations linéaires
Soit \(f, g \colon I \to \mathbb{R}^n\) dérivables sur \(I\). - Pour \(\alpha, \beta \in \mathbb{R}\), la fonction \(\alpha f + \beta g\) est dérivable et \((\alpha f + \beta g)' = \alpha f' + \beta g'\).
- Pour une fonction scalaire dérivable \(\mu \colon I \to \mathbb{R}\), le produit \(\mu f\) est dérivable et \((\mu f)' = \mu' f + \mu f'\).
- Pour une application dérivable \(\varphi \colon J \to I\) (\(J\) un intervalle), la composée \(f \circ \varphi\) est dérivable sur \(J\) et \((f \circ \varphi)' = \varphi' \cdot (f' \circ \varphi)\).
Chaque énoncé se lit coordonnée par coordonnée et se ramène à une règle connue pour les fonctions réelles d'une variable réelle (rappelée de Dérivabilité).
- Les coordonnées de \(\alpha f + \beta g\) sont \(\alpha f_i + \beta g_i\), de dérivée \(\alpha f_i' + \beta g_i'\), qui se recombinent en \(\alpha f' + \beta g'\).
- Les coordonnées de \(\mu f\) sont les produits \(\mu f_i\) ; la règle du produit donne \((\mu f_i)' = \mu' f_i + \mu f_i'\), qui se recombinent en \(\mu' f + \mu f'\).
- Les coordonnées de \(f \circ \varphi\) sont \(f_i \circ \varphi\) ; la règle de la chaîne donne \((f_i \circ \varphi)' = \varphi' \cdot (f_i' \circ \varphi)\), qui se recombinent en \(\varphi' \cdot (f' \circ \varphi)\).
Proposition — Règles de produit
Soit \(f, g \colon I \to \mathbb{R}^n\) dérivables sur \(I\). Alors les produits suivants sont dérivables, avec une règle de type Leibniz : - le produit scalaire \(\langle f, g \rangle \colon I \to \mathbb{R}\) vérifie \(\textcolor{colorprop}{\langle f, g \rangle' = \langle f', g \rangle + \langle f, g' \rangle}\) ;
- dans \(\mathbb{R}^3\), le produit vectoriel \(f \wedge g\) vérifie \((f \wedge g)' = f' \wedge g + f \wedge g'\) ;
- dans \(\mathbb{R}^2\), le déterminant \(\det(f, g)\) vérifie \(\det(f, g)' = \det(f', g) + \det(f, g')\).
Le produit scalaire s'écrit \(\langle f, g \rangle = \sum_{i=1}^n f_i\, g_i\), somme de produits de deux fonctions réelles dérivables. En dérivant chaque terme par la règle du produit, $$ \begin{aligned} \langle f, g \rangle' = \sum_{i=1}^n (f_i\, g_i)' &= \sum_{i=1}^n \bigl( f_i'\, g_i + f_i\, g_i' \bigr) && \text{(règle du produit)}\\
&= \langle f', g \rangle + \langle f, g' \rangle && \text{(regrouper les deux sommes)}. \end{aligned} $$ Le produit vectoriel et le déterminant sont bilinéaires à coefficients constants dans les coordonnées ; chacune de leurs coordonnées est une combinaison linéaire fixe de produits \(f_i\, g_j\), donc le même calcul s'applique terme à terme et se reconstitue par bilinéarité, donnant respectivement \(f' \wedge g + f \wedge g'\) et \(\det(f', g) + \det(f, g')\).
Exemple — Norme d'une courbe sur une sphère
Si \(\norme{f(t)}\) est constante, alors \(\norme{f}^2 = \langle f, f \rangle\) l'est aussi, donc sa dérivée est nulle. La règle du produit scalaire donne \(0 = \langle f, f \rangle' = 2 \langle f, f' \rangle\), d'où \(\langle f, f' \rangle = 0\) : la vitesse est orthogonale à la position. Un point se déplaçant sur un cercle ou une sphère de rayon fixé a sa vitesse perpendiculaire à son rayon vecteur. Méthode — Choisir la bonne règle d'opération
Lire la fonction vectorielle comme une combinaison de fonctions plus simples et choisir la règle correspondante : combinaison linéaire, fonction scalaire fois fonction vectorielle (\(\mu f\)), reparamétrage (\(f \circ \varphi\)), produit scalaire, produit vectoriel, ou déterminant dans le plan. Revenir aux coordonnées reste toujours possible en dernier recours. Compétences à pratiquer
- Appliquer les règles d'opération
I.3
Classe \(\mathcal{C}^k\), Taylor–Young
Dériver encore et encore produit les dérivées itérées. Comme pour la dérivabilité elle-même, la classe se lit coordonnée par coordonnée : \(f\) est de classe \(\mathcal{C}^k\) exactement lorsque chaque coordonnée \(f_i\) l'est, et alors \(f^{(j)} = (f_1^{(j)}, \dots, f_n^{(j)})\) pour \(0 \le j \le k\). Le développement de Taylor à l'ordre \(k\) vaut alors, et les développements limités de fonctions vectorielles se calculent coordonnée par coordonnée.
Définition — Classe \(\mathcal{C}^k\)
Soit \(k \in \mathbb{N}^*\). Une fonction \(f \colon I \to \mathbb{R}^n\) est de classe \(\mathcal{C}^k\) sur \(I\) si elle est \(k\) fois dérivable sur \(I\) et si sa \(k\)-ième dérivée \(f^{(k)}\) est continue. De classe \(\mathcal{C}^0\) signifie continue ; de classe \(\mathcal{C}^\infty\) signifie de classe \(\mathcal{C}^k\) pour tout \(k\). Par la lecture composante par composante, \(f\) est de classe \(\mathcal{C}^k\) si et seulement si chaque coordonnée \(f_i\) l'est. Exemple — Une fonction de classe \(\mathcal{C}^\infty\)
La fonction \(f \colon \mathbb{R} \to \mathbb{R}^3\), \(f(t) = (\mathrm{e}^t, t^2, \cos t)\), est de classe \(\mathcal{C}^\infty\) : chaque coordonnée \(\mathrm{e}^t\), \(t^2\), \(\cos t\) est de classe \(\mathcal{C}^\infty\) sur \(\mathbb{R}\), donc par la lecture composante par composante les dérivées itérées de \(f\) existent et sont continues à tout ordre. Proposition — Formule de Leibniz
Soit \(m \in \mathbb{N}\). Si \(\mu \colon I \to \mathbb{R}\) et \(f \colon I \to \mathbb{R}^p\) sont toutes deux de classe \(\mathcal{C}^m\), alors \(\mu f\) est de classe \(\mathcal{C}^m\) et $$ \textcolor{colorprop}{(\mu f)^{(m)} = \sum_{k=0}^m \binom{m}{k} \mu^{(k)}\, f^{(m-k)}}. $$
Par récurrence sur \(m\). Pour \(m = 0\) la formule s'écrit \(\mu f = \mu f\). Supposons-la à l'ordre \(m\), et soit \(\mu, f\) de classe \(\mathcal{C}^{m+1}\). Chaque terme \(\mu^{(k)} f^{(m-k)}\) est une fonction scalaire fois une fonction vectorielle, toutes deux de classe \(\mathcal{C}^1\), donc par la règle scalaire-fois-vecteur il est dérivable avec \(\bigl(\mu^{(k)} f^{(m-k)}\bigr)' = \mu^{(k+1)} f^{(m-k)} + \mu^{(k)} f^{(m-k+1)}\). En dérivant la formule à l'ordre \(m\), $$ \begin{aligned} (\mu f)^{(m+1)} &= \sum_{k=0}^m \binom{m}{k} \mu^{(k+1)} f^{(m-k)} + \sum_{k=0}^m \binom{m}{k} \mu^{(k)} f^{(m-k+1)} && \text{(dériver chaque terme)}\\
&= \sum_{k=1}^{m+1} \binom{m}{k-1} \mu^{(k)} f^{(m+1-k)} + \sum_{k=0}^m \binom{m}{k} \mu^{(k)} f^{(m+1-k)} && \text{(décaler le premier indice)}\\
&= \sum_{k=0}^{m+1} \binom{m+1}{k} \mu^{(k)} f^{(m+1-k)} && \text{(règle de Pascal)}. \end{aligned} $$ Toutes les dérivées en présence sont continues (car \(\mu, f\) sont de classe \(\mathcal{C}^{m+1}\)), donc \((\mu f)^{(m+1)}\) est continue et \(\mu f\) est de classe \(\mathcal{C}^{m+1}\), ce qui achève la récurrence.
Théorème — Taylor–Young
Soit \(f \colon I \to \mathbb{R}^n\) de classe \(\mathcal{C}^p\) et \(a \in I\). Alors, quand \(t \to a\), $$ f(t) = \sum_{j=0}^{p} \frac{(t - a)^j}{j!}\, f^{(j)}(a) + o\bigl((t - a)^p\bigr), $$ le reste étant une fonction vectorielle qui est un \(o\bigl((t - a)^p\bigr)\) coordonnée par coordonnée. Les deux premiers termes s'écrivent \(f(a) + (t - a)\, \vec{v}(a)\), et le suivant \(\tfrac{(t-a)^2}{2}\, \vec{a}(a)\) fait intervenir l'accélération.
On applique la formule de Taylor–Young scalaire à chaque coordonnée \(f_i\), de classe \(\mathcal{C}^p\) : chacune donne \(f_i(t) = \sum_{j=0}^p \tfrac{(t-a)^j}{j!} f_i^{(j)}(a) + o((t-a)^p)\), et en empilant les \(n\) développements on obtient la formule vectorielle, le reste étant un \(o((t-a)^p)\) coordonnée par coordonnée. Le théorème de Taylor–Young scalaire lui-même est admis ici (sa démonstration n'est pas exigible à ce niveau).
Méthode — Calculer un développement limité d'une fonction vectorielle
Pour obtenir le développement à l'ordre \(p\) de \(f = (f_1, \dots, f_n)\) en \(a\), développer chaque coordonnée \(f_i\) à l'ordre \(p\) comme une fonction réelle ordinaire et empiler les résultats en un vecteur. Le coefficient de \((t - a)^j / j!\) est le vecteur \(f^{(j)}(a)\) ; en particulier le coefficient de \((t-a)\) est la vitesse \(\vec{v}(a)\) et celui de \((t-a)^2/2\) l'accélération \(\vec{a}(a)\). C'est l'outil standard pour l'étude locale d'une courbe dans la section suivante. Compétences à pratiquer
- Classe, Leibniz et développement limité
II
Courbes paramétrées du plan et de l'espace
II.1
Courbes paramétrées et leur support
Une fonction vectorielle \(M \colon I \to \mathbb{R}^n\) (\(n = 2\) ou \(3\)) de classe \(\mathcal{C}^1\) décrit un point \(M(t)\) se déplaçant dans le plan ou l'espace. On s'intéresse non aux graphes des fonctions coordonnées, mais à la trajectoire balayée par le point — l'ensemble des positions \(M(t)\).
Définition — Courbe paramétrée, support
Une courbe paramétrée de classe \(\mathcal{C}^k\) du plan (resp. de l'espace) est une fonction \(M \colon I \to \mathbb{R}^2\) (resp. \(\mathbb{R}^3\)) de classe \(\mathcal{C}^k\), notée \(t \mapsto M(t)\). Son support est l'image \(M(I) = \{ M(t) : t \in I \}\) — la trajectoire du point. Le vecteur \(\vec{v}(t) = M'(t)\) est la vitesse et \(\vec{a}(t) = M''(t)\) (lorsqu'elle existe) l'accélération. Exemple — Cercle et graphe
La courbe \(M(t) = (\cos t, \sin t)\) sur \([-\pi, \pi]\) a pour support le cercle unité ; le paramètre \(t\) n'apparaît pas sur le dessin. Pour une fonction réelle \(\varphi\) de classe \(\mathcal{C}^1\), la courbe \(M(t) = (t, \varphi(t))\) a pour support le graphe de \(\varphi\) — tout graphe cartésien est une courbe paramétrée. Exemple — Une courbe de l'espace : l'hélice
Dans \(\mathbb{R}^3\), \(M(t) = (\cos t, \sin t, t)\) est l'hélice circulaire : elle s'enroule autour de l'axe vertical à vitesse angulaire unité tout en s'élevant à vitesse verticale unité. Sa vitesse \(\vec{v}(t) = (-\sin t, \cos t, 1)\) ne s'annule jamais. Compétences à pratiquer
- Support et domaine d'étude
II.2
Tangente, points réguliers, orientation
La corde passant par \(M(t_0)\) et \(M(t)\) est dirigée par le vecteur sécant \(M(t) - M(t_0)\). Quand \(t \to t_0\), la droite sécante peut admettre une position limite — les deux vecteurs sécants unitaires unilatéraux sont en général opposés, mais ils dirigent la même droite ; cette droite limite est la tangente. En un point où la vitesse est non nulle, la vitesse elle-même donne cette direction.
La sécante devient la tangente quand \(t \to t_0\) ; en un point régulier la vitesse \(\vec{v}(t_0)\) la dirige. 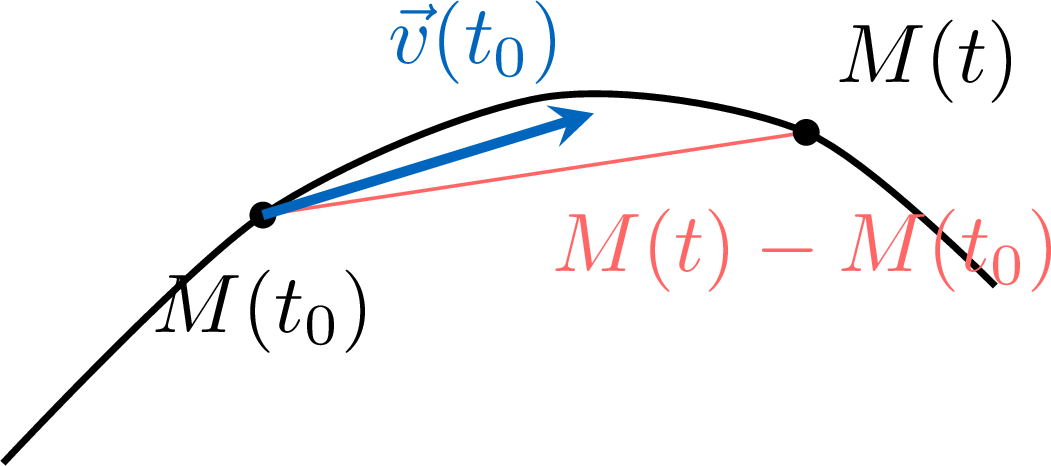
Définition — Point régulier, courbe régulière
Soit \(M \colon I \to \mathbb{R}^n\) de classe \(\mathcal{C}^1\) et \(t_0 \in I\). Le point de paramètre \(t_0\) est régulier si \(\vec{v}(t_0) = M'(t_0) \ne \vec{0}\), et stationnaire (ou singulier) sinon. La courbe est régulière si tous ses points sont réguliers. Théorème — Tangente en un point régulier
Si \(t_0\) est un point régulier de la courbe \(M\), alors \(M\) admet une tangente en \(M(t_0)\), dirigée par la vitesse \(\vec{v}(t_0)\) : $$ \mathcal{T} = \bigl\{ M(t_0) + \lambda\, \vec{v}(t_0) : \lambda \in \mathbb{R} \bigr\}. $$
Par le développement de Taylor à l'ordre \(1\), \(M(t) - M(t_0) = (t - t_0)\, \vec{v}(t_0) + o(t - t_0)\) avec \(\vec{v}(t_0) \ne \vec{0}\). Donc \(\norme{M(t) - M(t_0)} \sim |t - t_0|\, \norme{\vec{v}(t_0)}\), et le vecteur sécant unitaire est $$ \frac{M(t) - M(t_0)}{\norme{M(t) - M(t_0)}} = \frac{(t - t_0)\, \vec{v}(t_0) + o(t - t_0)}{|t - t_0|\, \norme{\vec{v}(t_0)} + o(|t - t_0|)} \xrightarrow[t \to t_0^{\pm}]{} \pm \frac{\vec{v}(t_0)}{\norme{\vec{v}(t_0)}}. $$ Les deux limites unilatérales sont colinéaires à \(\vec{v}(t_0)\), donc la sécante a une position limite : la droite passant par \(M(t_0)\) dirigée par \(\vec{v}(t_0)\).
Méthode — Équation de la tangente en un point régulier
En un point régulier de paramètre \(t_0\) : calculer \(\vec{v}(t_0) = M'(t_0)\) ; la tangente est paramétrée par \(\lambda \mapsto M(t_0) + \lambda\, \vec{v}(t_0)\). Dans le plan, en notant \(M(t_0) = (x_0, y_0)\) et \(\vec{v}(t_0) = (x'(t_0), y'(t_0))\), une équation cartésienne est \(y'(t_0)\,(x - x_0) - x'(t_0)\,(y - y_0) = 0\). La tangente est verticale lorsque \(x'(t_0) = 0\), horizontale lorsque \(y'(t_0) = 0\). Définition — Orientation d'une courbe
Une courbe régulière est orientée par le choix d'un vecteur unitaire dirigeant la tangente en chaque point — de manière équivalente, par le choix d'un sens de parcours le long de la courbe, le sens des paramètres croissants. Le vecteur tangent unitaire dans le sens du mouvement est \(\dfrac{\vec{v}(t)}{\norme{\vec{v}(t)}}\). Exemple — Tangente à l'hélice
Pour l'hélice \(M(t) = (\cos t, \sin t, t)\), \(\vec{v}(t) = (-\sin t, \cos t, 1) \ne \vec{0}\), donc tout point est régulier. En \(t = 0\), \(M(0) = (1, 0, 0)\) et \(\vec{v}(0) = (0, 1, 1)\), donc la tangente est la droite \(\{(1, \lambda, \lambda) : \lambda \in \mathbb{R}\}\). Compétences à pratiquer
- Tangente et points réguliers
III
Étude locale et branches infinies d'une courbe plane
III.1
Étude locale en un point
Pour lire l'allure d'une courbe plane au voisinage de \(M(t_0)\) — en particulier en un point stationnaire, où la vitesse ne donne aucune direction — on pousse le développement de Taylor plus loin. Deux vecteurs gouvernent l'image : la première dérivée non nulle \(\vec{u}_p = M^{(p)}(t_0)\), qui dirige la tangente, et la première dérivée suivante \(\vec{u}_q = M^{(q)}(t_0)\) non colinéaire à \(\vec{u}_p\), qui donne la façon dont la courbe quitte sa tangente.
Proposition — Les entiers \(p\) et \(q\)
Soit \(M \colon I \to \mathbb{R}^2\) de classe \(\mathcal{C}^q\) au voisinage de \(t_0\). Supposons que \(p \ge 1\) est le plus petit entier tel que \(M^{(p)}(t_0) \ne \vec{0}\) et qu'il existe un plus petit entier \(q > p\) tel que \(\vec{u}_q = M^{(q)}(t_0)\) ne soit pas colinéaire à \(\vec{u}_p = M^{(p)}(t_0)\) ; on se place dans ce cas (un tel \(q\) peut ne pas exister — pour un paramétrage rectiligne toutes les dérivées sont colinéaires — mais il existe pour les courbes non rectilignes usuelles étudiées ici). Alors dans le repère \(\bigl(M(t_0), \vec{u}_p, \vec{u}_q\bigr)\) les coordonnées \(\bigl(\alpha(t), \beta(t)\bigr)\) de \(M(t)\) vérifient $$ \alpha(t) = \frac{(t - t_0)^p}{p!} + o\bigl((t-t_0)^p\bigr), \qquad \beta(t) = \frac{(t - t_0)^q}{q!} + o\bigl((t-t_0)^q\bigr). $$ La tangente en \(M(t_0)\) est dirigée par \(\vec{u}_p\). L'allure locale se lit sur les parités de \(p\) et \(q\) : - \(p\) impair, \(q\) pair : point ordinaire (le cas régulier \(p = 1\), \(q = 2\) ; pour \(p > 1\) impair le point est stationnaire mais présente la même allure locale) — la courbe la parcourt de façon monotone et reste d'un même côté de la tangente ;
- \(p\) impair, \(q\) impair : point d'inflexion — la courbe traverse sa tangente ;
- \(p\) pair, \(q\) impair : point de rebroussement de première espèce — la courbe rebrousse le long de la tangente, ses deux arcs de part et d'autre de la tangente ;
- \(p\) pair, \(q\) pair : point de rebroussement de seconde espèce — la courbe rebrousse, les deux arcs du même côté de la tangente.
Le développement de Taylor de \(M\) en \(t_0\) à l'ordre \(q\) s'écrit $$ M(t) = M(t_0) + \sum_{r=p}^{q} \frac{(t - t_0)^r}{r!}\,M^{(r)}(t_0) + o\bigl((t - t_0)^q\bigr). $$ Par minimalité de \(q\), toute dérivée \(M^{(r)}(t_0)\) d'ordre \(p \le r < q\) est colinéaire à \(\vec{u}_p\), donc tous ces termes pointent selon \(\vec{u}_p\) ; seul \(M^{(q)}(t_0) = \vec{u}_q\) apporte une composante selon \(\vec{u}_q\). En lisant les coordonnées dans le repère (éventuellement non orthonormé) \(\bigl(M(t_0), \vec{u}_p, \vec{u}_q\bigr)\), le terme dominant selon \(\vec{u}_p\) est \(\tfrac{(t-t_0)^p}{p!}\) (les termes colinéaires suivants sont des corrections d'ordre supérieur) et le seul terme selon \(\vec{u}_q\) est \(\tfrac{(t-t_0)^q}{q!}\), d'où $$ \alpha(t) = \tfrac{(t-t_0)^p}{p!} + o\bigl((t-t_0)^p\bigr), \qquad \beta(t) = \tfrac{(t-t_0)^q}{q!} + o\bigl((t-t_0)^q\bigr). $$ Comme \(\alpha\) a le signe de \((t-t_0)^p\) et \(\beta\) celui de \((t-t_0)^q\) près de \(t_0\), la géométrie découle des parités : \(\alpha\) garde un signe constant en traversant \(t_0\) lorsque \(p\) est pair (la courbe rebrousse le long de la tangente, un rebroussement) et change de signe lorsque \(p\) est impair (la courbe la parcourt de façon monotone) ; de même \(\beta\) garde un signe constant lorsque \(q\) est pair (la courbe reste d'un même côté de la tangente) et change de signe lorsque \(q\) est impair (la courbe traverse sa tangente). En combinant les quatre cas on obtient le tableau ci-dessus.
Les quatre allures locales, dessinées dans le repère \(\bigl(M(t_0), \vec{u}_p, \vec{u}_q\bigr)\). 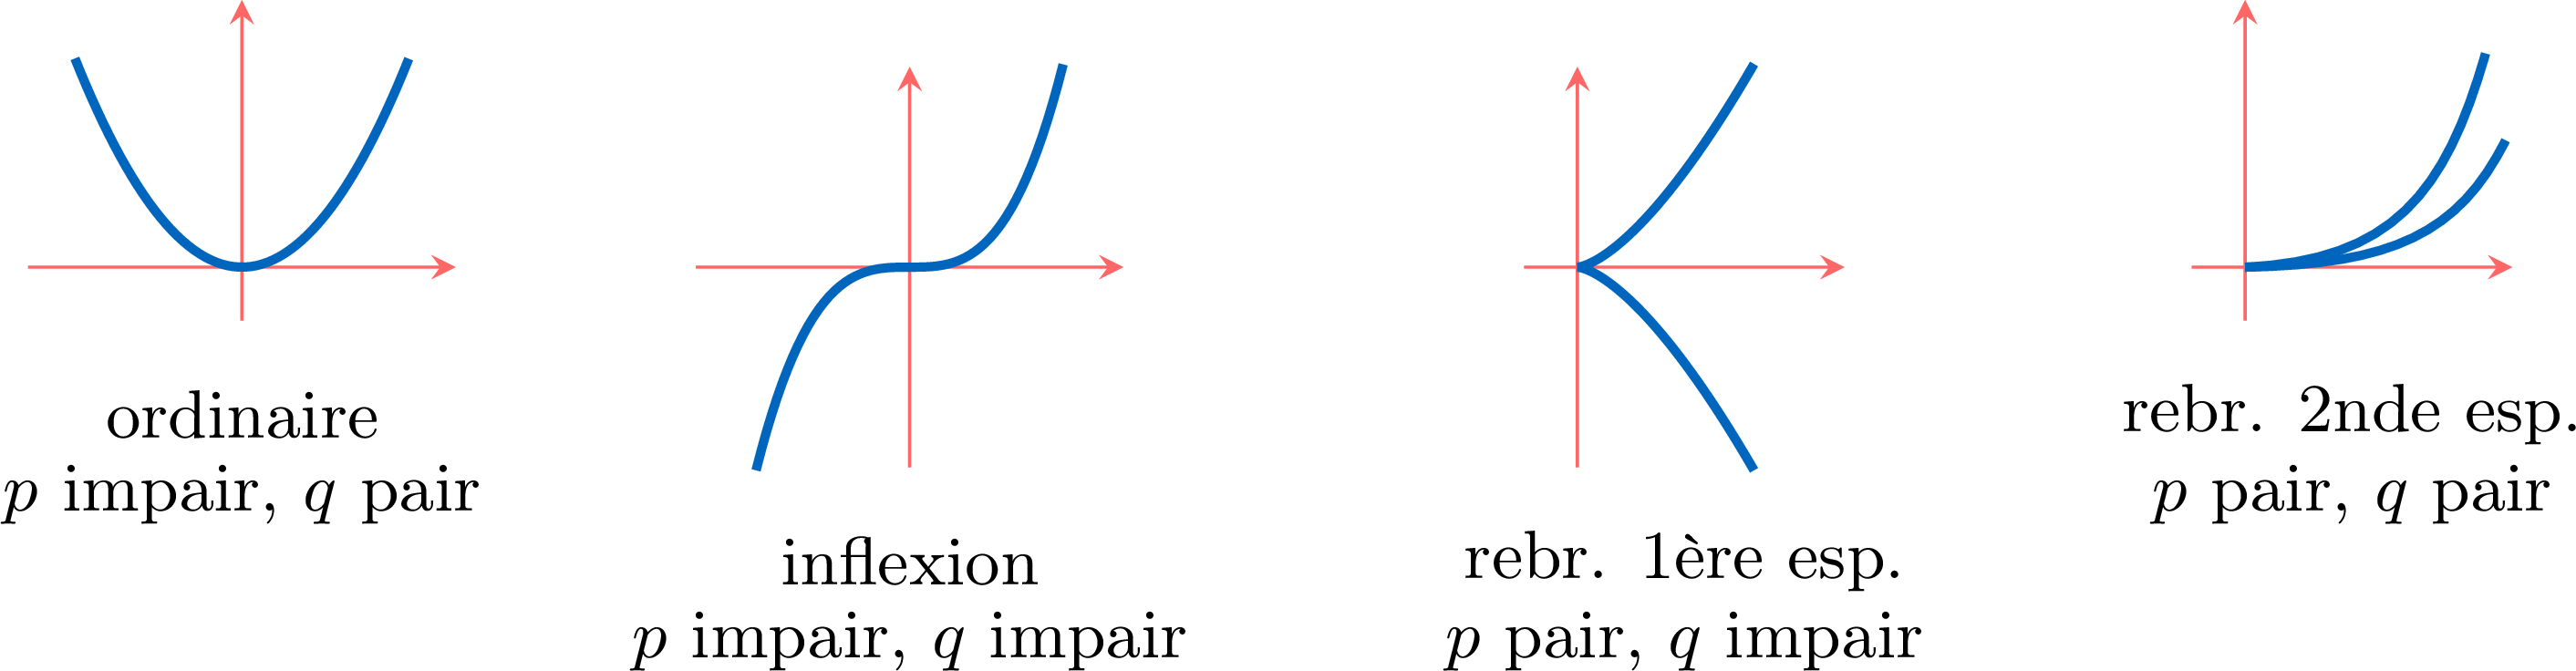
Méthode — Étude locale par un développement limité
Pour étudier la courbe au voisinage de \(t_0\) : écrire un développement limité de \(x(t)\) et \(y(t)\) à un ordre assez grand ; identifier le premier vecteur coefficient non nul \(\vec{u}_p\) (il dirige la tangente) et le premier vecteur suivant \(\vec{u}_q\) non colinéaire à lui (utiliser un déterminant pour tester la colinéarité). Les parités de \(p\) et \(q\) donnent les quatre cas ci-dessus. Exemple — Un rebroussement
Pour \(M(t) = (\cosh t, t^3)\) au voisinage de \(t_0 = 0\) : \(x(t) = 1 + \tfrac{t^2}{2} + o(t^3)\) et \(y(t) = t^3\), donc \(\vec{v}(0) = (0,0)\) — un point stationnaire. La première dérivée non nulle est \(M''(0) = (1, 0)\), donc \(p = 2\) et la tangente est horizontale. Ensuite, \(M'''(0) = (0, 6)\) n'est pas colinéaire à \((1,0)\), donc \(q = 3\). Avec \(p\) pair et \(q\) impair, \(M(0)\) est un point de rebroussement de première espèce. Compétences à pratiquer
- Étude locale par un développement limité
III.2
Branches infinies : asymptotes et branches paraboliques
Une courbe plane présente une branche infinie quand \(t \to a\) (avec \(a\) fini ou infini) lorsque le point \(M(t)\) s'en va à l'infini. Des développements asymptotiques de \(x(t)\) et \(y(t)\) trient les comportements possibles.
Définition — Branche infinie, asymptote, branche parabolique
La courbe \(M = (x, y)\) a une branche infinie en \(a\) si \(\norme{M(t)} \to +\infty\) quand \(t \to a\). Alors au moins une des quantités \(|x(t)|\), \(|y(t)|\) tend vers \(+\infty\). On classe chaque branche lorsque les limites ci-dessous existent (cas des courbes étudiées ici ; en général \(x\), \(y\) ou \(y/x\) peuvent osciller, et l'on décrit alors la branche directement) : - \(x(t) \to x_0\) fini et \(y(t) \to \pm\infty\) : asymptote verticale \(x = x_0\) (et symétriquement une asymptote horizontale \(y = y_0\) lorsque \(y(t) \to y_0\) et \(x(t) \to \pm\infty\)) ;
- \(x(t) \to \pm\infty\) et \(y(t) \to \pm\infty\) : étudier le rapport \(\dfrac{y(t)}{x(t)}\) (lorsqu'il a une limite).
- rapport \(\to 0\) : branche parabolique de direction \((Ox)\) ; rapport \(\to \pm\infty\) : branche parabolique de direction \((Oy)\) ;
- rapport \(\to a \in \mathbb{R}^*\) : alors étudier \(y(t) - a\, x(t)\). Si \(y(t) - a\, x(t) \to b \in \mathbb{R}\), la droite \(y = a x + b\) est une asymptote ; si \(y(t) - a\, x(t) \to \pm\infty\), la courbe a une branche parabolique de pente \(a\).
Méthode — Étudier une branche infinie
Trouver les limites de \(x(t)\) et \(y(t)\) en \(a\). Si exactement une est infinie, lire une asymptote horizontale ou verticale. Si les deux sont infinies, calculer \(\lim y/x = a\) ; si \(a \in \mathbb{R}^*\), calculer \(\lim (y - a x) = b\) pour obtenir l'asymptote oblique \(y = a x + b\) (un développement asymptotique de \(y - ax\) donne aussi la position relative). Les cas \(a = 0\) ou \(a = \pm\infty\) donnent des branches paraboliques. Exemple — Une asymptote oblique
Pour \(M(t) = \left( \dfrac{t^2}{t - 1},\, \dfrac{t}{t^2 - 1} \right)\) quand \(t \to 1\) : \(x(t) \to +\infty\) d'un côté et \(y(t) \to \pm\infty\). Ici il est plus simple d'utiliser \(y \to \pm\infty\) tandis que \(x = \dfrac{t^2}{t-1} \to \pm \infty\) ; le rapport \(\dfrac{y}{x} = \dfrac{t/(t^2-1)}{t^2/(t-1)} = \dfrac{1}{t(t+1)} \to \tfrac12\). Puis \(y - \tfrac12 x = \dfrac{t}{t^2-1} - \dfrac{t^2}{2(t-1)} = \dfrac{2t - t^2(t+1)}{2(t^2-1)} \to -\tfrac34\) en \(t = 1\), donc la droite \(y = \tfrac12 x - \tfrac34\) est une asymptote. Compétences à pratiquer
- Étudier une branche infinie
IV
Propriétés métriques : longueur et abscisse curviligne
IV.1
Longueur d'une courbe paramétrée régulière
Entre les paramètres \(t\) et \(t + \mathrm{d}t\), le point se déplace d'environ \(\norme{\vec{v}(t)}\, \mathrm{d}t\) (vitesse fois temps). En sommant ces longueurs élémentaires sur \([a, b]\), on obtient la longueur de l'arc. Cette formule intégrale est la définition ; tout développement théorique au-delà est hors programme, et la formule se lit le mieux sur une figure.
Définition — Longueur d'un arc
Soit \(M \colon I \to \mathbb{R}^n\) de classe \(\mathcal{C}^1\) et \(a, b \in I\) avec \(a \le b\). La longueur de l'arc entre \(M(a)\) et \(M(b)\) est $$ L = \int_a^b \norme{\vec{v}(t)}\, \mathrm{d}t = \int_a^b \norme{M'(t)}\, \mathrm{d}t. $$
L'arc élémentaire \(\mathrm{d}L = \norme{\vec{v}(t)}\, \mathrm{d}t\) approche la courbe par sa tangente sur un temps court. 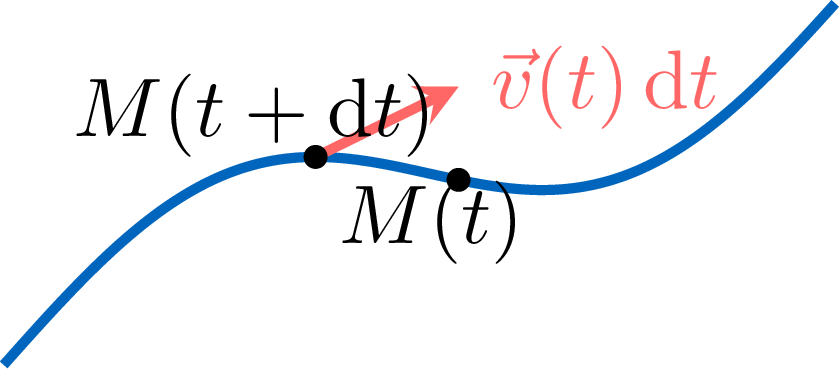
Exemple — Cercle et cycloïde
Pour le cercle \(M(t) = (R\cos t, R\sin t)\), \(\norme{\vec{v}(t)} = R\), donc la longueur sur \([0, 2\pi]\) est \(\int_0^{2\pi} R\, \mathrm{d}t = 2\pi R\). Pour la cycloïde \(M(t) = \bigl(R(t - \sin t), R(1 - \cos t)\bigr)\), on trouve \(\norme{\vec{v}(t)} = 2R\,\bigl|\sin\tfrac t2\bigr|\), donc la longueur d'une arche (sur \([0, 2\pi]\)) est \(\int_0^{2\pi} 2R \sin\tfrac t2\, \mathrm{d}t = 2R\bigl[-2\cos\tfrac t2\bigr]_0^{2\pi} = 8R\). Méthode — Calculer la longueur d'un arc
Calculer \(\vec{v}(t) = M'(t)\), puis \(\norme{\vec{v}(t)}\) (dans le plan \(\sqrt{x'(t)^2 + y'(t)^2}\)), et intégrer sur l'intervalle des paramètres. Attention à la valeur absolue lors de la simplification d'une racine : \(\sqrt{u^2} = |u|\), donc découper l'intervalle là où \(u\) change de signe avant d'intégrer. Compétences à pratiquer
- Calculer la longueur d'un arc
IV.2
Abscisse curviligne et paramétrage normal
Sur une courbe régulière la vitesse ne s'annule jamais, donc la longueur croît strictement avec le paramètre. On peut alors repérer un point non par l'instant de passage, mais par la distance (algébrique) parcourue depuis une origine choisie : l'abscisse curviligne. Reparamétrer par elle rend la vitesse unitaire.
Définition — Abscisse curviligne
Soit \(M \colon I \to \mathbb{R}^n\) une courbe régulière de classe \(\mathcal{C}^k\) (\(k \ge 1\)) et \(t_0 \in I\). L'abscisse curviligne d'origine \(t_0\) est $$ s \colon t \mapsto \int_{t_0}^{t} \norme{\vec{v}(u)}\, \mathrm{d}u, \qquad \text{donc} \qquad \frac{\mathrm{d}s}{\mathrm{d}t} = \norme{\vec{v}(t)} > 0. $$ Proposition — Paramétrage normal
Pour une courbe régulière de classe \(\mathcal{C}^k\), l'abscisse curviligne \(s \colon I \to s(I)\) est une bijection \(\mathcal{C}^k\) dont la réciproque est \(\mathcal{C}^k\). Reparamétrer par \(s\) (le paramétrage normal) donne une vitesse de norme constante \(1\) : $$ \frac{\mathrm{d}M}{\mathrm{d}s} = \frac{\mathrm{d}M}{\mathrm{d}t}\, \frac{\mathrm{d}t}{\mathrm{d}s} = \frac{\vec{v}}{\norme{\vec{v}}}, \qquad \norme{\frac{\mathrm{d}M}{\mathrm{d}s}} = 1. $$
La courbe étant régulière, \(\vec{v}\) ne s'annule jamais, donc \(g \colon t \mapsto \norme{\vec{v}(t)}\) est de classe \(\mathcal{C}^{k-1}\) (la norme euclidienne est \(\mathcal{C}^\infty\) loin de l'origine, composée avec l'application \(\mathcal{C}^{k-1}\) \(\vec{v}\) ; admise ici) et strictement positive. Comme \(s' = g\), la fonction \(s\) est donc \(\mathcal{C}^k\) et strictement croissante, donc une bijection sur \(s(I)\) ; comme \(s'\) ne s'annule pas, la réciproque est \(\mathcal{C}^k\) aussi. La règle de la chaîne donne alors \(\dfrac{\mathrm{d}M}{\mathrm{d}s} = \dfrac{1}{\norme{\vec{v}}}\,\vec{v}\), de norme \(1\).
Exemple — Abscisse curviligne de la chaînette
Pour \(M(t) = (t, \cosh t)\) (le graphe de \(\cosh\)), \(\vec{v}(t) = (1, \sinh t)\) et \(\norme{\vec{v}(t)} = \sqrt{1 + \sinh^2 t} = \cosh t\). L'abscisse curviligne d'origine \(0\) est \(s(t) = \int_0^t \cosh u\, \mathrm{d}u = \sinh t\). Méthode — Trouver l'abscisse curviligne
Calculer \(\norme{\vec{v}(t)}\) et intégrer depuis l'origine choisie \(t_0\) : \(s(t) = \int_{t_0}^t \norme{\vec{v}(u)}\, \mathrm{d}u\). La relation \(\mathrm{d}s = \norme{\vec{v}}\, \mathrm{d}t\) est à retenir ; lorsqu'une primitive est disponible, \(s\) est explicite, sinon elle reste sous forme intégrale. Compétences à pratiquer
- Trouver l'abscisse curviligne
V
Repère de Frenet, courbure, développée
V.1
Repère de Frenet et courbure
Sur une courbe plane régulière, le paramétrage normal donne en chaque point un vecteur tangent unitaire \(\vec{T}\). En le tournant d'un quart de tour vers la gauche, on obtient un vecteur normal unitaire \(\vec{N}\) ; le repère orthonormé mobile \((M, \vec{T}, \vec{N})\) est le repère de Frenet. La vitesse à laquelle \(\vec{T}\) tourne mesure la courbure de la courbe.
Définition — Repère de Frenet, droite normale
Soit \(M\) une courbe plane régulière de classe \(\mathcal{C}^1\), \(t_0 \in I\). Le vecteur tangent unitaire est \(\vec{T}(t_0) = \dfrac{\vec{v}(t_0)}{\norme{\vec{v}(t_0)}} = \dfrac{\mathrm{d}M}{\mathrm{d}s}\), et le vecteur normal unitaire \(\vec{N}(t_0)\) est le vecteur unitaire directement orthogonal à \(\vec{T}(t_0)\) (le quart de tour de \(\vec{T}\) vers la gauche) : si \(\vec{T} = (a, b)\) alors \(\vec{N} = (-b, a)\). Le repère \(\bigl(M(t_0), \vec{T}(t_0), \vec{N}(t_0)\bigr)\) est le repère de Frenet, et la droite \(M(t_0) + \mathrm{Vect}\bigl(\vec{N}(t_0)\bigr)\) est la normale à la courbe en \(M(t_0)\).
Le repère de Frenet \((M, \vec{T}, \vec{N})\) se déplace avec le point le long de la courbe. 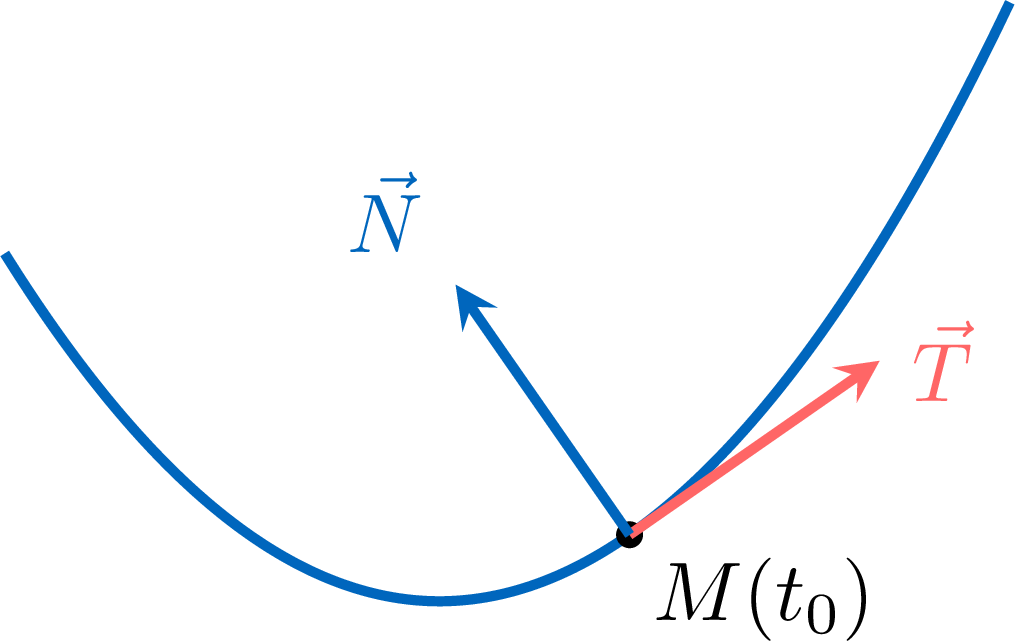
Théorème — Formule de Frenet, courbure
Soit \(M\) une courbe plane régulière de classe \(\mathcal{C}^2\). Il existe un réel \(\gamma(t)\), la courbure, tel que $$ \textcolor{colorprop}{\frac{\mathrm{d}\vec{T}}{\mathrm{d}s} = \gamma\, \vec{N}}. $$ C'est la formule de Frenet. Le signe de \(\gamma\) enregistre le sens de rotation : \(\gamma > 0\) là où la courbe tourne à gauche, \(\gamma < 0\) là où elle tourne à droite.
Comme \(\norme{\vec{T}} = 1\), la règle de norme constante donne \(\langle \vec{T}, \tfrac{\mathrm{d}\vec{T}}{\mathrm{d}s} \rangle = \tfrac12 \tfrac{\mathrm{d}}{\mathrm{d}s}\norme{\vec{T}}^2 = 0\), donc \(\tfrac{\mathrm{d}\vec{T}}{\mathrm{d}s}\) est orthogonal à \(\vec{T}\). Dans le plan la droite orthogonale à \(\vec{T}\) est dirigée par \(\vec{N}\), donc \(\tfrac{\mathrm{d}\vec{T}}{\mathrm{d}s}\) est un multiple scalaire de \(\vec{N}\) ; ce scalaire est par définition la courbure \(\gamma\).
En écrivant le vecteur tangent unitaire par son angle, \(\vec{T}(t) = \cos(\theta(t))\,\vec{\imath} + \sin(\theta(t))\,\vec{\jmath}\) où \((\vec{\imath}, \vec{\jmath})\) est la base orthonormée canonique du plan et \(\theta(t)\) est l'angle de \(\vec{\imath}\) à \(\vec{T}(t)\) (les questions liées à la régularité de \(\theta\) ne sont pas un attendu du programme), en dérivant par rapport à \(s\) on obtient \(\dfrac{\mathrm{d}\vec{T}}{\mathrm{d}s} = \dfrac{\mathrm{d}\theta}{\mathrm{d}s}\bigl(-\sin\theta\, \vec{\imath} + \cos\theta\, \vec{\jmath}\bigr) = \dfrac{\mathrm{d}\theta}{\mathrm{d}s}\, \vec{N}\). En comparant avec la formule de Frenet, $$ \gamma = \frac{\mathrm{d}\theta}{\mathrm{d}s}. $$ La courbure est donc la vitesse de rotation de la direction tangente : \(|\gamma|\) grand signifie que la courbe se plie fortement. Là où \(\gamma = 0\) en un seul point, la tangente cesse un instant de tourner (une inflexion possible) ; c'est l'annulation de \(\gamma\) sur tout un intervalle qui force la direction tangente à y être constante, de sorte que la courbe est rectiligne sur cet intervalle. En dérivant \(\vec{N} = -\sin\theta\, \vec{\imath} + \cos\theta\, \vec{\jmath}\) de la même façon, on obtient la relation compagne $$ \frac{\mathrm{d}\vec{N}}{\mathrm{d}s} = -\frac{\mathrm{d}\theta}{\mathrm{d}s}\bigl(\cos\theta\, \vec{\imath} + \sin\theta\, \vec{\jmath}\bigr) = -\gamma\, \vec{T}. $$
Exemple — Courbure d'un cercle et de la cycloïde
Pour le cercle de rayon \(R > 0\), \(M(t) = (R\cos t, R\sin t)\) parcouru dans le sens trigonométrique, l'angle tangent est \(\theta = t + \tfrac\pi2\) et \(s = R t\), donc \(\gamma = \dfrac{\mathrm{d}\theta}{\mathrm{d}s} = \dfrac{1}{R}\) : une courbure constante, d'autant plus grande que le cercle est petit. Pour la cycloïde \(M(t) = \bigl(t - \sin t, 1 - \cos t\bigr)\) sur \(\,]0, 2\pi[\,\), on trouve \(\gamma(t) = -\dfrac{1}{4\sin(t/2)}\). Compétences à pratiquer
- Repère de Frenet et courbure d'une courbe
V.2
Points biréguliers, rayon et centre de courbure, développée
Là où la courbure est non nulle, le cercle qui épouse le mieux la courbe — même tangente et même courbure — est le cercle de courbure. Son rayon et son centre mesurent la flexion locale ; les centres de courbure décrivent une seconde courbe, la développée.
Définition — Point birégulier
Un point de paramètre \(t\) d'une courbe de classe \(\mathcal{C}^2\) est birégulier si la vitesse \(\vec{v}(t)\) et l'accélération \(\vec{a}(t)\) ne sont pas colinéaires (de manière équivalente, \(p = 1\) et \(q = 2\) dans l'étude locale). La courbe est birégulière si tous ses points le sont. Proposition — Birégulier \(\iff\) courbure non nulle
Pour une courbe plane régulière de classe \(\mathcal{C}^2\), le point de paramètre \(t\) est birégulier si et seulement si \(\gamma(t) \ne 0\).
Décomposer l'accélération dans le repère de Frenet. Comme \(\vec{v} = \norme{\vec{v}}\,\vec{T} = v\,\vec{T}\) avec \(v = \norme{\vec{v}}\), en dérivant en \(t\) et en utilisant \(\tfrac{\mathrm{d}\vec{T}}{\mathrm{d}t} = \tfrac{\mathrm{d}\vec{T}}{\mathrm{d}s}\tfrac{\mathrm{d}s}{\mathrm{d}t} = v\gamma\,\vec{N}\) on obtient $$ \vec{a} = \frac{\mathrm{d}\vec{v}}{\mathrm{d}t} = v'\,\vec{T} + v^2\gamma\,\vec{N}. $$ Donc \(\vec{v}\) et \(\vec{a}\) sont colinéaires (tous deux selon \(\vec{T}\)) exactement lorsque la composante en \(\vec{N}\), \(v^2\gamma\), s'annule, c'est-à-dire lorsque \(\gamma = 0\) (car \(v \ne 0\)). Ainsi birégulier \(\iff \gamma \ne 0\).
Définition — Rayon, centre, cercle de courbure, développée
En un point birégulier (\(\gamma \ne 0\)), le rayon de courbure est \(R = \dfrac{1}{|\gamma|} > 0\), le centre de courbure est $$ C = M + \frac{1}{\gamma}\, \vec{N}, $$ et le cercle de courbure (ou cercle osculateur) est le cercle de centre \(C\) et de rayon \(R\) — le cercle qui, géométriquement, épouse le mieux la courbe en \(M\). La développée d'une courbe birégulière est le lieu de ses centres de courbure, \(t \mapsto C(t) = M(t) + \dfrac{1}{\gamma(t)}\, \vec{N}(t)\).
Le rayon, le centre et le cercle de courbure se lisent géométriquement, sans démonstration formelle. Le centre \(C\) est sur la normale, du côté concave de la courbe, à la distance algébrique \(1/\gamma\) de \(M\). 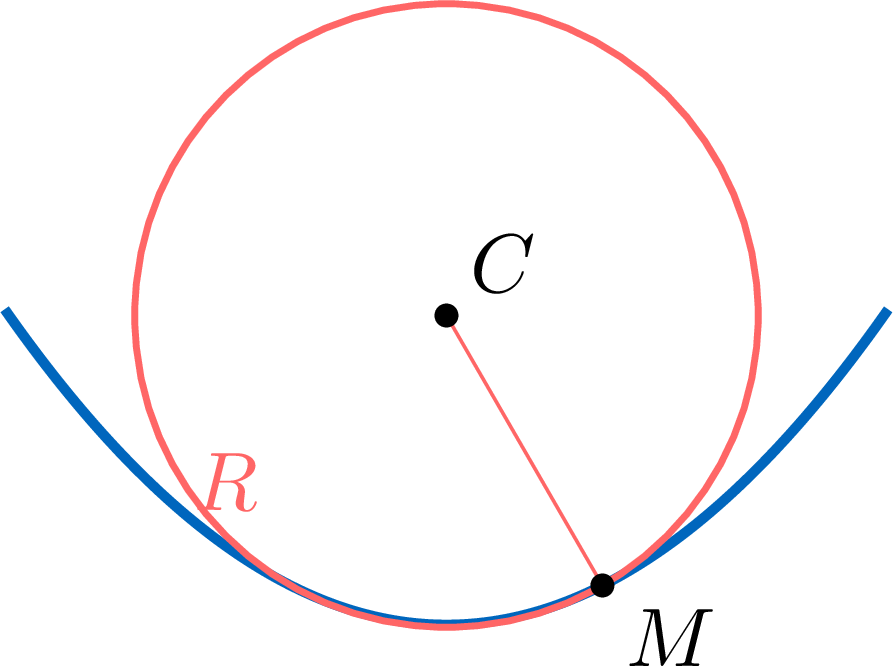
Exemple — Centre de courbure d'un cercle, développée d'une ellipse
Pour le cercle \(M(t) = (R\cos t, R\sin t)\) (\(R > 0\)) : \(\vec{T} = (-\sin t, \cos t)\), \(\vec{N} = (-\cos t, -\sin t)\), et \(\gamma = 1/R\), donc le centre de courbure est \(C = M + R\,\vec{N} = (R\cos t, R\sin t) + R(-\cos t, -\sin t) = (0, 0)\) en tout point : la développée d'un cercle se réduit à son centre.Pour l'ellipse \(M(t) = (2\cos t, \sin t)\), la même méthode de Frenet (\(\vec{T} = \vec{v}/\norme{\vec{v}}\), puis \(\gamma\) lu sur \(\tfrac{\mathrm{d}\vec{T}}{\mathrm{d}s} = \gamma\,\vec{N}\), puis \(C = M + \tfrac1\gamma\vec{N}\)) conduit, après calcul, à $$ C(t) = \left( \tfrac{3}{2}\cos^3 t,\ -3\sin^3 t \right), $$ dont le support est une astroïde (une courbe à quatre rebroussements) : la développée d'une ellipse est une astroïde.
Méthode — Calculer le centre de courbure
En un point birégulier : former le vecteur tangent unitaire \(\vec{T} = \vec{v}/\norme{\vec{v}}\) et le vecteur normal unitaire \(\vec{N}\) (quart de tour vers la gauche) ; trouver \(\gamma\) par \(\gamma = \mathrm{d}\theta/\mathrm{d}s\) (ou par \(\tfrac{\mathrm{d}\vec{T}}{\mathrm{d}s}=\gamma\vec{N}\)). Le centre est \(C = M + \tfrac1\gamma \vec{N}\) et le rayon \(R = 1/|\gamma|\). En faisant varier \(t\) on obtient la développée. Compétences à pratiquer
- Rayon, centre et développée
VI
Enveloppe d'une famille de droites
VI.1
Enveloppe, la développée comme enveloppe des normales
Étant donné une famille de droites \((D_t)\), une enveloppe est une courbe tangente à chaque droite de la famille — chaque droite touche la courbe en l'un de ses points. Le but ici est l'image géométrique et le procédé qui produit l'enveloppe, non la manipulation de formules lourdes.
Définition — Enveloppe d'une famille de droites
Soit \((D_t)_{t \in I}\) une famille de droites, \(D_t = A(t) + \mathrm{Vect}\bigl(\vec{u}(t)\bigr)\) avec \(A\) et \(\vec{u}\) de classe \(\mathcal{C}^1\) et \(\vec{u}(t) \ne \vec{0}\). Une courbe \(M \colon t \mapsto M(t)\) est une enveloppe de \((D_t)\) si pour tout \(t\) : (i) \(M(t) \in D_t\), et (ii) la tangente à la courbe en \(M(t)\) est dirigée par \(\vec{u}(t)\) (donc \(D_t\) est tangente à la courbe en \(M(t)\)). Proposition — Équation d'une enveloppe
En cherchant \(M(t) = A(t) + \lambda(t)\, \vec{u}(t)\), une enveloppe est donnée par une fonction \(\mathcal{C}^1\) \(\lambda\) telle que, pour tout \(t\), $$ \det\bigl( A'(t) + \lambda(t)\, \vec{u}\,'(t),\ \vec{u}(t) \bigr) = 0. $$ (En un point où de plus \(M'(t) \ne \vec{0}\), ceci rend la tangente à \(M\) en \(M(t)\) colinéaire à \(\vec{u}(t)\), donc la droite \(D_t\) y est bien tangente.) La relation détermine \(\lambda\) de façon unique lorsque le coefficient de \(\lambda\), soit \(\det(\vec{u}\,'(t), \vec{u}(t))\), est non nul ; là où il s'annule l'équation peut n'avoir aucune solution ou une infinité, et le candidat \(M(t) = A(t) + \lambda(t)\vec{u}(t)\) doit encore être vérifié régulier avant d'être une enveloppe.
Avec \(M = A + \lambda \vec{u}\), la vitesse est \(M' = A' + \lambda' \vec{u} + \lambda \vec{u}\,'\). La tangente en \(M(t)\) est dirigée par \(\vec{u}(t)\) exactement lorsque \(M'(t)\) est colinéaire à \(\vec{u}(t)\), c'est-à-dire \(\det(M'(t), \vec{u}(t)) = 0\). Comme \(\det(\lambda' \vec{u}, \vec{u}) = 0\) (le déterminant est alterné), cela se réduit à \(\det\bigl(A' + \lambda \vec{u}\,',\ \vec{u}\bigr) = 0\), relation qui détermine \(\lambda\).
Théorème — La développée est l'enveloppe des normales
Soit \(M\) une courbe plane birégulière de classe \(\mathcal{C}^3\) (de sorte que le rayon signé \(\rho = 1/\gamma\) soit de classe \(\mathcal{C}^1\)). En tout point non sommet, c'est-à-dire où \(\rho'(s) \ne 0\), la normale \(D_s = M(s) + \mathrm{Vect}\bigl(\vec{N}(s)\bigr)\) est tangente à la développée au centre de courbure \(C(s)\). Autrement dit : en dehors des sommets, les normales à la courbe sont tangentes à sa développée, qui en est donc l'enveloppe. (En un sommet \(\rho'(s) = 0\) le paramétrage \(C\) est stationnaire — la développée y a un rebroussement, ou se réduit à un point unique lorsque \(\rho\) est constant, comme pour un cercle — de sorte que cet argument de point régulier ne s'applique plus, même si la développée rebroussée peut encore admettre une demi-tangente.)
Paramétrer par l'abscisse curviligne \(s\) et écrire la développée \(C = M + \rho\, \vec{N}\) avec le facteur signé \(\rho = 1/\gamma\) (donc \(\rho\gamma = 1\)). Comme \(M\) est de classe \(\mathcal{C}^3\) et birégulière, \(\gamma\) est de classe \(\mathcal{C}^1\) et ne s'annule jamais, donc \(\rho = 1/\gamma\) est de classe \(\mathcal{C}^1\) et la dérivation ci-dessous est licite. Chaque \(C(s)\) est sur la normale \(D_s\). En dérivant en \(s\) et en utilisant les relations de Frenet \(\tfrac{\mathrm{d}M}{\mathrm{d}s} = \vec{T}\) et \(\tfrac{\mathrm{d}\vec{N}}{\mathrm{d}s} = -\gamma\,\vec{T}\), $$ \frac{\mathrm{d}C}{\mathrm{d}s} = \vec{T} + \frac{\mathrm{d}\rho}{\mathrm{d}s}\,\vec{N} + \rho(-\gamma\,\vec{T}) = \frac{\mathrm{d}\rho}{\mathrm{d}s}\,\vec{N}, $$ car \(\rho\gamma = 1\). En un point non sommet, où \(\rho'(s) \ne 0\), cette vitesse est non nulle et dirigée par \(\vec{N}\) : le centre \(C(s)\) est un point régulier de la développée et la tangente y est la normale \(D_s\). Ainsi, en dehors des sommets, la développée est l'enveloppe des normales. En un sommet \(\rho'(s) = 0\) la vitesse \(\tfrac{\mathrm{d}C}{\mathrm{d}s}\) s'annule, donc la développée y est stationnaire (un rebroussement en général, un point unique lorsque \(\rho\) est constant) et l'argument ne s'applique pas.
Méthode — Trouver une enveloppe
Écrire la famille \(D_t = A(t) + \mathrm{Vect}(\vec{u}(t))\). Résoudre \(\det\bigl(A'(t) + \lambda(t)\vec{u}\,'(t),\ \vec{u}(t)\bigr) = 0\) en \(\lambda(t)\), puis le candidat enveloppe est \(M(t) = A(t) + \lambda(t)\vec{u}(t)\) ; vérifier enfin qu'il est régulier (les paramètres où \(M'(t) = \vec{0}\), ou où l'équation du déterminant dégénère, se traitent à part). Pour les normales d'une courbe, ce procédé redonne la développée. Compétences à pratiquer
- Trouver une enveloppe
VII
Pour aller plus loin
Compétences à pratiquer
- Problèmes de synthèse de niveau concours
Aller à la section