Éducation Nationale Française · PT
Calcul différentiel
Ce chapitre étudie les fonctions de deux ou trois variables à valeurs réelles, \(f \colon A \to \mathbb{R}\) avec \(A \subset \mathbb{R}^p\) et \(p \in \{2, 3\}\) (la dernière section s'ouvre aux valeurs dans \(\mathbb{R}^n\) avec \(n \le 3\)). Les outils sont construits dans l'ordre de leur usage : d'abord la géométrie élémentaire de \(\mathbb{R}^2\) et \(\mathbb{R}^3\) — distance euclidienne, boules, parties ouvertes et fermées — qui fournit les mots « point intérieur », « partie ouverte » rendant la suite précise ; puis les limites et la continuité, gardées légères, seulement comme support du calcul différentiel ; puis les dérivées partielles d'ordre \(1\), la classe \(\mathcal{C}^1\), la formule de Taylor–Young à l'ordre \(1\) et le gradient ; la règle de la chaîne le long d'une courbe et le changement de variables ; les dérivées partielles d'ordre \(2\) et le théorème de Schwarz ; et enfin les extrema locaux et globaux d'une fonction de deux variables, classés par la matrice hessienne. Le but directeur est l'usage du gradient et du développement d'ordre \(2\) en analyse et en géométrie, aussi chaque notion est-elle lue sur une figure.
Partout, \(\mathbb{R}^p\) (\(p \in \{2, 3\}\)) est muni de sa structure euclidienne canonique : pour \(x = (x_1, \dots, x_p)\) la norme euclidienne est \(\norme{x} = \sqrt{x_1^2 + \cdots + x_p^2}\) et le produit scalaire est \(\langle x, y \rangle = \sum_{i=1}^{p} x_i y_i\).
Partout, \(\mathbb{R}^p\) (\(p \in \{2, 3\}\)) est muni de sa structure euclidienne canonique : pour \(x = (x_1, \dots, x_p)\) la norme euclidienne est \(\norme{x} = \sqrt{x_1^2 + \cdots + x_p^2}\) et le produit scalaire est \(\langle x, y \rangle = \sum_{i=1}^{p} x_i y_i\).
I
Topologie de \(\mathbb{R}^2\) et \(\mathbb{R}^3\)
I.1
Norme euclidienne, boules ouvertes et fermées, parties bornées
On travaille dans \(\mathbb{R}^p\) avec \(p = 2\) ou \(p = 3\). La norme euclidienne \(\norme{x} = \sqrt{x_1^2 + \cdots + x_p^2}\) mesure la longueur du vecteur \(x\), et \(\norme{x - y}\) est la distance entre les deux points \(x\) et \(y\). À partir de cette distance, on construit les « boules » — les ensembles de points situés à une distance fixée d'un centre — qui sont les formes de base servant à dire ce que « proche d'un point » signifie. On distingue la boule ouverte (la sphère frontière exclue) de la boule fermée (la frontière incluse), exactement comme l'intervalle ouvert \(]a, b[\) diffère de l'intervalle fermé \([a, b]\) sur la droite réelle.
Définition — Boule ouverte, boule fermée
Soit \(x_0 \in \mathbb{R}^p\) et \(r > 0\). - La boule ouverte de centre \(x_0\) et de rayon \(r\) est \(B(x_0, r) = \{x \in \mathbb{R}^p : \norme{x - x_0} < r\}\).
- La boule fermée de centre \(x_0\) et de rayon \(r\) est \(\overline{B}(x_0, r) = \{x \in \mathbb{R}^p : \norme{x - x_0} \le r\}\).
Boule ouverte (frontière en pointillés, exclue) contre boule fermée (frontière en trait plein, incluse) dans \(\mathbb{R}^2\). 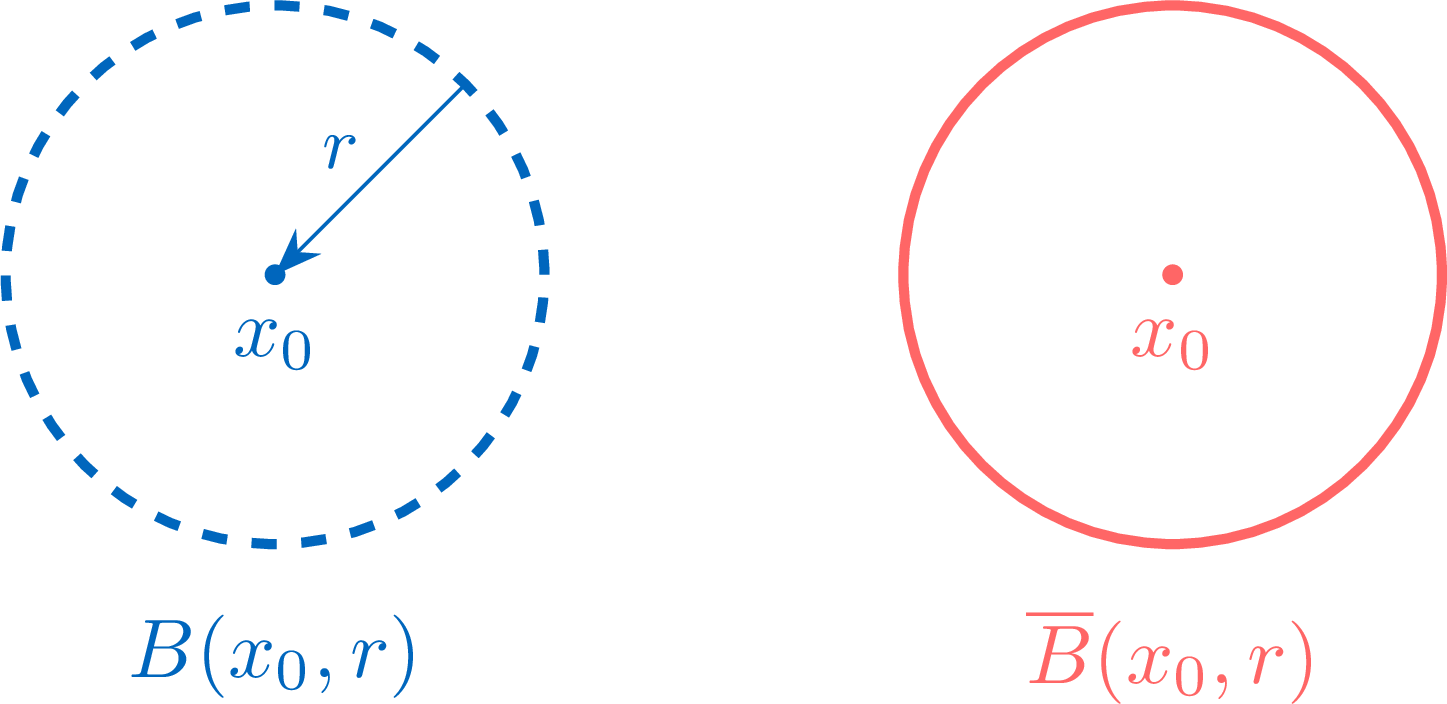
Définition — Partie bornée
Une partie \(A \subset \mathbb{R}^p\) est bornée si elle est contenue dans une boule : il existe \(x_0 \in \mathbb{R}^p\) et \(M > 0\) tels que \(A \subset \overline{B}(x_0, M)\), ce qui équivaut à \(\norme{x} \le M'\) pour un certain \(M' > 0\) et tout \(x \in A\). Exemple — Boules et couronne sont bornées
Toute boule, ouverte ou fermée, est bornée. La couronne fermée \(A = \{(x, y) \in \mathbb{R}^2 : 1 \le x^2 + y^2 \le 4\}\) est bornée, puisque \(\norme{(x,y)} = \sqrt{x^2 + y^2} \le 2\) sur \(A\). Exemple — Une bande non bornée
La bande \(B = \{(x, y) \in \mathbb{R}^2 : \lvert x \rvert \le 1\}\) n'est pas bornée : les points \((0, y)\) appartiennent à \(B\) pour tout \(y \in \mathbb{R}\), et \(\norme{(0, y)} = \lvert y \rvert\) est arbitrairement grand. Compétences à pratiquer
- Identifier boules et parties bornées
I.2
Parties ouvertes et fermées, points intérieurs et adhérents
Une partie ouverte est une partie dans laquelle, autour de chacun de ses points, il reste un peu de place pour bouger tout en restant à l'intérieur : une petite boule centrée au point tient entièrement dans la partie. Intuitivement, une partie ouverte exclut sa « frontière ». Une partie fermée est le complémentaire d'une partie ouverte ; intuitivement, elle inclut sa frontière. Ces deux mots permettent de dire précisément où une fonction de plusieurs variables peut être dérivée — toujours en un point intérieur, jamais sur une frontière. Chaque définition ci-dessous est lue sur une figure, comme le demande le programme.
Définition — Partie ouverte, partie fermée
Soit \(A \subset \mathbb{R}^p\). - \(A\) est une partie ouverte (on dit aussi \(A\) est ouverte) si autour de chaque point de \(A\) une petite boule tient dans \(A\) : $$ \forall x_0 \in A,\ \exists r > 0,\quad B(x_0, r) \subset A. $$
- \(A\) est une partie fermée (on dit aussi \(A\) est fermée) si son complémentaire \(\mathbb{R}^p \setminus A\) est ouvert.
Exemple — Parties ouvertes et fermées usuelles
- Toute boule ouverte est ouverte et toute boule fermée est fermée (vérification directe avec l'inégalité triangulaire, aussi conséquence des faits sur les ensembles de signe de la section suivante appliqués à \(g(x) = r^2 - \norme{x - x_0}^2\)) ; \(\mathbb{R}^p\) lui-même est à la fois ouvert et fermé.
- Le demi-plan ouvert \(\{(x, y) \in \mathbb{R}^2 : y > 0\}\) est ouvert ; le demi-plan fermé \(\{(x, y) : y \ge 0\}\) est fermé.
- Le disque fermé \(\{(x, y) : x^2 + y^2 \le 1\}\) est fermé ; le disque ouvert \(\{x^2 + y^2 < 1\}\) est ouvert.
Définition — Point intérieur, point adhérent
Soit \(A \subset \mathbb{R}^p\) et \(x_0 \in \mathbb{R}^p\). - \(x_0\) est un point intérieur de \(A\) si une petite boule centrée en \(x_0\) est incluse dans \(A\) : \(\exists r > 0,\ B(x_0, r) \subset A\). (En particulier \(x_0 \in A\).)
- \(x_0\) est un point adhérent de \(A\) si toute boule centrée en \(x_0\) rencontre \(A\) : \(\forall r > 0,\ B(x_0, r) \cap A \neq \varnothing\). (Ici \(x_0\) n'appartient pas nécessairement à \(A\).)
Proposition — Ouvert et fermé via les points
Soit \(A \subset \mathbb{R}^p\). Alors : - \(A\) est ouverte si et seulement si tout point de \(A\) est un point intérieur de \(A\) ;
- \(A\) est fermée si et seulement si tout point adhérent de \(A\) appartient à \(A\).
La première équivalence est la définition de « ouvert » relue point par point : « autour de tout \(x_0 \in A\) une boule tient dans \(A\) » est exactement « tout \(x_0 \in A\) est un point intérieur de \(A\) ».
Pour la seconde, supposons \(A\) fermée, c'est-à-dire \(C = \mathbb{R}^p \setminus A\) ouverte, et soit \(x_0\) adhérent à \(A\). Si \(x_0 \in C\), alors \(C\) ouverte fournit une boule \(B(x_0, r) \subset C\), donc \(B(x_0, r) \cap A = \varnothing\), ce qui contredit l'adhérence. Donc \(x_0 \in A\). Réciproquement, supposons que tout point adhérent de \(A\) soit dans \(A\), et prenons \(x_0 \in C\), c'est-à-dire \(x_0 \notin A\). Par contraposée de l'hypothèse, \(x_0\) n'est pas adhérent à \(A\), donc une boule \(B(x_0, r)\) évite \(A\), c'est-à-dire \(B(x_0, r) \subset C\). Ainsi \(C\) est ouverte et \(A\) fermée.
Pour la seconde, supposons \(A\) fermée, c'est-à-dire \(C = \mathbb{R}^p \setminus A\) ouverte, et soit \(x_0\) adhérent à \(A\). Si \(x_0 \in C\), alors \(C\) ouverte fournit une boule \(B(x_0, r) \subset C\), donc \(B(x_0, r) \cap A = \varnothing\), ce qui contredit l'adhérence. Donc \(x_0 \in A\). Réciproquement, supposons que tout point adhérent de \(A\) soit dans \(A\), et prenons \(x_0 \in C\), c'est-à-dire \(x_0 \notin A\). Par contraposée de l'hypothèse, \(x_0\) n'est pas adhérent à \(A\), donc une boule \(B(x_0, r)\) évite \(A\), c'est-à-dire \(B(x_0, r) \subset C\). Ainsi \(C\) est ouverte et \(A\) fermée.
Un point \(x_0\) intérieur à \(A\) (une boule tient dedans) et un point frontière \(x_1\) au bord de \(A\) (toute boule rencontre à la fois \(A\) et son complémentaire) — \(x_1\) est adhérent à \(A\) mais pas intérieur. 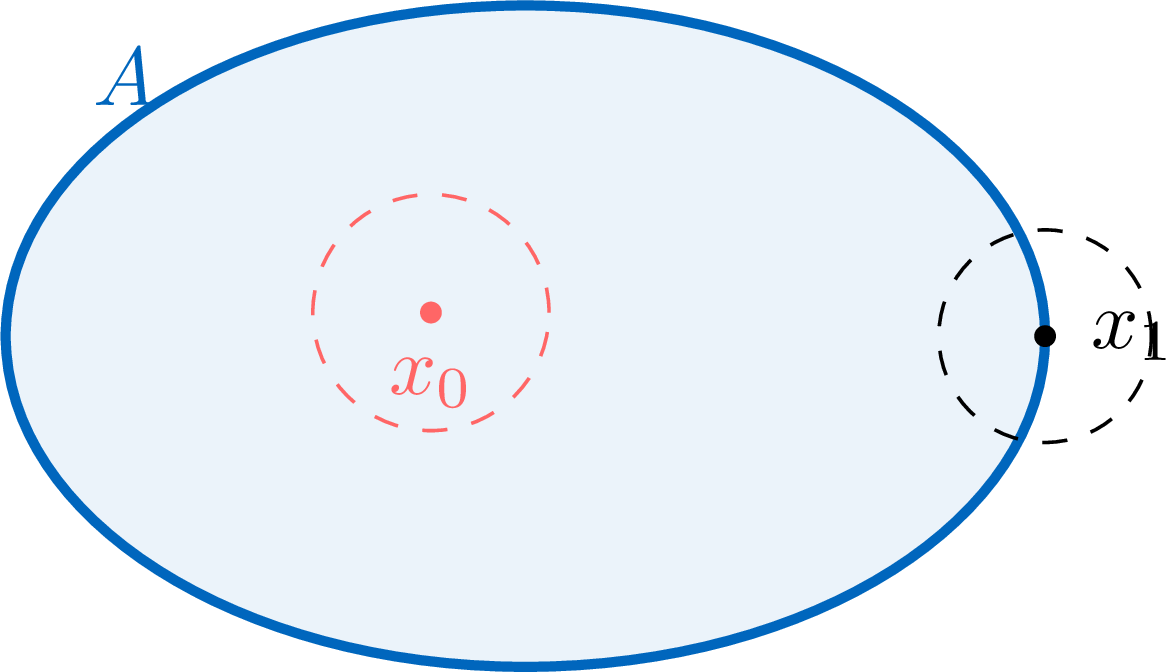
Exemple — Points intérieurs et adhérents d'un disque fermé
Pour le disque fermé \(A = \overline{B}(0, 1) = \{(x, y) : x^2 + y^2 \le 1\}\) dans \(\mathbb{R}^2\) : les points intérieurs sont exactement ceux du disque ouvert \(x^2 + y^2 < 1\) ; les points adhérents sont exactement les points de \(A\) lui-même (une partie fermée contient tous ses points adhérents). Un point du cercle unité \(x^2 + y^2 = 1\) est adhérent à \(A\) (et appartient à \(A\)) mais n'est pas intérieur, car toute boule autour de lui déborde de \(A\). Méthode — Reconnaître une partie ouverte, fermée, bornée
Pour classer une partie \(A\) de \(\mathbb{R}^2\) ou \(\mathbb{R}^3\) donnée par des (in)égalités : - Une partie définie par des inégalités strictes sur des expressions continues (\(g(x) > 0\), \(g(x) < 0\)) est typiquement ouverte ; une partie définie par des inégalités larges ou des égalités (\(g(x) \ge 0\), \(g(x) = 0\)) est typiquement fermée (justifié par les faits de continuité de la sous-section suivante).
- Pour vérifier directement l'ouverture, prendre un \(x_0 \in A\) quelconque et exhiber un rayon \(r > 0\) avec \(B(x_0, r) \subset A\).
- Pour vérifier le caractère borné, majorer \(\norme{x}\) sur \(A\) par une constante ; pour l'infirmer, exhiber une suite de points de \(A\) dont la norme tend vers \(+\infty\).
Compétences à pratiquer
- Reconnaître les parties ouvertes et fermées
II
Limites, continuité et dérivées partielles d'ordre 1
II.1
Limite et continuité d'une fonction de plusieurs variables
La continuité est introduite ici uniquement comme support du calcul différentiel qui suit — l'étude de la continuité d'une fonction n'est pas en soi un objectif. Les définitions recopient celles d'une variable, la valeur absolue \(\lvert x - a \rvert\) étant remplacée par la distance euclidienne \(\norme{x - a}\). On retient deux faits pratiques : la continuité est préservée par les opérations usuelles et par composition, donc toute fonction construite à partir de polynômes, \(\exp\), \(\sin\), \(\cos\), \(\ln\), \(\dots\) par sommes, produits, quotients et composition est continue sur son domaine ; et une fonction continue sur une partie fermée bornée est bornée et atteint ses bornes.
Définition — Limite en un point adhérent, continuité
Soit \(A \subset \mathbb{R}^p\) et \(f \colon A \to \mathbb{R}\). - Soit \(a\) un point adhérent de \(A\) et \(\ell \in \mathbb{R}\). On dit que \(f\) tend vers \(\ell\) en \(a\) si $$ \forall \varepsilon > 0,\ \exists \alpha > 0,\ \forall x \in A,\quad \norme{x - a} \le \alpha \implies \lvert f(x) - \ell \rvert \le \varepsilon. $$ (La condition n'est pas pointée : lorsque \(a \in A\) le cas \(x = a\) est inclus, ce qui est exactement la convention servant à définir la continuité ci-dessous — elle force \(\ell = f(a)\) dès que \(f\) admet une limite en un point de son domaine.)
- Soit \(a \in A\). On dit que \(f\) est continue en \(a\) si \(f(x) \to f(a)\) quand \(x \to a\), c'est-à-dire que \(f\) tend vers \(\ell = f(a)\) en \(a\). On dit que \(f\) est continue sur \(A\) si elle est continue en tout point de \(A\).
Proposition — Opérations sur les fonctions continues
Soit \(A \subset \mathbb{R}^p\). Une combinaison linéaire et un produit de fonctions continues en \(a \in A\) sont continus en \(a\) ; le quotient de deux telles fonctions est continu en \(a\) à condition que le dénominateur ne s'annule pas en \(a\). Si \(f \colon A \to \mathbb{R}\) est continue en \(a\) et \(g \colon J \to \mathbb{R}\) est une fonction d'une variable continue en \(f(a)\), avec \(f(A) \subset J\), alors \(g \circ f\) est continue en \(a\). En conséquence toute fonction obtenue à partir des applications coordonnées \((x_1, \dots, x_p) \mapsto x_i\), des fonctions usuelles d'une variable et de constantes par sommes, produits, quotients et composition est continue sur son domaine de définition.
Chaque énoncé se ramène au cas d'une variable via la distance. Pour une combinaison linéaire \(\lambda f + \mu g\) et un produit \(fg\), les mêmes estimations \(\varepsilon\)–\(\alpha\) qu'à une variable s'appliquent, \(\lvert x - a \rvert\) étant remplacé par \(\norme{x - a}\) ; l'inégalité triangulaire et le caractère borné d'une fonction continue près de \(a\) s'utilisent exactement comme avant. Pour la composée \(g \circ f\) avec \(g\) une fonction d'une variable, étant donné \(\varepsilon > 0\), la continuité de \(g\) en \(f(a)\) fournit \(\beta > 0\) contrôlant \(\lvert g(s) - g(f(a)) \rvert\) pour \(\lvert s - f(a) \rvert \le \beta\), et la continuité de \(f\) en \(a\) fournit \(\alpha > 0\) avec \(\lvert f(x) - f(a) \rvert \le \beta\) pour \(\norme{x - a} \le \alpha\) ; en enchaînant on obtient \(\lvert g(f(x)) - g(f(a)) \rvert \le \varepsilon\). La conséquence finale s'obtient par récurrence sur la construction de l'expression, les applications coordonnées \((x_1, \dots, x_p) \mapsto x_i\) étant continues (elles sont \(1\)-lipschitziennes : \(\lvert x_i - a_i \rvert \le \norme{x - a}\)).
Proposition — Ensembles de signe d'une fonction continue
Soit \(f \colon \mathbb{R}^p \to \mathbb{R}\) continue sur \(\mathbb{R}^p\). Alors : - l'ensemble \(\{x \in \mathbb{R}^p : f(x) > 0\}\) est ouvert ;
- les ensembles \(\{x \in \mathbb{R}^p : f(x) = 0\}\) et \(\{x \in \mathbb{R}^p : f(x) \ge 0\}\) sont fermés.
Soit \(x_0\) tel que \(f(x_0) > 0\) et posons \(\varepsilon = f(x_0)/2 > 0\). La continuité de \(f\) en \(x_0\) fournit \(\alpha > 0\) tel que \(\lvert f(x) - f(x_0) \rvert \le \varepsilon\) pour \(\norme{x - x_0} \le \alpha\), d'où \(f(x) \ge f(x_0) - \varepsilon = f(x_0)/2 > 0\) sur \(B(x_0, \alpha)\). Donc \(\{f > 0\}\) contient une boule autour de chacun de ses points : il est ouvert. En l'appliquant à \(-f\), \(\{f < 0\}\) est ouvert, donc son complémentaire \(\{f \ge 0\}\) est fermé ; et \(\{f = 0\} = \{f \ge 0\} \cap \{-f \ge 0\}\) est fermé comme intersection de deux fermés (son complémentaire \(\{f < 0\} \cup \{f > 0\}\) est une réunion de deux ouverts, donc ouvert).
Théorème — Théorème des bornes atteintes
Soit \(A \subset \mathbb{R}^p\) une partie fermée bornée non vide et \(f \colon A \to \mathbb{R}\) continue sur \(A\). Alors \(f\) est bornée sur \(A\) et atteint ses bornes : il existe \(x_*, x^* \in A\) avec $$ f(x_*) = \min_{x \in A} f(x) \qquad \text{et} \qquad f(x^*) = \max_{x \in A} f(x). $$
Admise (la démonstration est hors programme). C'est la version à plusieurs variables du théorème d'une variable « une fonction continue sur un segment est bornée et atteint ses bornes », le segment \([a, b]\) étant remplacé par une partie fermée bornée de \(\mathbb{R}^p\).
Exemple — Continuité par opérations
La fonction \(f(x, y) = x^2 + xy + 3xy^4\) est continue sur \(\mathbb{R}^2\) en tant que polynôme (sommes et produits des applications coordonnées continues). La fonction \(g(x, y) = \sin(xy)\) est continue sur \(\mathbb{R}^2\) par composition de \(\sin\) continue avec le produit continu \(xy\). La fonction \(h(x, y) = \dfrac{x}{x^2 + y^2}\) est continue sur \(\mathbb{R}^2 \setminus \{(0,0)\}\) (un quotient dont le dénominateur n'y annule pas). Exemple — Un ensemble de signe comme ouvert
Le disque ouvert \(\{(x, y) \in \mathbb{R}^2 : x^2 + y^2 < 1\}\) est l'ensemble de signe \(\{g > 0\}\) de la fonction continue \(g(x, y) = 1 - x^2 - y^2\), donc ouvert. Le cercle unité \(\{x^2 + y^2 = 1\} = \{g = 0\}\) et le disque fermé \(\{x^2 + y^2 \le 1\} = \{g \ge 0\}\) sont fermés. Compétences à pratiquer
- Étudier la continuité en un point
II.2
Dérivées partielles d'ordre 1 et classe \(\mathcal{C}^1\)
La façon la plus simple de dériver une fonction de plusieurs variables est de faire varier une variable à la fois, en figeant les autres : on obtient une fonction d'une variable, dont la dérivée ordinaire est la dérivée partielle. On ne parle de dérivées partielles qu'en un point intérieur du domaine, afin que la fonction d'une variable figée soit définie sur un véritable intervalle autour du point. Une fonction dont toutes les dérivées partielles existent et sont continues est dite de classe \(\mathcal{C}^1\) — c'est l'hypothèse de travail de la formule de Taylor–Young à l'ordre \(1\) et de la règle de la chaîne qui suivent (les résultats d'ordre \(2\), Schwarz et la hessienne, requerront la classe plus forte \(\mathcal{C}^2\)). À ce niveau une fonction de plusieurs variables est étudiée à travers ses dérivées partielles, le gradient et le développement de Taylor–Young ; la notion de différentielle n'est pas utilisée.
Définition — Dérivée partielle d'ordre 1
Soit \(U\) un ouvert de \(\mathbb{R}^p\), \(f \colon U \to \mathbb{R}\) et \(a = (a_1, \dots, a_p) \in U\). Pour \(i \in \{1, \dots, p\}\), \(f\) admet une \(i\)-ème dérivée partielle en \(a\) si la fonction d'une variable $$ t \mapsto f(a_1, \dots, a_{i-1}, t, a_{i+1}, \dots, a_p) $$ (définie sur un intervalle autour de \(a_i\), puisque \(U\) est ouvert) est dérivable en \(a_i\). Sa dérivée en ce point est notée $$ \frac{\partial f}{\partial x_i}(a) = \partial_i f(a) = \lim_{\substack{h \to 0 \\
h \neq 0}} \frac{f(a + h e_i) - f(a)}{h}, $$ où \(e_i\) est le \(i\)-ème vecteur de la base canonique. Pour \(p = 2\) on note \(\frac{\partial f}{\partial x}, \frac{\partial f}{\partial y}\) ; pour \(p = 3\), \(\frac{\partial f}{\partial x}, \frac{\partial f}{\partial y}, \frac{\partial f}{\partial z}\). Exemple — Deux dérivées partielles calculées
Pour \(f(x, y, z) = \sin(2xy - yz)\), en figeant les variables non dérivées : $$ \frac{\partial f}{\partial x} = 2y \cos(2xy - yz), \quad \frac{\partial f}{\partial y} = (2x - z)\cos(2xy - yz), \quad \frac{\partial f}{\partial z} = -y \cos(2xy - yz). $$ Pour \(f(x, y) = x^2 y + 3 x y^4\) : \(\frac{\partial f}{\partial x} = 2xy + 3 y^4\) et \(\frac{\partial f}{\partial y} = x^2 + 12 x y^3\). Définition — Classe \(\mathcal{C}^1\) sur un ouvert
Soit \(U\) un ouvert de \(\mathbb{R}^p\) et \(f \colon U \to \mathbb{R}\). La fonction \(f\) est de classe \(\mathcal{C}^1\) sur \(U\) si ses \(p\) dérivées partielles d'ordre \(1\) \(\partial_1 f, \dots, \partial_p f\) existent en tout point de \(U\) et sont continues sur \(U\). L'ensemble de ces fonctions est noté \(\mathcal{C}^1(U, \mathbb{R})\). Proposition — Les opérations préservent \(\mathcal{C}^1\)
Soit \(U\) un ouvert de \(\mathbb{R}^p\). Une combinaison linéaire et un produit de deux fonctions de classe \(\mathcal{C}^1\) sur \(U\) sont de classe \(\mathcal{C}^1\) ; si \(f, g \colon U \to \mathbb{R}\) sont de classe \(\mathcal{C}^1\) et \(g\) ne s'annule pas sur \(U\), alors \(1/g\) et le quotient \(f/g\) sont de classe \(\mathcal{C}^1\) sur \(U\) ; et la composée \(\varphi \circ f\) d'une fonction \(\mathcal{C}^1\) \(f \colon U \to \mathbb{R}\) avec une fonction d'une variable \(\varphi\) de classe \(\mathcal{C}^1\) sur un intervalle ouvert contenant \(f(U)\) est de classe \(\mathcal{C}^1\). En particulier toute fonction polynomiale, et toute fonction construite à partir des fonctions usuelles d'une variable par ces opérations, est de classe \(\mathcal{C}^1\) sur son domaine.
Admises (les démonstrations sont hors programme). Dans chaque cas les dérivées partielles de la combinaison se calculent par les règles d'une variable (linéarité, règle du produit, du quotient, de la composée appliquées une variable à la fois), et elles sont continues comme sommes, produits et quotients de fonctions continues ; donc le résultat est de classe \(\mathcal{C}^1\) par la définition.
Exemple — Fonctions polynomiales et élémentaires sont \(\mathcal{C}^1\)
Les fonctions \((x, y, z) \mapsto x^2 y + z\) et \((x, y) \mapsto e^{xy} + \cos(x - y)\) sont de classe \(\mathcal{C}^1\) sur \(\mathbb{R}^3\) et \(\mathbb{R}^2\) respectivement, par les opérations ci-dessus. La fonction \((x, y) \mapsto \dfrac{xy}{x^2 + y^2}\) est de classe \(\mathcal{C}^1\) sur \(\mathbb{R}^2 \setminus \{(0,0)\}\) comme quotient à dénominateur non nul. Méthode — Calculer des dérivées partielles et montrer qu'une fonction est \(\mathcal{C}^1\)
- Pour calculer \(\partial_i f(a)\) : traiter toute variable sauf \(x_i\) comme une constante, et dériver l'expression d'une variable obtenue par les règles usuelles.
- Pour montrer que \(f\) est de classe \(\mathcal{C}^1\) sur un ouvert \(U\) : soit calculer toutes les \(\partial_i f\) et vérifier que chacune est continue sur \(U\), soit reconnaître \(f\) comme construite à partir de briques \(\mathcal{C}^1\) (polynômes, \(\exp\), \(\sin\), \(\cos\), \(\ln\) sur son domaine) par sommes, produits, quotients (dénominateur non nul) et composition.
Compétences à pratiquer
- Calculer des dérivées partielles
II.3
Formule de Taylor–Young à l'ordre 1, gradient et plan tangent
Pour une fonction \(\mathcal{C}^1\), l'accroissement \(f(a + h) - f(a)\) est, à l'ordre \(1\), une expression linéaire du petit déplacement \(h = (h_1, \dots, h_p)\) : la formule de Taylor–Young à l'ordre \(1\). Les coefficients de cette partie linéaire sont exactement les dérivées partielles, rassemblées en un seul vecteur — le gradient \(\nabla f(a)\). Lire la partie linéaire comme le produit scalaire \(\langle \nabla f(a), h \rangle\) relie l'analyse à la géométrie euclidienne de \(\mathbb{R}^p\) et donne au gradient ses deux rôles géométriques : il est orthogonal aux lignes de niveau, et il pointe dans la direction de plus forte croissance. Pour deux variables, la formule d'ordre \(1\) est l'équation du plan tangent à la surface représentative.
Définition — Gradient
Soit \(U\) un ouvert de \(\mathbb{R}^p\) et \(f \colon U \to \mathbb{R}\) de classe \(\mathcal{C}^1\). Le gradient de \(f\) en \(a \in U\) est le vecteur de \(\mathbb{R}^p\) dont les coordonnées sont les dérivées partielles de \(f\) en \(a\) : $$ \nabla f(a) = \left( \frac{\partial f}{\partial x_1}(a), \dots, \frac{\partial f}{\partial x_p}(a) \right). $$ (En physique on le note aussi \(\overrightarrow{\mathrm{grad}}\, f(a)\).) Théorème — Formule de Taylor–Young à l'ordre 1
Soit \(U\) un ouvert de \(\mathbb{R}^p\), \(f \colon U \to \mathbb{R}\) de classe \(\mathcal{C}^1\) et \(a \in U\). Alors, pour \(h \in \mathbb{R}^p\) avec \(\norme{h}\) assez petit pour que \(a + h \in U\), $$ f(a + h) = f(a) + \langle \nabla f(a),\ h \rangle + o(\norme{h}) \qquad (h \to 0), $$ c'est-à-dire \(f(a + h) = f(a) + \sum_{i=1}^{p} h_i\, \dfrac{\partial f}{\partial x_i}(a) + o(\norme{h})\).
Admise (la démonstration est hors programme). L'idée, pour \(p = 2\), est de passer de \(a = (a_1, a_2)\) à \(a + h = (a_1 + h_1, a_2 + h_2)\) une variable à la fois : écrire \(f(a_1 + h_1, a_2 + h_2) - f(a_1, a_2)\) sous la forme \([f(a_1 + h_1, a_2 + h_2) - f(a_1, a_2 + h_2)] + [f(a_1, a_2 + h_2) - f(a_1, a_2)]\), appliquer la relation des accroissements finis à une variable à chaque crochet, et utiliser la continuité des dérivées partielles pour remplacer les points d'évaluation intermédiaires par \(a\) à un \(o(\norme{h})\) près.
Exemple — Un développement d'ordre 1
Pour \(f(x, y) = x^2 y\) près de \(a = (1, 2)\) : \(\nabla f(x, y) = (2xy,\ x^2)\), donc \(\nabla f(1, 2) = (4, 1)\) et $$ f(1 + h_1,\ 2 + h_2) = 2 + 4 h_1 + h_2 + o(\norme{(h_1, h_2)}). $$ Définition — Plan tangent à un graphe
Soit \(U\) un ouvert de \(\mathbb{R}^2\), \(f \colon U \to \mathbb{R}\) de classe \(\mathcal{C}^1\), et \((x_0, y_0) \in U\). Le plan tangent à la surface représentative \(z = f(x, y)\) au point \((x_0, y_0, f(x_0, y_0))\) est le plan $$ z = f(x_0, y_0) + (x - x_0)\,\frac{\partial f}{\partial x}(x_0, y_0) + (y - y_0)\,\frac{\partial f}{\partial y}(x_0, y_0). $$ C'est le graphe de l'approximation affine d'ordre \(1\) de \(f\) en \((x_0, y_0)\). Exemple — Un plan tangent
Pour \(f(x, y) = \cos x \sin y\), qui est \(\mathcal{C}^1\) sur \(\mathbb{R}^2\) : \(\frac{\partial f}{\partial x} = -\sin x \sin y\) et \(\frac{\partial f}{\partial y} = \cos x \cos y\). En \((x_0, y_0) = (\frac{\pi}{4}, \frac{\pi}{3})\), \(f(x_0, y_0) = \frac{\sqrt 2}{2}\cdot\frac{\sqrt 3}{2} = \frac{\sqrt 6}{4}\), \(\frac{\partial f}{\partial x}(x_0, y_0) = -\frac{\sqrt 6}{4}\), \(\frac{\partial f}{\partial y}(x_0, y_0) = \frac{\sqrt 2}{4}\), donc le plan tangent est $$ z = \frac{\sqrt 6}{4} - \frac{\sqrt 6}{4}\Bigl(x - \frac{\pi}{4}\Bigr) + \frac{\sqrt 2}{4}\Bigl(y - \frac{\pi}{3}\Bigr). $$ Proposition — Plus forte croissance
Soit \(f \colon U \to \mathbb{R}\) de classe \(\mathcal{C}^1\) sur un ouvert \(U \subset \mathbb{R}^p\) et \(a \in U\) avec \(\nabla f(a) \neq 0\). Parmi les vecteurs unitaires \(u\) (\(\norme{u} = 1\)), le produit scalaire \(\langle \nabla f(a), u \rangle\) est maximal exactement pour \(u = \nabla f(a)/\norme{\nabla f(a)}\), de valeur maximale \(\norme{\nabla f(a)}\) : le gradient pointe dans la direction de plus forte croissance.
Pour \(\norme{u} = 1\), l'inégalité de Cauchy–Schwarz donne \(\lvert \langle \nabla f(a), u \rangle \rvert \le \norme{\nabla f(a)}\,\norme{u} = \norme{\nabla f(a)}\), avec égalité si et seulement si \(u\) est colinéaire à \(\nabla f(a)\). Parmi les deux vecteurs unitaires colinéaires à \(\nabla f(a)\), seul \(u^* = \nabla f(a)/\norme{\nabla f(a)}\) réalise la valeur \(+\norme{\nabla f(a)}\), qui est donc le maximum, atteint seulement en \(u^*\). (L'orthogonalité de \(\nabla f(a)\) à la ligne de niveau de \(f\) passant par \(a\) est établie dans la section suivante, une fois la dérivation le long d'une courbe disponible.)
Exemple — Gradient calculé et direction de plus forte croissance
Pour \(f(x, y, z) = x^2 y + \sin(yz)\) sur \(\mathbb{R}^3\) (qui est \(\mathcal{C}^1\)) : \(\nabla f = (2xy,\ x^2 + z\cos(yz),\ y\cos(yz))\). En \((1, 0, 0)\), \(\nabla f(1, 0, 0) = (0, 1, 0)\). La direction de plus forte croissance en \((1, 0, 0)\) est \((0, 1, 0)\), et la valeur maximale de \(\langle \nabla f(1,0,0), u \rangle\) sur les \(u\) unitaires est \(\norme{(0,1,0)} = 1\). Méthode — Utiliser la formule d'ordre 1 et le gradient
- Vérifier que \(f\) est de classe \(\mathcal{C}^1\) près de \(a\) (opérations / briques), puis calculer \(\nabla f(a)\) comme le vecteur des dérivées partielles.
- Développement d'ordre \(1\) : \(f(a + h) = f(a) + \langle \nabla f(a), h \rangle + o(\norme{h})\). Pour deux variables, le lire comme le plan tangent \(z = f(a) + \langle \nabla f(a), (x, y) - a \rangle\).
- Lorsque \(\nabla f(a) \neq 0\) : la direction unitaire de plus forte croissance est \(\nabla f(a)/\norme{\nabla f(a)}\), et la valeur maximale de \(\langle \nabla f(a), u \rangle\) sur les vecteurs unitaires \(u\) est \(\norme{\nabla f(a)}\).
Compétences à pratiquer
- Développement d'ordre 1, gradient et plan tangent
III
Règle de la chaîne et dérivées partielles d'ordre 2
III.1
Dérivée selon un vecteur et dérivation le long d'une courbe
Sonder \(f\) dans une seule direction \(u\) donne la dérivée selon le vecteur \(u\) \(\mathrm{D}_u f(a)\), le taux d'accroissement de \(f\) en \(a\) quand on se déplace selon \(u\). Pour une fonction \(\mathcal{C}^1\) elle se lit sur le gradient : \(\mathrm{D}_u f(a) = \langle \nabla f(a), u \rangle\). Injecter un point mobile \(\gamma(t)\) dans \(f\) donne la fonction d'une variable \(t \mapsto f(\gamma(t))\) dont la dérivée est \(\langle \nabla f(\gamma(t)), \gamma'(t) \rangle\) — la règle de la chaîne le long d'une courbe. C'est l'outil courant pour « comment un champ scalaire varie-t-il le long d'une trajectoire ».
Définition — Dérivée selon un vecteur
Soit \(U\) un ouvert de \(\mathbb{R}^p\), \(f \colon U \to \mathbb{R}\), \(a \in U\) et \(u \in \mathbb{R}^p\). La dérivée selon le vecteur \(u\) de \(f\) en \(a\) est, lorsque la limite existe, $$ \mathrm{D}_u f(a) = \lim_{\substack{t \to 0 \\
t \neq 0}} \frac{f(a + t u) - f(a)}{t} \in \mathbb{R}, $$ c'est-à-dire la dérivée en \(0\) de l'application d'une variable \(t \mapsto f(a + tu)\) (définie pour \(t\) près de \(0\) puisque \(U\) est ouvert). Proposition — Dérivée selon un vecteur d'une fonction \(\mathcal{C}^1\)
Si \(f\) est de classe \(\mathcal{C}^1\) sur \(U\), alors pour tout \(a \in U\) et tout \(u \in \mathbb{R}^p\) la dérivée selon le vecteur \(u\) existe et $$ \mathrm{D}_u f(a) = \langle \nabla f(a),\ u \rangle = \sum_{i=1}^{p} u_i\,\frac{\partial f}{\partial x_i}(a). $$ En particulier \(\mathrm{D}_{e_i} f(a) = \partial_i f(a)\).
Si \(u = 0\) alors \(f(a + tu) = f(a)\) et \(\mathrm{D}_0 f(a) = 0 = \langle \nabla f(a), 0 \rangle\), on suppose donc \(u \neq 0\). On applique la formule de Taylor–Young à l'ordre \(1\) avec \(h = tu\) : $$ f(a + tu) - f(a) = \langle \nabla f(a),\ tu \rangle + o(\norme{tu}) = t\,\langle \nabla f(a), u \rangle + \lvert t \rvert\,\norme{u}\,\varepsilon(t), $$ avec \(\varepsilon(t) \to 0\) quand \(t \to 0\). En divisant par \(t\), $$ \frac{f(a + tu) - f(a)}{t} = \langle \nabla f(a), u \rangle + \operatorname{sgn}(t)\,\norme{u}\,\varepsilon(t) \xrightarrow[t \to 0]{} \langle \nabla f(a), u \rangle. $$ En prenant \(u = e_i\) on retrouve \(\mathrm{D}_{e_i} f(a) = \partial_i f(a)\).
Proposition — Dérivation le long d'une courbe
Soit \(U\) un ouvert de \(\mathbb{R}^p\), \(I\) un intervalle ouvert, \(\gamma \colon I \to U\) dérivable en \(t \in I\) (on note \(\gamma(t) = (x_1(t), \dots, x_p(t))\), \(\gamma'(t) = (x_1'(t), \dots, x_p'(t))\)), et \(f \colon U \to \mathbb{R}\) de classe \(\mathcal{C}^1\). Alors \(f \circ \gamma\) est dérivable en \(t\) et $$ (f \circ \gamma)'(t) = \langle \nabla f(\gamma(t)),\ \gamma'(t) \rangle = \sum_{i=1}^{p} x_i'(t)\,\frac{\partial f}{\partial x_i}(\gamma(t)). $$
Écrivons l'accroissement de \(\gamma\) en \(t\) : \(\gamma(t + s) = \gamma(t) + s\,\gamma'(t) + s\,\eta(s)\) avec \(\eta(s) \to 0\) quand \(s \to 0\) (\(\gamma\) dérivable en \(t\)). Posons \(a = \gamma(t)\) et \(h = h(s) = \gamma(t + s) - \gamma(t) = s\,(\gamma'(t) + \eta(s))\). La formule de Taylor–Young à l'ordre \(1\) pour \(f\) en \(a\) donne $$ f(\gamma(t + s)) - f(\gamma(t)) = \langle \nabla f(a),\ h \rangle + o(\norme{h}) = s\,\langle \nabla f(a),\ \gamma'(t) + \eta(s) \rangle + o(\norme{h}). $$ Comme \(\norme{h} \le \lvert s \rvert\,(\norme{\gamma'(t)} + \norme{\eta(s)}) = O(\lvert s \rvert)\), le reste \(o(\norme{h})\) est aussi \(o(\lvert s \rvert)\) ; en divisant par \(s\) et en faisant \(s \to 0\) il reste \(\langle \nabla f(a), \gamma'(t) \rangle\).
Une trajectoire \(\gamma\) dans le domaine \(U\) avec vitesse \(\gamma'(t)\) ; le taux d'accroissement de \(f\) le long de la trajectoire est le produit scalaire du gradient par la vitesse. 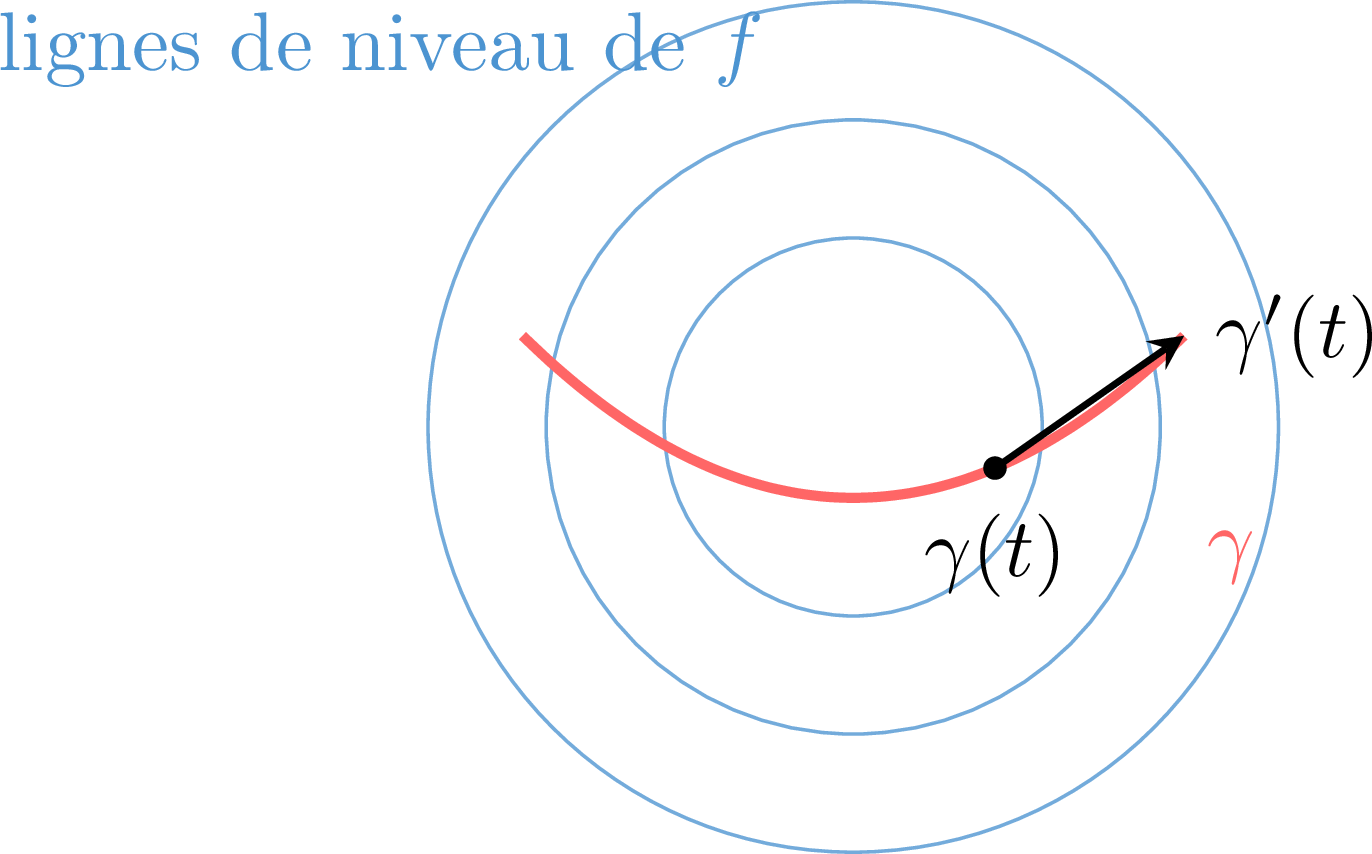
Exemple — Un champ scalaire le long du cercle unité
Soit \(f \colon \mathbb{R}^2 \to \mathbb{R}\) de classe \(\mathcal{C}^1\) et \(\gamma(t) = (\cos t, \sin t)\) le cercle unité. Par dérivation le long d'une courbe, avec \(\gamma'(t) = (-\sin t, \cos t)\), $$ (f \circ \gamma)'(t) = -\sin t\,\frac{\partial f}{\partial x}(\cos t, \sin t) + \cos t\,\frac{\partial f}{\partial y}(\cos t, \sin t). $$ Exemple — Une fonction constante le long des diagonales
Soit \(f \colon \mathbb{R}^2 \to \mathbb{R}\) de classe \(\mathcal{C}^1\) avec \(\frac{\partial f}{\partial x} + \frac{\partial f}{\partial y} = 0\) partout. Montrer que \(t \mapsto f(x + t, y + t)\) est constante pour tout \((x, y)\).
Posons \(\gamma(t) = (x + t, y + t)\), donc \(\gamma'(t) = (1, 1)\). Par dérivation le long de la courbe, $$ (f \circ \gamma)'(t) = \frac{\partial f}{\partial x}(\gamma(t)) + \frac{\partial f}{\partial y}(\gamma(t)) = 0 $$ pour tout \(t \in \mathbb{R}\). Une fonction d'une variable de dérivée nulle sur l'intervalle \(\mathbb{R}\) est constante, donc \(f(x + t, y + t)\) ne dépend pas de \(t\).
Proposition — Gradient orthogonal à une ligne de niveau
Soit \(f \colon U \to \mathbb{R}\) de classe \(\mathcal{C}^1\) sur un ouvert \(U \subset \mathbb{R}^2\) et \(a \in U\) avec \(\nabla f(a) \neq 0\). Pour tout arc \(\mathcal{C}^1\) \(\gamma \colon I \to U\) tracé sur la ligne de niveau \(\{x \in U : f(x) = f(a)\}\) avec \(\gamma(0) = a\), la vitesse \(\gamma'(0)\) est orthogonale à \(\nabla f(a)\). Donc \(\nabla f(a)\) est orthogonal à la ligne de niveau passant par \(a\) là où celle-ci est une courbe régulière (un arc \(\mathcal{C}^1\) de vitesse non nulle), et (par la formule d'ordre \(1\)) pointe vers les valeurs plus grandes de \(f\).
Le long de \(\gamma\), la fonction \(t \mapsto f(\gamma(t))\) est constante égale à \(f(a)\), donc sa dérivée en \(0\) s'annule. Par dérivation le long d'une courbe, cette dérivée vaut \(\langle \nabla f(\gamma(0)), \gamma'(0) \rangle = \langle \nabla f(a), \gamma'(0) \rangle\), d'où \(\langle \nabla f(a), \gamma'(0) \rangle = 0\) : \(\gamma'(0)\) est orthogonal à \(\nabla f(a)\). La vitesse \(\gamma'(0)\) étant tangente à la ligne de niveau en \(a\), le gradient lui est orthogonal ; la formule d'ordre \(1\) \(f(a + h) - f(a) \approx \langle \nabla f(a), h \rangle\) étant positive quand \(h\) pointe du même côté que \(\nabla f(a)\), le gradient pointe vers les valeurs plus grandes.
Sur \(\mathbb{R}^2\), en un point \(a\) où \(\nabla f(a) \neq 0\), le gradient est orthogonal à la ligne de niveau \(\{f = f(a)\}\) et pointe vers les valeurs plus grandes de \(f\). 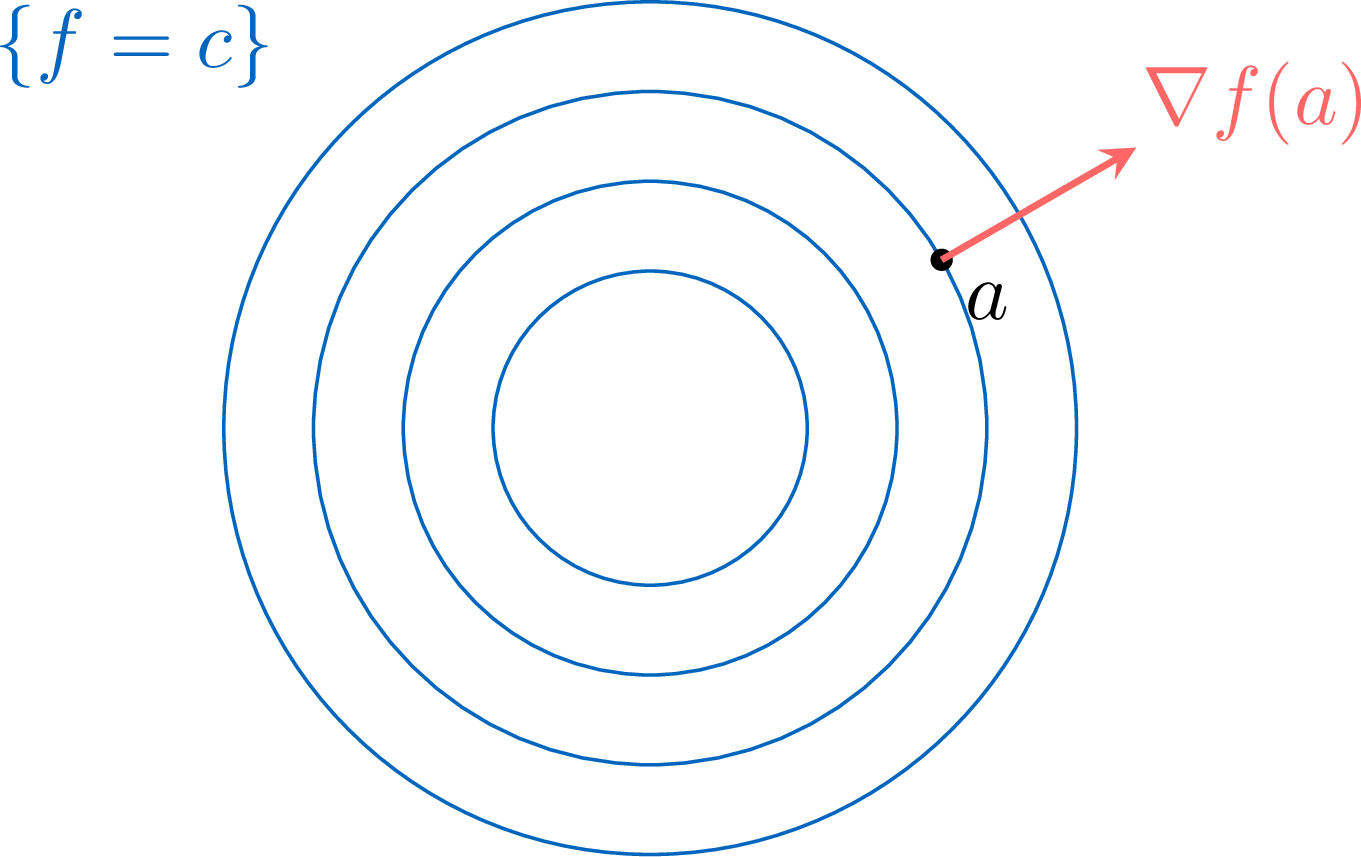
Compétences à pratiquer
- Dériver le long d'une courbe
III.2
Règle de la chaîne et changement de variables
Composer une fonction de deux variables avec un changement de variables \((u, v) \mapsto (\varphi(u, v), \psi(u, v))\) produit une nouvelle fonction dont les dérivées partielles se calculent par la règle de la chaîne : chaque nouvelle dérivée partielle est une somme sur les variables intermédiaires de « (dérivée partielle de l'extérieure) \(\times\) (dérivée partielle de l'intérieure) ». L'application phare est la réécriture d'une équation aux dérivées partielles dans des coordonnées mieux adaptées — les coordonnées polaires étant l'exemple récurrent.
Proposition — Règle de la chaîne pour un changement de variables
Soit \(f \colon U \to \mathbb{R}\) de classe \(\mathcal{C}^1\) sur un ouvert \(U \subset \mathbb{R}^2\) (variables \((\alpha, \beta)\)), et \(\varphi, \psi \colon V \to \mathbb{R}\) de classe \(\mathcal{C}^1\) sur un ouvert \(V \subset \mathbb{R}^2\) avec \((\varphi(u, v), \psi(u, v)) \in U\) pour \((u, v) \in V\). Alors \(h(u, v) = f(\varphi(u, v), \psi(u, v))\) est de classe \(\mathcal{C}^1\) sur \(V\), et $$ \frac{\partial h}{\partial u} = \frac{\partial \varphi}{\partial u}\,\frac{\partial f}{\partial \alpha} + \frac{\partial \psi}{\partial u}\,\frac{\partial f}{\partial \beta}, \qquad \frac{\partial h}{\partial v} = \frac{\partial \varphi}{\partial v}\,\frac{\partial f}{\partial \alpha} + \frac{\partial \psi}{\partial v}\,\frac{\partial f}{\partial \beta}, $$ où les dérivées partielles de \(f\) sont évaluées en \((\varphi(u, v), \psi(u, v))\).
On dérive par rapport à une variable à la fois. Figeons \(v\) et posons \(\gamma(u) = (\varphi(u, v), \psi(u, v))\), une courbe \(\mathcal{C}^1\) dans \(U\) avec \(\gamma'(u) = (\partial_u \varphi, \partial_u \psi)\). Par dérivation le long d'une courbe appliquée à \(u \mapsto f(\gamma(u))\), $$ \frac{\partial h}{\partial u}(u, v) = \langle \nabla f(\gamma(u)),\ \gamma'(u) \rangle = \partial_u \varphi\,\partial_\alpha f + \partial_u \psi\,\partial_\beta f. $$ Le même argument avec \(u\) figée donne la formule pour \(\partial_v h\). Les deux dérivées partielles sont continues (compositions / produits de fonctions continues), donc \(h \in \mathcal{C}^1(V, \mathbb{R})\).
Exemple — Changement de variables en polaires
Soit \(f \colon \mathbb{R}^2 \to \mathbb{R}\) de classe \(\mathcal{C}^1\) (variables cartésiennes \((x, y)\)) et \(g(r, \theta) = f(r \cos\theta, r \sin\theta)\). Avec \(\varphi(r, \theta) = r\cos\theta\), \(\psi(r, \theta) = r\sin\theta\), la règle de la chaîne donne $$ \frac{\partial g}{\partial r} = \cos\theta\,\frac{\partial f}{\partial x} + \sin\theta\,\frac{\partial f}{\partial y}, \qquad \frac{\partial g}{\partial \theta} = -r\sin\theta\,\frac{\partial f}{\partial x} + r\cos\theta\,\frac{\partial f}{\partial y}, $$ les dérivées partielles de \(f\) étant évaluées en \((r\cos\theta, r\sin\theta)\).
Le gradient en coordonnées polaires. Attention à la distinction entre les dérivées partielles de la règle de la chaîne \(\partial_r g, \partial_\theta g\) ci-dessus et le gradient euclidien. En résolvant les deux relations ci-dessus en \(\partial_x f, \partial_y f\) en un point \(M\) de coordonnées polaires \((r, \theta)\) avec \(r > 0\), et en introduisant le repère mobile orthonormé \(\vec e_r = (\cos\theta, \sin\theta)\), \(\vec e_\theta = (-\sin\theta, \cos\theta)\), on obtient $$ \nabla f(M) = \frac{\partial g}{\partial r}\,\vec e_r + \frac{1}{r}\,\frac{\partial g}{\partial \theta}\,\vec e_\theta \qquad (r > 0). $$ Le facteur \(1/r\) est essentiel : \(\partial_\theta g\) n'est pas à lui seul une coordonnée du gradient.
Méthode — Appliquer la règle de la chaîne, changer de variables dans une EDP
- Identifier le changement de variables \((u, v) \mapsto (\varphi, \psi)\) et écrire \(h(u, v) = f(\varphi(u, v), \psi(u, v))\).
- Calculer \(\partial_u h, \partial_v h\) par la règle de la chaîne (somme sur les variables intermédiaires \(\alpha, \beta\)).
- Pour convertir une EDP : exprimer les anciennes dérivées partielles \(\partial_\alpha f, \partial_\beta f\) en fonction des nouvelles \(\partial_u h, \partial_v h\) en inversant les relations de la règle de la chaîne — possible là où le système linéaire en \((\partial_\alpha f, \partial_\beta f)\) est inversible, par exemple pour le changement polaire avec \(r > 0\) — substituer dans l'équation, et lire l'EDP simplifiée.
Compétences à pratiquer
- Changer de variables
III.3
Dérivées partielles d'ordre 2 et théorème de Schwarz
Dériver à nouveau une dérivée partielle donne une dérivée partielle d'ordre \(2\) \(\frac{\partial^2 f}{\partial x_i \partial x_j} = \partial_i(\partial_j f)\). Une fonction dont les dérivées partielles jusqu'à l'ordre \(2\) existent toutes et sont continues est de classe \(\mathcal{C}^2\). Le théorème de Schwarz affirme alors que l'ordre de dérivation est sans importance : \(\frac{\partial^2 f}{\partial x_i \partial x_j} = \frac{\partial^2 f}{\partial x_j \partial x_i}\). Cette symétrie est ce qui rend symétrique la matrice hessienne de la section suivante, et c'est l'hypothèse de travail des équations aux dérivées partielles d'ordre \(2\).
Définition — Dérivées partielles d'ordre 2 et classe \(\mathcal{C}^2\)
Soit \(U\) un ouvert de \(\mathbb{R}^p\), \(f \colon U \to \mathbb{R}\) et \(a \in U\). Lorsque \(\partial_j f\) existe sur \(U\) et admet elle-même une \(i\)-ème dérivée partielle en \(a\), la dérivée partielle d'ordre \(2\) est $$ \frac{\partial^2 f}{\partial x_i \partial x_j}(a) = \partial_i(\partial_j f)(a), \qquad \text{et } \frac{\partial^2 f}{\partial x_i^2}(a) = \partial_i(\partial_i f)(a). $$ La fonction \(f\) est de classe \(\mathcal{C}^2\) sur \(U\) si toutes ses dérivées partielles jusqu'à l'ordre \(2\) existent sur \(U\) et sont continues sur \(U\) ; l'ensemble est noté \(\mathcal{C}^2(U, \mathbb{R})\). Théorème — Schwarz
Soit \(U\) un ouvert de \(\mathbb{R}^p\) et \(f \colon U \to \mathbb{R}\) de classe \(\mathcal{C}^2\) sur \(U\). Alors pour tout \(i, j\) et tout \(a \in U\), $$ \frac{\partial^2 f}{\partial x_i \partial x_j}(a) = \frac{\partial^2 f}{\partial x_j \partial x_i}(a). $$
Admis (la démonstration est hors programme). L'idée est de comparer, pour une fonction \(\mathcal{C}^2\) de deux variables, la double différence symétrique \(f(a + h e_i + k e_j) - f(a + h e_i) - f(a + k e_j) + f(a)\) dans les deux ordres : en appliquant la relation des accroissements finis à une variable dans chaque variable dans l'un ou l'autre ordre, puis en faisant \((h, k) \to (0, 0)\) et en utilisant la continuité des dérivées partielles secondes, on fait converger les deux ordres vers la même valeur.
Exemple — Calcul et vérification de Schwarz
Pour \(f(x, y) = x^2 y^3 + e^{xy}\), qui est \(\mathcal{C}^2\) sur \(\mathbb{R}^2\) : $$ \frac{\partial f}{\partial y} = 3 x^2 y^2 + x\,e^{xy}, \quad \frac{\partial^2 f}{\partial x \partial y} = 6 x y^2 + (1 + xy)\,e^{xy}; $$ $$ \frac{\partial f}{\partial x} = 2 x y^3 + y\,e^{xy}, \quad \frac{\partial^2 f}{\partial y \partial x} = 6 x y^2 + (1 + xy)\,e^{xy}. $$ Les deux sont égales, comme le prédit Schwarz. Exemple — Une EDP simple du second ordre
Sur un rectangle ouvert \(\Omega = I \times J \subset \mathbb{R}^2\), résoudre \(\dfrac{\partial^2 f}{\partial x \partial y} = 0\) pour \(f \in \mathcal{C}^2(\Omega, \mathbb{R})\). L'équation se lit \(\partial_x(\partial_y f) = 0\) ; sur le rectangle, pour chaque \(y\) fixé la fonction \(x \mapsto \partial_y f(x, y)\) a une dérivée en \(x\) nulle sur l'intervalle \(I\), donc est constante en \(x\) : \(\partial_y f(x, y) = H(y)\) pour une certaine \(H \in \mathcal{C}^1(J, \mathbb{R})\). En intégrant en \(y\) à \(x\) fixé, \(f(x, y) = K(y) + G(x)\), où \(K\) est une primitive de \(H\) sur \(J\) et la « constante d'intégration » \(G(x)\) dépend de la variable figée \(x\) ; la régularité de \(f\) impose \(G \in \mathcal{C}^2(I, \mathbb{R})\) et \(K \in \mathcal{C}^2(J, \mathbb{R})\). Réciproquement, toute telle \(f\) vérifie \(\partial_y f = K'(y)\), puis \(\partial_x(\partial_y f) = 0\), ce sont donc exactement les solutions. Méthode — Calculer des dérivées secondes, vérifier Schwarz, résoudre une EDP simple
- Dériver une fois pour obtenir \(\partial_j f\), puis dériver le résultat par rapport à \(x_i\) pour obtenir \(\frac{\partial^2 f}{\partial x_i \partial x_j}\).
- Pour une fonction \(\mathcal{C}^2\), Schwarz permet d'échanger librement l'ordre : \(\frac{\partial^2 f}{\partial x_i \partial x_j} = \frac{\partial^2 f}{\partial x_j \partial x_i}\) — utiliser l'ordre le plus simple à calculer.
- Pour une EDP simple sur un rectangle : la réécrire comme « une dérivée partielle est nulle / dépend de moins de variables » sur chaque intervalle, intégrer une variable à la fois, et assembler la solution générale à partir de fonctions arbitraires d'une variable.
Compétences à pratiquer
- Dérivées partielles d'ordre supérieur et Schwarz
IV
Extrema locaux et globaux
IV.1
Points critiques et condition nécessaire d'ordre 1
La recherche des extrema d'une fonction de deux variables suit le plan d'une variable : un extremum local situé à l'intérieur de l'ouvert force la variation d'ordre \(1\) à s'annuler dans toutes les directions, c'est-à-dire \(\nabla f = 0\). Un tel point est dit critique. La condition n'est que nécessaire : un point critique peut être un minimum, un maximum, ou un col (point selle) — la sous-section suivante les départage avec les données d'ordre \(2\). Comme à une variable, un extremum sur la frontière du domaine n'est pas forcément un point critique et s'étudie à part.
Définition — Extremum local et global, point critique
Soit \(A \subset \mathbb{R}^2\), \(f \colon A \to \mathbb{R}\) et \(a \in A\). - \(f\) admet un maximum local (resp.\ minimum local) en \(a\) s'il existe \(r > 0\) avec \(f(x) \le f(a)\) (resp.\ \(f(x) \ge f(a)\)) pour tout \(x \in A \cap B(a, r)\). Un maximum global (resp.\ minimum) est lorsque l'inégalité vaut pour tout \(x \in A\).
- Lorsque \(f\) est de classe \(\mathcal{C}^1\) sur un ouvert \(U\) et \(a \in U\), \(a\) est un point critique de \(f\) si \(\nabla f(a) = 0\), c'est-à-dire si toutes les dérivées partielles d'ordre \(1\) s'annulent en \(a\).
Proposition — Un extremum local sur un ouvert est un point critique
Soit \(U\) un ouvert de \(\mathbb{R}^2\) et \(f \colon U \to \mathbb{R}\) de classe \(\mathcal{C}^1\). Si \(f\) admet un extremum local en \(a \in U\), alors \(a\) est un point critique de \(f\) : \(\nabla f(a) = 0\).
Écrivons \(a = (a_1, a_2)\) et considérons l'application partielle \(\phi \colon x \mapsto f(x, a_2)\). Comme \(U\) est ouvert et que \(f\) admet un extremum local en \(a\), \(\phi\) admet un extremum local en \(a_1\), atteint en un point intérieur d'un intervalle (pas une borne). Le théorème d'une variable (une fonction dérivable ayant un extremum local intérieur a une dérivée nulle en ce point) donne \(\phi'(a_1) = \frac{\partial f}{\partial x}(a) = 0\). Le même argument avec la seconde application partielle \(y \mapsto f(a_1, y)\) donne \(\frac{\partial f}{\partial y}(a) = 0\). Donc \(\nabla f(a) = 0\).
Exemple — Recherche des points critiques
Pour \(f(x, y) = -2x^2 + 6xy - 2y^2 - 4x - 4y\) sur \(\mathbb{R}^2\) : \(\nabla f(x, y) = (-4x + 6y - 4,\ 6x - 4y - 4)\). La résolution du système linéaire \(-4x + 6y - 4 = 0\) et \(6x - 4y - 4 = 0\) donne l'unique point critique \((x, y) = (2, 2)\). Exemple — La condition n'est que nécessaire
Pour \(f(x, y) = x^2 - y^2\) sur \(\mathbb{R}^2\) : \(\nabla f = (2x, -2y)\) ne s'annule qu'en \((0, 0)\). Pourtant \((0,0)\) n'est pas un extremum : \(f(t, 0) = t^2 > 0\) et \(f(0, t) = -t^2 < 0\) pour \(t \neq 0\), donc \(f\) prend les deux signes arbitrairement près de \((0,0)\). L'origine est un point col. Compétences à pratiquer
- Trouver les points critiques
IV.2
Matrice hessienne et formule de Taylor–Young à l'ordre 2
Le comportement d'ordre \(2\) d'une fonction \(\mathcal{C}^2\) est capté par sa matrice hessienne — le tableau symétrique des dérivées partielles d'ordre \(2\) (symétrique par Schwarz). La formule de Taylor–Young à l'ordre \(2\) développe l'accroissement au second ordre, la hessienne fournissant la partie quadratique. En un point critique, où la partie d'ordre \(1\) s'annule, le signe de cette partie quadratique décide de la nature du point — l'objet de la sous-section suivante.
Définition — Matrice hessienne
Soit \(U\) un ouvert de \(\mathbb{R}^p\), \(f \colon U \to \mathbb{R}\) de classe \(\mathcal{C}^2\) et \(a \in U\). La matrice hessienne de \(f\) en \(a\) est la matrice symétrique des dérivées partielles d'ordre \(2\), $$ H_f(a) = \left( \frac{\partial^2 f}{\partial x_i \partial x_j}(a) \right)_{1 \le i, j \le p} \in \mathcal{M}_p(\mathbb{R}). $$ Pour \(p = 2\), $$ H_f(a) = \begin{pmatrix} \dfrac{\partial^2 f}{\partial x^2}(a) & \dfrac{\partial^2 f}{\partial x \partial y}(a) \\
\dfrac{\partial^2 f}{\partial x \partial y}(a) & \dfrac{\partial^2 f}{\partial y^2}(a) \end{pmatrix}, $$ qui est symétrique par le théorème de Schwarz. Théorème — Formule de Taylor–Young à l'ordre 2 pour deux variables
Soit \(U\) un ouvert de \(\mathbb{R}^2\), \(f \colon U \to \mathbb{R}\) de classe \(\mathcal{C}^2\) et \(a \in U\). Alors, pour \(h = (h_1, h_2)\) avec \(a + h \in U\) et \(\norme{h}\) petit, $$ f(a + h) = f(a) + \langle \nabla f(a),\ h \rangle + \tfrac{1}{2}\, {}^{t}h\, H_f(a)\, h + o(\norme{h}^2), $$ où \({}^{t}h\, H_f(a)\, h = \frac{\partial^2 f}{\partial x^2}(a)\,h_1^2 + 2\frac{\partial^2 f}{\partial x \partial y}(a)\,h_1 h_2 + \frac{\partial^2 f}{\partial y^2}(a)\,h_2^2\).
Admise (la démonstration est hors programme). Elle raffine la formule d'ordre \(1\) en poussant le développement de Taylor–Young à une variable à l'ordre \(2\) dans chaque variable et en utilisant la continuité des dérivées partielles secondes ; le terme croisé \(2\,\partial^2_{xy} f(a)\,h_1 h_2\) provient de la symétrie de Schwarz des dérivées croisées.
Exemple — Une hessienne calculée
Pour \(f(x, y) = x^4 + y^4 - (x - y)^2\) sur \(\mathbb{R}^2\) (qui est \(\mathcal{C}^2\)) : $$ \frac{\partial f}{\partial x} = 4x^3 - 2(x - y), \quad \frac{\partial f}{\partial y} = 4y^3 + 2(x - y), $$ donc \(H_f(x, y) = \begin{pmatrix} 12 x^2 - 2 & 2 \\ 2 & 12 y^2 - 2 \end{pmatrix}\). En \((0, 0)\), \(H_f(0, 0) = \begin{pmatrix} -2 & 2 \\ 2 & -2 \end{pmatrix}\), avec \(\det H_f(0,0) = 0\) et \(\operatorname{tr} H_f(0,0) = -4\). Compétences à pratiquer
- Calculer la hessienne et le développement d'ordre 2
IV.3
Nature d'un point critique, extrema globaux
En un point critique d'une fonction \(\mathcal{C}^2\) de deux variables, le développement d'ordre \(2\) se réduit à \(f(a + h) - f(a) = \tfrac{1}{2}\, {}^{t}h\, H_f(a)\, h + o(\norme{h}^2)\), donc le comportement local est gouverné par le signe de la forme quadratique \({}^{t}h\, H_f(a)\, h\). La hessienne étant une matrice symétrique réelle \(2 \times 2\), ses deux valeurs propres \(\lambda, \mu\) sont réelles, et leurs signes se lisent sur le déterminant \(\det H_f(a) = \lambda\mu\) et la trace \(\operatorname{tr} H_f(a) = \lambda + \mu\) — sans avoir à calculer les valeurs propres elles-mêmes. La classification ci-dessous est énoncée pour deux variables, là où le programme place l'étude des extrema. Les extrema globaux sur une partie fermée bornée se trouvent ensuite en combinant les points critiques intérieurs avec une étude séparée de la frontière.
Théorème — Nature d'un point critique à deux variables
Soit \(U\) un ouvert de \(\mathbb{R}^2\), \(f \colon U \to \mathbb{R}\) de classe \(\mathcal{C}^2\), et \(a\) un point critique de \(f\). Soit \(\lambda, \mu\) les valeurs propres (réelles) de la hessienne \(H_f(a)\), de sorte que \(\det H_f(a) = \lambda\mu\) et \(\operatorname{tr} H_f(a) = \lambda + \mu\). Alors : - si \(\lambda > 0\) et \(\mu > 0\) (i.e.\ \(\det H_f(a) > 0\) et \(\operatorname{tr} H_f(a) > 0\)) : \(f\) admet un minimum local en \(a\) ;
- si \(\lambda < 0\) et \(\mu < 0\) (i.e.\ \(\det H_f(a) > 0\) et \(\operatorname{tr} H_f(a) < 0\)) : \(f\) admet un maximum local en \(a\) ;
- si \(\lambda, \mu\) sont de signes strictement opposés (i.e.\ \(\det H_f(a) < 0\)) : \(a\) est un point col (point selle), ni maximum ni minimum ;
- si \(\det H_f(a) = 0\) (une valeur propre est nulle) : le test est non concluant et une étude directe est nécessaire.
Comme \(H = H_f(a)\) est symétrique réelle, le théorème spectral fournit une base orthonormée de vecteurs propres : \(H = P D P^{-1}\) avec \(P \in \mathrm{O}_2(\mathbb{R})\) et \(D = \operatorname{diag}(\lambda, \mu)\). En posant \(h' = P^{-1} h = {}^{t}P h\), la partie quadratique devient \({}^{t}h\, H\, h = {}^{t}h'\, D\, h' = \lambda\,h_1'^2 + \mu\,h_2'^2\), et \(\norme{h'} = \norme{h}\) (\(P\) orthogonale). Au point critique, la formule d'ordre \(2\) s'écrit \(f(a + h) - f(a) = \tfrac{1}{2}(\lambda h_1'^2 + \mu h_2'^2) + o(\norme{h}^2)\).
Si \(\lambda, \mu > 0\), alors \(\lambda h_1'^2 + \mu h_2'^2 \ge c\,\norme{h}^2\) avec \(c = \min(\lambda, \mu) > 0\), qui domine le reste \(o(\norme{h}^2)\) pour \(\norme{h}\) petit : \(f(a + h) - f(a) > 0\), un minimum local strict. Le cas \(\lambda, \mu < 0\) est symétrique (maximum local). Si \(\lambda > 0 > \mu\), alors selon \(h' = (t, 0)\) la différence est \(\approx \tfrac{1}{2}\lambda t^2 > 0\) et selon \(h' = (0, t)\) elle est \(\approx \tfrac{1}{2}\mu t^2 < 0\) : \(f\) prend les deux signes près de \(a\), un col. Lorsque \(\det H = 0\) une valeur propre s'annule, la partie quadratique est dégénérée, et le signe de l'accroissement dépend des termes \(o(\norme{h}^2)\), donc aucune conclusion ne suit de \(H\) seule.
Si \(\lambda, \mu > 0\), alors \(\lambda h_1'^2 + \mu h_2'^2 \ge c\,\norme{h}^2\) avec \(c = \min(\lambda, \mu) > 0\), qui domine le reste \(o(\norme{h}^2)\) pour \(\norme{h}\) petit : \(f(a + h) - f(a) > 0\), un minimum local strict. Le cas \(\lambda, \mu < 0\) est symétrique (maximum local). Si \(\lambda > 0 > \mu\), alors selon \(h' = (t, 0)\) la différence est \(\approx \tfrac{1}{2}\lambda t^2 > 0\) et selon \(h' = (0, t)\) elle est \(\approx \tfrac{1}{2}\mu t^2 < 0\) : \(f\) prend les deux signes près de \(a\), un col. Lorsque \(\det H = 0\) une valeur propre s'annule, la partie quadratique est dégénérée, et le signe de l'accroissement dépend des termes \(o(\norme{h}^2)\), donc aucune conclusion ne suit de \(H\) seule.
Les trois types non dégénérés de point critique, lus sur la surface représentative \(z = f(x, y)\) : un minimum local (une cuvette, \(\lambda, \mu > 0\)), un maximum local (un dôme, \(\lambda, \mu < 0\)), et un col (un point selle, \(\lambda\mu < 0\)). 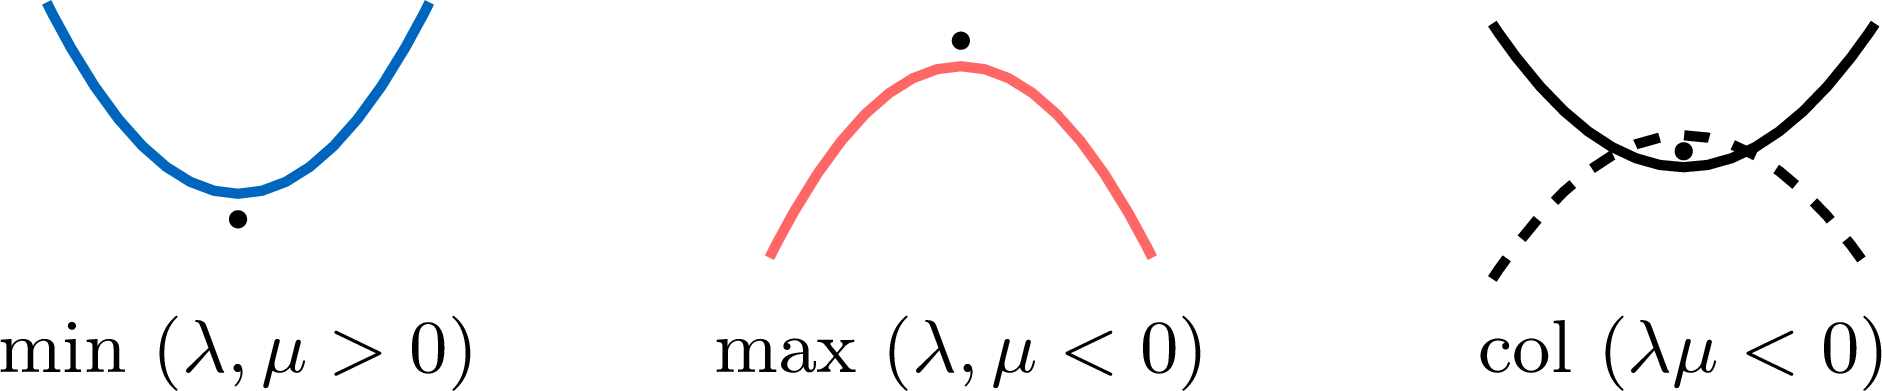
Exemple — Classer les points critiques
Prenons \(f(x, y) = x^4 + y^4 - (x - y)^2\) sur \(\mathbb{R}^2\) (hessienne calculée plus haut). Les points critiques résolvent \(4x^3 = 2(x - y)\), \(4y^3 = -2(x - y)\), donnant \(x^3 + y^3 = 0\), d'où \(y = -x\) et \(4x^3 = 4x\), c'est-à-dire \(x \in \{0, 1, -1\}\). Les points critiques sont \((0,0)\), \((1, -1)\), \((-1, 1)\).En \((1, -1)\) : \(H_f = \begin{pmatrix} 10 & 2 \\ 2 & 10 \end{pmatrix}\), \(\det = 96 > 0\), \(\operatorname{tr} = 20 > 0\) — un minimum local. De même en \((-1, 1)\) par symétrie. En \((0,0)\), \(\det H_f = 0\), donc le test est non concluant ; un examen direct montre \(f(t, t) = 2t^4 \ge 0\) tandis que \(f(t, -t) = 2t^4 - 4t^2 < 0\) pour \(t \neq 0\) petit, donc \((0,0)\) n'est ni maximum ni minimum.
Exemple — Un extremum global sur un fermé borné
Déterminer les extrema de \(f(x, y) = x^2 + 2y^2\) sur le disque fermé \(A = \overline{B}(0, 1)\). Comme \(f\) est continue sur la partie fermée bornée \(A\), elle est bornée et atteint un minimum et un maximum (théorème des bornes atteintes).
Intérieur. Sur le disque ouvert, \(\nabla f = (2x, 4y)\) ne s'annule qu'en \((0, 0)\), où \(f(0,0) = 0\). La hessienne \(\begin{pmatrix} 2 & 0 \\ 0 & 4 \end{pmatrix}\) a \(\det = 8 > 0\), \(\operatorname{tr} = 6 > 0\), donc \((0,0)\) est un minimum local ; comme \(f \ge 0\) partout, c'est le minimum global, de valeur \(0\).
Frontière. Paramétrons le cercle unité par \(x = \cos t\), \(y = \sin t\), \(t \in [-\pi, \pi]\), et posons \(g(t) = f(\cos t, \sin t) = \cos^2 t + 2\sin^2 t = 1 + \sin^2 t\). Ceci est maximal quand \(\sin^2 t = 1\), c'est-à-dire en \(t = \pm\frac{\pi}{2}\), donnant les points \((0, \pm 1)\) de valeur \(2\). En comparant la valeur critique intérieure \(0\) avec les valeurs au bord dans \([1, 2]\) : le minimum global est \(0\) en \((0,0)\) et le maximum global est \(2\) en \((0, 1)\) et \((0, -1)\).
Frontière. Paramétrons le cercle unité par \(x = \cos t\), \(y = \sin t\), \(t \in [-\pi, \pi]\), et posons \(g(t) = f(\cos t, \sin t) = \cos^2 t + 2\sin^2 t = 1 + \sin^2 t\). Ceci est maximal quand \(\sin^2 t = 1\), c'est-à-dire en \(t = \pm\frac{\pi}{2}\), donnant les points \((0, \pm 1)\) de valeur \(2\). En comparant la valeur critique intérieure \(0\) avec les valeurs au bord dans \([1, 2]\) : le minimum global est \(0\) en \((0,0)\) et le maximum global est \(2\) en \((0, 1)\) et \((0, -1)\).
Méthode — Trouver les extrema locaux et globaux de \(f \colon \mathbb{R}^2 \to \mathbb{R}\)
- Extrema locaux sur un ouvert. Trouver les points critiques en résolvant \(\nabla f = 0\). En chacun, calculer \(H_f\), puis \(\det H_f\) et \(\operatorname{tr} H_f\) : déterminant positif et trace positive \(\Rightarrow\) minimum, déterminant positif et trace négative \(\Rightarrow\) maximum, déterminant négatif \(\Rightarrow\) col, déterminant nul \(\Rightarrow\) étude directe.
- Extrema globaux sur un fermé borné non vide \(A\). Ils existent par le théorème des bornes atteintes. Calculer \(f\) aux points critiques intérieurs, puis étudier \(f\) sur la frontière de \(A\) (souvent ramenable à un problème d'une variable par une paramétrisation de la frontière, par exemple un cercle ou une arête de polygone). Le min / max global est la plus petite / grande valeur parmi tous ces candidats.
Compétences à pratiquer
- Classer les points critiques et extrema globaux
V
Fonctions vectorielles de plusieurs variables
V.1
Continuité et dérivées partielles coordonnée par coordonnée
La dernière section ouvre le cadre aux fonctions \(f \colon A \to \mathbb{R}^n\) avec \(A \subset \mathbb{R}^p\) et \(p, n \le 3\), l'arrivée \(\mathbb{R}^n\) étant munie de sa norme euclidienne. La notion de limite et de continuité se transporte mot pour mot, la valeur absolue étant remplacée par la norme euclidienne de \(\mathbb{R}^n\) au membre de droite \(\norme{f(x) - \ell}\). Tout se ramène ensuite aux fonctions coordonnées : en écrivant \(f = (f_1, \dots, f_n)\), la fonction \(f\) est continue (resp.\ de classe \(\mathcal{C}^1\), de classe \(\mathcal{C}^2\)) si et seulement si chaque coordonnée \(f_k \colon A \to \mathbb{R}\) l'est, et les dérivées partielles se prennent coordonnée par coordonnée. Aucun objet nouveau n'est introduit — la théorie de plusieurs variables à valeurs réelles des sections précédentes est appliquée à chaque \(f_k\) à son tour.
Définition — Fonction vectorielle, fonctions coordonnées
Soit \(A \subset \mathbb{R}^p\) et \(f \colon A \to \mathbb{R}^n\). Écrire \(f(x) = (f_1(x), \dots, f_n(x))\) définit les fonctions coordonnées \(f_k \colon A \to \mathbb{R}\). Lorsque \(a\) est un point intérieur de \(A\), les dérivées partielles de \(f\) en \(a\) se prennent coordonnée par coordonnée : \(\partial_i f(a) = (\partial_i f_1(a), \dots, \partial_i f_n(a)) \in \mathbb{R}^n\), lorsque chacune existe. Proposition — Caractérisation coordonnée par coordonnée
Soit \(A \subset \mathbb{R}^p\) et \(f = (f_1, \dots, f_n) \colon A \to \mathbb{R}^n\). - \(f\) est continue en \(a \in A\) (resp.\ sur \(A\)) si et seulement si chaque coordonnée \(f_k\) l'est.
- Sur un ouvert \(U\) de \(\mathbb{R}^p\) avec \(U \subset A\), \(f\) est de classe \(\mathcal{C}^1\) (resp.\ \(\mathcal{C}^2\)) sur \(U\) si et seulement si chaque \(f_k\) l'est, les dérivées partielles de tout ordre étant prises coordonnée par coordonnée.
Pour chaque \(k\), la \(k\)-ème coordonnée est \(f_k = \pi_k \circ f\) où \(\pi_k \colon \mathbb{R}^n \to \mathbb{R}\) est la \(k\)-ème projection, continue et \(1\)-lipschitzienne (\(\lvert y_k \rvert \le \norme{y}\)). Réciproquement \(\norme{f(x) - f(a)} \le \sum_k \lvert f_k(x) - f_k(a) \rvert\) (ou la majoration par le max), donc la continuité / convergence de toutes les coordonnées donne celle de \(f\). La même équivalence s'applique à chaque dérivée partielle \(\partial_i f = (\partial_i f_1, \dots, \partial_i f_n)\) et, en itérant, aux dérivées partielles d'ordre \(2\) ; la classe est déterminée par l'existence et la continuité de ces dérivées partielles coordonnée par coordonnée.
Exemple — Une fonction vectorielle et ses dérivées partielles
Soit \(f \colon \mathbb{R}^3 \to \mathbb{R}^2\), \(f(x, y, z) = (x^2 y + z,\ x^2 - y^2 + xz)\). Chaque coordonnée est polynomiale, donc \(\mathcal{C}^2\) sur \(\mathbb{R}^3\), donc \(f\) est \(\mathcal{C}^2\). Ses dérivées partielles d'ordre \(1\), coordonnée par coordonnée, sont $$ \partial_x f = (2xy,\ 2x + z), \quad \partial_y f = (x^2,\ -2y), \quad \partial_z f = (1,\ x). $$ Le tableau de ces dérivées partielles des fonctions coordonnées, appelé matrice jacobienne \(J_f = \begin{pmatrix} 2xy & x^2 & 1 \\ 2x + z & -2y & x \end{pmatrix}\) (ligne \(k\) = les dérivées partielles de \(f_k\)), rassemble toute l'information d'ordre \(1\). Ce n'est ici que ce tableau de dérivées partielles d'ordre \(1\) ; l'interprétation différentielle de \(J_f\) n'est pas utilisée. Méthode — Étudier une fonction vectorielle de plusieurs variables
- Écrire \(f = (f_1, \dots, f_n)\) en coordonnées.
- Ramener toute question (continuité, classe \(\mathcal{C}^1\) ou \(\mathcal{C}^2\), dérivées partielles de tout ordre) à la question correspondante sur chaque coordonnée scalaire \(f_k\), traitée par les méthodes des sections précédentes.
- Réassembler les réponses coordonnée par coordonnée.
Compétences à pratiquer
- Travailler coordonnée par coordonnée
VI
Pour aller plus loin
Compétences à pratiquer
- Problèmes de synthèse
Aller à la section