Éducation Nationale Française · PTSI
Géométrie du plan et de l'espace
Ce chapitre reprend la géométrie du plan et de l'espace, vue au lycée, et la munit des outils du programme de prépa : le produit scalaire, le produit mixte dans le plan, le produit vectoriel et le produit mixte dans l'espace. On travaille partout avec des coordonnées dans un repère orthonormé fixé : chaque objet — une droite, un cercle, un plan, une sphère — est décrit par une équation, et chaque question géométrique (distance, orthogonalité, aire, volume, intersection) devient un calcul. Le plan \(\mathbb{R}^2\) et l'espace \(\mathbb{R}^3\) sont supposés orientés : un repère orthonormé direct est fixé une fois pour toutes, ce qui donne un signe au produit mixte dans le plan et une direction au produit vectoriel.
I
Géométrie du plan
I.1
Modes de repérage
Le plan est rapporté à un repère orthonormé fixe \((O ; \vec\imath, \vec\jmath)\). On repère un point soit par ses coordonnées cartésiennes, soit — lorsque les distances à l'origine et les angles sont centraux — par ses coordonnées polaires.
Définition — Coordonnées cartésiennes et polaires
Un point \(M\) du plan a pour coordonnées cartésiennes \((x, y)\) lorsque \(\overrightarrow{OM} = x\,\vec\imath + y\,\vec\jmath\). Pour \(M \ne O\), un couple \((r, \theta)\) avec \(r > 0\) est un système de coordonnées polaires de \(M\) lorsque $$ x = r\cos\theta, \qquad y = r\sin\theta . $$ Alors \(r = \sqrt{x^2 + y^2} = OM\) est unique, et \(\theta\) est défini modulo \(2\pi\). L'origine \(O\) a \(r = 0\) et aucun angle défini. Exemple
Le point \(M(1 ; 1)\) a \(r = \sqrt 2\) et \(\theta = \pi/4\), donc \(M\) a pour coordonnées polaires \((\sqrt 2, \pi/4)\). Exemple
Le point de coordonnées polaires \((2, 2\pi/3)\) a pour coordonnées cartésiennes \(x = 2\cos(2\pi/3) = -1\) et \(y = 2\sin(2\pi/3) = \sqrt 3\), soit \((-1 ; \sqrt 3)\). Méthode — Convertir entre coordonnées cartésiennes et polaires
Des polaires aux cartésiennes, appliquer \(x = r\cos\theta\), \(y = r\sin\theta\). Des cartésiennes aux polaires (pour \(M \ne O\)), calculer \(r = \sqrt{x^2 + y^2}\), puis trouver \(\theta\) à partir de \(\cos\theta = x/r\) et \(\sin\theta = y/r\) ensemble (une seule équation laisse une ambiguïté de signe). 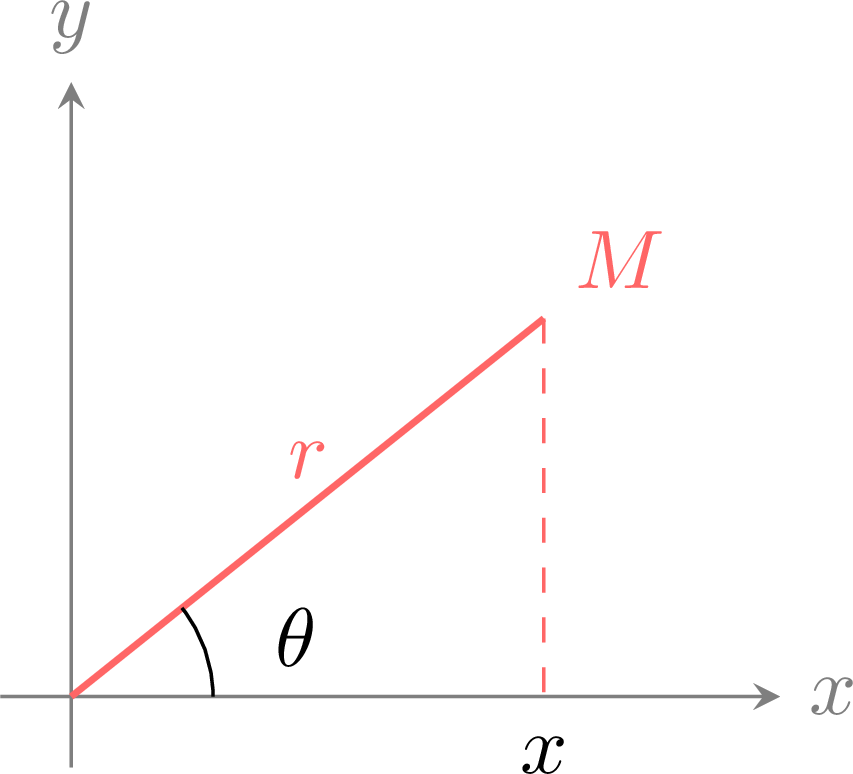
Compétences à pratiquer
- Convertir entre systèmes de coordonnées
I.2
Produit scalaire
Le produit scalaire mesure longueurs et angles. On en donne la définition géométrique, puis l'expression en base orthonormée, qui transforme toute question de longueur et d'orthogonalité en calcul.
Définition — Norme euclidienne et produit scalaire
Pour un vecteur \(\vec u = (x, y)\) de \(\mathbb{R}^2\), la norme euclidienne est \(\|\vec u\| = \sqrt{x^2 + y^2}\). Le produit scalaire de deux vecteurs est $$ \vec u \cdot \vec v = \begin{cases} \|\vec u\|\,\|\vec v\|\cos(\widehat{\vec u, \vec v}) & \text{si } \vec u \ne \vec 0 \text{ et } \vec v \ne \vec 0,\\
0 & \text{sinon.} \end{cases} $$ Proposition — Propriétés du produit scalaire
Le produit scalaire est symétrique et bilinéaire. Dans la base orthonormée \((\vec\imath, \vec\jmath)\), pour \(\vec u = (x, y)\) et \(\vec v = (x', y')\), $$ \vec u \cdot \vec v = x x' + y y' , \qquad \|\vec u\|^2 = \vec u \cdot \vec u . $$ Deux vecteurs sont orthogonaux si et seulement si \(\vec u \cdot \vec v = 0\). De plus \(\|\vec u + \vec v\|^2 = \|\vec u\|^2 + \|\vec v\|^2 + 2\,\vec u \cdot \vec v\), d'où la formule de polarisation \(\vec u \cdot \vec v = \tfrac12\big(\|\vec u + \vec v\|^2 - \|\vec u\|^2 - \|\vec v\|^2\big)\). L'équivalence des formes géométrique et analytique est admise (hors programme). Exemple
Pour \(\vec u = (3 ; 1)\) et \(\vec v = (-1 ; 2)\), \(\vec u \cdot \vec v = 3(-1) + 1\cdot 2 = -1\) et \(\|\vec u\| = \sqrt{10}\). Exemple
Les vecteurs \((2 ; 1)\) et \((-1 ; 2)\) sont orthogonaux, car \(2(-1) + 1\cdot 2 = 0\). Méthode — Tester l'orthogonalité et calculer une distance
Pour tester si \(\overrightarrow{AB} \perp \overrightarrow{AC}\), calculer \(\overrightarrow{AB} \cdot \overrightarrow{AC}\) en coordonnées : il est nul si et seulement si les vecteurs sont orthogonaux. La distance entre deux points est \(AB = \|\overrightarrow{AB}\| = \sqrt{(x_B - x_A)^2 + (y_B - y_A)^2}\).
On part de l'expression en coordonnées \(\vec u \cdot \vec v = xx' + yy'\) (admise équivalente à la définition géométrique). Avec \(\vec u = (x,y)\), \(\vec v = (x',y')\) : $$ \begin{aligned} \|\vec u + \vec v\|^2 &= (x+x')^2 + (y+y')^2 \\
&= (x^2+y^2) + (x'^2+y'^2) + 2(xx'+yy') && \text{(développement)} \\
&= \|\vec u\|^2 + \|\vec v\|^2 + 2\,\vec u \cdot \vec v. \end{aligned} $$ En résolvant en \(\vec u \cdot \vec v\), on obtient la formule de polarisation.
Exemple
Calculer l'angle entre \(\vec u = (1 ; 0)\) et \(\vec v = (1 ; 1)\).
$$ \cos(\widehat{\vec u, \vec v}) = \frac{\vec u \cdot \vec v}{\|\vec u\|\,\|\vec v\|} = \frac{1}{1 \cdot \sqrt 2} = \frac{\sqrt 2}{2}, $$ donc l'angle vaut \(\pi/4\).
Méthode — Projeter orthogonalement un vecteur sur une direction
Le projeté orthogonal de \(\vec v\) sur la direction d'un vecteur non nul \(\vec u\) est \(\dfrac{\vec u \cdot \vec v}{\|\vec u\|^2}\,\vec u\) ; sa longueur algébrique est \(\dfrac{\vec u \cdot \vec v}{\|\vec u\|}\). 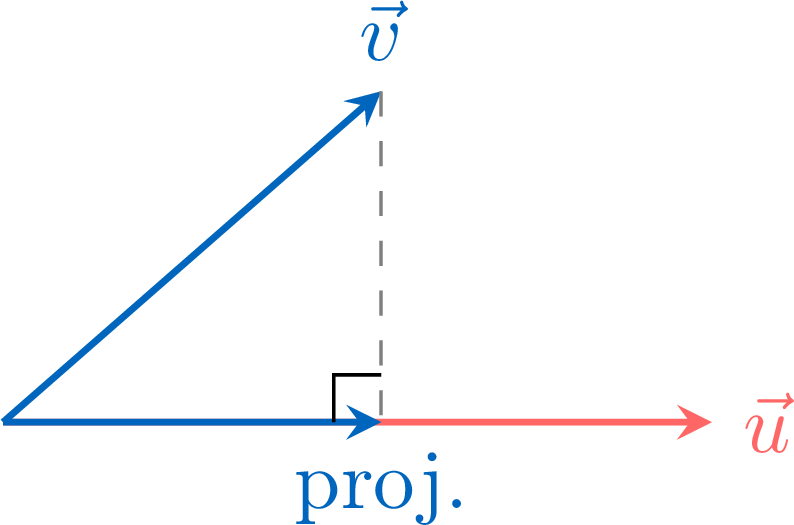
Compétences à pratiquer
- Calculer produits scalaires et angles
I.3
Produit mixte dans le plan
Dans le plan orienté, le produit mixte de deux vecteurs mesure l'aire orientée qu'ils engendrent. C'est l'analogue plan d'un déterminant et il détecte la colinéarité.
Définition — Produit mixte dans le plan
Le produit mixte de deux vecteurs du plan orienté, avec l'angle orienté \((\widehat{\vec u, \vec v})\), est $$ [\vec u, \vec v] = \begin{cases} \|\vec u\|\,\|\vec v\|\sin(\widehat{\vec u, \vec v}) & \text{si } \vec u \ne \vec 0 \text{ et } \vec v \ne \vec 0,\\
0 & \text{sinon.} \end{cases} $$ Proposition — Propriétés du produit mixte
Le produit mixte est bilinéaire et antisymétrique (\([\vec v, \vec u] = -[\vec u, \vec v]\)). Dans une base orthonormée directe, pour \(\vec u = (x, y)\) et \(\vec v = (x', y')\), $$ [\vec u, \vec v] = x y' - y x' . $$ Deux vecteurs sont colinéaires si et seulement si \([\vec u, \vec v] = 0\), et \(\bigl|[\vec u, \vec v]\bigr|\) est l'aire du parallélogramme qu'ils engendrent. L'orientation du plan est admise ; l'équivalence avec la forme analytique est admise. Exemple
Pour \(\vec u = (2 ; 1)\) et \(\vec v = (1 ; 3)\), \([\vec u, \vec v] = 2\cdot 3 - 1\cdot 1 = 5\) : le parallélogramme a pour aire \(5\), et les vecteurs ne sont pas colinéaires. Exemple
Les vecteurs \((2 ; 4)\) et \((1 ; 2)\) sont colinéaires, car \([\,(2,4),(1,2)\,] = 2\cdot 2 - 4\cdot 1 = 0\). Méthode — Calculer une aire et tester la colinéarité
L'aire orientée du triangle \(ABC\) est \(\tfrac12 [\overrightarrow{AB}, \overrightarrow{AC}]\). Trois points \(A, B, C\) sont alignés si et seulement si \([\overrightarrow{AB}, \overrightarrow{AC}] = 0\). 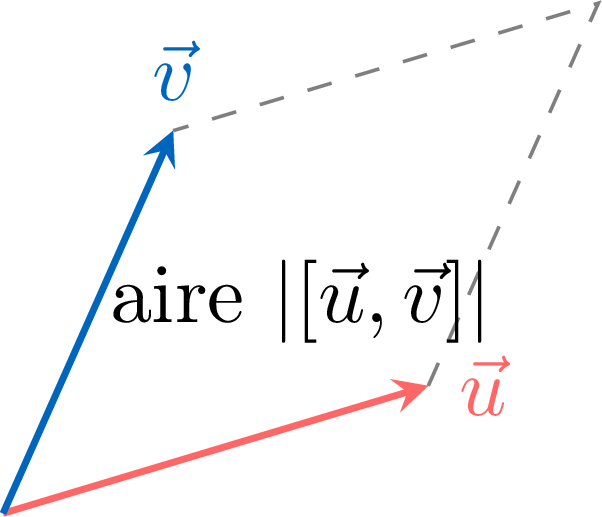
Compétences à pratiquer
- Calculer des aires et tester la colinéarité
I.4
Droites
Une droite se décrit de trois façons équivalentes : par un point et un vecteur directeur, par deux points distincts, ou par un point et un vecteur normal. Chacune fournit une représentation paramétrique et une équation cartésienne.
Définition — Droite : les trois modes
La droite passant par \(A(x_0 ; y_0)\) dirigée par \(\vec u(a, b) \ne \vec 0\), notée \(A + \mathrm{Vect}(\vec u)\), a pour représentation paramétrique \((x, y) = (x_0 + \lambda a,\ y_0 + \lambda b)\), \(\lambda \in \mathbb{R}\), et pour équation cartésienne \(b(x - x_0) - a(y - y_0) = 0\). La droite passant par \(A\) de vecteur normal \(\vec n(\alpha, \beta) \ne \vec 0\) a pour équation cartésienne \(\alpha(x - x_0) + \beta(y - y_0) = 0\). Réciproquement \(ux + vy + w = 0\) (avec \((u,v) \ne (0,0)\)) est une droite de vecteur normal \((u, v)\) et de vecteur directeur \((-v, u)\). Exemple
Déterminer une équation cartésienne de la droite passant par \(A(1 ; 2)\) et \(B(3 ; -1)\).
Un vecteur directeur est \(\overrightarrow{AB} = (2 ; -3)\), donc un vecteur normal est \((3 ; 2)\). Une équation est \(3(x - 1) + 2(y - 2) = 0\), soit $$ 3x + 2y - 7 = 0 . $$
Proposition — Distance d'un point à une droite
La distance de \(M(x_M ; y_M)\) à la droite \(D : ux + vy + w = 0\) est $$ d(M, D) = \frac{|u x_M + v y_M + w|}{\sqrt{u^2 + v^2}} . $$
Soit \(H\) le projeté orthogonal de \(M\) sur \(D\) et \(A\) un point quelconque de \(D\). Le vecteur normal \(\vec n = (u, v)\) vérifie \(\overrightarrow{AM}\cdot\vec n = u x_M + v y_M + w\) (car \(u x_A + v y_A + w = 0\)). Alors $$ \begin{aligned} d(M, D) &= MH = \frac{|\overrightarrow{AM}\cdot\vec n|}{\|\vec n\|} && \text{(projection sur la normale)} \\
&= \frac{|u x_M + v y_M + w|}{\sqrt{u^2 + v^2}}. \end{aligned} $$
Méthode — Projeté orthogonal et lignes de niveau
Le projeté orthogonal \(H\) de \(M\) sur \(D : ux + vy + w = 0\) s'obtient en écrivant \(H = M + t\,\vec n\) (le long de la normale \(\vec n = (u,v)\)) et en imposant \(H \in D\), ce qui donne \(t\). Les lignes de niveau de \(M \mapsto \vec u \cdot \overrightarrow{AM}\) (resp. \(M \mapsto [\vec u, \overrightarrow{AM}]\)) sont les droites orthogonales à \(\vec u\) (resp. parallèles à \(\vec u\)) ; le signe de l'expression partage le plan en deux demi-plans, ce qui résout les problèmes de régionnement. Exemple
Calculer la distance de \(M(1 ; 1)\) à la droite \(D : 3x + 2y - 7 = 0\).
$$ d(M, D) = \frac{|3\cdot 1 + 2\cdot 1 - 7|}{\sqrt{3^2 + 2^2}} = \frac{2}{\sqrt{13}} . $$
Exemple
La droite \(D : 3x + 2y - 7 = 0\) a pour vecteur normal \(\vec n = (3, 2)\) et pour vecteur directeur \((-2, 3)\). La figure montre \(D\), sa normale en un point, et la distance de \(M(1 ; 1)\). 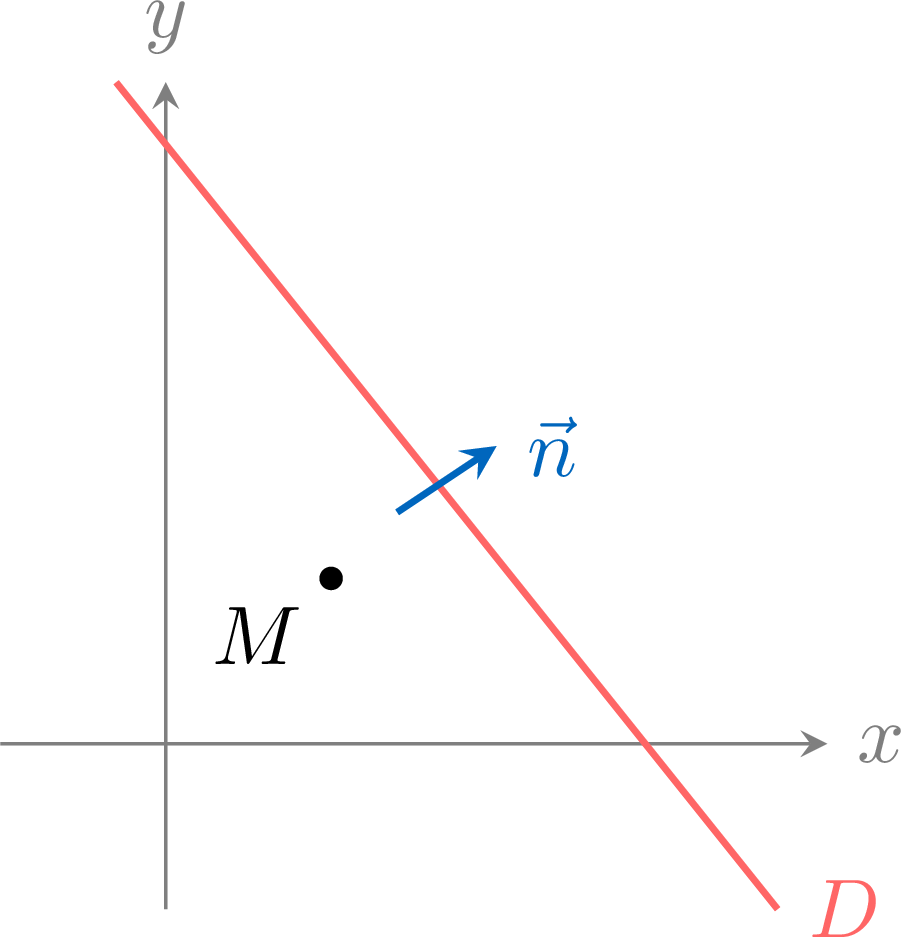
Exemple
Décrire l'ensemble des points \(M(x ; y)\) tels que \(\overrightarrow{u}\cdot\overrightarrow{OM} \ge 0\), où \(\vec u = (1 ; 1)\), ainsi que la ligne de niveau \(0\).
Ici \(\vec u \cdot \overrightarrow{OM} = x + y\). La ligne de niveau \(x + y = 0\) est la droite passant par \(O\) orthogonale à \(\vec u\) ; la condition \(x + y \ge 0\) est le demi-plan fermé du côté de \(\vec u\). 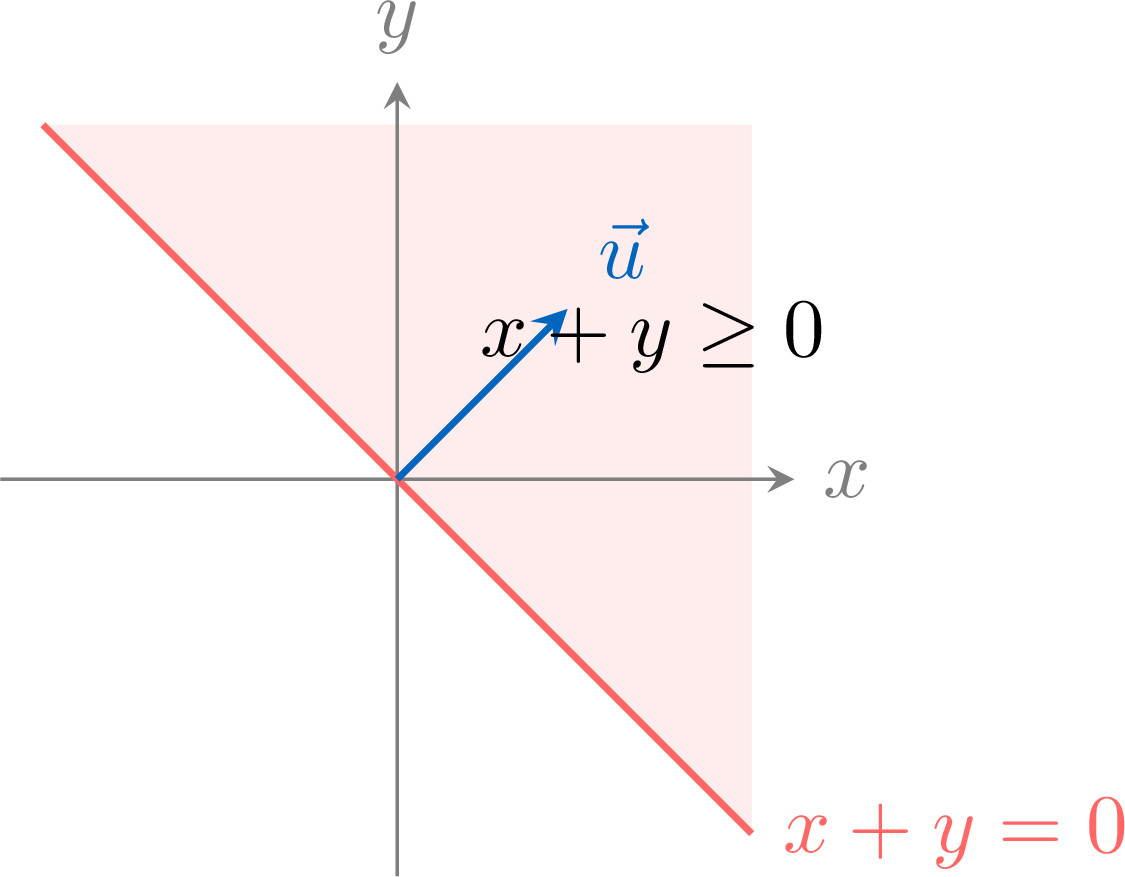
Compétences à pratiquer
- Déterminer des équations de droites et des distances
I.5
Cercles
Un cercle est l'ensemble des points à distance fixée d'un centre. Outre son équation cartésienne, il admet un paramétrage et une caractérisation utile par un angle droit.
Définition — Cercle
Le cercle de centre \(\Omega(a ; b)\) et de rayon \(R > 0\) a pour équation cartésienne \((x - a)^2 + (y - b)^2 = R^2\) et pour paramétrage \((x, y) = (a + R\cos t,\ b + R\sin t)\), \(t \in [0, 2\pi[\). Proposition — Cercle de diamètre \(AB\)
Un point \(M\) appartient au cercle de diamètre \([AB]\) (avec \(A \ne B\)) si et seulement si $$ \overrightarrow{MA} \cdot \overrightarrow{MB} = 0 . $$
Soit \(\Omega\) le milieu de \([AB]\) et \(R = \tfrac12 AB\). En écrivant \(\overrightarrow{MA} = \overrightarrow{M\Omega} + \overrightarrow{\Omega A}\) et \(\overrightarrow{MB} = \overrightarrow{M\Omega} - \overrightarrow{\Omega A}\) (car \(\overrightarrow{\Omega B} = -\overrightarrow{\Omega A}\)), $$ \begin{aligned} \overrightarrow{MA} \cdot \overrightarrow{MB} &= \|\overrightarrow{M\Omega}\|^2 - \|\overrightarrow{\Omega A}\|^2 && \text{(}(\vec a+\vec b)\cdot(\vec a-\vec b)=\|\vec a\|^2-\|\vec b\|^2\text{)} \\
&= M\Omega^2 - R^2. \end{aligned} $$ C'est nul si et seulement si \(M\Omega = R\), c'est-à-dire si \(M\) est sur le cercle de centre \(\Omega\), rayon \(R\) — le cercle de diamètre \([AB]\).
Exemple
Le cercle de centre \(\Omega(1 ; -2)\) et de rayon \(3\) a pour équation \((x - 1)^2 + (y + 2)^2 = 9\). 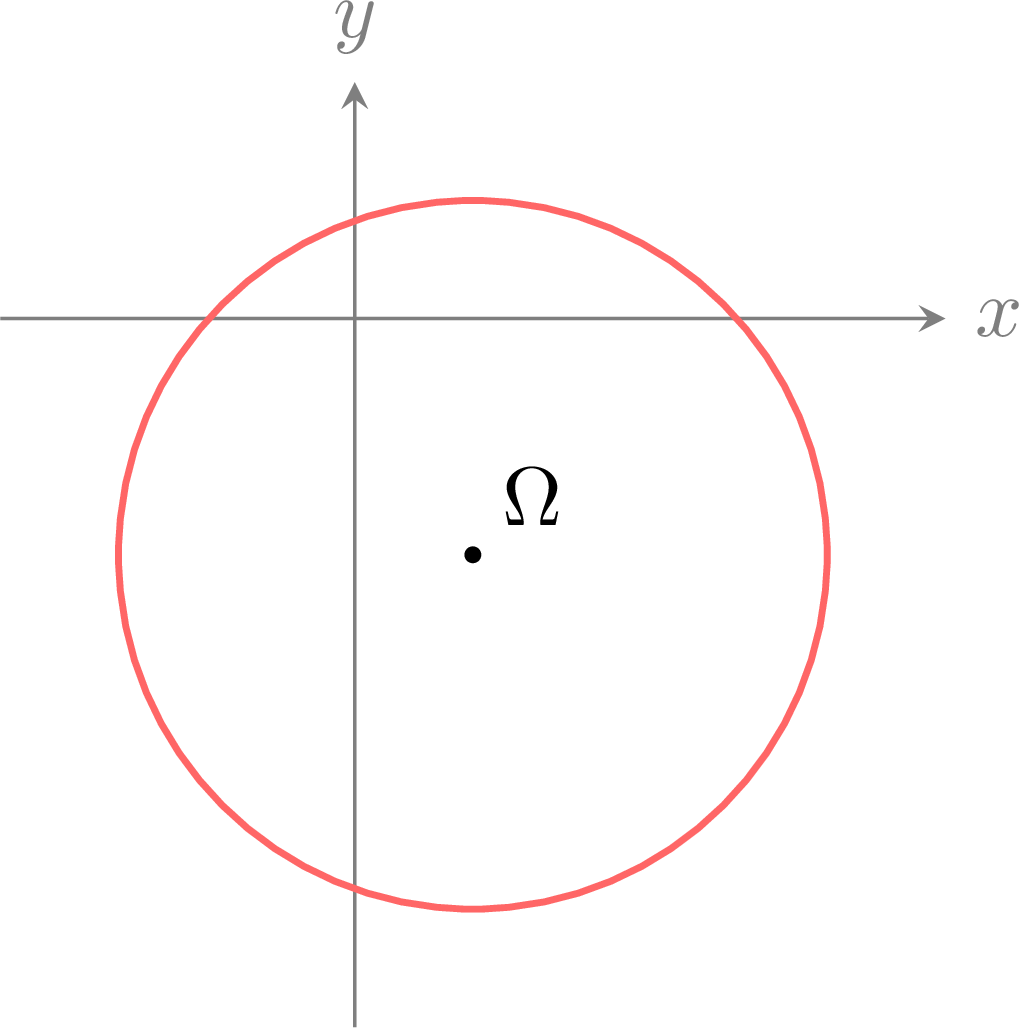
Exemple
Trouver le cercle de diamètre \([AB]\) avec \(A(0 ; 0)\) et \(B(2 ; 2)\), et vérifier la caractérisation par l'angle droit sur le point \(M(2 ; 0)\). 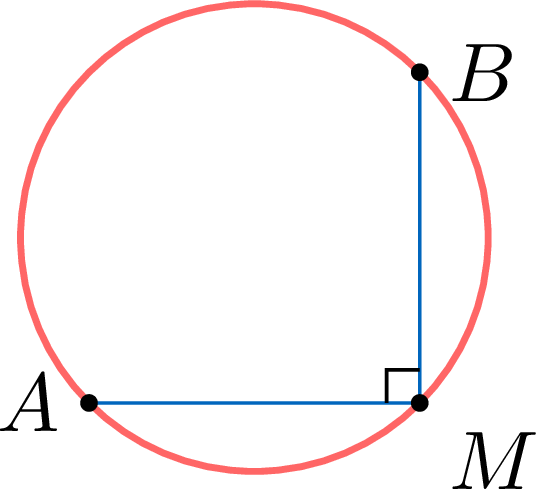
Le centre est le milieu \(\Omega(1 ; 1)\) et le rayon est \(R = \tfrac12 AB = \sqrt 2\), donc le cercle est \((x-1)^2 + (y-1)^2 = 2\). Pour \(M(2 ; 0)\) : \(\overrightarrow{MA} = (-2 ; 0)\), \(\overrightarrow{MB} = (0 ; 2)\), d'où \(\overrightarrow{MA}\cdot\overrightarrow{MB} = 0\) — \(M\) est sur le cercle, avec un angle droit en \(M\).
Exemple
Trouver l'intersection du cercle \(x^2 + y^2 = 1\) avec la droite \(y = x\).
En substituant \(y = x\), on obtient \(2x^2 = 1\), donc \(x = \pm \tfrac{1}{\sqrt 2}\). Les deux points sont \(\big(\tfrac{1}{\sqrt 2}, \tfrac{1}{\sqrt 2}\big)\) et \(\big(-\tfrac{1}{\sqrt 2}, -\tfrac{1}{\sqrt 2}\big)\).
Compétences à pratiquer
- Caractériser des cercles
II
Géométrie de l'espace
II.1
Modes de repérage
L'espace est rapporté à un repère orthonormé direct \((O ; \vec\imath, \vec\jmath, \vec k)\). Outre les coordonnées cartésiennes, les coordonnées cylindriques combinent les coordonnées polaires de la projection sur le plan \((xy)\) avec la hauteur \(z\). Le produit scalaire, la norme et la distance se transposent du plan sans changement : \(\|\vec u\| = \sqrt{x^2 + y^2 + z^2}\).
Définition — Coordonnées cartésiennes et cylindriques
Un point \(M\) a pour coordonnées cartésiennes \((x, y, z)\) lorsque \(\overrightarrow{OM} = x\,\vec\imath + y\,\vec\jmath + z\,\vec k\). Un système de coordonnées cylindriques est \((r, \theta, z)\) avec \(r \ge 0\) et $$ x = r\cos\theta, \qquad y = r\sin\theta, \qquad z = z , $$ où \((r, \theta)\) sont des coordonnées polaires du projeté de \(M\) sur le plan \((xy)\), avec \(r > 0\) (sur l'axe \(z\), \(r = 0\) et \(\theta\) est arbitraire). Exemple
Le point de coordonnées cylindriques \((2, \pi/2, 3)\) a pour coordonnées cartésiennes \((0 ; 2 ; 3)\). Exemple
Le point \(M(1 ; 1 ; 5)\) a \(r = \sqrt 2\), \(\theta = \pi/4\), \(z = 5\), donc pour coordonnées cylindriques \((\sqrt 2, \pi/4, 5)\). Méthode — Convertir entre coordonnées cartésiennes et cylindriques
Garder \(z\) inchangé et appliquer la conversion polaire plane à \((x, y)\) : \(r = \sqrt{x^2 + y^2}\) et \(\theta\) à partir de \(\cos\theta = x/r\), \(\sin\theta = y/r\) ; réciproquement \(x = r\cos\theta\), \(y = r\sin\theta\). 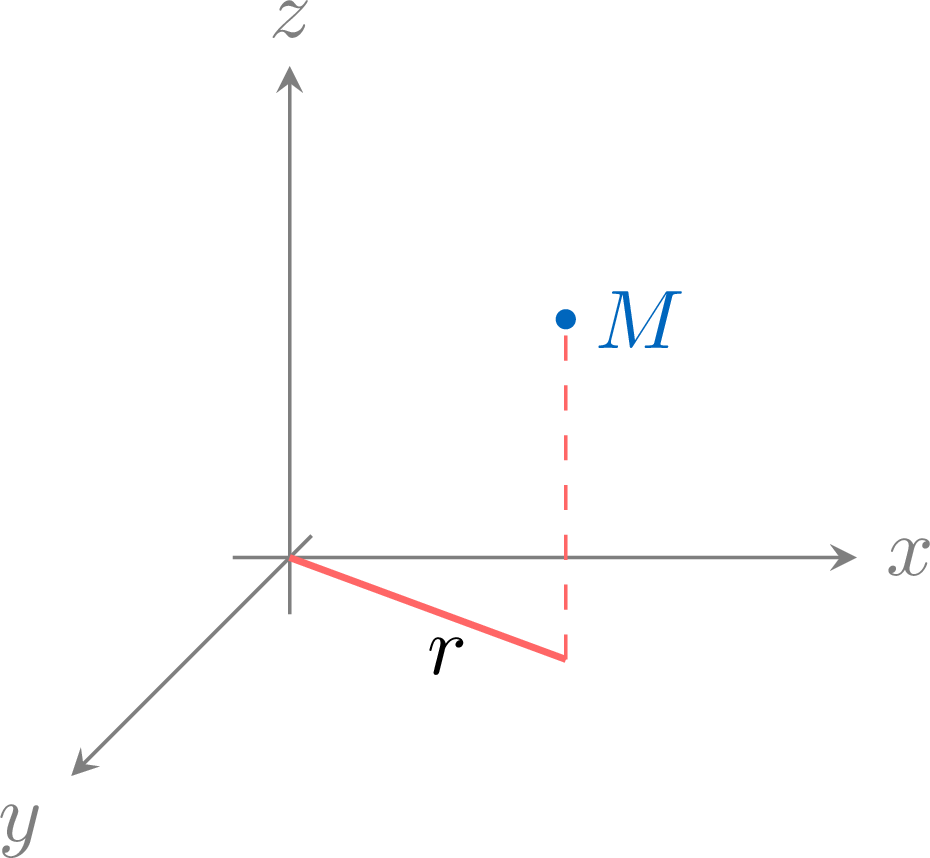
Compétences à pratiquer
- Convertir des coordonnées cylindriques
II.2
Produit scalaire
Le produit scalaire dans l'espace a la même définition géométrique et les mêmes propriétés que dans le plan, avec une troisième coordonnée ajoutée.
Définition — Produit scalaire dans l'espace
Pour \(\vec u = (x, y, z)\) et \(\vec v = (x', y', z')\), le produit scalaire est \(\vec u \cdot \vec v = \|\vec u\|\,\|\vec v\|\cos(\widehat{\vec u, \vec v})\) (et \(0\) si un vecteur est nul) ; son expression dans la base orthonormée est \(\vec u \cdot \vec v = x x' + y y' + z z'\). Proposition — Propriétés
Le produit scalaire est symétrique et bilinéaire, \(\|\vec u\|^2 = \vec u \cdot \vec u\), et \(\vec u \perp \vec v \iff \vec u \cdot \vec v = 0\). Les démonstrations sont hors programme (définition géométrique admise). Exemple
Pour \(\vec u = (1 ; 2 ; 2)\) et \(\vec v = (2 ; -1 ; 0)\), \(\vec u \cdot \vec v = 2 - 2 + 0 = 0\) : les vecteurs sont orthogonaux, et \(\|\vec u\| = 3\). Exemple
Calculer l'angle entre \(\vec u = (1 ; 1 ; 0)\) et \(\vec v = (0 ; 1 ; 1)\).
$$ \cos(\widehat{\vec u, \vec v}) = \frac{\vec u \cdot \vec v}{\|\vec u\|\,\|\vec v\|} = \frac{1}{\sqrt 2 \cdot \sqrt 2} = \frac12 , $$ donc l'angle vaut \(\pi/3\).
Méthode — Calculer angles et distances dans l'espace
Les formules du plan se transposent avec une troisième coordonnée : l'angle par \(\cos(\widehat{\vec u, \vec v}) = \dfrac{\vec u \cdot \vec v}{\|\vec u\|\,\|\vec v\|}\), la distance \(AB = \|\overrightarrow{AB}\|\), et l'orthogonalité par \(\vec u \cdot \vec v = 0\). Compétences à pratiquer
- Calculer des angles dans l'espace
II.3
Produit vectoriel
Le produit vectoriel est propre à l'espace orienté : il produit un vecteur orthogonal à deux vecteurs donnés, dont la norme est l'aire du parallélogramme qu'ils engendrent. C'est l'outil clé pour les normales aux plans.
Définition — Produit vectoriel
Pour deux vecteurs \(\vec u, \vec v\) de l'espace orienté : s'ils ne sont pas colinéaires, le produit vectoriel \(\vec u \wedge \vec v\) est le vecteur \(\vec n\) orthogonal à \(\mathrm{Vect}(\vec u, \vec v)\), de norme \(\|\vec u\|\,\|\vec v\|\,|\sin(\widehat{\vec u, \vec v})|\), tel que \((\vec u, \vec v, \vec n)\) soit une base directe ; s'ils sont colinéaires, \(\vec u \wedge \vec v = \vec 0\). Proposition — Propriétés et coordonnées
Le produit vectoriel est bilinéaire et antisymétrique (\(\vec v \wedge \vec u = -\vec u \wedge \vec v\)). Dans une base orthonormée directe, pour \(\vec u = (x, y, z)\), \(\vec v = (x', y', z')\), $$ \vec u \wedge \vec v = (y z' - z y',\ z x' - x z',\ x y' - y x') . $$ Deux vecteurs sont colinéaires si et seulement si \(\vec u \wedge \vec v = \vec 0\), et \(\|\vec u \wedge \vec v\|\) est l'aire du parallélogramme qu'ils engendrent. Les démonstrations sont hors programme (orientation de l'espace admise). Exemple
Calculer \(\vec u \wedge \vec v\) pour \(\vec u = (1 ; 0 ; 1)\) et \(\vec v = (0 ; 1 ; 1)\).
$$ \begin{aligned} \vec u \wedge \vec v &= (0\cdot 1 - 1\cdot 1,\ 1\cdot 0 - 1\cdot 1,\ 1\cdot 1 - 0\cdot 0) \\
&= (-1,\ -1,\ 1) . \end{aligned} $$ Ce vecteur est bien orthogonal à \(\vec u\) et à \(\vec v\) (les produits scalaires sont nuls).
Méthode — Trouver un vecteur normal et une aire
Un vecteur normal au plan passant par trois points non alignés \(A, B, C\) est \(\overrightarrow{AB} \wedge \overrightarrow{AC}\). L'aire du triangle \(ABC\) est \(\tfrac12 \|\overrightarrow{AB} \wedge \overrightarrow{AC}\|\). 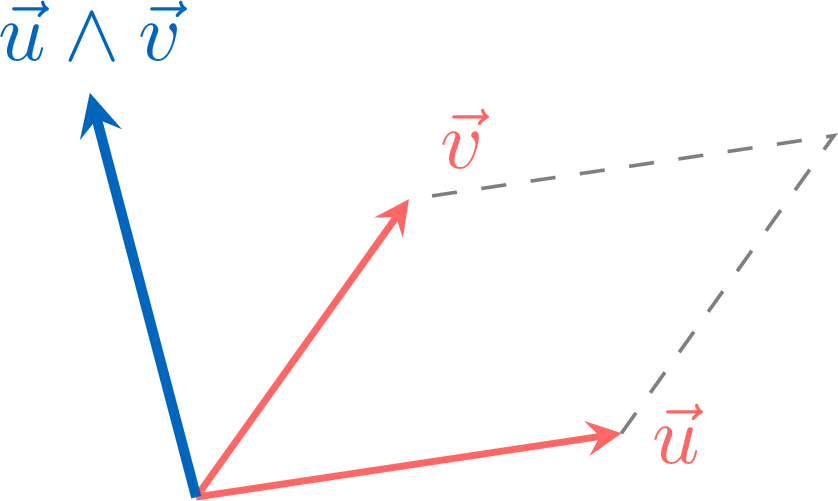
Exemple
Calculer l'aire du triangle \(ABC\) avec \(A(0 ; 0 ; 0)\), \(B(1 ; 0 ; 0)\), \(C(0 ; 2 ; 0)\).
\(\overrightarrow{AB} = (1 ; 0 ; 0)\), \(\overrightarrow{AC} = (0 ; 2 ; 0)\), donc \(\overrightarrow{AB}\wedge\overrightarrow{AC} = (0 ; 0 ; 2)\) et l'aire est \(\tfrac12\|(0,0,2)\| = 1\).
Exemple
La convention d'orientation : \((\vec u, \vec v, \vec u \wedge \vec v)\) est une base directe (règle de la main droite). Pour \(\vec\imath \wedge \vec\jmath = \vec k\), les trois axes suivent la main droite. 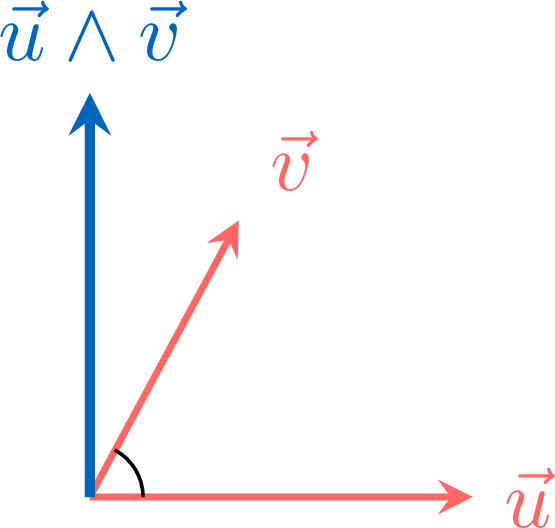
Compétences à pratiquer
- Calculer des produits vectoriels
II.4
Produit mixte
En combinant produit vectoriel et produit scalaire, on obtient le produit mixte de trois vecteurs, qui mesure le volume orienté qu'ils engendrent et détecte la coplanarité.
Définition — Produit mixte dans l'espace
Le produit mixte de trois vecteurs est \([\vec u, \vec v, \vec w] = (\vec u \wedge \vec v) \cdot \vec w\). Proposition — Propriétés du produit mixte
Le produit mixte est trilinéaire et antisymétrique. Dans une base orthonormée directe, c'est le déterminant \(3 \times 3\) des coordonnées, calculé par la règle de Sarrus ; \(\bigl|[\vec u, \vec v, \vec w]\bigr|\) est le volume du parallélépipède engendré par les trois vecteurs, et \([\vec u, \vec v, \vec w] = 0\) si et seulement si les trois vecteurs sont coplanaires. Les démonstrations sont hors programme. (Ce déterminant est revu dans le chapitre Déterminants.) Exemple
Pour \(\vec u = (1 ; 0 ; 0)\), \(\vec v = (0 ; 1 ; 0)\), \(\vec w = (1 ; 1 ; 2)\), \([\vec u, \vec v, \vec w] = (\vec u \wedge \vec v)\cdot\vec w = (0,0,1)\cdot(1,1,2) = 2\) : le parallélépipède a pour volume \(2\), et les vecteurs ne sont pas coplanaires. Méthode — Tester la coplanarité et calculer un volume
Trois vecteurs sont coplanaires si et seulement si \([\vec u, \vec v, \vec w] = 0\). Le volume du parallélépipède (resp. du tétraèdre) qu'ils engendrent est \(\bigl|[\vec u, \vec v, \vec w]\bigr|\) (resp. \(\tfrac16\bigl|[\vec u, \vec v, \vec w]\bigr|\)). 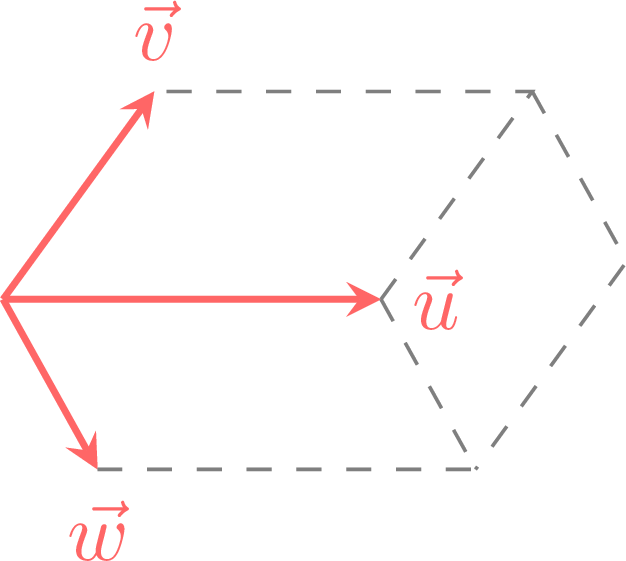
Exemple
Les vecteurs \(\vec u = (1 ; 1 ; 0)\), \(\vec v = (0 ; 1 ; 1)\), \(\vec w = (1 ; 2 ; 1)\) sont-ils coplanaires ?
\(\vec u \wedge \vec v = (1 ; -1 ; 1)\), donc \([\vec u, \vec v, \vec w] = (1,-1,1)\cdot(1,2,1) = 1 - 2 + 1 = 0\) : les trois vecteurs sont coplanaires.
Compétences à pratiquer
- Calculer des volumes et tester la coplanarité
II.5
Plans et droites
Un plan est fixé par un point et deux vecteurs non colinéaires, par un point et un vecteur normal, ou par trois points non alignés. Une droite est fixée par un point et une direction, par deux points, ou comme intersection de deux plans — auquel cas elle est décrite par un système de deux équations cartésiennes, jamais par une seule.
Définition — Plans et droites dans l'espace
Le plan passant par \(A(x_0 ; y_0 ; z_0)\) de vecteur normal \(\vec n(a, b, c) \ne \vec 0\) a pour équation cartésienne \(a(x - x_0) + b(y - y_0) + c(z - z_0) = 0\), soit \(ax + by + cz + d = 0\). Par trois points non alignés \(A, B, C\), un vecteur normal est \(\overrightarrow{AB} \wedge \overrightarrow{AC}\). Une droite est donnée paramétriquement par un point et un vecteur directeur, ou comme intersection de deux plans non parallèles par le système \(\{ax + by + cz + d = 0 ;\ a'x + b'y + c'z + d' = 0\}\). Exemple
Déterminer une équation cartésienne du plan passant par \(A(1 ; 0 ; 0)\), \(B(0 ; 1 ; 0)\), \(C(0 ; 0 ; 1)\).
Un vecteur normal est \(\overrightarrow{AB} \wedge \overrightarrow{AC} = (-1,1,0) \wedge (-1,0,1) = (1, 1, 1)\). Le plan a pour équation \(1(x - 1) + y + z = 0\), soit $$ x + y + z = 1 . $$
Proposition — Distance d'un point à un plan
La distance de \(M(x_M ; y_M ; z_M)\) au plan \(P : ax + by + cz + d = 0\) est $$ d(M, P) = \frac{|a x_M + b y_M + c z_M + d|}{\sqrt{a^2 + b^2 + c^2}} . $$
Soit \(A \in P\) et \(\vec n = (a, b, c)\) le vecteur normal. Comme pour une droite, la distance est la longueur du projeté de \(\overrightarrow{AM}\) sur \(\vec n\) : $$ \begin{aligned} d(M, P) &= \frac{|\overrightarrow{AM}\cdot\vec n|}{\|\vec n\|} && \text{(projection sur la normale)} \\
&= \frac{|a x_M + b y_M + c z_M + d|}{\sqrt{a^2 + b^2 + c^2}} && \text{(}a x_A + b y_A + c z_A + d = 0\text{)}. \end{aligned} $$
Méthode — Projeté orthogonal sur une droite ou un plan
Pour projeter \(M\) sur un plan \(P\) de normale \(\vec n\), écrire \(H = M + t\,\vec n\) et imposer \(H \in P\). Pour projeter \(M\) sur une droite \(D\) de direction \(\vec u\) passant par \(A\), écrire \(H = A + s\,\vec u\) et imposer \(\overrightarrow{HM} \cdot \vec u = 0\). Proposition — Distance d'un point à une droite dans l'espace
Pour une droite \(D\) passant par \(A\) de vecteur directeur \(\vec u \ne \vec 0\), la distance d'un point \(M\) est $$ d(M, D) = \frac{\|\overrightarrow{AM} \wedge \vec u\|}{\|\vec u\|} . $$
La distance vaut \(\|\overrightarrow{AM}\|\sin\theta\), où \(\theta\) est l'angle entre \(\overrightarrow{AM}\) et \(\vec u\). Comme \(\|\overrightarrow{AM}\wedge\vec u\| = \|\overrightarrow{AM}\|\,\|\vec u\|\sin\theta\), la division par \(\|\vec u\|\) donne la formule.
Exemple
La droite \(D\) est donnée comme intersection des plans \(x + y + z = 1\) et \(x - y = 0\). Trouver un vecteur directeur de \(D\). 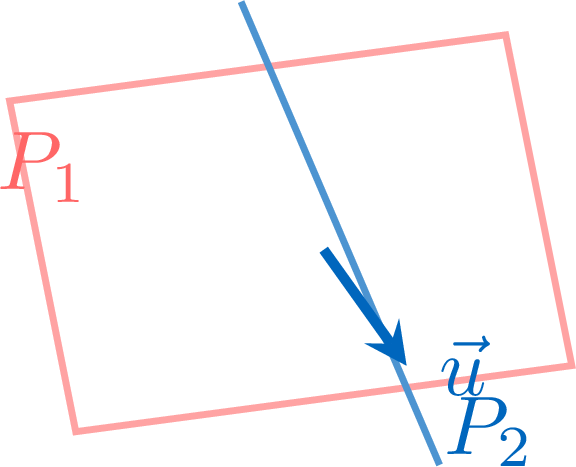
Un vecteur directeur de \(D\) est orthogonal aux deux normales \(\vec n_1 = (1,1,1)\) et \(\vec n_2 = (1,-1,0)\), donc $$ \vec u = \vec n_1 \wedge \vec n_2 = (1, 1, -2) . $$
Exemple
Calculer la distance de \(M(1 ; 0 ; 0)\) au plan \(P : x + y + z = 1\).
$$ d(M, P) = \frac{|1 + 0 + 0 - 1|}{\sqrt{1^2+1^2+1^2}} = 0 , $$ donc \(M\) appartient à \(P\) (en effet \(1 + 0 + 0 = 1\)).
Compétences à pratiquer
- Déterminer des équations de plans et de droites
II.6
Sphères
Une sphère est l'analogue spatial d'un cercle : l'ensemble des points à distance fixée d'un centre. Son intersection avec un plan est un cercle (ou un point, ou vide).
Définition — Sphère
La sphère de centre \(\Omega(a ; b ; c)\) et de rayon \(R > 0\) a pour équation cartésienne \((x - a)^2 + (y - b)^2 + (z - c)^2 = R^2\). Proposition — Intersection d'une sphère et d'un plan
Soit \(S\) la sphère de centre \(\Omega\), rayon \(R\), et \(P\) un plan à distance \(\delta = d(\Omega, P)\). Si \(\delta < R\), alors \(S \cap P\) est un cercle centré au projeté orthogonal de \(\Omega\) sur \(P\), de rayon \(\sqrt{R^2 - \delta^2}\) ; si \(\delta = R\), un point unique ; si \(\delta > R\), vide. Exemple
La sphère de centre \(O\) et de rayon \(3\), d'équation \(x^2 + y^2 + z^2 = 9\), coupe le plan \(z = 1\) selon le cercle \(x^2 + y^2 = 8\), \(z = 1\), de rayon \(2\sqrt 2\). Méthode — Trouver centre et rayon d'une sphère, étudier une intersection
À partir d'une équation développée \(x^2 + y^2 + z^2 + ax + by + cz + d = 0\), compléter les carrés pour lire le centre et le rayon. Pour une intersection sphère–plan, comparer \(\delta = d(\Omega, P)\) à \(R\) : un cercle si \(\delta < R\), un point si \(\delta = R\), vide si \(\delta > R\). 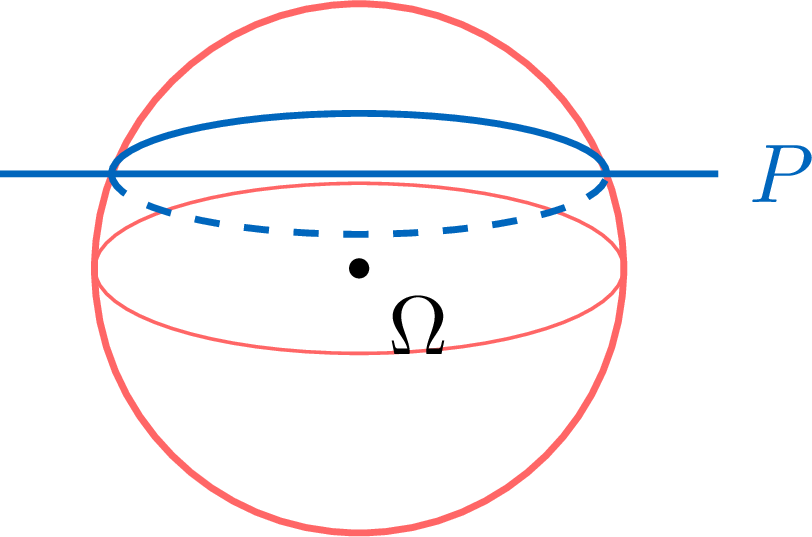
Exemple
Trouver le centre et le rayon de la sphère \(x^2 + y^2 + z^2 - 2x + 4y = 4\).
En complétant les carrés : \((x-1)^2 + (y+2)^2 + z^2 = 4 + 1 + 4 = 9\), donc le centre est \(\Omega(1 ; -2 ; 0)\) et le rayon \(R = 3\).
Compétences à pratiquer
- Caractériser des sphères
III
Pour aller plus loin
Compétences à pratiquer
- Problèmes de synthèse
Aller à la section