Éducation Nationale Française · PT
Courbes implicites et surfaces
Ce chapitre est l'application géométrique directe du calcul différentiel. Une fonction \(f\) de classe \(\mathcal{C}^1\) de deux ou trois variables décrit un objet géométrique par une seule équation : dans le plan, la courbe \(f(x, y) = 0\) ; dans l'espace, la surface \(f(x, y, z) = 0\). Dans chaque cas le gradient \(\nabla f\) est l'outil central — là où il est non nul il est normal à l'objet et pointe vers les valeurs croissantes de \(f\) — de sorte que l'équation de la tangente (une droite pour une courbe plane, un plan pour une surface) se lit sur le gradient sans machinerie supplémentaire.
Partout, l'espace est rapporté à un repère orthonormé fixe \((O, \vec{\imath}, \vec{\jmath}, \vec{k})\) et un point est identifié à sa colonne de coordonnées. On note \(\nabla f\) le gradient (le vecteur des dérivées partielles, rappelé du chapitre Calcul différentiel), \(\langle\,\cdot\,,\,\cdot\,\rangle\) le produit scalaire canonique et \(\wedge\) le produit vectoriel dans \(\mathbb{R}^3\). Le plan est : d'abord les courbes planes données par une équation \(f(x, y) = 0\) (lignes de niveau, points réguliers, tangente et normale) ; puis les surfaces de l'espace, présentées à la fois par un paramétrage \((u, v) \mapsto M(u, v)\) et par une équation \(f(x, y, z) = 0\) (plan tangent, droite normale), suivies des familles usuelles — surfaces réglées et surfaces de révolution — et des courbes tracées sur une surface, dont l'intersection de deux surfaces. Le passage d'une équation à un paramétrage, et inversement, n'est traité que sur des exemples ; la construction générale est admise.
Partout, l'espace est rapporté à un repère orthonormé fixe \((O, \vec{\imath}, \vec{\jmath}, \vec{k})\) et un point est identifié à sa colonne de coordonnées. On note \(\nabla f\) le gradient (le vecteur des dérivées partielles, rappelé du chapitre Calcul différentiel), \(\langle\,\cdot\,,\,\cdot\,\rangle\) le produit scalaire canonique et \(\wedge\) le produit vectoriel dans \(\mathbb{R}^3\). Le plan est : d'abord les courbes planes données par une équation \(f(x, y) = 0\) (lignes de niveau, points réguliers, tangente et normale) ; puis les surfaces de l'espace, présentées à la fois par un paramétrage \((u, v) \mapsto M(u, v)\) et par une équation \(f(x, y, z) = 0\) (plan tangent, droite normale), suivies des familles usuelles — surfaces réglées et surfaces de révolution — et des courbes tracées sur une surface, dont l'intersection de deux surfaces. Le passage d'une équation à un paramétrage, et inversement, n'est traité que sur des exemples ; la construction générale est admise.
I
Courbes implicites du plan
I.1
Équation cartésienne et lignes de niveau
Une fonction \(f\) de classe \(\mathcal{C}^1\) de deux variables produit, par l'équation \(f(x, y) = 0\), un ensemble de points du plan — son ensemble solution. Cet ensemble n'est pas forcément une courbe au sens naïf : selon \(f\) il peut être vide, réduit à un point, ou remplir une région. La situation propre, celle qu'étudie cette section, est la suivante : au voisinage d'un point où le gradient est non nul, l'ensemble ressemble vraiment à un arc lisse, et l'on peut parler de sa tangente. Quand le second membre varie, les équations \(f(x, y) = \lambda\) décrivent la famille des lignes de niveau de \(f\) — celles qu'une carte trace pour indiquer l'altitude. Le gradient (rappelé du chapitre Calcul différentiel : le vecteur \(\nabla f = (\partial f/\partial x,\ \partial f/\partial y)\) des dérivées partielles) gouverne tout ce qui suit. 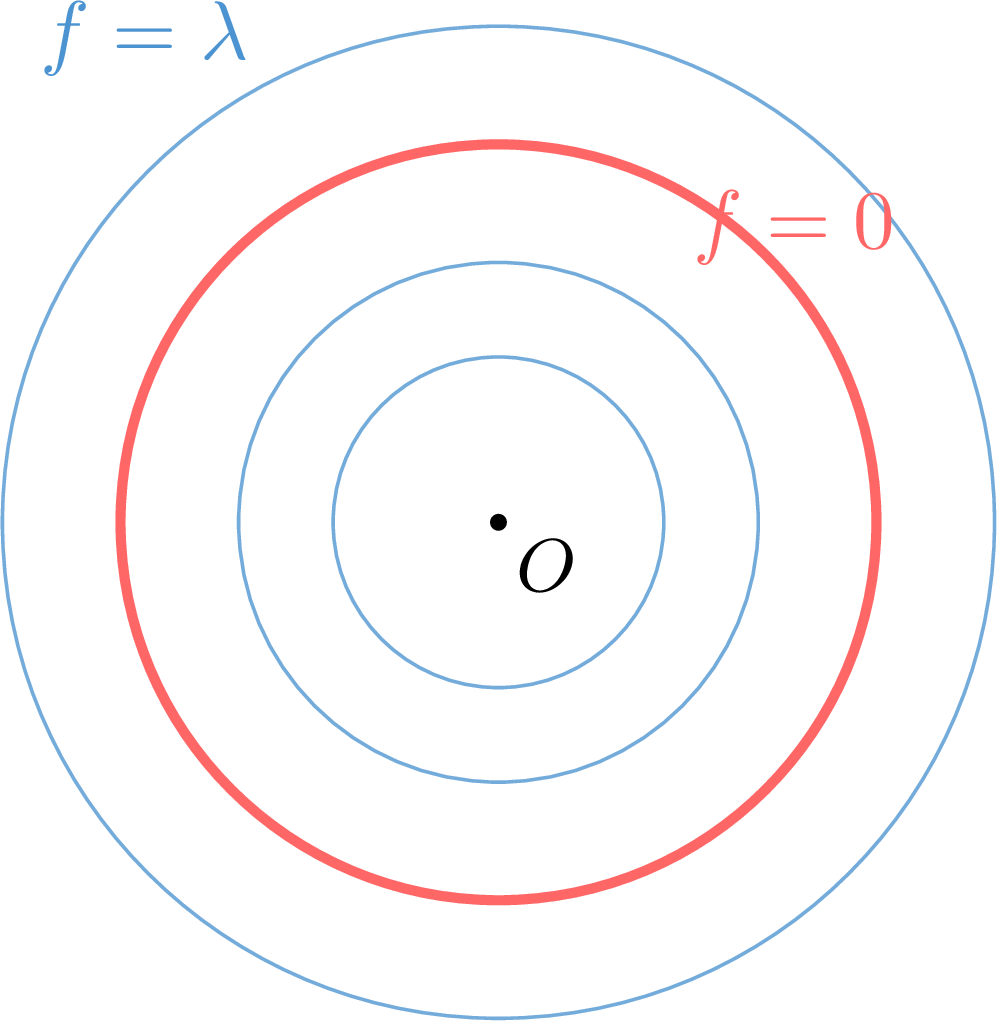
Définition — Courbe définie par une équation cartésienne
Soit \(U\) un ouvert de \(\mathbb{R}^2\) et \(f \colon U \to \mathbb{R}\) de classe \(\mathcal{C}^1\). La courbe d'équation \(f(x, y) = 0\) est l'ensemble solution $$ \Gamma = \{ (x, y) \in U : f(x, y) = 0 \}. $$ Plus généralement, pour \(\lambda \in \mathbb{R}\), la ligne de niveau de \(f\) au niveau \(\lambda\) est \(C_\lambda = \{ (x, y) \in U : f(x, y) = \lambda \}\), de sorte que \(\Gamma = C_0\). Exemple — Le cercle unité
Avec \(f(x, y) = x^2 + y^2 - 1\) sur \(U = \mathbb{R}^2\), la courbe \(f(x, y) = 0\) est le cercle unité. La ligne de niveau \(C_\lambda\) est le cercle de rayon \(\sqrt{1 + \lambda}\) pour \(\lambda > -1\), le point unique \(O\) pour \(\lambda = -1\), et l'ensemble vide pour \(\lambda < -1\) — ainsi même un \(f\) très simple a des lignes de niveau qui ne sont pas toutes des courbes. Exemple — Lignes de niveau de \(x^2 - y^2\)
Pour \(f(x, y) = x^2 - y^2\), la ligne de niveau \(C_\lambda\) est l'hyperbole \(x^2 - y^2 = \lambda\) pour \(\lambda \neq 0\) (ouverte à gauche/droite si \(\lambda > 0\), en haut/bas si \(\lambda < 0\)), et la réunion des deux droites \(y = \pm x\) pour \(\lambda = 0\). Le niveau \(0\) est particulier précisément parce que les deux droites s'y croisent. 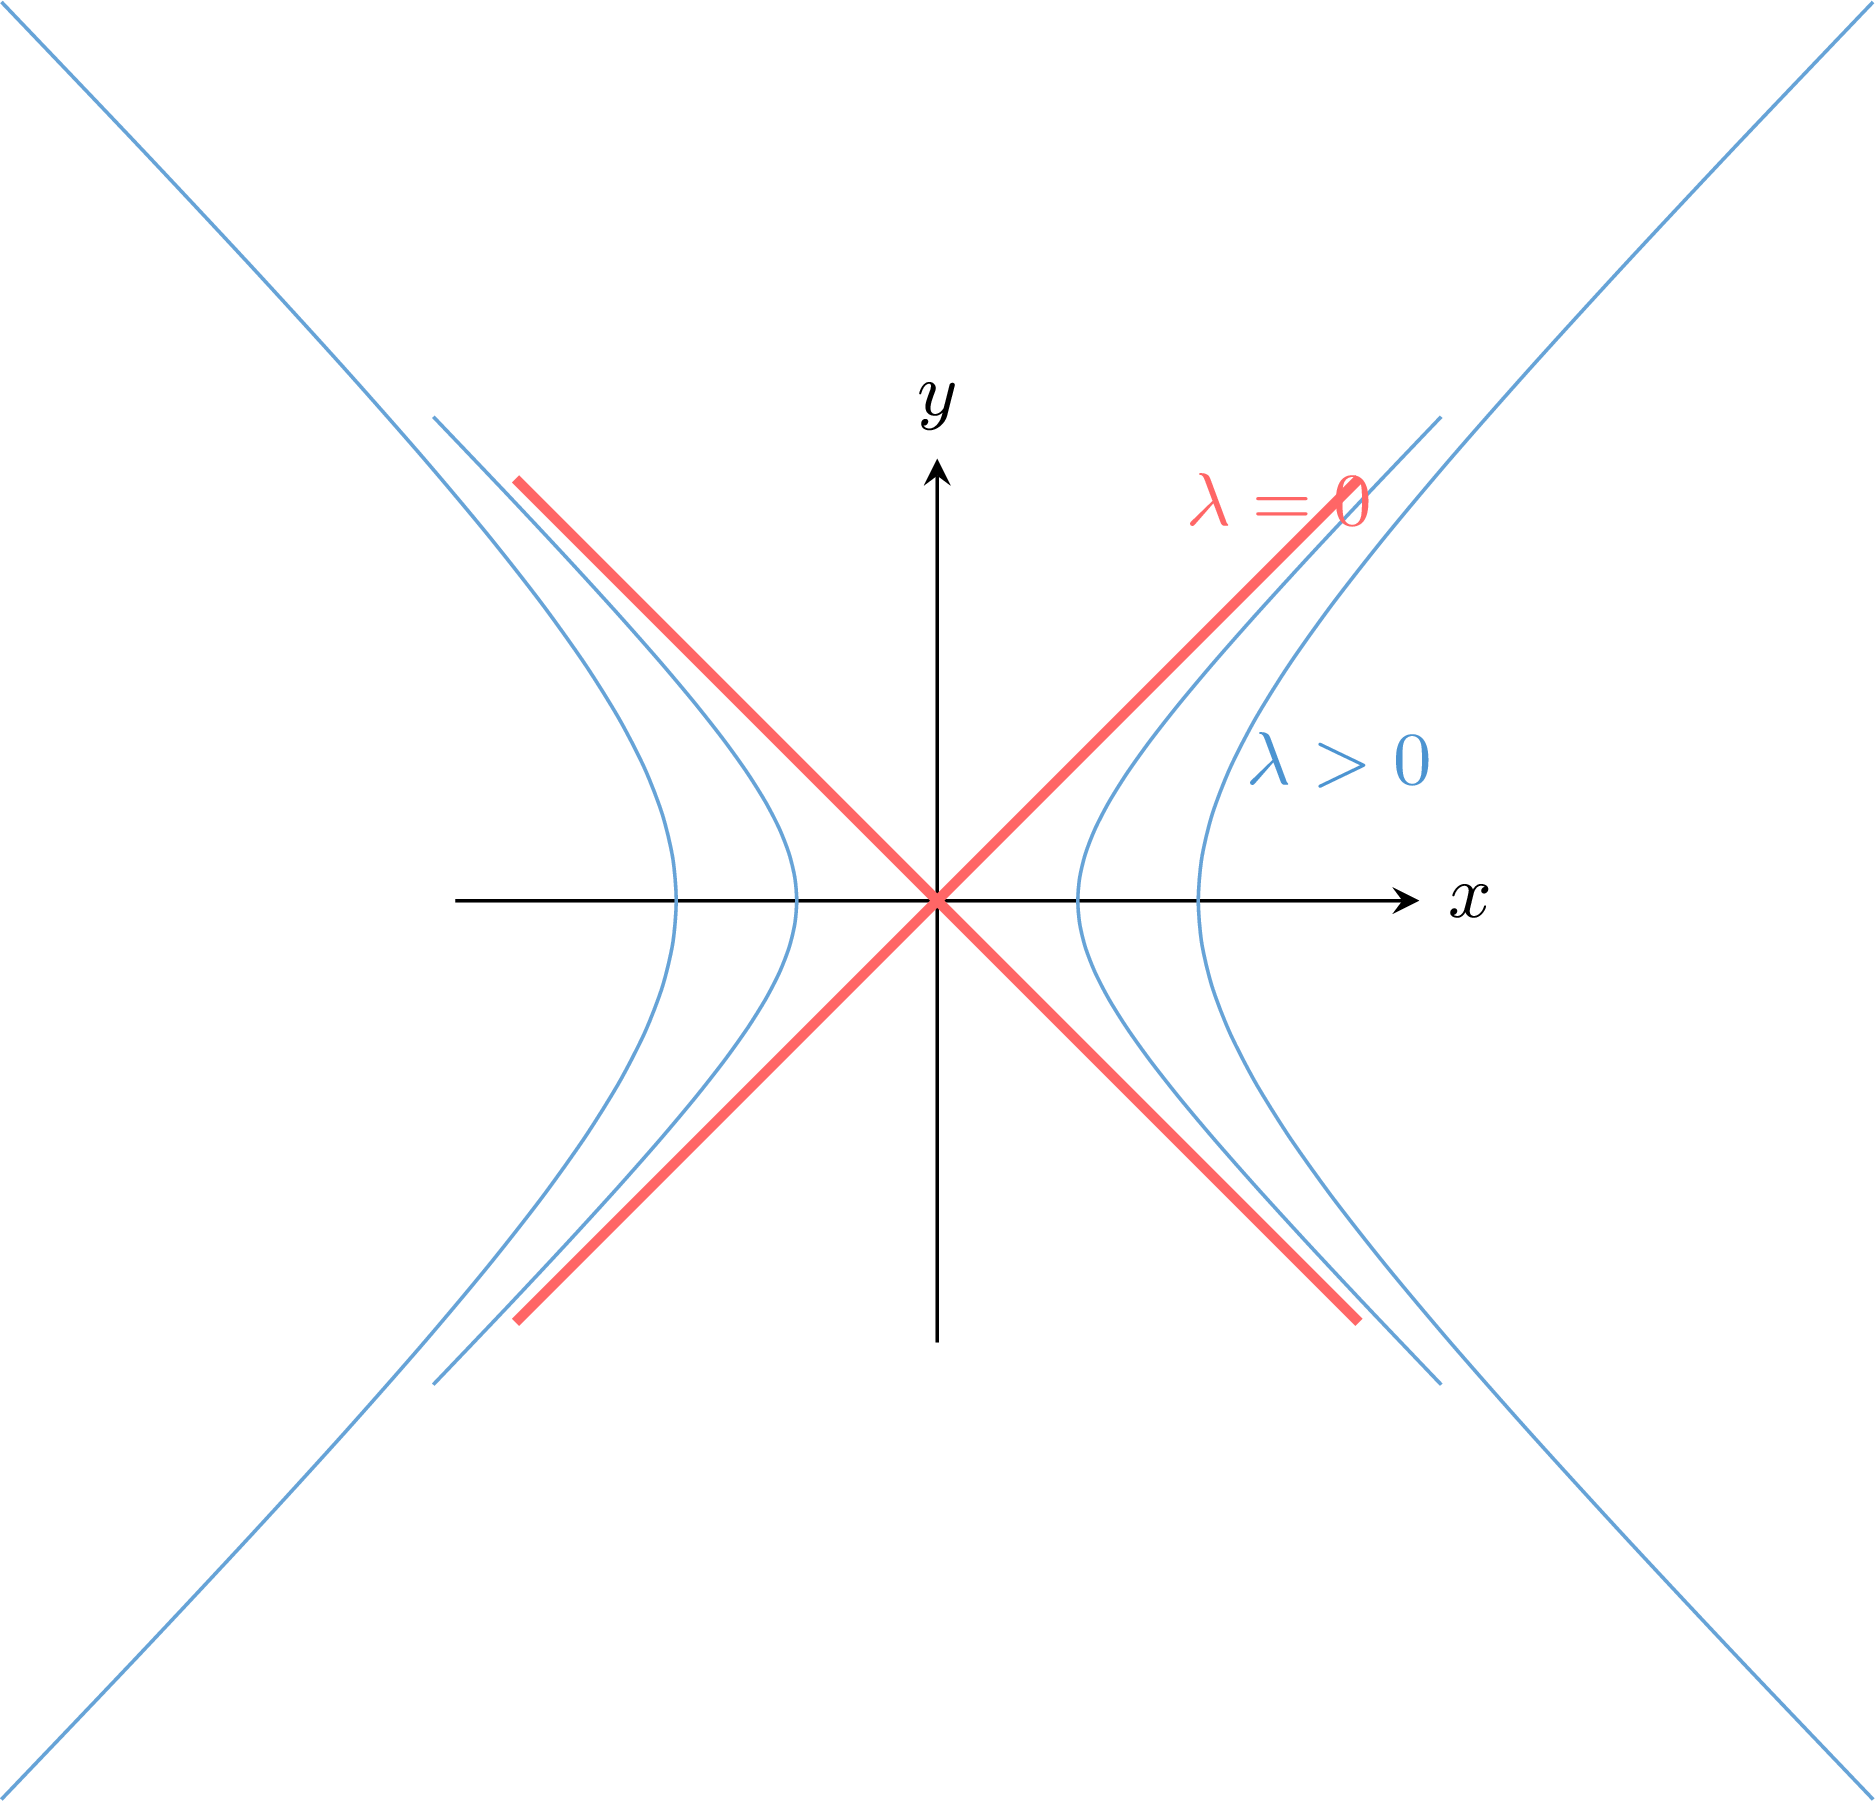
Définition — Point régulier
Soit \(\Gamma\) la courbe d'une équation donnée \(f(x, y) = 0\), avec \(f\) de classe \(\mathcal{C}^1\). Un point \(M_0 \in \Gamma\) est un point régulier (pour cette équation) si \(\nabla f(M_0) \neq 0\) ; sinon \(M_0\) est un point singulier. La régularité est attachée à la fonction \(f\) choisie, et non au seul ensemble \(\Gamma\) : par exemple \(\{x = 0\}\) et \(\{x^2 = 0\}\) ont le même support mais le second a tout point singulier. En pratique \(f\) est l'équation naturelle dont on dispose. Exemple — Une courbe régulière et un point singulier
Pour le cercle unité \(f = x^2 + y^2 - 1\), \(\nabla f(x, y) = (2x, 2y)\) ne s'annule qu'en \(O\), qui n'est pas sur le cercle ; tout point du cercle est donc régulier. En revanche, pour \(g(x, y) = y^2 - x^2(x + 1)\) la courbe \(g = 0\) passe par \(O\) avec \(\nabla g(O) = (0, 0)\) : \(O\) est singulier, et la courbe s'y croise (deux branches passent par \(O\)). C'est précisément là que l'image de l'« arc lisse » échoue, et pourquoi la régularité est requise avant de parler de tangente. 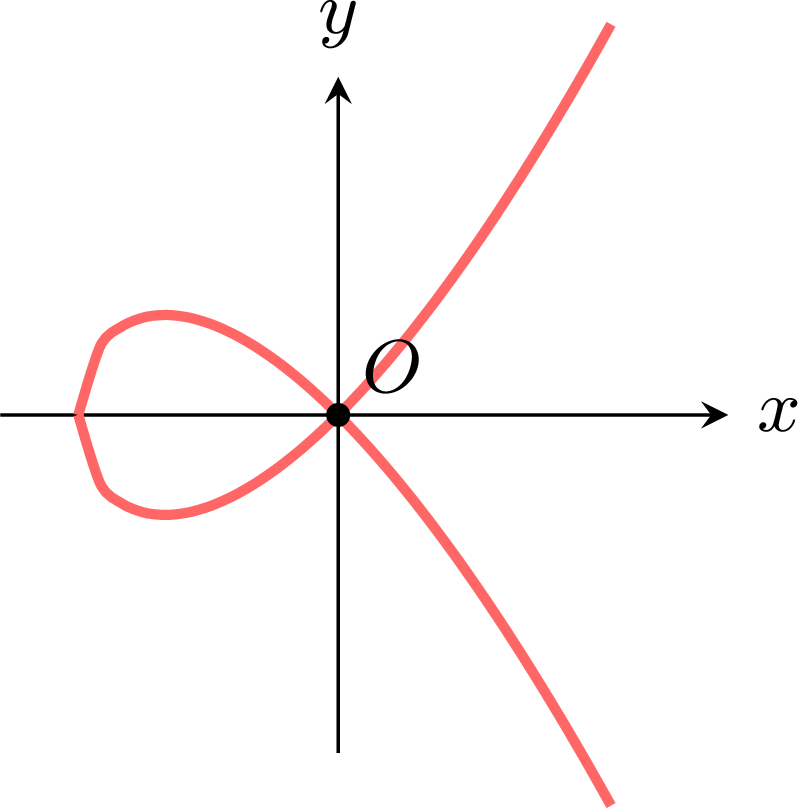
Exemple — Points réguliers d'une cubique
Pour \(f(x, y) = y^2 - x^3 - x\) le gradient est \(\nabla f(x, y) = (-3x^2 - 1,\ 2y)\). Sa première coordonnée \(-3x^2 - 1\) vaut toujours \(\le -1 < 0\), donc \(\nabla f\) ne s'annule jamais : tout point de la courbe \(y^2 = x^3 + x\) est régulier.
On admet qu'au voisinage d'un point régulier la courbe \(f(x, y) = 0\) admet un paramétrage local de classe \(\mathcal{C}^1\) — c'est-à-dire qu'il existe un arc \(\mathcal{C}^1\) \(t \mapsto \gamma(t)\), avec \(\gamma(t_0) = M_0\) et \(\gamma'(t_0) \neq 0\), dont l'image est la portion de courbe près de \(M_0\). C'est ce qui rend le mot « courbe » légitime à cet endroit, et c'est le seul fait que nous admettons ; il permet de parler de la tangente dans la sous-section suivante.
Compétences à pratiquer
- Identifier une courbe et ses points réguliers
I.2
Tangente et normale par le gradient
En un point régulier le gradient donne la tangente gratuitement. Rappelons, du chapitre Calcul différentiel, que là où \(\nabla f \neq 0\) le gradient est orthogonal à la ligne de niveau de \(f\) et pointe vers les valeurs croissantes de \(f\). La ligne de niveau passant par \(M_0\) est exactement notre courbe \(\Gamma\), donc la tangente à \(\Gamma\) en \(M_0\) est la droite passant par \(M_0\) perpendiculaire à \(\nabla f(M_0)\) — et son équation s'écrit aussitôt.
Proposition — Tangente à une courbe implicite du plan
Soit \(\Gamma\) la courbe d'équation \(f(x, y) = 0\) (\(f\) de classe \(\mathcal{C}^1\)) et \(M_0 = (x_0, y_0)\) un point régulier de \(\Gamma\). La tangente à \(\Gamma\) en \(M_0\) est la droite passant par \(M_0\) de vecteur normal \(\nabla f(M_0)\) ; son équation est $$ \frac{\partial f}{\partial x}(x_0, y_0)\,(x - x_0) + \frac{\partial f}{\partial y}(x_0, y_0)\,(y - y_0) = 0. $$
Prenons le paramétrage local \(\mathcal{C}^1\) \(\gamma\) admis ci-dessus, avec \(\gamma(t_0) = M_0\) et \(\gamma'(t_0) \neq 0\). Comme \(\gamma\) reste sur \(\Gamma\), la fonction \(t \mapsto f(\gamma(t))\) est constante égale à \(0\), donc sa dérivée en \(t_0\) s'annule. Par dérivation le long d'une courbe (rappelée du chapitre Calcul différentiel), $$ 0 = \frac{\mathrm{d}}{\mathrm{d} t}\Big|_{t_0} f(\gamma(t)) = \langle \nabla f(M_0),\ \gamma'(t_0) \rangle, $$ donc la direction tangente \(\gamma'(t_0)\) est orthogonale à \(\nabla f(M_0)\). La tangente est ainsi la droite passant par \(M_0\) de vecteur normal \(\nabla f(M_0)\), soit l'équation affichée \(\langle \nabla f(M_0),\ (x, y) - M_0 \rangle = 0\).
Définition — Normale
Avec les notations ci-dessus, la normale à \(\Gamma\) au point régulier \(M_0\) est la droite passant par \(M_0\) dirigée par \(\nabla f(M_0)\), soit \(M_0 + \mathrm{Vect}\big(\nabla f(M_0)\big)\).
La courbe, le gradient (qui lui est normal) et la tangente en un point régulier. 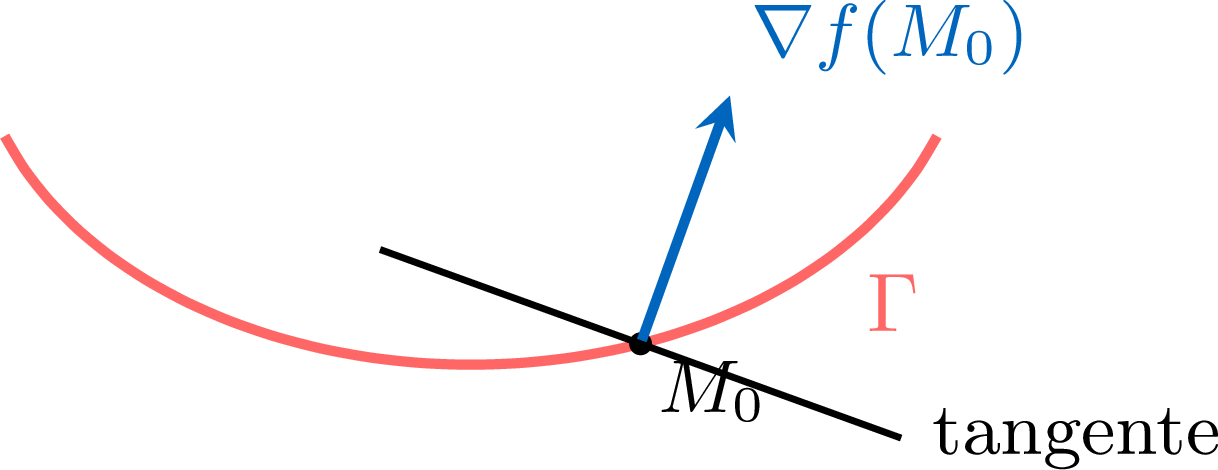
Méthode — Tangente et normale d'une courbe implicite du plan
- Écrire la courbe sous la forme \(f(x, y) = 0\) et vérifier que \(f\) est de classe \(\mathcal{C}^1\) ; calculer \(\nabla f = \big(\partial f/\partial x,\ \partial f/\partial y\big)\).
- Au point \(M_0 = (x_0, y_0)\), évaluer \(\nabla f(M_0)\) et vérifier la régularité (\(\nabla f(M_0) \neq 0\)).
- Tangente : \(\dfrac{\partial f}{\partial x}(M_0)(x - x_0) + \dfrac{\partial f}{\partial y}(M_0)(y - y_0) = 0\).
- Normale : \(M_0 + \mathrm{Vect}\big(\nabla f(M_0)\big)\), soit le paramétrage \((x, y) = M_0 + s\,\nabla f(M_0)\), \(s \in \mathbb{R}\).
Exemple — Tangente à un cercle
Prenons le cercle \(f(x, y) = x^2 + y^2 - 1 = 0\) en \(M_0 = \big(\tfrac{\sqrt 2}{2}, \tfrac{\sqrt 2}{2}\big)\).
Ici \(\nabla f(x, y) = (2x, 2y)\), donc \(\nabla f(M_0) = (\sqrt 2, \sqrt 2) \neq 0\) : \(M_0\) est régulier. La tangente est $$ \sqrt 2\,\Big(x - \tfrac{\sqrt 2}{2}\Big) + \sqrt 2\,\Big(y - \tfrac{\sqrt 2}{2}\Big) = 0 \quad\Longleftrightarrow\quad x + y = \sqrt 2, $$ la tangente bien connue perpendiculaire au rayon. La normale est \(M_0 + \mathrm{Vect}\big((\sqrt 2, \sqrt 2)\big)\), soit la droite \(y = x\) passant par le centre.
Exemple — Tangente à une ellipse
Déterminer la tangente à l'ellipse \(f(x, y) = \dfrac{x^2}{4} + y^2 - 1 = 0\) en \(M_0 = (1, \tfrac{\sqrt 3}{2})\).
D'abord \(M_0 \in \Gamma\) : \(\tfrac{1}{4} + \tfrac{3}{4} = 1\). Ensuite \(\nabla f(x, y) = \big(\tfrac{x}{2},\ 2y\big)\), donc \(\nabla f(M_0) = \big(\tfrac12,\ \sqrt 3\big) \neq 0\) : régulier. La tangente est $$ \begin{aligned} \tfrac12 (x - 1) + \sqrt 3\,\Big(y - \tfrac{\sqrt 3}{2}\Big) &= 0 && \text{(équation de la tangente)}\\
\tfrac12 x + \sqrt 3\, y &= 2 && \text{(développer et simplifier)}. \end{aligned} $$
Exemple — Tangente et normale à une cubique
Pour la cubique \(f(x, y) = x^3 + y^3 - 6xy = 0\) (le folium de Descartes), donner la tangente et la normale en \(M_0 = (3, 3)\).
D'abord \(M_0 \in \Gamma\) : \(27 + 27 - 54 = 0\). Ensuite \(\nabla f(x, y) = (3x^2 - 6y,\ 3y^2 - 6x)\), donc \(\nabla f(M_0) = (27 - 18,\ 27 - 18) = (9, 9) \neq 0\) : régulier. La tangente est $$ \begin{aligned} 9(x - 3) + 9(y - 3) &= 0 && \text{(équation de la tangente)}\\
x + y &= 6 && \text{(diviser par }9\text{)}. \end{aligned} $$ La normale est \(M_0 + \mathrm{Vect}\big((9, 9)\big) = M_0 + \mathrm{Vect}\big((1, 1)\big)\), soit la droite \(y = x\).
Là où \(\nabla f(M_0) \neq 0\), le gradient oriente aussi la figure : il pointe vers le côté de la courbe où \(f\) prend des valeurs plus grandes (rappelé du chapitre Calcul différentiel). Ceci fixe lequel des deux vecteurs normaux unitaires est « sortant » — pour le cercle \(x^2 + y^2 - 1 = 0\), \(\nabla f = (2x, 2y)\) pointe à l'opposé du centre, vers la région \(f > 0\) à l'extérieur du disque.
Compétences à pratiquer
- Calculer la tangente et la normale
II
Surfaces de l'espace
II.1
Surfaces paramétrées et plan tangent
Une surface de l'espace peut se décrire par deux paramètres. Une surface paramétrée est une application \(\mathcal{C}^1\) \((u, v) \mapsto M(u, v)\) d'un ouvert de \(\mathbb{R}^2\) dans \(\mathbb{R}^3\) : quand \((u, v)\) parcourt le domaine des paramètres, \(M(u, v)\) balaie un morceau de surface dans l'espace. L'application et son image sont deux choses différentes — l'application peut ne pas être injective (la surface peut se recouper ou être parcourue plusieurs fois), de sorte que l'objet géométrique est le support \(S\), image de l'application. Figer un paramètre donne une courbe sur la surface, une courbe coordonnée ; les deux courbes coordonnées passant par un point fournissent, par leurs vecteurs tangents, le plan tangent en ce point — pourvu que ces deux vecteurs soient indépendants, ce qui est exactement la condition de régularité. Comme dans le cas plan, la régularité est l'hypothèse qui garantit que l'objet ressemble localement à une surface et possède un vrai plan tangent et une normale.
Définition — Surface paramétrée
Une surface paramétrée (ou nappe paramétrée) est une application \(M \colon U \to \mathbb{R}^3\) de classe \(\mathcal{C}^1\) sur un ouvert \(U \subset \mathbb{R}^2\), notée $$ (u, v) \longmapsto M(u, v) = \big(x(u, v),\ y(u, v),\ z(u, v)\big). $$ Son support est l'image \(S = M(U) = \{ M(u, v) : (u, v) \in U \}\). Exemple — Un plan comme nappe
Le plan affine passant par \(A\) dirigé par deux vecteurs indépendants \(\vec{a}, \vec{b}\) est le support de la nappe \(M(u, v) = A + u\,\vec{a} + v\,\vec{b}\), \((u, v) \in \mathbb{R}^2\). Par exemple \(A = (-1, 2, 1)\), \(\vec{a} = (1, 0, 1)\), \(\vec{b} = (2, 1, 2)\) donnent \(M(u, v) = (-1 + u + 2v,\ 2 + v,\ 1 + u + 2v)\). Exemple — Un cylindre comme nappe
L'application \(M(u, v) = (\cos u,\ \sin u,\ v)\), \((u, v) \in \mathbb{R}^2\), est une surface paramétrée dont le support est le cylindre \(x^2 + y^2 = 1\). L'application n'est pas injective (\(u\) et \(u + 2\pi\) donnent le même point), ce qui illustre que le support, et non l'application, est l'objet géométrique. Définition — Courbes coordonnées
Soit \(M\) une surface paramétrée et \((u_0, v_0) \in U\), \(M_0 = M(u_0, v_0)\). Les deux courbes coordonnées de \(M\) passant par \(M_0\) sont les courbes paramétrées de l'espace $$ \Gamma_1 \colon u \mapsto M(u, v_0) \qquad\text{et}\qquad \Gamma_2 \colon v \mapsto M(u_0, v), $$ obtenues en figeant un paramètre. Leurs vecteurs vitesse en \(M_0\) sont les dérivées partielles \(\dfrac{\partial M}{\partial u}(u_0, v_0)\) et \(\dfrac{\partial M}{\partial v}(u_0, v_0)\). Exemple — Courbes coordonnées de la sphère
Sur la sphère \(M(u, v) = (\sin u \cos v,\ \sin u \sin v,\ \cos u)\), avec \((u, v) \in \,]0, \pi[\, \times \mathbb{R}\) (les deux pôles, atteints en \(u = 0\) et \(u = \pi\), sont donc exclus), figer \(v = v_0\) donne \(\Gamma_1 \colon u \mapsto M(u, v_0)\), un méridien (un demi grand cercle dans le plan vertical d'angle \(v_0\)) ; figer \(u = u_0\) donne \(\Gamma_2 \colon v \mapsto M(u_0, v)\), un parallèle (le cercle horizontal de colatitude \(u_0\), de rayon \(\sin u_0 > 0\)). Les méridiens et parallèles bien connus du globe sont les deux courbes coordonnées de ce paramétrage ; en un pôle le parallèle dégénérerait en un point unique, ce qui justifie d'exclure ces valeurs. Définition — Point régulier, plan tangent, normale
La régularité est une propriété de la valeur du paramètre, et non seulement du point support : le paramètre \((u_0, v_0) \in U\) (et le point \(M_0 = M(u_0, v_0)\) vu à travers lui) est un point régulier de la surface lorsque les deux vecteurs \(\dfrac{\partial M}{\partial u}(u_0, v_0)\) et \(\dfrac{\partial M}{\partial v}(u_0, v_0)\) sont linéairement indépendants, c'est-à-dire lorsque $$ \vec{N}(u_0, v_0) = \frac{\partial M}{\partial u}(u_0, v_0) \wedge \frac{\partial M}{\partial v}(u_0, v_0) \neq \vec{0}. $$ En une telle valeur du paramètre, le plan tangent est le plan passant par \(M_0\) dirigé par les deux vitesses des courbes coordonnées, $$ M_0 + \mathrm{Vect}\!\left( \frac{\partial M}{\partial u}(u_0, v_0),\ \frac{\partial M}{\partial v}(u_0, v_0) \right), $$ le vecteur \(\vec{N}(u_0, v_0)\) en est un vecteur normal, et la normale est \(M_0 + \mathrm{Vect}\big(\vec{N}(u_0, v_0)\big)\). Quand le paramétrage n'est pas injectif, un point de recoupement du support porte un plan tangent pour chaque valeur du paramètre qui l'atteint.
Une nappe avec les deux courbes coordonnées passant par \(M_0\) et le vecteur normal \(\vec{N} = \frac{\partial M}{\partial u} \wedge \frac{\partial M}{\partial v}\). 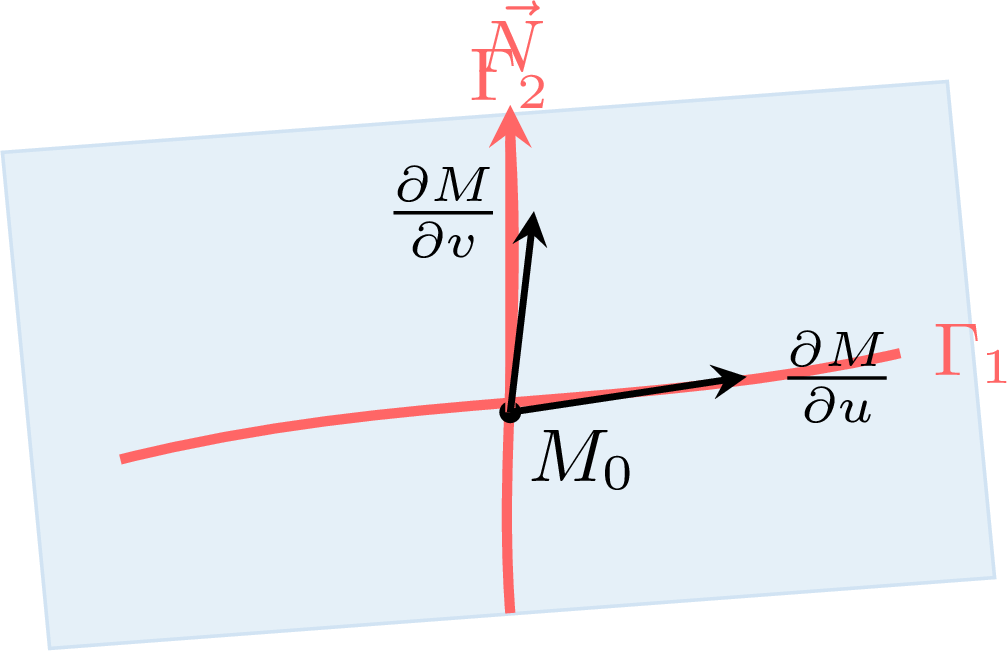
Méthode — Plan tangent d'une surface paramétrée
- Calculer les deux dérivées partielles \(\dfrac{\partial M}{\partial u}\) et \(\dfrac{\partial M}{\partial v}\) en \((u_0, v_0)\).
- Former le vecteur normal \(\vec{N} = \dfrac{\partial M}{\partial u} \wedge \dfrac{\partial M}{\partial v}\) ; le point est régulier ssi \(\vec{N} \neq \vec{0}\).
- Équation du plan tangent : \(\big\langle \vec{N},\ (x, y, z) - M_0 \big\rangle = 0\).
- Normale : \(M_0 + \mathrm{Vect}(\vec{N})\).
Exemple — Une nappe en selle
Pour \(M(u, v) = (u + v,\ u - v,\ uv)\) sur \(\mathbb{R}^2\), déterminer les points réguliers et le plan tangent en \((u, v) = (0, 0)\).
Les trois fonctions coordonnées sont polynomiales, donc \(M\) est \(\mathcal{C}^1\). On calcule $$ \frac{\partial M}{\partial u} = (1, 1, v), \qquad \frac{\partial M}{\partial v} = (1, -1, u), $$ d'où $$ \vec{N} = \frac{\partial M}{\partial u} \wedge \frac{\partial M}{\partial v} = (u + v,\ v - u,\ -2). $$ La troisième coordonnée est \(-2 \neq 0\), donc \(\vec{N} \neq \vec{0}\) partout : tout point est régulier. En \((0, 0)\), \(M_0 = (0, 0, 0)\) et \(\vec{N} = (0, 0, -2)\), donc le plan tangent est \(\langle (0,0,-2),\ (x, y, z) \rangle = 0\), soit \(z = 0\).
Exemple — La sphère comme nappe
L'application \(M(u, v) = (\sin u \cos v,\ \sin u \sin v,\ \cos u)\), \((u, v) \in \,]0, \pi[\, \times \mathbb{R}\), paramètre la sphère unité privée de ses deux pôles \((0, 0, \pm 1)\) (atteints seulement en \(u = 0\) et \(u = \pi\), qui sont exclus) ; calculer un vecteur normal en un point régulier.
On a $$ \frac{\partial M}{\partial u} = (\cos u \cos v,\ \cos u \sin v,\ -\sin u), \qquad \frac{\partial M}{\partial v} = (-\sin u \sin v,\ \sin u \cos v,\ 0). $$ Leur produit vectoriel est $$ \vec{N} = \frac{\partial M}{\partial u} \wedge \frac{\partial M}{\partial v} = \sin u\,\big(\sin u \cos v,\ \sin u \sin v,\ \cos u\big) = (\sin u)\, M(u, v). $$ Pour \(u \in \,]0, \pi[\) on a \(\sin u \neq 0\), donc \(\vec{N} \neq \vec{0}\) : tout tel point est régulier, et la normale \(\vec{N}\) est colinéaire au vecteur position \(M\) — le rayon est normal à la sphère, comme attendu.
Compétences à pratiquer
- Déterminer le plan tangent d'une surface paramétrée
II.2
Surfaces définies par une équation cartésienne
Le point de vue « ligne de niveau » de la première section se transpose à l'espace. Une fonction \(f\) de classe \(\mathcal{C}^1\) de trois variables définit, par \(f(x, y, z) = 0\), une surface \(\Sigma\) ; les équations \(f(x, y, z) = \lambda\) donnent ses surfaces de niveau. Ici le gradient \(\nabla f\) a trois coordonnées, et le résultat est l'analogue exact du cas plan : là où \(\nabla f \neq 0\) il est normal à la surface, et le plan tangent (non plus une droite) se lit directement. Comme précédemment, l'interprétation en surface est locale, en un point régulier.
Définition — Surface définie par une équation cartésienne
Soit \(U\) un ouvert de \(\mathbb{R}^3\) et \(f \colon U \to \mathbb{R}\) de classe \(\mathcal{C}^1\). La surface d'équation \(f(x, y, z) = 0\) est l'ensemble solution \(\Sigma = \{ (x, y, z) \in U : f(x, y, z) = 0 \}\) ; la surface de niveau au niveau \(\lambda\) est \(\{ f = \lambda \}\). Un point \(M_0 \in \Sigma\) est régulier (pour cette équation) lorsque \(\nabla f(M_0) \neq 0\), et singulier sinon. Comme dans le cas plan, la régularité est attachée à la fonction \(f\) choisie (remplacer \(f\) par \(f^2\) rendrait tout point singulier), et l'ensemble solution ne ressemble vraiment à une surface qu'au voisinage d'un point régulier. Exemple — Une sphère et un cône comme surfaces de niveau
Avec \(f(x, y, z) = x^2 + y^2 + z^2\), la surface de niveau \(\{ f = \lambda \}\) est, pour \(\lambda > 0\), la sphère de rayon \(\sqrt{\lambda}\) (en particulier \(\{ f = 1 \}\) est la sphère unité) ; pour \(\lambda = 0\) c'est le point unique \(O\), et non une vraie surface — nouveau rappel qu'une ligne de niveau n'est pas partout une surface — et pour \(\lambda < 0\) c'est l'ensemble vide. Avec \(g(x, y, z) = x^2 + y^2 - z^2\), la surface \(\{ g = 0 \}\) est un cône, tandis que \(\{ g = 1 \}\) et \(\{ g = -1 \}\) sont des hyperboloïdes — les surfaces de niveau de \(g\). Le cône a un sommet singulier en \(O\) (où \(\nabla g = 0\)) ; ailleurs qu'en \(O\) tous ses points sont réguliers. Théorème — Plan tangent normal au gradient
Soit \(\Sigma\) la surface d'équation \(f(x, y, z) = 0\) (\(f\) de classe \(\mathcal{C}^1\)) et \(M_0 = (x_0, y_0, z_0)\) un point régulier. Le plan tangent à \(\Sigma\) en \(M_0\) est le plan passant par \(M_0\) normal à \(\nabla f(M_0)\) ; son équation est $$ \frac{\partial f}{\partial x}(M_0)\,(x - x_0) + \frac{\partial f}{\partial y}(M_0)\,(y - y_0) + \frac{\partial f}{\partial z}(M_0)\,(z - z_0) = 0. $$
On admet qu'au voisinage du point régulier \(M_0\), la surface \(\Sigma\) possède un paramétrage local \(\mathcal{C}^1\) \(M(u, v)\) d'un voisinage de \(M_0\) dans \(\Sigma\), avec \(M(u_0, v_0) = M_0\) et régulier (ce paramétrage local est le seul fait admis). Comme \(M(u, v) \in \Sigma\) pour tout \((u, v)\), la fonction \((u, v) \mapsto f(M(u, v))\) est identiquement nulle. En dérivant par rapport à \(u\) et à \(v\) (dérivation le long d'une courbe, du chapitre Calcul différentiel) on obtient en \((u_0, v_0)\) $$ \Big\langle \nabla f(M_0),\ \frac{\partial M}{\partial u}(u_0, v_0) \Big\rangle = 0 \qquad\text{et}\qquad \Big\langle \nabla f(M_0),\ \frac{\partial M}{\partial v}(u_0, v_0) \Big\rangle = 0. $$ Ainsi \(\nabla f(M_0)\) est orthogonal aux deux vecteurs dirigeant le plan tangent, donc en est un vecteur normal. Le plan passant par \(M_0\) de normale \(\nabla f(M_0)\) est l'équation affichée \(\langle \nabla f(M_0),\ (x, y, z) - M_0 \rangle = 0\).
Proposition — Gradient normal aux surfaces de niveau
Soit \(f \colon U \to \mathbb{R}\) de classe \(\mathcal{C}^1\) sur un ouvert \(U \subset \mathbb{R}^3\) et \(M_0 \in U\) avec \(\nabla f(M_0) \neq 0\). Notons \(\Sigma_0 = \{ f = f(M_0) \}\) la surface de niveau de \(f\) passant par \(M_0\) (donc \(M_0 \in \Sigma_0\)). Alors \(\nabla f(M_0)\) est normal à \(\Sigma_0\) en \(M_0\), et il pointe vers les valeurs croissantes de \(f\). La normale à \(\Sigma_0\) en \(M_0\) est \(M_0 + \mathrm{Vect}\big(\nabla f(M_0)\big)\).
La surface \(\Sigma\), le gradient \(\nabla f(M_0)\) qui lui est normal, et le plan tangent en \(M_0\). 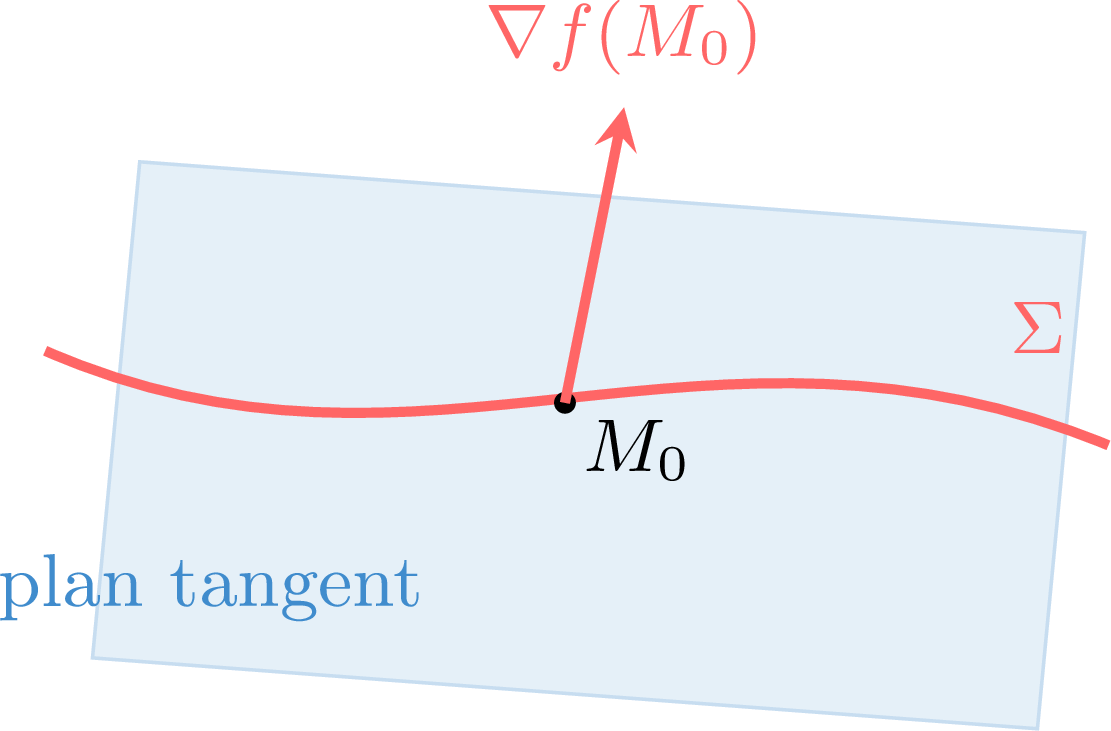
Méthode — Plan tangent et normale d'une surface cartésienne
- Écrire la surface sous la forme \(f(x, y, z) = 0\) avec \(f\) de classe \(\mathcal{C}^1\) ; calculer \(\nabla f\).
- Évaluer \(\nabla f(M_0)\) et vérifier la régularité (\(\nabla f(M_0) \neq 0\)).
- Plan tangent : \(\big\langle \nabla f(M_0),\ (x, y, z) - M_0 \big\rangle = 0\).
- Normale : \(M_0 + \mathrm{Vect}\big(\nabla f(M_0)\big)\).
Exemple — Plan tangent à une sphère
Pour la sphère \(f(x, y, z) = x^2 + y^2 + z^2 - 1 = 0\), déterminer le plan tangent en \(M_0 = \big(\tfrac{1}{3}, \tfrac{2}{3}, \tfrac{2}{3}\big)\).
Vérifions \(M_0 \in \Sigma\) : \(\tfrac19 + \tfrac49 + \tfrac49 = 1\). Ensuite \(\nabla f = (2x, 2y, 2z)\), donc \(\nabla f(M_0) = \big(\tfrac23, \tfrac43, \tfrac43\big) \neq 0\) : régulier. Le plan tangent est $$ \begin{aligned} \tfrac23\Big(x - \tfrac13\Big) + \tfrac43\Big(y - \tfrac23\Big) + \tfrac43\Big(z - \tfrac23\Big) &= 0 && \text{(plan tangent)}\\
x + 2y + 2z &= 3 && \text{(multiplier par }\tfrac32\text{ et simplifier)}. \end{aligned} $$
Exemple — Plan tangent et normale d'une selle
Pour la surface \(\Sigma \colon z = x^2 - y^2\), donner le plan tangent et un paramétrage de la normale en un point quelconque \(M_0 = (x_0, y_0, x_0^2 - y_0^2)\).
Posons \(f(x, y, z) = x^2 - y^2 - z\), de sorte que \(\Sigma \colon f = 0\). Alors \(\nabla f = (2x, -2y, -1)\), jamais nul (la troisième coordonnée vaut \(-1\)), donc tout point est régulier. En \(M_0\), $$ \nabla f(M_0) = (2x_0,\ -2y_0,\ -1), $$ et le plan tangent est $$ \begin{aligned} 2x_0(x - x_0) - 2y_0(y - y_0) - (z - (x_0^2 - y_0^2)) &= 0 && \text{(plan tangent)}\\
z &= 2x_0 x - 2 y_0 y - x_0^2 + y_0^2 && \text{(isoler }z\text{)}. \end{aligned} $$ La normale est \(M_0 + \mathrm{Vect}\big((2x_0, -2y_0, -1)\big)\), paramétrée par $$ (x, y, z) = \big(x_0 + 2x_0 t,\ y_0 - 2y_0 t,\ x_0^2 - y_0^2 - t\big), \quad t \in \mathbb{R}. $$
Exemple — Plan tangent à un cylindre
Déterminer le plan tangent au cylindre \(f(x, y, z) = x^2 + y^2 - 1 = 0\) en \(M_0 = (1, 0, 5)\).
Ici \(\nabla f = (2x, 2y, 0)\), donc \(\nabla f(M_0) = (2, 0, 0) \neq 0\) : régulier. Le plan tangent est $$ 2(x - 1) + 0\cdot(y - 0) + 0\cdot(z - 5) = 0 \quad\Longleftrightarrow\quad x = 1, $$ le plan vertical tangent au cylindre le long de la génératrice \(\{ x = 1,\ y = 0 \}\) — noter que la coordonnée \(z\) de \(M_0\) n'apparaît pas, le cylindre étant invariant par translation verticale.
Le graphe d'une fonction \(\mathcal{C}^1\) est une surface cartésienne particulière : \(z = \varphi(x, y)\) s'écrit \(f(x, y, z) = \varphi(x, y) - z = 0\), avec \(\nabla f = (\partial_x \varphi,\ \partial_y \varphi,\ -1) \neq 0\), donc tous ses points sont réguliers. Au-dessus d'un point \((x_0, y_0)\) du plan (donc \(M_0 = (x_0, y_0, \varphi(x_0, y_0))\)), le plan tangent \(z = \varphi(x_0, y_0) + \partial_x\varphi(x_0, y_0)\,(x - x_0) + \partial_y\varphi(x_0, y_0)\,(y - y_0)\) est exactement le plan tangent à un graphe du chapitre Calcul différentiel (noter que \(\varphi\) est fonction des deux variables \((x, y)\), donc ses dérivées partielles sont évaluées en \((x_0, y_0)\), et non au point d'espace \(M_0\)). Le plan tangent est horizontal précisément quand \(\partial_x \varphi(x_0, y_0) = \partial_y \varphi(x_0, y_0) = 0\), c'est-à-dire en un point critique de \(\varphi\) — la lecture géométrique de l'étude des points critiques de ce chapitre.
Compétences à pratiquer
- Déterminer le plan tangent d'une surface cartésienne
II.3
Surfaces réglées
Beaucoup de surfaces usuelles sont balayées par une droite mobile : cylindres, cônes. Une telle surface est dite réglée, et les droites qui la composent sont ses génératrices. Le point pratique est qu'on obtient un paramétrage gratuitement à partir de la famille des génératrices : choisir une courbe directrice \(A(t)\) rencontrée par les génératrices et une direction \(\vec{u}(t)\) pour la génératrice passant par \(A(t)\), puis balayer le long de chaque génératrice avec un paramètre réel.
Définition — Surface réglée et génératrices
Une surface \(S\) est réglée lorsque son support est l'image d'un paramétrage de la forme $$ (t, \lambda) \longmapsto M(t, \lambda) = A(t) + \lambda\, \vec{u}(t), \qquad (t, \lambda) \in I \times \mathbb{R}, $$ où \(I\) est un intervalle ouvert de \(\mathbb{R}\) (de sorte que \(I \times \mathbb{R}\) est un ouvert de \(\mathbb{R}^2\), comme l'exige une surface paramétrée), et \(A \colon I \to \mathbb{R}^3\) et \(\vec{u} \colon I \to \mathbb{R}^3\) sont de classe \(\mathcal{C}^1\) avec \(\vec{u}\) ne s'annulant pas. Pour \(t\) fixé, la droite \(D_t = A(t) + \mathrm{Vect}\big(\vec{u}(t)\big)\) est une génératrice de \(S\), et \(S = \bigcup_{t \in I} D_t\). Méthode — Paramétrer une surface réglée à partir de ses génératrices
- Identifier la famille des droites génératrices : un point \(A(t)\) sur chacune (une courbe directrice) et une direction \(\vec{u}(t)\).
- Écrire \(M(t, \lambda) = A(t) + \lambda\,\vec{u}(t)\) ; le support est balayé quand \((t, \lambda)\) parcourt \(I \times \mathbb{R}\).
- Pour une équation cartésienne, éliminer \(t\) et \(\lambda\) entre les trois relations sur les coordonnées.
Exemple — Le cylindre
Le cylindre d'équation \(x^2 + y^2 = 1\) est réglé : ses génératrices sont les droites verticales passant par le cercle unité du plan \(z = 0\), toutes parallèles à \((Oz)\). Un paramétrage est \(M(t, \lambda) = (\cos t,\ \sin t,\ \lambda)\), avec \(A(t) = (\cos t, \sin t, 0)\) et \(\vec{u}(t) = (0, 0, 1)\). 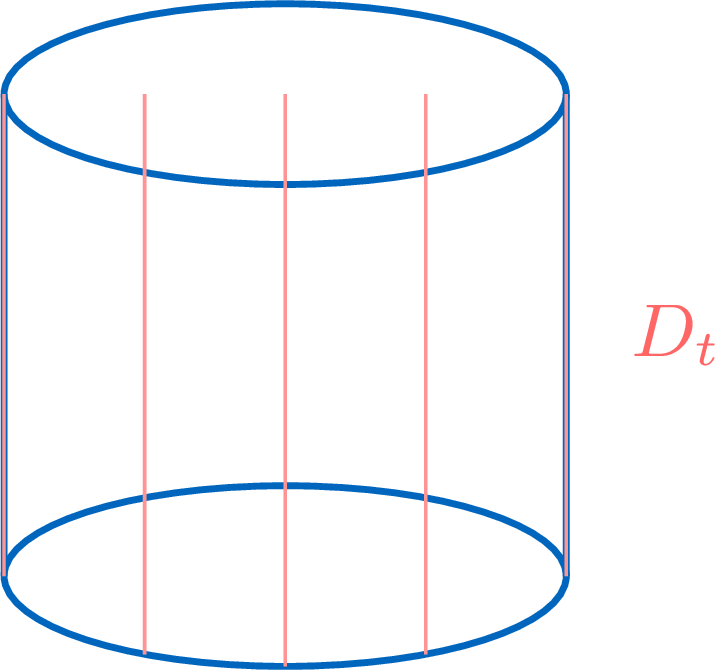
Exemple — Un cône
Soit \(C\) une courbe et \(A\) un point hors de \(C\) (le sommet). Le cône de sommet \(A\) sur \(C\) est la réunion des droites joignant \(A\) aux points de \(C\). Si \(C \colon t \mapsto C(t)\), les génératrices sont \(D_t = A + \mathrm{Vect}\big(C(t) - A\big)\), donc un paramétrage du cône est $$ M(t, \lambda) = A + \lambda\,\big(C(t) - A\big), \qquad t \in I,\ \lambda \in \mathbb{R}, $$ qui est de la forme réglée avec \(A(t) = A\) (constant) et \(\vec{u}(t) = C(t) - A\). 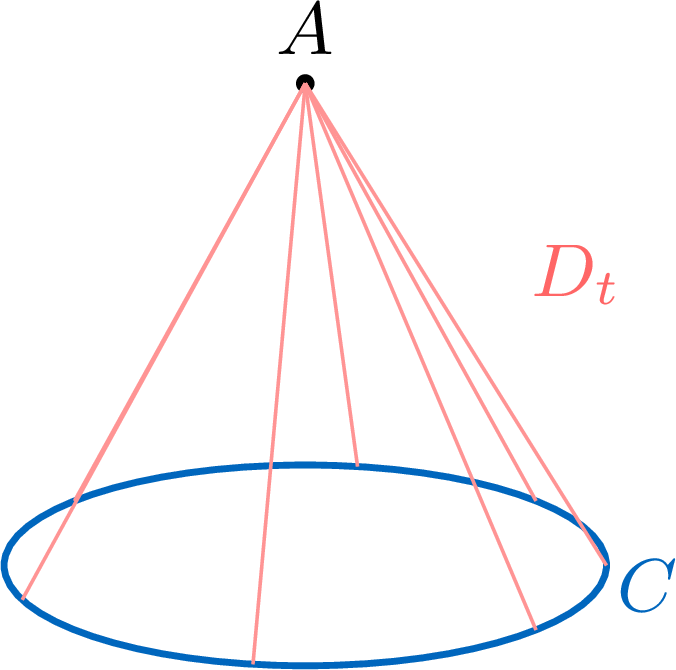
Proposition — Le plan tangent d'une surface réglée contient la génératrice
Soit \(S\) une surface réglée, \(M(t, \lambda) = A(t) + \lambda\,\vec{u}(t)\). En un point régulier \(M_0 = M(t_0, \lambda_0)\), le plan tangent à \(S\) contient la génératrice \(D_{t_0}\) passant par \(M_0\).
Le plan tangent est dirigé par \(\dfrac{\partial M}{\partial t}\) et \(\dfrac{\partial M}{\partial \lambda}\). Or \(\dfrac{\partial M}{\partial \lambda}(t_0, \lambda_0) = \vec{u}(t_0)\) est précisément la direction de la génératrice \(D_{t_0}\). Donc \(\vec{u}(t_0)\) est l'un des deux vecteurs dirigeant le plan tangent, et la génératrice \(D_{t_0}\) — qui passe par \(M_0\) et est dirigée par \(\vec{u}(t_0)\) — est contenue dans le plan tangent.
Compétences à pratiquer
- Paramétrer une surface réglée
II.4
Courbes tracées sur une surface et intersections
Une courbe peut vivre sur une surface : une courbe coordonnée, une ligne de niveau, ou l'intersection de deux surfaces. Son mouvement est contraint par la surface, et cette contrainte se voit sur la tangente : la tangente à une courbe tracée sur une surface doit être contenue dans le plan tangent de la surface. Le même calcul de gradient donne alors la tangente à l'intersection de deux surfaces comme un produit vectoriel.
Définition — Courbe tracée sur une surface
Une courbe tracée sur une surface \(\Sigma\) est un arc \(\mathcal{C}^1\) \(\gamma \colon I \to \mathbb{R}^3\) à valeurs dans \(\Sigma\) : - si \(\Sigma\) est paramétrée par \(M(u, v)\), les courbes considérées sont celles de la forme \(\gamma(t) = M(u(t), v(t))\) avec \(u, v\) de classe \(\mathcal{C}^1\) (la donnée est le couple \((u, v)\) ; un tel relèvement \(\mathcal{C}^1\) existe par exemple pour les courbes coordonnées et, au voisinage d'un point régulier, pour tout arc par le paramétrage local admis) ;
- si \(\Sigma \colon f(x, y, z) = 0\), alors \(f(\gamma(t)) = 0\) pour tout \(t\).
Exemple — Une courbe sur la sphère
Sur la sphère \(\Sigma \colon x^2 + y^2 + z^2 = 1\), l'arc \(\gamma(t) = (\cos t \sin t,\ \sin^2 t,\ \cos t)\) vérifie \(\cos^2 t \sin^2 t + \sin^4 t + \cos^2 t = \sin^2 t(\cos^2 t + \sin^2 t) + \cos^2 t = \sin^2 t + \cos^2 t = 1\), donc c'est une courbe tracée sur \(\Sigma\). De même tout parallèle et tout méridien est une courbe tracée sur la sphère. Théorème — La tangente d'une courbe tracée sur une surface est dans le plan tangent
Soit \(\Gamma\) une courbe \(\mathcal{C}^1\) tracée sur une surface \(\Sigma\), et \(M_0 = \gamma(t_0)\) un point régulier à la fois pour \(\Gamma\) (c'est-à-dire \(\gamma'(t_0) \neq 0\)) et pour \(\Sigma\). Alors la tangente à \(\Gamma\) en \(M_0\) est contenue dans le plan tangent à \(\Sigma\) en \(M_0\). (Pour une surface paramétrée, \(\Gamma\) est lue à travers la même valeur du paramètre \((u_0, v_0)\) que \(\gamma\), donc le plan tangent en jeu est celui en cette valeur du paramètre — seule subtilité quand le paramétrage n'est pas injectif.)
Deux cas, selon la donnée de \(\Sigma\).
- Surface paramétrée. Ici \(\gamma(t) = M(u(t), v(t))\) ; posons \((u_0, v_0) = (u(t_0), v(t_0))\), la valeur du paramètre atteignant \(M_0\). Par dérivation le long d'une courbe (du chapitre Calcul différentiel), $$ \gamma'(t_0) = u'(t_0)\,\frac{\partial M}{\partial u}(u_0, v_0) + v'(t_0)\,\frac{\partial M}{\partial v}(u_0, v_0), $$ combinaison linéaire des deux vecteurs dirigeant le plan tangent en \((u_0, v_0)\) ; donc \(\gamma'(t_0)\) est dans la direction du plan tangent, et la tangente à \(\Gamma\) est dans le plan tangent.
- Surface cartésienne. Ici \(f(\gamma(t)) = 0\) pour tout \(t\). En dérivant en \(t_0\) (dérivation le long d'une courbe) on obtient \(\langle \nabla f(M_0),\ \gamma'(t_0) \rangle = 0\), donc \(\gamma'(t_0)\) est orthogonal à \(\nabla f(M_0)\). Comme le plan tangent est exactement le plan passant par \(M_0\) normal à \(\nabla f(M_0)\), la tangente à \(\Gamma\) y est contenue.
Définition — Courbe de l'espace comme intersection de deux surfaces
Soit \(f, g \colon U \to \mathbb{R}\) de classe \(\mathcal{C}^1\) sur un ouvert \(U \subset \mathbb{R}^3\). La courbe définie par le système $$ \Gamma \colon \begin{cases} f(x, y, z) = 0 \\
g(x, y, z) = 0 \end{cases} $$ est l'intersection des deux surfaces. Un point \(M_0 \in \Gamma\) est régulier lorsque \(\nabla f(M_0)\) et \(\nabla g(M_0)\) sont linéairement indépendants, c'est-à-dire \(\nabla f(M_0) \wedge \nabla g(M_0) \neq \vec{0}\).
On admet qu'au voisinage d'un tel point régulier, \(\Gamma\) admet un paramétrage local de classe \(\mathcal{C}^1\) \(\gamma\) lui-même régulier (c'est-à-dire \(\gamma(t_0) = M_0\) avec \(\gamma'(t_0) \neq 0\)), de sorte que sa tangente est bien définie.
Théorème — Tangente d'une courbe d'intersection
Avec les notations ci-dessus, en un point régulier \(M_0\) de \(\Gamma\), la tangente à \(\Gamma\) en \(M_0\) est $$ M_0 + \mathrm{Vect}\big( \nabla f(M_0) \wedge \nabla g(M_0) \big). $$
Soit \(\gamma\) le paramétrage local \(\mathcal{C}^1\) admis de \(\Gamma\) près de \(M_0\), régulier avec \(\gamma(t_0) = M_0\) et \(\gamma'(t_0) \neq 0\). La courbe est tracée sur les deux surfaces, donc par le théorème précédent \(\gamma'(t_0)\) est orthogonal à \(\nabla f(M_0)\) et à \(\nabla g(M_0)\). Comme ces deux gradients sont indépendants (régularité), les vecteurs orthogonaux aux deux forment une droite, dirigée par leur produit vectoriel \(\nabla f(M_0) \wedge \nabla g(M_0)\). Comme \(\gamma'(t_0) \neq 0\) est sur cette droite, il est colinéaire à \(\nabla f(M_0) \wedge \nabla g(M_0)\), qui est donc une direction de la tangente.
Méthode — Tangente à une courbe d'intersection
- Écrire \(\Gamma \colon \{ f = 0,\ g = 0 \}\) et calculer \(\nabla f, \nabla g\) en \(M_0\).
- Vérifier la régularité : \(\nabla f(M_0), \nabla g(M_0)\) indépendants (c'est-à-dire \(\nabla f(M_0) \wedge \nabla g(M_0) \neq \vec{0}\)).
- Tangente : \(M_0 + \mathrm{Vect}\big(\nabla f(M_0) \wedge \nabla g(M_0)\big)\).
Exemple — Tangente à un cercle de la sphère
L'intersection \(\Gamma\) de la sphère \(f(x, y, z) = x^2 + y^2 + z^2 - 1 = 0\) et du plan \(g(x, y, z) = z - \tfrac12 = 0\) est un cercle. Déterminer la tangente à \(\Gamma\) en \(M_0 = \big(\tfrac{\sqrt 3}{2}, 0, \tfrac12\big)\).
D'abord \(M_0 \in \Gamma\) : \(\tfrac34 + 0 + \tfrac14 = 1\) et \(z = \tfrac12\). Ensuite $$ \nabla f(M_0) = (2x_0, 2y_0, 2z_0) = (\sqrt 3,\ 0,\ 1), \qquad \nabla g(M_0) = (0, 0, 1), $$ qui sont indépendants. Leur produit vectoriel est $$ \nabla f(M_0) \wedge \nabla g(M_0) = (\sqrt 3, 0, 1) \wedge (0, 0, 1) = (0,\ -\sqrt 3,\ 0), $$ donc la tangente est \(M_0 + \mathrm{Vect}\big((0, -\sqrt 3, 0)\big) = M_0 + \mathrm{Vect}\big((0, 1, 0)\big)\) — la droite parallèle à \((Oy)\) passant par \(M_0\), comme attendu pour un cercle horizontal.
Compétences à pratiquer
- Déterminer la tangente à une courbe tracée sur une surface
II.5
Surfaces de révolution
Une surface de révolution est obtenue en faisant tourner une courbe autour d'un axe fixe. Les cercles décrits par les points de la courbe sont les parallèles ; les sections de la courbe par un demi-plan contenant l'axe sont les méridiennes. Quand l'axe est l'un des axes de coordonnées, la description est la plus simple : un point est sur la surface ssi sa distance à l'axe ne dépend que de sa hauteur, et une matrice de rotation transforme une méridienne en la surface entière.
Définition — Surface de révolution, axe, méridienne, parallèle
La surface de révolution engendrée par une courbe \(\Gamma\) autour d'une droite \(\Delta\) est la réunion des images de \(\Gamma\) par toutes les rotations d'axe \(\Delta\). La droite \(\Delta\) est l'axe ; les cercles centrés sur \(\Delta\), dans les plans perpendiculaires à \(\Delta\), décrits par les points de \(\Gamma\) sont les parallèles ; l'intersection de la surface avec un demi-plan limité par \(\Delta\) est une méridienne.
Une surface de révolution autour de \(\Delta\) : les parallèles (cercles horizontaux centrés sur \(\Delta\)) et une méridienne. 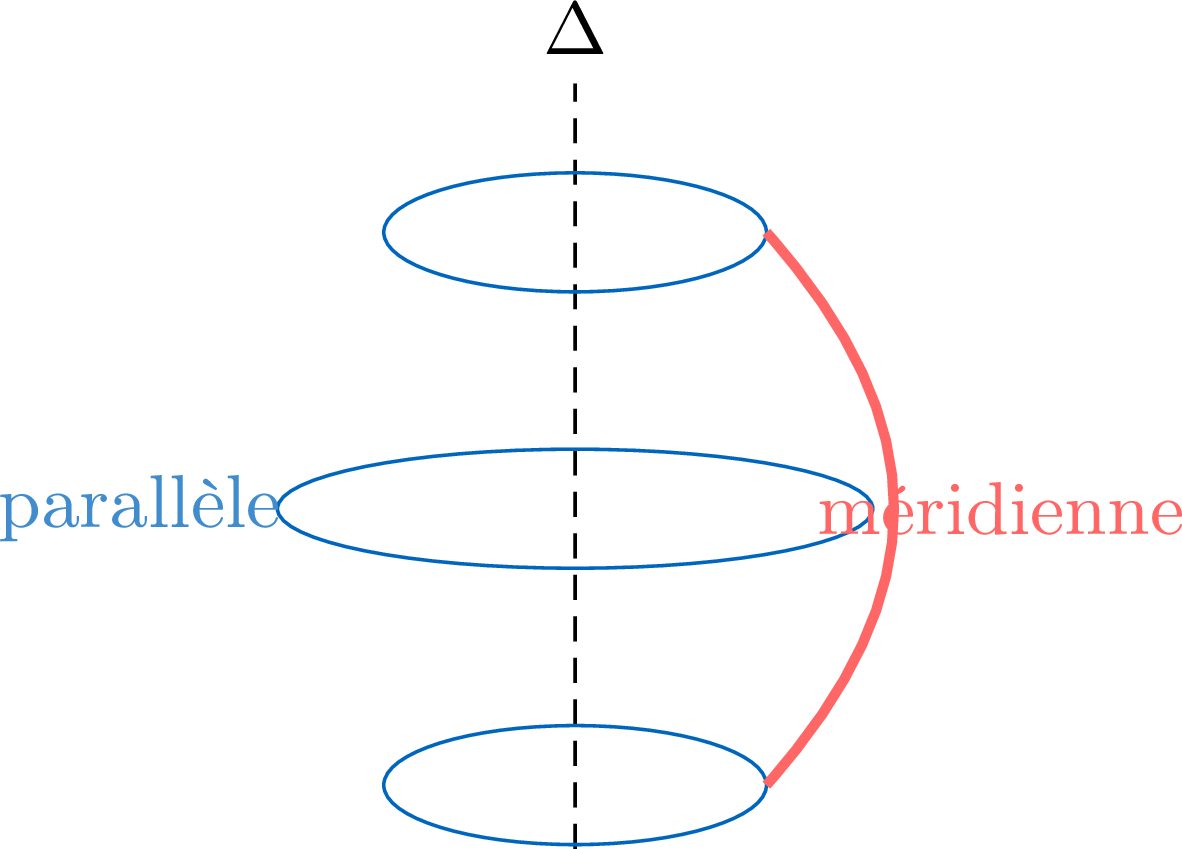
Proposition — Sections d'une surface de révolution
Soit \(S\) une surface. Les deux propriétés suivantes sont équivalentes, et une surface qui les vérifie est exactement une surface de révolution autour de \(\Delta\) : - \(S\) est globalement invariante par toute rotation d'axe \(\Delta\) ;
- toute section \(S \cap P\) par un plan \(P\) perpendiculaire à \(\Delta\) est invariante par les rotations de \(P\) autour de son centre \(\Delta \cap P\) — c'est-à-dire que \(S \cap P\) est vide ou une réunion de cercles centrés sur \(\Delta\) (une surface rencontre un tel \(P\) selon une courbe, donc selon un nombre fini ou dénombrable de cercles, et non un disque ou un anneau).
(i) \(\Rightarrow\) (ii). Si \(S\) est invariante par toute rotation d'axe \(\Delta\), alors pour un plan \(P \perp \Delta\) chaque telle rotation se restreint sur \(P\) en une rotation autour du centre \(\Delta \cap P\) et préserve \(S\), donc préserve \(S \cap P\) ; ainsi \(S \cap P\) est invariante par toutes les rotations de \(P\) autour de ce centre, c'est-à-dire vide ou une réunion de cercles centrés sur \(\Delta\). (ii) \(\Rightarrow\) (i). Si toute section \(\perp \Delta\) est ainsi invariante, alors une rotation \(R\) d'axe \(\Delta\) envoie chaque section \(S \cap P\) sur elle-même (elle agit sur \(P\) comme une rotation autour de \(\Delta \cap P\), qui fixe une réunion de cercles centrés), donc \(R(S) = \bigcup_P R(S \cap P) = \bigcup_P (S \cap P) = S\) : \(S\) est globalement invariante. Enfin, une surface \(S\) invariante par toutes les rotations d'axe \(\Delta\) est de révolution autour de \(\Delta\) : en notant \(\Gamma\) une méridienne (l'intersection de \(S\) avec un demi-plan fixe limité par \(\Delta\)), les rotations envoient \(\Gamma\) sur des copies \(R(\Gamma)\) dont la réunion est \(S\), donc \(S\) est engendrée en faisant tourner \(\Gamma\). En pratique (ii) est le test à utiliser : pour reconnaître une surface de révolution autour de \(\Delta\), vérifier que chaque section par un plan \(\perp \Delta\) est une réunion de cercles centrés sur \(\Delta\).
Méthode — Équation ou paramétrage quand l'axe est \((Oz)\)
Pour l'axe \((Oz)\), le test des sections de la Proposition précédente se traduit en un calcul. Prenons le cas usuel le plus simple, où la méridienne est décrite dans le demi-plan \(y = 0\), \(x \ge 0\) comme un graphe \(r = \rho(z)\), \(z \in J\) (la distance \(r = \sqrt{x^2 + y^2}\) à l'axe en fonction de la hauteur \(z\), définie sur l'intervalle \(J\) où vit la méridienne, avec \(\rho \ge 0\)). Alors : - La surface a pour équation \(x^2 + y^2 = \rho(z)^2\) avec \(z \in J\) (un point est sur la surface ssi sa hauteur \(z\) appartient à \(J\) et sa distance à \((Oz)\) vaut la valeur \(\rho\) de la méridienne à cette hauteur) ; oublier la contrainte \(z \in J\) ajouterait des hauteurs parasites non couvertes par la méridienne.
- Un paramétrage s'obtient en faisant tourner la méridienne : \((z, \theta) \mapsto \big(\rho(z) \cos\theta,\ \rho(z) \sin\theta,\ z\big)\), le point de la méridienne tourné par la matrice de rotation d'angle \(\theta\) autour de \((Oz)\). En laissant \(\theta\) parcourir un intervalle ouvert de longueur \(2\pi\) (par exemple \(]{-\pi}, \pi[\)) et \(z\) l'intérieur de \(J\), on obtient une vraie surface paramétrée sur un ouvert ; elle est régulière exactement là où \(\rho(z) > 0\) (à une hauteur \(z_0\) avec \(\rho(z_0) = 0\) la vitesse \(\partial M/\partial \theta = \rho(z)(-\sin\theta, \cos\theta, 0)\) s'annule et la valeur du paramètre est singulière, comme aux pôles d'une sphère). La couture \(\theta = \pm\pi\) et les bornes de \(J\) sont couvertes par une seconde carte de ce type, exactement comme la carte de la sphère laissait de côté ses pôles.
Exemple — Un paraboloïde de révolution
Montrer que la surface \(\Sigma \colon z = x^2 + y^2\) est de révolution autour de \((Oz)\), et donner une méridienne.
Sur \(\Sigma\), \(z = x^2 + y^2\) ne dépend de \((x, y)\) que par \(x^2 + y^2\), le carré de la distance à \((Oz)\). Donc la section par le plan \(z = a\) (pour \(a \ge 0\)) est le cercle \(x^2 + y^2 = a\) centré sur \((Oz)\), et vide pour \(a < 0\). Par le test des sections, \(\Sigma\) est de révolution autour de \((Oz)\). Une méridienne s'obtient dans le demi-plan \(y = 0\), \(x \ge 0\) : on y a \(z = x^2\), la parabole \(z = x^2\) qui, tournée autour de \((Oz)\), balaie \(\Sigma\).
Exemple — Un cône de révolution
La demi-droite \(\{ y = 0,\ x = z,\ z \ge 0 \}\), dans le demi-plan \(\{ y = 0,\ x \ge 0 \}\), est tournée autour de \((Oz)\). Montrer que la surface obtenue est la nappe supérieure du cône, d'équation \(x^2 + y^2 = z^2\) avec \(z \ge 0\), et expliquer pourquoi la contrainte \(z \ge 0\) ne peut pas être omise.
La méridienne est la demi-droite \(r = \rho(z) = z\) pour \(z \ge 0\) (distance à l'axe égale à la hauteur, puisque \(x = z \ge 0\)) : son domaine est \(J = [0, +\infty[\). Par la méthode, l'équation est \(x^2 + y^2 = \rho(z)^2 = z^2\) avec \(z \in J\), c'est-à-dire avec \(z \ge 0\) — c'est la nappe supérieure seule. La contrainte \(z \ge 0\) est essentielle : l'équation complète \(x^2 + y^2 = z^2\) sans cette contrainte décrit le cône double entier, car remplacer \(z\) par \(-z\) laisse \(x^2 + y^2 = z^2\) inchangée et ajoute la nappe inférieure symétrique \(z \le 0\), qui n'est pas balayée par notre demi-droite. Les parallèles sont les cercles \(x^2 + y^2 = z^2\) à \(z > 0\) fixé, et un paramétrage est \((z, \theta) \mapsto (z \cos\theta,\ z \sin\theta,\ z)\), \(z > 0\). Le sommet \(z = 0\) est un point unique et un point singulier du cône (pour \(f = x^2 + y^2 - z^2\), \(\nabla f(O) = 0\)), donc exclu de la partie régulière : il n'y a pas de plan tangent en ce point.
Pour aller plus loin
Le gradient comme vecteur normal, les surfaces réglées et les surfaces de révolution réapparaissent partout en géométrie et en physique — isobares et équipotentielles sont des lignes et des surfaces de niveau, et la direction de plus forte croissance gouverne les méthodes de gradient. Les courbes planes traitées par une équation ici ont une famille remarquable, les coniques, étudiées dans le chapitre Coniques et matrices symétriques d'ordre 2, où la réduction d'une matrice symétrique d'ordre \(2\) transforme une équation quadratique générale en une équation réduite.
Compétences à pratiquer
- Identifier une surface de révolution
III
Pour aller plus loin
Compétences à pratiquer
- Problèmes de synthèse de niveau concours
Aller à la section