Éducation Nationale Française · BCPST 2
Espaces vectoriels
En première année, l'algèbre linéaire vivait dans \(K^n\) (avec \(K = \mathbb{R}\) ou \(\mathbb{C}\)) : on a construit les opérations sur les \(n\)-uplets, leurs sous-espaces, sous-espaces engendrés, familles génératrices et libres, bases, dimension et rang. L'enjeu de ce chapitre est que rien de tout cela n'exigeait que les vecteurs soient des \(n\)-uplets : le même vocabulaire fonctionne dans tout ensemble où l'on peut additionner deux éléments et multiplier par un scalaire, en respectant les règles usuelles. Un tel ensemble est un espace vectoriel, et les nouveaux exemples sont partout — matrices \(M_{n,p}(K)\), fonctions \(\mathcal{F}(I,K)\), polynômes \(K[X]\) et \(K_n[X]\). On énonce la structure abstraite, on rappelle les résultats structurels de L'espace vectoriel \(K^n\) (sous-espaces, engendré, familles génératrices et libres, bases, dimension, rang), et on ajoute les nouveaux exemples. Les théorèmes de dimension sont énoncés et utilisés ; à ce niveau la plupart sont admis.
I
Espaces vectoriels et sous-espaces
I.1
Structure d'espace vectoriel
Un espace vectoriel est un ensemble muni d'une addition et d'une multiplication par un scalaire obéissant aux mêmes règles que les opérations sur \(K^n\). On liste ces règles, puis on rassemble les exemples standard qui reviendront toute l'année. Géométriquement, l'engendré de deux vecteurs non colinéaires de \(\mathbb{R}^3\) est un plan passant par l'origine — un sous-espace : 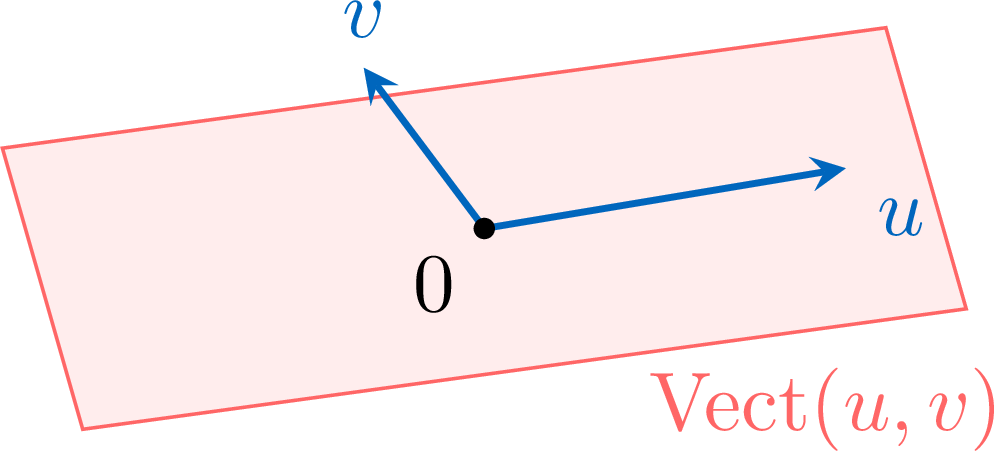
Définition — Espace vectoriel
Soit \(K = \mathbb{R}\) ou \(\mathbb{C}\). Un espace vectoriel sur \(K\) (ou \(K\)-espace vectoriel) est un ensemble \(E\) muni d'une addition \(+ : E \times E \to E\) et d'une multiplication par un scalaire \(\cdot : K \times E \to E\) tels que \((E, +)\) soit un groupe commutatif (de neutre \(0_E\)), et pour tous \(u, v \in E\) et \(\lambda, \mu \in K\) : $$\lambda\cdot(u+v) = \lambda\cdot u + \lambda\cdot v, \quad (\lambda+\mu)\cdot u = \lambda\cdot u + \mu\cdot u, \quad (\lambda\mu)\cdot u = \lambda\cdot(\mu\cdot u), \quad 1\cdot u = u.$$ Les éléments de \(E\) sont des vecteurs, ceux de \(K\) des scalaires. Exemple
Les ensembles suivants sont des \(K\)-espaces vectoriels, avec leurs opérations usuelles : \(K^n\) (rappelé de première année) ; \(M_{n,p}(K)\), les matrices \(n \times p\) ; \(\mathcal{F}(I,K)\), les fonctions d'un intervalle \(I\) dans \(K\) ; \(K[X]\), les polynômes ; et \(K_n[X]\), ceux de degré au plus \(n\). Par exemple dans \(\mathcal{F}(I,K)\) la somme \(f + g\) et le multiple \(\lambda f\) sont définis point par point, le neutre est la fonction nulle, et les quatre règles valent valeur par valeur car elles valent dans \(K\). Proposition — Règles de calcul
Dans tout \(K\)-espace vectoriel \(E\), pour tout \(u \in E\) et \(\lambda \in K\) : $$0\cdot u = 0_E, \qquad \lambda\cdot 0_E = 0_E, \qquad (-1)\cdot u = -u.$$ De plus \(\lambda\cdot u = 0_E\) si et seulement si \(\lambda = 0\) ou \(u = 0_E\).
Pour la première : \(0\cdot u = (0+0)\cdot u = 0\cdot u + 0\cdot u\), et en retranchant \(0\cdot u\) des deux côtés on obtient \(0\cdot u = 0_E\). De même \(\lambda\cdot 0_E = \lambda\cdot(0_E + 0_E) = \lambda\cdot 0_E + \lambda\cdot 0_E\), donc \(\lambda\cdot 0_E = 0_E\). Puis \((-1)\cdot u + u = (-1)\cdot u + 1\cdot u = (-1+1)\cdot u = 0\cdot u = 0_E\), donc \((-1)\cdot u = -u\). Pour la dernière : les deux règles affichées donnent un sens ; réciproquement si \(\lambda\cdot u = 0_E\) avec \(\lambda \ne 0\), on multiplie par \(\lambda^{-1}\), d'où \(u = 1\cdot u = (\lambda^{-1}\lambda)\cdot u = \lambda^{-1}\cdot(\lambda\cdot u) = \lambda^{-1}\cdot 0_E = 0_E\).
Méthode — Reconnaître un espace vectoriel
En pratique on vérifie rarement les axiomes de zéro : on reconnaît \(E\) comme l'un des espaces standard ci-dessus, ou comme un sous-espace de l'un d'eux (sous-section suivante). Les axiomes sont vérifiés une fois, sur les exemples standard ; tout le reste est montré comme y vivant. Compétences à pratiquer
- Règles de calcul
I.2
Sous-espaces vectoriels
Un sous-espace est une partie qui est elle-même un espace vectoriel pour les opérations héritées. Comme sur \(K^n\), on n'a pas à revérifier les axiomes : la stabilité par combinaison linéaire suffit. Les sous-espaces sont la façon dont presque tout espace vectoriel concret est produit.
Définition — Sous-espace vectoriel
Un sous-espace vectoriel d'un \(K\)-espace vectoriel \(E\) est une partie non vide \(F \subset E\) stable par addition et par multiplication scalaire ; c'est alors lui-même un \(K\)-espace vectoriel. Proposition — Caractérisation des sous-espaces
Une partie \(F \subset E\) est un sous-espace si et seulement si $$0_E \in F \quad\text{et}\quad \forall u, v \in F,\ \forall \lambda \in K,\quad \lambda u + v \in F.$$
Cette caractérisation est rappelée de L'espace vectoriel \(K^n\), où elle a été démontrée pour les parties de \(K^n\) ; le même argument vaut dans tout \(E\). La condition unique \(\lambda u + v \in F\) regroupe d'un coup la stabilité par les deux opérations.
Proposition — Intersection de sous-espaces
L'intersection d'un nombre fini de sous-espaces de \(E\) est un sous-espace de \(E\).
Soient \(F_1, \dots, F_m\) des sous-espaces et \(F = \bigcap_{i=1}^m F_i\). Chaque \(F_i\) contient \(0_E\), donc \(0_E \in F\). Si \(u, v \in F\) et \(\lambda \in K\), alors \(u, v \in F_i\) pour tout \(i\), donc \(\lambda u + v \in F_i\) pour tout \(i\) (chaque \(F_i\) est un sous-espace), d'où \(\lambda u + v \in F\). Par la caractérisation, \(F\) est un sous-espace.
Méthode — Montrer qu'un ensemble est un sous-espace
On identifie l'espace ambiant \(E\). On vérifie \(0_E \in F\) (ce qui confirme aussi \(F \ne \emptyset\) et élimine d'emblée bien des candidats). Puis on prend \(u, v \in F\), \(\lambda \in K\) quelconques, et on vérifie \(\lambda u + v \in F\). On ne revérifie jamais les axiomes d'espace vectoriel — ils sont hérités de \(E\). Exemple
Pour tout \(k \in \mathbb{N} \cup \{\infty\}\), l'ensemble \(\mathcal{C}^k(I,\mathbb{R})\) des fonctions \(k\) fois continûment dérivables est un sous-espace de \(\mathcal{F}(I,\mathbb{R})\) : la fonction nulle est \(\mathcal{C}^k\), et une combinaison linéaire de fonctions \(\mathcal{C}^k\) est \(\mathcal{C}^k\). De même \(K_n[X]\) est un sous-espace de \(K[X]\) (le polynôme nul appartient à \(K_n[X]\), et \(\deg(\lambda P + Q) \le \max(\deg P, \deg Q) \le n\)). Compétences à pratiquer
- Est-ce un sous-espace ?
II
Familles génératrices, libres et bases
II.1
Sous-espace engendré et familles génératrices
Le plus petit sous-espace contenant une famille finie de vecteurs est l'ensemble de toutes leurs combinaisons linéaires, appelé le sous-espace engendré. Une famille qui engendre l'espace entier est génératrice. Ces notions sont rappelées de \(K^n\) et utilisées à l'identique dans tout espace vectoriel.
Définition — Combinaison linéaire
Une combinaison linéaire d'une famille finie \(a_1, \dots, a_r\) de \(E\) est un vecteur \(\lambda_1 a_1 + \dots + \lambda_r a_r\) avec \(\lambda_1, \dots, \lambda_r \in K\). Définition — Sous-espace engendré et famille génératrice
Le sous-espace engendré par \(a_1, \dots, a_r \in E\), noté \(\mathrm{Vect}(a_1, \dots, a_r)\), est l'ensemble de toutes leurs combinaisons linéaires. C'est un sous-espace de \(E\), et la famille en est dite une famille génératrice. Une famille est génératrice de \(E\) lorsque \(\mathrm{Vect}(a_1, \dots, a_r) = E\). Proposition — L'engendré est le plus petit sous-espace contenant
\(\mathrm{Vect}(a_1, \dots, a_r)\) est le plus petit sous-espace de \(E\) contenant \(a_1, \dots, a_r\) : il les contient, c'est un sous-espace, et tout sous-espace \(F\) les contenant contient \(\mathrm{Vect}(a_1, \dots, a_r)\).
C'est rappelé de L'espace vectoriel \(K^n\) : un sous-espace \(F\) contenant chaque \(a_i\) contient toute combinaison linéaire \(\sum \lambda_i a_i\) par stabilité, donc contient tout l'engendré.
Méthode — Trouver une famille génératrice
Pour produire une famille génératrice d'un sous-espace décrit par des équations, on paramètre ses éléments (on résout les équations) et on lit les vecteurs multipliant les paramètres libres : ils engendrent le sous-espace. Exemple
Le plan \(F = \{(x,y,z) \in \mathbb{R}^3 : x - y + 2z = 0\}\) est engendré par deux vecteurs : en résolvant \(x = y - 2z\) on obtient \((x,y,z) = y(1,1,0) + z(-2,0,1)\), donc \(F = \mathrm{Vect}\big((1,1,0), (-2,0,1)\big)\). De même \(\{P \in \mathbb{C}_2[X] : P(0) = 0\} = \{aX^2 + bX : a,b \in \mathbb{C}\} = \mathrm{Vect}(X, X^2)\). Compétences à pratiquer
- Trouver une famille génératrice
II.2
Familles libres et bases
Une famille est libre quand aucune combinaison linéaire non triviale de ses vecteurs n'est nulle — aucun vecteur n'est redondant. Une famille libre et génératrice est une base : tout vecteur a alors des coordonnées uniques. Cela aussi est rappelé de \(K^n\) ; le seul énoncé véritablement nouveau est que des polynômes de degrés distincts sont automatiquement libres.
Définition — Famille libre et famille liée
Une famille finie \((x_i)_{1 \le i \le n}\) de \(E\) est libre (ou ses vecteurs sont linéairement indépendants) quand $$\lambda_1 x_1 + \dots + \lambda_n x_n = 0_E \implies \lambda_1 = \dots = \lambda_n = 0.$$ Une famille qui n'est pas libre est liée. Proposition — Des polynômes de degrés distincts sont libres
Une famille finie de polynômes non nuls de degrés deux à deux distincts est libre.
On ordonne les polynômes de sorte que \(\deg P_1 < \dots < \deg P_n\). Supposons \(\lambda_1 P_1 + \dots + \lambda_n P_n = 0\) avec un certain \(\lambda_i \ne 0\), et soit \(j\) le plus grand indice tel que \(\lambda_j \ne 0\). Alors \(\lambda_j P_j = -\sum_{i
Définition — Base et coordonnées
Une base de \(E\) est une famille libre et génératrice. Si \(\mathcal{B} = (e_1, \dots, e_n)\) est une base, tout \(u \in E\) s'écrit de manière unique \(u = \sum_{i=1}^n x_i e_i\) ; les scalaires \(x_i\) sont les coordonnées de \(u\) dans \(\mathcal{B}\). Les coordonnées d'une famille de vecteurs, écrites en colonnes, forment la matrice des coordonnées de la famille dans \(\mathcal{B}\). Exemple
La base canonique de \(K^n\) est \((e_1, \dots, e_n)\) avec \(e_i\) le \(n\)-uplet valant \(1\) en position \(i\) et \(0\) ailleurs. La base canonique de \(K_n[X]\) est \((1, X, X^2, \dots, X^n)\) — libre car ces polynômes ont des degrés distincts, et génératrice puisque tout polynôme de degré \(\le n\) en est une combinaison. La base canonique de \(M_{n,p}(K)\) est la famille des matrices élémentaires \((E_{i,j})\), où \(E_{i,j}\) vaut \(1\) en position \((i,j)\) et \(0\) ailleurs. Méthode — Montrer qu'une famille est libre ou une base
Pour montrer qu'une famille est libre, on pose une combinaison linéaire égale à \(0_E\) et on prouve que tous les coefficients sont nuls (souvent un système linéaire). Pour des polynômes de degrés distincts, la liberté est automatique. Pour montrer qu'une famille est une base, on montre qu'elle est libre et génératrice — ou, une fois la dimension connue, qu'elle est libre avec le bon nombre de vecteurs (section suivante). Compétences à pratiquer
- Libre ou liée ?
III
Dimension et rang
III.1
Dimension
Un espace possédant une famille génératrice finie a un nombre de vecteurs bien défini dans toute base : sa dimension. Les théorèmes qui font fonctionner cela sont rappelés de \(K^n\) et, comme le programme l'autorise, ici la plupart admis. Ils ramènent la vérification d'une base à un comptage.
Définition — Espace de dimension finie
Un espace vectoriel est de dimension finie lorsqu'il possède une famille génératrice finie. (Par exemple \(K^n\), \(K_n[X]\) et \(M_{n,p}(K)\) ; en revanche \(K[X]\) n'a pas de famille génératrice finie et n'est pas de dimension finie, et il en va de même pour \(\mathcal{F}(I,K)\) lorsque \(I\) est un intervalle contenant une infinité de points.) Théorème — Dimension
Soit \(E \ne \{0_E\}\) de dimension finie. De toute famille génératrice finie on peut extraire une base ; toutes les bases de \(E\) ont le même nombre d'éléments, appelé la dimension \(\dim E\). Par convention \(\dim\{0_E\} = 0\). Dans un espace de dimension \(n\) : - toute famille libre a au plus \(n\) vecteurs, et une famille libre de \(n\) vecteurs est une base ;
- toute famille génératrice a au moins \(n\) vecteurs, et une famille génératrice de \(n\) vecteurs est une base ;
- (théorème de la base incomplète) toute famille libre peut être complétée en une base.
Ces énoncés sont admis, conformément au programme : leurs démonstrations ne sont pas exigées à ce niveau. Les deux critères mis en valeur — une famille libre de \(n\) vecteurs, ou une famille génératrice de \(n\) vecteurs, est une base — sont les outils quotidiens, car ils remplacent la vérification des deux propriétés par un comptage une fois \(\dim E\) connue.
Proposition — Dimension d'un sous-espace
Si \(F\) est un sous-espace d'un espace \(E\) de dimension finie, alors \(F\) est de dimension finie et \(\dim F \le \dim E\), avec égalité si et seulement si \(F = E\). Exemple
À partir des bases canoniques : \(\dim K^n = n\), \(\dim K_n[X] = n+1\) (la base \(1, X, \dots, X^n\) a \(n+1\) vecteurs), et \(\dim M_{n,p}(K) = np\) (une matrice élémentaire par position). Le plan \(\{(x,y,z) : x - y + 2z = 0\}\) de \(\mathbb{R}^3\) est de dimension \(2\) (il est engendré par \((1,1,0)\) et \((-2,0,1)\), non colinéaires, donc libres), strictement moins que \(\dim \mathbb{R}^3 = 3\). Compétences à pratiquer
- Lire une dimension
III.2
Rang d'une famille
Le rang d'une famille mesure combien de directions indépendantes elle engendre réellement. C'est la dimension de l'engendré, et en dimension finie il se calcule comme le rang de la matrice des coordonnées — reliant ce chapitre aux matrices.
Définition — Rang d'une famille
Le rang d'une famille finie \(a_1, \dots, a_r\) de \(E\) est la dimension de son engendré : $$\mathrm{rg}(a_1, \dots, a_r) = \dim \mathrm{Vect}(a_1, \dots, a_r).$$ Proposition — Rang par la matrice des coordonnées
Dans un espace de dimension finie muni d'une base fixée, le rang d'une famille égale le rang de sa matrice des coordonnées dans cette base (et ne dépend pas de la base choisie). Méthode — Calculer un rang, décider la liberté
On écrit la matrice des coordonnées de la famille dans une base et on calcule son rang (rappelé de Matrices). Une famille de \(r\) vecteurs est libre exactement quand son rang vaut \(r\) ; elle engendre un sous-espace de dimension égale à son rang. Exemple
Dans \(\mathbb{R}^3\), la famille \((1,1,0), (2,0,0), (0,1,0)\) a toutes ses troisièmes coordonnées nulles, donc son engendré est dans le plan \(z = 0\) (dimension \(2\)) : le rang est au plus \(2\), et comme \((1,1,0), (2,0,0)\) ne sont pas colinéaires il vaut exactement \(2\). Les trois vecteurs sont donc liés (rang \(2 < 3\)).
Pour aller plus loin
Les applications linéaires, au chapitre suivant, transportent ces notions entre espaces vectoriels, et le théorème du rang reliera la dimension d'un noyau et d'une image. Les sous-espaces propres dans Valeurs propres et diagonalisation sont des sous-espaces dont les dimensions décident la diagonalisabilité. Le produit scalaire dans \(\mathbb{R}^n\) ajoutera plus tard longueurs et angles à cette structure purement linéaire.
Compétences à pratiquer
- Calculer un rang
Aller à la section