Éducation Nationale Française · Terminale Maths Expertes
Calcul matriciel
I
Matrices
I.1
Définition d'une matrice
Les matrices sont des tableaux rectangulaires de nombres qui constituent un outil puissant pour résoudre des systèmes d'équations linéaires et représenter des transformations linéaires. Tout comme les nombres complexes étendent la droite réelle, les matrices peuvent être vues comme une extension du concept de nombre à des dimensions supérieures. Les matrices ont leurs fondements algébriques, leurs opérations et un rôle fondamental dans diverses applications mathématiques et scientifiques. Sauf mention contraire, les coefficients des matrices sont réels.
Définition — Matrice
Une matrice \(A\) de taille \(n\times p\) est un tableau de nombres à \(n\) lignes et \(p\) colonnes : $$ A=\begin{pmatrix} a_{11} & a_{12} & \cdots & a_{1p}\\
a_{21} & a_{22} & \cdots & a_{2p}\\
\vdots & \vdots & & \vdots\\
a_{n1} & a_{n2} & \cdots & a_{np}\\
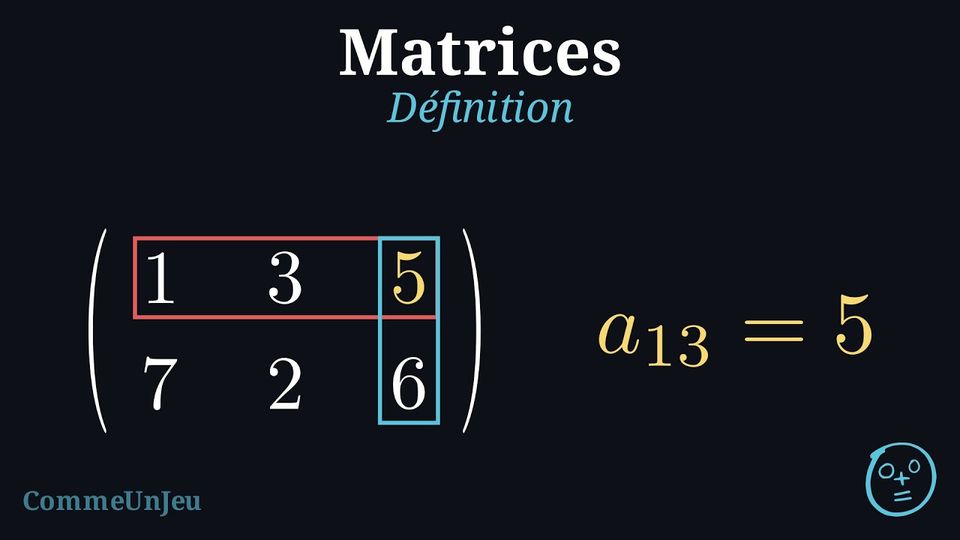
\end{pmatrix}. $$ \(a_{ij}\) est appelé le coefficient de \(A\) de position \((i ; j)\) (sur la \(i\)-ème ligne et la \(j\)-ème colonne). Exemple
\(A=\begin{pmatrix}1&3&5 \\7&2&6\\ \end{pmatrix}\) a 2 lignes et 3 colonnes, donc sa taille est \(2\times 3\).\(a_{\textcolor{colordef}{1}\textcolor{colorprop}{3}}\) est égal à \(5\). C'est le coefficient situé sur la ligne \(\textcolor{colordef}{1}\) et la colonne \(\textcolor{colorprop}{3}\).
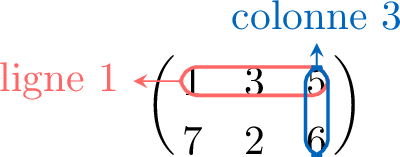
Compétences à pratiquer
- Identifier la taille d'une matrice
- Identifier les coefficients d'une matrice
I.2
Matrices particulières
Définition — Matrice colonne
Une matrice à une colonne \(\begin{pmatrix}c_{1}\\c_{2}\\ \vdots\\c_{n} \end{pmatrix}\) est appelée matrice colonne ou vecteur colonne. Exemple
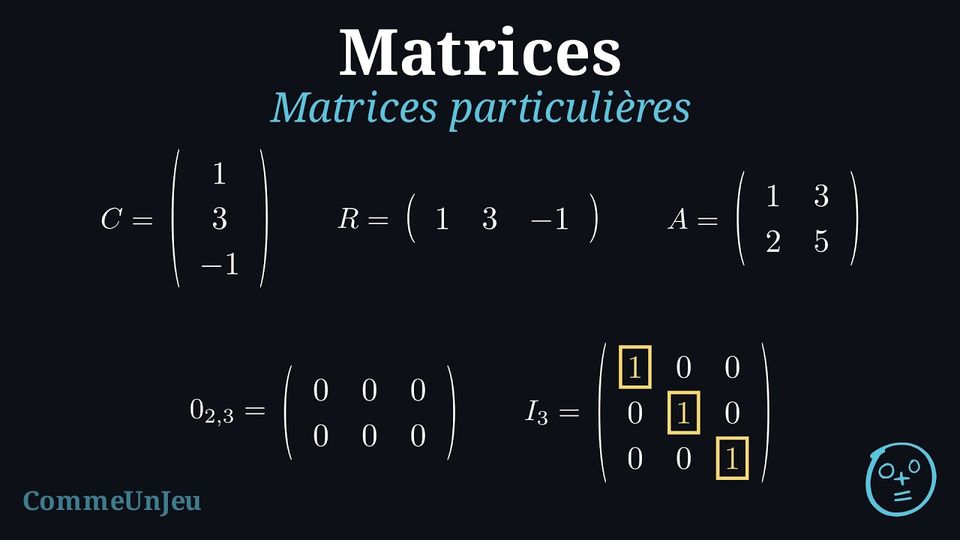
\(C=\begin{pmatrix}1\\3 \\-1\\\end{pmatrix}\) a 3 lignes et 1 colonne. \(C\) est une matrice colonne de taille \(3\times 1\). Définition — Matrice ligne
Une matrice à une ligne \(\begin{pmatrix}r_{1}&r_{2}& \dots &r_{p} \end{pmatrix}\) est appelée matrice ligne ou vecteur ligne. Exemple
\(R=\begin{pmatrix}1&3 &-1\\\end{pmatrix}\) a 1 ligne et 3 colonnes. \(R\) est une matrice ligne de taille \(1\times 3\). Définition — Matrice carrée
Une matrice ayant le même nombre de lignes et de colonnes est appelée matrice carrée. Une matrice carrée de taille \(n \times n\) est dite d'ordre \(n\) : $$ \begin{pmatrix} a_{11} & a_{12} & \cdots & a_{1n}\\
a_{21} & a_{22} & \cdots & a_{2n}\\
\vdots & \vdots & \ddots & \vdots\\
a_{n1} & a_{n2} & \cdots & a_{nn}\\
\end{pmatrix}. $$ Exemple
\(A=\begin{pmatrix}1&3 \\2&5\end{pmatrix}\) a 2 lignes et 2 colonnes. \(A\) est une matrice carrée d'ordre \(2\). Définition — Matrice nulle
Une matrice dont tous les coefficients sont nuls est appelée matrice nulle.On la note \(0_{n,p}\) si elle a \(n\) lignes et \(p\) colonnes, ou simplement \(0\) s'il n'y a pas d'ambiguïté.
Exemple
\(0_{2{,}3}=\begin{pmatrix}0&0&0 \\0&0&0\end{pmatrix}\). Définition — Matrice identité
La matrice identité, notée \(I_n\), est une matrice carrée d'ordre \(n\) dont les coefficients sur la diagonale principale sont égaux à \(1\) et les autres sont nuls : $$ I_n=\begin{pmatrix} 1&0&\cdots &0\\
0&1&\ddots &\vdots \\
\vdots &\ddots &\ddots &0\\
0&\cdots &0&1 \end{pmatrix}. $$ Exemple
\(I_3=\begin{pmatrix}1&0&0 \\0&1&0\\0 & 0 &1 \\\end{pmatrix}\) est la matrice identité d'ordre \(3\). Définition — Matrice opposée
La matrice opposée de \(A\), notée \(-A\), est la matrice dont chaque coefficient est l'opposé du coefficient de même position de \(A\) : $$ -A=\begin{pmatrix} -a_{11} & \cdots & -a_{1p}\\
\vdots & & \vdots\\
-a_{n1} & \cdots & -a_{np} \end{pmatrix}. $$ Exemple
Déterminer la matrice opposée de \(A=\begin{pmatrix}1&3&-5 \\7&-2&6\\ \end{pmatrix}\).
\(-A=\begin{pmatrix}-1&-3&5 \\-7&2&-6\\ \end{pmatrix}\)
Compétences à pratiquer
- Identifier des types de matrices
- Construire des matrices particulières
I.3
Égalité de matrices
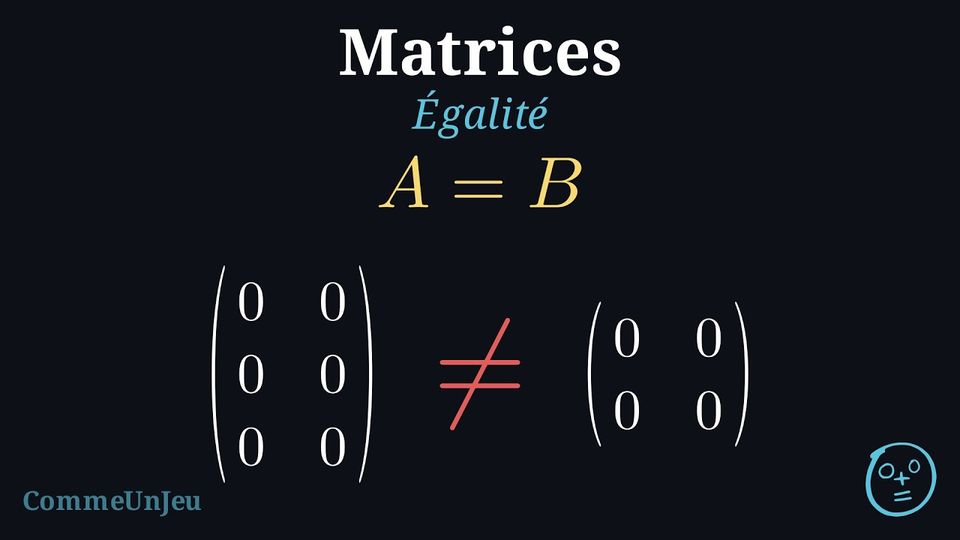
Définition — Égalité des matrices
Deux matrices \(A\) et \(B\) sont égales, ce qu'on note \(A = B\), si elles ont : - le même nombre de lignes,
- le même nombre de colonnes,
- et leurs coefficients de même position sont égaux.
Exemple
$$\begin{pmatrix}1^2&2^2\\
3^2&4^2\end{pmatrix}=\begin{pmatrix}1&4\\
9&16\end{pmatrix}$$ et $$\begin{pmatrix}0&0\\
0&0\\
0&0\\
\end{pmatrix}\neq\begin{pmatrix}0&0\\
0&0\\
\end{pmatrix}$$ Compétences à pratiquer
- Identifier des matrices égales
- Résoudre des équations avec l'égalité de matrices
II
Calcul matriciel
II.1
Addition de matrices
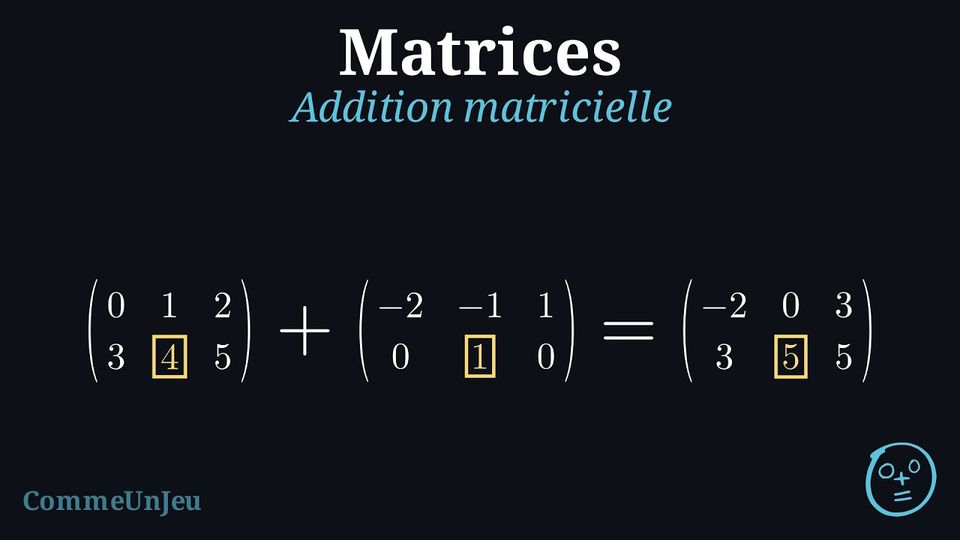
Définition — Addition matricielle
Soient deux matrices \(A\) et \(B\) de même taille \(n\times p\).La somme \(A+B\) de \(A\) et \(B\) est la matrice dont chaque coefficient est la somme des coefficients de même position de \(A\) et de \(B\), c'est-à-dire : $$ \begin{pmatrix} a_{11} & \cdots & a_{1p}\\ \vdots & & \vdots\\ a_{n1} & \cdots & a_{np} \end{pmatrix} + \begin{pmatrix} b_{11} & \cdots & b_{1p}\\ \vdots & & \vdots\\ b_{n1} & \cdots & b_{np} \end{pmatrix} = \begin{pmatrix} a_{11}+b_{11} & \cdots & a_{1p}+b_{1p}\\ \vdots & & \vdots\\ a_{n1}+b_{n1} & \cdots & a_{np}+b_{np} \end{pmatrix}. $$
Exemple
\(\begin{aligned}[t] \begin{pmatrix}0 &1 & 2 \\3 &4 & 5 \\\end{pmatrix} +\begin{pmatrix}-2 &-1 & 1 \\0 & 1 & 0 \\\end{pmatrix} &=\begin{pmatrix}0-2 &1-1 & 2+1\\3+0 & 4+1 & 5+0\\\end{pmatrix}\\ &=\begin{pmatrix}-2 &0 & 3\\3 & 5 & 5\\\end{pmatrix} \end{aligned}\) Proposition — Propriétés de l'addition matricielle
Soient \(A,B,C\) trois matrices de même taille. L'addition matricielle possède les propriétés suivantes : - Commutativité : \(A+B=B+A\)
- Associativité : \((A+B)+C=A+(B+C)\)
- Élément neutre : la matrice nulle \(0\) est l'élément neutre : \(A+0=0+A=A\)
- Élément symétrique : \(A+(-A)=0\).
Comme pour les nombres réels, on définit la soustraction comme l'addition de la matrice opposée, ce qui revient à soustraire les coefficients un à un.
Définition — Soustraction matricielle
Soient deux matrices \(A\) et \(B\) de même taille \(n\times p\).La différence \(A-B\) est la matrice dont chaque coefficient est la différence des coefficients de même position de \(A\) et de \(B\) : $$A - B = A + (-B).$$
Exemple
\(\begin{aligned}[t] \begin{pmatrix}0 &1 \\3 &4 \\\end{pmatrix} -\begin{pmatrix}-2 &-1 \\0 & 1 \\\end{pmatrix} &=\begin{pmatrix}0-(-2) &1-(-1)\\3-0 & 4-1\\\end{pmatrix}\\ &=\begin{pmatrix}2 &2\\3 & 3\\\end{pmatrix} \end{aligned}\) Compétences à pratiquer
- Vérifier la condition d'addition
- Calculer des sommes et des différences de matrices
- Évaluer des expressions matricielles
- Démontrer les propriétés de l'addition
II.2
Produit par un réel
Définition — Multiplication par un scalaire
Soit une matrice \(A\) de taille \(n\times p\) et \(\lambda\) un scalaire.Le produit \(\lambda A\) de \(\lambda\) par \(A\) est la matrice obtenue en multipliant chaque coefficient de \(A\) par \(\lambda\) : $$ \lambda \begin{pmatrix} a_{11} & \cdots & a_{1p}\\ \vdots & & \vdots\\ a_{n1} & \cdots & a_{np} \end{pmatrix} = \begin{pmatrix} \lambda a_{11} & \cdots & \lambda a_{1p}\\ \vdots & & \vdots\\ \lambda a_{n1} & \cdots & \lambda a_{np} \end{pmatrix}. $$
Exemple
\(\begin{aligned}[t] 2\begin{pmatrix}0 &1 & 2 \\3 &4 & 5 \\\end{pmatrix} &=\begin{pmatrix}2\times 0 &2\times 1 & 2\times 2 \\2\times 3 &2\times 4 & 2\times 5 \\\end{pmatrix}\\ &=\begin{pmatrix}0 &2 & 4 \\6 &8 & 10 \\\end{pmatrix} \end{aligned}\) Proposition — Propriétés de la multiplication par un scalaire
Soient deux matrices \(A,B\) de même taille et deux scalaires \(\lambda,\mu\).Alors,
- \(\lambda(A + B) = \lambda A + \lambda B\)
- \((\lambda+ \mu)A = \lambda A + \mu A\)
- \((\lambda \mu)A = \lambda(\mu A)\)
- \(1\cdot A=A\)
Compétences à pratiquer
- Calculer des produits par un réel
- Évaluer des expressions avec des multiples
- Simplifier des expressions matricielles
II.3
Produit de matrices
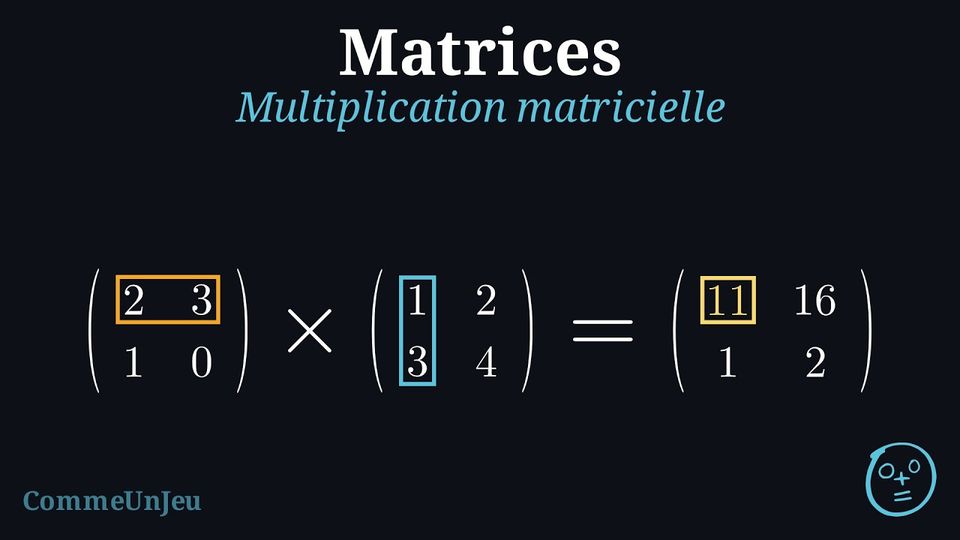
Définition — Produit matriciel
Soit une matrice \(A\) de taille \(n\times p\) et une matrice \(B\) de taille \(p\times q\).Le produit matriciel \(A \times B\) est la matrice \(C\) de taille \(n\times q\) définie par $$ c_{ij}=\sum_{k=1}^p a_{ik}b_{kj}, \qquad 1 \leq i \leq n,\; 1 \leq j \leq q. $$
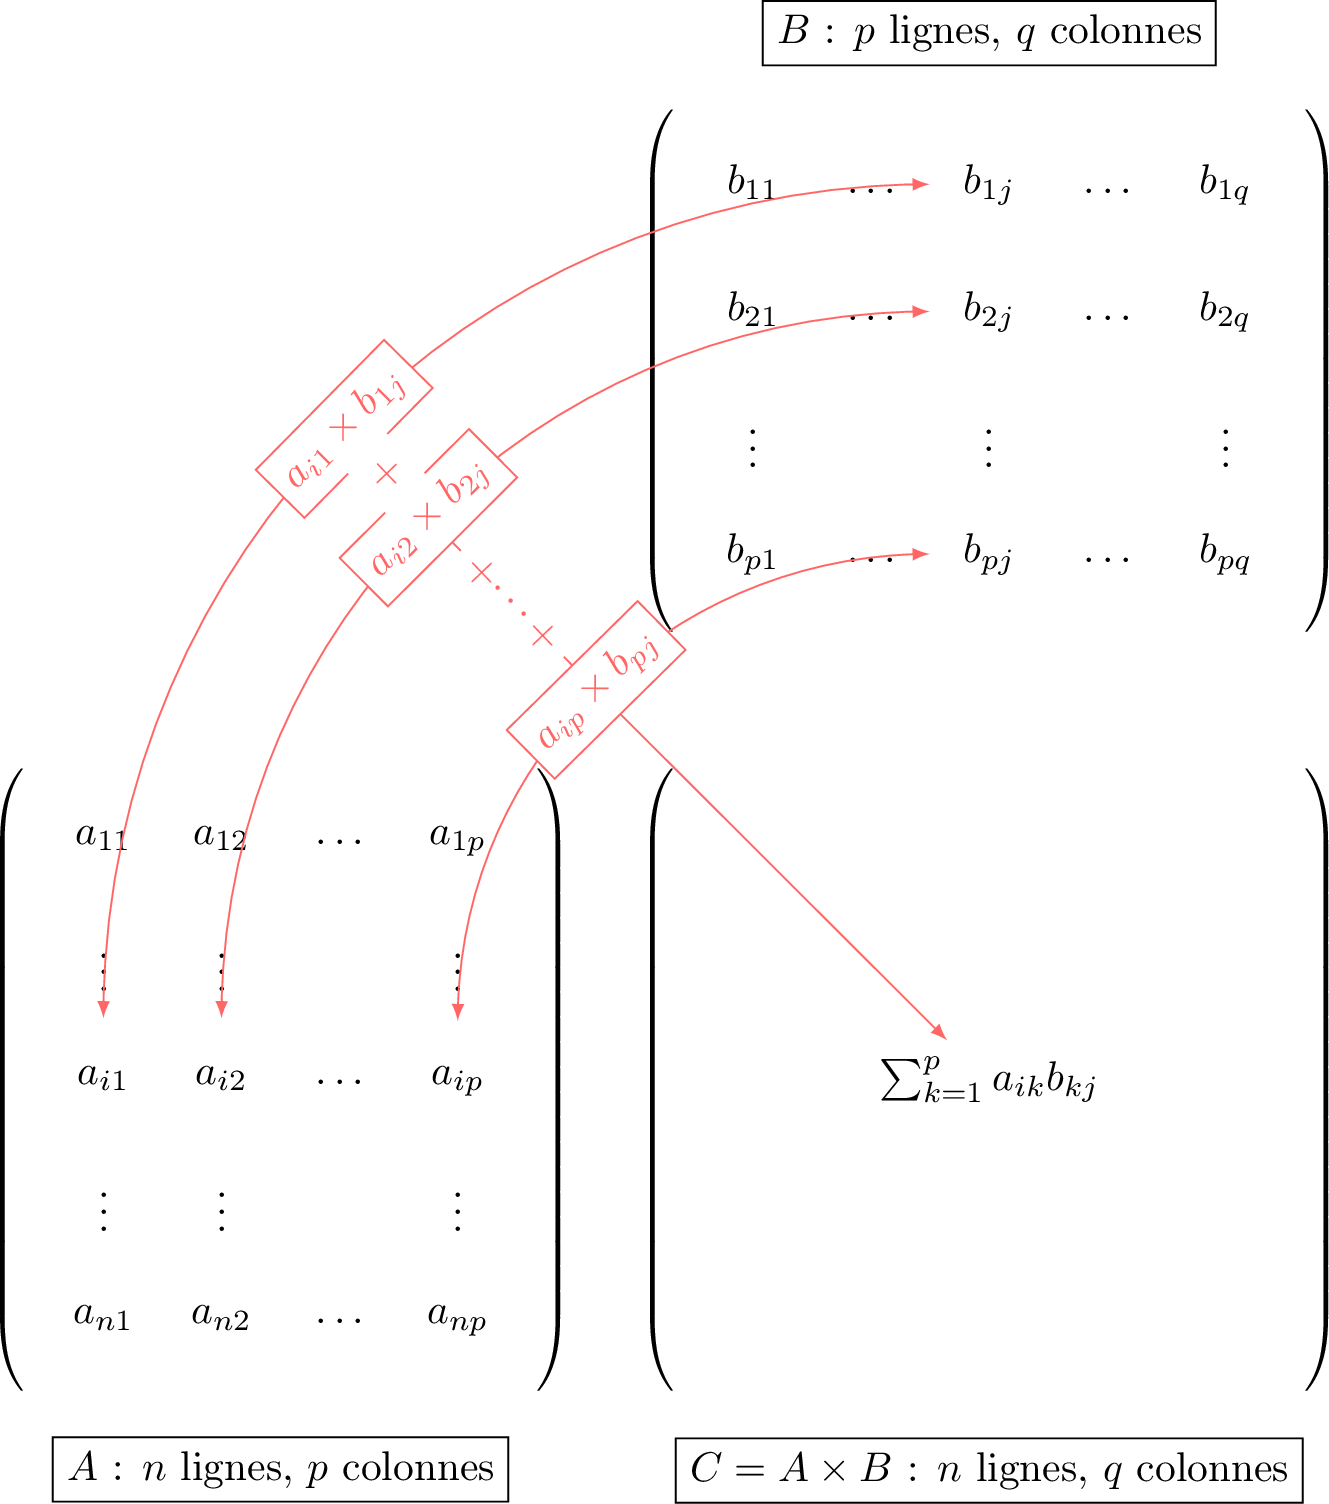
Exemple
\(\begin{aligned}[t] \begin{pmatrix}\color{orange}2 &\color{orange}3 \\\color{colordef}1 &\color{colordef}0 \\\end{pmatrix} \begin{pmatrix}\color{colorprop}1 & \color{olive}2 \\\color{colorprop}3 &\color{olive}4 \\\end{pmatrix} &=\begin{pmatrix} \color{orange}2\color{black}\times \color{colorprop} 1\color{black}+\color{orange}3\color{black}\times \color{colorprop} 3 \color{black}& \color{orange}2\color{black}\times \color{olive}2\color{black}+\color{orange}3\color{black}\times \color{olive}4 \color{black} \\ \color{colordef}1\color{black}\times \color{colorprop} 1\color{black}+\color{colordef}0\color{black}\times \color{colorprop} 3 \color{black}& \color{colordef}1\color{black}\times \color{olive}2\color{black}+\color{colordef}0\color{black}\times \color{olive}4 \color{black} \end{pmatrix}\\ &=\begin{pmatrix}11 &16\\1 &2\\\end{pmatrix} \end{aligned}\)
En général, le produit matriciel n'est pas commutatif (\(AB \neq BA\)). Par exemple, si \(A=\begin{pmatrix}0&1\\0&0\\\end{pmatrix}\) et \(B=\begin{pmatrix}1&0\\0&0\\\end{pmatrix}\), on a \(A\times B=\begin{pmatrix}0&0\\0&0\\\end{pmatrix}\) tandis que \(B\times A = \begin{pmatrix}0&1\\0&0\\\end{pmatrix}\).
De plus, le produit de deux matrices non nulles peut être la matrice nulle. Par exemple, $$ \begin{pmatrix}0&1\\ 0&0\\ \end{pmatrix}\times \begin{pmatrix}1&0\\ 0&0\\ \end{pmatrix} = \begin{pmatrix}0&0\\ 0&0\\ \end{pmatrix}. $$
De plus, le produit de deux matrices non nulles peut être la matrice nulle. Par exemple, $$ \begin{pmatrix}0&1\\ 0&0\\ \end{pmatrix}\times \begin{pmatrix}1&0\\ 0&0\\ \end{pmatrix} = \begin{pmatrix}0&0\\ 0&0\\ \end{pmatrix}. $$
Proposition — Propriétés de la multiplication matricielle
On suppose que tous les produits ci-dessous sont définis (les tailles sont compatibles). - Associativité : $$ (AB)C = A(BC)$$
- Distributivité par rapport à l'addition : $$ ( A + B) C = AC + BC \quad\text{ et }\quad A(B+ C) = AB + AC $$
- Élément neutre : la matrice identité est l'élément neutre pour la multiplication.
Pour toute matrice \(A\) de taille \(n \times p\), on a : $$I_n A =A I_p = A$$
Compétences à pratiquer
- Vérifier la condition de multiplication
- Déterminer la taille du produit
- Calculer des produits de matrices
- Étudier la commutativité
III
Matrices inversibles et puissances
III.1
Inverse d'une matrice
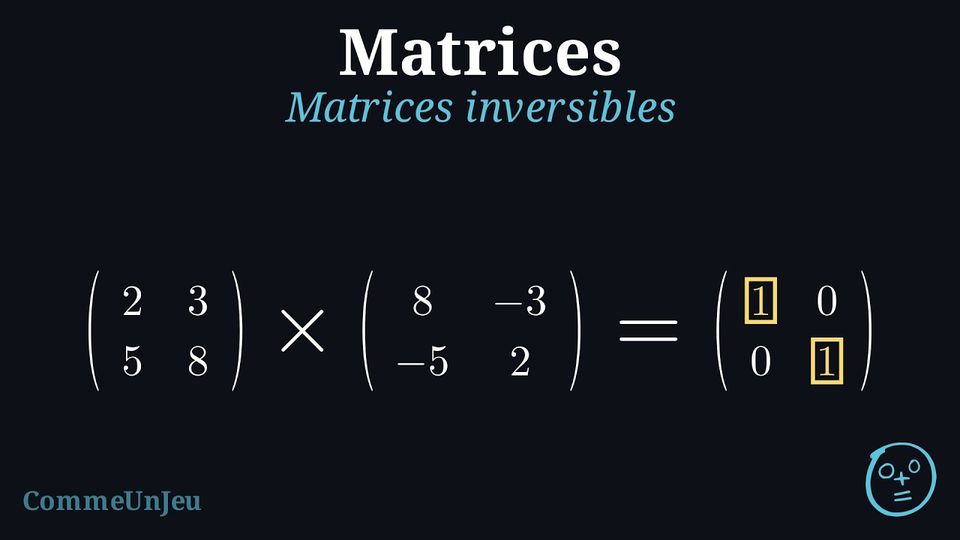
On sait résoudre une équation \(ax = b\) à une inconnue, à coefficients réels. Si \(a\neq 0\), l'unique solution est \(x=a^{-1}b\). Pour déterminer la solution, on se pose donc la question de l'existence de l'inverse de \(a\). Pour les matrices, résoudre \(AX = B\) soulève la même question sur l'existence de l'inverse de \(A\).
Définition — Inverse d'une matrice
Soit \(A\) une matrice carrée d'ordre \(n\).On dit que la matrice \(A\) est inversible s'il existe une matrice carrée \(B\) d'ordre \(n\) telle que $$AB=BA=I_n.$$ Si elle existe, la matrice \(B\) est appelée l'inverse de \(A\), notée \(A^{-1}\).
Proposition — Unicité de l'inverse
Si \(A\) est inversible, alors son inverse est unique.
On suppose que \(B\) et \(C\) sont deux inverses de \(A\), de sorte que \(AB = BA = I_n\) et \(AC = CA = I_n\). Alors $$ \begin{aligned} C &= C\,I_n &&\scriptstyle(\text{matrice identité})\\
&= C(AB) &&\scriptstyle(AB = I_n)\\
&= (CA)B &&\scriptstyle(\text{associativité})\\
&= I_n\,B &&\scriptstyle(CA = I_n)\\
&= B. \end{aligned} $$ Deux inverses de \(A\) sont donc toujours égaux.
Exemple
L'inverse de la matrice identité est elle-même car \(I_nI_n=I_n\). Exemple
Soit \(A = \begin{pmatrix} 2 & 3 \\ 5 & 8 \end{pmatrix}\). - On cherche une matrice \(B = \begin{pmatrix} a & b \\ c & d \end{pmatrix}\) telle que \(AB = I_2\). Montrer que \(a\) et \(c\) vérifient le système \(\begin{cases} 2a + 3c = 1 \\ 5a + 8c = 0 \end{cases}\) et écrire le système vérifié par \(b\) et \(d\).
- Résoudre les deux systèmes et écrire \(B\). Vérifier que l'on a aussi \(BA = I_2\), et conclure.
- Soit \(X = \begin{pmatrix} x \\ y \end{pmatrix}\) une matrice colonne telle que \(AX = \begin{pmatrix} 9 \\ 23 \end{pmatrix}\). Multiplier les deux membres à gauche par \(B\) ; en déduire \(X\), puis vérifier le résultat.
- Soit \(A' = \begin{pmatrix} 2 & 3 \\ 4 & 6 \end{pmatrix}\). Montrer qu'aucune matrice \(B'\) ne vérifie \(A'B' = I_2\).
- \(AB = \begin{pmatrix} 2a + 3c & 2b + 3d \\ 5a + 8c & 5b + 8d \end{pmatrix}\), et \(I_2 = \begin{pmatrix} 1 & 0 \\ 0 & 1 \end{pmatrix}\). Deux matrices sont égales lorsque leurs coefficients de même position sont égaux, donc \(AB = I_2\) signifie : première colonne, \(2a + 3c = 1\) et \(5a + 8c = 0\) ; seconde colonne, \(\begin{cases} 2b + 3d = 0 \\ 5b + 8d = 1. \end{cases}\)
- Premier système : \(5 \times (2a + 3c) - 2 \times (5a + 8c) = 5 - 0\) donne \(15c - 16c = 5\), donc \(c = -5\), puis \(2a = 1 - 3c = 16\) et \(a = 8\). Second système : \(5 \times (2b + 3d) - 2 \times (5b + 8d) = 0 - 2\) donne \(-d = -2\), donc \(d = 2\), puis \(2b = -3d = -6\) et \(b = -3\). Ainsi \(B = \begin{pmatrix} 8 & -3 \\ -5 & 2 \end{pmatrix}\), et $$BA = \begin{pmatrix} 8 \times 2 - 3 \times 5 & 8 \times 3 - 3 \times 8 \\ -5 \times 2 + 2 \times 5 & -5 \times 3 + 2 \times 8 \end{pmatrix} = \begin{pmatrix} 1 & 0 \\ 0 & 1 \end{pmatrix} = I_2.$$ Par définition, \(A\) est inversible et \(A^{-1} = B\).
- En multipliant les deux membres de \(AX = \begin{pmatrix} 9 \\ 23 \end{pmatrix}\) à gauche par \(B\) : $$B(AX) = (BA)X = I_2X = X, \qquad\text{donc}\qquad X = B\begin{pmatrix} 9 \\ 23 \end{pmatrix} = \begin{pmatrix} 8 \times 9 - 3 \times 23 \\ -5 \times 9 + 2 \times 23 \end{pmatrix} = \begin{pmatrix} 3 \\ 1 \end{pmatrix}.$$ Vérification : \(2 \times 3 + 3 \times 1 = 9\) et \(5 \times 3 + 8 \times 1 = 23\). L'inverse joue pour \(A\) le rôle que \(2^{-1}\) joue pour \(2\) dans l'équation \(2x = 5\).
- Si \(A'B' = I_2\) avec \(B' = \begin{pmatrix} a & b \\ c & d \end{pmatrix}\), la première colonne donne \(2a + 3c = 1\) et \(4a + 6c = 0\). Or \(4a + 6c = 2(2a + 3c) = 2\), et non \(0\) : le système n'a pas de solution, et aucune matrice \(B'\) n'existe. Comme le nombre \(0\), qui n'a pas d'inverse, certaines matrices non nulles ne peuvent pas être inversées : une équation \(A'X = Y\) ne se résout pas à l'aide d'un inverse de \(A'\) (elle peut encore avoir des solutions, ou aucune, selon \(Y\), mais pas une solution unique obtenue par cette multiplication).
Compétences à pratiquer
- Vérifier un inverse par la définition
- Démontrer les propriétés de l'inverse
III.2
Inverse d'une matrice d'ordre 2
Définition — Déterminant d'une matrice d'ordre 2
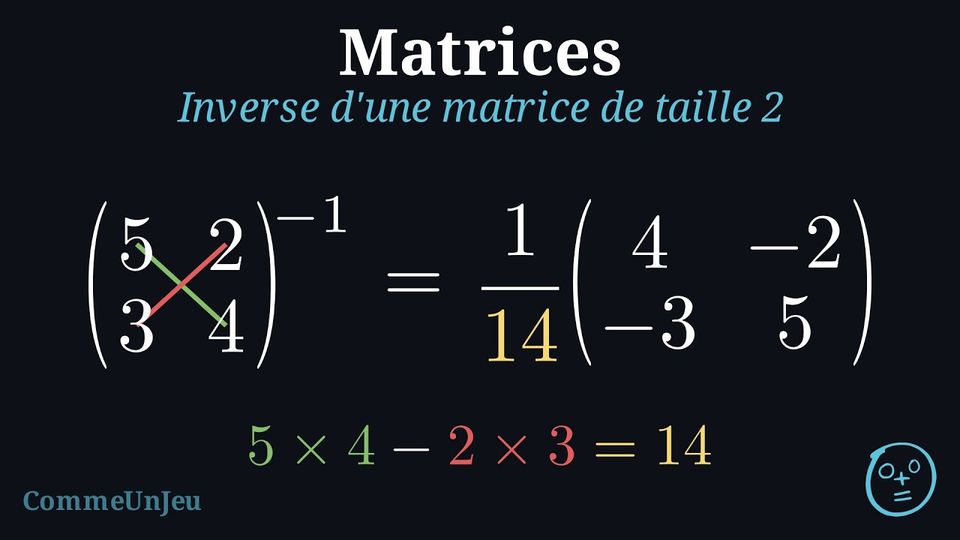
Soit \(A = \begin{pmatrix} a & b \\ c & d \end{pmatrix}\) une matrice carrée d'ordre \(2\).Le déterminant de \(A\) est \(ad-bc\). Il est noté \(\det(A)\).
Exemple
Calculer le déterminant de la matrice \(A = \begin{pmatrix} 5 & 2 \\ 3 & 4 \end{pmatrix}\).
Pour la matrice \(A = \begin{pmatrix} 5 & 2 \\ 3 & 4 \end{pmatrix}\), on a \(a=5\), \(b=2\), \(c=3\) et \(d=4\). $$ \begin{aligned} \det(A) &= ad-bc\\
&=(5)(4) - (2)(3) \\
&= 20 - 6 \\
&= 14 \end{aligned} $$
Proposition — Propriétés du déterminant
Pour toutes matrices \(A\) et \(B\) de taille \(2\times 2\) et tout réel \(k\) : - \(\det(kA) = k^2 \det(A)\) ;
- \(\det(AB) = \det(A) \times \det(B)\).
Exemple
Soient \(A = \begin{pmatrix} 2 & 1 \\ 3 & 4 \end{pmatrix}\) et \(B = \begin{pmatrix} 1 & 2 \\ 0 & 3 \end{pmatrix}\). Vérifier les deux propriétés du déterminant sur \(2A\) et sur \(AB\).
D'abord, \(\det(A) = 2\times 4 - 1\times 3 = 5\) et \(\det(B) = 1\times 3 - 2\times 0 = 3\).
- \(2A = \begin{pmatrix} 4 & 2 \\ 6 & 8 \end{pmatrix}\), donc $$\det(2A) = 4\times 8 - 2\times 6 = 20 = 2^2 \times 5 = 2^2\det(A).$$
- \(AB = \begin{pmatrix} 2\times 1 + 1\times 0 & 2\times 2 + 1\times 3 \\ 3\times 1 + 4\times 0 & 3\times 2 + 4\times 3 \end{pmatrix} = \begin{pmatrix} 2 & 7 \\ 3 & 18 \end{pmatrix}\), donc $$\det(AB) = 2\times 18 - 7\times 3 = 15 = 5 \times 3 = \det(A)\det(B).$$
Proposition — Matrice d'ordre 2 inversible
Soit \(A = \begin{pmatrix} a & b \\ c & d \end{pmatrix}\) une matrice carrée d'ordre \(2\).\(A\) est inversible si et seulement si \(\det(A)\neq 0\).
Dans ce cas, $$ A^{-1}=\dfrac{1}{\det(A)}\begin{pmatrix} d & -b \\ -c & a \end{pmatrix}. $$
Soit \(A = \begin{pmatrix} a & b \\ c & d \end{pmatrix}\).
- Si \(A\) est inversible, alors \(\det(A)\neq 0\).
On suppose que \(A\) est inversible et l'on note $$ A^{-1} = \begin{pmatrix} w & x \\ y & z \end{pmatrix}. $$ La condition \(AA^{-1}=I_2\) donne $$ \begin{pmatrix} a & b \\ c & d \end{pmatrix} \begin{pmatrix} w & x \\ y & z \end{pmatrix} = \begin{pmatrix} 1 & 0 \\ 0 & 1 \end{pmatrix} \Rightarrow \begin{pmatrix} aw+by & ax+bz \\ cw+dy & cx+dz \end{pmatrix} = \begin{pmatrix} 1 & 0 \\ 0 & 1 \end{pmatrix}. $$ Par identification, on obtient deux systèmes : $$ \begin{cases} aw+by = 1 \quad (1) \\ cw+dy = 0 \quad (2) \end{cases} \quad \text{et} \quad \begin{cases} ax+bz = 0 \quad (3) \\ cx+dz = 1 \quad (4) \end{cases} $$ On suppose maintenant que \(ad-bc=0\).
En multipliant (1) par \(d\) et (2) par \(b\), puis en soustrayant, on obtient $$ (ad-bc)w = d. $$ Comme \(ad-bc=0\), on en déduit \(d=0\).
En multipliant (1) par \(c\) et (2) par \(a\), puis en soustrayant, on obtient $$ (ad-bc)y = -c. $$ Comme \(ad-bc=0\), on en déduit \(c=0\).
En multipliant (3) par \(d\) et (4) par \(b\), puis en soustrayant, on obtient $$ (ad-bc)x = -b. $$ Comme \(ad-bc=0\), on en déduit \(b=0\).
Enfin, en multipliant (3) par \(c\) et (4) par \(a\), puis en soustrayant, on obtient $$ (ad-bc)z = a. $$ Comme \(ad-bc=0\), on en déduit \(a=0\).
Ainsi \(a=b=c=d=0\), et l'équation (1) donnerait \(0=1\), ce qui est impossible. Donc \(ad-bc\neq 0\), c'est-à-dire \(\det(A)\neq 0\). - Si \(\det(A)\neq 0\), alors \(A\) est inversible.
On suppose maintenant que \(ad-bc\neq 0\) et l'on pose $$ B=\dfrac{1}{ad-bc}\begin{pmatrix} d & -b \\ -c & a \end{pmatrix}. $$ Alors $$ AB = \dfrac{1}{ad-bc} \begin{pmatrix} a & b \\ c & d \end{pmatrix} \begin{pmatrix} d & -b \\ -c & a \end{pmatrix} = \dfrac{1}{ad-bc} \begin{pmatrix} ad-bc & 0 \\ 0 & ad-bc \end{pmatrix} = I_2, $$ et le même calcul donne \(BA = I_2\). Ainsi, \(B\) est l'inverse de \(A\) et \(A\) est inversible.
Compétences à pratiquer
- Calculer le déterminant
- Calculer l'inverse d'une matrice d'ordre 2
- Déterminer la condition d'inversibilité
III.3
Puissances d'une matrice
Définition — Puissance d'une matrice
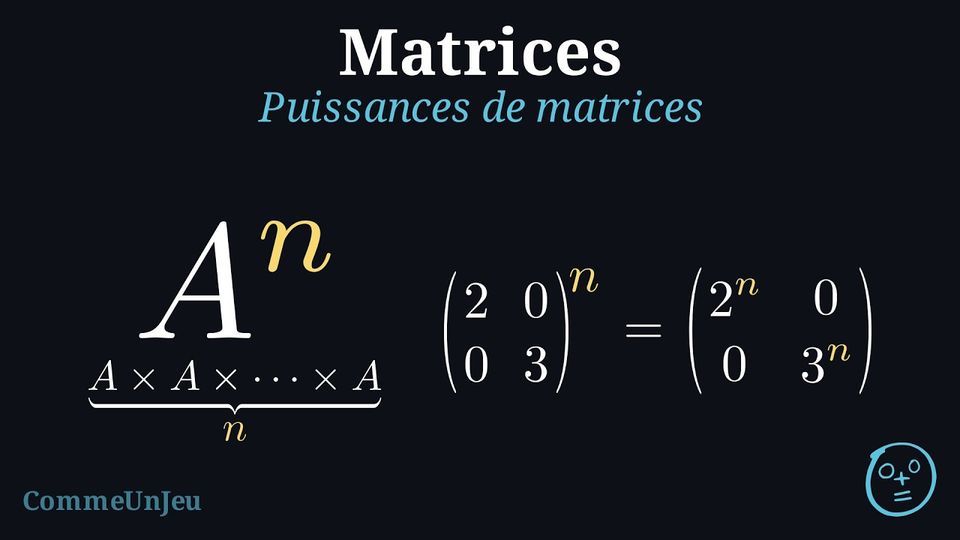
Soit \(A\) une matrice carrée et \(n\) un entier tel que \(n \geq 1\). La puissance \(n\)-ième de \(A\) est le produit de \(n\) copies de \(A\) : $$A^n = \underbrace{A\times A\times\dots\times A}_{n \text{ facteurs}}.$$ En particulier \(A^1 = A\) et \(A^{n+1} = A^n\times A\) ; par convention \(A^0 = I\), la matrice identité. Comme pour les nombres, tous les facteurs étant égaux à \(A\), \(A^{m+n} = A^mA^n\) et \((A^m)^n = A^{mn}\). Exemple
Soit \(A = \begin{pmatrix} 1 & 1 \\ 1 & 0 \end{pmatrix}\). Calculer \(A^2\) et \(A^3\).
En appliquant la définition, \(A^2 = A\times A\), puis \(A^3 = A^2\times A\) : $$A^2 = \begin{pmatrix} 1 & 1 \\
1 & 0 \end{pmatrix}\begin{pmatrix} 1 & 1 \\
1 & 0 \end{pmatrix} = \begin{pmatrix} 2 & 1 \\
1 & 1 \end{pmatrix},$$ $$A^3 = A^2 A = \begin{pmatrix} 2 & 1 \\
1 & 1 \end{pmatrix}\begin{pmatrix} 1 & 1 \\
1 & 0 \end{pmatrix} = \begin{pmatrix} 3 & 2 \\
2 & 1 \end{pmatrix}.$$
Exemple
Soit \(A = \begin{pmatrix} 1 & 2 \\ 0 & 1 \end{pmatrix}\). - Montrer que \(A^2 = 2A - I_2\).
- En déduire \(A^3\) sans calculer aucun autre produit de matrices.
- D'une part \(A^2 = \begin{pmatrix} 1 & 2 \\ 0 & 1 \end{pmatrix}\begin{pmatrix} 1 & 2 \\ 0 & 1 \end{pmatrix} = \begin{pmatrix} 1 & 4 \\ 0 & 1 \end{pmatrix}\) ; d'autre part \(2A - I_2 = \begin{pmatrix} 2 & 4 \\ 0 & 2 \end{pmatrix} - \begin{pmatrix} 1 & 0 \\ 0 & 1 \end{pmatrix} = \begin{pmatrix} 1 & 4 \\ 0 & 1 \end{pmatrix}\). Les deux résultats sont égaux, donc \(A^2 = 2A - I_2\).
- En multipliant par \(A\) : $$ \begin{aligned} A^3 &= A\,A^2 = A(2A - I_2) &&\scriptstyle(\text{résultat précédent})\\ &= 2A^2 - A &&\scriptstyle(\text{distributivité})\\ &= 2(2A - I_2) - A = 3A - 2I_2 = \begin{pmatrix} 1 & 6 \\ 0 & 1 \end{pmatrix}. \end{aligned} $$
Définition — Matrice diagonale
Une matrice carrée est diagonale lorsque tous ses coefficients situés hors de la diagonale principale sont nuls : $$D = \begin{pmatrix} d_1 & 0 & \cdots & 0 \\
0 & d_2 & \ddots & \vdots \\
\vdots & \ddots & \ddots & 0 \\
0 & \cdots & 0 & d_p \end{pmatrix}.$$ La matrice identité \(I_p\) et la matrice nulle d'ordre \(p\) sont diagonales ; \(\begin{pmatrix} 2 & 0 \\ 0 & 3 \end{pmatrix}\) l'est aussi, mais \(\begin{pmatrix} 2 & 1 \\ 0 & 3 \end{pmatrix}\) ne l'est pas. Proposition — Puissances d'une matrice diagonale
Soit \(D\) la matrice diagonale d'ordre \(p\) de coefficients diagonaux \(d_1, d_2, \dots, d_p\). Pour tout entier \(n \geq 1\), \(D^n\) est la matrice diagonale de coefficients diagonaux \(d_1^{\,n}, d_2^{\,n}, \dots, d_p^{\,n}\) : $$D^n = \begin{pmatrix} d_1^{\,n} & 0 & \cdots & 0 \\
0 & d_2^{\,n} & \ddots & \vdots \\
\vdots & \ddots & \ddots & 0 \\
0 & \cdots & 0 & d_p^{\,n} \end{pmatrix}.$$
Soit \(E\) une matrice diagonale d'ordre \(p\) de coefficients diagonaux \(e_1, \dots, e_p\). Le coefficient \((i ; j)\) du produit \(ED\) est \(\sum_{k=1}^{p} e_{ik} d_{kj}\) ; le facteur \(e_{ik}\) est nul sauf pour \(k = i\), donc la somme se réduit à \(e_{ii} d_{ij} = e_i d_{ij}\), qui vaut \(e_i d_i\) si \(j = i\) et \(0\) sinon. Ainsi, le produit de deux matrices diagonales est la matrice diagonale dont les coefficients diagonaux sont les produits \(e_i d_i\).
On démontre par récurrence sur \(n \geq 1\) la propriété \(P(n)\) : « \(D^n\) est diagonale, de coefficients diagonaux \(d_1^{\,n}, \dots, d_p^{\,n}\) ».
Initialisation. \(D^1 = D\) a pour coefficients diagonaux \(d_1^{\,1} = d_1, \dots, d_p^{\,1} = d_p\) : \(P(1)\) est vraie.
Hérédité. Soit \(n \geq 1\) tel que \(P(n)\) soit vraie. D'après \(P(n)\), \(D^n\) est diagonale, de coefficients diagonaux \(d_i^{\,n}\), donc \(D^{n+1} = D^n D\) est le produit de deux matrices diagonales, de coefficients diagonaux \(d_i^{\,n} \times d_i = d_i^{\,n+1}\) : \(P(n+1)\) est vraie.
Conclusion. Par récurrence, \(P(n)\) est vraie pour tout entier \(n \geq 1\).
Exemple
Soient \(N = \begin{pmatrix} 0 & 1 & 0 \\ 0 & 0 & 1 \\ 0 & 0 & 0 \end{pmatrix}\) et \(A = I_3 + N\). - Calculer \(N^2\) et \(N^3\). Que valent les puissances \(N^k\) pour \(k \geq 3\) ?
- Calculer \(A^2\) et \(A^3\), et les exprimer à l'aide de \(I_3\), \(N\) et \(N^2\).
- Conjecturer une expression de \(A^n\) pour tout entier \(n \geq 1\), la démontrer par récurrence, puis écrire \(A^n\) explicitement.
- \(N^2 = \begin{pmatrix} 0 & 1 & 0 \\ 0 & 0 & 1 \\ 0 & 0 & 0 \end{pmatrix}\begin{pmatrix} 0 & 1 & 0 \\ 0 & 0 & 1 \\ 0 & 0 & 0 \end{pmatrix} = \begin{pmatrix} 0 & 0 & 1 \\ 0 & 0 & 0 \\ 0 & 0 & 0 \end{pmatrix}\) et \(N^3 = N^2N = \begin{pmatrix} 0 & 0 & 0 \\ 0 & 0 & 0 \\ 0 & 0 & 0 \end{pmatrix} = O\), la matrice nulle. Pour \(k \geq 3\), \(N^k = N^3 N^{k-3} = O\) : toutes les puissances de \(N\) à partir de la troisième sont la matrice nulle.
- Comme \(I_3\) commute avec toute matrice \(3 \times 3\), les produits se développent comme avec des nombres (pour la même raison, la formule du binôme s'applique à \((aI_3 + N)^n\)) : $$A^2 = (I_3 + N)(I_3 + N) = I_3 + 2N + N^2 = \begin{pmatrix} 1 & 2 & 1 \\ 0 & 1 & 2 \\ 0 & 0 & 1 \end{pmatrix},$$ $$A^3 = A^2(I_3 + N) = I_3 + 2N + N^2 + N + 2N^2 + N^3 = I_3 + 3N + 3N^2 = \begin{pmatrix} 1 & 3 & 3 \\ 0 & 1 & 3 \\ 0 & 0 & 1 \end{pmatrix}.$$
- Les coefficients \(1\), \(2\), \(1\) puis \(1\), \(3\), \(3\) suggèrent, pour tout entier \(n \geq 1\), la propriété \(P(n)\) : « \(A^n = I_3 + nN + \dfrac{n(n-1)}{2}N^2\) ».
Initialisation. Pour \(n = 1\), la formule donne \(I_3 + N + 0 \times N^2 = A\) : \(P(1)\) est vraie.
Hérédité. Soit \(n \geq 1\) tel que \(P(n)\) soit vraie. Alors, en utilisant \(N^3 = O\), $$\begin{aligned}[t] A^{n+1} &= A^n(I_3 + N) = \left(I_3 + nN + \tfrac{n(n-1)}{2}N^2\right)(I_3 + N) && \text{(hypothèse } P(n)\text{)} \\ &= I_3 + nN + \tfrac{n(n-1)}{2}N^2 + N + nN^2 + \tfrac{n(n-1)}{2}N^3 && \text{(distributivité)} \\ &= I_3 + (n+1)N + \tfrac{n(n-1) + 2n}{2}N^2 = I_3 + (n+1)N + \tfrac{(n+1)n}{2}N^2, && (N^3 = O) \end{aligned}$$ ce qui est \(P(n+1)\).
Conclusion. Par récurrence, \(P(n)\) est vraie pour tout entier \(n \geq 1\), et explicitement $$A^n = \begin{pmatrix} 1 & n & \dfrac{n(n-1)}{2} \\ 0 & 1 & n \\ 0 & 0 & 1 \end{pmatrix}.$$
Compétences à pratiquer
- Développer des expressions matricielles
- Calculer des puissances d'une matrice
- Calculer des puissances d'une matrice d'ordre 3
III.4
Les matrices à la calculatrice
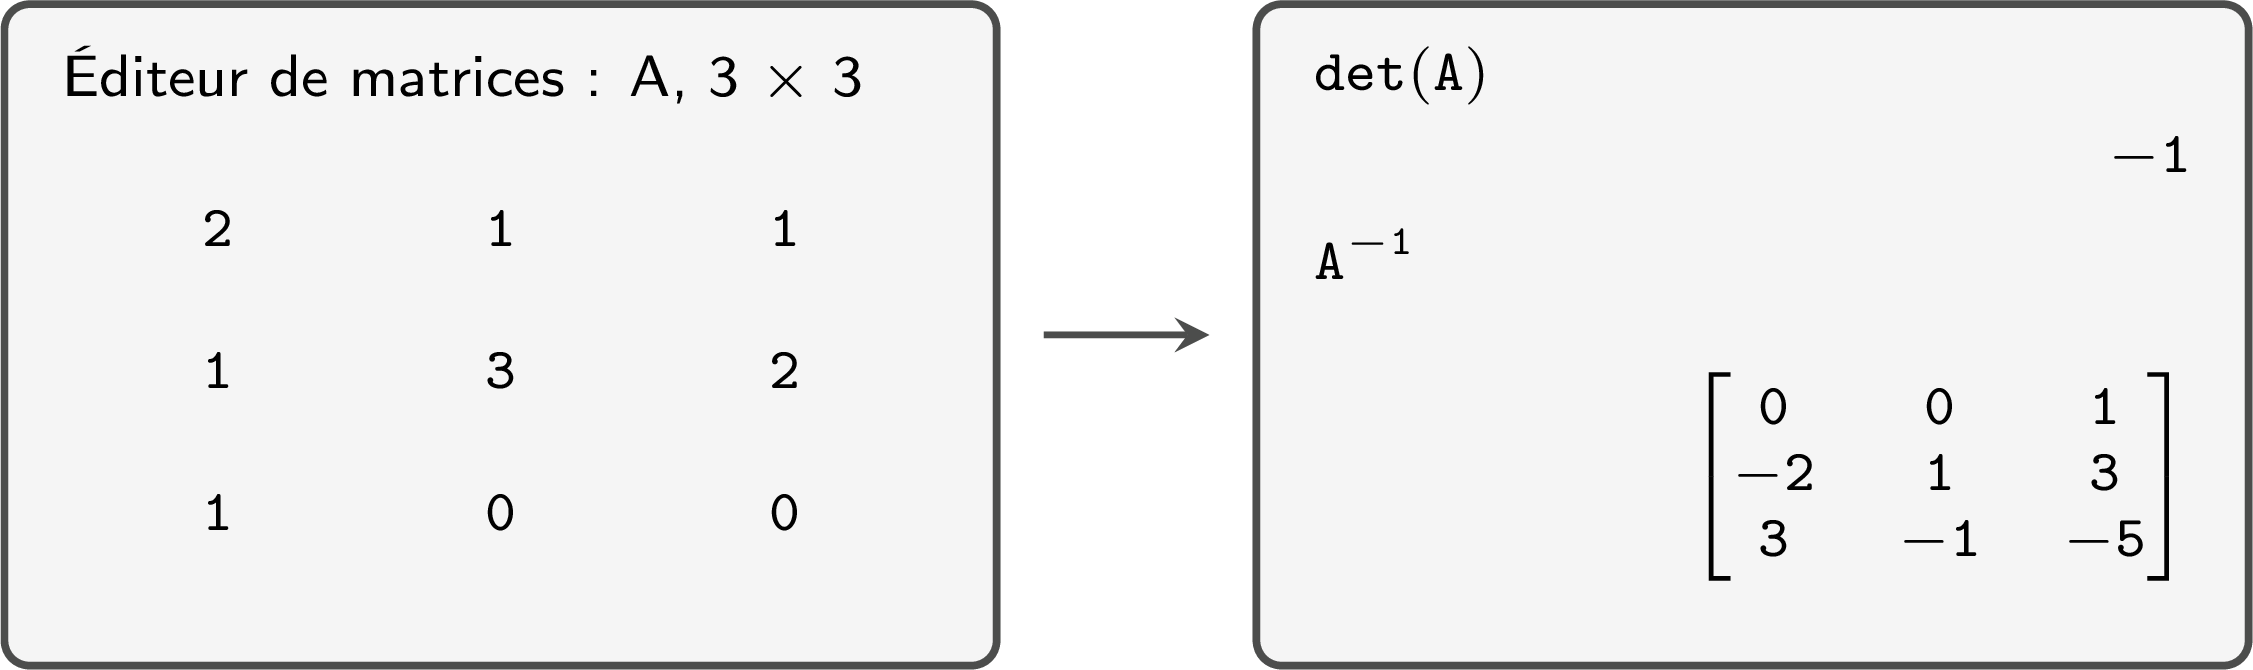
À la main, l'inverse d'une matrice \(2 \times 2\) se calcule à l'aide de son déterminant. Pour une matrice d'ordre \(3\) ou plus, et pour tout calcul comportant beaucoup de coefficients ou des coefficients décimaux, les sommes, produits, puissances, déterminants et inverses se calculent à la calculatrice. Les règles ne changent pas : un produit n'est défini que pour des tailles compatibles, et une matrice carrée admet un inverse exactement lorsque son déterminant n'est pas nul.
Méthode — Calculer avec des matrices à la calculatrice
L'éditeur de matrices d'une calculatrice graphique enregistre des matrices sous des noms (\(A\), \(B\), …) ; l'écran principal calcule ensuite avec ces noms. - Saisir chaque matrice : choisir son nom, donner sa taille (nombre de lignes \(\times\) nombre de colonnes), puis taper les coefficients ligne par ligne, chacun avec son signe.
- Écrire le calcul sur l'écran principal avec les noms enregistrés : \(A + B\), \(A - B\), \(kA\), \(AB\), \(A^n\), \(\det(A)\) (dans le menu des matrices) et \(A^{-1}\) (avec la touche \(x^{-1}\)).
- Lire le résultat coefficient par coefficient. Lorsqu'une réponse exacte est demandée, convertir les coefficients décimaux en fractions avec la commande de conversion en fraction, puis les vérifier exactement (étape 5) ; n'arrondir que les résultats finaux.
- Interpréter un message d'erreur. Une erreur de dimension signifie que l'opération n'est pas définie pour ces tailles, par exemple \(AB\) lorsque le nombre de colonnes de \(A\) diffère du nombre de lignes de \(B\). Une erreur de matrice singulière signifie que la matrice carrée n'a pas d'inverse.
- Vérifier un résultat important : un coefficient d'un produit, ligne par colonne ; pour un inverse donné avec des fractions exactes, le produit \(AA^{-1}\) avec ces fractions doit valoir exactement \(I\) (au moins une ligne vérifiée à la main).
Exemple
Une chaîne de papeteries compte trois magasins, \(B_1\), \(B_2\) et \(B_3\). En une semaine, ils ont vendu les quantités de la matrice \(Q\), avec une ligne par magasin et une colonne par produit (cahiers, stylos, classeurs, calculatrices). Les prix de vente et les coûts unitaires, en dollars, sont les matrices colonnes \(p\) et \(c\) (une ligne par produit) : $$Q = \begin{pmatrix} 120 & 340 & 85 & 22 \\
95 & 410 & 60 & 31 \\
150 & 280 & 110 & 18 \end{pmatrix}, \qquad p = \begin{pmatrix} 2{,}50 \\
1{,}20 \\
3{,}80 \\
14{,}90 \end{pmatrix}, \qquad c = \begin{pmatrix} 1{,}60 \\
0{,}70 \\
2{,}30 \\
9{,}40 \end{pmatrix}.$$ Répondre à l'aide de la calculatrice. - Calculer \(R = Qp\) et interpréter ses coefficients.
- Calculer la matrice des bénéfices de la semaine, magasin par magasin, et le bénéfice total de la chaîne.
- La semaine suivante, chaque prix de vente augmente de \(10\pourcent\) et les quantités vendues ne changent pas. Donner la nouvelle matrice des recettes sans saisir de nouveaux prix.
- \(Q\) est de taille \(3 \times 4\) et \(p\) de taille \(4 \times 1\) : le produit est défini et il est de taille \(3 \times 1\). La calculatrice donne $$R = Qp = \begin{pmatrix} 1~358{,}80 \\ 1~419{,}40 \\ 1~397{,}20 \end{pmatrix}.$$ La ligne \(i\) de \(Q\) multipliée par \(p\) additionne, sur les quatre produits, la quantité vendue par le magasin \(B_i\) multipliée par le prix : le coefficient de la ligne \(i\) est la recette du magasin \(B_i\), en dollars. Vérification du premier coefficient : \(120 \times 2{,}50 + 340 \times 1{,}20 + 85 \times 3{,}80 + 22 \times 14{,}90 = 300 + 408 + 323 + 327{,}80 = 1~358{,}80\).
- Le bénéfice sur un article est son prix moins son coût, donc les bénéfices des magasins sont les coefficients de \(Q(p - c)\) : $$Q(p - c) = Q\begin{pmatrix} 0{,}90 \\ 0{,}50 \\ 1{,}50 \\ 5{,}50 \end{pmatrix} = \begin{pmatrix} 526{,}50 \\ 551{,}00 \\ 539{,}00 \end{pmatrix}.$$ Le bénéfice total de la chaîne est la somme de ces coefficients, le produit par la matrice ligne \(\begin{pmatrix} 1 & 1 & 1 \end{pmatrix}\) : \(526{,}50 + 551{,}00 + 539{,}00 = 1~616{,}50~\dollar\).
- Les nouveaux prix sont \(1{,}1\,p\). Chaque coefficient de \(Q(1{,}1\,p)\) est une somme de produits dans laquelle chaque prix est multiplié par \(1{,}1\) : il vaut donc \(1{,}1\) fois le coefficient correspondant de \(Qp\) : $$Q(1{,}1\,p) = 1{,}1\,R = \begin{pmatrix} 1~494{,}68 \\ 1~561{,}34 \\ 1~536{,}92 \end{pmatrix}.$$
Compétences à pratiquer
- Calculer des déterminants à la calculatrice
- Déterminer des inverses à la calculatrice
- Utiliser la calculatrice avec des matrices
IV
Applications
IV.1
Modéliser une situation par des matrices
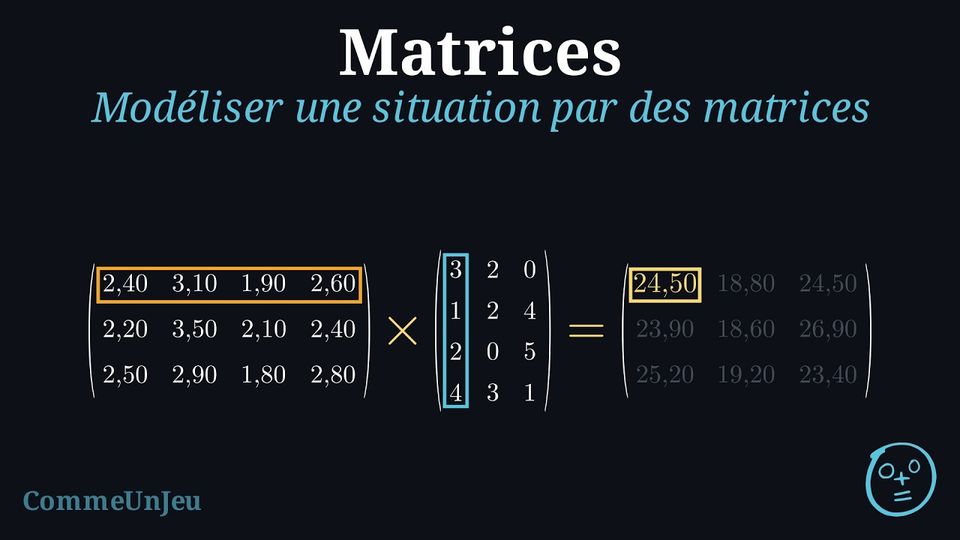
Une matrice range un tableau de nombres, et les opérations sur les matrices répondent à des questions sur les données du tableau. Dans toute cette sous-section, trois marchés, \(M_1\), \(M_2\) et \(M_3\), vendent des pommes, des poires, des bananes et des oranges, et trois clients, Alice, Bilal et Chloé, passent commande. Les prix, en euros par kilogramme, et les commandes, en kilogrammes, sont les suivants.
| Prix au kilogramme | Pommes | Poires | Bananes | Oranges |
| Marché \(M_1\) | 2{,}40 | 3{,}10 | 1{,}90 | 2{,}60 |
| Marché \(M_2\) | 2{,}20 | 3{,}50 | 2{,}10 | 2{,}40 |
| Marché \(M_3\) | 2{,}50 | 2{,}90 | 1{,}80 | 2{,}80 |
| Commande en kilogrammes | Alice | Bilal | Chloé |
| Pommes | 3 | 2 | 0 |
| Poires | 1 | 2 | 4 |
| Bananes | 2 | 0 | 5 |
| Oranges | 4 | 3 | 1 |
Exemple
- Écrire la matrice des prix \(P\), avec une ligne par marché et une colonne par fruit, et la matrice des commandes \(C\), avec une ligne par fruit et une colonne par client. Donner la taille de chaque matrice et la signification des coefficients \(p_{23}\) et \(c_{42}\).
- Les prix peuvent aussi être rangés avec une ligne par fruit et une colonne par marché. Écrire cette matrice. Est-elle égale à \(P\) ?
- $$P = \begin{pmatrix} 2{,}40 & 3{,}10 & 1{,}90 & 2{,}60 \\ 2{,}20 & 3{,}50 & 2{,}10 & 2{,}40 \\ 2{,}50 & 2{,}90 & 1{,}80 & 2{,}80 \end{pmatrix} \qquad\text{et}\qquad C = \begin{pmatrix} 3 & 2 & 0 \\ 1 & 2 & 4 \\ 2 & 0 & 5 \\ 4 & 3 & 1 \end{pmatrix}.$$ \(P\) est de taille \(3 \times 4\) (trois marchés, quatre fruits) et \(C\) de taille \(4 \times 3\) (quatre fruits, trois clients). Le coefficient \(p_{23} = 2{,}10\) est le prix, en euros, d'un kilogramme de bananes au marché \(M_2\) ; le coefficient \(c_{42} = 3\) est le nombre de kilogrammes d'oranges commandés par Bilal.
- Avec une ligne par fruit et une colonne par marché, la matrice est \(\begin{pmatrix} 2{,}40 & 2{,}20 & 2{,}50 \\ 3{,}10 & 3{,}50 & 2{,}90 \\ 1{,}90 & 2{,}10 & 1{,}80 \\ 2{,}60 & 2{,}40 & 2{,}80 \end{pmatrix}\), de taille \(4 \times 3\). Elle contient les mêmes nombres que \(P\), mais elle n'est pas égale à \(P\) : deux matrices sont égales seulement lorsqu'elles ont la même taille et les mêmes coefficients aux mêmes positions. Ses lignes sont les colonnes de \(P\), et la convention choisie (les marchés en lignes) doit être fixée avant tout calcul.
Exemple
Les prix et les commandes sont les matrices \(P\) (une ligne par marché, une colonne par fruit) et \(C\) (une ligne par fruit, une colonne par client) : $$P = \begin{pmatrix} 2{,}40 & 3{,}10 & 1{,}90 & 2{,}60 \\
2{,}20 & 3{,}50 & 2{,}10 & 2{,}40 \\
2{,}50 & 2{,}90 & 1{,}80 & 2{,}80 \end{pmatrix}, \qquad C = \begin{pmatrix} 3 & 2 & 0 \\
1 & 2 & 4 \\
2 & 0 & 5 \\
4 & 3 & 1 \end{pmatrix}.$$ - La semaine suivante, les trois clients passent une seconde commande, \(A = \begin{pmatrix} 1 & 0 & 2 \\ 2 & 1 & 0 \\ 0 & 3 & 1 \\ 2 & 2 & 0 \end{pmatrix}\) (mêmes lignes et mêmes colonnes que \(C\)). Calculer la matrice \(T\) des quantités totales commandées par chaque client sur les deux semaines.
- Tous les prix augmentent de \(10~\pourcent\). Calculer la nouvelle matrice des prix \(P'\).
- Peut-on additionner les matrices \(P\) et \(C\) ? Pourquoi ?
- La quantité totale de chaque fruit commandée par chaque client est la somme des deux quantités hebdomadaires, donc \(T\) est la somme des deux matrices, coefficient par coefficient : $$T = C + A = \begin{pmatrix} 3 + 1 & 2 + 0 & 0 + 2 \\ 1 + 2 & 2 + 1 & 4 + 0 \\ 2 + 0 & 0 + 3 & 5 + 1 \\ 4 + 2 & 3 + 2 & 1 + 0 \end{pmatrix} = \begin{pmatrix} 4 & 2 & 2 \\ 3 & 3 & 4 \\ 2 & 3 & 6 \\ 6 & 5 & 1 \end{pmatrix}.$$
- Une hausse de \(10~\pourcent\) multiplie chaque prix par \(1{,}1\) : la nouvelle matrice des prix est le produit de \(P\) par le réel \(1{,}1\), $$P' = 1{,}1\,P = \begin{pmatrix} 2{,}64 & 3{,}41 & 2{,}09 & 2{,}86 \\ 2{,}42 & 3{,}85 & 2{,}31 & 2{,}64 \\ 2{,}75 & 3{,}19 & 1{,}98 & 3{,}08 \end{pmatrix}.$$
- Non. \(P\) est de taille \(3 \times 4\) et \(C\) de taille \(4 \times 3\) : la somme de deux matrices n'est définie que pour deux matrices de même taille, et les coefficients n'auraient même pas la même signification (un prix et une quantité).
Exemple
Les prix et les commandes sont les matrices \(P\) (une ligne par marché, une colonne par fruit) et \(C\) (une ligne par fruit, une colonne par client) : $$P = \begin{pmatrix} 2{,}40 & 3{,}10 & 1{,}90 & 2{,}60 \\
2{,}20 & 3{,}50 & 2{,}10 & 2{,}40 \\
2{,}50 & 2{,}90 & 1{,}80 & 2{,}80 \end{pmatrix}, \qquad C = \begin{pmatrix} 3 & 2 & 0 \\
1 & 2 & 4 \\
2 & 0 & 5 \\
4 & 3 & 1 \end{pmatrix}.$$ - Expliquer pourquoi le coût de la commande du client \(j\) au marché \(i\) est le coefficient \((i ; j)\) du produit \(PC\), puis calculer \(PC\).
- Chaque client achète toute sa commande dans un seul marché. Dans quel marché chaque client a-t-il intérêt à acheter ?
- Le produit \(CP\) est-il défini ? Que représentent ses coefficients ?
- Le coût de la commande du client \(j\) au marché \(i\) est la somme, sur les quatre fruits, du prix du fruit au marché \(i\) multiplié par la quantité commandée par le client \(j\) : les coefficients de la ligne \(i\) de \(P\) multipliés par ceux de la colonne \(j\) de \(C\), puis additionnés. C'est exactement le coefficient \((i ; j)\) de \(PC\), qui est défini puisque \(P\) a \(4\) colonnes et \(C\) a \(4\) lignes. Par exemple, à la ligne \(1\) et à la colonne \(1\), $$2{,}40 \times 3 + 3{,}10 \times 1 + 1{,}90 \times 2 + 2{,}60 \times 4 = 24{,}50,$$ et le produit complet, avec une ligne par marché et une colonne par client, est $$PC = \begin{pmatrix} 24{,}50 & 18{,}80 & 24{,}50 \\ 23{,}90 & 18{,}60 & 26{,}90 \\ 25{,}20 & 19{,}20 & 23{,}40 \end{pmatrix}.$$
- Chaque client lit sa colonne et choisit le plus petit coût : Alice paie \(23{,}90~\Euro\) au marché \(M_2\) (contre \(24{,}50~\Euro\) au marché \(M_1\) et \(25{,}20~\Euro\) au marché \(M_3\)), Bilal paie \(18{,}60~\Euro\) au marché \(M_2\), et Chloé paie \(23{,}40~\Euro\) au marché \(M_3\). Le marché le moins cher dépend du client.
- \(CP\) est défini aussi, puisque \(C\) a \(3\) colonnes et \(P\) a \(3\) lignes ; c'est une matrice \(4 \times 4\). Son coefficient \((i ; j)\) vaut \(c_{i1}p_{1j} + c_{i2}p_{2j} + c_{i3}p_{3j}\) : la quantité du fruit \(i\) commandée par le premier client multipliée par le prix du fruit \(j\) au premier marché, plus la même chose pour le deuxième client et le deuxième marché, plus la même chose pour le troisième. Chaque terme apparie le \(k\)-ième client et le \(k\)-ième marché, qui n'ont rien à voir l'un avec l'autre : la somme ne répond pas à la question du coût d'une commande dans un marché, et ne représente rien dans cette situation. L'ordre des facteurs porte le sens du produit.
Compétences à pratiquer
- Modéliser une situation par des matrices
IV.2
Systèmes linéaires
La somme des tailles d'un fils et de son père est de \(2{,}5\) mètres. Le père mesure \(0{,}5\) mètre de plus que son fils. Quelle est la taille du fils et quelle est la taille du père ?
La première étape est la modélisation avec un système d'équations linéaires.
On note \(x\) la taille du fils et \(y\) la taille du père.
Le couple \((x ; y)\) vérifie le système suivant : $$(S)\quad \begin{cases}x+y&=2{,}5\\ -x+y&=0{,}5\end{cases}$$ On sait résoudre, par de simples opérations algébriques, une équation linéaire à une inconnue à coefficients réels. Par exemple, pour l'équation \(2x=4\), on multiplie par l'inverse de \(2\), ce qui donne \(x=2\).
Une idée est de transformer le système de deux équations à deux inconnues en une équation à une inconnue. Cette transformation est une abstraction sur la nature des coefficients et des variables des équations : on passe de nombres réels à des tableaux de nombres (matrices).
Ainsi, l'équation équivalente au système d'équations linéaires est : $$AX =B$$ avec \(A=\begin{pmatrix} 1 & 1 \\ -1 & 1 \\\end{pmatrix}\), \(X=\begin{pmatrix} x \\ y \\\end{pmatrix}\) et \(B=\begin{pmatrix} 2{,}5 \\ 0{,}5 \\\end{pmatrix}\).
La matrice \(A\) est inversible, c'est-à-dire qu'il existe une matrice \(A^{-1}=\begin{pmatrix} \frac 1 2 & -\frac 1 2 \\ \frac 1 2 & \frac 1 2 \\\end{pmatrix}\) telle qu'en multipliant par \(A^{-1}\) les deux membres de l'équation \(AX =B\), on obtient : $$ X=A^{-1} B.$$ Donc $$ \begin{pmatrix} x \\ y \\ \end{pmatrix} = \begin{pmatrix} \frac 1 2 & -\frac 1 2 \\ \frac 1 2 & \frac 1 2 \\ \end{pmatrix} \begin{pmatrix} 2{,}5 \\ 0{,}5 \\ \end{pmatrix} = \begin{pmatrix} 1 \\ 1{,}5 \\ \end{pmatrix}. $$ Par identification, l'unique solution est \(x=1\) et \(y=1{,}5\).
Proposition — Représentation matricielle
Un système linéaire de la forme $$ \begin{cases} a_{11}x_1 + a_{12}x_2 + \dots + a_{1n}x_n = b_1 \\
a_{21}x_1 + a_{22}x_2 + \dots + a_{2n}x_n = b_2 \\
\quad\quad\quad\quad\quad\vdots \\
a_{n1}x_1 + a_{n2}x_2 + \dots + a_{nn}x_n = b_n \end{cases} $$ est équivalent à l'équation \(AX = B\) où $$ A = \begin{pmatrix} a_{11} & a_{12} & \cdots & a_{1n}\\
\vdots & \vdots & & \vdots\\
a_{n1} & a_{n2} & \cdots & a_{nn}\\
\end{pmatrix} $$ est une matrice carrée d'ordre \(n\), et $$ X = \begin{pmatrix}x_{1}\\
\vdots \\
x_{n}\\
\end{pmatrix}, \quad B = \begin{pmatrix}b_{1}\\
\vdots \\
b_{n}\\
\end{pmatrix} $$ sont des matrices colonnes (vecteurs colonnes). Exemple
Écrire le système \(\begin{cases}2x+5y&=2\\x+3y&=5\end{cases}\) sous forme matricielle.
Sous forme matricielle, le système est $$ \begin{pmatrix}2 & 5 \\
1 & 3 \\
\end{pmatrix} \begin{pmatrix} x \\
y \\
\end{pmatrix} = \begin{pmatrix} 2 \\
5 \\
\end{pmatrix}. $$
Proposition — Résolution par l'inverse
Si \(A\) est une matrice inversible d'ordre \(n\) et \(B\) une matrice colonne à \(n\) lignes, alors l'équation \(AX = B\), d'inconnue la matrice colonne \(X\) à \(n\) lignes, admet pour unique solution \(X = A^{-1}B\).
$$ \begin{aligned} AX &= B\\
A^{-1}(AX) &= A^{-1}B && \text{(on multiplie les deux membres à gauche par } A^{-1}\text{)}\\
(A^{-1}A)X &= A^{-1}B && \text{(associativité)} \\
I_nX &= A^{-1}B && \text{(par définition de l'inverse)} \\
X &= A^{-1}B && \text{(propriété de la matrice identité)} \end{aligned} $$ Réciproquement, \(X=A^{-1}B\) est bien une solution, car \(A(A^{-1}B)=(AA^{-1})B=B\).
Exemple
Résoudre le système $$ \begin{pmatrix}2 & 5 \\
1 & 3 \\
\end{pmatrix} \begin{pmatrix} x \\
y \\
\end{pmatrix} = \begin{pmatrix} 2 \\
5 \\
\end{pmatrix}. $$ - Déterminer l'inverse : comme \(\det(A) = (2)(3) - (5)(1) = 6 - 5 = 1 \neq 0\), la matrice \(A\) est inversible. $$ A^{-1} = \frac{1}{1} \begin{pmatrix} 3 & -5 \\ -1 & 2 \end{pmatrix} = \begin{pmatrix} 3 & -5 \\ -1 & 2 \end{pmatrix}. $$
- Déterminer la solution : $$ \begin{aligned} \begin{pmatrix} x \\ y \\ \end{pmatrix} &= \begin{pmatrix} 3 & -5 \\ -1 & 2 \end{pmatrix} \begin{pmatrix} 2 \\ 5 \\ \end{pmatrix}\\ &= \begin{pmatrix} (3)(2)+(-5)(5) \\ (-1)(2)+(2)(5) \\ \end{pmatrix}\\ &= \begin{pmatrix} -19 \\ 8 \\ \end{pmatrix}. \end{aligned} $$ La solution est \(x = -19\) et \(y=8\).
Méthode — Résoudre un grand système à la calculatrice
Pour les systèmes plus grands (typiquement \(3\times 3\) et au-delà), l'inverse se calcule rarement à la main. - Saisir la matrice des coefficients \(A\) et la matrice colonne \(B\) à l'aide du mode matrice de la calculatrice.
- Calculer directement le produit \(A^{-1}B\) ; ses coefficients sont les valeurs des inconnues. (Si la calculatrice signale que \(A\) n'a pas d'inverse, le système n'a pas de solution unique : voir la propriété sur le cas non inversible.)
Exemple
À la calculatrice, résoudre \(\begin{cases} x + y + z = 2 \\ 2x - y + 3z = 9 \\ -x + 4y + z = -3 \end{cases}\)
Avec \(A = \begin{pmatrix} 1 & 1 & 1 \\ 2 & -1 & 3 \\ -1 & 4 & 1 \end{pmatrix}\) et \(B = \begin{pmatrix} 2 \\ 9 \\ -3 \end{pmatrix}\), la calculatrice donne $$X = A^{-1}B = \begin{pmatrix} 1 \\
-1 \\
2 \end{pmatrix}.$$ La solution est \((1 ; -1 ; 2)\). Vérification dans la première équation : \(1 - 1 + 2 = 2\).
Proposition — Matrice des coefficients non inversible
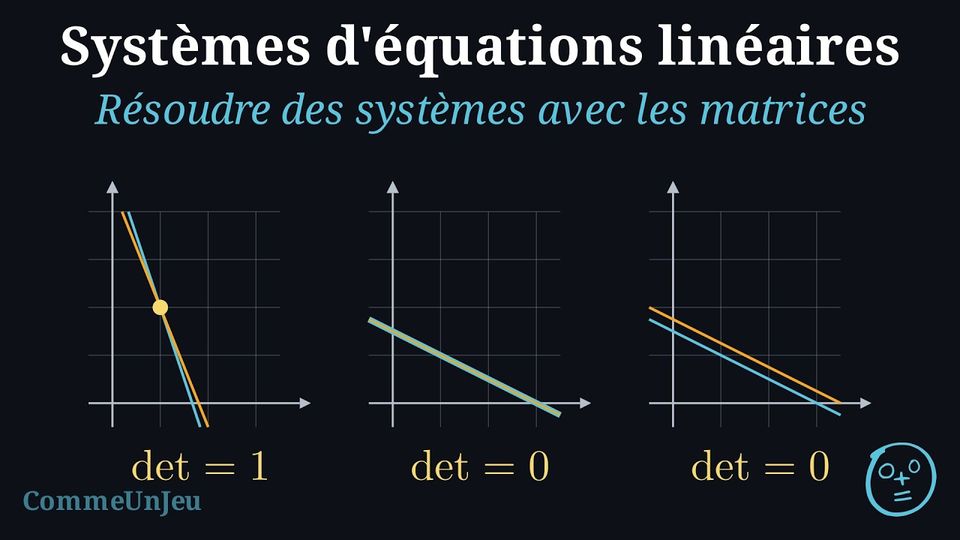
Pour un système de deux équations linéaires à deux inconnues, dont les lignes de coefficients sont toutes deux non nulles, de forme matricielle \(AX=B\) : si \(\det(A) = 0\), les deux droites sont parallèles ou confondues, et le système n'a aucune solution (droites strictement parallèles) ou une infinité de solutions (droites confondues). Exemple
Déterminer le nombre de solutions de chaque système : $$\text{(a)}\ \begin{cases} x + 2y = 3 \\
2x + 4y = 6 \end{cases} \qquad \text{(b)}\ \begin{cases} x + 2y = 3 \\
2x + 4y = 7 \end{cases}$$
Les deux systèmes partagent la matrice des coefficients \(A = \begin{pmatrix} 1 & 2 \\ 2 & 4 \end{pmatrix}\) avec \(\det(A) = 1\times 4 - 2\times 2 = 0\) : aucun des deux systèmes n'a de solution unique, et les droites sont parallèles ou confondues.
- (a) La seconde équation est exactement le double de la première : les deux droites sont confondues, et le système a une infinité de solutions.
- (b) Le double de la première équation donne \(2x + 4y = 6 \neq 7\) : les deux droites sont strictement parallèles, et le système n'a aucune solution.
Compétences à pratiquer
- Écrire un système sous forme matricielle
- Résoudre des systèmes par l'inverse
- Analyser un système de matrice non inversible
IV.3
Suites de matrices colonnes
De nombreuses situations évolutives (populations, stocks, transferts répétés) se modélisent par une matrice colonne \(U_n\) décrivant l'état à l'étape \(n\), et une relation \(U_{n+1} = AU_n + C\). L'étude d'une telle suite repose sur les puissances \(A^n\) de la matrice carrée \(A\).
Proposition — Suites \(U_{n+1} = AU_n + C\)
Soient \(A\) une matrice carrée d'ordre \(p\), \(C\) une matrice colonne à \(p\) lignes et \((U_n)\) une suite de matrices colonnes à \(p\) lignes telle que \(U_{n+1} = AU_n + C\) pour tout entier naturel \(n\). S'il existe une matrice colonne \(X\) telle que \(X = AX + C\), alors, pour tout entier naturel \(n\), $$U_n = A^n(U_0 - X) + X.$$ C'est le cas, avec \(X = (I - A)^{-1}C\) pour seule matrice possible, dès que \(I - A\) est inversible.
On pose \(V_n = U_n - X\) pour tout entier naturel \(n\). Alors $$\begin{aligned}[t] V_{n+1} &= U_{n+1} - X = AU_n + C - (AX + C) && (X = AX + C) \\
&= AU_n - AX = A(U_n - X) = AV_n. && \text{(distributivité)} \end{aligned}$$ On démontre par récurrence sur \(n\) la propriété \(P(n)\) : « \(V_n = A^nV_0\) ».
Initialisation. \(A^0V_0 = IV_0 = V_0\) : \(P(0)\) est vraie.
Hérédité. Soit \(n\) un entier naturel tel que \(P(n)\) soit vraie. Alors \(V_{n+1} = AV_n = A(A^nV_0) = A^{n+1}V_0\) : \(P(n+1)\) est vraie.
Conclusion. Par récurrence, \(V_n = A^nV_0\) pour tout entier naturel \(n\), donc \(U_n = V_n + X = A^n(U_0 - X) + X\).
Enfin, \(X = AX + C\) équivaut à \(X - AX = C\), c'est-à-dire \((I - A)X = C\) ; lorsque \(I - A\) est inversible, cette équation a pour unique solution \(X = (I - A)^{-1}C\), d'après la propriété « Résolution par l'inverse ».
Méthode — Étudier une suite du type \(U_{n+1} = AU_n + C\)
- Point fixe. Résoudre \(X = AX + C\) où \(X\) est une matrice colonne constante (cette équation a une unique solution lorsque \(I-A\) est inversible ; sinon elle peut n'avoir aucune solution — p.\ ex.\ \(A=I\), \(C\neq 0\), et la méthode ne s'applique pas — ou en avoir plusieurs, dont n'importe laquelle convient).
- Suite auxiliaire. Poser \(V_n = U_n - X\) ; alors \(V_{n+1} = AV_n\), donc \(V_n = A^nV_0\).
- Puissances. Calculer \(A^n\) (directement pour une matrice diagonale ; par une conjecture démontrée par récurrence ; à la calculatrice ; ou à l'aide d'une matrice inversible \(P\) donnée telle que \(D = P^{-1}AP\) soit diagonale : alors \(A = PDP^{-1}\) et \(A^n = PD^nP^{-1}\), puisque les facteurs \(P^{-1}P\) s'éliminent dans le produit de \(n\) copies de \(PDP^{-1}\)).
- Conclusion. \(U_n = A^nV_0 + X\) ; en déduire le comportement de \(U_n\).
Exemple
La suite \((U_n)\) est définie par \(U_0 = \begin{pmatrix} 2 \\ 3 \end{pmatrix}\) et \(U_{n+1} = AU_n + C\), où \(A = \begin{pmatrix} 2 & 0 \\ 0 & 3 \end{pmatrix}\) et \(C = \begin{pmatrix} -1 \\ -2 \end{pmatrix}\). Exprimer \(U_n\) en fonction de \(n\). - Point fixe. \(X = \begin{pmatrix} x \\ y \end{pmatrix}\) vérifie \(X = AX + C\), c'est-à-dire \(x = 2x - 1\) et \(y = 3y - 2\), donc \(x = 1\) et \(y = 1\) : \(X = \begin{pmatrix} 1 \\ 1 \end{pmatrix}\).
- Suite auxiliaire. Avec \(V_n = U_n - X\) : $$ \begin{aligned} V_{n+1} &= U_{n+1} - X = AU_n + C - X &&\scriptstyle(\text{définition})\\ &= A(V_n + X) + C - X = AV_n &&\scriptstyle(AX + C = X) \end{aligned} $$ donc \(V_n = A^nV_0\) avec \(V_0 = U_0 - X = \begin{pmatrix} 1 \\ 2 \end{pmatrix}\).
- Puissances. \(A\) est diagonale, donc \(A^n = \begin{pmatrix} 2^n & 0 \\ 0 & 3^n \end{pmatrix}\).
- Conclusion. $$U_n = A^nV_0 + X = \begin{pmatrix} 2^n \\ 2\times 3^n \end{pmatrix} + \begin{pmatrix} 1 \\ 1 \end{pmatrix} = \begin{pmatrix} 2^n + 1 \\ 2\times 3^n + 1 \end{pmatrix}.$$ Vérification pour \(n=0\) : \(\begin{pmatrix} 2 \\ 3 \end{pmatrix} = U_0\).
Compétences à pratiquer
- Étudier des suites de matrices colonnes
- Utiliser une forme diagonale donnée
V
Transformations géométriques du plan
V.1
Transformations linéaires
Définition — Transformation linéaire du plan
Le plan est muni d'un repère orthonormé. Une transformation \(T\) du plan est dite linéaire si elle transforme un point \(P(x ; y)\) en un point image \(P'(x' ; y')\) tel que les coordonnées satisfont un système d'équations linéaires, où \(a\), \(b\), \(c\), \(d\) sont des réels fixés :$$\begin{cases}x' = ax + by \\
y' = cx + dy\end{cases}$$ Ceci peut s'écrire sous forme matricielle :$$\begin{pmatrix} x' \\
y' \end{pmatrix} = A \begin{pmatrix} x \\
y \end{pmatrix} \quad \text{où} \quad A = \begin{pmatrix} a & b \\
c & d \end{pmatrix}.$$ La matrice \(A\) est appelée la matrice de transformation.
Dans la suite, on identifie un point \(P(x ; y)\) à la matrice colonne \(X = \begin{pmatrix} x \\ y \end{pmatrix}\) : la matrice \(A\) agit sur les points via les matrices colonnes de leurs coordonnées. Une propriété clé des transformations linéaires est que l'origine est transformée en elle-même : \(T(0 ; 0) = (0 ; 0)\). De plus, les colonnes de la matrice \(A\) révèlent où sont envoyés les vecteurs de base \(\vec{i}=\begin{pmatrix} 1 \\ 0 \end{pmatrix}\) et \(\vec{j}=\begin{pmatrix} 0 \\ 1 \end{pmatrix}\).$$ A\begin{pmatrix} 1 \\
0 \end{pmatrix} = \begin{pmatrix} a \\
c \end{pmatrix} \quad \text{et} \quad A\begin{pmatrix} 0 \\
1 \end{pmatrix} = \begin{pmatrix} b \\
d \end{pmatrix}. $$ Cela signifie que la première colonne est l'image de \(\vec{i}\) et la deuxième colonne est l'image de \(\vec{j}\).
Exemple
Trouver l'image du point \(P(2 ; 3)\) par la transformation définie par la matrice \(A = \begin{pmatrix} 2 & 0 \\ 0 & 3 \end{pmatrix}\).
$$\begin{aligned}\begin{pmatrix} x' \\
y' \end{pmatrix} &= \begin{pmatrix} 2 & 0 \\
0 & 3 \end{pmatrix} \begin{pmatrix} 2 \\
3 \end{pmatrix}\\
&= \begin{pmatrix} 2(2) + 0(3) \\
0(2) + 3(3) \end{pmatrix}\\
&= \begin{pmatrix} 4 \\
9 \end{pmatrix} \end{aligned}$$ L'image est \(P'(4 ; 9)\). Cette transformation représente un étirement horizontal de rapport 2 et un étirement vertical de rapport 3.
Compétences à pratiquer
- Appliquer une transformation linéaire
V.2
Transformations linéaires usuelles
Définition — Homothétie / Étirement
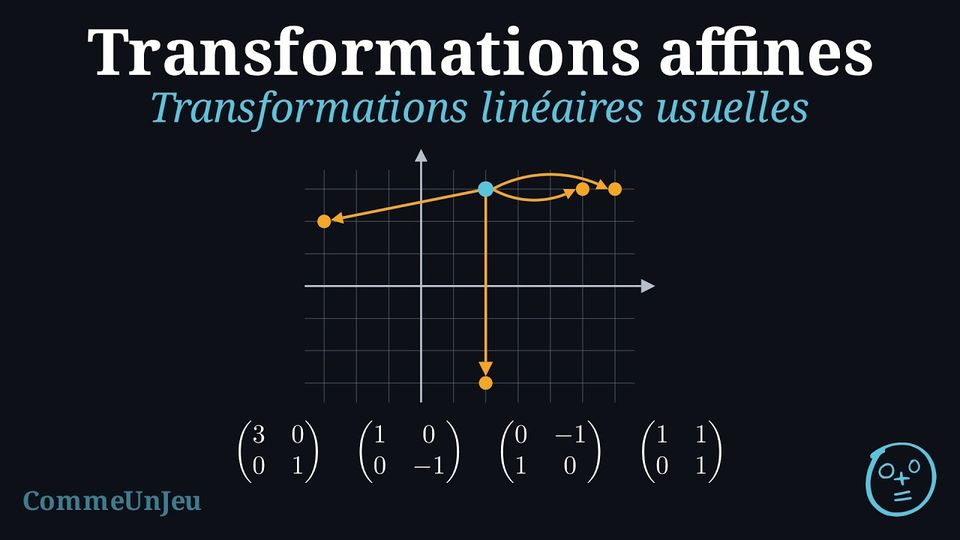
- Un étirement horizontal (ou étirement parallèle à l'axe des abscisses) de rapport \(k\) est représenté par :$$ S_x = \begin{pmatrix} k & 0 \\ 0 & 1 \end{pmatrix} $$
- Un étirement vertical (ou étirement parallèle à l'axe des ordonnées) de rapport \(k\) est représenté par :$$ S_y = \begin{pmatrix} 1 & 0 \\ 0 & k \end{pmatrix} $$
- Un étirement centré à l'origine, de rapport horizontal \(k\) et de rapport vertical \(m\), est représenté par :$$ S = \begin{pmatrix} k & 0 \\ 0 & m \end{pmatrix} $$ Si \(k=m\), c'est une homothétie de rapport \(k\) — une réduction lorsque \(k < 1\). Ces définitions supposent \(k, m > 0\) : un facteur négatif combine l'étirement avec une réflexion.
Exemple
Déterminer l'image du point de coordonnées \((2 ; 3)\) par un étirement horizontal de rapport 3.
La matrice pour un étirement horizontal de rapport \(k=3\) est \(S = \begin{pmatrix} 3 & 0 \\ 0 & 1 \end{pmatrix}\).$$\begin{aligned}X' &= SX \\
&= \begin{pmatrix} 3 & 0 \\
0 & 1 \end{pmatrix} \begin{pmatrix} 2 \\
3 \end{pmatrix} \\
&= \begin{pmatrix} 3(2) + 0(3) \\
0(2) + 1(3) \end{pmatrix} \\
&= \begin{pmatrix} 6 \\
3 \end{pmatrix}\end{aligned}$$ 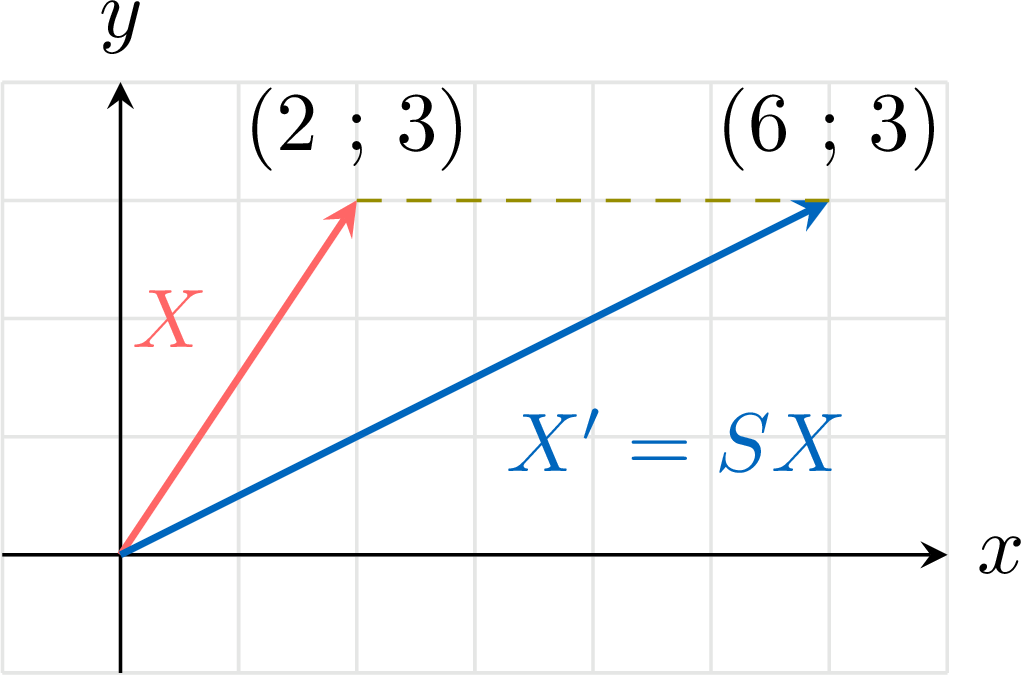
Définition — Réflexion
- Réflexion par rapport à l'axe des abscisses : \((x ; y) \to (x ; -y)\) $$ M_x = \begin{pmatrix} 1 & 0 \\ 0 & -1 \end{pmatrix} $$
- Réflexion par rapport à l'axe des ordonnées : \((x ; y) \to (-x ; y)\) $$ M_y = \begin{pmatrix} -1 & 0 \\ 0 & 1 \end{pmatrix} $$
- Réflexion par rapport à la droite \(y=x\) : \((x ; y) \to (y ; x)\) $$ M_{y=x} = \begin{pmatrix} 0 & 1 \\ 1 & 0 \end{pmatrix} $$
- Réflexion par rapport à la droite \(y=(\tan\theta)x\) (pour \(\theta \neq 90^\circ\) ; l'axe des ordonnées est le cas \(\theta = 90^\circ\) de la formule matricielle) :$$M_{y=(\tan\theta)x}=\begin{pmatrix}\cos(2\theta) & \sin(2\theta)\\ \sin(2\theta) & -\cos(2\theta)\end{pmatrix}.$$
On établit la matrice de la réflexion par rapport à la droite passant par l'origine et d'angle \(\theta\) avec l'axe des abscisses ; pour \(\theta \neq 90^\circ\), c'est la droite \(y = (\tan\theta)x\). Les valeurs \(\theta = 0\) et \(\theta = 45^\circ\) redonnent \(M_x\) et \(M_{y=x}\) ; l'axe des ordonnées est le cas \(\theta = 90^\circ\), couvert par la formule matricielle (\(2\theta = 180^\circ\)) bien que la description \(y = (\tan\theta)x\) n'y soit plus valable. Un vecteur unitaire d'angle \(\varphi\) se réfléchit, par rapport à la droite d'angle \(\theta\), sur le vecteur unitaire d'angle \(2\theta - \varphi\) (la droite est la bissectrice de l'angle entre un vecteur et son image). Ainsi $$e_1 \mapsto \begin{pmatrix} \cos 2\theta \\
\sin 2\theta \end{pmatrix} \qquad\text{et}\qquad e_2 \mapsto \begin{pmatrix} \cos(2\theta - 90^\circ) \\
\sin(2\theta - 90^\circ) \end{pmatrix} = \begin{pmatrix} \sin 2\theta \\
-\cos 2\theta \end{pmatrix}.$$ En plaçant ces images en colonnes, on obtient \(\begin{pmatrix} \cos 2\theta & \sin 2\theta \\ \sin 2\theta & -\cos 2\theta \end{pmatrix}\).
Exemple
Déterminer l'image du point de coordonnées \((2 ; 3)\) par une réflexion par rapport à l'axe des abscisses.
La matrice pour une réflexion par rapport à l'axe des abscisses est \(M_x = \begin{pmatrix} 1 & 0 \\ 0 & -1 \end{pmatrix}\).$$\begin{aligned}X' &= M_x X \\
&= \begin{pmatrix} 1 & 0 \\
0 & -1 \end{pmatrix} \begin{pmatrix} 2 \\
3 \end{pmatrix} \\
&= \begin{pmatrix} 1(2) + 0(3) \\
0(2) + (-1)(3) \end{pmatrix} \\
&= \begin{pmatrix} 2 \\
-3 \end{pmatrix}\end{aligned}$$ 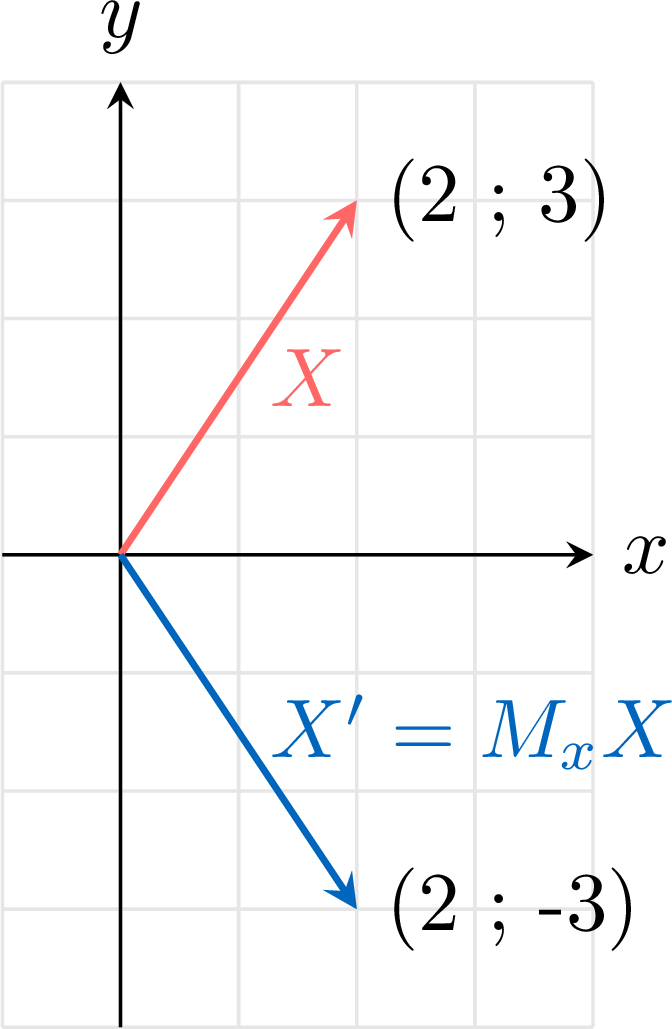
Définition — Rotation
Une rotation d'angle \(\theta\) dans le sens direct autour de l'origine est représentée par :$$ R_{\theta} = \begin{pmatrix} \cos \theta & -\sin \theta \\
\sin \theta & \cos \theta \end{pmatrix} $$
La matrice d'une transformation linéaire a pour colonnes les images des vecteurs de base \(e_1 = \begin{pmatrix} 1 \\ 0 \end{pmatrix}\) et \(e_2 = \begin{pmatrix} 0 \\ 1 \end{pmatrix}\). Par la rotation d'angle \(\theta\) autour de l'origine, le vecteur unitaire \(e_1\), d'angle \(0\), est envoyé sur le vecteur unitaire d'angle \(\theta\) : $$e_1 \mapsto \begin{pmatrix} \cos\theta \\
\sin\theta \end{pmatrix} ;$$ le vecteur unitaire \(e_2\), d'angle \(90^\circ\), est envoyé sur le vecteur unitaire d'angle \(\theta + 90^\circ\) : $$e_2 \mapsto \begin{pmatrix} \cos(\theta + 90^\circ) \\
\sin(\theta + 90^\circ) \end{pmatrix} = \begin{pmatrix} -\sin\theta \\
\cos\theta \end{pmatrix}.$$ En plaçant ces deux images en colonnes, on obtient \(R_{\theta} = \begin{pmatrix} \cos\theta & -\sin\theta \\ \sin\theta & \cos\theta \end{pmatrix}\).
Culture : en identifiant le point \((x ; y)\) au nombre complexe \(x + iy\), la rotation d'angle \(\theta\) est la multiplication par \(e^{i\theta} = \cos\theta + i\sin\theta\) — les deux points de vue donnent la même matrice.
Exemple
Déterminer l'image du point de coordonnées \((2 ; 3)\) par une rotation de \(90^\circ\) (\(\frac{\pi}{2}\) radians) dans le sens direct.
La matrice pour une rotation de \(90^\circ\) est \(R_{90^\circ} = \begin{pmatrix} \cos 90^\circ & -\sin 90^\circ \\ \sin 90^\circ & \cos 90^\circ \end{pmatrix} = \begin{pmatrix} 0 & -1 \\ 1 & 0 \end{pmatrix}\).$$\begin{aligned}X' &= R_{90^\circ} X \\
&= \begin{pmatrix} 0 & -1 \\
1 & 0 \end{pmatrix} \begin{pmatrix} 2 \\
3 \end{pmatrix} \\
&= \begin{pmatrix} 0(2) + (-1)(3) \\
1(2) + 0(3) \end{pmatrix} \\
&= \begin{pmatrix} -3 \\
2 \end{pmatrix}\end{aligned}$$ 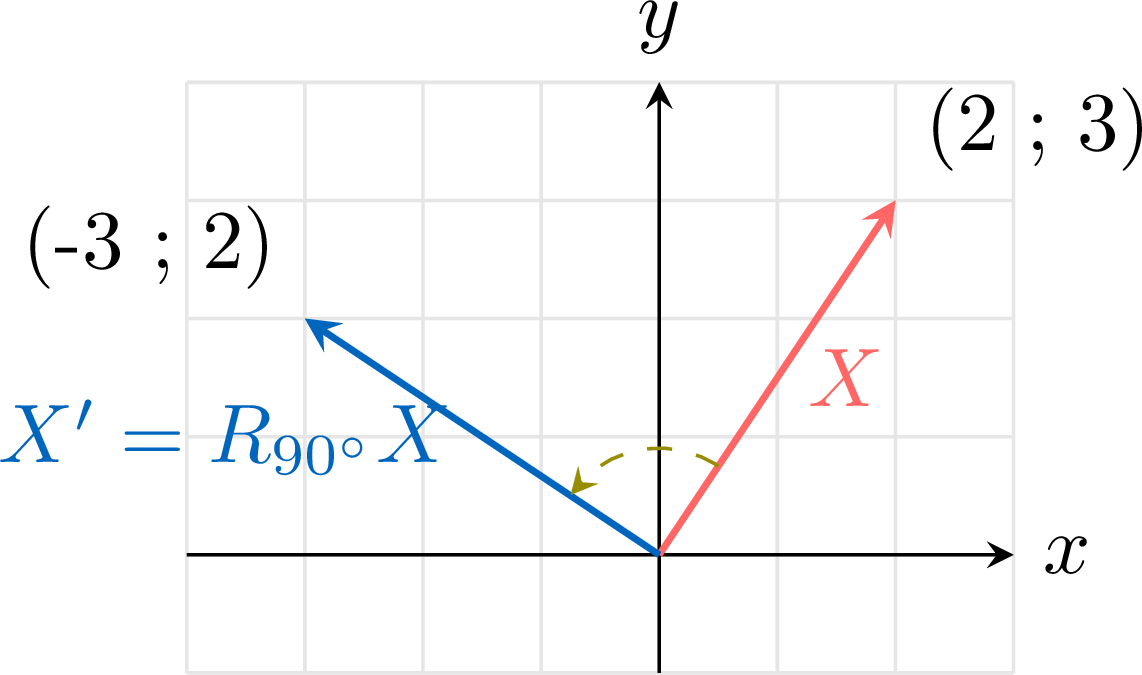
Compétences à pratiquer
- Appliquer les transformations usuelles
- Identifier une transformation
V.3
Translations
Définition — Translation
Une translation de vecteur \(t = \begin{pmatrix} e \\ f \end{pmatrix}\) déplace chaque point \(P(x ; y)\) vers \(P'(x' ; y')\) selon :$$\begin{pmatrix} x' \\
y' \end{pmatrix} = \begin{pmatrix} x \\
y \end{pmatrix} + \begin{pmatrix} e \\
f \end{pmatrix} = \begin{pmatrix} x+e \\
y+f \end{pmatrix}.$$
Ce n'est pas une transformation linéaire (sauf si \(t=0\)) car l'origine \((0 ; 0)\) est transformée en \((e ; f)\) et non en elle-même.
Exemple
Déterminer l'image du point de coordonnées \((2 ; 3)\) par une translation de vecteur \(\begin{pmatrix} 1 \\ -2 \end{pmatrix}\).
$$\begin{aligned}X' &= X + t \\
&= \begin{pmatrix} 2 \\
3 \end{pmatrix} + \begin{pmatrix} 1 \\
-2 \end{pmatrix} \\
&= \begin{pmatrix} 2+1 \\
3+(-2) \end{pmatrix} \\
&= \begin{pmatrix} 3 \\
1 \end{pmatrix}\end{aligned}$$ 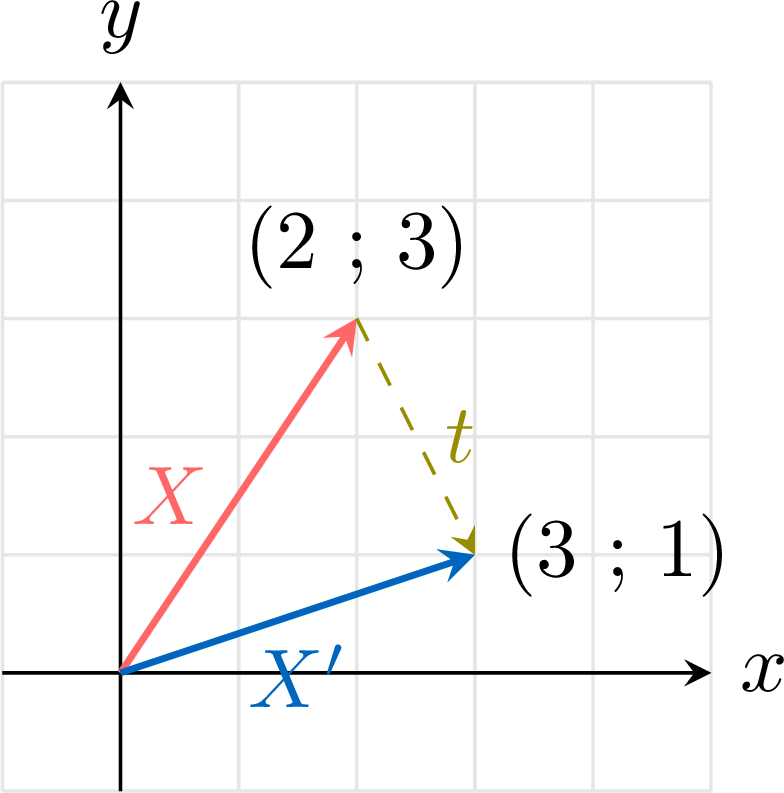
Compétences à pratiquer
- Appliquer une translation
V.4
Composition de transformations
Définition — Transformation composée
Une transformation composée est le résultat de l'application de plusieurs transformations à un objet. Proposition — Composition et ordre
Si la transformation linéaire \(T_1\) a pour matrice \(A\) et la transformation linéaire \(T_2\) a pour matrice \(B\), alors appliquer \(T_1\) puis \(T_2\) est la transformation de matrice \(BA\) : $$X' = (BA)X.$$ La multiplication des matrices n'étant pas commutative, l'ordre des transformations compte en général. (Pour des transformations affines \(X \mapsto A_1 X + b_1\) puis \(X \mapsto A_2 X + b_2\), la composée donne \(X' = A_2 A_1 X + A_2 b_1 + b_2\).)
Si la transformation \(T_1\) a pour matrice \(A\) et la transformation \(T_2\) a pour matrice \(B\), appliquer \(T_1\) puis \(T_2\) correspond à la multiplication matricielle \(BA\).$$\begin{aligned} X' &= T_2(T_1(X))\\
&= B(AX)\\
& = (BA)X\end{aligned} $$
Exemple
- Trouver la matrice unique qui représente une réflexion par rapport à l'axe des abscisses suivie d'une rotation de \(90^\circ\) dans le sens direct.
- Trouver la matrice unique qui représente une rotation de \(90^\circ\) dans le sens direct suivie d'une réflexion par rapport à l'axe des abscisses.
- Comparer les résultats.
Soit \(M_x = \begin{pmatrix} 1 & 0 \\ 0 & -1 \end{pmatrix}\) la réflexion et \(R_{90} = \begin{pmatrix} 0 & -1 \\ 1 & 0 \end{pmatrix}\) la rotation.
- La transformation combinée de la rotation appliquée après la réflexion est$$\begin{aligned}T_1 &= R_{90} M_x \\ &=\begin{pmatrix} 0 & -1 \\ 1 & 0 \end{pmatrix} \begin{pmatrix} 1 & 0 \\ 0 & -1 \end{pmatrix}\\ &= \begin{pmatrix} 0(1)+(-1)(0) & 0(0)+(-1)(-1) \\ 1(1)+0(0) & 1(0)+0(-1) \end{pmatrix}\\ &= \begin{pmatrix} 0 & 1 \\ 1 & 0 \end{pmatrix}\\ \end{aligned}$$ Cela représente une réflexion par rapport à la droite \(y=x\).
- La transformation combinée de la réflexion appliquée après la rotation est$$\begin{aligned}T_2 &= M_x R_{90} \\ &=\begin{pmatrix} 1 & 0 \\ 0 & -1 \end{pmatrix} \begin{pmatrix} 0 & -1 \\ 1 & 0 \end{pmatrix}\\ &= \begin{pmatrix} 1(0)+0(1) & 1(-1)+0(0) \\ 0(0)+(-1)(1) & 0(-1)+(-1)(0) \end{pmatrix}\\ &= \begin{pmatrix} 0 & -1 \\ -1 & 0 \end{pmatrix}\\ \end{aligned}$$ Cela représente une réflexion par rapport à la droite \(y=-x\).
- On voit que \(T_1 \neq T_2\). Par conséquent, l'ordre des transformations est important.
Compétences à pratiquer
- Déterminer la matrice d'une transformation composée
VI
Pour aller plus loin
Compétences à pratiquer
- Raisonner et résoudre des problèmes
- Problèmes
- Type bac
- Quiz
Contrôle du chapitre
4 exercices, sur 20 points. Durée indicative : 1 h 30.
À traiter sur papier, puis à photographier : la correction est automatique, par IA.
Ce contrôle ne modifie pas la maîtrise du chapitre, quelle que soit la note.
Aucun exercice composé.
Aller à la section