Éducation Nationale Française · BCPST
Géométrie
Ce chapitre reprend et organise la géométrie du plan et de l'espace avec les outils des vecteurs et des coordonnées. Tout repose sur trois objets : les vecteurs (avec la relation de Chasles, la colinéarité et la coplanarité), le produit scalaire (l'unique nombre qui encode les longueurs et l'orthogonalité), et les équations des figures usuelles — droites et cercles du plan, droites et plans de l'espace. On décrit ensuite la projection orthogonale, qui transforme un problème géométrique en un calcul et donne la distance d'un point à une droite ou à un plan. L'objectif est une boîte à outils efficace : des définitions, un ou deux exemples, puis une méthode pour chaque technique. On identifie le plan à \(\mathbb{R}^2\) et l'espace à \(\mathbb{R}^3\), et on se place tout au long dans un repère orthonormé fixé, de sorte que vecteurs et points aient des coordonnées.
I
Vecteurs du plan et de l'espace
I.1
Vecteurs et opérations
Un vecteur encode un déplacement : une direction, un sens et une longueur, sans point de départ fixé. Deux points \(A\) et \(B\) définissent le vecteur \(\overrightarrow{AB}\) ; une fois un repère fixé, un vecteur est donné par ses coordonnées, et les deux opérations — addition et multiplication par un réel — se lisent coordonnée par coordonnée.
Définition — Vecteur et coordonnées
Dans le plan, un vecteur \(\vec{u}\) est donné par un couple de coordonnées \(\vec{u} = (x ; y)\). Pour deux points \(A = (x_A ; y_A)\) et \(B = (x_B ; y_B)\), le vecteur \(\overrightarrow{AB} = (x_B - x_A ;\ y_B - y_A)\). Le vecteur nul est \(\vec{0} = (0 ; 0)\). Dans l'espace, un vecteur a trois coordonnées \(\vec{u} = (x ; y ; z)\), avec les mêmes règles. Exemple
Pour \(A = (1 ; 2)\) et \(B = (4 ; 6)\) dans le plan, \(\overrightarrow{AB} = (4 - 1 ;\ 6 - 2) = (3 ; 4)\). Pour \(A = (1 ; 0 ; 2)\) et \(B = (3 ; 1 ; 2)\) dans l'espace, \(\overrightarrow{AB} = (2 ; 1 ; 0)\). Définition — Somme et produit par un réel
Pour \(\vec{u} = (x ; y)\), \(\vec{v} = (x' ; y')\) et \(\lambda \in \mathbb{R}\), la somme est \(\vec{u} + \vec{v} = (x + x' ;\ y + y')\) et le produit par un réel est \(\lambda \vec{u} = (\lambda x ;\ \lambda y)\). Les mêmes règles composante par composante définissent ces opérations dans l'espace. Exemple
Avec \(\vec{u} = (3 ; 4)\) et \(\vec{v} = (-1 ; 2)\) : \(\vec{u} + \vec{v} = (2 ; 6)\) et \(2\vec{u} = (6 ; 8)\). La figure montre \(\vec{u} + \vec{v}\) comme la diagonale du parallélogramme construit sur \(\vec{u}\) et \(\vec{v}\) : 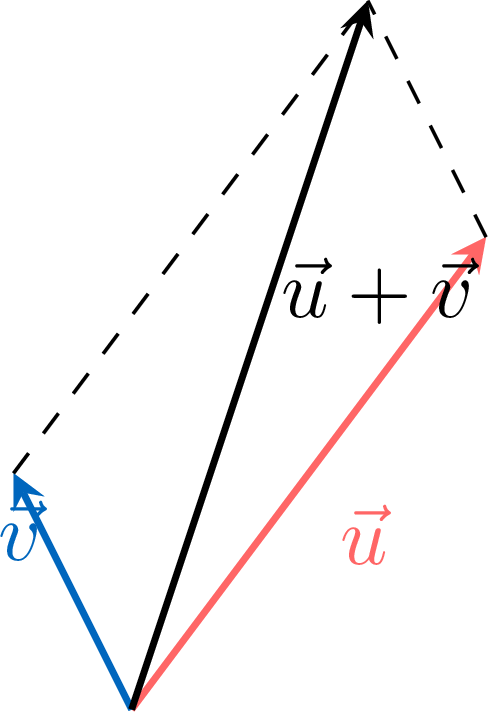
Proposition — Relation de Chasles
Pour trois points quelconques \(A\), \(B\), \(C\) : $$\overrightarrow{AB} + \overrightarrow{BC} = \overrightarrow{AC}.$$ En particulier \(\overrightarrow{BA} = -\overrightarrow{AB}\) et \(\overrightarrow{AA} = \vec{0}\).
On lit la relation sur les coordonnées dans le plan (l'espace est identique). Avec \(A = (x_A ; y_A)\), \(B = (x_B ; y_B)\), \(C = (x_C ; y_C)\) : $$\begin{aligned} \overrightarrow{AB} + \overrightarrow{BC} &= (x_B - x_A ;\ y_B - y_A) + (x_C - x_B ;\ y_C - y_B) && \text{(coordonnées de chaque vecteur)} \\
&= (x_C - x_A ;\ y_C - y_A) && \text{(les } x_B, y_B \text{ se simplifient)} \\
&= \overrightarrow{AC}. \end{aligned}$$
Méthode — Calculer avec des vecteurs
Pour trouver les coordonnées d'un vecteur à partir de points, soustraire le départ de l'arrivée (\(\overrightarrow{AB} = B - A\) coordonnée par coordonnée). Pour simplifier une somme de vecteurs, insérer des points intermédiaires avec Chasles afin que les points internes se simplifient. Compétences à pratiquer
- Calculer avec des coordonnées
I.2
Colinéarité et alignement
Deux vecteurs sont colinéaires lorsqu'ils ont la même direction. Cette seule notion gouverne le parallélisme des droites et l'alignement des points, et c'est le sens géométrique du déterminant introduit dans la section suivante.
Définition — Vecteurs colinéaires
Deux vecteurs \(\vec{u}\) et \(\vec{v}\) sont colinéaires lorsque l'un est un multiple de l'autre par un réel, c'est-à-dire lorsqu'il existe \(\lambda \in \mathbb{R}\) tel que \(\vec{u} = \lambda \vec{v}\) ou \(\vec{v} = \lambda \vec{u}\). Le vecteur nul est colinéaire à tout vecteur. Exemple
\(\vec{u} = (1 ; 3)\) et \(\vec{v} = (-2 ; -6)\) sont colinéaires car \(\vec{v} = -2\vec{u}\). La figure montre un couple colinéaire (à gauche) et un couple non colinéaire (à droite) : 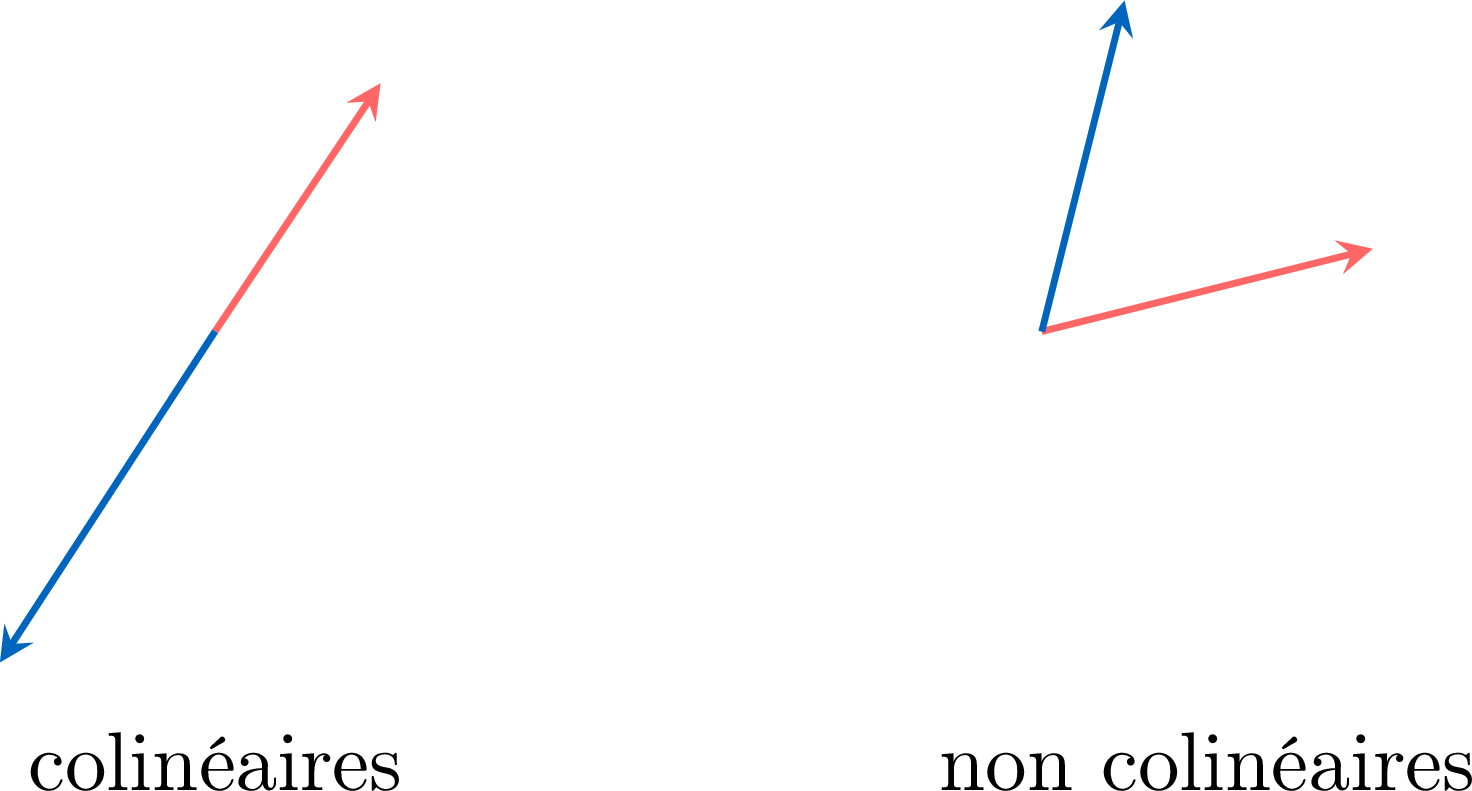
Définition — Points alignés
Trois points \(A\), \(B\), \(C\) sont alignés lorsque les vecteurs \(\overrightarrow{AB}\) et \(\overrightarrow{AC}\) sont colinéaires. Exemple
Pour \(A = (0 ; 0)\), \(B = (1 ; 2)\), \(C = (3 ; 6)\) : \(\overrightarrow{AB} = (1 ; 2)\) et \(\overrightarrow{AC} = (3 ; 6) = 3\overrightarrow{AB}\), donc \(A\), \(B\), \(C\) sont alignés. Compétences à pratiquer
- Tester la colinéarité et l'alignement
II
Le déterminant 2x2 de deux vecteurs
II.1
Déterminant et critère de colinéarité
Dans le plan, un seul nombre décide si deux vecteurs sont colinéaires : leur déterminant. Il se calcule à partir des quatre coordonnées par un schéma en croix fixé, et il s'annule exactement lorsque les deux vecteurs ont la même direction.
Définition — Déterminant de deux vecteurs
Pour \(\vec{u} = (x ; y)\) et \(\vec{v} = (x' ; y')\) dans le plan, le déterminant de \(\vec{u}\) et \(\vec{v}\) est le réel $$\det(\vec{u}, \vec{v}) = \begin{vmatrix} x & x' \\
y & y' \end{vmatrix} = x y' - y x'.$$ Exemple
Pour \(\vec{u} = (2 ; 3)\) et \(\vec{v} = (5 ; 1)\) : $$\det(\vec{u}, \vec{v}) = 2 \times 1 - 3 \times 5 = 2 - 15 = -13.$$ Proposition — Critère de colinéarité
Deux vecteurs \(\vec{u}\) et \(\vec{v}\) du plan sont colinéaires si et seulement si \(\det(\vec{u}, \vec{v}) = 0\).
Écrivons \(\vec{u} = (x ; y)\), \(\vec{v} = (x' ; y')\), et supposons d'abord \(\vec{u} \ne \vec{0}\). Les vecteurs sont colinéaires si et seulement si \(\vec{v} = \lambda \vec{u}\) pour un certain \(\lambda\), c'est-à-dire \(x' = \lambda x\) et \(y' = \lambda y\). Alors $$\det(\vec{u}, \vec{v}) = x y' - y x' = x(\lambda y) - y(\lambda x) = 0.$$ Réciproquement, si \(x y' - y x' = 0\) et \(x \ne 0\), posons \(\lambda = x'/x\) ; alors \(x' = \lambda x\) et \(y' = x'y / x = \lambda y\), donc \(\vec{v} = \lambda \vec{u}\). Si au contraire \(x = 0\) alors \(y \ne 0\) (car \(\vec{u} \ne \vec{0}\)) ; la relation donne \(y x' = 0\), donc \(x' = 0\), et avec \(\lambda = y'/y\) on obtient \(\vec{v} = \lambda \vec{u}\). Enfin, si \(\vec{u} = \vec{0}\) les deux membres valent \(0\) et les vecteurs sont colinéaires.
Méthode — Tester la colinéarité dans le plan
Étant donné deux vecteurs du plan, calculer le déterminant \(x y' - y x'\). Il vaut \(0\) exactement lorsqu'ils sont colinéaires. Pour tester l'alignement de trois points \(A\), \(B\), \(C\), appliquer le critère à \(\overrightarrow{AB}\) et \(\overrightarrow{AC}\). Exemple
Les points \(A = (1 ; 1)\), \(B = (3 ; 4)\), \(C = (7 ; 10)\) sont-ils alignés ? Ici \(\overrightarrow{AB} = (2 ; 3)\) et \(\overrightarrow{AC} = (6 ; 9)\), et \(\det = 2 \times 9 - 3 \times 6 = 18 - 18 = 0\) : les trois points sont alignés. Compétences à pratiquer
- Calculer des déterminants et décider de la colinéarité
III
Bases et repères
III.1
Bases et coordonnées
Une base est une famille minimale de vecteurs à partir desquels tout vecteur se reconstruit par une combinaison unique. Dans le plan, deux vecteurs non colinéaires forment une base ; dans l'espace, trois vecteurs non coplanaires en forment une. La coplanarité est l'analogue dans l'espace de la colinéarité.
Définition — Vecteurs coplanaires
Trois vecteurs \(\vec{u}\), \(\vec{v}\), \(\vec{w}\) de l'espace sont coplanaires lorsque l'un d'eux est une combinaison des deux autres, c'est-à-dire lorsqu'il existe des réels \(\lambda\), \(\mu\) tels que \(\vec{w} = \lambda \vec{u} + \mu \vec{v}\) (ou une relation analogue). Géométriquement, ils sont contenus dans un même plan. Définition — Base et coordonnées
Dans le plan, une base est un couple \((\vec{e_1}, \vec{e_2})\) de vecteurs non colinéaires ; tout vecteur \(\vec{u}\) s'écrit alors de manière unique \(\vec{u} = x\vec{e_1} + y\vec{e_2}\), et \((x ; y)\) sont les coordonnées de \(\vec{u}\) dans la base. Dans l'espace, une base est un triplet \((\vec{e_1}, \vec{e_2}, \vec{e_3})\) de vecteurs non coplanaires, et tout vecteur s'écrit de manière unique \(\vec{u} = x\vec{e_1} + y\vec{e_2} + z\vec{e_3}\). Exemple
Dans le plan, \(\vec{e_1} = (1 ; 0)\) et \(\vec{e_2} = (0 ; 1)\) forment une base (la base canonique), et les coordonnées dans cette base sont les coordonnées usuelles. Le couple \(\vec{a} = (1 ; 1)\), \(\vec{b} = (1 ; -1)\) est aussi une base, car \(\det(\vec{a}, \vec{b}) = 1 \times (-1) - 1 \times 1 = -2 \ne 0\). Compétences à pratiquer
- Reconnaître des bases et la coplanarité
III.2
Repères et bases orthonormées
Pour donner des coordonnées aux points (et pas seulement aux vecteurs), on fixe une origine : un repère. Lorsque les vecteurs de base sont de longueur \(1\) et perpendiculaires entre eux, le repère est orthonormé — le cadre dans lequel longueurs et angles se calculent le plus simplement, et celui supposé dans tout ce chapitre.
Définition — Repère
Un repère du plan est la donnée d'une origine \(O\) et d'une base \((\vec{e_1}, \vec{e_2})\), noté \((O ; \vec{e_1}, \vec{e_2})\). Les coordonnées d'un point \(M\) sont les coordonnées du vecteur \(\overrightarrow{OM}\) dans la base. Un repère de l'espace est \((O ; \vec{e_1}, \vec{e_2}, \vec{e_3})\), défini de la même façon. Définition — Base orthonormée
Une base est orthonormée lorsque ses vecteurs sont orthogonaux deux à deux et que chacun est de longueur \(1\). Un repère est orthonormé lorsque sa base l'est. Dans tout le chapitre, les coordonnées sont prises dans un repère orthonormé fixé. Les notions de longueur et d'orthogonalité utilisées ici sont précisées par le produit scalaire dans la section suivante. Exemple
Le repère canonique \((O ; \vec{e_1}, \vec{e_2})\) avec \(\vec{e_1} = (1 ; 0)\), \(\vec{e_2} = (0 ; 1)\) est orthonormé : 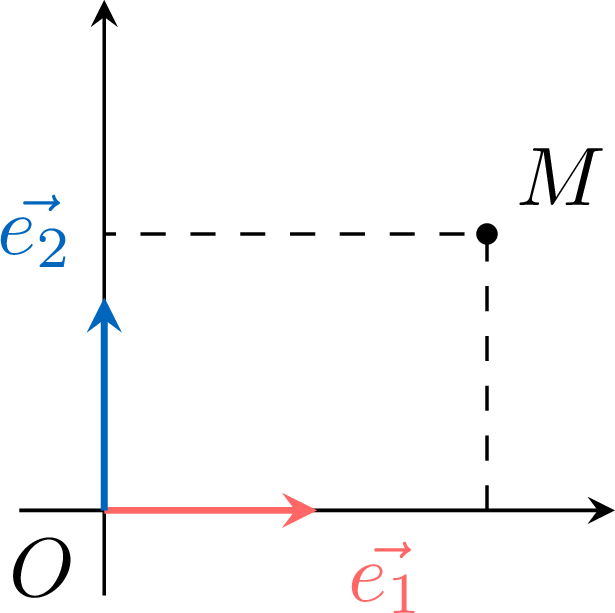
Compétences à pratiquer
- Lire des coordonnées et tester l'orthonormalité
IV
Le produit scalaire
IV.1
Définition et bilinéarité
Le produit scalaire transforme deux vecteurs en un seul nombre réel. Il se lit soit par les coordonnées, soit, géométriquement, par les longueurs et l'angle entre les vecteurs. On en déduit la longueur, la distance et l'orthogonalité, ce qui en fait l'outil central du chapitre.
Définition — Produit scalaire
Pour \(\vec{u} = (x ; y)\) et \(\vec{v} = (x' ; y')\) dans le plan, le produit scalaire est le réel $$\vec{u} \cdot \vec{v} = x x' + y y'.$$ Dans l'espace, pour \(\vec{u} = (x ; y ; z)\) et \(\vec{v} = (x' ; y' ; z')\), \(\vec{u} \cdot \vec{v} = x x' + y y' + z z'\). Exemple
Pour \(\vec{u} = (2 ; 3)\) et \(\vec{v} = (4 ; -1)\) : \(\vec{u} \cdot \vec{v} = 2 \times 4 + 3 \times (-1) = 8 - 3 = 5\). Pour \(\vec{u} = (1 ; 0 ; 2)\) et \(\vec{v} = (3 ; 5 ; 1)\) : \(\vec{u} \cdot \vec{v} = 3 + 0 + 2 = 5\). Proposition — Propriétés du produit scalaire
Pour tous vecteurs \(\vec{u}\), \(\vec{v}\), \(\vec{w}\) et tout \(\lambda \in \mathbb{R}\) : - symétrie : \(\vec{u} \cdot \vec{v} = \vec{v} \cdot \vec{u}\) ;
- bilinéarité : \((\lambda \vec{u} + \vec{w}) \cdot \vec{v} = \lambda(\vec{u} \cdot \vec{v}) + \vec{w} \cdot \vec{v}\), et de même dans le second argument ;
- positivité : \(\vec{u} \cdot \vec{u} \ge 0\), avec \(\vec{u} \cdot \vec{u} = 0\) si et seulement si \(\vec{u} = \vec{0}\).
Compétences à pratiquer
- Calculer des produits scalaires
IV.2
Norme, Cauchy–Schwarz et angle
Le produit scalaire d'un vecteur avec lui-même est le carré de sa longueur. Les deux lectures du produit scalaire — coordonnées et géométrie — se rejoignent dans une formule le reliant à l'angle entre les vecteurs, et l'inégalité de Cauchy–Schwarz garantit que cet angle est bien défini.
Définition — Norme
La norme (ou longueur) d'un vecteur \(\vec{u}\) est \(\|\vec{u}\| = \sqrt{\vec{u} \cdot \vec{u}}\). Dans le plan, pour \(\vec{u} = (x ; y)\), \(\|\vec{u}\| = \sqrt{x^2 + y^2}\). La distance entre deux points \(A\) et \(B\) est \(AB = \|\overrightarrow{AB}\|\). Exemple
Pour \(\vec{u} = (3 ; 4)\), \(\|\vec{u}\| = \sqrt{9 + 16} = \sqrt{25} = 5\). La distance entre \(A = (1 ; 2)\) et \(B = (4 ; 6)\) est \(AB = \|(3 ; 4)\| = 5\). Proposition — Inégalité de Cauchy–Schwarz
Pour tous vecteurs \(\vec{u}\) et \(\vec{v}\) : $$|\vec{u} \cdot \vec{v}| \le \|\vec{u}\| \, \|\vec{v}\|,$$ avec égalité si et seulement si \(\vec{u}\) et \(\vec{v}\) sont colinéaires. Cette inégalité est admise. Définition — Angle géométrique
Pour deux vecteurs non nuls \(\vec{u}\) et \(\vec{v}\), Cauchy–Schwarz donne \(-1 \le \dfrac{\vec{u} \cdot \vec{v}}{\|\vec{u}\| \, \|\vec{v}\|} \le 1\), donc il existe un unique angle \(\theta \in [0, \pi]\), l'angle géométrique entre \(\vec{u}\) et \(\vec{v}\), tel que $$\vec{u} \cdot \vec{v} = \|\vec{u}\| \, \|\vec{v}\| \cos\theta.$$ Exemple
Pour \(\vec{u} = (1 ; 0)\) et \(\vec{v} = (1 ; 1)\) : \(\vec{u} \cdot \vec{v} = 1\), \(\|\vec{u}\| = 1\), \(\|\vec{v}\| = \sqrt{2}\), donc \(\cos\theta = \frac{1}{\sqrt{2}}\) et \(\theta = \frac{\pi}{4}\) : 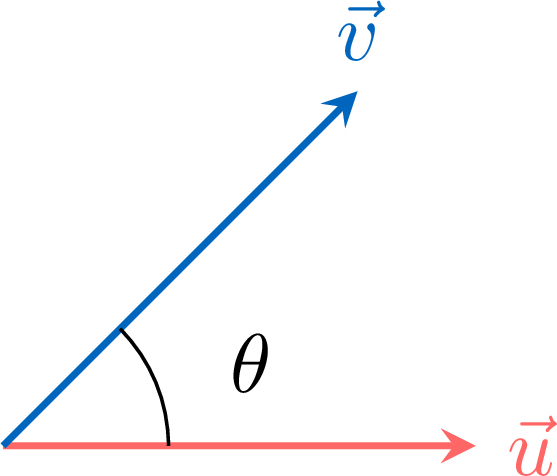
Compétences à pratiquer
- Calculer des normes, distances et angles
IV.3
Orthogonalité et Pythagore
Deux vecteurs sont orthogonaux exactement lorsque leur produit scalaire est nul : c'est le test algébrique de l'angle droit, et il conduit directement au théorème de Pythagore.
Définition — Vecteurs orthogonaux
Deux vecteurs \(\vec{u}\) et \(\vec{v}\) sont orthogonaux, noté \(\vec{u} \perp \vec{v}\), lorsque \(\vec{u} \cdot \vec{v} = 0\). Le vecteur nul est orthogonal à tout vecteur. Exemple
\(\vec{u} = (2 ; 1)\) et \(\vec{v} = (-1 ; 2)\) sont orthogonaux, car \(\vec{u} \cdot \vec{v} = -2 + 2 = 0\). Plus généralement, \((a ; b)\) et \((-b ; a)\) sont toujours orthogonaux. Proposition — Théorème de Pythagore
Les vecteurs \(\vec{u}\) et \(\vec{v}\) sont orthogonaux si et seulement si $$\|\vec{u} + \vec{v}\|^2 = \|\vec{u}\|^2 + \|\vec{v}\|^2.$$
En développant la norme avec la bilinéarité et la symétrie du produit scalaire : $$\begin{aligned} \|\vec{u} + \vec{v}\|^2 &= (\vec{u} + \vec{v}) \cdot (\vec{u} + \vec{v}) && \text{(la norme comme produit scalaire)} \\
&= \vec{u} \cdot \vec{u} + 2\, \vec{u} \cdot \vec{v} + \vec{v} \cdot \vec{v} && \text{(bilinéarité et symétrie)} \\
&= \|\vec{u}\|^2 + 2\, \vec{u} \cdot \vec{v} + \|\vec{v}\|^2. \end{aligned}$$ Ceci vaut \(\|\vec{u}\|^2 + \|\vec{v}\|^2\) si et seulement si \(\vec{u} \cdot \vec{v} = 0\), c'est-à-dire \(\vec{u} \perp \vec{v}\).
Méthode — Utiliser le produit scalaire
Pour tester l'orthogonalité de deux vecteurs, vérifier si leur produit scalaire est \(0\). Pour trouver un angle, calculer \(\cos\theta = \dfrac{\vec{u} \cdot \vec{v}}{\|\vec{u}\| \, \|\vec{v}\|}\). Pour obtenir une longueur ou une distance, utiliser \(\|\vec{u}\| = \sqrt{\vec{u} \cdot \vec{u}}\). Compétences à pratiquer
- Tester l'orthogonalité
V
Droites et cercles du plan
V.1
Représentations paramétrique et cartésienne d'une droite
Une droite du plan se décrit de deux façons complémentaires : par un point et un vecteur directeur (forme paramétrique), ou par une seule équation linéaire lue avec un vecteur normal (forme cartésienne). On passe aisément de l'une à l'autre.
Définition — Droite, vecteurs directeur et normal
La droite passant par un point \(A\) et de vecteur directeur \(\vec{u} \ne \vec{0}\) est l'ensemble des points \(M\) tels que \(\overrightarrow{AM}\) soit colinéaire à \(\vec{u}\). Un vecteur normal à la droite est un vecteur non nul orthogonal à \(\vec{u}\). Proposition — Deux représentations d'une droite
Soit \((D)\) la droite passant par \(A = (x_A ; y_A)\) de direction \(\vec{u} = (\alpha ; \beta)\). Un point \(M = (x ; y)\) appartient à \((D)\) si et seulement s'il existe \(t \in \mathbb{R}\) tel que $$x = x_A + t\alpha, \qquad y = y_A + t\beta \qquad \text{(forme paramétrique)}.$$ De façon équivalente \((D)\) admet une équation cartésienne \(ax + by + c = 0\) avec \((a, b) \ne (0, 0)\), où \(\vec{n} = (a, b)\) est un vecteur normal à \((D)\).
Le point \(M\) appartient à \((D)\) exactement lorsque \(\overrightarrow{AM} = t\vec{u}\) pour un certain \(t\), ce qui est la forme paramétrique. Dans le plan, un vecteur est colinéaire à \(\vec{u}\) si et seulement s'il est orthogonal à la normale \(\vec{n}\), donc \(M\) appartient à \((D)\) exactement lorsque \(\overrightarrow{AM} \perp \vec{n}\), c'est-à-dire \(\vec{n} \cdot \overrightarrow{AM} = 0\) : $$\begin{aligned} \vec{n} \cdot \overrightarrow{AM} &= a(x - x_A) + b(y - y_A) && \text{(coordonnées de } \overrightarrow{AM} \text{)} \\
&= ax + by - (a x_A + b y_A), \end{aligned}$$ qui est de la forme \(ax + by + c = 0\) avec \(c = -(a x_A + b y_A)\).
Exemple
La droite passant par \(A = (2 ; 3)\) de direction \(\vec{u} = (1 ; 2)\) a pour forme paramétrique \(x = 2 + t\), \(y = 3 + 2t\). Un vecteur normal est \(\vec{n} = (2 ; -1)\) (orthogonal à \(\vec{u}\)), donc une équation cartésienne est \(2x - y + c = 0\) ; comme \(A\) y est, \(2 \times 2 - 3 + c = 0\) donne \(c = -1\), d'où \(2x - y - 1 = 0\). 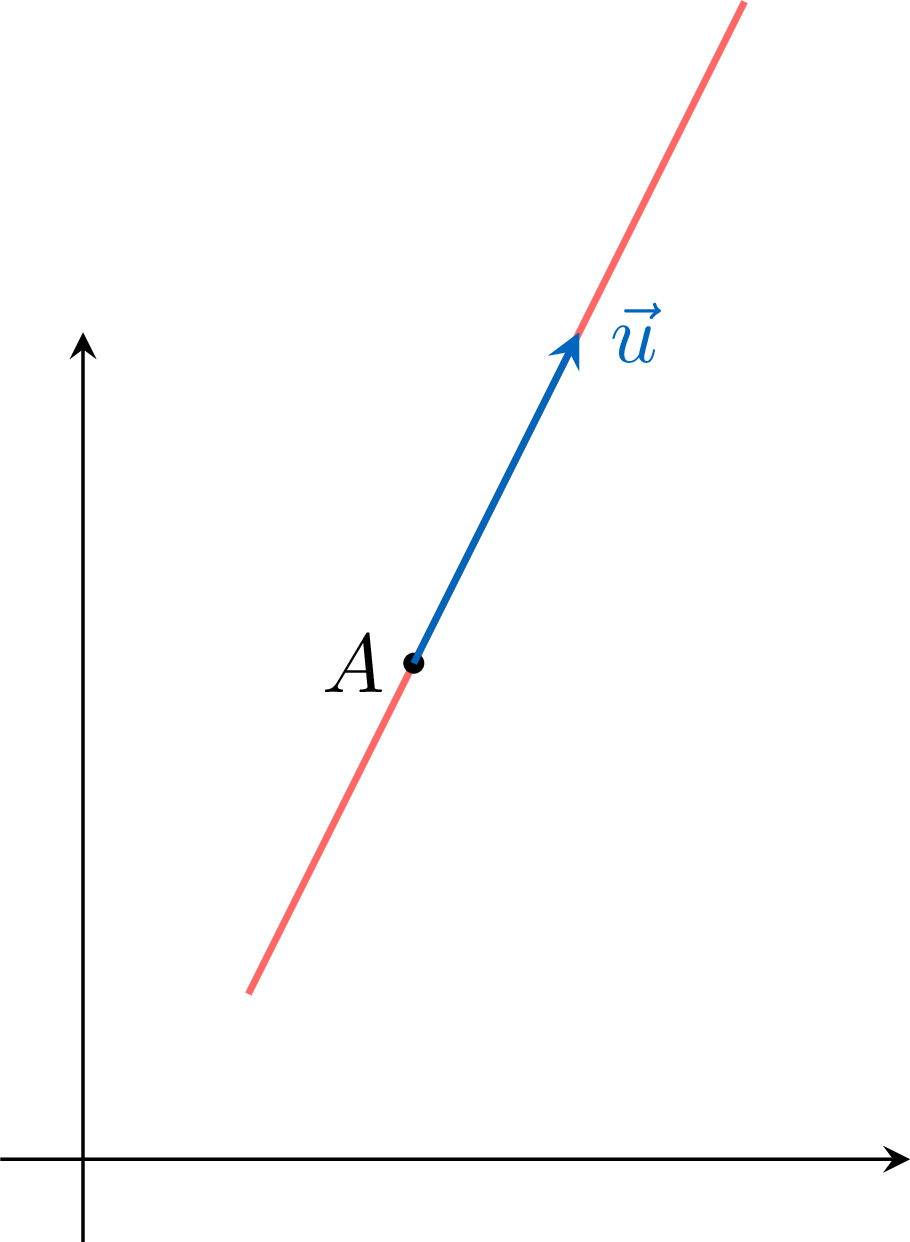
Méthode — Trouver l'équation d'une droite
À partir d'un point et d'une direction \(\vec{u} = (\alpha ; \beta)\) : écrire la forme paramétrique, ou prendre la normale \(\vec{n} = (\beta ; -\alpha)\) et écrire \(\beta x - \alpha y + c = 0\), en fixant \(c\) pour que le point donné la vérifie. À partir d'une équation cartésienne \(ax + by + c = 0\), un vecteur directeur est \((-b ; a)\) et un vecteur normal est \((a ; b)\). Compétences à pratiquer
- Trouver des représentations paramétrique et cartésienne
V.2
Cercles
Un cercle est l'ensemble des points situés à une distance fixée d'un centre. Écrire cette condition de distance avec la norme donne aussitôt son équation cartésienne.
Définition — Cercle
Le cercle de centre \(\Omega\) et de rayon \(r \ge 0\) est l'ensemble des points \(M\) du plan tels que \(\Omega M = r\), c'est-à-dire \(\|\overrightarrow{\Omega M}\| = r\). Proposition — Équation cartésienne d'un cercle
Le cercle de centre \(\Omega = (x_0 ; y_0)\) et de rayon \(r\) a pour équation cartésienne $$(x - x_0)^2 + (y - y_0)^2 = r^2.$$
Un point \(M = (x ; y)\) est sur le cercle si et seulement si \(\Omega M = r\), donc \(\Omega M^2 = r^2\). Or \(\Omega M^2 = \|\overrightarrow{\Omega M}\|^2 = (x - x_0)^2 + (y - y_0)^2\), ce qui donne l'équation.
Exemple
Le cercle de centre \(\Omega = (-2 ; 1)\) et de rayon \(3\) a pour équation \((x + 2)^2 + (y - 1)^2 = 9\) : 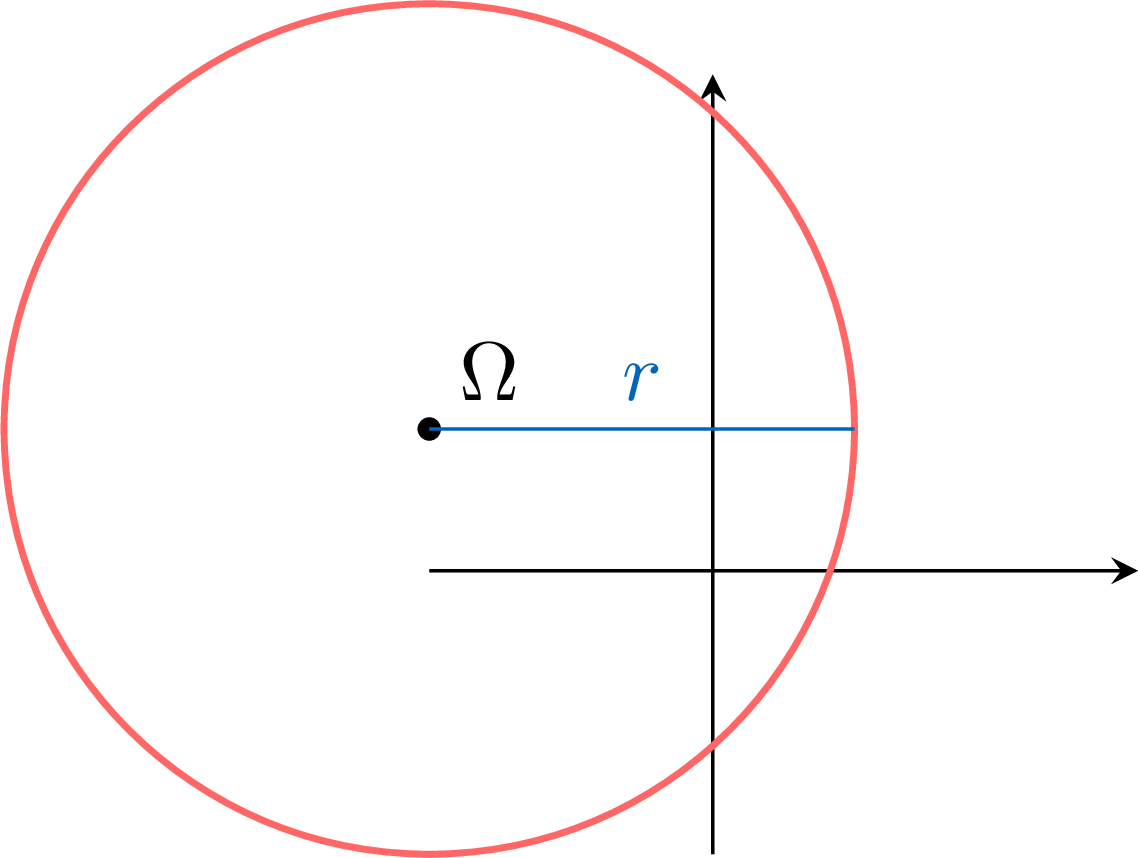
Compétences à pratiquer
- Écrire et reconnaître des équations de cercle
VI
Droites et plans de l'espace
VI.1
Plans
Dans l'espace, un plan joue le rôle qu'une droite joue dans le plan. Il se décrit par un point et deux vecteurs directeurs non colinéaires (forme paramétrique), ou par une seule équation linéaire lue avec un vecteur normal (forme cartésienne).
Définition — Plan et vecteur normal
Le plan passant par \(A\) et de vecteurs directeurs \(\vec{u}\), \(\vec{v}\) (non colinéaires) est l'ensemble des points \(M\) tels que \(\overrightarrow{AM} = \lambda \vec{u} + \mu \vec{v}\) pour certains réels \(\lambda\), \(\mu\). Un vecteur normal au plan est un vecteur non nul orthogonal à la fois à \(\vec{u}\) et à \(\vec{v}\). Proposition — Équation cartésienne d'un plan
Un plan \((P)\) admet une équation cartésienne $$ax + by + cz + d = 0, \qquad (a, b, c) \ne (0, 0, 0),$$ où \(\vec{n} = (a, b, c)\) est un vecteur normal à \((P)\). Réciproquement, toute équation de cette forme définit un plan.
Un point \(M\) appartient à \((P)\) exactement lorsque \(\overrightarrow{AM} \perp \vec{n}\), c'est-à-dire \(\vec{n} \cdot \overrightarrow{AM} = 0\). Avec \(A = (x_A ; y_A ; z_A)\) : $$\begin{aligned} \vec{n} \cdot \overrightarrow{AM} &= a(x - x_A) + b(y - y_A) + c(z - z_A) && \text{(coordonnées de } \overrightarrow{AM} \text{)} \\
&= ax + by + cz + d, \end{aligned}$$ avec \(d = -(a x_A + b y_A + c z_A)\). C'est l'équation annoncée. Réciproquement, étant donné \(ax + by + cz + d = 0\) avec \(\vec{n} = (a ; b ; c) \ne \vec{0}\), en choisissant un point \(A\) qui la vérifie, l'équation se réécrit \(\vec{n} \cdot \overrightarrow{AM} = 0\), dont l'ensemble est le plan passant par \(A\) normal à \(\vec{n}\).
Exemple
Le plan passant par \(A = (3 ; 0 ; -1)\) de vecteur normal \(\vec{n} = (2 ; 0 ; -1)\) a pour équation \(2x - z + d = 0\) ; comme \(A\) y est, \(2 \times 3 - (-1) + d = 0\) donne \(d = -7\), d'où \(2x - z - 7 = 0\) : 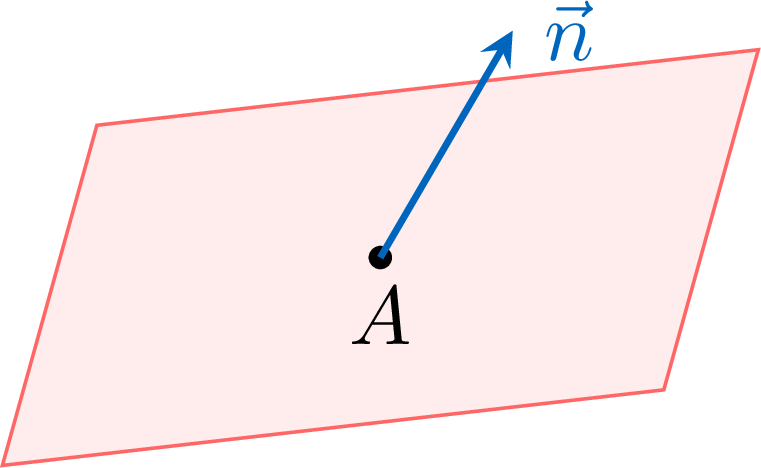
Compétences à pratiquer
- Trouver des équations cartésiennes de plans
VI.2
Droites
Une droite de l'espace est donnée par un point et un vecteur directeur, sous forme paramétrique. Contrairement au plan, une seule équation cartésienne décrit désormais un plan, de sorte qu'une droite de l'espace est décrite par un système de deux telles équations — l'intersection de deux plans dont les vecteurs normaux ne sont pas colinéaires.
Définition — Droite de l'espace
La droite passant par \(A = (x_A ; y_A ; z_A)\) de vecteur directeur \(\vec{u} = (\alpha ; \beta ; \gamma) \ne \vec{0}\) est l'ensemble des points \(M = (x ; y ; z)\) tels que, pour un certain \(t \in \mathbb{R}\), $$x = x_A + t\alpha, \qquad y = y_A + t\beta, \qquad z = z_A + t\gamma.$$ Exemple
La droite passant par \(A = (1 ; 0 ; 2)\) de direction \(\vec{u} = (1 ; 1 ; 0)\) a pour forme paramétrique \(x = 1 + t\), \(y = t\), \(z = 2\). On peut aussi la voir comme l'intersection des deux plans \(z = 2\) et \(x - y - 1 = 0\). Méthode — Décrire une droite ou un plan de l'espace
Pour un plan, trouver un vecteur normal \(\vec{n} = (a ; b ; c)\) en résolvant les deux équations \(\vec{n} \cdot \vec{u} = 0\) et \(\vec{n} \cdot \vec{v} = 0\) (orthogonalité aux deux vecteurs directeurs), écrire \(ax + by + cz + d = 0\) et fixer \(d\) avec un point connu. Pour une droite, écrire la forme paramétrique à partir d'un point et d'un vecteur directeur ; pour obtenir un système, éliminer le paramètre \(t\) entre les trois équations de coordonnées. Compétences à pratiquer
- Décrire des droites de l'espace
VII
Projection orthogonale
VII.1
Projection sur une droite et sur un plan
La projection orthogonale d'un point sur une droite (ou sur un plan) est le point le plus proche de cette droite (ou de ce plan). C'est le pied de la perpendiculaire abaissée depuis le point, et la distance du point à la droite (ou au plan) est précisément la longueur jusqu'à ce pied. On la calcule au cas par cas, sans formule générale.
Définition — Projection orthogonale et distance
Soit \((D)\) une droite du plan et \(M\) un point. Il existe un unique point \(H\) de \((D)\) tel que \(\overrightarrow{MH}\) soit orthogonal à un vecteur directeur de \((D)\) (existence et unicité admises) ; c'est la projection orthogonale de \(M\) sur \((D)\). La distance de \(M\) à \((D)\) est alors \(d(M, D) = MH\). La projection orthogonale sur un plan \((P)\) de l'espace, et la distance à \((P)\), se définissent de la même façon, avec \(\overrightarrow{MH}\) orthogonal à \((P)\) (c'est-à-dire parallèle à un vecteur normal). Exemple
La projection \(H\) de \(M\) sur une droite \((D)\) est le pied de la perpendiculaire issue de \(M\), et \(MH\) est la plus courte distance de \(M\) à \((D)\) : 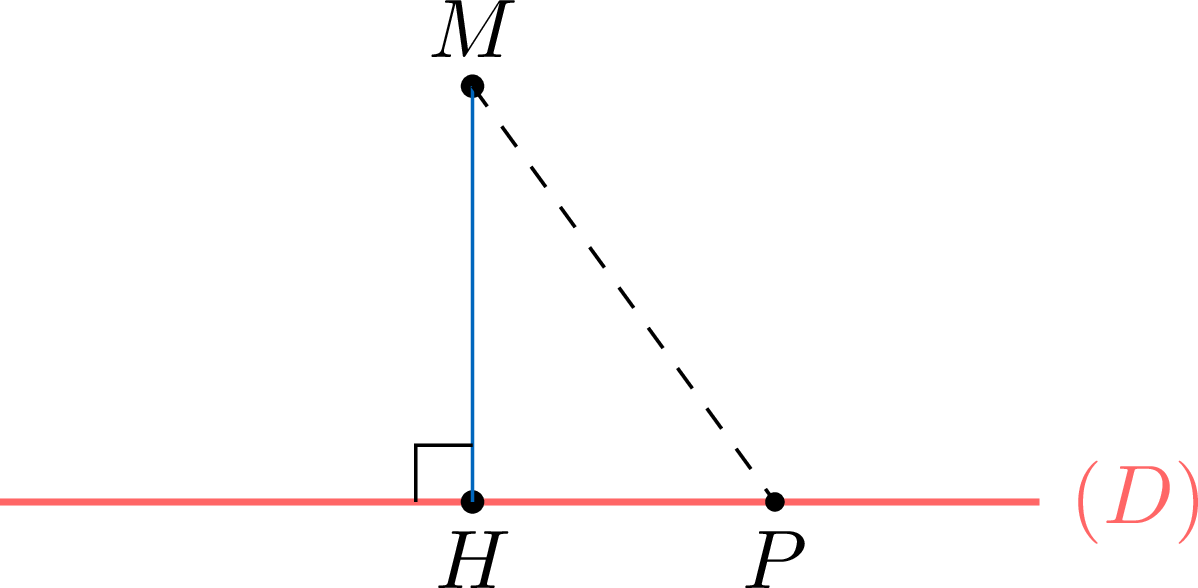
Méthode — Projeter un point sur une droite
Écrire la projection \(H\) comme un point de la droite sous forme paramétrique (donc \(H\) dépend d'un paramètre \(t\)). Exprimer que \(\overrightarrow{MH}\) est orthogonal à un vecteur directeur \(\vec{u}\) par \(\overrightarrow{MH} \cdot \vec{u} = 0\) : cela donne une équation en \(t\). Résoudre en \(t\), en déduire \(H\), puis la distance \(MH\). Pour projeter sur un plan, écrire \(H\) comme un point du plan et imposer que \(\overrightarrow{MH}\) soit colinéaire à un vecteur normal \(\vec{n}\). Exemple
Projeter \(M = (1 ; 4)\) sur la droite \((D)\) passant par \(O = (0 ; 0)\) de direction \(\vec{u} = (2 ; 1)\).
Un point de \((D)\) est \(H = (2t ; t)\). On impose \(\overrightarrow{MH} \cdot \vec{u} = 0\) avec \(\overrightarrow{MH} = (2t - 1 ;\ t - 4)\) : $$\begin{aligned} \overrightarrow{MH} \cdot \vec{u} &= 2(2t - 1) + 1(t - 4) && \text{(produit scalaire avec } \vec{u} = (2 ; 1) \text{)} \\
&= 5t - 6. \end{aligned}$$ En l'annulant on obtient \(t = \tfrac{6}{5}\), donc \(H = \left(\tfrac{12}{5} ; \tfrac{6}{5}\right)\). La distance est $$MH = \left\| \left(\tfrac{12}{5} - 1 ;\ \tfrac{6}{5} - 4\right) \right\| = \left\| \left(\tfrac{7}{5} ;\ -\tfrac{14}{5}\right) \right\| = \tfrac{7}{5}\sqrt{5}.$$
Pour aller plus loin
Le produit scalaire et la projection orthogonale rencontrés ici réapparaissent bien au-delà de la géométrie : en statistique, la projection est au cœur de la droite d'ajustement ; dans l'algèbre linéaire des chapitres suivants, les mêmes calculs d'orthogonalité organisent les systèmes et les problèmes de moindres carrés. Lire une figure comme des coordonnées, et une condition géométrique comme un produit scalaire annulé, est l'habitude à garder.
Compétences à pratiquer
- Projeter un point et calculer la distance
VIII
Pour aller plus loin
Compétences à pratiquer
- Exercices de synthèse
Aller à la section