Éducation Nationale Française · Terminale Spécialité
Produit scalaire et plans de l'espace
I
Le produit scalaire dans l'espace
I.1
Définition et propriétés
Deux vecteurs, un plan
Dans le cube \(ABCDEFGH\) d'arête \(a\), que vaut \(\Vect{AD} \cdot \Vect{AH}\) ? Les deux vecteurs sont portés par la face \(ADHE\), et dans cette face le produit scalaire du plan s'applique : le projeté orthogonal de \(H\) sur \((AD)\) est \(D\), donc \(\Vect{AD} \cdot \Vect{AH} = AD \times AD = a^2\). Il n'en faut pas plus : deux vecteurs de l'espace sont toujours portés par un même plan, et le produit scalaire de l'espace est celui de ce plan. 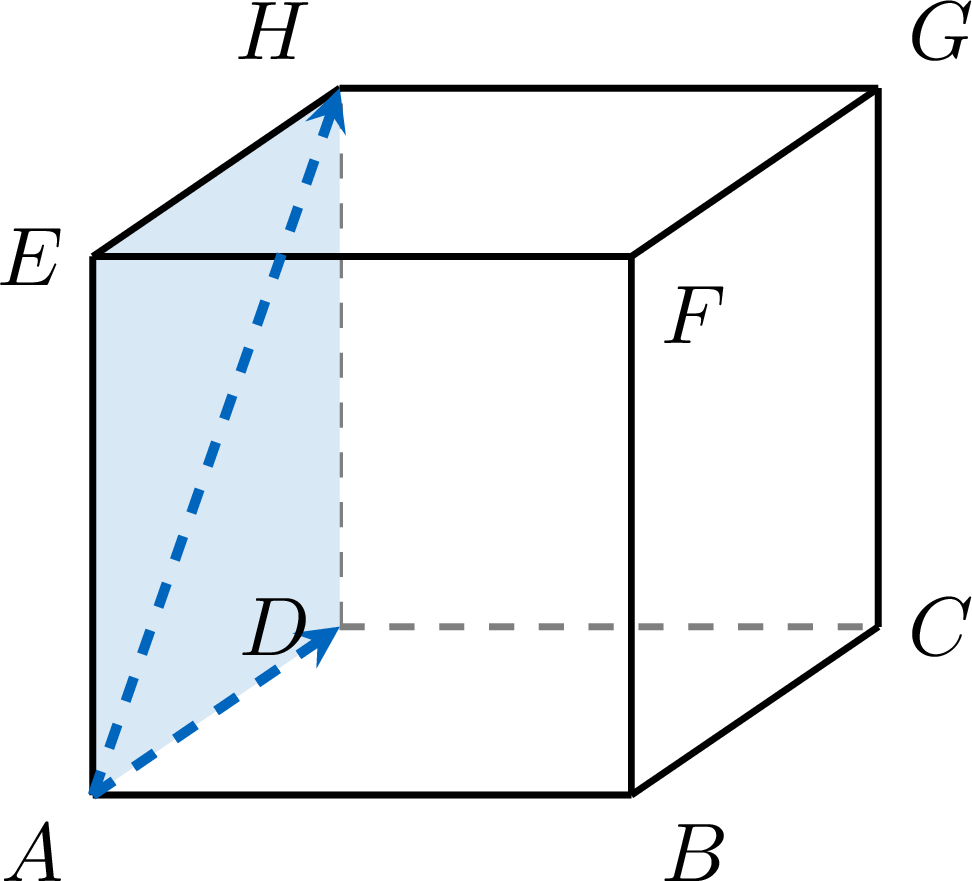
Définition — Produit scalaire de deux vecteurs de l'espace
Soient \(\Vect{u}\) et \(\Vect{v}\) deux vecteurs non nuls de l'espace. Représentés depuis un même point \(A\), \(\Vect{u} = \Vect{AB}\) et \(\Vect{v} = \Vect{AC}\), ils sont portés par un plan contenant \(A\), \(B\) et \(C\). Le produit scalaire \(\Vect{u} \cdot \Vect{v}\) est le produit scalaire de \(\Vect{AB}\) et \(\Vect{AC}\) calculé dans ce plan : $$\Vect{u} \cdot \Vect{v} = \|\Vect{u}\| \times \|\Vect{v}\| \times \cos\Angle{BAC}.$$ Lorsque \(A\), \(B\), \(C\) ne sont pas alignés, le plan est unique. Lorsqu'ils sont alignés, tout plan contenant la droite \((AB)\) porte les deux vecteurs, et l'angle \(\Angle{BAC}\) vaut \(0\) ou \(\pi\) dans chacun : la valeur ne dépend pas du plan choisi. Si l'un des vecteurs est le vecteur nul, \(\Vect{u} \cdot \Vect{v} = 0\). Proposition — Les propriétés du plan passent à l'espace
Pour tous vecteurs \(\Vect{u}\), \(\Vect{v}\), \(\Vect{w}\) de l'espace et tout réel \(k\) : - Symétrie : \(\Vect{u} \cdot \Vect{v} = \Vect{v} \cdot \Vect{u}\) ; carré scalaire : \(\Vect{u} \cdot \Vect{u} = \|\Vect{u}\|^2\).
- Bilinéarité : \(\Vect{u} \cdot (\Vect{v} + \Vect{w}) = \Vect{u} \cdot \Vect{v} + \Vect{u} \cdot \Vect{w}\) et \(\Vect{u} \cdot (k\Vect{v}) = k\,(\Vect{u} \cdot \Vect{v})\), et de même à gauche.
- Identités : \(\|\Vect{u} + \Vect{v}\|^2 = \|\Vect{u}\|^2 + 2\,\Vect{u} \cdot \Vect{v} + \|\Vect{v}\|^2\), \(\|\Vect{u} - \Vect{v}\|^2 = \|\Vect{u}\|^2 - 2\,\Vect{u} \cdot \Vect{v} + \|\Vect{v}\|^2\), et la formule de polarisation \(\Vect{u} \cdot \Vect{v} = \tfrac{1}{2}\left(\|\Vect{u} + \Vect{v}\|^2 - \|\Vect{u}\|^2 - \|\Vect{v}\|^2\right)\).
- Orthogonalité : \(\Vect{u}\) et \(\Vect{v}\) sont orthogonaux si et seulement si \(\Vect{u} \cdot \Vect{v} = 0\) ; le vecteur nul est orthogonal à tout vecteur.
- Projection : si \(A \neq B\) et si \(H\) est le projeté orthogonal de \(C\) sur la droite \((AB)\), alors \(\Vect{AB} \cdot \Vect{AC} = \Vect{AB} \cdot \Vect{AH}\).
Chaque énoncé portant sur deux vecteurs — symétrie, carré, identités, polarisation, orthogonalité, projection — ne met en jeu que des vecteurs portés par un même plan, où il a été établi pour les vecteurs du plan ; la définition ci-dessus dit que le produit scalaire de l'espace est celui de ce plan, donc l'énoncé vaut dans l'espace. La bilinéarité met en jeu trois vecteurs, qui ne sont pas toujours dans un même plan : elle est admise, comme elle l'était pour les vecteurs du plan.
Exemple
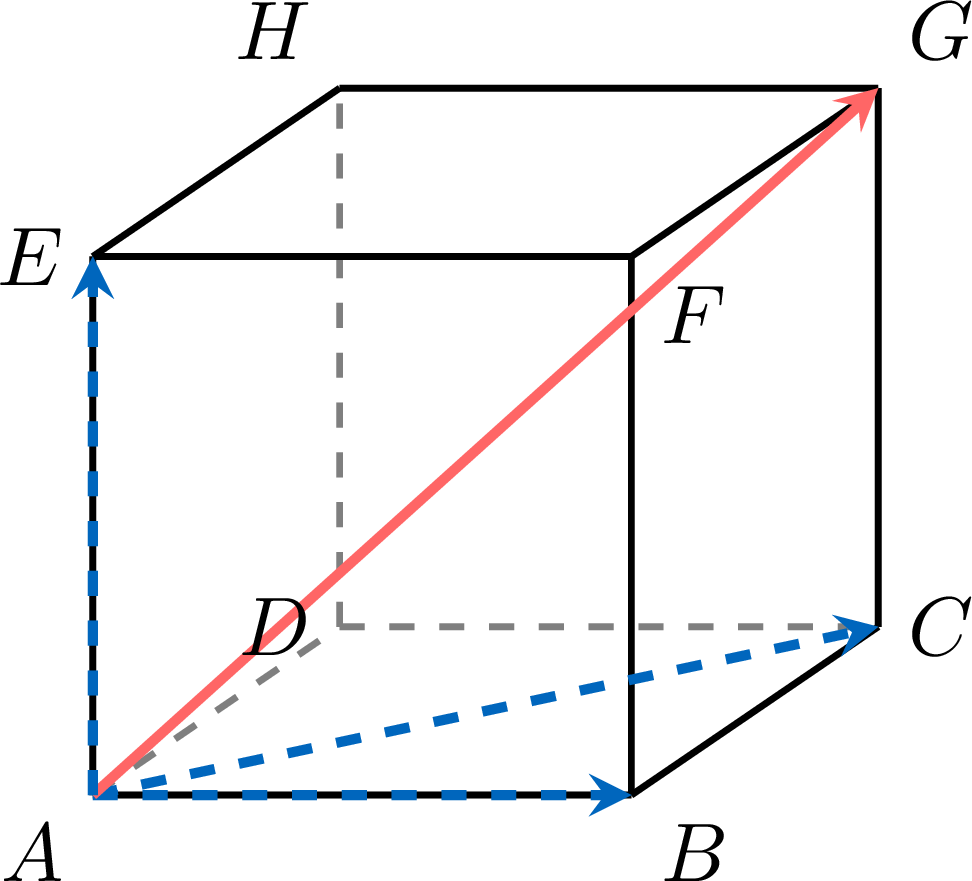
\(ABCDEFGH\) est un cube d'arête \(a\), dont \([AE]\), \([BF]\), \([CG]\) et \([DH]\) sont des arêtes. Calculer \(\Vect{AB} \cdot \Vect{AC}\), \(\Vect{AB} \cdot \Vect{AG}\), \(\Vect{AE} \cdot \Vect{AC}\) et \(\Vect{AC} \cdot \Vect{AG}\). 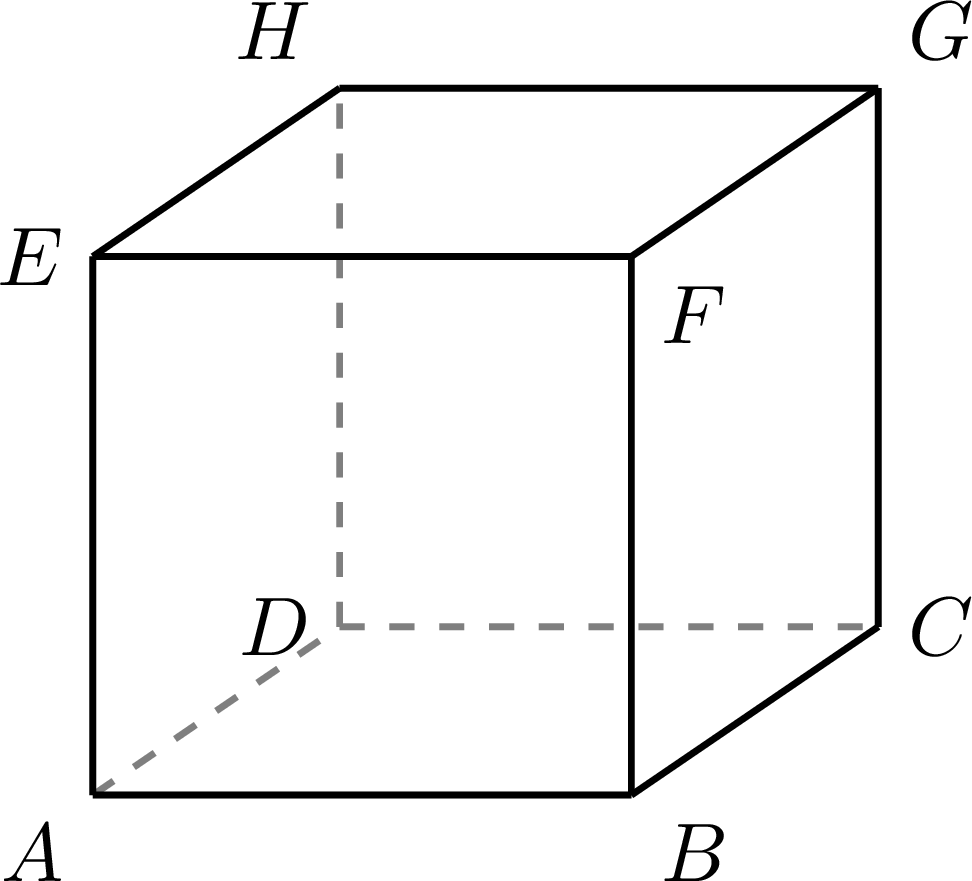
- Dans la face \(ABCD\), le projeté orthogonal de \(C\) sur \((AB)\) est \(B\) : \(\Vect{AB} \cdot \Vect{AC} = \Vect{AB} \cdot \Vect{AB} = a^2\).
- Les trois arêtes issues de \(A\) sont deux à deux orthogonales, puisque les faces sont des carrés : \(\Vect{AB} \cdot \Vect{AD} = \Vect{AB} \cdot \Vect{AE} = \Vect{AD} \cdot \Vect{AE} = 0\), et chacune a pour carré scalaire \(a^2\). Avec \(\Vect{AG} = \Vect{AB} + \Vect{AD} + \Vect{AE}\) : \(\Vect{AB} \cdot \Vect{AG} = \Vect{AB} \cdot \Vect{AB} + \Vect{AB} \cdot \Vect{AD} + \Vect{AB} \cdot \Vect{AE} = a^2\) par bilinéarité.
- Avec \(\Vect{AC} = \Vect{AB} + \Vect{AD}\) : \(\Vect{AE} \cdot \Vect{AC} = \Vect{AE} \cdot \Vect{AB} + \Vect{AE} \cdot \Vect{AD} = 0\).
- \(\Vect{AC} \cdot \Vect{AG} = \left(\Vect{AB} + \Vect{AD}\right) \cdot \left(\Vect{AB} + \Vect{AD} + \Vect{AE}\right) = a^2 + a^2 = 2a^2\), seuls les deux carrés subsistant.
Compétences à pratiquer
- Reconnaître des vecteurs orthogonaux dans un cube
- Calculer des produits scalaires dans un cube
I.2
Base orthonormée et coordonnées
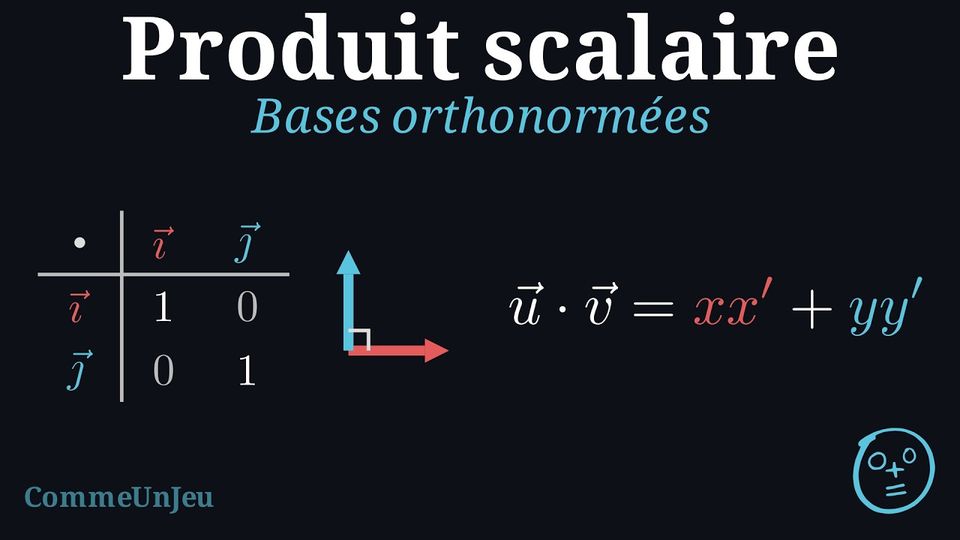
Définition — Base orthonormée
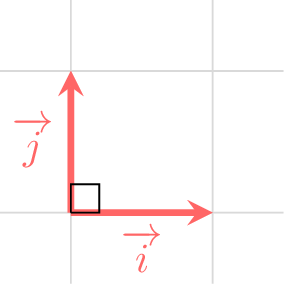
Une base du plan (ou de l'espace) est dite orthonormée si ses vecteurs sont orthogonaux deux à deux et si leur norme est égale à 1. - En 2D, la base \((\Vect{i}, \Vect{j})\) est orthonormée si :$$\Vect{i} \cdot \Vect{j} = 0, \quad \|\Vect{i}\| = 1 \quad \text{et} \quad \|\Vect{j}\| = 1.$$
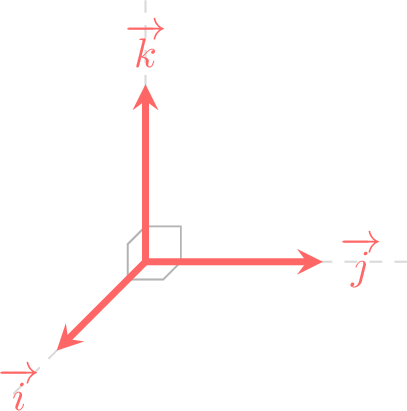
- En 3D, la base \((\Vect{i}, \Vect{j}, \Vect{k})\) est orthonormée si :$$\Vect{i} \cdot \Vect{j} = \Vect{j} \cdot \Vect{k} = \Vect{k} \cdot \Vect{i} = 0 \quad \text{et} \quad \|\Vect{i}\| = \|\Vect{j}\| = \|\Vect{k}\| = 1.$$
Définition — Repère orthonormé
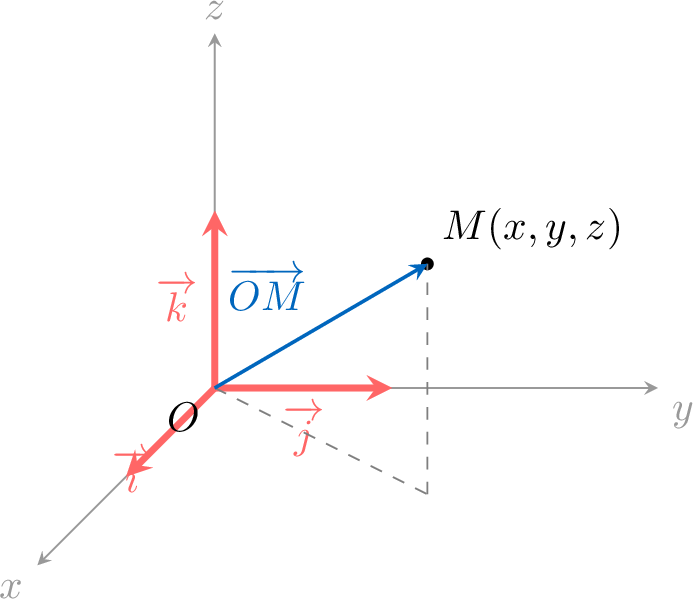
Un repère orthonormé de l'espace (ou du plan) est constitué d'un point \(O\), appelé origine, et d'une base orthonormée. - En 2D, il est noté \((O; \Vect{i}, \Vect{j})\). Un point \(M\) a pour coordonnées \((x, y)\) si et seulement si : $$\Vect{OM} = x\Vect{i} + y\Vect{j}$$
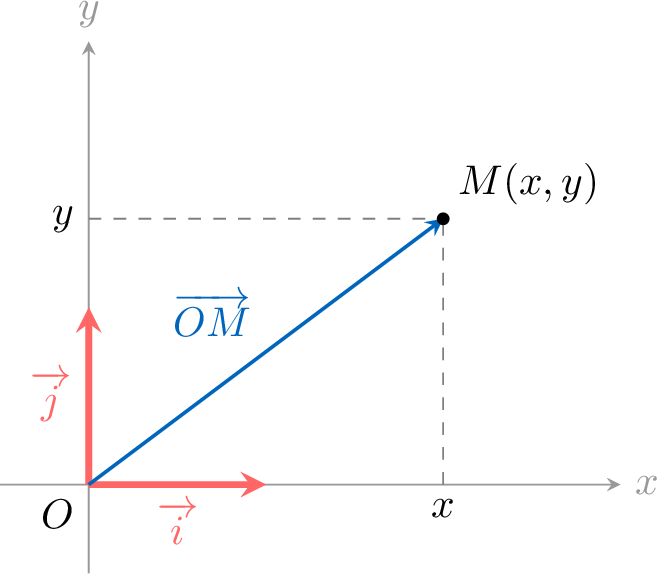
- En 3D, il est noté \((O; \Vect{i}, \Vect{j}, \Vect{k})\). Un point \(M\) a pour coordonnées \((x, y, z)\) si et seulement si : $$\Vect{OM} = x\Vect{i} + y\Vect{j} + z\Vect{k}$$
Proposition — Expressions en base orthonormée
Dans une base orthonormée \((\Vect{i}, \Vect{j}, \Vect{k})\) de l'espace, pour \(\Vect{u}(x\,;\,y\,;\,z)\) et \(\Vect{v}(x'\,;\,y'\,;\,z')\) : $$\Vect{u} \cdot \Vect{v} = xx' + yy' + zz', \qquad \|\Vect{u}\| = \sqrt{x^2 + y^2 + z^2},$$ et, dans un repère orthonormé, la distance entre \(A(x_A\,;\,y_A\,;\,z_A)\) et \(B(x_B\,;\,y_B\,;\,z_B)\) est $$AB = \sqrt{(x_B - x_A)^2 + (y_B - y_A)^2 + (z_B - z_A)^2}.$$ Convention. Dans ce chapitre, des coordonnées données sans autre précision le sont dans une base ou un repère orthonormés.
La base est orthonormée : \(\Vect{i} \cdot \Vect{i} = \Vect{j} \cdot \Vect{j} = \Vect{k} \cdot \Vect{k} = 1\) et \(\Vect{i} \cdot \Vect{j} = \Vect{j} \cdot \Vect{k} = \Vect{k} \cdot \Vect{i} = 0\). Par bilinéarité, $$\begin{aligned}\Vect{u} \cdot \Vect{v} &= (x\Vect{i} + y\Vect{j} + z\Vect{k}) \cdot (x'\Vect{i} + y'\Vect{j} + z'\Vect{k}) &&\text{(coordonnées)}\\
&= xx'\,\Vect{i} \cdot \Vect{i} + yy'\,\Vect{j} \cdot \Vect{j} + zz'\,\Vect{k} \cdot \Vect{k} &&\text{(bilinéarité ; les six termes croisés sont nuls)}\\
&= xx' + yy' + zz'.\end{aligned}$$ Alors \(\|\Vect{u}\|^2 = \Vect{u} \cdot \Vect{u} = x^2 + y^2 + z^2\), et \(AB = \|\Vect{AB}\|\) avec \(\Vect{AB}(x_B - x_A\,;\,y_B - y_A\,;\,z_B - z_A)\).
Exemple
Dans une base orthonormée, \(\Vect{u}(2\,;\,-1\,;\,2)\) et \(\Vect{v}(1\,;\,2\,;\,-2)\). Les vecteurs \(\Vect{u}\) et \(\Vect{v}\) sont-ils orthogonaux ? Sinon, donner leur angle à \(0{,}1^\circ\) près.
$$\begin{aligned}\Vect{u} \cdot \Vect{v} &= 2 \times 1 + (-1) \times 2 + 2 \times (-2) = -4 &&\text{(expression en coordonnées)}\end{aligned}$$ Le produit n'est pas nul : les vecteurs ne sont pas orthogonaux. Leurs normes sont \(\|\Vect{u}\| = \sqrt{4 + 1 + 4} = 3\) et \(\|\Vect{v}\| = \sqrt{1 + 4 + 4} = 3\), donc $$\cos(\Vect{u}, \Vect{v}) = \frac{\Vect{u} \cdot \Vect{v}}{\|\Vect{u}\|\,\|\Vect{v}\|} = \frac{-4}{9}, \qquad (\Vect{u}, \Vect{v}) \approx 116{,}4^\circ.$$
Compétences à pratiquer
- Calculer des produits scalaires dans l'espace
- Calculer avec des coordonnées dans l'espace
- Calculer un angle à partir des coordonnées dans l'espace
I.3
Angles et longueurs
Dans de nombreux problèmes de géométrie, en particulier ceux impliquant des distances ou des angles dans des figures complexes, la mise en place d'un repère orthonormé est souvent la stratégie la plus efficace. Cette approche, appelée méthode analytique, permet de transformer un problème de géométrie pure en une série de calculs algébriques.
Exemple
\(ABCDEFGH\) est un cube d'arête \(1\), dont \([AE]\), \([BF]\), \([CG]\) et \([DH]\) sont des arêtes. Déterminer l'angle entre les diagonales \((AG)\) et \((BH)\), à \(0{,}1^\circ\) près. 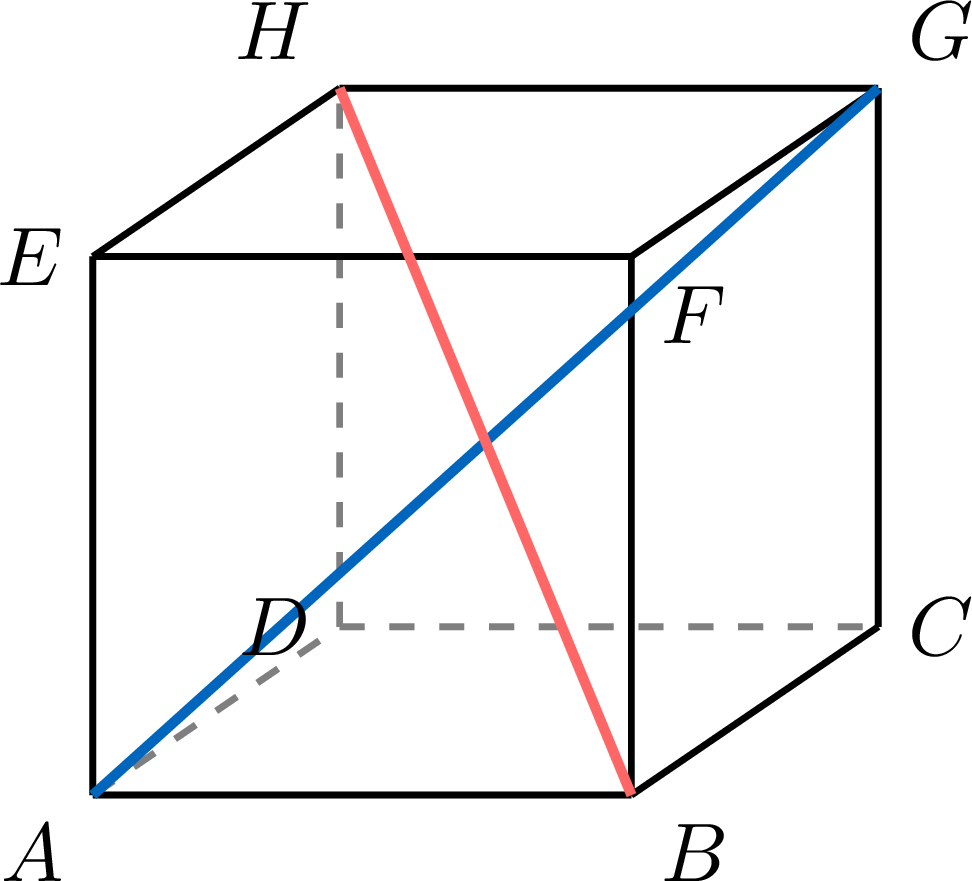
Le repère \((A\,;\,\Vect{AB}, \Vect{AD}, \Vect{AE})\) est orthonormé, puisque les trois arêtes sont deux à deux perpendiculaires et de longueur \(1\). On y lit \(G(1\,;\,1\,;\,1)\), \(B(1\,;\,0\,;\,0)\) et \(H(0\,;\,1\,;\,1)\), donc \(\Vect{AG}(1\,;\,1\,;\,1)\) et \(\Vect{BH}(-1\,;\,1\,;\,1)\) : $$\begin{aligned}\Vect{AG} \cdot \Vect{BH} &= -1 + 1 + 1 = 1, \qquad \|\Vect{AG}\| = \|\Vect{BH}\| = \sqrt{3} &&\text{(coordonnées)}\\
\cos(\Vect{AG}, \Vect{BH}) &= \frac{1}{\sqrt{3} \times \sqrt{3}} = \frac{1}{3} &&\text{(expression par le cosinus)}\end{aligned}$$ Si \(\theta\) est l'angle de deux vecteurs directeurs, l'angle entre les droites est celui de \(\theta\) et \(180^\circ - \theta\) qui ne dépasse pas \(90^\circ\) ; ici \(\cos\theta = \tfrac{1}{3} > 0\), donc \(\theta\) est aigu et l'angle des diagonales est \(\theta \approx 70{,}5^\circ\).
Compétences à pratiquer
- Calculer des angles dans un solide
II
Orthogonalité dans l'espace
II.1
Vecteurs et droites orthogonaux
Orthogonales sans se rencontrer
Dans le cube, les arêtes \((AB)\) et \((CG)\) ne se rencontrent jamais, et pourtant chacun y voit un angle droit : en déplaçant \((CG)\) parallèlement à elle-même jusqu'à passer par \(B\), on obtient l'arête \((BF)\), perpendiculaire à \((AB)\). L'orthogonalité dans l'espace est une affaire de directions, non d'intersection : elle se lit sur les vecteurs directeurs, et le produit scalaire la mesure. 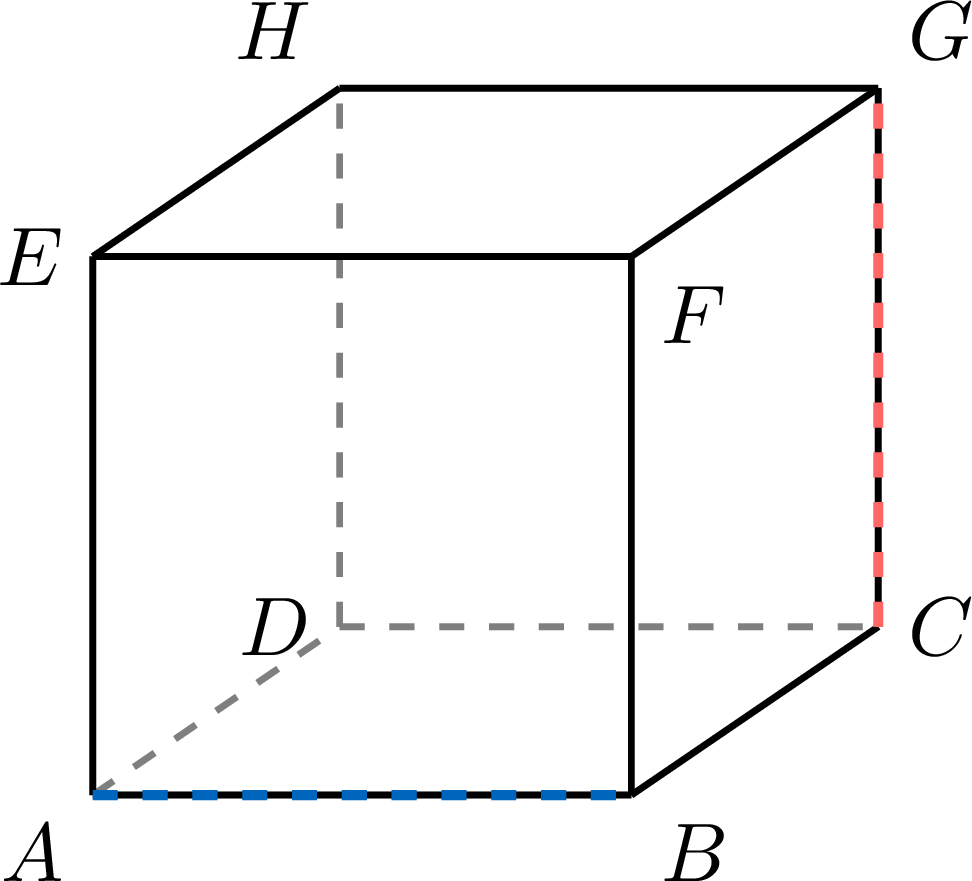
Définition — Droites orthogonales
Deux droites de l'espace sont orthogonales si un vecteur directeur de l'une est orthogonal à un vecteur directeur de l'autre. Deux droites orthogonales et sécantes sont dites perpendiculaires. Compétences à pratiquer
- Démontrer que deux droites sont orthogonales
II.2
Droite orthogonale à un plan
Définition — Droite orthogonale à un plan
Une droite \(d\) est orthogonale à un plan \(\mathscr{P}\) si elle est orthogonale à toute droite de \(\mathscr{P}\), c'est-à-dire si un vecteur directeur de \(d\) est orthogonal à tout vecteur de la direction de \(\mathscr{P}\). Proposition — Critère d'orthogonalité d'une droite et d'un plan
Soit \(d\) une droite de vecteur directeur \(\Vect{u}\), et \(\mathscr{P}(B, \Vect{v}, \Vect{w})\) un plan, \(\Vect{v}\) et \(\Vect{w}\) non colinéaires. La droite \(d\) est orthogonale à \(\mathscr{P}\) si et seulement si $$\Vect{u} \cdot \Vect{v} = 0 \quad\text{et}\quad \Vect{u} \cdot \Vect{w} = 0.$$ Une droite orthogonale à un plan lui est sécante, en un seul point.
Si \(d\) est orthogonale à \(\mathscr{P}\), alors \(\Vect{u}\) est orthogonal à \(\Vect{v}\) et \(\Vect{w}\), deux vecteurs de la direction. Réciproquement, supposons \(\Vect{u} \cdot \Vect{v} = \Vect{u} \cdot \Vect{w} = 0\). Tout vecteur de la direction de \(\mathscr{P}\) s'écrit \(s\Vect{v} + t\Vect{w}\), et par bilinéarité $$\Vect{u} \cdot (s\Vect{v} + t\Vect{w}) = s\,(\Vect{u} \cdot \Vect{v}) + t\,(\Vect{u} \cdot \Vect{w}) = 0.$$ Enfin, \(\Vect{u}\) n'est pas un vecteur de la direction de \(\mathscr{P}\) : il serait alors orthogonal à lui-même, \(\Vect{u} \cdot \Vect{u} = \|\Vect{u}\|^2 = 0\), impossible pour un vecteur directeur. Donc \(d\) n'est pas parallèle à \(\mathscr{P}\), et lui est sécante en un seul point.
Méthode — Démontrer une orthogonalité dans un solide
Pour montrer que deux droites, ou une droite et un plan, sont orthogonales, on montre que les produits scalaires concernés sont nuls. Deux façons de les calculer : - Par décomposition : exprimer les vecteurs sur trois vecteurs deux à deux orthogonaux du solide — les arêtes \(\Vect{AB}\), \(\Vect{AD}\), \(\Vect{AE}\) d'un cube — et développer par bilinéarité ; seuls les carrés \(\Vect{AB} \cdot \Vect{AB} = a^2\) subsistent. Dans un cube, c'est le calcul en coordonnées dans le repère orthonormé \((A\,;\,\Vect{AB}, \Vect{AD}, \Vect{AE})\), avec \(a = 1\).
- Par longueurs et angles : quand les faces sont des triangles connus — les faces équilatérales d'un tétraèdre régulier — décomposer avec la relation de Chasles et utiliser \(\Vect{u} \cdot \Vect{v} = \|\Vect{u}\|\,\|\Vect{v}\|\cos(\Vect{u}, \Vect{v})\) ou la projection.
Exemple
\(ABCD\) est un tétraèdre régulier : ses six arêtes ont la même longueur \(a\). Démontrer que les arêtes opposées \((AB)\) et \((CD)\) sont orthogonales. 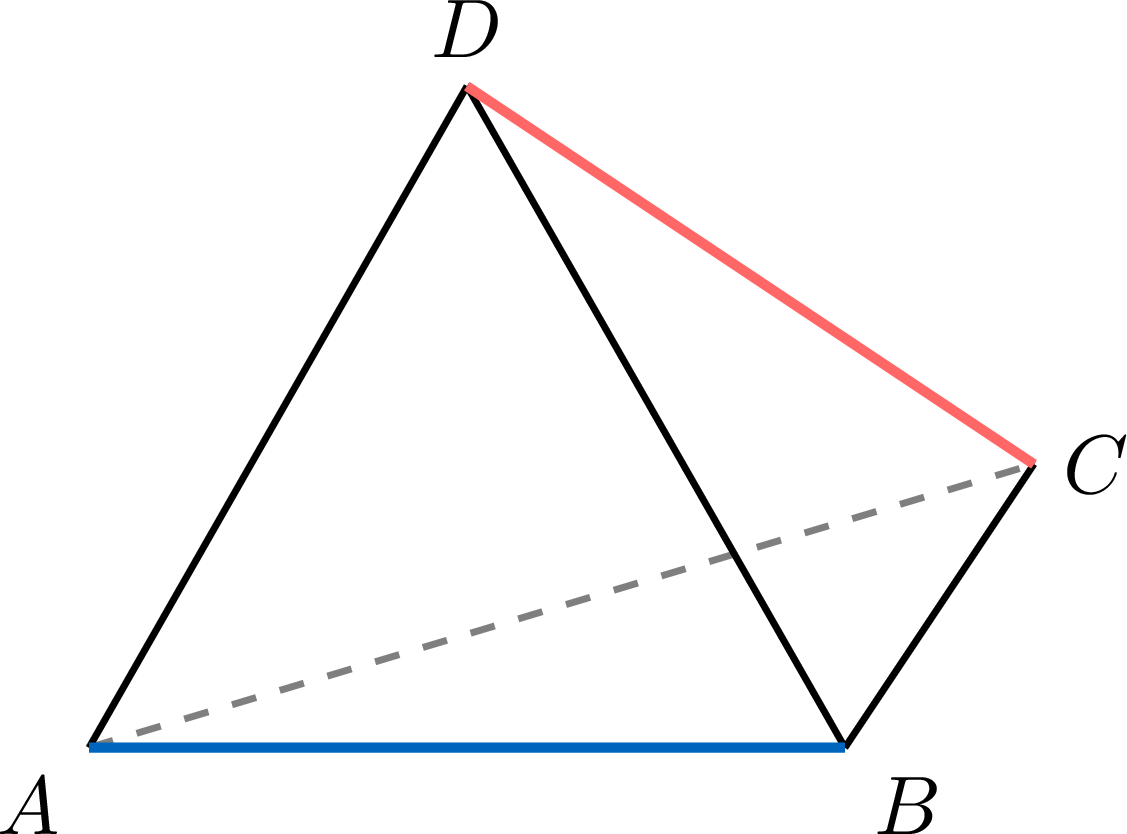
Les faces sont des triangles équilatéraux, donc tout angle entre deux arêtes issues d'un même sommet vaut \(60^\circ\). $$\begin{aligned}\Vect{AB} \cdot \Vect{CD} &= \Vect{AB} \cdot \left(\Vect{AD} - \Vect{AC}\right) &&\text{(Chasles)}\\
&= \Vect{AB} \cdot \Vect{AD} - \Vect{AB} \cdot \Vect{AC} &&\text{(bilinéarité)}\\
&= a \times a \times \cos 60^\circ - a \times a \times \cos 60^\circ = 0 &&\text{(expression par le cosinus)}\end{aligned}$$ Les vecteurs directeurs \(\Vect{AB}\) et \(\Vect{CD}\) sont orthogonaux : les droites \((AB)\) et \((CD)\) sont orthogonales. Elles ne sont pas perpendiculaires, puisque deux arêtes opposées d'un tétraèdre ne se rencontrent pas.
Exemple
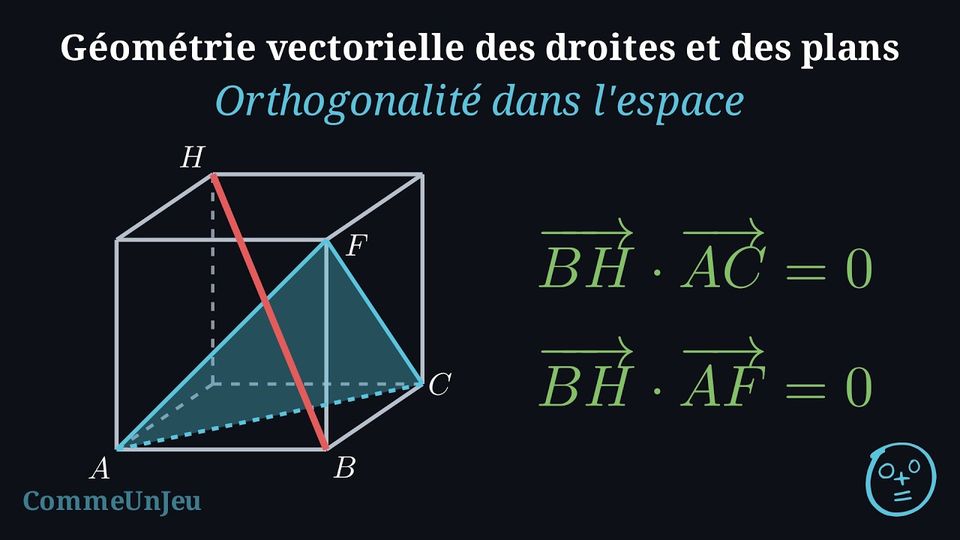
\(ABCDEFGH\) est un cube d'arête \(1\), dont \([AE]\), \([BF]\), \([CG]\) et \([DH]\) sont des arêtes. Démontrer que la diagonale \((BH)\) est orthogonale au plan \((ACF)\). 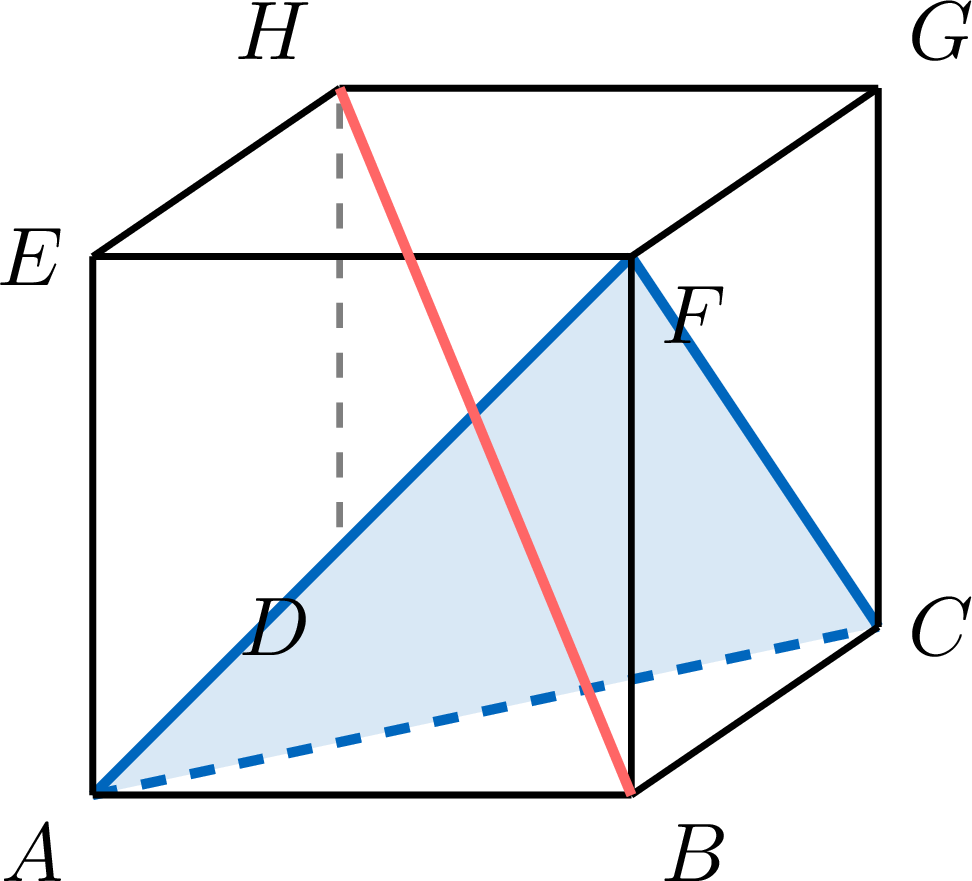
Dans le repère orthonormé \((A\,;\,\Vect{AB}, \Vect{AD}, \Vect{AE})\) : \(B(1\,;\,0\,;\,0)\), \(H(0\,;\,1\,;\,1)\), \(C(1\,;\,1\,;\,0)\), \(F(1\,;\,0\,;\,1)\), donc \(\Vect{BH}(-1\,;\,1\,;\,1)\), \(\Vect{AC}(1\,;\,1\,;\,0)\) et \(\Vect{AF}(1\,;\,0\,;\,1)\). Les vecteurs \(\Vect{AC}\) et \(\Vect{AF}\) ne sont pas colinéaires, et ils dirigent le plan \((ACF)\). $$\begin{aligned}\Vect{BH} \cdot \Vect{AC} &= -1 + 1 + 0 = 0 &&\text{(coordonnées)}\\
\Vect{BH} \cdot \Vect{AF} &= -1 + 0 + 1 = 0 &&\text{(coordonnées)}\end{aligned}$$ D'après le critère, la droite \((BH)\) est orthogonale au plan \((ACF)\).
Compétences à pratiquer
- Démontrer qu'une droite est orthogonale à un plan
II.3
Vecteur normal à un plan
Définition — Vecteur normal
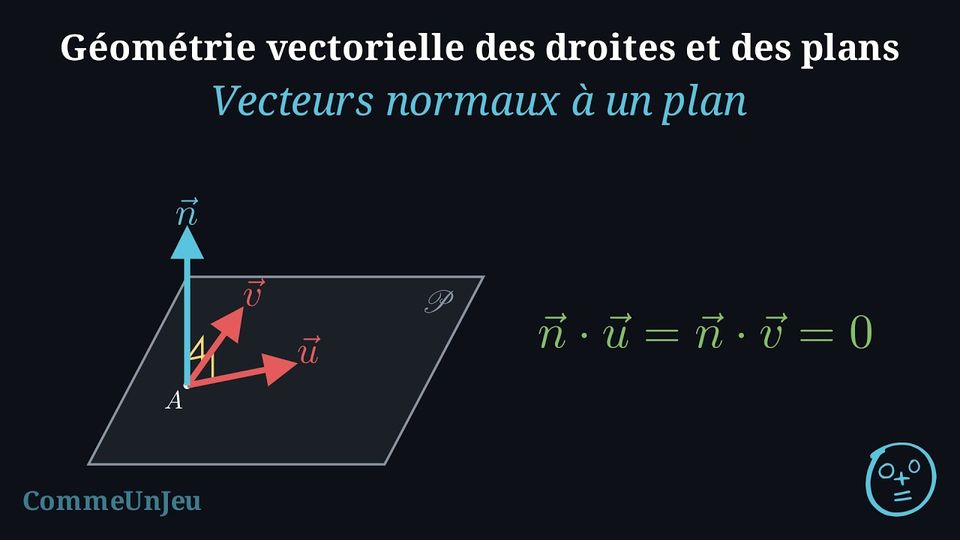
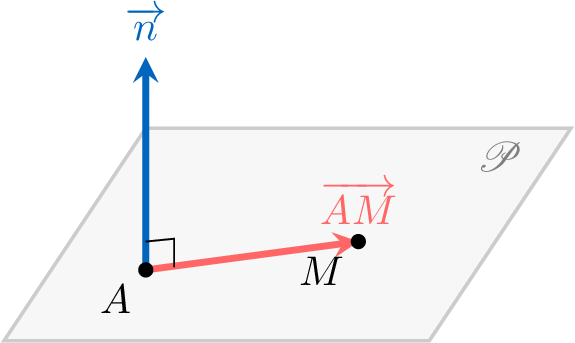
Étant donné un plan \(\mathscr{P}\) défini par un point \(A\) et deux vecteurs directeurs non colinéaires \(\Vect{u}\) et \(\Vect{v}\), un vecteur non nul \(\Vect{n}\) est dit normal au plan s’il est orthogonal à la fois à \(\Vect{u}\) et à \(\Vect{v}\). 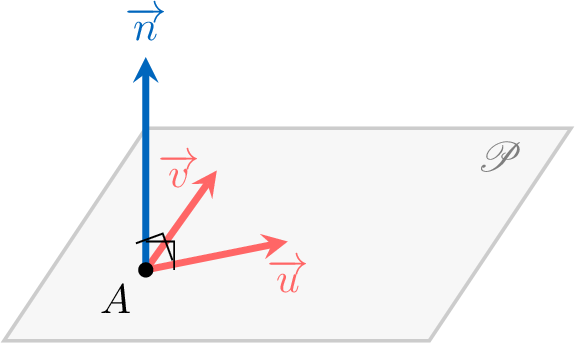
Proposition — Tout plan a un vecteur normal
Tout plan \(\mathscr{P}(A, \Vect{u}, \Vect{v})\) a un vecteur normal, et tous ses vecteurs normaux sont colinéaires : si \(\Vect{n}\) est l'un d'eux, les vecteurs normaux de \(\mathscr{P}\) sont les vecteurs \(k\Vect{n}\), \(k \neq 0\).
Existence. Dans une base orthonormée, \(\Vect{u}(u_1\,;\,u_2\,;\,u_3)\) et \(\Vect{v}(v_1\,;\,v_2\,;\,v_3)\). Un vecteur \(\Vect{n}(a\,;\,b\,;\,c)\) est normal à \(\mathscr{P}\) lorsque \(\Vect{n} \cdot \Vect{u} = 0\) et \(\Vect{n} \cdot \Vect{v} = 0\) : deux équations linéaires aux trois inconnues \(a\), \(b\), \(c\). Le vecteur $$\Vect{n}\,(u_2 v_3 - u_3 v_2\,;\ u_3 v_1 - u_1 v_3\,;\ u_1 v_2 - u_2 v_1)$$ les vérifie toutes deux, comme le montre un développement direct, et il n'est pas le vecteur nul : ses trois coordonnées s'annulent toutes exactement lorsque les coordonnées de \(\Vect{u}\) et \(\Vect{v}\) sont proportionnelles, c'est-à-dire lorsque \(\Vect{u}\) et \(\Vect{v}\) sont colinéaires — ce qu'ils ne sont pas. Colinéarité. Soient \(\Vect{n}\) et \(\Vect{n'}\) deux vecteurs normaux. Comme \(\Vect{n} \cdot \Vect{n} = \|\Vect{n}\|^2 \neq 0\) alors que tout vecteur \(s\Vect{u} + t\Vect{v}\) de la direction vérifie \((s\Vect{u} + t\Vect{v}) \cdot \Vect{n} = 0\), le vecteur \(\Vect{n}\) n'est pas coplanaire avec \(\Vect{u}\), \(\Vect{v}\) : \((\Vect{u}, \Vect{v}, \Vect{n})\) est une base de l'espace, et \(\Vect{n'} = x\Vect{u} + y\Vect{v} + z\Vect{n}\). En faisant le produit scalaire par \(\Vect{u}\), puis par \(\Vect{v}\) : $$x\,\|\Vect{u}\|^2 + y\,\Vect{u} \cdot \Vect{v} = 0, \qquad x\,\Vect{u} \cdot \Vect{v} + y\,\|\Vect{v}\|^2 = 0.$$ En multipliant la première par \(\|\Vect{v}\|^2\), la seconde par \(\Vect{u} \cdot \Vect{v}\) et en soustrayant, on obtient \(x\left(\|\Vect{u}\|^2\|\Vect{v}\|^2 - (\Vect{u} \cdot \Vect{v})^2\right) = 0\). La parenthèse vaut \(\|\Vect{u}\|^2\|\Vect{v}\|^2\left(1 - \cos^2(\Vect{u}, \Vect{v})\right)\), non nulle puisque \(\Vect{u}\) et \(\Vect{v}\) ne sont pas colinéaires : \(x = 0\), puis \(y = 0\), et \(\Vect{n'} = z\Vect{n}\) avec \(z \neq 0\).
Proposition — Le plan passant par un point et normal à un vecteur
Soient \(A\) un point et \(\Vect{n}\) un vecteur non nul. L'ensemble des points \(M\) tels que \(\Vect{AM} \cdot \Vect{n} = 0\) est un plan : le plan passant par \(A\) de vecteur normal \(\Vect{n}\). C'est le seul plan passant par \(A\) normal à \(\Vect{n}\).
Dans une base orthonormée, \(\Vect{n}(a\,;\,b\,;\,c)\) avec, disons, \(a \neq 0\) — une coordonnée au moins est non nulle, et l'on peut renommer les axes pour que ce soit la première. Pour un point \(M\), on écrit \(\Vect{AM}(X\,;\,Y\,;\,Z)\). La condition \(\Vect{AM} \cdot \Vect{n} = 0\) s'écrit \(aX + bY + cZ = 0\), c'est-à-dire \(X = -\dfrac{b}{a}Y - \dfrac{c}{a}Z\). En posant \(Y = as\) et \(Z = at\), les solutions sont exactement les vecteurs $$\Vect{AM} = s\,(-b\,;\,a\,;\,0) + t\,(-c\,;\,0\,;\,a) = s\Vect{u} + t\Vect{v}, \qquad s, t \in \mathbb{R},$$ avec \(\Vect{u}(-b\,;\,a\,;\,0)\) et \(\Vect{v}(-c\,;\,0\,;\,a)\), non colinéaires puisque \(a \neq 0\). L'ensemble est donc le plan \(\mathscr{P}(A, \Vect{u}, \Vect{v})\) ; et \(\Vect{n}\) lui est normal, puisque \(\Vect{n} \cdot \Vect{u} = -ab + ab = 0\) et \(\Vect{n} \cdot \Vect{v} = -ac + ac = 0\). Réciproquement, tout point \(M\) d'un plan passant par \(A\) de vecteur normal \(\Vect{n}\) vérifie \(\Vect{AM} \cdot \Vect{n} = 0\) : un tel plan est contenu dans \(\mathscr{P}(A, \Vect{u}, \Vect{v})\), et un plan contenu dans un plan lui est égal. Le plan est unique.
Exemple
Dans une base orthonormée, \(\Vect{u}(1\,;\,0\,;\,1)\) et \(\Vect{v}(0\,;\,1\,;\,-1)\). Déterminer un vecteur normal au plan \(\mathscr{P}(A, \Vect{u}, \Vect{v})\).
Les vecteurs \(\Vect{u}\) et \(\Vect{v}\) ne sont pas colinéaires. Un vecteur non nul \(\Vect{n}(a\,;\,b\,;\,c)\) est normal à \(\mathscr{P}\) si et seulement si $$\begin{aligned}\Vect{n} \cdot \Vect{u} = a + c &= 0 &&\text{(coordonnées)}\\
\Vect{n} \cdot \Vect{v} = b - c &= 0 &&\text{(coordonnées)}\end{aligned}$$ donc \(a = -c\) et \(b = c\) : les vecteurs normaux sont les \(\Vect{n}(-c\,;\,c\,;\,c)\) avec \(c \neq 0\). En prenant \(c = 1\), \(\Vect{n}(-1\,;\,1\,;\,1)\) est un vecteur normal à \(\mathscr{P}\).
Proposition — Plans perpendiculaires
Par définition, deux plans \(\mathscr{P}_1\) et \(\mathscr{P}_2\) sont perpendiculaires lorsqu'un vecteur normal \(\Vect{n_1}\) du premier est orthogonal à un vecteur normal \(\Vect{n_2}\) du second — les vecteurs normaux d'un plan étant tous colinéaires, le choix n'importe pas.$$\mathscr{P}_1 \perp \mathscr{P}_2 \iff \Vect{n_1} \cdot \Vect{n_2} = 0$$ 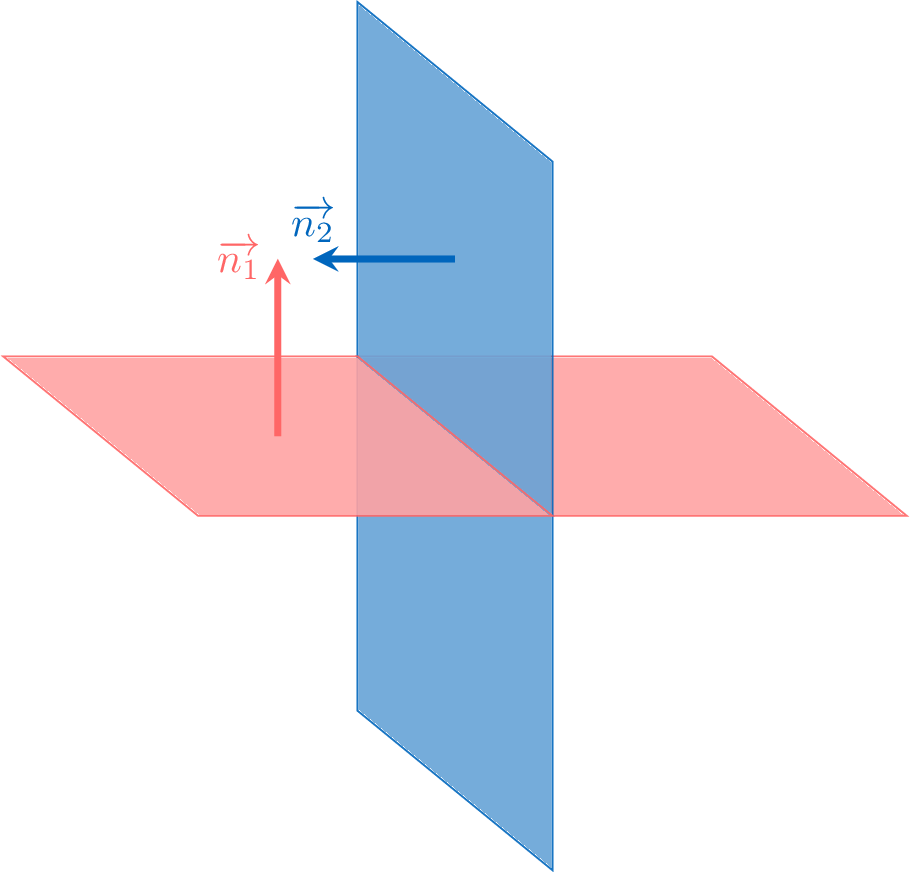
Exemple
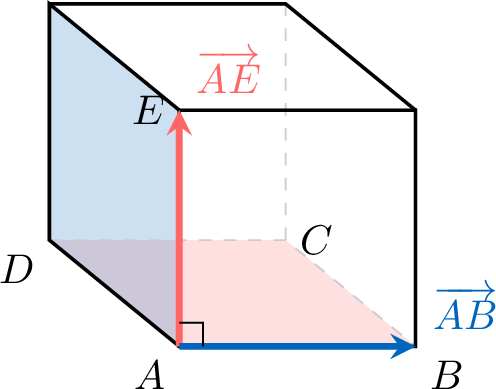
Dans un cube \(ABCDEFGH\), on considère les plans \(\mathscr{P}(A,\Vect{AB},\Vect{AC})\) et \(\mathscr{P}(A,\Vect{AD},\Vect{AE})\). - Un vecteur normal au plan \(\mathscr{P}(A,\Vect{AB},\Vect{AC})\) est \(\Vect{AE}\) (car il est orthogonal à \(\Vect{AB}\) et à \(\Vect{AC}\)).
- Un vecteur normal au plan \(\mathscr{P}(A,\Vect{AD},\Vect{AE})\) est \(\Vect{AB}\) (car il est perpendiculaire aux arêtes \(\Vect{AD}\) et \(\Vect{AE}\)).
- Or, puisque \(ABCDEFGH\) est un cube, on a \(\Vect{AE}\cdot \Vect{AB}=0\).
Compétences à pratiquer
- Analyser les vecteurs normaux et les plans perpendiculaires
- Déterminer un vecteur normal à un plan
- Appliquer les propriétés des vecteurs normaux
- Démontrer qu'une diagonale est normale à un plan du cube
III
Projeté orthogonal et distances
III.1
Le point le plus proche
Le point le plus proche
Étant donnés un plan \(\mathscr{P}\) et un point \(M\) hors de ce plan, quel point de \(\mathscr{P}\) est le plus proche de \(M\) ? La réponse est le pied de la perpendiculaire issue de \(M\) : le projeté orthogonal de \(M\) sur \(\mathscr{P}\). Cette section le définit, sur un plan et sur une droite, démontre qu'il est le point le plus proche — la distance de \(M\) à \(\mathscr{P}\) — et s'en sert pour des lieux, des aires et des volumes.
Définition — Projeté orthogonal
Le projeté orthogonal d’un point \(M\) sur un plan \(\mathscr{P}\) est le point \(H\) défini comme l’intersection du plan et de la droite passant par \(M\) et orthogonale à \(\mathscr{P}\). 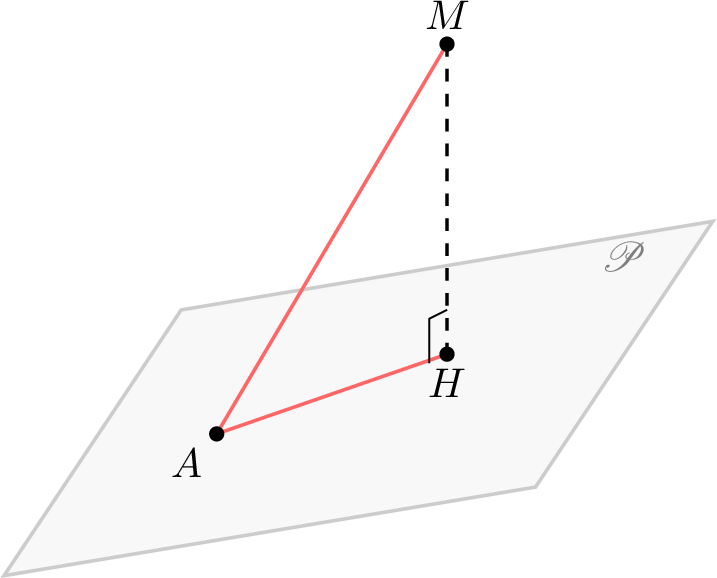
Proposition — Le projeté orthogonal sur un plan existe et est unique
Soient \(\mathscr{P}\) un plan de vecteur normal \(\Vect{n}\) et \(M\) un point. Il existe un seul point \(H\) de \(\mathscr{P}\) tel que le vecteur \(\Vect{MH}\) soit orthogonal à tout vecteur de la direction de \(\mathscr{P}\) : la droite passant par \(M\) orthogonale à \(\mathscr{P}\) coupe \(\mathscr{P}\) en \(H\) et là seulement. Si \(M\) appartient à \(\mathscr{P}\), alors \(H = M\). 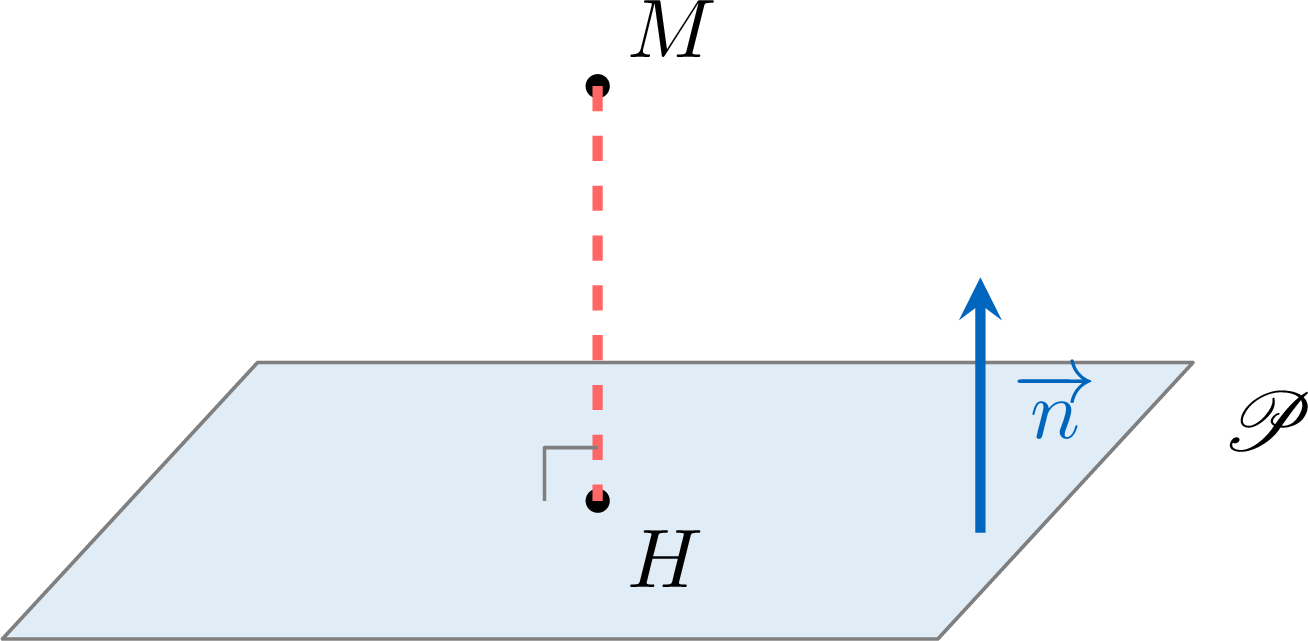
La droite \(d(M, \Vect{n})\) est orthogonale à \(\mathscr{P}\), puisque \(\Vect{n}\) est orthogonal à tout vecteur de la direction. D'après le critère de la section sur l'orthogonalité, une droite orthogonale est sécante au plan en un seul point : on le note \(H\). Alors \(\Vect{MH}\) est colinéaire à \(\Vect{n}\), donc orthogonal à la direction de \(\mathscr{P}\). Réciproquement, si un point \(H'\) de \(\mathscr{P}\) est tel que \(\Vect{MH'}\) soit orthogonal à la direction de \(\mathscr{P}\), alors \(\Vect{MH'}\) est un vecteur normal de \(\mathscr{P}\) ou le vecteur nul ; les vecteurs normaux étant colinéaires, \(H'\) est sur \(d(M, \Vect{n})\), donc \(H' = H\). Si \(M \in \mathscr{P}\), le point \(M\) lui-même convient, le vecteur nul étant orthogonal à tout vecteur.
Définition — Projeté orthogonal sur une droite
Soient \(d\) une droite de vecteur directeur \(\Vect{u}\) et \(M\) un point. Le projeté orthogonal de \(M\) sur \(d\) est le point \(H\) de \(d\) tel que \(\Vect{MH} \cdot \Vect{u} = 0\). C'est l'intersection de \(d\) avec le plan passant par \(M\) normal à \(\Vect{u}\) ; si \(M \in d\), alors \(H = M\). 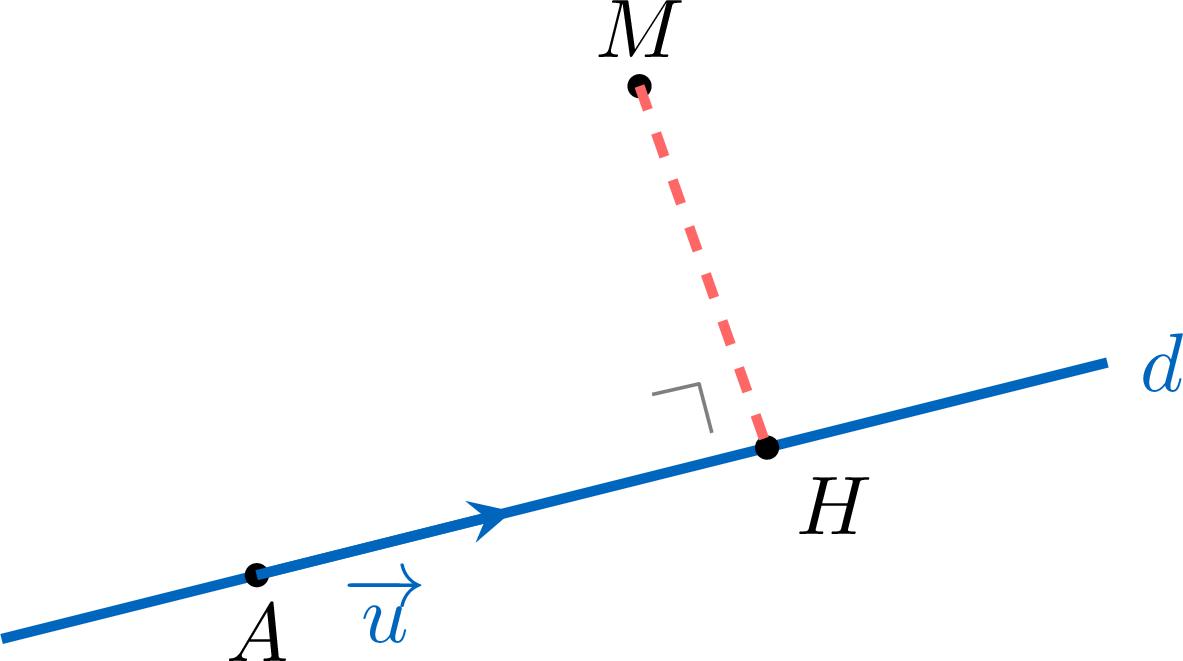
Proposition — Calculer le projeté sur une droite
Avec \(d = d(A, \Vect{u})\), le projeté orthogonal de \(M\) sur \(d\) est le point \(H\) défini par $$\Vect{AH} = t\,\Vect{u} \qquad\text{avec}\qquad t = \frac{\Vect{AM} \cdot \Vect{u}}{\|\Vect{u}\|^2}.$$ En particulier le point \(H\) existe et est unique.
Un point \(H\) de \(d\) s'écrit \(\Vect{AH} = t\Vect{u}\) pour un unique réel \(t\), et \(\Vect{MH} = \Vect{MA} + \Vect{AH} = t\Vect{u} - \Vect{AM}\). Alors $$\Vect{MH} \cdot \Vect{u} = 0 \iff t\,\Vect{u} \cdot \Vect{u} - \Vect{AM} \cdot \Vect{u} = 0 \iff t = \frac{\Vect{AM} \cdot \Vect{u}}{\|\Vect{u}\|^2},$$ par bilinéarité, \(\|\Vect{u}\|^2 \neq 0\) puisque \(\Vect{u}\) est un vecteur directeur. Il y a exactement un tel \(t\), donc exactement un point \(H\).
Définition — Distance d'un point à un ensemble
La distance entre un point \(M\) et un ensemble de points \(\mathcal{S}\) est la plus petite des longueurs \(MA\) pour \(A\) dans \(\mathcal{S}\), lorsqu'une telle plus petite longueur existe. C'est le cas lorsque \(\mathcal{S}\) est un plan ou une droite : les propositions qui suivent disent quel point de \(\mathcal{S}\) la réalise. Proposition — Plus courte distance
La distance d’un point \(M\) à un plan \(\mathscr{P}\) est la longueur \(MH\), où \(H\) est le projeté orthogonal de \(M\) sur \(\mathscr{P}\). 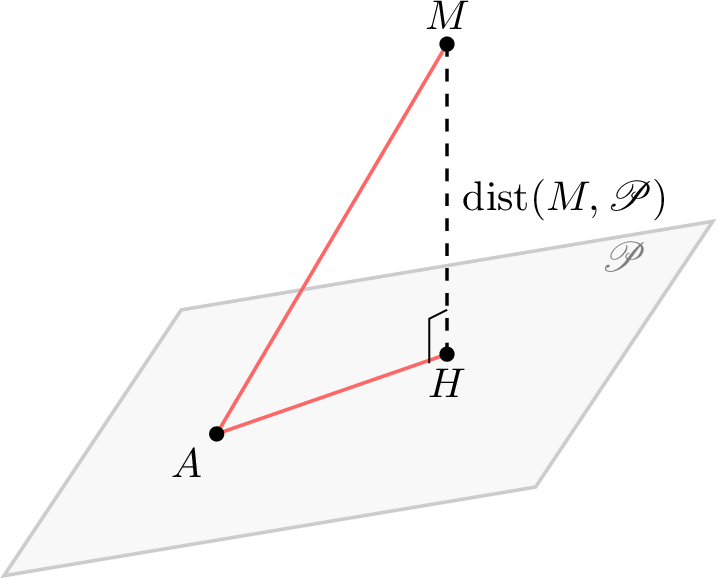
Soit \(H\) le projeté orthogonal du point \(M\) sur le plan \(\mathscr{P}\), et soit \(A\) un point quelconque appartenant au plan. On peut décomposer le vecteur \(\Vect{MA}\) à l’aide de la relation de Chasles :$$\Vect{MA}=\Vect{MH}+\Vect{HA}.$$ En calculant le carré de la norme (carré scalaire), on obtient :$$\begin{aligned}\|\Vect{MA}\|^2&=(\Vect{MH}+\Vect{HA})\cdot(\Vect{MH}+\Vect{HA})\\
&=\|\Vect{MH}\|^2+2(\Vect{MH}\cdot\Vect{HA})+\|\Vect{HA}\|^2.\end{aligned}$$ Or, \(H\) étant le projeté orthogonal de \(M\), le vecteur \(\Vect{MH}\) est orthogonal à tout vecteur de la direction de \(\mathscr{P}\) — même lorsque \(M \in \mathscr{P}\), où \(\Vect{MH} = \Vect{0}\) — et \(\Vect{HA}\) en est un ; les vecteurs \(\Vect{MH}\) et \(\Vect{HA}\) sont donc orthogonaux. Leur produit scalaire est donc nul : \(\Vect{MH}\cdot\Vect{HA}=0\). L’expression se simplifie alors en :$$\|\Vect{MA}\|^2=\|\Vect{MH}\|^2+\|\Vect{HA}\|^2.$$ Comme \(\|\Vect{HA}\|^2\ge 0\), on en déduit \(\|\Vect{MA}\|^2\ge \|\Vect{MH}\|^2\), donc \(MA\ge MH\).
Cela confirme que \(MH\) est la distance minimale entre \(M\) et tout point du plan.
Cela confirme que \(MH\) est la distance minimale entre \(M\) et tout point du plan.
Proposition — Distance d'un point à une droite
Soit \(H\) le projeté orthogonal de \(M\) sur une droite \(d\). Pour tout point \(N\) de \(d\), \(MN \geq MH\), avec égalité seulement pour \(N = H\) : la longueur \(MH\) est la distance de \(M\) à \(d\).
Soit \(\Vect{u}\) un vecteur directeur de \(d\). Pour \(N\) sur \(d\), le vecteur \(\Vect{HN}\) est colinéaire à \(\Vect{u}\), donc orthogonal à \(\Vect{MH}\) (définition de \(H\)) : $$\begin{aligned}MN^2 &= \|\Vect{MH} + \Vect{HN}\|^2 &&\text{(Chasles)}\\
&= MH^2 + 2\,\Vect{MH} \cdot \Vect{HN} + HN^2 = MH^2 + HN^2 &&\text{(identité ; orthogonalité)}\end{aligned}$$ donc \(MN^2 \geq MH^2\), avec égalité si et seulement si \(HN = 0\), c'est-à-dire \(N = H\).
Méthode — Projeter un point sur une droite en coordonnées
L'espace est muni d'un repère orthonormé ; \(d\) passe par \(A\) et a pour vecteur directeur \(\Vect{u}\), et \(M\) est un point. - Calculer \(\Vect{AM} \cdot \Vect{u}\) et \(\|\Vect{u}\|^2\), puis \(t = \dfrac{\Vect{AM} \cdot \Vect{u}}{\|\Vect{u}\|^2}\).
- Le projeté est \(H = A + t\Vect{u}\) : ses coordonnées sont celles de \(A\) augmentées de \(t\) fois celles de \(\Vect{u}\).
- La distance de \(M\) à \(d\) est \(MH = \|\Vect{MH}\|\), calculée sur les coordonnées. Contrôle : \(\Vect{MH} \cdot \Vect{u} = 0\).
Exemple
Dans un repère orthonormé, \(d\) est la droite passant par \(A(1\,;\,0\,;\,0)\) de vecteur directeur \(\Vect{u}(2\,;\,2\,;\,1)\), et \(M(2\,;\,2\,;\,3)\). Déterminer le projeté orthogonal \(H\) de \(M\) sur \(d\), puis la distance de \(M\) à \(d\).
$$\begin{aligned}\Vect{AM}(1\,;\,2\,;\,3), \quad \Vect{AM} \cdot \Vect{u} &= 2 + 4 + 3 = 9, \quad \|\Vect{u}\|^2 = 4 + 4 + 1 = 9 &&\text{(coordonnées)}\\
t &= \frac{9}{9} = 1 &&\text{(formule du projeté)}\end{aligned}$$ Donc \(\Vect{AH} = \Vect{u}\) et \(H(3\,;\,2\,;\,1)\). Alors \(\Vect{MH}(1\,;\,0\,;\,-2)\) : contrôle \(\Vect{MH} \cdot \Vect{u} = 2 + 0 - 2 = 0\), et la distance de \(M\) à \(d\) est \(MH = \sqrt{1 + 0 + 4} = \sqrt{5}\).
Compétences à pratiquer
- Comprendre les projetés et les distances
- Projeter un point sur une droite
III.2
Lieux : le plan médiateur
Proposition — Le plan médiateur
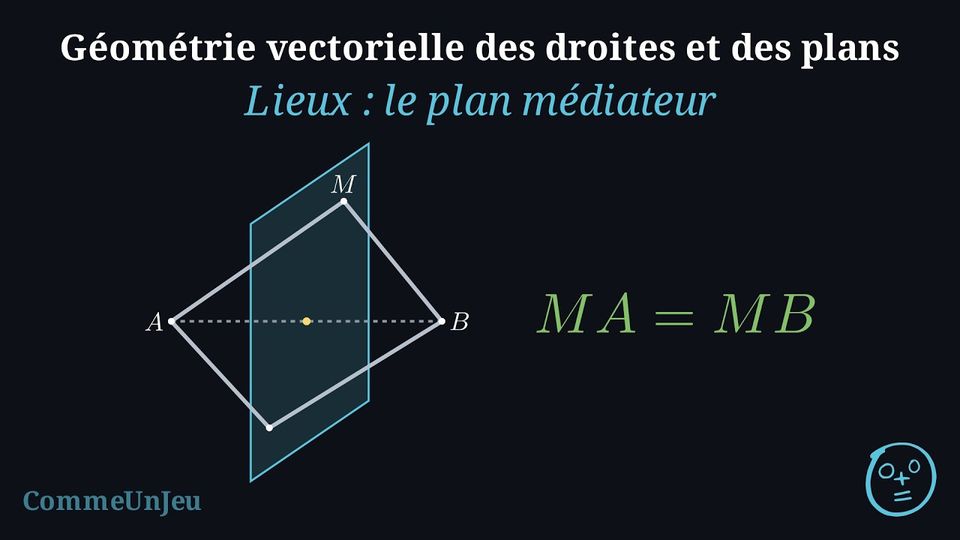
Soient \(A\) et \(B\) deux points distincts et \(I\) le milieu de \([AB]\). L'ensemble des points \(M\) de l'espace tels que \(MA = MB\) est le plan passant par \(I\) de vecteur normal \(\Vect{AB}\) : le plan médiateur de \([AB]\). 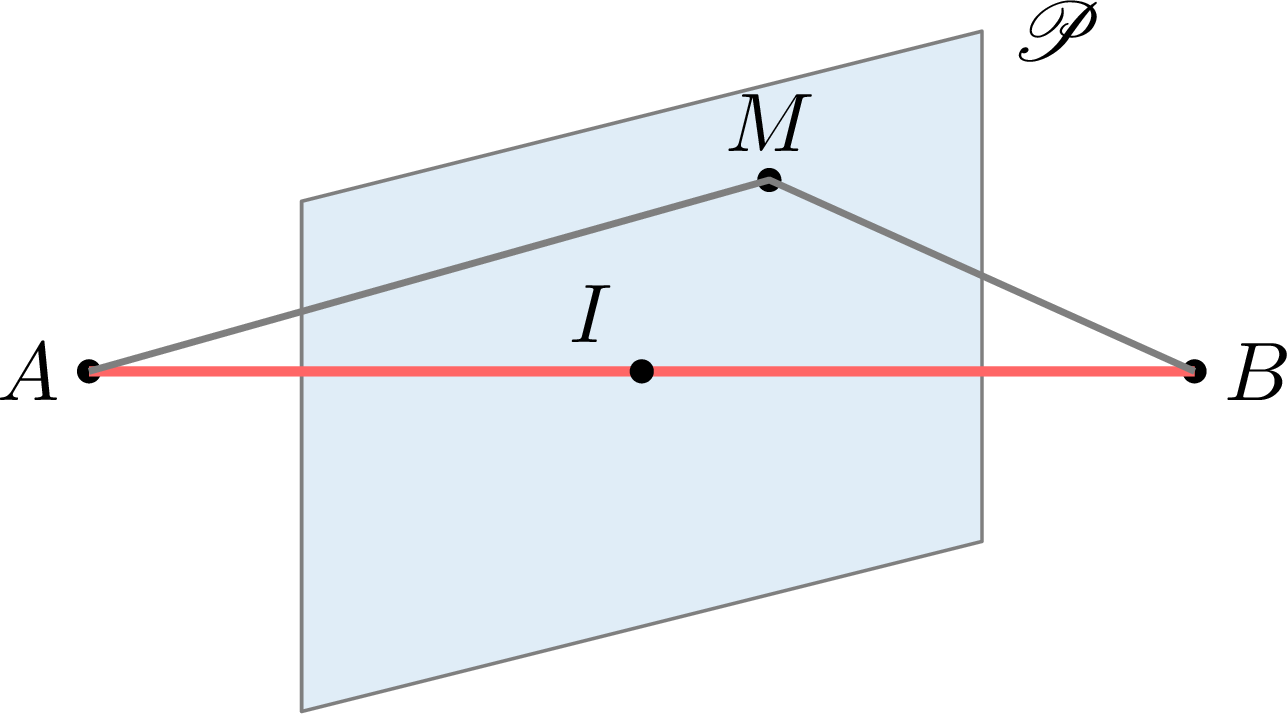
$$\begin{aligned}MA^2 - MB^2 &= \left(\Vect{MA} - \Vect{MB}\right) \cdot \left(\Vect{MA} + \Vect{MB}\right) &&\text{(identité \(a^2 - b^2\), par bilinéarité)}\\
&= \Vect{BA} \cdot 2\,\Vect{MI} &&\text{(Chasles ; \(I\) milieu)}\\
&= 2\,\Vect{IM} \cdot \Vect{AB}.\end{aligned}$$ Comme \(MA\) et \(MB\) sont positives, \(MA = MB \iff MA^2 = MB^2 \iff \Vect{IM} \cdot \Vect{AB} = 0\), et \(\Vect{AB} \neq \Vect{0}\) : c'est le plan passant par \(I\) normal à \(\Vect{AB}\).
Compétences à pratiquer
- Étudier le plan médiateur dans le cube
III.3
Aires et volumes
Méthode — Calculer une aire ou un volume dans l'espace
Les aires de triangles et les volumes de pyramides et de prismes demandent une hauteur, c'est-à-dire une longueur mesurée orthogonalement à une base. - Identifier la hauteur comme la distance d'un point à une droite (un triangle) ou à un plan (une pyramide) : le pied de la hauteur est un projeté orthogonal.
- Démontrer l'orthogonalité avec le produit scalaire, ou obtenir le pied comme intersection de la droite ou du plan qui porte la base avec une droite orthogonale — le pied n'est pas toujours dans la base elle-même.
- Mesurer la hauteur par une norme, le théorème de Pythagore ou une formule de projection, puis appliquer la formule d'aire ou de volume. Dans un cube, un volume s'obtient aussi en découpant le cube en morceaux plus simples.
Exemple
\(ABCDEFGH\) est un cube d'arête \(1\), dont \([AE]\), \([BF]\), \([CG]\) et \([DH]\) sont des arêtes. Le tétraèdre \(ACFH\) a pour sommets les quatre sommets du cube joints deux à deux par des diagonales de faces. - Calculer le volume de \(ACFH\) en découpant le cube.
- Démontrer que la droite \((AG)\) est orthogonale au plan \((CFH)\). Déterminer le projeté orthogonal \(K\) de \(C\) sur \((AG)\), et en déduire la distance de \(A\) au plan \((CFH)\).
- Retrouver le volume de \(ACFH\) à partir de l'aire de sa face \(CFH\).
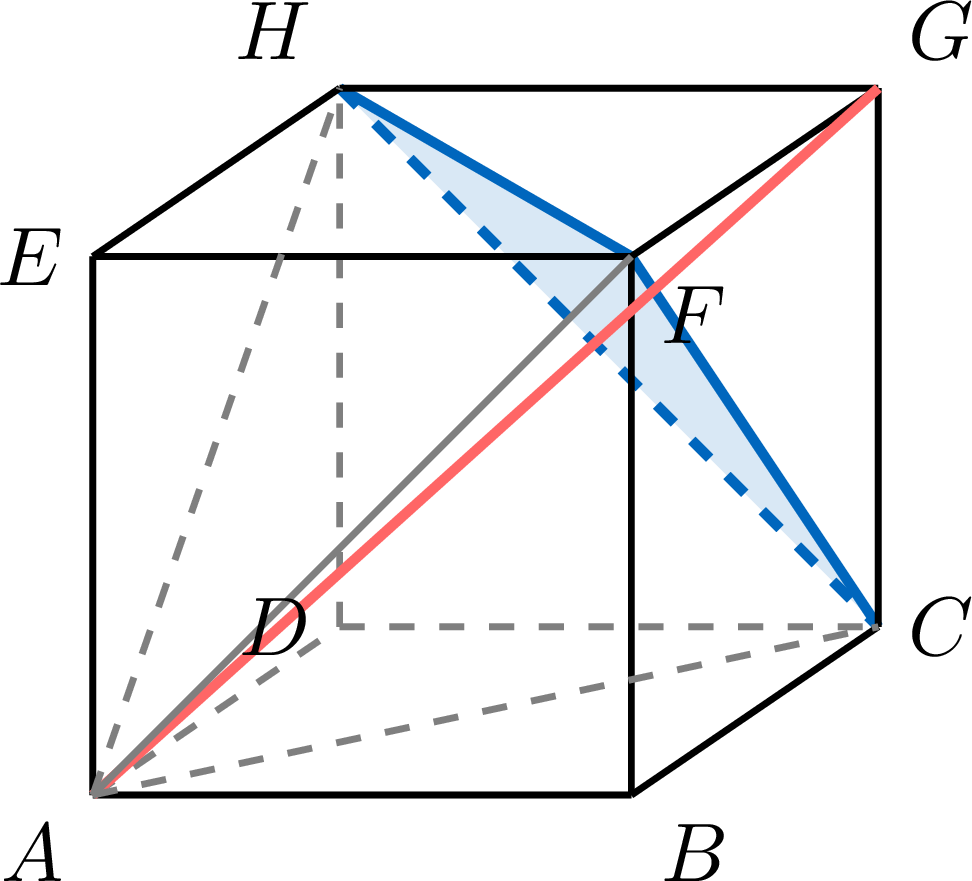
- Retirer \(ACFH\) du cube laisse quatre tétraèdres de coin, \(ABCF\), \(ADCH\), \(AEFH\) et \(CGFH\), chacun ayant en un sommet trois arêtes deux à deux perpendiculaires de longueur \(1\) : volume \(\tfrac{1}{3} \times \tfrac{1}{2} \times 1 = \tfrac{1}{6}\). D'où \(V_{ACFH} = 1 - 4 \times \tfrac{1}{6} = \tfrac{1}{3}\).
- Dans le repère orthonormé \((A\,;\,\Vect{AB}, \Vect{AD}, \Vect{AE})\) : \(\Vect{AG}(1\,;\,1\,;\,1)\), \(\Vect{CF}(0\,;\,-1\,;\,1)\) et \(\Vect{CH}(-1\,;\,0\,;\,1)\), deux vecteurs directeurs non colinéaires de \((CFH)\), avec \(\Vect{AG} \cdot \Vect{CF} = 0 - 1 + 1 = 0\) et \(\Vect{AG} \cdot \Vect{CH} = -1 + 0 + 1 = 0\) : d'après le critère, \((AG)\) est orthogonale à \((CFH)\). Puis \(\Vect{AC}(1\,;\,1\,;\,0)\), donc \(t = \dfrac{\Vect{AC} \cdot \Vect{AG}}{\|\Vect{AG}\|^2} = \dfrac{2}{3}\) et \(K\left(\tfrac{2}{3}\,;\,\tfrac{2}{3}\,;\,\tfrac{2}{3}\right)\). Comme \((AG)\) est orthogonale à \((CFH)\) et que \(C\) est dans ce plan, \(K\) est aussi le projeté orthogonal de \(A\) sur \((CFH)\) — c'est le point de \((AG)\) situé dans le plan — donc la distance de \(A\) à \((CFH)\) est \(AK = \tfrac{2}{3}\sqrt{3} = \dfrac{2\sqrt{3}}{3}\).
- \(CFH\) est équilatéral de côté \(\sqrt{2}\) : son aire est \(\dfrac{\sqrt{3}}{4} \times 2 = \dfrac{\sqrt{3}}{2}\). Alors \(V_{ACFH} = \tfrac{1}{3} \times \dfrac{\sqrt{3}}{2} \times \dfrac{2\sqrt{3}}{3} = \tfrac{1}{3}\), comme à la question 1.
Compétences à pratiquer
- Calculer des aires et des volumes
IV
Équations cartésiennes
IV.1
L'équation cartésienne et sa lecture
Un plan, c'est une équation
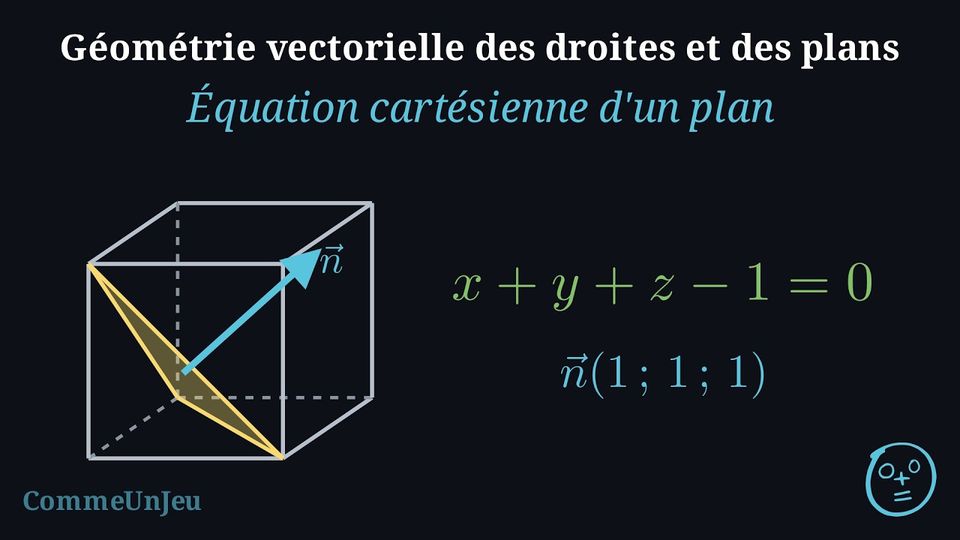
Dans le repère \((A\,;\,\Vect{AB}, \Vect{AD}, \Vect{AE})\) du cube, la face \(ABCD\) est l'ensemble des points de troisième coordonnée \(0\), la face \(EFGH\) celui des points de troisième coordonnée \(1\) : chacune se décrit par une équation, \(z = 0\) ou \(z = 1\). Tout plan admet une telle description — une équation du premier degré en \(x\), \(y\), \(z\) — et c'est le vecteur normal au plan qui l'écrit.
Proposition — Équation cartésienne
Dans un repère orthonormé, le plan passant par le point \(A(x_A\,;\,y_A\,;\,z_A)\) et dont un vecteur normal est \(\Vect{n}(a\,;\,b\,;\,c)\) admet une équation cartésienne de la forme :$$ax + by + cz + d = 0$$ où \((a\,;\,b\,;\,c) \neq (0\,;\,0\,;\,0)\) et \(d\) est un nombre réel. 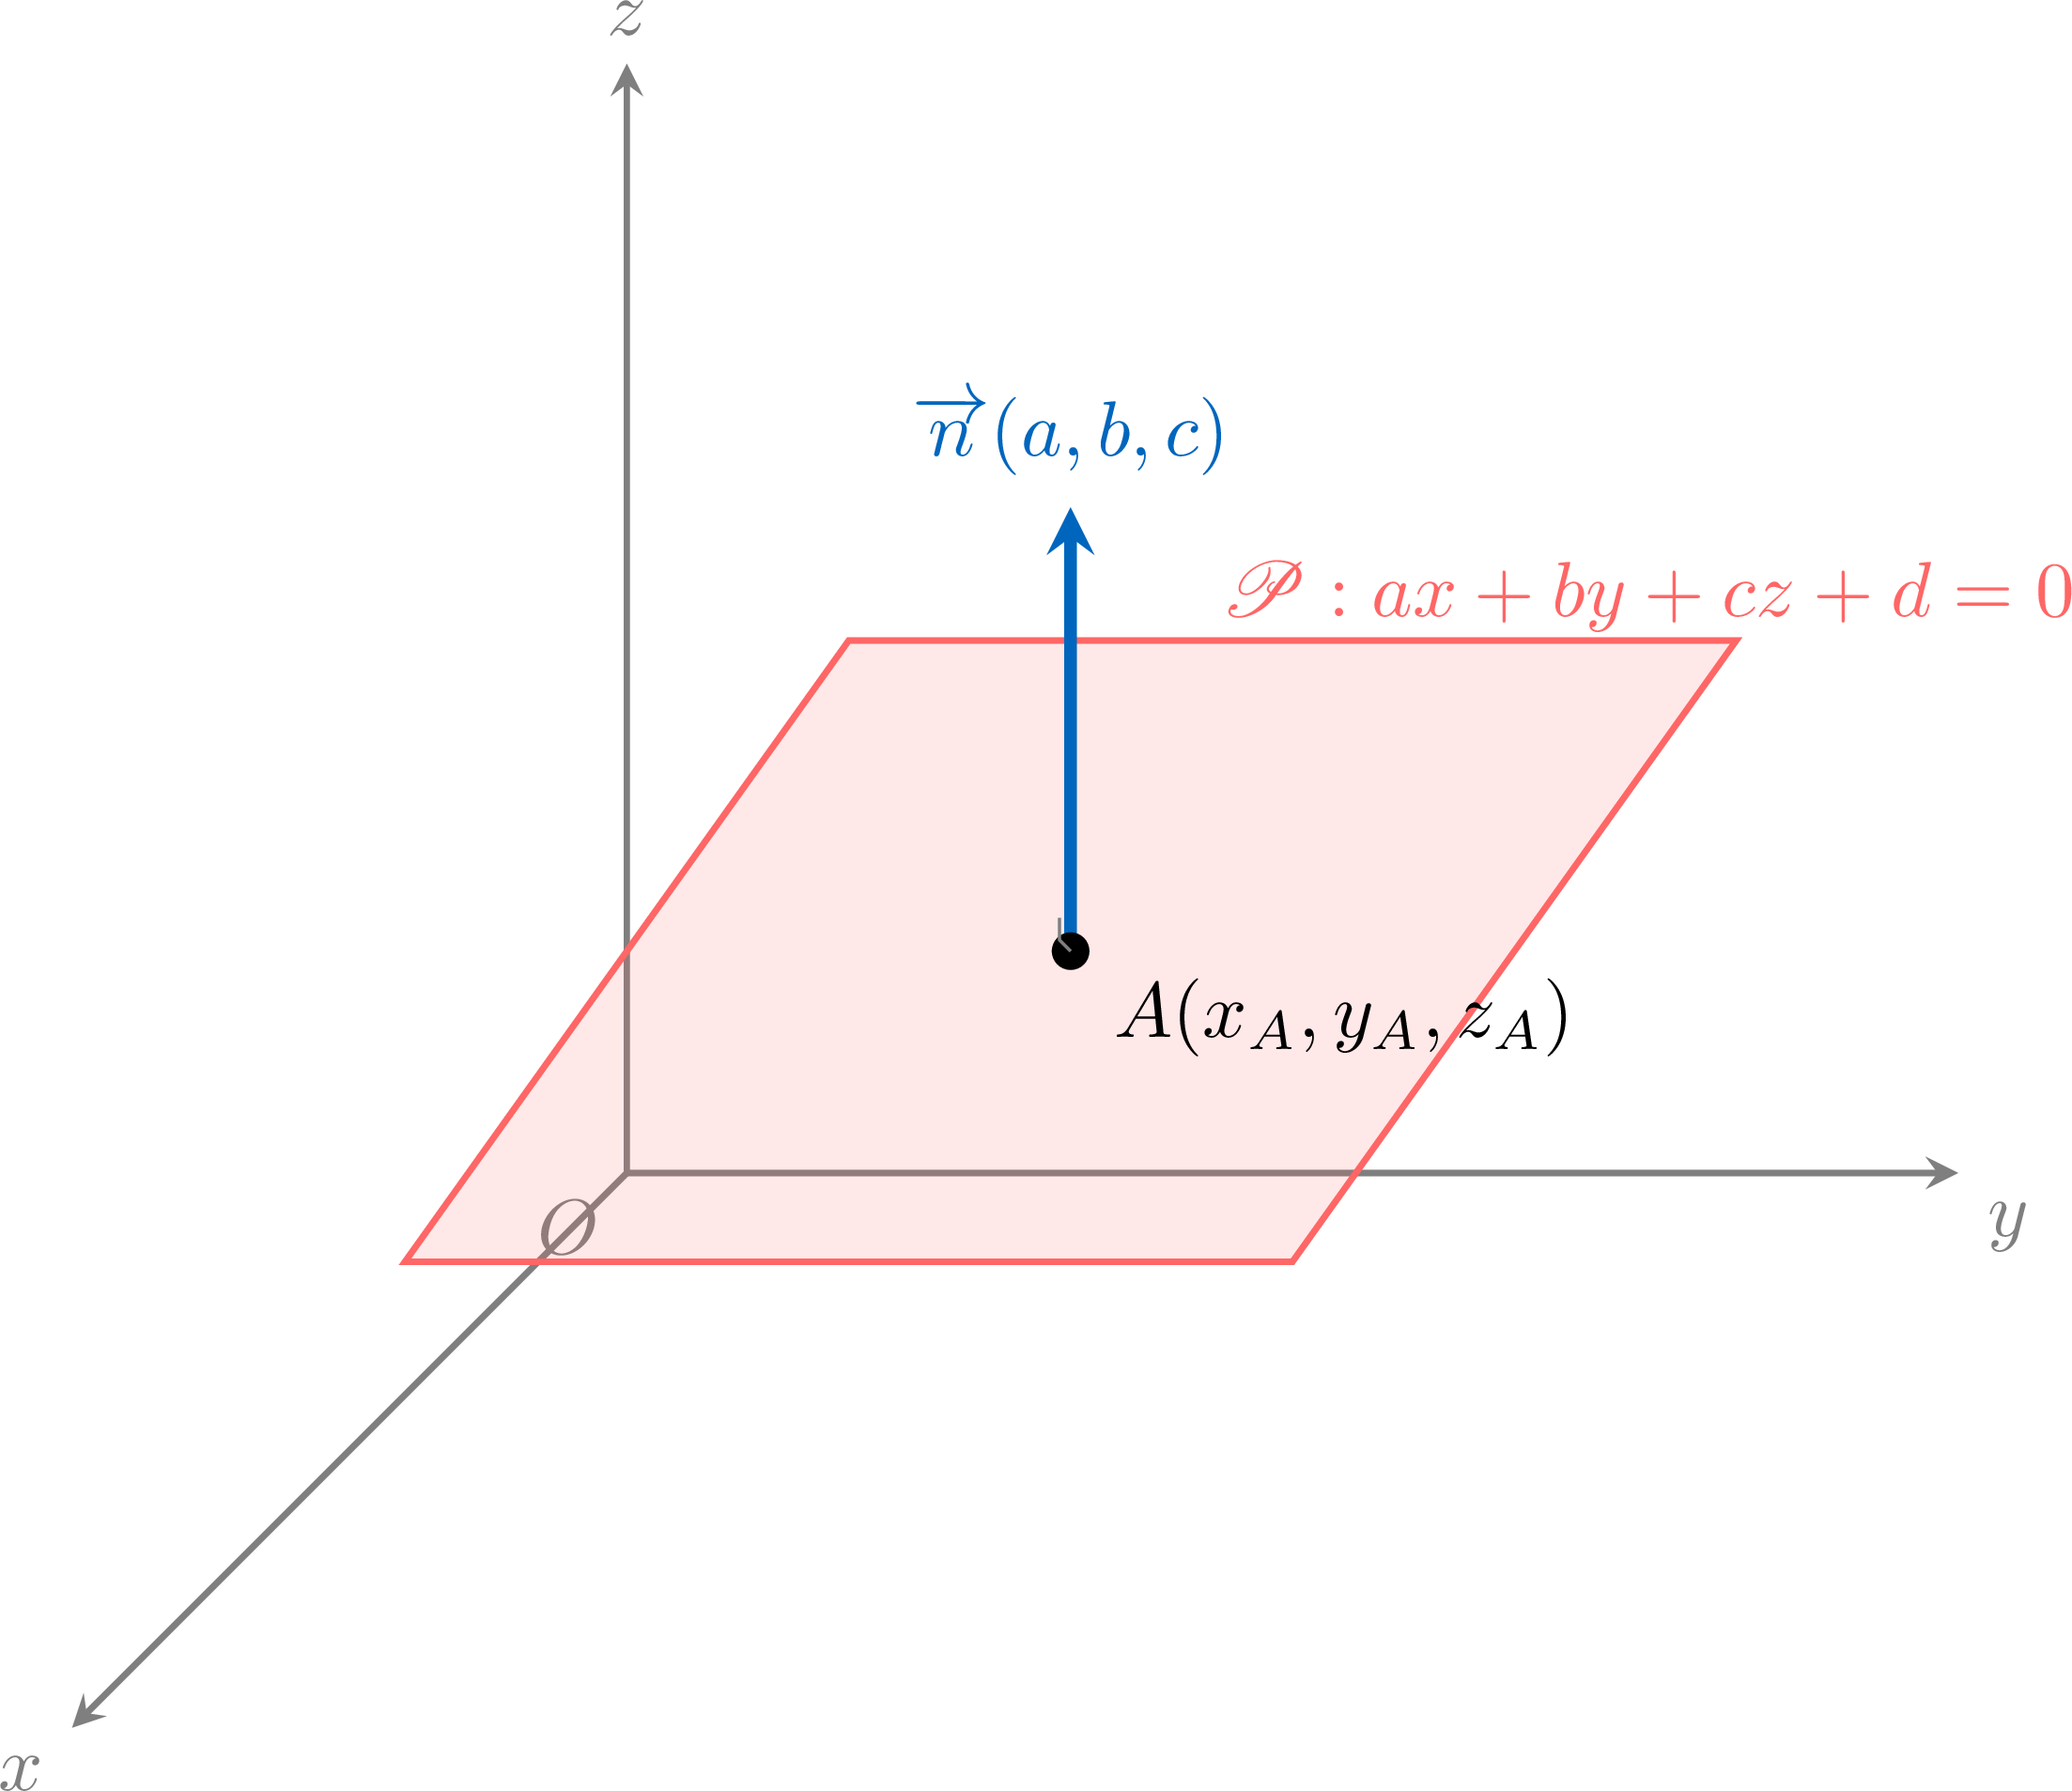
Un point \(M(x\,;\,y\,;\,z)\) appartient au plan si et seulement si \(\Vect{AM}\cdot \Vect{n}=0\).$$\begin{aligned}\Vect{AM}\cdot \Vect{n}=0&\iff a(x-x_A)+b(y-y_A)+c(z-z_A)=0\\
&\iff ax+by+cz-(ax_A+by_A+cz_A)=0.\end{aligned}$$ En posant \(d=-(ax_A+by_A+cz_A)\), on obtient l’équation cartésienne sous la forme \(ax+by+cz+d=0\).
Exemple
Dans un repère orthonormé, déterminer une équation cartésienne du plan \(\mathscr{P}\) passant par \(A(3\,;\,1\,;\,-2)\) et de vecteur normal \(\Vect{n}(1\,;\,-2\,;\,2)\), de deux façons. - Par la forme de l'équation. Les coordonnées de \(\Vect{n}\) donnent la forme \(x - 2y + 2z + d = 0\). Comme \(A \in \mathscr{P}\) : \(3 - 2 - 4 + d = 0\), donc \(d = 3\), et \(\mathscr{P} : x - 2y + 2z + 3 = 0\).
- Par le produit scalaire. \(M(x\,;\,y\,;\,z) \in \mathscr{P} \iff \Vect{AM} \cdot \Vect{n} = 0 \iff (x - 3) - 2(y - 1) + 2(z + 2) = 0 \iff x - 2y + 2z + 3 = 0\).
Proposition — Lire une équation cartésienne
Soient \(a\), \(b\), \(c\), \(d\) des réels avec \((a\,;\,b\,;\,c) \neq (0\,;\,0\,;\,0)\). Dans un repère orthonormé, l'ensemble des points \(M(x\,;\,y\,;\,z)\) tels que \(ax + by + cz + d = 0\) est un plan, et \(\Vect{n}(a\,;\,b\,;\,c)\) en est un vecteur normal. Réciproquement, tout plan a une telle équation, et deux équations d'un même plan sont proportionnelles.
L'un des réels \(a\), \(b\), \(c\) est non nul, disons \(a\) : le point \(A\left(-\tfrac{d}{a}\,;\,0\,;\,0\right)\) vérifie l'équation, et pour tout point \(M\), \(ax + by + cz + d = a\left(x + \tfrac{d}{a}\right) + by + cz = \Vect{AM} \cdot \Vect{n}\). L'ensemble est donc \(\{M : \Vect{AM} \cdot \Vect{n} = 0\}\), le plan passant par \(A\) normal à \(\Vect{n}\). Réciproquement, un plan a un vecteur normal \(\Vect{n}(a\,;\,b\,;\,c)\) et un point \(A\), et la proposition précédente donne son équation. Deux équations d'un même plan ont des vecteurs normaux colinéaires, \((a'\,;\,b'\,;\,c') = k(a\,;\,b\,;\,c)\), et les constantes s'accordent alors : \(d' = kd\), toutes deux calculées en un point \(A\) du plan.
Compétences à pratiquer
- Déterminer l'équation cartésienne d'un plan
- Déterminer l'équation d'un plan défini par des points
- Corriger une erreur : lire un vecteur normal
IV.2
Positions relatives par les équations
Méthode — Une droite et un plan donnés par des équations
La droite \(d\) a une représentation paramétrique de vecteur directeur \(\Vect{u}\), et le plan \(\mathscr{P}\) une équation cartésienne de vecteur normal \(\Vect{n}\). - Si \(\Vect{u} \cdot \Vect{n} \neq 0\), la droite est sécante au plan. Pour trouver le point d'intersection, on remplace \(x\), \(y\), \(z\) par leurs expressions paramétriques dans l'équation de \(\mathscr{P}\) : une équation du premier degré en le paramètre, dont la solution donne le point.
- Si \(\Vect{u} \cdot \Vect{n} = 0\), la droite est parallèle au plan : contenue dedans si l'un de ses points vérifie l'équation, strictement parallèle sinon.
Exemple
Dans un repère orthonormé, \(d\) a pour représentation paramétrique \(x = 2 + t\), \(y = 1 - t\), \(z = 3t\) (\(t \in \mathbb{R}\)) et \(\mathscr{P}\) a pour équation \(x + y - 2z + 3 = 0\). Démontrer que \(d\) et \(\mathscr{P}\) sont sécants et déterminer leur point d'intersection.
Un vecteur directeur de \(d\) est \(\Vect{u}(1\,;\,-1\,;\,3)\) et un vecteur normal de \(\mathscr{P}\) est \(\Vect{n}(1\,;\,1\,;\,-2)\) : \(\Vect{u} \cdot \Vect{n} = 1 - 1 - 6 = -6 \neq 0\), donc \(d\) n'est pas parallèle à \(\mathscr{P}\) : ils sont sécants. En remplaçant, $$\begin{aligned}(2 + t) + (1 - t) - 2(3t) + 3 &= 0 &&\text{(le point de paramètre \(t\) dans \(\mathscr{P}\))}\\
6 - 6t &= 0 \quad\text{donc}\quad t = 1.\end{aligned}$$ Le point d'intersection est le point de paramètre \(1\) : \((3\,;\,0\,;\,3)\). Contrôle : \(3 + 0 - 6 + 3 = 0\).
Méthode — Deux plans donnés par des équations
Les plans \(\mathscr{P}\) et \(\mathscr{P}'\) ont des équations cartésiennes de vecteurs normaux \(\Vect{n}\) et \(\Vect{n'}\). - Si \(\Vect{n}\) et \(\Vect{n'}\) sont colinéaires, les plans sont parallèles : confondus si les équations sont proportionnelles (ou encore si un point de l'un vérifie l'équation de l'autre), strictement parallèles sinon.
- Si \(\Vect{n}\) et \(\Vect{n'}\) ne sont pas colinéaires, les plans sont sécants selon une droite. Pour la décrire, on choisit l'une des inconnues comme paramètre — celle dont le report laisse un système en les deux autres qui a une solution unique ; par exemple, pour les plans \(x = 0\) et \(y = 0\), le paramètre doit être \(z\) — et l'on exprime les deux autres à partir du système des deux équations : on obtient une représentation paramétrique de la droite.
Exemple
Dans un repère orthonormé, \(\mathscr{P} : x + y + z - 1 = 0\) et \(\mathscr{P}' : x - y + 2z + 1 = 0\). Déterminer la position relative des deux plans et, s'ils sont sécants, une représentation paramétrique de leur droite d'intersection.
Les vecteurs normaux \(\Vect{n}(1\,;\,1\,;\,1)\) et \(\Vect{n'}(1\,;\,-1\,;\,2)\) ne sont pas colinéaires (leurs coordonnées ne sont pas proportionnelles) : les plans sont sécants selon une droite \(\Delta\). Un point appartient à \(\Delta\) si et seulement s'il vérifie les deux équations. En prenant \(z\) comme paramètre, \(z = 2t\) : $$\begin{aligned}x + y &= 1 - 2t, \qquad x - y = -1 - 4t &&\text{(les deux équations)}\\
2x &= -6t, \quad\text{donc}\quad x = -3t, \quad y = 1 - 2t + 3t = 1 + t &&\text{(somme, puis substitution)}\end{aligned}$$ Donc \(\Delta\) a pour représentation paramétrique \(x = -3t\), \(y = 1 + t\), \(z = 2t\), \(t \in \mathbb{R}\) : elle passe par \((0\,;\,1\,;\,0)\) et a pour vecteur directeur \((-3\,;\,1\,;\,2)\). Contrôle dans \(\mathscr{P}'\) : \(-3t - 1 - t + 4t + 1 = 0\).
Compétences à pratiquer
- Lire une équation cartésienne
- Étudier une droite et un plan donnés par des équations
- Déterminer des positions relatives par les équations
IV.3
Coordonnées d'un projeté orthogonal
Méthode — Projeter un point sur un plan donné par une équation
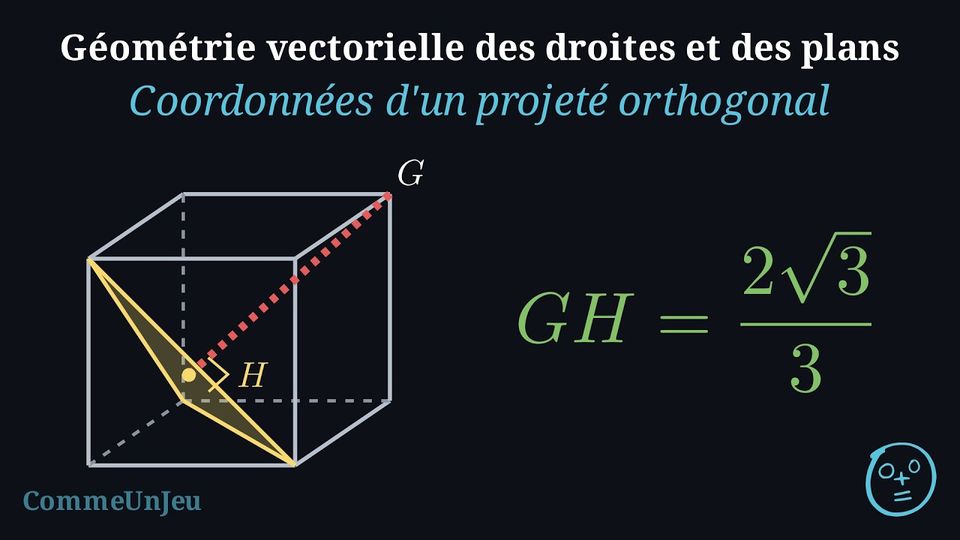
Le plan \(\mathscr{P}\) a pour équation \(ax + by + cz + d = 0\), donc pour vecteur normal \(\Vect{n}(a\,;\,b\,;\,c)\), et \(M\) est un point. - Écrire une représentation paramétrique de la droite passant par \(M\) de vecteur directeur \(\Vect{n}\) : \(x = x_M + at\), \(y = y_M + bt\), \(z = z_M + ct\).
- Remplacer dans l'équation de \(\mathscr{P}\) et résoudre l'équation du premier degré en \(t\) : la solution donne le projeté \(H\).
- La distance de \(M\) à \(\mathscr{P}\) est \(MH = |t|\,\|\Vect{n}\|\), ou se calcule sur les coordonnées de \(H\).
Exemple
Dans un repère orthonormé, \(\mathscr{P} : 2x - y + 2z + 6 = 0\) et \(M(1\,;\,1\,;\,1)\). Déterminer le projeté orthogonal \(H\) de \(M\) sur \(\mathscr{P}\) et la distance de \(M\) à \(\mathscr{P}\).
Un vecteur normal est \(\Vect{n}(2\,;\,-1\,;\,2)\). La droite passant par \(M\) de direction \(\Vect{n}\) : \(x = 1 + 2t\), \(y = 1 - t\), \(z = 1 + 2t\). Dans l'équation de \(\mathscr{P}\) : $$\begin{aligned}2(1 + 2t) - (1 - t) + 2(1 + 2t) + 6 &= 0 &&\text{(substitution)}\\
9 + 9t &= 0 \quad\text{donc}\quad t = -1.\end{aligned}$$ D'où \(H(-1\,;\,2\,;\,-1)\) — contrôle : \(-2 - 2 - 2 + 6 = 0\) — et \(\Vect{MH}(-2\,;\,1\,;\,-2) = -\Vect{n}\), donc la distance de \(M\) à \(\mathscr{P}\) est \(MH = \|\Vect{n}\| = \sqrt{4 + 1 + 4} = 3\).
Proposition — Une formule pour la distance d'un point à un plan
Dans un repère orthonormé, la distance du point \(M(x_M\,;\,y_M\,;\,z_M)\) au plan \(\mathscr{P}\) d'équation \(ax + by + cz + d = 0\) est $$MH = \frac{|a x_M + b y_M + c z_M + d|}{\sqrt{a^2 + b^2 + c^2}}.$$
On suit la méthode ci-dessus : le point de paramètre \(t\) de la droite passant par \(M\) de direction \(\Vect{n}(a\,;\,b\,;\,c)\) est \((x_M + at\,;\,y_M + bt\,;\,z_M + ct)\), et il est dans \(\mathscr{P}\) lorsque $$a(x_M + at) + b(y_M + bt) + c(z_M + ct) + d = 0, \quad\text{c'est-à-dire}\quad t = -\frac{a x_M + b y_M + c z_M + d}{a^2 + b^2 + c^2}.$$ Alors \(MH = |t|\,\|\Vect{n}\| = \dfrac{|a x_M + b y_M + c z_M + d|}{a^2 + b^2 + c^2}\sqrt{a^2 + b^2 + c^2}\), ce qui se simplifie en la formule.
Compétences à pratiquer
- Vérifier un projeté orthogonal et une distance
- Calculer les coordonnées d'un projeté orthogonal
IV.4
La sphère
Une distance, une surface
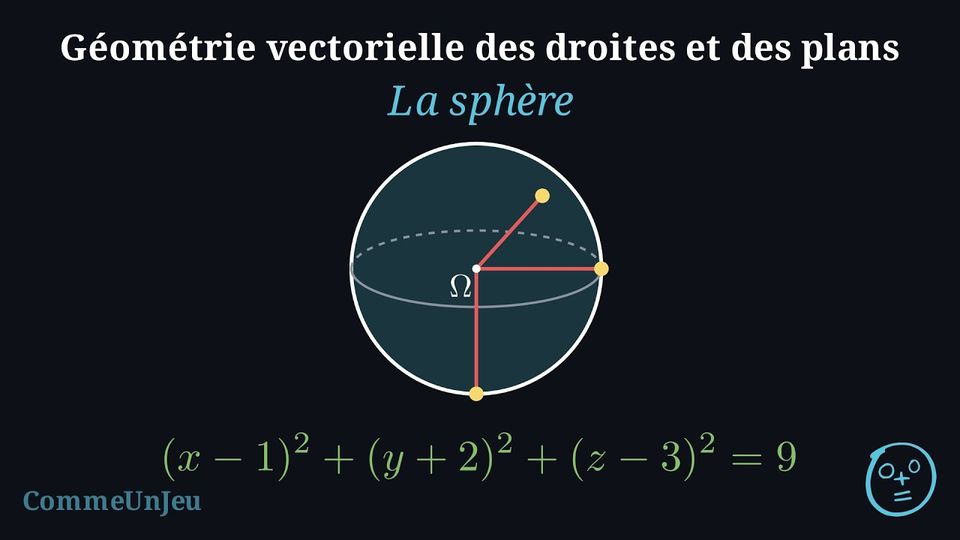
La sphère de centre \(\Omega\) et de rayon \(r > 0\) est l'ensemble des points \(M\) de l'espace tels que \(\Omega M = r\). Dans un repère orthonormé la distance est une formule, donc la sphère devient une équation — comme le cercle dans le plan. 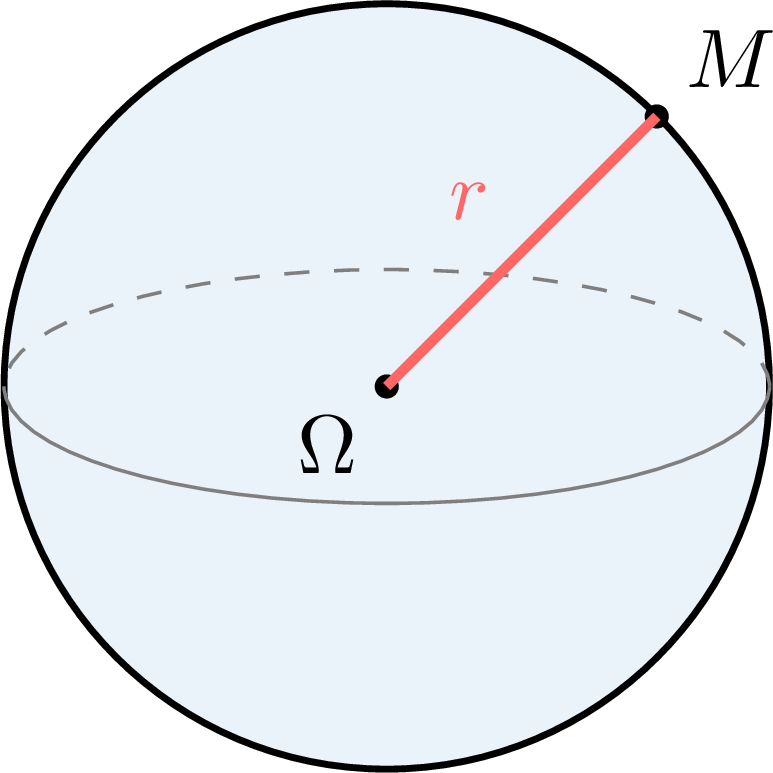
Proposition — Équation d'une sphère
Dans un repère orthonormé, la sphère de centre \(\Omega(x_\Omega\,;\,y_\Omega\,;\,z_\Omega)\) et de rayon \(r\) est l'ensemble des points \(M(x\,;\,y\,;\,z)\) tels que $$(x - x_\Omega)^2 + (y - y_\Omega)^2 + (z - z_\Omega)^2 = r^2.$$
\(\Omega M = r \iff \Omega M^2 = r^2\), les deux étant positives, et \(\Omega M^2 = (x - x_\Omega)^2 + (y - y_\Omega)^2 + (z - z_\Omega)^2\) par la formule de la distance en repère orthonormé.
Exemple
Dans un repère orthonormé, démontrer que l'ensemble des points \(M(x\,;\,y\,;\,z)\) tels que \(x^2 + y^2 + z^2 - 2x + 4y - 6z + 5 = 0\) est une sphère, et donner son centre et son rayon.
$$\begin{aligned}x^2 - 2x + y^2 + 4y + z^2 - 6z + 5 &= 0 &&\text{(regroupement par variable)}\\
(x - 1)^2 - 1 + (y + 2)^2 - 4 + (z - 3)^2 - 9 + 5 &= 0 &&\text{(forme canonique)}\\
(x - 1)^2 + (y + 2)^2 + (z - 3)^2 &= 9\end{aligned}$$ C'est l'équation de la sphère de centre \(\Omega(1\,;\,-2\,;\,3)\) et de rayon \(3\).
Compétences à pratiquer
- Utiliser l'équation d'une sphère
V
Pour aller plus loin
Compétences à pratiquer
- Problèmes
- Type bac
- Quiz
Contrôle du chapitre
4 exercices, sur 20 points. Durée indicative : 1 h 30.
À traiter sur papier, puis à photographier : la correction est automatique, par IA.
Ce contrôle ne modifie pas la maîtrise du chapitre, quelle que soit la note.
Aucun exercice composé.
Aller à la section