Éducation Nationale Française · ECGapprofondies 2
Optimisation dans \(\mathbb{R}^n\)
L'optimisation cherche où une fonction de plusieurs variables est la plus grande ou la plus petite — la question centrale de l'économie et de la finance. S'appuyant directement sur le chapitre de calcul à plusieurs variables (gradient \(\nabla f\), classe \(\mathcal{C}^1\), condition du premier ordre \(\nabla f = 0\)), ce chapitre ajoute les trois ingrédients qui transforment « point critique » en « minimum, maximum ou point selle » : les bons domaines (ouverts, fermés et bornés), la matrice hessienne \(\nabla^2 f\) avec son développement de Taylor d'ordre deux, et le signe des valeurs propres de la hessienne (l'outil spectral du chapitre des endomorphismes symétriques) qui classe un point critique dans le cas non dégénéré. Il se termine par l'optimisation sous contrainte d'égalités linéaires, par substitution et par multiplicateurs de Lagrange. Conventions : \(\Omega\) désigne un ouvert de \(\mathbb{R}^n\) muni de sa structure euclidienne canonique (\(\langle x, y\rangle = \sum_i x_i y_i\), \(\|x\| = \sqrt{\langle x, x\rangle}\)) ; \(\nabla f\) et \(\nabla^2 f\) sont le gradient et la hessienne. Suivant le programme, la nature topologique d'un ensemble est toujours précisée dans un problème, et aucune démonstration de ce chapitre n'est exigible — les résultats principaux sont admis et mis en œuvre par des méthodes et des exemples.
I
Ouverts, fermés et bornés de \(\mathbb{R}^n\)
I.1
Ouverts et fermés
Le domaine décide de l'optimisation. Sur un segment \([a, b]\) un maximum peut se trouver à une extrémité ; sur un intervalle ouvert, ce ne peut être qu'un point intérieur où la dérivée s'annule. La même dichotomie dans \(\mathbb{R}^n\) repose sur les notions d'ensemble ouvert et fermé, exprimées à l'aide des boules ouvertes et fermées.
Définition — Boules ouverte et fermée
Pour \(a \in \mathbb{R}^n\) et \(r > 0\), la boule ouverte et la boule fermée de centre \(a\) et de rayon \(r\) sont $$ \mathcal{B}_o(a, r) = \{ x \in \mathbb{R}^n : \|x - a\| < r \}, \qquad \mathcal{B}_f(a, r) = \{ x \in \mathbb{R}^n : \|x - a\| \le r \}. $$ Définition — Ouvert
Un sous-ensemble \(\Omega\) de \(\mathbb{R}^n\) est ouvert lorsque chacun de ses points possède une petite boule encore incluse dans \(\Omega\) : $$ \forall x \in \Omega,\ \exists r > 0,\quad \mathcal{B}_o(x, r) \subset \Omega. $$ De façon équivalente (la formulation du programme), \(\Omega\) est une réunion d'ouverts élémentaires \(\{x : \varphi(x) < a\}\) ou \(\{x : \varphi(x) > a\}\), avec \(\varphi\) continue sur \(\mathbb{R}^n\) et \(a \in \mathbb{R}\). Exemple
Toute boule ouverte \(\mathcal{B}_o(a, r)\) est ouverte (c'est \(\{x : \|x - a\| < r\}\) avec \(x \mapsto \|x - a\|\) continue). \(\mathbb{R}^n\) et \(\emptyset\) sont ouverts. Le demi-plan \(\{(x, y) : x + y > 0\}\) et l'ensemble \(\{(x, y) : x + y \ne 0\} = \{x + y > 0\} \cup \{x + y < 0\}\) sont ouverts. Définition — Fermé
Un sous-ensemble \(A\) de \(\mathbb{R}^n\) est fermé lorsque son complémentaire est ouvert. Pour \(\varphi\) continue sur \(\mathbb{R}^n\), les ensembles \(\{\varphi \le a\}\), \(\{\varphi \ge a\}\) et \(\{\varphi = a\}\) sont fermés. Exemple
Toute boule fermée \(\mathcal{B}_f(a, r) = \{\|x - a\| \le r\}\) est fermée. Une ligne de niveau \(\{f = \lambda\}\) d'une fonction continue \(f\) est fermée. L'ensemble \(\{(x, y) : x \ge 0,\ y \ge 0,\ x^2 + y^2 \le 1\}\) est fermé (intersection d'ensembles définis par des inégalités larges avec des fonctions continues).
La figure oppose un disque ouvert (bord exclu, en pointillés) à un disque fermé (bord inclus, en trait plein) : un ensemble est ouvert lorsque chacun de ses points possède une petite boule encore incluse dans l'ensemble, et fermé lorsqu'il contient son bord. 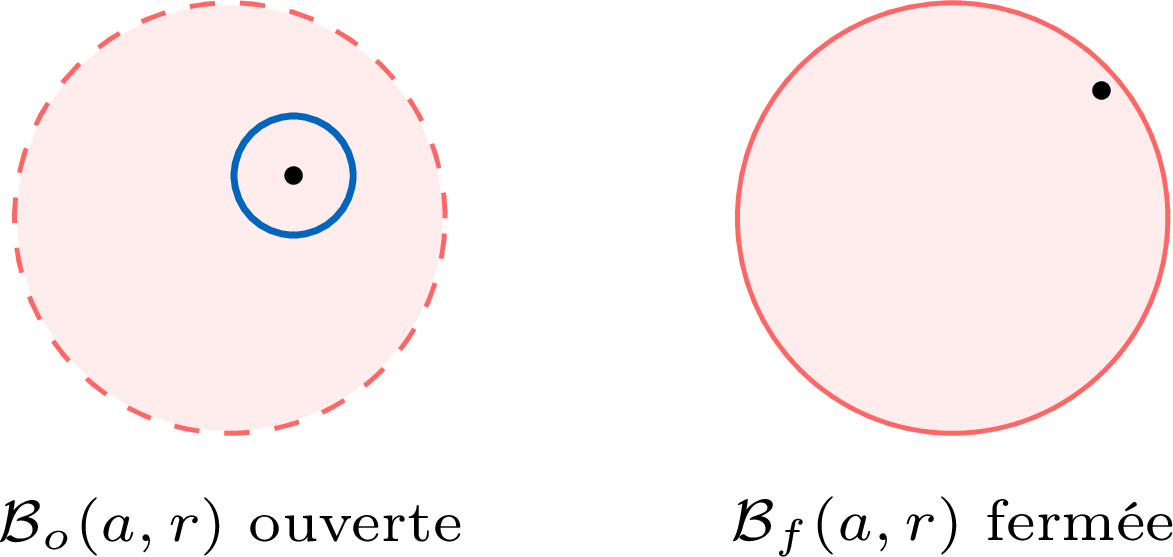
Ni ouvert ni fermé ; la nature est toujours précisée
« Fermé » n'est pas la négation d'« ouvert » : un ensemble peut n'être ni l'un ni l'autre (par exemple \(]{-1}, 1]\) dans \(\mathbb{R}\)). Déterminer la nature topologique d'un ensemble n'est pas un objectif de ce cours — dans un problème, la nature (ouvert, fermé, borné) est toujours précisée. On apprend seulement à la lire sur les formes standard ci-dessus.
Méthode — Reconnaître les ouverts et fermés standard
Lire la nature sur la condition de définition : un ensemble découpé par des inégalités strictes \(\{\varphi < a\}\), \(\{\varphi > a\}\) avec \(\varphi\) continue est ouvert ; un ensemble découpé par des inégalités larges \(\{\varphi \le a\}\), \(\{\varphi \ge a\}\) ou par des égalités \(\{\varphi = a\}\) est fermé. Les intersections et réunions finies préservent ces natures. Compétences à pratiquer
- Reconnaître ouverts et fermés
I.2
Bornés et théorème des bornes atteintes
Une fonction continue sur un fermé borné atteint toujours sa plus grande et sa plus petite valeur — la généralisation à plusieurs variables de « une fonction continue sur un segment est bornée et atteint ses bornes ». Ce résultat d'existence est le fondement de toute recherche sous contrainte.
Définition — Borné
Un sous-ensemble \(A\) de \(\mathbb{R}^n\) est borné lorsqu'il est contenu dans une boule fermée de centre \(0\) : il existe \(M > 0\) tel que \(A \subset \mathcal{B}_f(0, M)\) (de façon équivalente \(A \subset [-M, M]^n\)). Exemple
Une boule (ouverte ou fermée) est bornée ; l'ellipse pleine \(\{x^2/a^2 + y^2/b^2 \le 1\}\) est bornée. L'ensemble \(\{(x, y) : y e^x = 1\}\) n'est pas borné (il contient les points \((t, e^{-t})\) avec \(\|(t, e^{-t})\| \to +\infty\) quand \(t \to -\infty\)). Théorème — Théorème des bornes atteintes sur un fermé borné
Résultat admis. Soit \(A\) un sous-ensemble non vide fermé borné de \(\mathbb{R}^n\) et \(f : A \to \mathbb{R}\) continue. Alors \(f\) admet un maximum global et un minimum global sur \(A\).
Le théorème garantit l'existence, non la localisation des extrema ; les trouver est l'objet de la méthode du \(\S\,4.1\).
Compétences à pratiquer
- Reconnaître les bornés et appliquer le théorème des bornes atteintes
II
Fonctions de classe \(\mathcal{C}^2\) et développement d'ordre deux
II.1
La matrice hessienne et le théorème de Schwarz
Rappelons du chapitre de calcul à plusieurs variables qu'une fonction de classe \(\mathcal{C}^1\) a des dérivées partielles premières continues, rassemblées dans le gradient \(\nabla f = (\partial_1 f, \dots, \partial_n f)\). En dérivant une fois de plus, on obtient les dérivées partielles d'ordre deux et la matrice hessienne symétrique.
Définition — Classe \(\mathcal{C}^2\)
Une fonction \(f\) est de classe \(\mathcal{C}^2\) sur un ouvert \(\Omega\) lorsqu'elle est \(\mathcal{C}^1\) et que chaque dérivée partielle première \(\partial_i f\) est elle-même \(\mathcal{C}^1\) ; de façon équivalente, toutes les dérivées partielles d'ordre deux \(\partial^2_{i,j} f = \partial_i(\partial_j f)\) existent et sont continues sur \(\Omega\). Alors \(\mathcal{C}^2 \Rightarrow \mathcal{C}^1 \Rightarrow\) continue. Exemple
Tout polynôme en \((x_1, \dots, x_n)\) est \(\mathcal{C}^2\) sur \(\mathbb{R}^n\). Sommes, produits, composées et (là où le dénominateur ne s'annule pas) quotients de fonctions \(\mathcal{C}^2\) sont \(\mathcal{C}^2\) ; ainsi \(f(x, y) = e^{-(x^2 + y^2)}\) est \(\mathcal{C}^2\) sur \(\mathbb{R}^2\). Théorème — Schwarz
Résultat admis. Si \(f\) est de classe \(\mathcal{C}^2\) sur \(\Omega\), alors pour tous \(i, j\) et tout \(a \in \Omega\), $$ \partial^2_{i,j} f(a) = \partial^2_{j,i} f(a). $$ Définition — Matrice hessienne
La matrice hessienne d'une fonction \(\mathcal{C}^2\) \(f\) en \(a \in \Omega\) est $$ \nabla^2 f(a) = \bigl( \partial^2_{i,j} f(a) \bigr)_{1 \le i, j \le n}. $$ Par Schwarz, c'est une matrice symétrique ; donc (théorème spectral du chapitre des endomorphismes symétriques) elle se diagonalise dans une base orthonormée de vecteurs propres, à valeurs propres réelles. Exemple
Pour \(f(x, y) = x^3 + y^3 - 3xy\), \(\nabla f(x, y) = (3x^2 - 3y,\ 3y^2 - 3x)\) et $$ \nabla^2 f(x, y) = \begin{pmatrix} 6x & -3 \\
-3 & 6y \end{pmatrix} $$ (le coefficient hors-diagonale \(\partial^2_{x,y} f = \partial^2_{y,x} f = -3\) par Schwarz). On retrouve cette fonction au \(\S\,3\). Méthode — Calculer le gradient et la hessienne
Lister les dérivées premières \(\partial_i f\) pour former le gradient \(\nabla f\) ; puis les dérivées secondes \(\partial^2_{i,j} f\) pour former la matrice symétrique \(\nabla^2 f\). Schwarz divise le travail par deux : calculer la diagonale et les coefficients au-dessus, et recopier par symétrie. Compétences à pratiquer
- Calculer le gradient et la hessienne
II.2
Le développement de Taylor d'ordre deux
La hessienne est le coefficient d'ordre deux du développement de Taylor. La forme quadratique qu'elle définit contrôle l'allure locale du graphe au voisinage d'un point et — en un point critique — décide si ce point est un minimum, un maximum ou un point selle.
Définition — Forme quadratique de la hessienne
Pour \(a \in \Omega\) et un accroissement \(h \in \mathbb{R}^n\) écrit en colonne, la forme quadratique de la hessienne en \(a\) est $$ q_a(h) = {}^t h\, \nabla^2 f(a)\, h = \sum_{i=1}^n \sum_{j=1}^n \partial^2_{i,j} f(a)\, h_i h_j. $$ Dans une base orthonormée de vecteurs propres de \(\nabla^2 f(a)\) (valeurs propres \(\lambda_1, \dots, \lambda_n\)), si \(h\) a pour coordonnées \((h'_1, \dots, h'_n)\), alors \(q_a(h) = \sum_{k=1}^n \lambda_k h'^2_k\) (chapitre des endomorphismes symétriques). Théorème — Développement de Taylor d'ordre deux
Résultat admis. Soit \(f\) de classe \(\mathcal{C}^2\) sur l'ouvert \(\Omega\) et \(a \in \Omega\). Il existe \(r > 0\) avec \(\mathcal{B}_o(a, r) \subset \Omega\), et pour \(\|h\| < r\) (de sorte que \(a + h \in \Omega\)), $$ f(a + h) = f(a) + \langle \nabla f(a), h\rangle + \tfrac{1}{2} q_a(h) + \|h\|^2 \varepsilon(h), \qquad \varepsilon(h) \xrightarrow[h \to 0]{} 0. $$ La partie principale \(f(a) + \langle \nabla f(a), h\rangle + \tfrac{1}{2} q_a(h)\) (le polynôme de Taylor d'ordre deux) est unique. Exemple
Écrire le développement de Taylor d'ordre deux de \(f(x, y) = \ln x + \ln y - xy^2\) en \(a = (1, 1)\).
\(f(1, 1) = -1\). Le gradient est \(\nabla f = (\tfrac1x - y^2,\ \tfrac1y - 2xy)\), donc \(\nabla f(1,1) = (0, -1)\). La hessienne est \(\nabla^2 f = \begin{psmallmatrix} -1/x^2 & -2y \\ -2y & -1/y^2 - 2x \end{psmallmatrix}\), donc \(\nabla^2 f(1,1) = \begin{psmallmatrix} -1 & -2 \\ -2 & -3 \end{psmallmatrix}\). Avec \(h = (h_1, h_2)\), $$ f(1 + h_1, 1 + h_2) = -1 - h_2 + \tfrac{1}{2}\bigl( -h_1^2 - 4 h_1 h_2 - 3 h_2^2 \bigr) + \|h\|^2 \varepsilon(h). $$
Compétences à pratiquer
- Écrire un développement de Taylor d'ordre deux
III
Extrema libres
III.1
Points critiques et condition d'ordre deux
Rappel du chapitre de calcul à plusieurs variables : sur un ouvert, un extremum ne peut se produire qu'en un point critique, où \(\nabla f = 0\) (condition du premier ordre). La réciproque est fausse. Les valeurs propres de la hessienne décident maintenant de la nature de chaque point critique non dégénéré.
Proposition — Condition nécessaire du premier ordre
Rappel. Si \(f\) est de classe \(\mathcal{C}^1\) sur un ouvert \(\Omega\) et admet un extremum local en \(a \in \Omega\), alors \(\nabla f(a) = 0\). La réciproque est fausse (par exemple \(x \mapsto x^3\) en \(0\)), et le caractère ouvert de \(\Omega\) est essentiel (sur \([-1, 1]\), \(x \mapsto x^2\) a des maxima en \(\pm 1\), qui ne sont pas des points critiques). Définition — Point critique et point selle
Un point \(a \in \Omega\) est un point critique de \(f\) lorsque \(\nabla f(a) = 0\). Un point critique qui n'est ni un minimum local ni un maximum local est appelé point selle (ou point col). Théorème — Condition d'ordre deux pour un extremum local
Résultat admis. Soit \(f\) de classe \(\mathcal{C}^2\) sur l'ouvert \(\Omega\) et \(a\) un point critique de \(f\). - Si \(\mathrm{Sp}\bigl( \nabla^2 f(a) \bigr) \subset \mathbb{R}_+^*\) (toutes les valeurs propres \(> 0\)), alors \(f\) a un minimum local en \(a\).
- Si \(\mathrm{Sp}\bigl( \nabla^2 f(a) \bigr) \subset \mathbb{R}_-^*\) (toutes les valeurs propres \(< 0\)), alors \(f\) a un maximum local en \(a\).
- Si \(\nabla^2 f(a)\) a une valeur propre strictement positive et une strictement négative, alors \(a\) est un point selle (pas d'extremum local).
Pourquoi la hessienne décide
Au voisinage d'un point critique, \(\nabla f(a) = 0\), donc le développement de Taylor d'ordre deux donne \(f(a + h) - f(a) \approx \tfrac{1}{2} q_a(h)\), et \(q_a(h) = \sum_k \lambda_k h'^2_k\) garde le signe des valeurs propres (chapitre des endomorphismes symétriques) : toutes positives \(\Rightarrow\) l'accroissement est positif (minimum), toutes négatives \(\Rightarrow\) maximum, des deux signes \(\Rightarrow\) l'accroissement change de signe (point selle). C'est l'heuristique derrière le théorème admis.
Sur les lignes de niveau, un minimum (ou maximum) apparaît comme des courbes fermées emboîtées autour du point, tandis qu'un point selle montre des courbes qui se croisent — le graphe monte dans une direction et descend dans une autre. 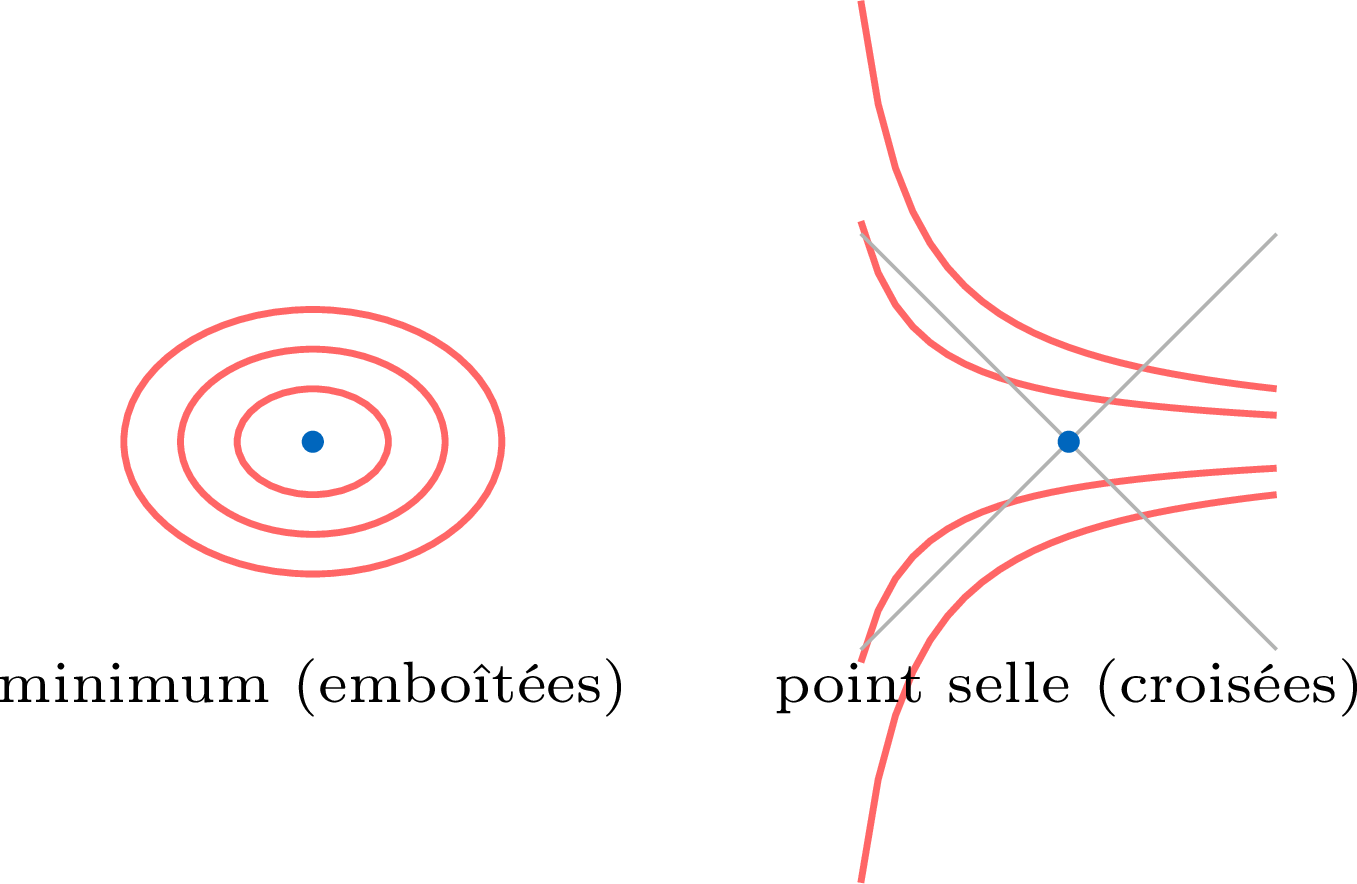
Compétences à pratiquer
- Déterminer et classer les points critiques
III.2
Méthode, exemples et extrema globaux sur un ouvert convexe
Les conditions du premier et du second ordre s'assemblent en une seule procédure : résoudre \(\nabla f = 0\), puis lire les signes des valeurs propres de la hessienne en chaque point critique. La conclusion est locale ; mais sur un ouvert convexe, contrôler le signe de la hessienne partout l'élève en un extremum global.
Méthode — Déterminer les extrema libres
Sur un ouvert \(\Omega\) avec \(f\) de classe \(\mathcal{C}^2\) : - justifier (si ce n'est pas donné) que \(\Omega\) est ouvert et \(f\) de classe \(\mathcal{C}^2\) ;
- résoudre \(\nabla f(x) = 0\) pour les points critiques ;
- calculer \(\nabla^2 f\) en chaque point critique et déterminer ses valeurs propres ;
- lire la nature : toutes les valeurs propres \(> 0\) minimum, toutes \(< 0\) maximum, des deux signes point selle.
Exemple
Déterminer et classer les points critiques de \(f(x, y) = x^3 + y^3 - 3xy\) sur \(\mathbb{R}^2\).
\(\mathbb{R}^2\) est ouvert et \(f\) est polynomiale, donc \(\mathcal{C}^2\). On résout \(\nabla f = (3x^2 - 3y,\ 3y^2 - 3x) = 0\) : \(y = x^2\) et \(x = y^2\), donc \(x = x^4\), soit \(x(x^3 - 1) = 0\), d'où \(x = 0\) (\(y = 0\)) ou \(x = 1\) (\(y = 1\)). Points critiques \((0, 0)\) et \((1, 1)\). À partir de \(\nabla^2 f = \begin{psmallmatrix} 6x & -3 \\ -3 & 6y \end{psmallmatrix}\) : $$ \begin{aligned} \nabla^2 f(0, 0) &= \begin{psmallmatrix} 0 & -3 \\
-3 & 0 \end{psmallmatrix}, && \text{valeurs propres } 3, -3 \text{ (deux signes)} \Rightarrow \text{point selle} ; \\
\nabla^2 f(1, 1) &= \begin{psmallmatrix} 6 & -3 \\
-3 & 6 \end{psmallmatrix}, && \text{valeurs propres } 9, 3 > 0 \Rightarrow \text{minimum local}. \end{aligned} $$
Définition — Partie convexe
Un sous-ensemble \(E\) de \(\mathbb{R}^n\) est convexe lorsque, pour tous \(x, y \in E\) et tout \(\lambda \in [0, 1]\), le point \(\lambda x + (1 - \lambda) y\) appartient à \(E\) (le segment \([x, y]\) reste dans \(E\)). Exemple
Toute boule (ouverte ou fermée) et \(\mathbb{R}^n\) lui-même sont convexes ; dans \(\mathbb{R}\) les convexes sont exactement les intervalles. L'ensemble \(\mathbb{R}^2 \setminus \{(0,0)\}\) n'est pas convexe. Théorème — Condition suffisante d'extremum global sur un ouvert convexe
Résultat admis. Soit \(f\) de classe \(\mathcal{C}^2\) sur un ouvert convexe \(\Omega\) et \(a\) un point critique de \(f\). - Si \(\mathrm{Sp}\bigl( \nabla^2 f(x) \bigr) \subset \mathbb{R}_+\) pour tout \(x \in \Omega\), alors \(f\) a un minimum global en \(a\).
- Si \(\mathrm{Sp}\bigl( \nabla^2 f(x) \bigr) \subset \mathbb{R}_-\) pour tout \(x \in \Omega\), alors \(f\) a un maximum global en \(a\).
Exemple
Montrer que \(f(x, y) = x^2 + y^2 - xy + x\) a un minimum global sur \(\mathbb{R}^2\) et le déterminer.
\(\mathbb{R}^2\) est un ouvert convexe. \(\nabla f = (2x - y + 1,\ 2y - x)\), et \(\nabla^2 f = \begin{psmallmatrix} 2 & -1 \\ -1 & 2 \end{psmallmatrix}\) est constante, de valeurs propres \(3\) et \(1\), toutes deux \(> 0\) en tout point. En résolvant \(\nabla f = 0\) : \(x = 2y\) et \(2(2y) - y + 1 = 0\), donc \(y = -\tfrac{1}{3}\), \(x = -\tfrac{2}{3}\). Par le critère sur l'ouvert convexe, \(f\) a un minimum global en \(\bigl( -\tfrac{2}{3}, -\tfrac{1}{3} \bigr)\), de valeur \(f\bigl( -\tfrac{2}{3}, -\tfrac{1}{3} \bigr) = -\tfrac{1}{3}\).
Méthode — Python — TP Thème 2 : visualiser les extrema
Un tracé de surface et ses lignes de niveau révèlent les points critiques : un minimum est au fond d'une cuvette (lignes de niveau emboîtées), un point selle à un col (lignes de niveau croisées). Avec \verb|matplotlib| : \begin{verbatim} import numpy as np import matplotlib.pyplot as plt # f(x, y) = x^3 + y^3 - 3xy sur une grille x = np.linspace(-2, 2, 200) y = np.linspace(-2, 2, 200) X, Y = np.meshgrid(x, y) Z = X**3 + Y**3 - 3*X*Y # lignes de niveau et les deux points critiques plt.contour(X, Y, Z, levels=30) plt.plot([0, 1], [0, 1], "ro") # (0,0) point selle, (1,1) minimum plt.show() \end{verbatim} Compétences à pratiquer
- Déterminer les extrema globaux sur un ouvert convexe
IV
Optimisation sous contrainte
IV.1
Extrema globaux sur un fermé borné
Sur un fermé borné, le théorème des bornes atteintes garantit l'existence des extrema ; pour les localiser, on partage l'ensemble en son intérieur ouvert (où la condition du premier ordre s'applique) et son bord (étudié à la main), puis on compare.
Méthode — Extrema globaux sur un fermé borné
- existence : \(f\) continue sur le fermé borné non vide \(A\) a des extrema globaux (théorème des bornes atteintes) ;
- partager \(A\) en son intérieur \(\Omega\) et son bord — pour les ensembles standard considérés, définis par des inégalités larges, l'intérieur est le même ensemble avec les inégalités rendues strictes ; déterminer les points critiques de \(f\) dans \(\Omega\) (omettre si \(\Omega\) est vide) ;
- étudier \(f\) sur le bord « à la main » (souvent un problème à une variable ou paramétré) ;
- comparer les valeurs de \(f\) aux points critiques intérieurs et aux candidats du bord pour identifier le max et le min globaux.
Exemple
Déterminer les extrema globaux de \(f(x, y) = x^2 + y^2\) sur le disque fermé \(\mathcal{B}_f(0, 1)\).
\(\mathcal{B}_f(0, 1) = \{x^2 + y^2 \le 1\}\) est fermé borné, et \(f\) est continue, donc les extrema globaux existent. Intérieur \(\{x^2 + y^2 < 1\}\) : \(\nabla f = (2x, 2y) = 0\) donne l'unique point critique \((0, 0)\), avec \(f(0,0) = 0\). Bord \(\{x^2 + y^2 = 1\}\) : \(f = 1\) y est constante. En comparant, \(f\) a un minimum global \(0\) au centre \((0,0)\) et un maximum global \(1\) en tout point du cercle bord.
Compétences à pratiquer
- Optimiser sur un fermé borné
IV.2
Contraintes d'égalités linéaires : substitution et multiplicateurs de Lagrange
Une contrainte d'égalités linéaires \(\mathcal{C} = \{x : g_i(x) = b_i,\ 1 \le i \le p\}\), chaque \(g_i\) étant une forme linéaire, décrit un sous-espace affine : en rappelant le chapitre des systèmes linéaires, \(\mathcal{C} = x_0 + H\) où \(x_0\) est une solution et \(H\) (l'espace des solutions du système homogène \(g_i(x) = 0\)) est un sous-espace. Deux techniques optimisent \(f\) sur \(\mathcal{C}\) : la substitution et les multiplicateurs de Lagrange.
Définition — Extremum sous contrainte
\(f\) (définie sur un ouvert \(\Omega\)) a un extremum en \(a\) sous la contrainte \(\mathcal{C}\) (avec \(a \in \mathcal{C} \cap \Omega\)) lorsqu'elle a un extremum en \(a\) pour sa restriction à \(\mathcal{C} \cap \Omega\). Méthode — Substitution / paramétrage — la technique par défaut
Si la contrainte linéaire permet d'exprimer certaines variables en fonction des autres, substituer pour se ramener à un problème d'extremum libre à moins de variables (puis appliquer le \(\S\,3\)). Le problème réduit vit sur l'espace des paramètres (un ouvert de celui-ci) ; vérifier que le domaine réduit est ouvert, et reporter dans le problème réduit tout bord de l'ensemble initial. Exemple
Déterminer les extrema de \(f(x, y, z) = x^2 - y^2 - 2z^2\) sous la contrainte \(x + z = 1\).
On substitue \(z = 1 - x\) : sur la contrainte, \(f\) devient \(g(x, y) = x^2 - y^2 - 2(1 - x)^2 = -x^2 - y^2 + 4x - 2\), problème libre sur \(\mathbb{R}^2\) (ouvert). \(\nabla g = (-2x + 4,\ -2y) = 0\) donne \((x, y) = (2, 0)\), et \(\nabla^2 g = \begin{psmallmatrix} -2 & 0 \\ 0 & -2 \end{psmallmatrix}\) a pour valeurs propres \(-2, -2 < 0\) : un maximum. Comme \(g(x, y) = -(x - 2)^2 - y^2 + 2 \le 2\), c'est un maximum global, de valeur \(2\), en \((x, y, z) = (2, 0, -1)\). Il n'y a pas de minimum sur la contrainte : \(g(x, y) = -(x-2)^2 - y^2 + 2 \to -\infty\) quand \(\|(x,y)\| \to +\infty\), donc \(f\) n'est pas minorée sur \(\mathcal{C}\).
Théorème — Lagrange — condition du premier ordre sous contrainte
Résultat admis. Soit \(f\) de classe \(\mathcal{C}^1\) sur un ouvert \(\Omega\) et \(\mathcal{C}\) la contrainte d'égalités linéaires ci-dessus. Si \(f\) a un extremum en \(a\) sous \(\mathcal{C}\), alors \(\nabla f(a) \in H^\perp = \mathrm{Vect}\bigl( \nabla g_1(a), \dots, \nabla g_p(a) \bigr)\) : il existe des réels \(\lambda_1, \dots, \lambda_p\) (les multiplicateurs de Lagrange) avec $$ \nabla f(a) = \sum_{i=1}^p \lambda_i\, \nabla g_i(a). $$ Un point vérifiant cela avec les contraintes est un point critique sous la contrainte. La condition est nécessaire, non suffisante.
Le lagrangien
Le système ci-dessus est celui des points stationnaires du lagrangien \(L(x, \lambda) = f(x) - \sum_{i=1}^p \lambda_i \bigl( g_i(x) - b_i \bigr)\) : annuler ses dérivées partielles en \(x\) et en \(\lambda\) redonne \(\nabla f = \sum \lambda_i \nabla g_i\) et les contraintes. C'est une notation commode, non une théorie à part.
Méthode — Points critiques sous contrainte linéaire par multiplicateurs
Écrire le système de \(n + p\) équations aux \(n + p\) inconnues \(x_1, \dots, x_n, \lambda_1, \dots, \lambda_p\) : $$ \nabla f(x) = \sum_{i=1}^p \lambda_i\, \nabla g_i(x) \quad (n \text{ équations}), \qquad g_i(x) = b_i \quad (p \text{ équations}), $$ et le résoudre ; ses solutions en \(x\) sont les points critiques de \(f\) sous la contrainte. Exemple
Déterminer les points critiques de \(f(x_1, \dots, x_n) = \sum_{k=1}^n x_k^2\) sous la contrainte \(\sum_{k=1}^n x_k = n\), et préciser leur nature.
Ici \(g(x) = \sum_k x_k\), \(\nabla g = (1, \dots, 1)\), et \(\nabla f = (2x_1, \dots, 2x_n)\). Le système de Lagrange \(\nabla f = \lambda \nabla g\) donne \(2 x_k = \lambda\) pour tout \(k\), donc tous les \(x_k = \tfrac{\lambda}{2}\) sont égaux ; la contrainte \(\sum_k x_k = n\) force alors \(n \cdot \tfrac{\lambda}{2} = n\), soit \(\lambda = 2\) et \(x_k = 1\). L'unique point critique est \((1, \dots, 1)\). En substituant \(x_n = n - \sum_{kminimum global, de valeur \(\sum_k 1 = n\). Pour \(n \ge 2\) il n'y a pas de maximum (la contrainte est non bornée et \(f \to +\infty\) dessus) ; pour \(n = 1\) la contrainte \(\{x_1 = 1\}\) est un point unique, où \(f\) est à la fois son minimum et son maximum.
Pour aller plus loin
Ce chapitre limite les contraintes aux égalités linéaires et s'arrête à la condition du premier ordre (Lagrange) ; les contraintes d'inégalités (conditions de Karush–Kuhn–Tucker) et les conditions du second ordre sous contrainte dépassent ce cours. Le fil des probabilités réutilise l'optimisation en aval : l'estimation du maximum de vraisemblance et la régression aux moindres carrés minimisent toutes deux une fonction objectif de plusieurs paramètres, exactement la machinerie construite ici.
Compétences à pratiquer
- Optimiser sous une contrainte linéaire
V
Pour aller plus loin
Compétences à pratiquer
- Problèmes de synthèse
Aller à la section