Éducation Nationale Française · ECGappliquées
Équations différentielles linéaires à coefficients constants
Une équation différentielle relie une fonction inconnue à ses dérivées. C'est le langage naturel de la dynamique en temps continu : une quantité dont le taux de variation est gouverné par sa valeur courante — un capital qui croît à taux fixe, un prix qui se rapproche d'un équilibre, une population modélisée en temps continu. Ce chapitre traite les deux seules familles au programme : les équations du premier ordre \(y' + ay = b(t)\) et celles du second ordre \(y'' + ay' + by = c\), toutes deux à coefficients constants \(a, b\) (des réels). Le principe directeur est toujours le même : la solution générale est une solution particulière plus la solution générale de l'équation homogène associée. On en déduit les trajectoires et les équilibres, vocabulaire des modèles économiques dynamiques.
Conventions utilisées dans tout le chapitre. \(I\) désigne un intervalle non vide de \(\mathbb{R}\) ; si aucun intervalle n'est précisé, \(I = \mathbb{R}\). L'inconnue est une fonction \(y\), notée \(y(t)\) ou \(y(x)\) ; \(y'\) et \(y''\) sont ses dérivées première et seconde. La lettre \(\mathrm{e}\) est la base de l'exponentielle népérienne, et \(\mathrm{e}^{rt}\) s'écrit avec un \(\mathrm{e}\) droit. On suppose connue la dérivée de \(t \mapsto \mathrm{e}^{rt}\), soit \(r\,\mathrm{e}^{rt}\), et la notion de primitive vue dans le cours précédent.
Conventions utilisées dans tout le chapitre. \(I\) désigne un intervalle non vide de \(\mathbb{R}\) ; si aucun intervalle n'est précisé, \(I = \mathbb{R}\). L'inconnue est une fonction \(y\), notée \(y(t)\) ou \(y(x)\) ; \(y'\) et \(y''\) sont ses dérivées première et seconde. La lettre \(\mathrm{e}\) est la base de l'exponentielle népérienne, et \(\mathrm{e}^{rt}\) s'écrit avec un \(\mathrm{e}\) droit. On suppose connue la dérivée de \(t \mapsto \mathrm{e}^{rt}\), soit \(r\,\mathrm{e}^{rt}\), et la notion de primitive vue dans le cours précédent.
I
Généralités sur les équations différentielles
I.1
Premières définitions
On commence par le vocabulaire. Une équation différentielle fait intervenir une fonction inconnue et une ou plusieurs de ses dérivées ; linéaire signifie que l'inconnue et ses dérivées n'apparaissent qu'à la puissance un, sans produit entre elles. L'équation est homogène lorsque son second membre est la fonction nulle. Une solution est une fonction vérifiant l'équation sur tout l'intervalle, et l'image d'une solution est sa trajectoire.
Définition — Équation différentielle, équation linéaire, homogène
Une équation différentielle est une équation reliant une fonction \(y\) (supposée assez régulière) et une ou plusieurs de ses dérivées. - Une équation différentielle linéaire d'ordre \(n\) est une équation de la forme $$a_n\, y^{(n)} + a_{n-1}\, y^{(n-1)} + \dots + a_1\, y' + a_0\, y = b,$$ où les coefficients \(a_0, \dots, a_n\) et le second membre \(b\) sont des fonctions définies et continues sur \(I\), avec \(a_n\) non nulle. Par convention l'inconnue et ses dérivées sont d'un côté, le reste de l'autre.
- L'équation est homogène (ou sans second membre) lorsque \(b\) est la fonction nulle.
Exemple
Les équations $$y' + 2y = 2x^2, \qquad y'' - 3y' + 2y = 0, \qquad y' - 5y = \cos x$$ sont linéaires (l'inconnue \(y\) et ses dérivées n'apparaissent qu'à la puissance un). La première a pour second membre \(2x^2\) ; la deuxième est homogène ; la troisième est linéaire aussi — la linéarité porte sur \(y\), non sur le second membre, donc n'importe quelle fonction continue comme \(\cos x\) y est permise. Exemple
Les équations $$y' + y^2 = 0, \qquad y' y = \mathrm{e}^{x}, \qquad \frac{y'}{y} = x$$ ne sont pas linéaires : la première a le carré \(y^2\), la deuxième un produit \(y' y\) de l'inconnue par sa dérivée, la troisième un quotient par \(y\). Aucune n'a la forme requise. Définition — Solution, trajectoire, équilibre
Soit une équation donnée sur \(I\). - Une solution est une fonction, assez régulière sur \(I\), qui vérifie l'égalité de fonctions sur \(I\). Résoudre l'équation, c'est trouver toutes ses solutions.
- Une trajectoire est la courbe d'une solution.
- Un équilibre est une solution constante.
Exemple
Prenons \((E): y' - 2y = 2x - 1\), d'inconnue \(y\) de classe \(\mathscr{C}^1\) sur \(\mathbb{R}\). La fonction \(f_p : x \mapsto -x\) est solution : en effet \(f_p'(x) - 2 f_p(x) = -1 - 2(-x) = 2x - 1\), ce qui est exactement le second membre. Pour l'équation homogène \((E_H): y' - 2y = 0\), la fonction \(x \mapsto \mathrm{e}^{2x}\) est solution, puisque sa dérivée est \(2\,\mathrm{e}^{2x}\) et \(2\,\mathrm{e}^{2x} - 2\,\mathrm{e}^{2x} = 0\). Compétences à pratiquer
- Reconnaître et vérifier
I.2
Structure de l'ensemble des solutions
La linéarité donne à l'ensemble des solutions une forme remarquable. Les solutions de l'équation homogène forment un espace vectoriel (elles sont stables par combinaison linéaire), et toute solution de l'équation complète s'obtient en ajoutant une solution particulière à la solution générale homogène. Ce seul principe organise tout le chapitre : résoudre l'homogène, trouver une solution particulière, les additionner.
Proposition — Structure de l'ensemble des solutions
Soit \((E)\) une équation différentielle linéaire et \((E_H)\) son équation homogène associée. Notons \(S_E\) et \(S_H\) leurs ensembles de solutions. Alors : - \(S_H\) est un espace vectoriel : la fonction nulle lui appartient, et toute combinaison linéaire de solutions de \((E_H)\) est encore solution de \((E_H)\).
- Si \(f_p\) est une solution particulière de \((E)\), alors $$S_E = \bigl\{\, f_p + f_H \ \mid\ f_H \in S_H \,\bigr\}.$$ Autrement dit : solution générale \(=\) une solution particulière \(+\) solution générale de l'équation homogène.
On démontre le résultat pour une équation du premier ordre normalisée \((E): y' + ay = b\) avec \(a \in \mathbb{R}\) et \(b\) continue sur \(I\) ; le cas général est analogue.
- \(S_H\) est un espace vectoriel. La fonction nulle vérifie \(0' + a\cdot 0 = 0\), donc appartient à \(S_H\). Soient \(f, g \in S_H\) et \(\lambda, \mu \in \mathbb{R}\). Alors \(\lambda f + \mu g\) est dérivable et, par linéarité de la dérivation, $$\begin{aligned} (\lambda f + \mu g)' + a(\lambda f + \mu g) &= \lambda f' + \mu g' + a\lambda f + a\mu g \\ &= \lambda\,(f' + af) + \mu\,(g' + ag) && \text{(on regroupe les termes)} \\ &= \lambda \cdot 0 + \mu \cdot 0 && \text{(\(f, g \in S_H\))} \\ &= 0. \end{aligned}$$ Donc \(\lambda f + \mu g \in S_H\) : l'ensemble est stable par combinaison linéaire.
- Forme de \(S_E\). Soit \(f_p \in S_E\) fixée. Pour toute fonction \(y\), $$\begin{aligned} y \in S_E \ &\Longleftrightarrow\ y' + ay = b \\ &\Longleftrightarrow\ (y - f_p)' + a(y - f_p) = b - b && \text{(\(f_p\) vérifie \((E)\))} \\ &\Longleftrightarrow\ y - f_p \in S_H \\ &\Longleftrightarrow\ y = f_p + f_H \ \text{ pour un } f_H \in S_H. \end{aligned}$$ C'est exactement la description annoncée de \(S_E\).
Proposition — Principe de superposition
Considérons deux équations de même membre de gauche mais de seconds membres différents : $$(E_1): a_n y^{(n)} + \dots + a_0 y = b_1 \qquad\text{et}\qquad (E_2): a_n y^{(n)} + \dots + a_0 y = b_2.$$ Si \(f_1\) est une solution particulière de \((E_1)\) et \(f_2\) une solution particulière de \((E_2)\), alors pour tous \(\lambda_1, \lambda_2 \in \mathbb{R}\) la fonction \(\lambda_1 f_1 + \lambda_2 f_2\) est une solution particulière de $$a_n y^{(n)} + \dots + a_0 y = \lambda_1 b_1 + \lambda_2 b_2.$$ Exemple
Une solution particulière de \(y' + y = 1\) est la fonction constante \(f_1 : x \mapsto 1\). Une solution particulière de \(y' + y = x\) est \(f_2 : x \mapsto x - 1\) (vérification : \(1 + (x-1) = x\)). Par superposition, une solution particulière de \(y' + y = 3 + 2x\) est \(3 f_1 + 2 f_2 : x \mapsto 3 \cdot 1 + 2(x-1) = 2x + 1\). Exemple
La superposition découpe un second membre compliqué en morceaux simples. Pour traiter \(y'' - 4y = 5 + 8x\), on cherche séparément une solution particulière de \(y'' - 4y = 5\) (la constante \(x \mapsto -\tfrac54\) convient, car \(-4 \cdot (-\tfrac54) = 5\)) et de \(y'' - 4y = 8x\) (on essaie \(x \mapsto -2x\), car \(-4 \cdot (-2x) = 8x\)), puis on additionne : \(x \mapsto -\tfrac54 - 2x\) résout l'équation complète. Compétences à pratiquer
- Solution particulière et superposition
II
Équations linéaires du premier ordre à coefficients constants
II.1
Résolution de \(y' + ay \equal b\)
On se spécialise maintenant à la première famille du programme : les équations d'ordre un à coefficient constant. En divisant par le coefficient dominant, toute telle équation se ramène à la forme normalisée \(y' + ay = b\), avec \(a\) réel et \(b\) une fonction continue. Suivant le principe de structure, on résout d'abord l'équation homogène \(y' + ay = 0\) — ses solutions sont les exponentielles \(x \mapsto \lambda\,\mathrm{e}^{-ax}\) — puis on cherche une solution particulière.
Définition — Équation linéaire du premier ordre à coefficient constant
Une équation différentielle linéaire du premier ordre à coefficients constants est une équation \(a_1 y' + a_0 y = b\) avec \(a_0, a_1 \in \mathbb{R}\), \(a_1 \neq 0\), et \(b\) continue sur \(I\). La division par \(a_1\) la normalise en $$y' + ay = \tilde{b}, \qquad a = \frac{a_0}{a_1} \in \mathbb{R}, \quad \tilde{b} = \frac{b}{a_1}.$$ Pour alléger les notations on note encore \(b\) le second membre normalisé \(\tilde b\). Désormais toute équation du premier ordre est supposée normalisée ; si elle ne l'est pas, la première étape est toujours de la normaliser. Théorème — Résolution de \(y' + ay \equal 0\)
Soit \(a \in \mathbb{R}\). Une fonction \(f\) est solution de l'équation homogène \(y' + ay = 0\) si et seulement s'il existe un réel \(\lambda\) tel que \(f(x) = \lambda\,\mathrm{e}^{-ax}\) pour tout \(x \in I\). Autrement dit, l'ensemble des solutions de \(y' + ay = 0\) est $$\bigl\{\, x \mapsto \lambda\,\mathrm{e}^{-ax} \ \mid\ \lambda \in \mathbb{R} \,\bigr\}.$$
On démontre l'équivalence par double implication.
- (\(\Leftarrow\)) Supposons \(f(x) = \lambda\,\mathrm{e}^{-ax}\) pour un réel \(\lambda\). Alors \(f\) est dérivable et, pour tout \(x\), $$f'(x) + a f(x) = -a\lambda\,\mathrm{e}^{-ax} + a\lambda\,\mathrm{e}^{-ax} = 0,$$ donc \(f\) vérifie \(y' + ay = 0\).
- (\(\Rightarrow\)) Supposons \(f\) solution de \(y' + ay = 0\). Posons \(g(x) = f(x)\,\mathrm{e}^{ax}\). Alors \(g\) est dérivable et $$\begin{aligned} g'(x) &= f'(x)\,\mathrm{e}^{ax} + f(x)\,a\,\mathrm{e}^{ax} \\ &= \mathrm{e}^{ax}\,\bigl(f'(x) + a f(x)\bigr) && \text{(on factorise \(\mathrm{e}^{ax}\))} \\ &= \mathrm{e}^{ax} \cdot 0 = 0 && \text{(\(f\) vérifie l'équation).} \end{aligned}$$ Une fonction de dérivée nulle sur un intervalle est constante, donc \(g(x) = \lambda\) pour un réel \(\lambda\), c'est-à-dire \(f(x)\,\mathrm{e}^{ax} = \lambda\), d'où \(f(x) = \lambda\,\mathrm{e}^{-ax}\).
Exemple
Les solutions de \(y' + 2y = 0\) sont les fonctions \(x \mapsto \lambda\,\mathrm{e}^{-2x}\), \(\lambda \in \mathbb{R}\) (ici \(a = 2\), donc \(-a = -2\)). Les solutions de \(y' - 3y = 0\) sont les fonctions \(x \mapsto \lambda\,\mathrm{e}^{3x}\), \(\lambda \in \mathbb{R}\) (ici \(a = -3\), donc \(-a = 3\)). Exemple
Résolvons \(y' - 3y = 6\). L'équation homogène \(y' - 3y = 0\) a pour solutions \(x \mapsto \lambda\,\mathrm{e}^{3x}\). Pour une solution particulière, le second membre est constant, on essaie donc une constante \(x \mapsto c\) : \(0 - 3c = 6\) donne \(c = -2\). Par le principe de structure l'ensemble des solutions est $$\bigl\{\, x \mapsto -2 + \lambda\,\mathrm{e}^{3x} \ \mid\ \lambda \in \mathbb{R} \,\bigr\}.$$ Exemple
Résolvons \(y' + y = x + 1\). Les solutions homogènes sont \(x \mapsto \lambda\,\mathrm{e}^{-x}\). Le second membre est affine, on essaie donc une solution particulière affine \(x \mapsto \alpha x + \beta\) : \(y' + y = \alpha + \alpha x + \beta = \alpha x + (\alpha + \beta)\), qui vaut \(x + 1\) lorsque \(\alpha = 1\) et \(\alpha + \beta = 1\), soit \(\beta = 0\). Donc \(x \mapsto x\) convient, et $$\bigl\{\, x \mapsto x + \lambda\,\mathrm{e}^{-x} \ \mid\ \lambda \in \mathbb{R} \,\bigr\}$$ est l'ensemble des solutions. Méthode — Résoudre \(y' + ay \equal b\)
- Normaliser pour que le coefficient de \(y'\) soit \(1\) : \(y' + ay = b\).
- Équation homogène. Écrire ses solutions \(x \mapsto \lambda\,\mathrm{e}^{-ax}\), \(\lambda \in \mathbb{R}\) (attention au signe : \(-a\)).
- Solution particulière. En chercher une de la même forme que le second membre \(b\) :
- si \(b\) est constant égal à \(k\), essayer la constante \(x \mapsto k/a\) (valable si \(a \neq 0\)) ;
- si \(b\) est un polynôme de degré \(d\), essayer un polynôme de degré \(d\) lorsque \(a \neq 0\) ; dans le cas particulier \(a = 0\) l'équation est \(y' = b\), résolue directement en prenant une primitive (un polynôme de degré \(d+1\)) ;
- sinon suivre la forme suggérée par l'énoncé.
- Conclure : l'ensemble des solutions est \(\{\, x \mapsto f_p(x) + \lambda\,\mathrm{e}^{-ax} \mid \lambda \in \mathbb{R} \,\}\).
Compétences à pratiquer
- Équation homogène et second membre constant
II.2
Problème de Cauchy et trajectoires
Une équation du premier ordre a une infinité de solutions, une par valeur de \(\lambda\). Ajouter une seule condition initiale \(y(x_0) = y_0\) en sélectionne exactement une : c'est le problème de Cauchy, forme mathématique de « connaissant l'état d'aujourd'hui, prédire la trajectoire ». Géométriquement, fixer un point d'une trajectoire fixe toute la trajectoire — donc deux trajectoires distinctes ne se rencontrent jamais.
Théorème — Problème de Cauchy, premier ordre
Soient \(a \in \mathbb{R}\) et \(b\) continue sur \(I\). Pour tout \(x_0 \in I\) et tout \(y_0 \in \mathbb{R}\), le problème de Cauchy $$\begin{cases} y' + ay = b \\
y(x_0) = y_0 \end{cases}$$ admet une et une seule solution sur \(I\). Exemple
Résolvons le problème de Cauchy \(y' - 3y = 6\) avec \(y(0) = 1\). D'après l'exemple ci-dessus la solution générale est \(x \mapsto -2 + \lambda\,\mathrm{e}^{3x}\). La condition \(y(0) = 1\) donne \(-2 + \lambda = 1\), donc \(\lambda = 3\). L'unique solution est $$x \mapsto -2 + 3\,\mathrm{e}^{3x}.$$ Proposition — Les trajectoires ne se croisent pas
Pour une équation linéaire du premier ordre, deux trajectoires distinctes sont d'intersection vide : si deux solutions coïncident en un point, elles sont égales partout. Autrement dit, par chaque point du plan passe exactement une trajectoire.
Si deux solutions \(f\) et \(g\) vérifient \(f(x_0) = g(x_0)\) en un point \(x_0\), alors toutes deux résolvent le même problème de Cauchy (même équation, même condition initiale \(y(x_0) = f(x_0)\)). Par l'unicité du théorème de Cauchy, \(f = g\) sur \(I\). Donc deux solutions qui se rencontrent en un point coïncident partout ; par contraposée, deux trajectoires distinctes ne se rencontrent jamais.
Méthode — Résoudre un problème de Cauchy
- Résoudre l'équation différentielle : obtenir la solution générale dépendant de \(\lambda\).
- Imposer la condition initiale \(y(x_0) = y_0\) pour obtenir une équation en \(\lambda\).
- Résoudre en \(\lambda\) et écrire l'unique solution.
Compétences à pratiquer
- Imposer une condition initiale
III
Équations linéaires du second ordre à coefficients constants
III.1
Résolution de \(y'' + ay' + by \equal c\)
La seconde famille du programme est \(y'' + ay' + by = c\) avec \(a, b\) des constantes réelles. Les solutions homogènes sont à nouveau des exponentielles, mais les bons exposants sont maintenant les racines d'un polynôme de degré deux, l'équation caractéristique \(r^2 + ar + b = 0\). À ce niveau on ne traite que le cas où cette équation a des racines réelles : deux racines réelles distinctes (discriminant \(\Delta > 0\)), ou une racine réelle double (\(\Delta = 0\)).
Définition — Équation du second ordre, équation caractéristique
Une équation différentielle linéaire du second ordre à coefficients constants est une équation \(a_2 y'' + a_1 y' + a_0 y = b\) à coefficients réels, \(a_2 \neq 0\), normalisée en $$y'' + ay' + by = c, \qquad a, b \in \mathbb{R}, \ c \text{ continue sur } I.$$ Son équation caractéristique est l'équation de degré deux $$r^2 + ar + b = 0, \qquad r \in \mathbb{R}.$$ Théorème — Résolution de \(y'' + ay' + by \equal 0\) (racines réelles)
Soient \(a, b \in \mathbb{R}\) et \(\Delta\) le discriminant de l'équation caractéristique \(r^2 + ar + b = 0\). - Si \(\Delta > 0\), l'équation caractéristique a deux racines réelles distinctes \(r_1, r_2\), et l'ensemble des solutions de \(y'' + ay' + by = 0\) est $$\bigl\{\, x \mapsto \lambda\,\mathrm{e}^{r_1 x} + \mu\,\mathrm{e}^{r_2 x} \ \mid\ (\lambda, \mu) \in \mathbb{R}^2 \,\bigr\}.$$
- Si \(\Delta = 0\), l'équation caractéristique a une racine réelle double \(r_0\), et l'ensemble des solutions est $$\bigl\{\, x \mapsto (\lambda x + \mu)\,\mathrm{e}^{r_0 x} \ \mid\ (\lambda, \mu) \in \mathbb{R}^2 \,\bigr\}.$$
On vérifie dans le cas \(\Delta > 0\) que \(x \mapsto \lambda\,\mathrm{e}^{r_1 x} + \mu\,\mathrm{e}^{r_2 x}\) est solution ; la réciproque (qu'il n'y en a pas d'autres) est admise. Soient \(r_1, r_2\) les deux racines, de sorte que \(r_i^2 + a r_i + b = 0\) pour \(i \in \{1, 2\}\). Pour \(f(x) = \lambda\,\mathrm{e}^{r_1 x} + \mu\,\mathrm{e}^{r_2 x}\), $$\begin{aligned} f''(x) + a f'(x) + b f(x) &= \lambda\,r_1^2\,\mathrm{e}^{r_1 x} + \mu\,r_2^2\,\mathrm{e}^{r_2 x} + a\bigl(\lambda r_1 \mathrm{e}^{r_1 x} + \mu r_2 \mathrm{e}^{r_2 x}\bigr) + b\bigl(\lambda \mathrm{e}^{r_1 x} + \mu \mathrm{e}^{r_2 x}\bigr) \\
&= \lambda\,\mathrm{e}^{r_1 x}\,(r_1^2 + a r_1 + b) + \mu\,\mathrm{e}^{r_2 x}\,(r_2^2 + a r_2 + b) && \text{(on regroupe par exponentielle)} \\
&= \lambda\,\mathrm{e}^{r_1 x} \cdot 0 + \mu\,\mathrm{e}^{r_2 x} \cdot 0 && \text{(\(r_1, r_2\) racines)} \\
&= 0. \end{aligned}$$ Donc toute telle fonction est solution. Le même calcul avec \(r_1 = r_2 = r_0\), complété par la solution supplémentaire \(x \mapsto x\,\mathrm{e}^{r_0 x}\), traite le cas \(\Delta = 0\).
Exemple
Résolvons \(y'' - y' - 6y = 0\). L'équation caractéristique est \(r^2 - r - 6 = 0\), de discriminant \(\Delta = 1 + 24 = 25 > 0\) et de racines \(r = \frac{1 \pm 5}{2}\), soit \(r_1 = 3\) et \(r_2 = -2\). L'ensemble des solutions est $$\bigl\{\, x \mapsto \lambda\,\mathrm{e}^{3x} + \mu\,\mathrm{e}^{-2x} \ \mid\ (\lambda, \mu) \in \mathbb{R}^2 \,\bigr\}.$$ Exemple
Résolvons \(y'' + 2y' + y = 0\). L'équation caractéristique \(r^2 + 2r + 1 = 0\) s'écrit \((r+1)^2 = 0\), donc \(\Delta = 0\) et la racine double est \(r_0 = -1\). L'ensemble des solutions est $$\bigl\{\, x \mapsto (\lambda x + \mu)\,\mathrm{e}^{-x} \ \mid\ (\lambda, \mu) \in \mathbb{R}^2 \,\bigr\}.$$ Exemple
Résolvons \(y'' - 4y = 4x + 1\). L'équation homogène \(y'' - 4y = 0\) a pour équation caractéristique \(r^2 - 4 = 0\), de racines \(r_1 = 2\), \(r_2 = -2\), d'où les solutions homogènes \(x \mapsto \lambda\,\mathrm{e}^{2x} + \mu\,\mathrm{e}^{-2x}\). Par superposition, une solution particulière de \(y'' - 4y = 1\) est \(x \mapsto -\tfrac14\) (constante), et de \(y'' - 4y = 4x\) est \(x \mapsto -x\) ; en additionnant on obtient la solution particulière \(x \mapsto -\tfrac14 - x\). L'ensemble des solutions est $$\bigl\{\, x \mapsto -\tfrac14 - x + \lambda\,\mathrm{e}^{2x} + \mu\,\mathrm{e}^{-2x} \ \mid\ (\lambda, \mu) \in \mathbb{R}^2 \,\bigr\}.$$ Méthode — Résoudre \(y'' + ay' + by \equal c\)
- Normaliser en \(y'' + ay' + by = c\).
- Équation caractéristique. Écrire \(r^2 + ar + b = 0\) et calculer \(\Delta\). Si \(\Delta > 0\), prendre les deux racines \(r_1, r_2\) et les solutions homogènes \(x \mapsto \lambda\,\mathrm{e}^{r_1 x} + \mu\,\mathrm{e}^{r_2 x}\) ; si \(\Delta = 0\), prendre la racine double \(r_0\) et les solutions \(x \mapsto (\lambda x + \mu)\,\mathrm{e}^{r_0 x}\).
- Solution particulière. Si \(c\) est constant égal à \(k\), essayer \(x \mapsto k/b\) (valable si \(b \neq 0\)) ; si \(c\) est un polynôme et \(b \neq 0\), essayer un polynôme de même degré (si \(b = 0\), augmenter le degré d'essai pour compenser le terme \(y\) manquant) ; utiliser la superposition pour une somme.
- Conclure en ajoutant la solution particulière à la solution générale homogène.
Compétences à pratiquer
- Équation caractéristique et solutions homogènes
III.2
Problème de Cauchy et équilibre
Comme au premier ordre, une équation du second ordre a une infinité de solutions — désormais une famille à deux paramètres \((\lambda, \mu)\) — et deux conditions initiales \(y(x_0) = y_0\) et \(y'(x_0) = z_0\) en sélectionnent exactement une. On termine par la notion d'équilibre : une trajectoire constante, vers laquelle se stabilisent les trajectoires convergentes. C'est le langage des modèles économiques dynamiques comme le modèle de croissance de Solow, où l'équilibre est l'état de long terme dont l'économie s'approche.
Théorème — Problème de Cauchy, second ordre
Soient \(a, b \in \mathbb{R}\) et \(c\) continue sur \(I\). Pour tout \(x_0 \in I\) et tous \(y_0, z_0 \in \mathbb{R}\), le problème de Cauchy $$\begin{cases} y'' + ay' + by = c \\
y(x_0) = y_0, \quad y'(x_0) = z_0 \end{cases}$$ admet une et une seule solution sur \(I\). Exemple
Résolvons le problème de Cauchy \(y'' + y' - 2y = 1 - 2x\) avec \(y(0) = 0\), \(y'(0) = 0\). L'équation caractéristique \(r^2 + r - 2 = 0\) a pour racines \(r_1 = 1\), \(r_2 = -2\), donc les solutions homogènes sont \(x \mapsto \lambda\,\mathrm{e}^{x} + \mu\,\mathrm{e}^{-2x}\). Le second membre est affine ; en essayant \(x \mapsto x\) on obtient \(0 + 1 - 2x = 1 - 2x\), donc \(x \mapsto x\) est solution particulière et la solution générale est \(x \mapsto x + \lambda\,\mathrm{e}^{x} + \mu\,\mathrm{e}^{-2x}\). Avec \(f(x) = x + \lambda\,\mathrm{e}^{x} + \mu\,\mathrm{e}^{-2x}\) on a \(f'(x) = 1 + \lambda\,\mathrm{e}^{x} - 2\mu\,\mathrm{e}^{-2x}\), donc \(f(0) = \lambda + \mu = 0\) et \(f'(0) = 1 + \lambda - 2\mu = 0\). En résolvant, $$\begin{aligned} \begin{cases} \lambda + \mu = 0 \\
\lambda - 2\mu = -1 \end{cases} &\Longleftrightarrow\ \begin{cases} \lambda + \mu = 0 \\
-3\mu = -1 \end{cases} && \text{(\(L_2 \leftarrow L_2 - L_1\))} \\
&\Longleftrightarrow\ \lambda = -\tfrac13, \ \mu = \tfrac13. \end{aligned}$$ L'unique solution est \(x \mapsto x - \tfrac13\,\mathrm{e}^{x} + \tfrac13\,\mathrm{e}^{-2x}\). Définition — Équilibre
Un équilibre d'une équation différentielle est une solution constante \(y(t) = y^{\star}\) pour tout \(t\). Une solution constante ne peut exister que si le second membre est lui-même constant ; dans ce cas, une constante ayant des dérivées nulles, on trouve \(y^{\star}\) en annulant toutes les dérivées dans l'équation. Pour une telle équation à coefficients constants et second membre constant, une trajectoire qui converge lorsque \(t \to +\infty\) converge vers l'équilibre. Exemple
Considérons \(y' = 0{,}5\,(10 - y)\), soit \(y' + 0{,}5\,y = 5\), un modèle de relaxation avec \(a = 0{,}5 > 0\). L'équilibre s'obtient en posant \(y' = 0\) : \(0 = 0{,}5\,(10 - y^{\star})\), donc \(y^{\star} = 10\). La solution générale est \(y(t) = 10 + \lambda\,\mathrm{e}^{-0{,}5\,t}\) ; comme \(0{,}5 > 0\), l'exponentielle tend vers \(0\) et toute trajectoire converge vers l'équilibre \(10\) lorsque \(t \to +\infty\). 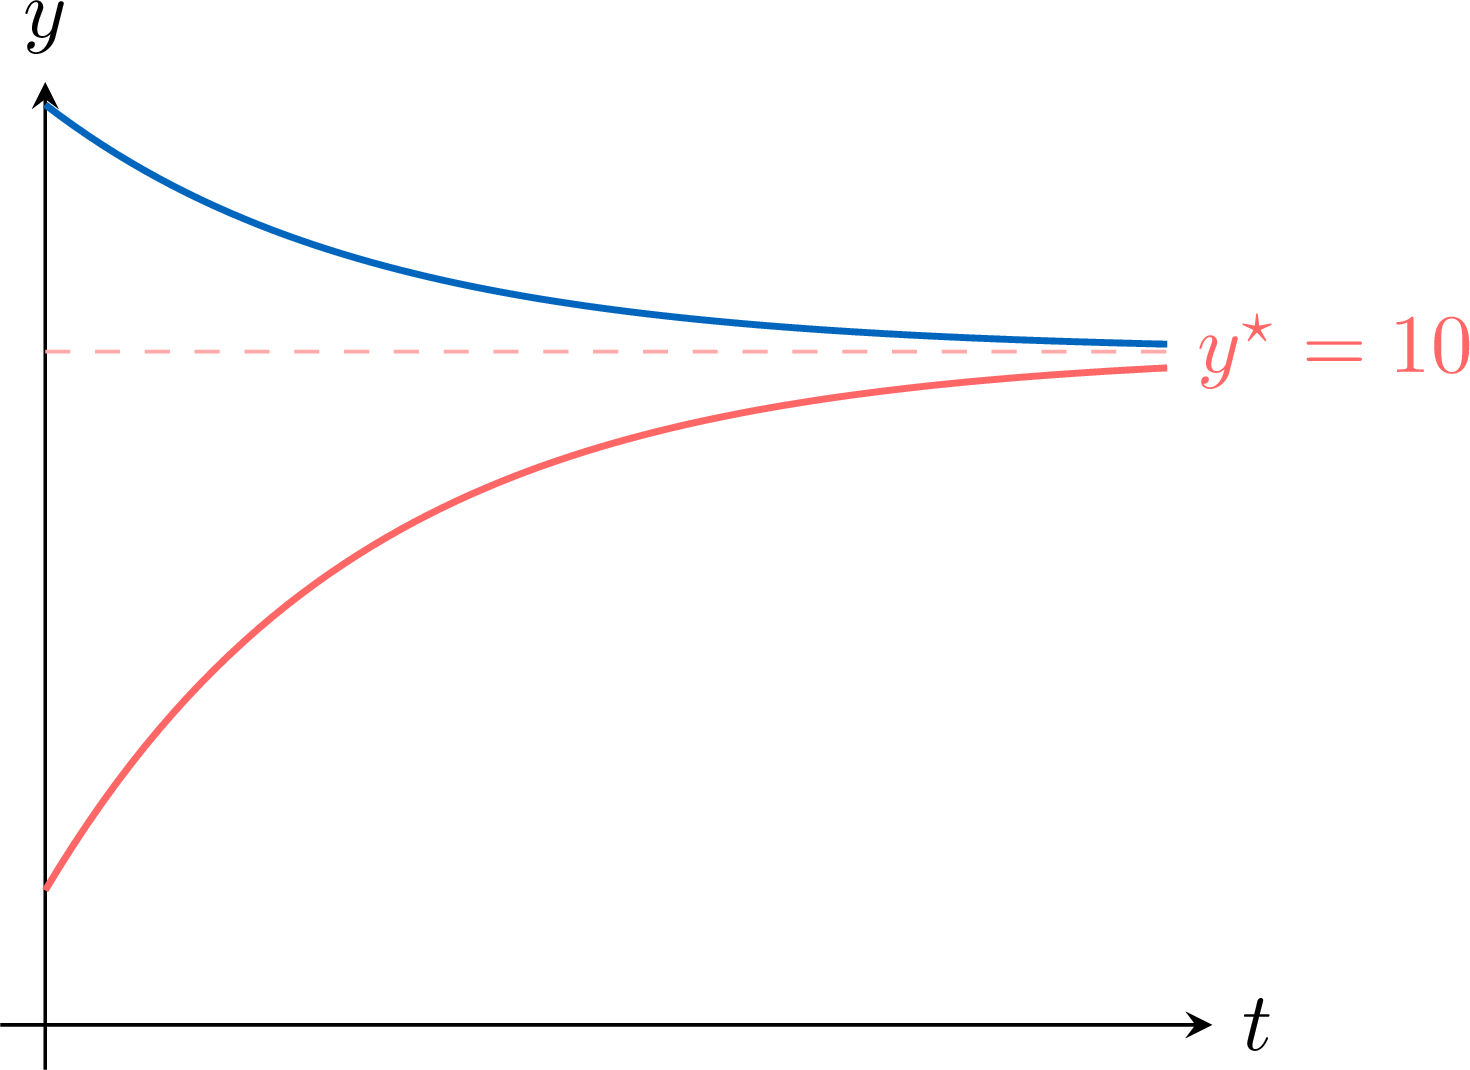
Méthode — Trouver un équilibre et sa stabilité
- Équilibre. Lorsque le second membre est constant, annuler toute dérivée (\(y'\), et \(y''\) à l'ordre deux) dans l'équation et résoudre l'équation obtenue pour la constante \(y^{\star}\).
- Comportement. Résoudre l'équation ; si les termes exponentiels tendent vers \(0\) lorsque \(t \to +\infty\) (exposants négatifs, soit \(a > 0\) à l'ordre un), les trajectoires convergent vers l'équilibre.
Compétences à pratiquer
- Conditions initiales et équilibre
IV
Pour aller plus loin
Compétences à pratiquer
- Résolutions complètes et modélisation économique
Aller à la section