Éducation Nationale Française · BCPST
Systèmes linéaires
Beaucoup de questions concrètes — équilibrer une équation chimique, déterminer les concentrations d'un mélange, faire passer une courbe par des points donnés — reviennent à résoudre simultanément plusieurs équations linéaires à plusieurs inconnues. Ce chapitre met en place le langage des systèmes linéaires et une unique technique fiable pour tous les résoudre : la méthode du pivot de Gauss. L'idée est simple : remplacer le système par un système équivalent — mêmes solutions — assez simple pour se lire directement. En chemin on rencontre la forme échelonnée, le rang d'un système et la description de son ensemble de solutions, toujours vide, réduit à un point, ou infini. Les inconnues et les coefficients sont dans \(\mathbb{R}\) tout au long.
I
Équations et systèmes linéaires
I.1
Équation linéaire et solution
La brique de base est l'équation linéaire : chaque inconnue n'apparaît qu'à la puissance un, sans produit de deux inconnues et sans autre fonction qui leur soit appliquée.
Définition — Équation linéaire
Une équation linéaire aux \(p\) inconnues \(x_1, \dots, x_p\) est une équation de la forme $$a_1 x_1 + a_2 x_2 + \dots + a_p x_p = b,$$ où les coefficients \(a_1, \dots, a_p\) et le second membre \(b\) sont des réels fixés. Une solution est un \(p\)-uplet \((x_1, \dots, x_p)\) de réels qui rend l'égalité vraie. Exemple
\(2x - 3y + z = 4\) est linéaire en \((x, y, z)\), et \((2, 0, 0)\) en est une solution car \(2 \cdot 2 - 3 \cdot 0 + 0 = 4\). En revanche \(xy = 1\) (produit d'inconnues) et \(x^2 + y = 0\) (carré) ne sont pas linéaires. Exemple
Une seule équation linéaire \(2x + y = 4\) à deux inconnues a une infinité de solutions : pour toute valeur de \(x\), on pose \(y = 4 - 2x\). Ses solutions sont les points d'une droite du plan. Compétences à pratiquer
- Reconnaître des équations linéaires
I.2
Systèmes linéaires
Réunir plusieurs équations linéaires, toutes à satisfaire en même temps, donne un système linéaire. On convient d'une écriture compacte et de ce que veut dire le résoudre.
Définition — Système linéaire
Un système linéaire de \(n\) équations à \(p\) inconnues est une liste de \(n\) équations linéaires à satisfaire simultanément : $$\left\{ \begin{array}{rcl} a_{11}x_1 + \dots + a_{1p}x_p &=& b_1 \\
\vdots & & \vdots \\
a_{n1}x_1 + \dots + a_{np}x_p &=& b_n \end{array} \right.$$ On l'appelle système \(n \times p\). Une solution est un \(p\)-uplet satisfaisant toutes les équations ; résoudre le système, c'est décrire l'ensemble \(S\) de toutes ses solutions. Définition — Système homogène
Un système est homogène lorsque tous les seconds membres sont nuls (\(b_1 = \dots = b_n = 0\)). Un système homogène possède toujours au moins la solution nulle \((0, \dots, 0)\). Exemple
Le système \(2 \times 2\) ci-dessous a l'unique solution \((1, 2)\), comme on le vérifie par substitution : $$\left\{ \begin{array}{rcl} 2x + 3y &=& 8 \\
x - y &=& -1. \end{array} \right.$$ En effet \(2 \cdot 1 + 3 \cdot 2 = 8\) et \(1 - 2 = -1\). Proposition — Lecture géométrique à deux inconnues
Dans un système \(2 \times 2\), chaque équation est une droite du plan et les solutions sont les points communs aux deux droites. Trois cas se présentent : les droites se coupent en un point (une solution), elles sont parallèles distinctes (aucune solution), ou elles sont confondues (une infinité de solutions). Exemple
Les trois cas, dessinés pour deux droites du plan : 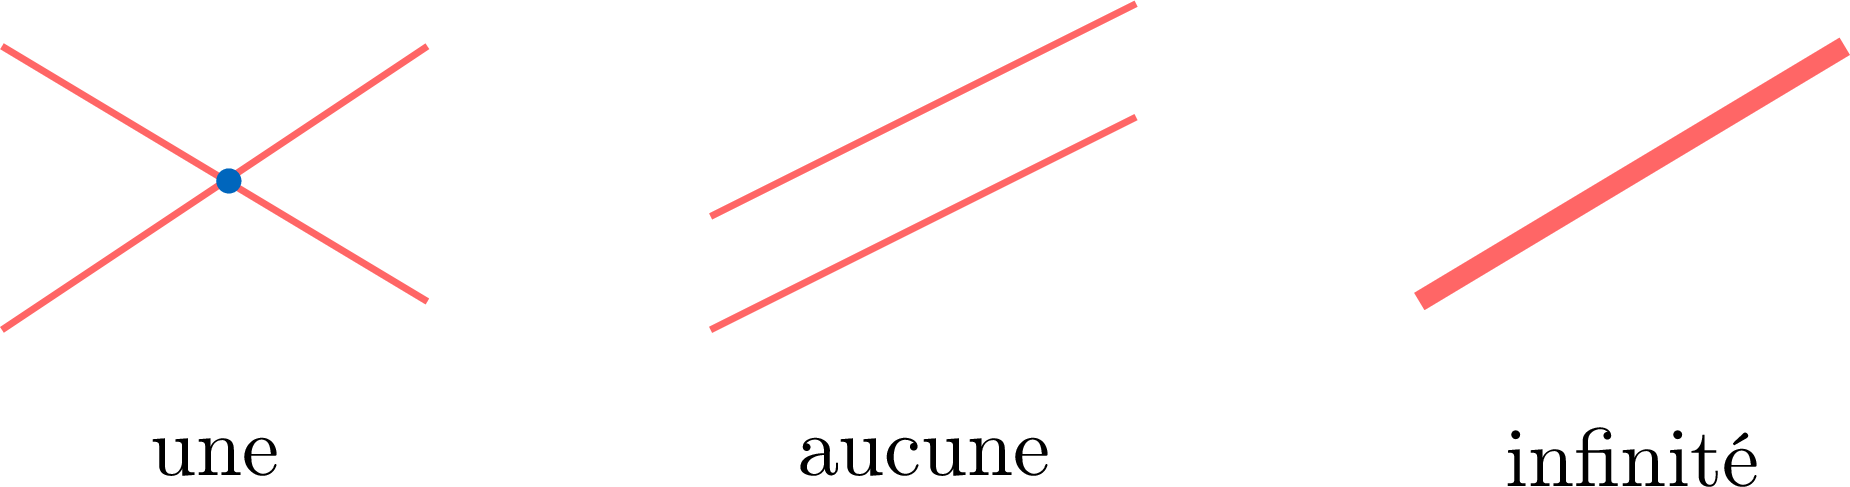
À trois inconnues, chaque équation est un plan de l'espace, et les solutions sont les points communs à tous les plans. Les trois mêmes issues apparaissent (un point, aucun point, toute une droite ou tout un plan de points), ce qui explique qu'il n'y ait jamais besoin d'un quatrième cas.
Compétences à pratiquer
- Lire un système
II
Systèmes équivalents et opérations élémentaires
II.1
Systèmes équivalents
La résolution repose sur un seul principe : transformer le système en un plus simple sans changer ses solutions. Deux systèmes ayant le même ensemble de solutions sont dits équivalents.
Définition — Systèmes équivalents
Deux systèmes linéaires aux mêmes inconnues sont équivalents lorsqu'ils ont exactement le même ensemble de solutions. On note le passage de l'un à l'autre par le symbole \(\Longleftrightarrow\) placé entre les deux systèmes. Exemple
Multiplier une équation par un nombre non nul donne un système équivalent : $$\left\{ \begin{array}{rcl} x + y &=& 3 \\
2x - y &=& 0 \end{array} \right. \Longleftrightarrow \left\{ \begin{array}{rcl} 3x + 3y &=& 9 \\
2x - y &=& 0. \end{array} \right.$$ Les deux ont l'unique solution \((1, 2)\). Compétences à pratiquer
- Reconnaître des systèmes équivalents
II.2
Les trois opérations élémentaires
Trois opérations sur les équations d'un système ne changent jamais ses solutions. On note \(L_i\) la \(i\)-ème équation (sa ligne). Les enchaîner est tout le moteur de la méthode.
Définition — Opérations élémentaires
Les trois opérations élémentaires sur un système sont : - l'échange : permuter deux équations, noté \(L_i \leftrightarrow L_j\) ;
- la dilatation : multiplier une équation par un réel non nul \(\lambda\), noté \(L_i \leftarrow \lambda L_i\) ;
- la combinaison : ajouter à une équation un multiple d'une autre, noté \(L_i \leftarrow L_i + \lambda L_j\) avec \(i \ne j\).
Proposition — Les opérations élémentaires conservent les solutions
Chacune des trois opérations élémentaires transforme un système en un système équivalent. De plus toute opération élémentaire se défait par une opération élémentaire de même type.
Un échange ne fait que réordonner les équations, donc les conditions imposées sont inchangées. Pour la dilatation \(L_i \leftarrow \lambda L_i\) avec \(\lambda \ne 0\), l'égalité \(L_i\) et l'égalité \(\lambda L_i\) sont vraies pour exactement les mêmes uplets, car on passe de l'une à l'autre en multipliant ou divisant par \(\lambda \ne 0\). Pour une combinaison \(L_i \leftarrow L_i + \lambda L_j\), tout uplet satisfaisant \(L_i\) et \(L_j\) satisfait aussi \(L_i + \lambda L_j\) ; réciproquement, un uplet satisfaisant \(L_i + \lambda L_j\) et \(L_j\) satisfait \((L_i + \lambda L_j) - \lambda L_j = L_i\). Le nouveau système garde \(L_j\) inchangée, donc les deux systèmes ont les mêmes solutions. Chaque opération se défait par le même type : l'échange par le même échange, la dilatation par \(L_i \leftarrow \tfrac{1}{\lambda}L_i\), la combinaison par \(L_i \leftarrow L_i - \lambda L_j\).
La condition \(\lambda \ne 0\) dans la dilatation est essentielle : multiplier une équation par \(0\) l'effacerait et pourrait ajouter des solutions. La condition \(i \ne j\) dans une combinaison l'est tout autant, pour la même raison.
Exemple
Sur le système ci-dessous, la combinaison \(L_2 \leftarrow L_2 - 2L_1\) élimine \(x\) de la deuxième équation : $$\left\{ \begin{array}{rcl} x + y &=& 3 \\
2x + 5y &=& 12 \end{array} \right. \Longleftrightarrow \left\{ \begin{array}{rcl} x + y &=& 3 \\
3y &=& 6. \end{array} \right.$$ La deuxième équation donne maintenant \(y = 2\), puis la première donne \(x = 1\). Méthode — Éliminer une inconnue par une opération élémentaire
Pour retirer une inconnue \(x\) de l'équation \(L_i\) à l'aide de l'équation \(L_j\) où \(x\) a le coefficient \(a \ne 0\) : former \(L_i \leftarrow L_i - \tfrac{c}{a}L_j\), où \(c\) est le coefficient de \(x\) dans \(L_i\). La nouvelle \(L_i\) ne contient plus \(x\), et le système reste équivalent. Compétences à pratiquer
- Appliquer une opération élémentaire
III
La méthode du pivot de Gauss
III.1
Forme échelonnée
Le but des opérations élémentaires est d'atteindre une forme en escalier, la forme échelonnée, dans laquelle chaque équation commence plus à droite que celle du dessus. On y lit directement les solutions.
Définition — Pivot et forme échelonnée
Dans une équation, le coefficient dominant est le coefficient de la première inconnue qui apparaît avec un coefficient non nul ; cette inconnue est le pivot de l'équation. Un système est sous forme échelonnée (ou triangulaire) lorsque, de haut en bas, le pivot de chaque équation est strictement à droite du pivot de celle du dessus, et toute équation à coefficients tous nuls est en bas. Exemple
Le système ci-dessous est sous forme échelonnée : les pivots sont \(x\) dans \(L_1\), \(y\) dans \(L_2\), \(z\) dans \(L_3\), chacun plus à droite que le précédent : $$\left\{ \begin{array}{rcl} x + 2y - z &=& 1 \\
y + 3z &=& 4 \\
2z &=& 6. \end{array} \right.$$ En n'écrivant que les coefficients, on voit d'où vient le mot : les pivots entourés descendent vers la droite, et tout ce qui est sous le trait épais est nul. 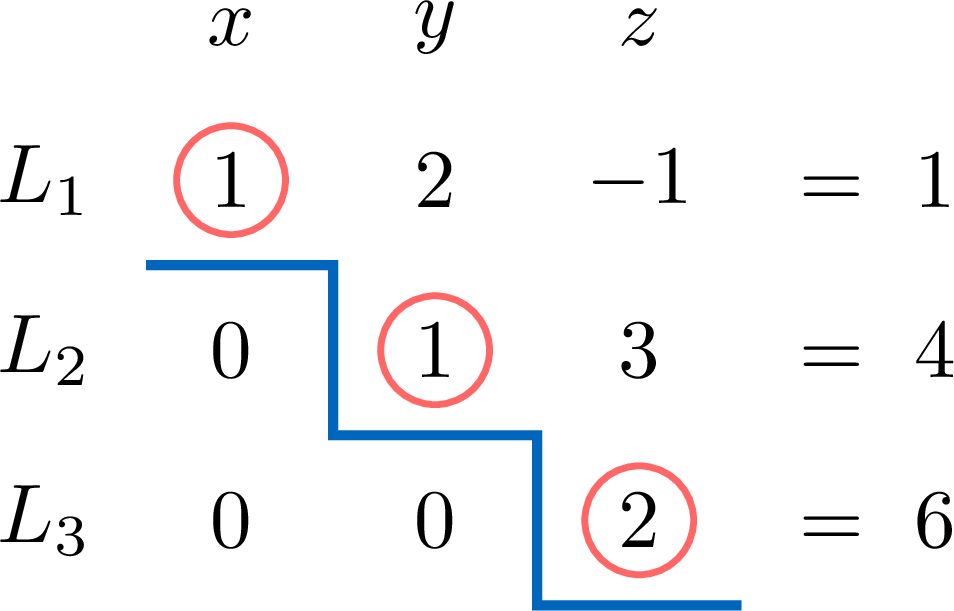
Compétences à pratiquer
- Reconnaître une forme échelonnée
III.2
Pivot de Gauss et remontée
Le pivot de Gauss est la méthode qui amène tout système sous forme échelonnée, après quoi une remontée depuis la dernière équation donne les solutions. On le présente comme une façon de procéder, et non comme un algorithme formel à rédiger.
Méthode — Le pivot de Gauss
Descente. Choisir dans la première colonne une équation à coefficient non nul pour la première inconnue, l'amener en haut (un échange), et l'utiliser comme pivot : par les combinaisons \(L_i \leftarrow L_i - \tfrac{c_i}{a}L_1\), annuler la première inconnue dans toutes les équations du dessous. Mettre \(L_1\) de côté et recommencer sur les équations restantes avec l'inconnue suivante. Lecture. S'arrêter à la forme échelonnée ; alors soit une équation \(0 = b\) avec \(b \ne 0\) apparaît (aucune solution), soit une remontée depuis la dernière équation exprime chaque inconnue pivot. Exemple
Résoudre dans \(\mathbb{R}\) : $$\left\{ \begin{array}{rcl} x + y + z &=& 6 \\
2x - y + z &=& 3 \\
x + 2y - z &=& 2. \end{array} \right.$$
On prend \(x\) dans \(L_1\) comme premier pivot et on annule \(x\) en dessous par \(L_2 \leftarrow L_2 - 2L_1\) et \(L_3 \leftarrow L_3 - L_1\) : $$\left\{ \begin{array}{rcl} x + y + z &=& 6 \\
-3y - z &=& -9 \\
y - 2z &=& -4. \end{array} \right.$$ On prend \(y\) dans la deuxième équation comme pivot suivant et on annule \(y\) en dessous par \(L_3 \leftarrow L_3 + \tfrac{1}{3}L_2\) : $$\left\{ \begin{array}{rcl} x + y + z &=& 6 \\
-3y - z &=& -9 \\
-\tfrac{7}{3}z &=& -7. \end{array} \right.$$ Le système est échelonné. La remontée donne $$\begin{aligned} z &= 3 && \text{(dernière équation)} \\
y &= \frac{9 - z}{3} = \frac{9 - 3}{3} = 2 && \text{(deuxième équation)} \\
x &= 6 - y - z = 6 - 2 - 3 = 1. && \text{(première équation)} \end{aligned}$$ L'unique solution est \((1, 2, 3)\), et l'on vérifie que les trois équations sont satisfaites. Ainsi \(S = \{(1, 2, 3)\}\).
Tout coefficient non nul peut servir de pivot ; choisir un coefficient égal à \(1\) lorsqu'il y en a un garde des calculs simples et évite les fractions le plus longtemps possible.
Compétences à pratiquer
- Résoudre par le pivot de Gauss
IV
Rang et ensemble des solutions
IV.1
Rang, inconnues principales et secondaires
Une fois un système sous forme échelonnée, le nombre de pivots mesure la quantité d'information qu'il porte réellement. Ce nombre est le rang, et il répartit les inconnues en deux rôles.
Définition — Rang
Le rang \(r\) d'un système est le nombre de pivots dans une forme échelonnée de celui-ci (de façon équivalente, le nombre d'équations non nulles une fois échelonné). Le rang ne dépend pas de la façon dont le pivot a été mené. Définition — Inconnues principales et secondaires
Dans une forme échelonnée, les inconnues qui sont des pivots sont les inconnues principales (il y en a \(r\)) ; les \(p - r\) inconnues restantes sont les inconnues secondaires, dites aussi libres ou paramètres. On donne aux inconnues secondaires des valeurs arbitraires, puis on calcule les principales en fonction d'elles. Exemple
Le système échelonné aux trois inconnues $$\left\{ \begin{array}{rcl} x + y - z &=& 1 \\
3y - 3z &=& 1 \end{array} \right.$$ a un rang \(r = 2\) pour \(p = 3\) inconnues. Les pivots sont \(x\) et \(y\) (principales) ; \(z\) est secondaire. Il y a \(p - r = 1\) inconnue secondaire. Sur les coefficients, le rang est le nombre de pivots entourés et les inconnues secondaires sont les colonnes que l'escalier n'atteint jamais (en pointillés) : 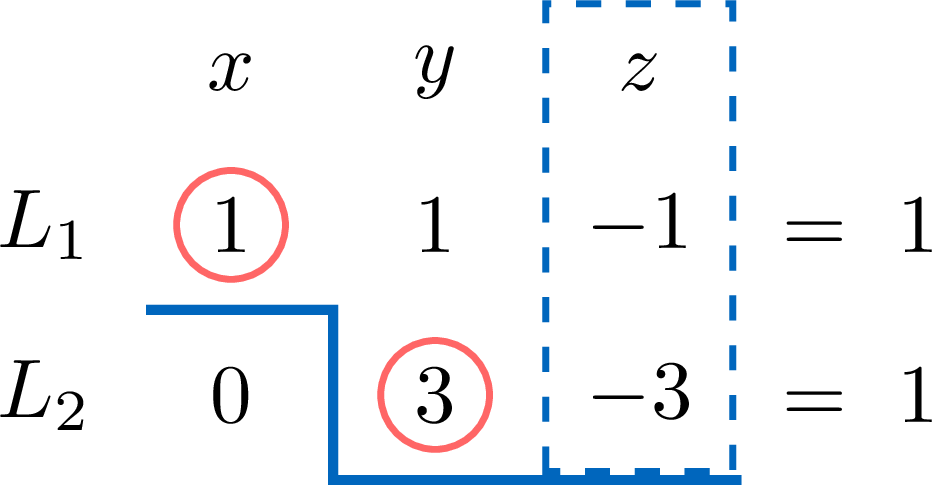
Compétences à pratiquer
- Déterminer le rang
IV.2
Forme de l'ensemble des solutions
La lecture de la forme échelonnée indique aussitôt laquelle des trois formes possibles prend l'ensemble des solutions. Tout dépend du rang et de l'apparition ou non d'une équation impossible.
Proposition — Les trois cas
Amener un système \(n \times p\) sous forme échelonnée de rang \(r\). Exactement un des cas suivants se produit : - une équation \(0 = b\) avec \(b \ne 0\) apparaît : le système n'a aucune solution (\(S = \emptyset\)) ;
- aucune telle équation n'apparaît et \(r = p\) : le système a exactement une solution ;
- aucune telle équation n'apparaît et \(r < p\) : le système a une infinité de solutions, décrites par les \(p - r\) inconnues secondaires prises comme paramètres.
Après échelonnement les équations non nulles sont les \(r\) équations pivots, plus éventuellement des équations de la forme \(0 = b\). Si l'un de ces \(b \ne 0\), cette équation ne peut jamais être satisfaite, donc \(S = \emptyset\). Sinon chaque \(0 = b\) a \(b = 0\) et se supprime. Si \(r = p\) chaque inconnue est un pivot : la dernière équation pivot fixe la dernière inconnue, et la remontée fixe les autres une à une, donnant une seule solution. Si \(r < p\) il y a \(p - r \ge 1\) inconnues secondaires ; en leur choisissant des valeurs quelconques, la remontée détermine les principales, et des choix distincts donnent des solutions distinctes, donc une infinité.
Exemple
Un système sans solution : la descente produit une équation impossible. $$\left\{ \begin{array}{rcl} x + y + z &=& 1 \\
2x + 2y + 2z &=& 3 \end{array} \right. \xrightarrow{\ L_2 \leftarrow L_2 - 2L_1\ } \left\{ \begin{array}{rcl} x + y + z &=& 1 \\
0 &=& 1. \end{array} \right.$$ L'équation \(0 = 1\) est impossible, donc \(S = \emptyset\). Exemple
Un système à une infinité de solutions (\(r = 2 < 3 = p\)). Résoudre $$\left\{ \begin{array}{rcl} x + y - z &=& 1 \\
2x - y + z &=& 3. \end{array} \right.$$
On annule \(x\) dans \(L_2\) par \(L_2 \leftarrow L_2 - 2L_1\) : $$\left\{ \begin{array}{rcl} x + y - z &=& 1 \\
-3y + 3z &=& 1. \end{array} \right.$$ Les pivots sont \(x\) et \(y\), donc \(z\) est secondaire. Posons \(z = t\) avec \(t \in \mathbb{R}\). Alors $$\begin{aligned} y &= z - \frac{1}{3} = t - \frac{1}{3} && \text{(deuxième équation)} \\
x &= 1 - y + z = 1 - \left(t - \tfrac{1}{3}\right) + t = \frac{4}{3}. && \text{(première équation)} \end{aligned}$$ Donc \(S = \left\{ \left(\tfrac{4}{3},\ t - \tfrac{1}{3},\ t\right) \mid t \in \mathbb{R} \right\}\), ensemble infini dépendant d'un paramètre.
Méthode — Lire l'ensemble des solutions sur la forme échelonnée
Une fois la forme échelonnée atteinte : (1) si une équation \(0 = b\) avec \(b \ne 0\) est présente, écrire \(S = \emptyset\) ; (2) sinon repérer les pivots (inconnues principales) et les inconnues secondaires ; (3) nommer chaque inconnue secondaire par un paramètre, puis remonter pour exprimer les principales ; (4) écrire \(S\) comme l'ensemble des uplets obtenus.
Pour aller plus loin
Le pivot de Gauss réapparaît dans les chapitres suivants en habit matriciel : les mêmes opérations élémentaires appliquées au tableau des coefficients inversent une matrice et calculent un rang. Un système homogène avec \(r < p\) a toujours des solutions non nulles, fait au cœur de l'algèbre linéaire. Et lorsqu'un coefficient dépend lui-même d'un paramètre \(m\), la même descente révèle pour quelles valeurs de \(m\) le système a une, aucune, ou une infinité de solutions — discussion que l'on retrouvera avec les matrices.
Compétences à pratiquer
- Décrire l'ensemble des solutions
V
Pour aller plus loin
Compétences à pratiquer
- Discuter selon un paramètre
Aller à la section