Éducation Nationale Française · Terminale Physique-chimie
Mouvement dans un champ uniforme
Quand la somme des forces appliquées à un système est constante, la deuxième loi donne une accélération constante, et le mouvement se calcule entièrement. C'est ce qui se passe dans un champ uniforme indépendant du temps, de pesanteur ou électrique. Ce chapitre établit les équations horaires et la trajectoire d'un corps dans un tel champ, dit ce qu'elles supposent, puis passe à l'énergie et au principe d'un accélérateur linéaire.
I
Mouvement dans un champ de pesanteur uniforme
I.1
Champ uniforme et mouvement plan
Lancée à la main, une boule de pétanque monte, ralentit, puis retombe en décrivant une courbe. Deux boules de masses différentes, lancées de la même façon, suivent presque la même courbe, tant que l'action de l'air reste petite devant le poids : ce qui suit montre pourquoi la masse n'intervient pas.
Expérience — Une boule lancée
Matériel. Une boule de pétanque de masse \(m = 0{,}700\ \mathrm{kg}\) ; un téléphone sur un support, filmant à \(30\) images par seconde ; un étalon d'un mètre tenu dans le plan du mouvement pour étalonner l'image, puis retiré ; un logiciel de pointage. L'objet est dense et lancé lentement. Une estimation au point le plus défavorable, au sol (vitesse \(7{,}5\ \mathrm{m\cdot s^{-1}}\), frottement quadratique, coefficient de traînée \(0{,}47\), diamètre \(7{,}4\ \mathrm{cm}\), masse volumique de l'air \(1{,}2\ \mathrm{kg\cdot m^{-3}}\)) donne une force de l'air d'environ \(0{,}068\ \mathrm{N}\), soit environ \(1\ \pourcent\) du poids, \(6{,}9\ \mathrm{N}\) ; la poussée de l'air est négligeable devant le poids. Ce faible rapport justifie un premier modèle approché ; des écarts de quelques centimètres restent possibles.Protocole. Fixer la caméra, son axe perpendiculaire au plan du lancer, et lancer la boule dans ce plan. Choisir l'origine \(O\) au sol, à la verticale du point de lâcher, l'axe \((Ox)\) horizontal dans le sens du lancer et l'axe \((Oy)\) vertical vers le haut. Pointer le centre de la boule une image sur trois : la durée entre deux positions est \(\tau = 0{,}10\ \mathrm{s}\).
Observation. Les positions ci-dessous sont calculées à partir du modèle de chute libre énoncé ensuite, avec une vitesse initiale \(v_0 = 6{,}0\ \mathrm{m\cdot s^{-1}}\), un angle \(\alpha = 50^\circ\), une hauteur de lâcher de \(1{,}00\ \mathrm{m}\) et \(g = 9{,}8\ \mathrm{m\cdot s^{-2}}\), puis arrondies au centimètre : elles illustrent le modèle, elles ne le valident pas, et un pointage réel doit se discuter avec ses incertitudes.
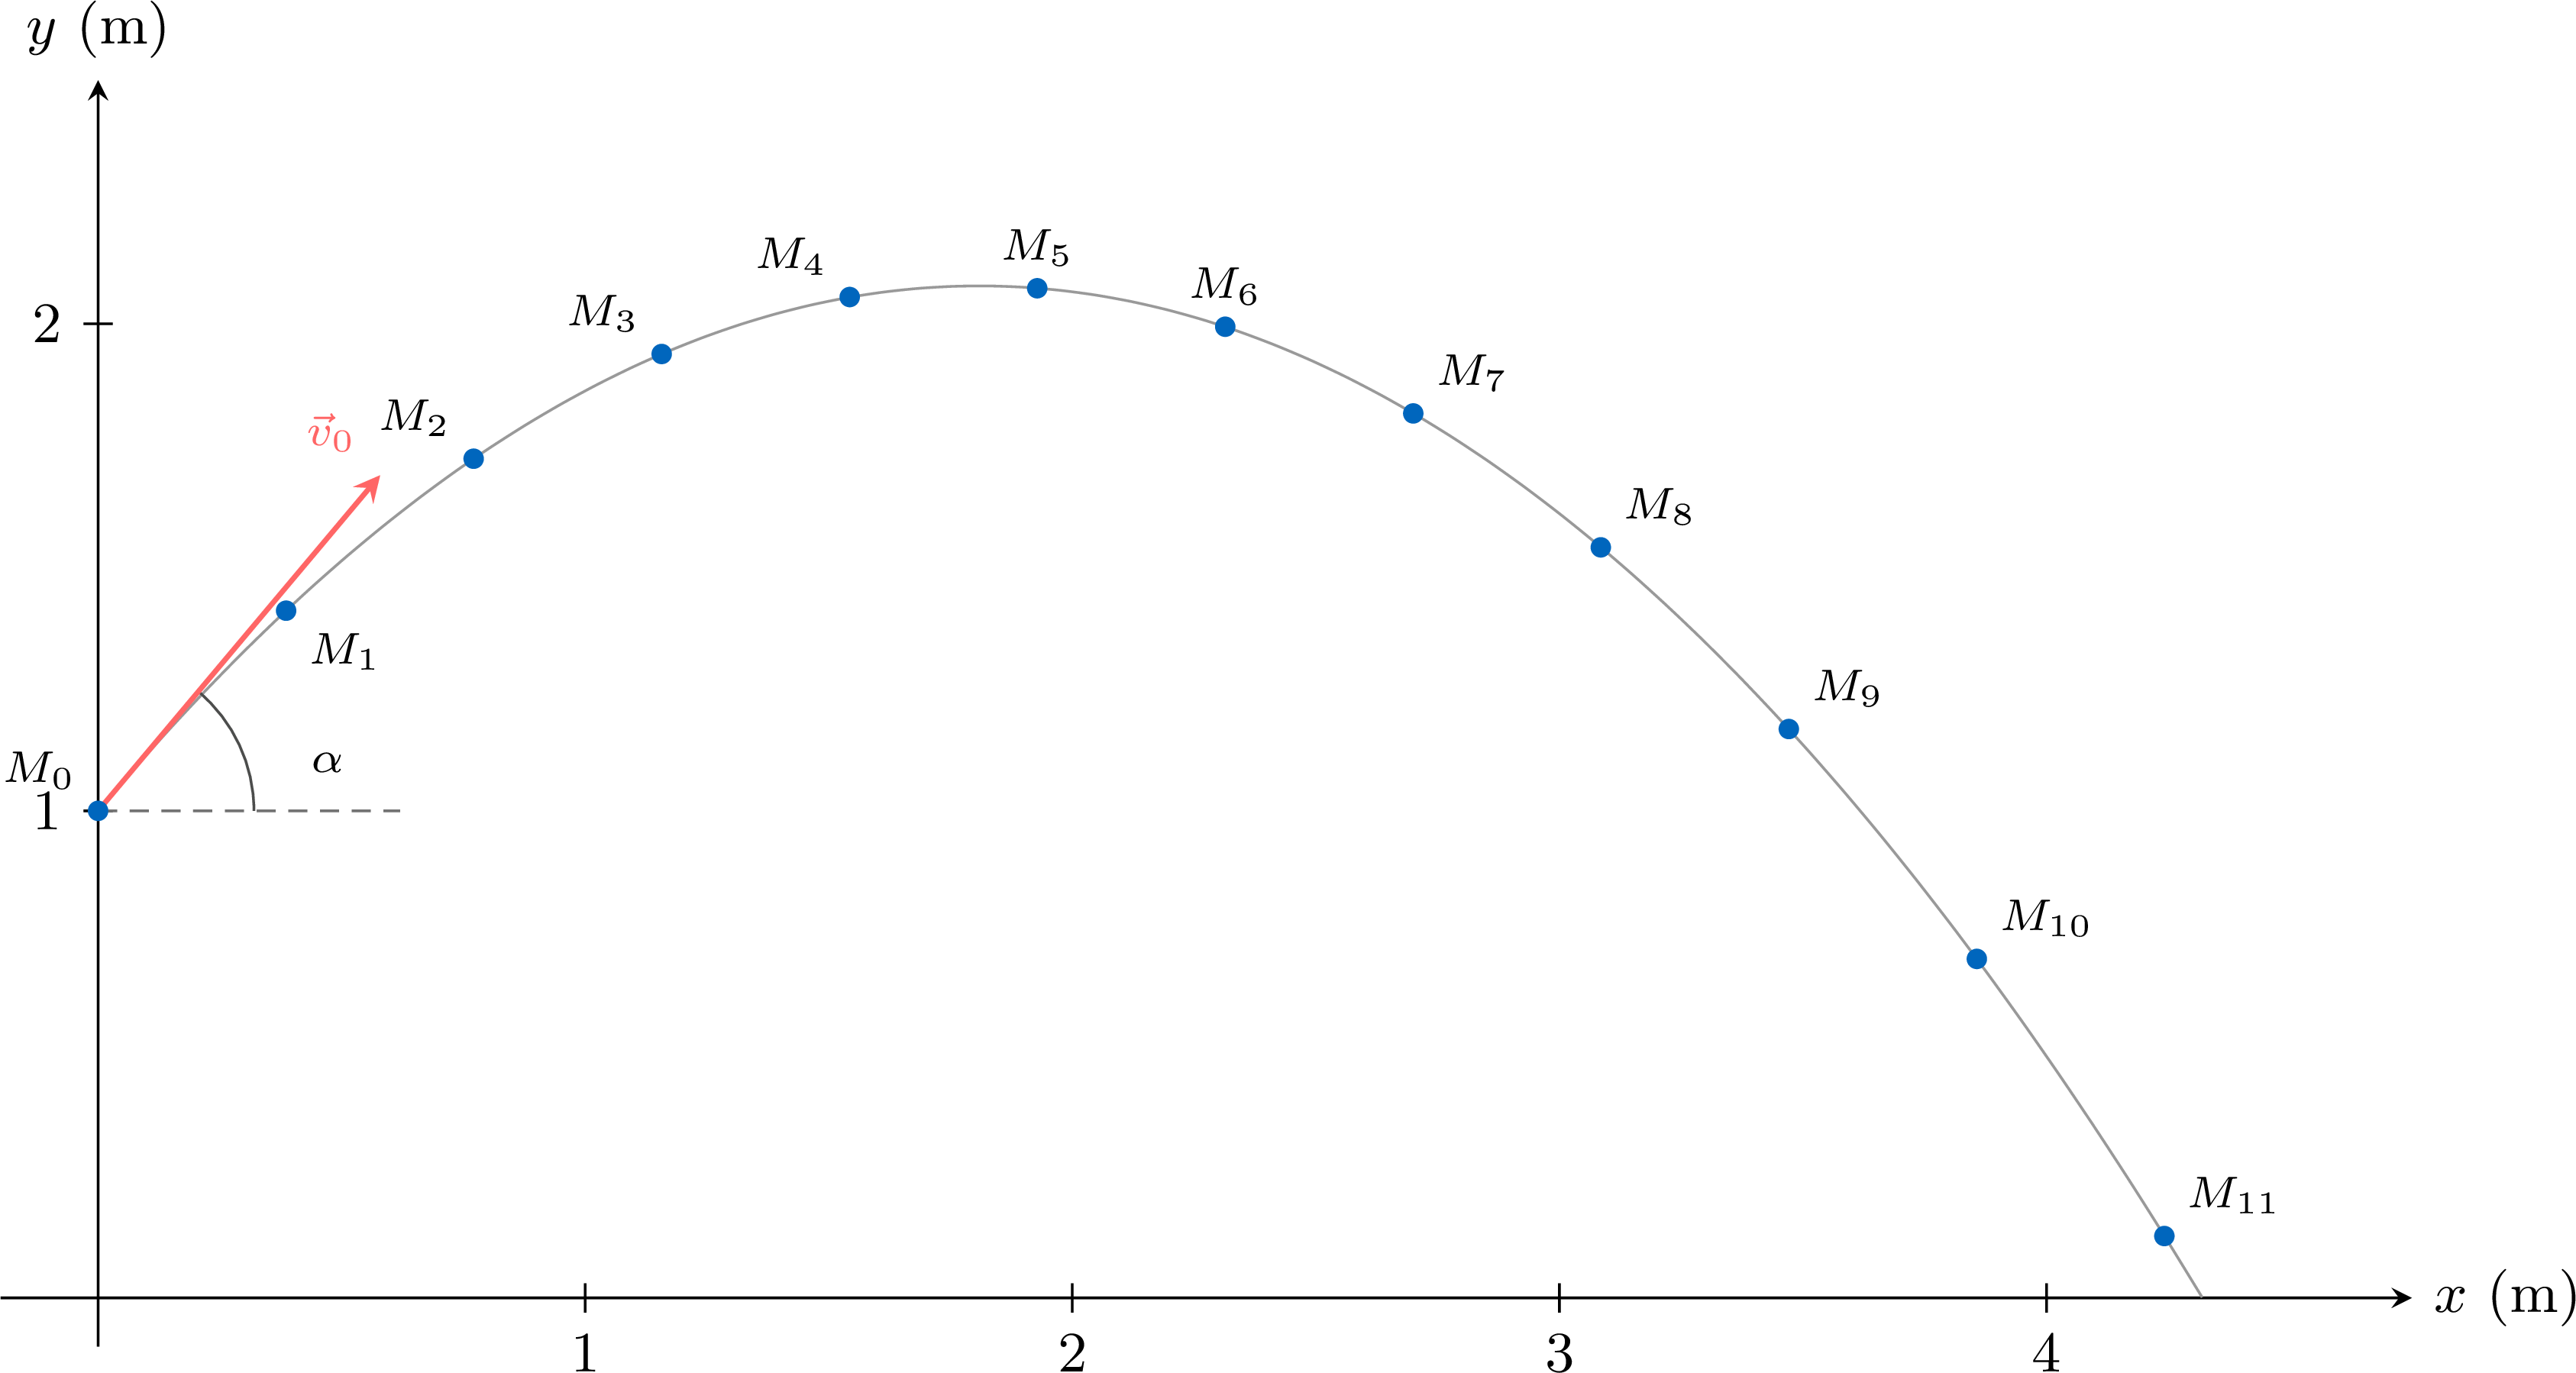
| \(i\) | \(t\) (s) | \(x\) (m) | \(y\) (m) | \(i\) | \(t\) (s) | \(x\) (m) | \(y\) (m) | |
| \(0\) | \(0{,}00\) | \(0{,}00\) | \(1{,}00\) | \(6\) | \(0{,}60\) | \(2{,}31\) | \(1{,}99\) | |
| \(1\) | \(0{,}10\) | \(0{,}39\) | \(1{,}41\) | \(7\) | \(0{,}70\) | \(2{,}70\) | \(1{,}82\) | |
| \(2\) | \(0{,}20\) | \(0{,}77\) | \(1{,}72\) | \(8\) | \(0{,}80\) | \(3{,}09\) | \(1{,}54\) | |
| \(3\) | \(0{,}30\) | \(1{,}16\) | \(1{,}94\) | \(9\) | \(0{,}90\) | \(3{,}47\) | \(1{,}17\) | |
| \(4\) | \(0{,}40\) | \(1{,}54\) | \(2{,}05\) | \(10\) | \(1{,}00\) | \(3{,}86\) | \(0{,}70\) | |
| \(5\) | \(0{,}50\) | \(1{,}93\) | \(2{,}07\) | \(11\) | \(1{,}10\) | \(4{,}24\) | \(0{,}13\) |
Conclusion. Dans ce relevé calculé, la projection du mouvement sur l'axe \((Ox)\) est uniforme et celle sur l'axe \((Oy)\) est uniformément accélérée, d'accélération voisine de \(g\) : la trajectoire est une courbe.
Définition — Champ uniforme
Un champ de vecteurs est uniforme sur une région de l'espace si, en tout point de cette région, il a la même direction, le même sens et la même valeur. Près de la surface de la Terre, à l'échelle d'un lancer, le champ de pesanteur \(\vec{g}\) est considéré comme uniforme : c'est une approximation, d'autant meilleure que la région est petite. Dans les modèles à accélération constante étudiés ci-dessous, le champ est également supposé indépendant du temps pendant la durée étudiée. Modèle — Chute libre dans un champ de pesanteur uniforme
Un système de masse \(m\) constante est réduit à son centre de masse \(G\) et étudié dans le référentiel terrestre, supposé galiléen, dans une région où le champ de pesanteur \(\vec{g}\) est uniforme et indépendant du temps. L'action de l'air (frottement et poussée) est négligée : le poids \(\vec{P} = m\,\vec{g}\) est la seule force. Ce modèle s'appelle la chute libre dans un champ de pesanteur uniforme. La deuxième loi, \(\sum \vec{F}_{\mathrm{ext}} = m\,\vec{a}_G\), donne $$\vec{a}_G = \vec{g}.$$ L'accélération est constante et ne dépend pas de la masse ; le mouvement est plan, comme le montre la démonstration qui suit.Ce que le modèle permet. Calculer le mouvement de \(G\) pour un corps dense sur une courte distance ; l'accord avec une mesure réelle se discute alors avec ses incertitudes. Le champ peut être considéré comme uniforme à cette échelle : même à \(39\ \mathrm{km}\) d'altitude, la valeur de \(g\) n'est inférieure que de \(1{,}2\ \pourcent\) à sa valeur à la surface.
Ce que le modèle ne permet pas. Prendre en compte l'air (frottement, poussée) ou la variation de \(\vec{g}\) loin de la surface de la Terre. Avec un frottement, l'accélération n'est plus constante, et les primitives d'une constante ne suffisent plus.
Système : le corps, réduit à son centre de masse \(G\), de masse \(m\) constante ; référentiel : terrestre, supposé galiléen ; force : le poids \(\vec{P} = m\,\vec{g}\) seul, l'action de l'air étant négligée.
Soit \(G_0\) la position de \(G\) à \(t = 0\) et \(\vec{v}_0\) sa vitesse à cet instant, supposée ni nulle ni verticale (la remarque qui suit traite ces cas) : le plan vertical contenant \(G_0\) et \(\vec{v}_0\) est alors unique. Choisir un point \(O\) dans ce plan, l'axe \((Oy)\) vertical vers le haut, l'axe \((Ox)\) horizontal dans ce plan et l'axe \((Oz)\) perpendiculaire à ce plan. La deuxième loi donne \(m\,\vec{g} = m\,\vec{a}_G\), donc \(\vec{a}_G = \vec{g}\). Les coordonnées de la vitesse sont des primitives de celles de l'accélération, et celles de la position des primitives de celles de la vitesse : $$\begin{aligned}[t] a_z &= 0 && (\vec{g} \text{ est vertical})\\ v_z(t) &= C_1 = v_z(0) = 0 && (\vec{v}_0 \text{ est dans le plan})\\ z(t) &= C_2 = z(0) = 0 && (G_0 \text{ est dans le plan}) \end{aligned}$$ Pour tout \(t\), \(z(t) = 0\) : le point \(G\) reste dans le plan vertical contenant \(G_0\) et \(\vec{v}_0\), appelé plan de tir. Le mouvement est plan.
Soit \(G_0\) la position de \(G\) à \(t = 0\) et \(\vec{v}_0\) sa vitesse à cet instant, supposée ni nulle ni verticale (la remarque qui suit traite ces cas) : le plan vertical contenant \(G_0\) et \(\vec{v}_0\) est alors unique. Choisir un point \(O\) dans ce plan, l'axe \((Oy)\) vertical vers le haut, l'axe \((Ox)\) horizontal dans ce plan et l'axe \((Oz)\) perpendiculaire à ce plan. La deuxième loi donne \(m\,\vec{g} = m\,\vec{a}_G\), donc \(\vec{a}_G = \vec{g}\). Les coordonnées de la vitesse sont des primitives de celles de l'accélération, et celles de la position des primitives de celles de la vitesse : $$\begin{aligned}[t] a_z &= 0 && (\vec{g} \text{ est vertical})\\ v_z(t) &= C_1 = v_z(0) = 0 && (\vec{v}_0 \text{ est dans le plan})\\ z(t) &= C_2 = z(0) = 0 && (G_0 \text{ est dans le plan}) \end{aligned}$$ Pour tout \(t\), \(z(t) = 0\) : le point \(G\) reste dans le plan vertical contenant \(G_0\) et \(\vec{v}_0\), appelé plan de tir. Le mouvement est plan.
Quand le mouvement est rectiligne
Si \(\vec{v}_0\) est nulle ou colinéaire à \(\vec{g}\), le mouvement a lieu le long de la verticale passant par \(G_0\) : il est rectiligne. Le même raisonnement s'applique à une particule soumise uniquement à la force électrique dans un champ uniforme et indépendant du temps : son accélération est constante et son mouvement est plan.
Compétences à pratiquer
- Reconnaître un champ uniforme
- Montrer qu'un mouvement est plan
I.2
Les équations horaires
Grandeur — Équations horaires de la chute libre
Dans le modèle de la chute libre, choisir l'origine \(O\) au sol, à la verticale de la position initiale \(G_0(0\ ;\ h)\), l'axe \((Ox)\) horizontal dans le plan du mouvement, orienté dans le sens du lancer, et l'axe \((Oy)\) vertical vers le haut ; la vitesse initiale \(\vec{v}_0\) fait l'angle \(\alpha\) avec l'axe \((Ox)\), \(\alpha\) étant positif quand \(\vec{v}_0\) est dirigée au-dessus de l'horizontale : \(\vec{v}_0\,(v_0\cos\alpha\ ;\ v_0\sin\alpha)\). Les équations horaires sont $$\begin{aligned}[t] a_x &= 0, & a_y &= -g,\\
v_x(t) &= v_0\cos\alpha, & v_y(t) &= -g\,t + v_0\sin\alpha,\\
x(t) &= v_0\cos\alpha\;t, & y(t) &= -\tfrac{1}{2}\,g\,t^2 + v_0\sin\alpha\;t + h, \end{aligned}$$ avec \(t\) en secondes, \(x\), \(y\) et \(h\) en mètres, \(v_0\) en \(\mathrm{m\cdot s^{-1}}\), \(g\) en \(\mathrm{m\cdot s^{-2}}\). 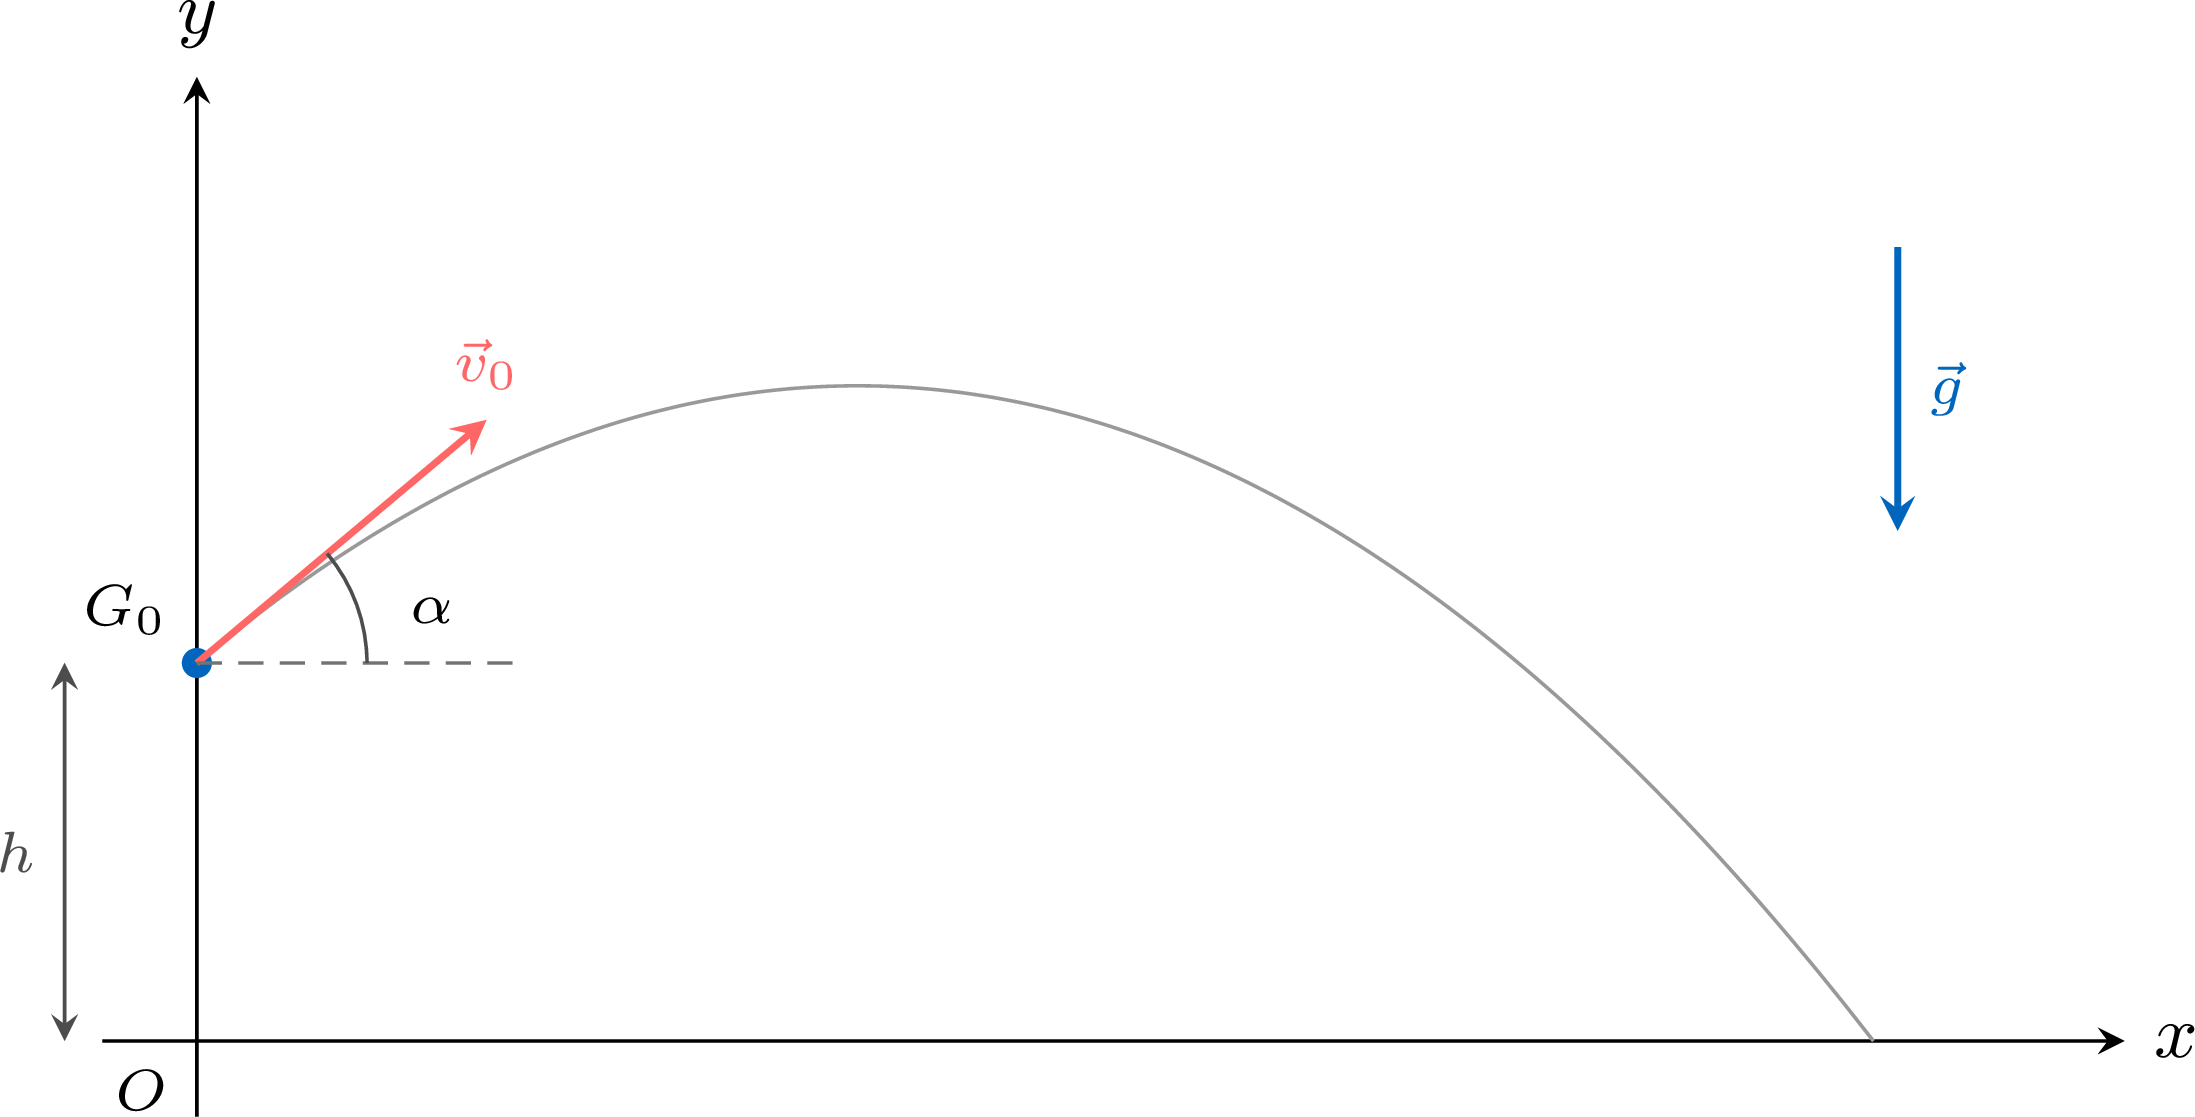
Système : le corps, réduit à son centre de masse \(G\) ; référentiel : terrestre, supposé galiléen ; force : le poids seul, l'action de l'air étant négligée.
La deuxième loi donne \(m\,\vec{g} = m\,\vec{a}_G\), donc \(\vec{a}_G = \vec{g}\) ; avec les axes choisis, \(\vec{g}\,(0\ ;\ -g)\), donc \(a_x = 0\) et \(a_y = -g\). Chaque coordonnée de la vitesse est une primitive de celle de l'accélération, chaque coordonnée de la position une primitive de celle de la vitesse ; les constantes sont fixées par les conditions initiales \(\vec{v}_G(0) = \vec{v}_0\), \(x(0) = 0\) et \(y(0) = h\) : $$\begin{aligned}[t] v_x(t) &= C_1 = v_0\cos\alpha && (a_x = 0,\ v_x(0) = v_0\cos\alpha)\\ v_y(t) &= -g\,t + C_2 = -g\,t + v_0\sin\alpha && (a_y = -g,\ v_y(0) = v_0\sin\alpha)\\ x(t) &= v_0\cos\alpha\;t + C_3 = v_0\cos\alpha\;t && (x(0) = 0)\\ y(t) &= -\tfrac{1}{2}\,g\,t^2 + v_0\sin\alpha\;t + C_4\\ &= -\tfrac{1}{2}\,g\,t^2 + v_0\sin\alpha\;t + h && (y(0) = h) \end{aligned}$$ Ce sont les équations annoncées.
La deuxième loi donne \(m\,\vec{g} = m\,\vec{a}_G\), donc \(\vec{a}_G = \vec{g}\) ; avec les axes choisis, \(\vec{g}\,(0\ ;\ -g)\), donc \(a_x = 0\) et \(a_y = -g\). Chaque coordonnée de la vitesse est une primitive de celle de l'accélération, chaque coordonnée de la position une primitive de celle de la vitesse ; les constantes sont fixées par les conditions initiales \(\vec{v}_G(0) = \vec{v}_0\), \(x(0) = 0\) et \(y(0) = h\) : $$\begin{aligned}[t] v_x(t) &= C_1 = v_0\cos\alpha && (a_x = 0,\ v_x(0) = v_0\cos\alpha)\\ v_y(t) &= -g\,t + C_2 = -g\,t + v_0\sin\alpha && (a_y = -g,\ v_y(0) = v_0\sin\alpha)\\ x(t) &= v_0\cos\alpha\;t + C_3 = v_0\cos\alpha\;t && (x(0) = 0)\\ y(t) &= -\tfrac{1}{2}\,g\,t^2 + v_0\sin\alpha\;t + C_4\\ &= -\tfrac{1}{2}\,g\,t^2 + v_0\sin\alpha\;t + h && (y(0) = h) \end{aligned}$$ Ce sont les équations annoncées.
Méthode — Exploiter les équations horaires
Les équations horaires étant connues : - le sommet de la trajectoire est le point où la vitesse verticale s'annule : résoudre \(v_y(t_S) = 0\) pour trouver la date \(t_S\), puis calculer \(y_S = y(t_S)\) ; la hauteur de ce point au-dessus du point de lancer, \(y_S - h\), s'appelle la flèche ;
- l'arrivée à une altitude donnée se trouve en résolvant \(y(t) = y_P\), une équation du second degré, et en conservant les racines réelles appartenant à l'intervalle de mouvement étudié : une même altitude peut être atteinte à deux dates positives, à la montée puis à la descente ; pour l'arrivée au sol après le départ, retenir la première date positive de contact ;
- la portée est l'abscisse du point d'arrivée, \(x_P = x(t_P)\) ;
- la valeur de la vitesse à une date quelconque est \(v = \sqrt{v_x^2 + v_y^2}\).
Exemple — Le jet d'eau d'une fontaine
Une fontaine projette un jet d'eau depuis le sol, avec une vitesse initiale de valeur \(v_0 = 12{,}0\ \mathrm{m\cdot s^{-1}}\) sous l'angle \(\alpha = 60^\circ\) au-dessus de l'horizontale. Une goutte d'eau est modélisée par un point en chute libre dans un champ de pesanteur uniforme, l'action de l'air étant négligée, avec \(g = 9{,}8\ \mathrm{m\cdot s^{-2}}\). L'origine \(O\) est à la sortie du jet, l'axe \((Ox)\) horizontal dans le sens du jet et l'axe \((Oy)\) vertical vers le haut. Déterminer la date et la hauteur du sommet du jet, puis la date et l'abscisse du point où la goutte retombe au sol.
Système : une goutte d'eau, assimilée à un point ; référentiel : terrestre, supposé galiléen ; force : le poids seul, l'air étant négligé. Les équations horaires s'appliquent avec \(h = 0\). Au sommet du jet, \(v_y(t_S) = 0\) : $$\begin{aligned}[t] t_S &= \frac{v_0\sin\alpha}{g} && \text{(d'après } v_y(t_S) = 0\text{)}\\
&= \frac{12{,}0\ \mathrm{m\cdot s^{-1}} \times \sin 60^\circ}{9{,}8\ \mathrm{m\cdot s^{-2}}} && \text{(valeurs)}\\
&= 1{,}1\ \mathrm{s},\\
y_S &= -\tfrac{1}{2}\,g\,t_S^2 + v_0\sin\alpha\;t_S = \frac{(v_0\sin\alpha)^2}{2\,g} && \text{(avec la valeur de } t_S\text{)}\\
&= \frac{(12{,}0\ \mathrm{m\cdot s^{-1}} \times \sin 60^\circ)^2}{2 \times 9{,}8\ \mathrm{m\cdot s^{-2}}} && \text{(valeurs)}\\
&= 5{,}5\ \mathrm{m}. \end{aligned}$$ La goutte atteint le sol quand \(y(t_P) = 0\), soit \(t_P\left(-\tfrac{1}{2}\,g\,t_P + v_0\sin\alpha\right) = 0\). La racine \(t_P = 0\) est le départ, donc \(t_P = \dfrac{2\,v_0\sin\alpha}{g} = 2{,}1\ \mathrm{s}\) (\(2{,}121\ \mathrm{s}\) avec des chiffres de garde), et $$\begin{aligned}[t] x_P &= v_0\cos\alpha\;t_P && \text{(équation de } x\text{)}\\
&= 12{,}0\ \mathrm{m\cdot s^{-1}} \times \cos 60^\circ \times 2{,}121\ \mathrm{s} && \text{(valeurs)}\\
&= 13\ \mathrm{m}. \end{aligned}$$
Lire les équations
La coordonnée \(x(t)\) ne dépend ni de \(g\) ni de la masse : la projection du mouvement sur l'axe horizontal est uniforme. La masse ne figure dans aucune des équations horaires. La relation \(t_P = 2\,t_S\) n'est vraie que si le départ et l'arrivée sont à la même altitude.
Les quatre graphes ci-dessous représentent \(x(t)\), \(y(t)\), \(v_x(t)\) et \(v_y(t)\) pour un lancer au-dessus de l'horizontale depuis la hauteur \(h\) : \(x(t)\) est une droite, \(y(t)\) une parabole, \(v_x\) est constante et \(v_y(t)\) est une droite de pente \(-g\). 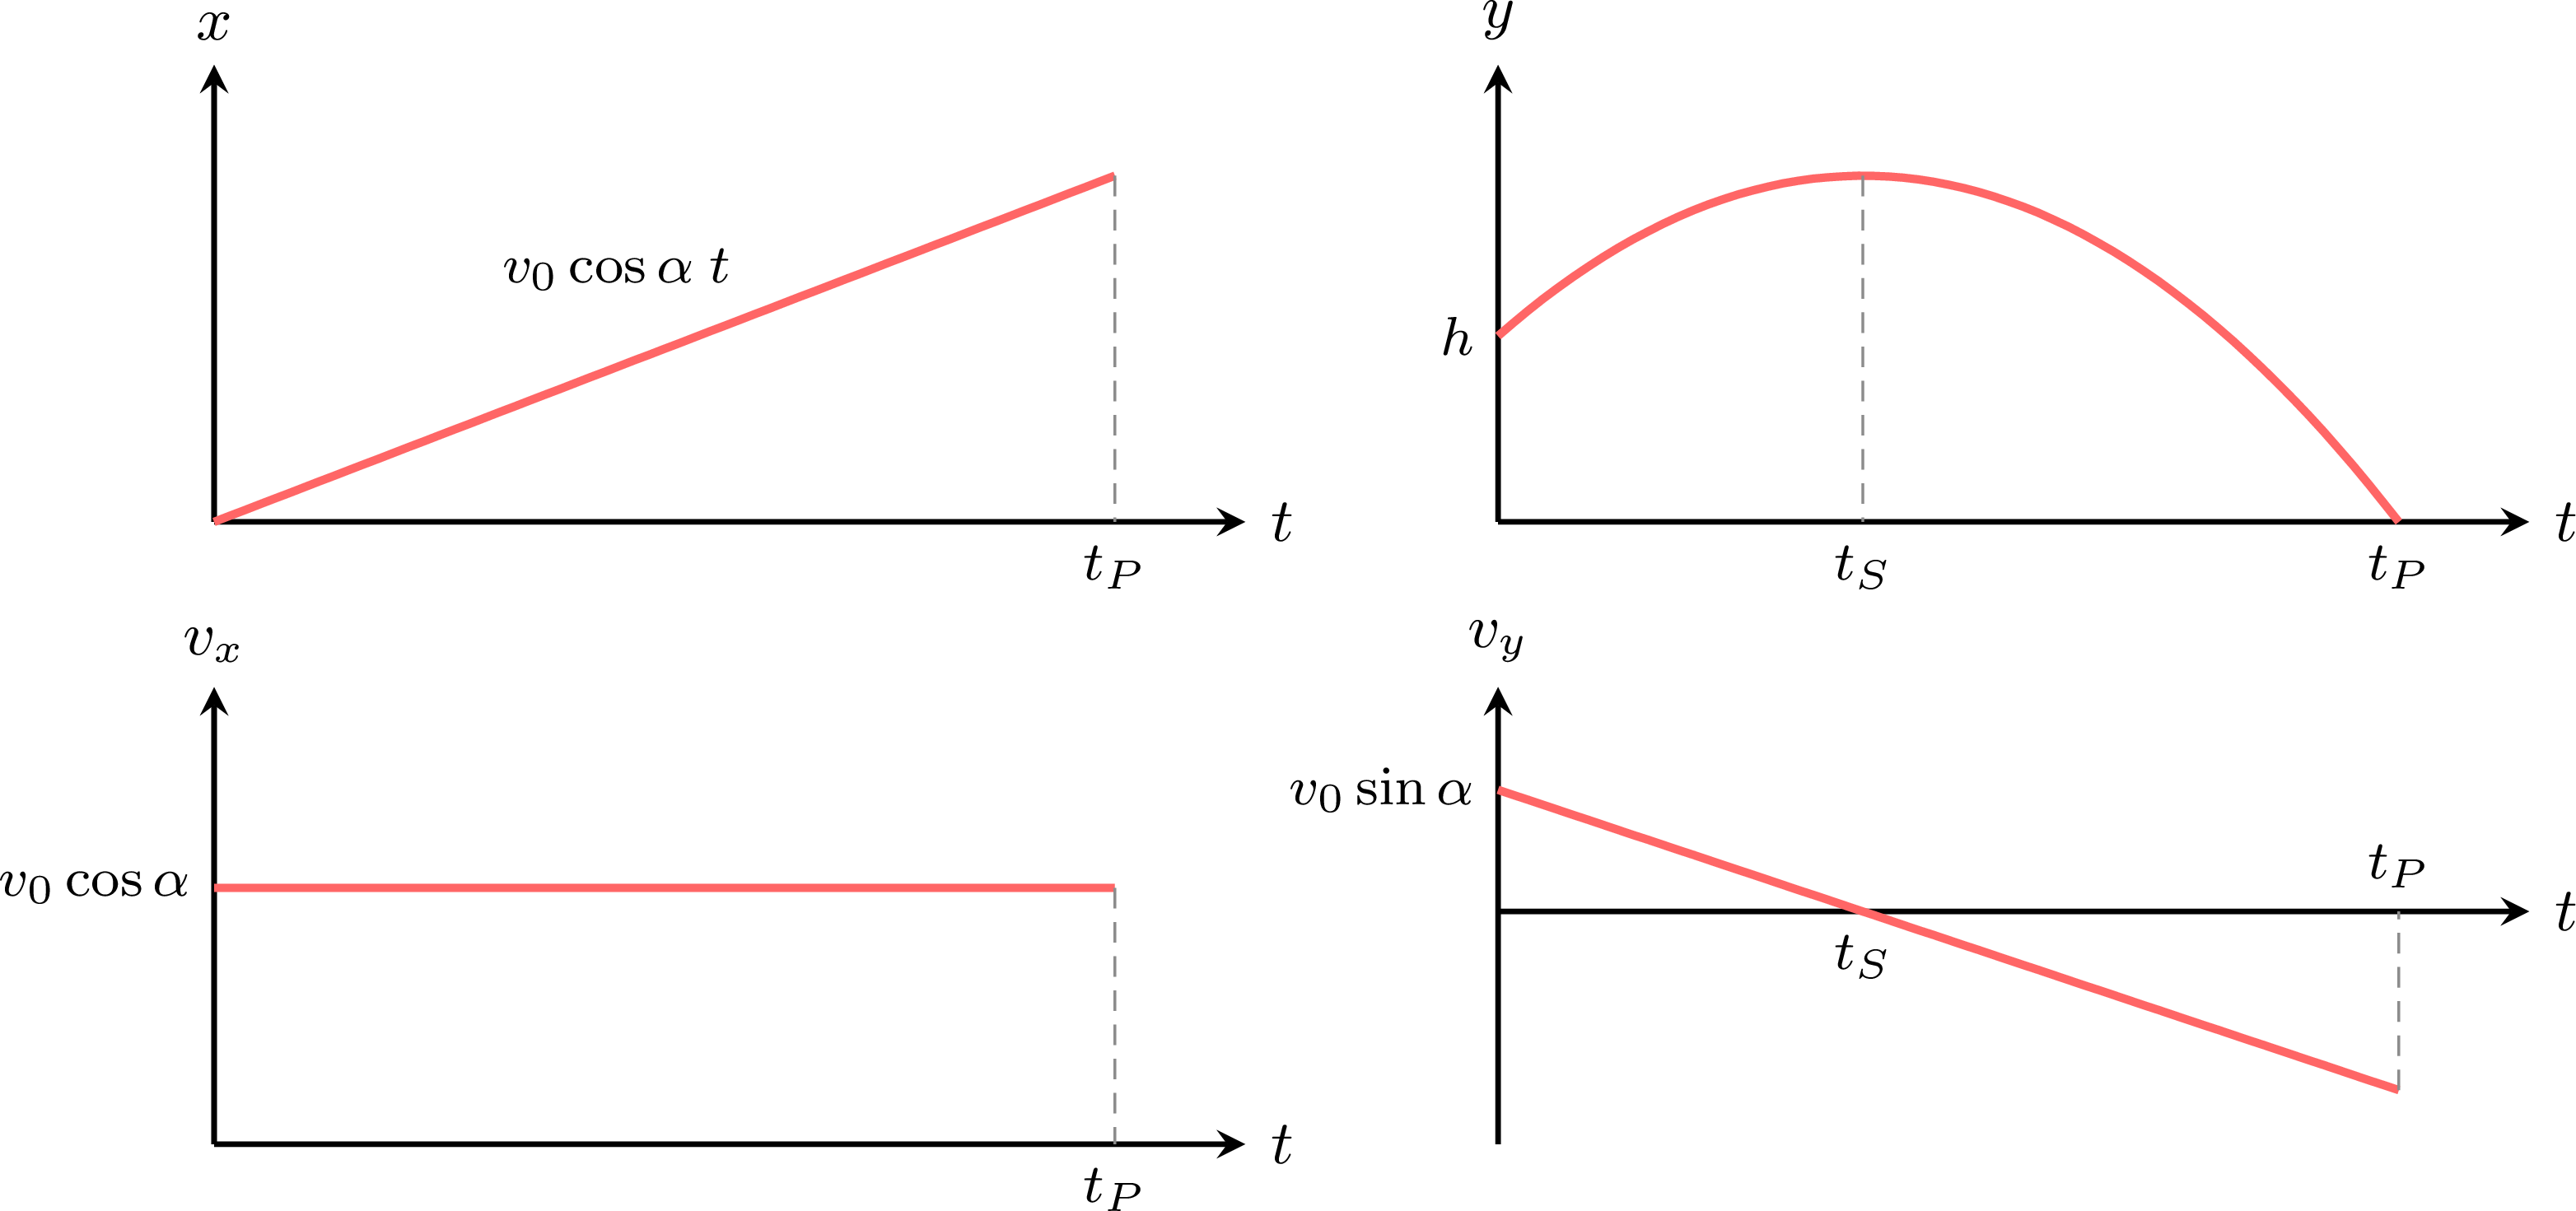
La durée de la chute est fixée par \(y(t)\) seul : elle dépend de \(h\) et de \(v_0\sin\alpha\), non de la vitesse horizontale. Aucune de ces équations n'est à apprendre : elles s'établissent à chaque fois, et les axes changent avec la situation.
Les quatre graphes ci-dessous représentent \(x(t)\), \(y(t)\), \(v_x(t)\) et \(v_y(t)\) pour un lancer au-dessus de l'horizontale depuis la hauteur \(h\) : \(x(t)\) est une droite, \(y(t)\) une parabole, \(v_x\) est constante et \(v_y(t)\) est une droite de pente \(-g\).
Compétences à pratiquer
- Exploiter les équations horaires
- Lire les graphes d'un mouvement
- Établir les équations horaires
I.3
L'équation de la trajectoire
Grandeur — Équation de la trajectoire de la chute libre
Dans le modèle de la chute libre, avec les axes et les conditions initiales des équations horaires, et pour \(v_0 \neq 0\) et \(\alpha \neq \pm 90^\circ\), l'équation de la trajectoire relie les coordonnées \(x\) et \(y\) de \(G\), sans le temps : $$y = -\frac{g\,x^2}{2\,v_0^2\cos^2\alpha} + x\tan\alpha + h,$$ avec \(x\), \(y\) et \(h\) en mètres, \(v_0\) en \(\mathrm{m\cdot s^{-1}}\), \(g\) en \(\mathrm{m\cdot s^{-2}}\). La trajectoire est un arc de parabole.
Système : le corps, réduit à son centre de masse \(G\) ; référentiel : terrestre, supposé galiléen ; force : le poids seul, l'action de l'air étant négligée. Les équations horaires sont celles établies plus haut : ensemble, \(x(t)\) et \(y(t)\) forment une représentation paramétrique de la trajectoire, de paramètre la date \(t\). Éliminer \(t\) donne la trajectoire. Comme \(\alpha \neq \pm 90^\circ\) et \(v_0 \neq 0\), \(v_0\cos\alpha \neq 0\), et \(x(t) = v_0\cos\alpha\;t\) donne \(t\) en fonction de \(x\) : $$\begin{aligned}[t] t &= \frac{x}{v_0\cos\alpha} && \text{(d'après } x(t)\text{)}\\
y &= -\tfrac{1}{2}\,g\left(\frac{x}{v_0\cos\alpha}\right)^2 + v_0\sin\alpha\,\frac{x}{v_0\cos\alpha} + h && \text{(report dans } y(t)\text{)}\\
&= -\frac{g\,x^2}{2\,v_0^2\cos^2\alpha} + x\tan\alpha + h && (\tan\alpha = \tfrac{\sin\alpha}{\cos\alpha}) \end{aligned}$$ C'est l'équation annoncée.
Méthode — Exploiter l'équation de la trajectoire
L'équation de la trajectoire étant connue : - pour savoir si un point est atteint, vérifier que ses coordonnées satisfont l'équation de la trajectoire, puis que la date \(t = x/(v_0\cos\alpha)\) appartient à l'intervalle de mouvement étudié, avant tout contact qui met fin à la chute libre ;
- pour savoir si un obstacle est franchi, calculer \(y\) à l'abscisse de l'obstacle et le comparer à sa hauteur ;
- pour trouver la vitesse de lancer \(v_0\), écrire que le point à atteindre appartient à la trajectoire et isoler l'inconnue ; ne garder que les solutions compatibles avec la situation.
Exemple — Une bille dans un gobelet
Une bille d'acier de \(16\ \mathrm{mm}\) de diamètre quitte horizontalement le bord d'une table, à la hauteur \(h = 0{,}90\ \mathrm{m}\) au-dessus du sol, avec une vitesse de valeur \(v_0\). L'origine \(O\) est au sol, à la verticale du bord de la table, l'axe \((Ox)\) horizontal dans le sens du mouvement et l'axe \((Oy)\) vertical vers le haut. L'ouverture d'un gobelet posé au sol est à la hauteur \(y_C = 0{,}12\ \mathrm{m}\), son centre à l'abscisse \(x_C = 0{,}50\ \mathrm{m}\). La bille est modélisée par un point en chute libre dans un champ de pesanteur uniforme, avec \(g = 9{,}8\ \mathrm{m\cdot s^{-2}}\) ; la force de l'air, au plus fort, vaut environ \(0{,}6\ \pourcent\) du poids. Déterminer la vitesse \(v_0\) pour laquelle la bille atteint le centre de l'ouverture, puis la durée de la chute.
Système : la bille, assimilée à un point ; référentiel : terrestre, supposé galiléen ; force : le poids seul, l'air étant négligé. Avec \(\alpha = 0\), l'équation de la trajectoire s'écrit \(y = -\dfrac{g\,x^2}{2\,v_0^2} + h\). Le point \(C(x_C\ ;\ y_C)\) appartient à la trajectoire : $$\begin{aligned}[t] y_C &= -\frac{g\,x_C^2}{2\,v_0^2} + h && \text{(}C \text{ sur la trajectoire)}\\
v_0^2 &= \frac{g\,x_C^2}{2\,(h - y_C)} && \text{(en isolant } v_0^2\text{)}\\
v_0 &= x_C\sqrt{\frac{g}{2\,(h - y_C)}} && (v_0 > 0)\\
&= 0{,}50\ \mathrm{m} \times \sqrt{\frac{9{,}8\ \mathrm{m\cdot s^{-2}}}{2 \times (0{,}90\ \mathrm{m} - 0{,}12\ \mathrm{m})}} && \text{(valeurs)}\\
&= 1{,}3\ \mathrm{m\cdot s^{-1}}. \end{aligned}$$ La chute dure jusqu'à \(x(t_C) = x_C\) ; comme \(x(t) = v_0\,t\), $$\begin{aligned}[t] t_C &= \frac{x_C}{v_0} && \text{(équation de } x\text{)}\\
&= \frac{0{,}50\ \mathrm{m}}{1{,}253\ \mathrm{m\cdot s^{-1}}} && \text{(valeurs, avec un chiffre de garde)}\\
&= 0{,}40\ \mathrm{s}. \end{aligned}$$
L'angle de portée maximale
La portée n'est pas une formule à apprendre : elle se retrouve chaque fois à partir des équations horaires. L'angle de \(45^\circ\) donne la plus grande portée seulement si l'arrivée est à la même altitude que le départ. Depuis une hauteur au-dessus du sol, le meilleur angle est plus petit : avec \(v_0 = 6{,}0\ \mathrm{m\cdot s^{-1}}\) et une hauteur de \(1{,}00\ \mathrm{m}\), il vaut environ \(39^\circ\).
Compétences à pratiquer
- Associer courbes, équations et situations
- Exploiter l'équation de la trajectoire
- Établir l'équation de la trajectoire
II
Une particule chargée dans un champ électrique uniforme
II.1
Le condensateur plan
Deux armatures planes parallèles, en regard l'une de l'autre et reliées à un générateur qui impose une tension entre elles, forment un condensateur plan. Entre de grandes armatures, et loin de leurs bords, le champ électrique est approximativement uniforme : c'est ainsi qu'un champ électrique uniforme se produit au laboratoire. Près des bords et hors des armatures, le champ n'est plus uniforme ; les pointillés de la figure ne font que le suggérer. 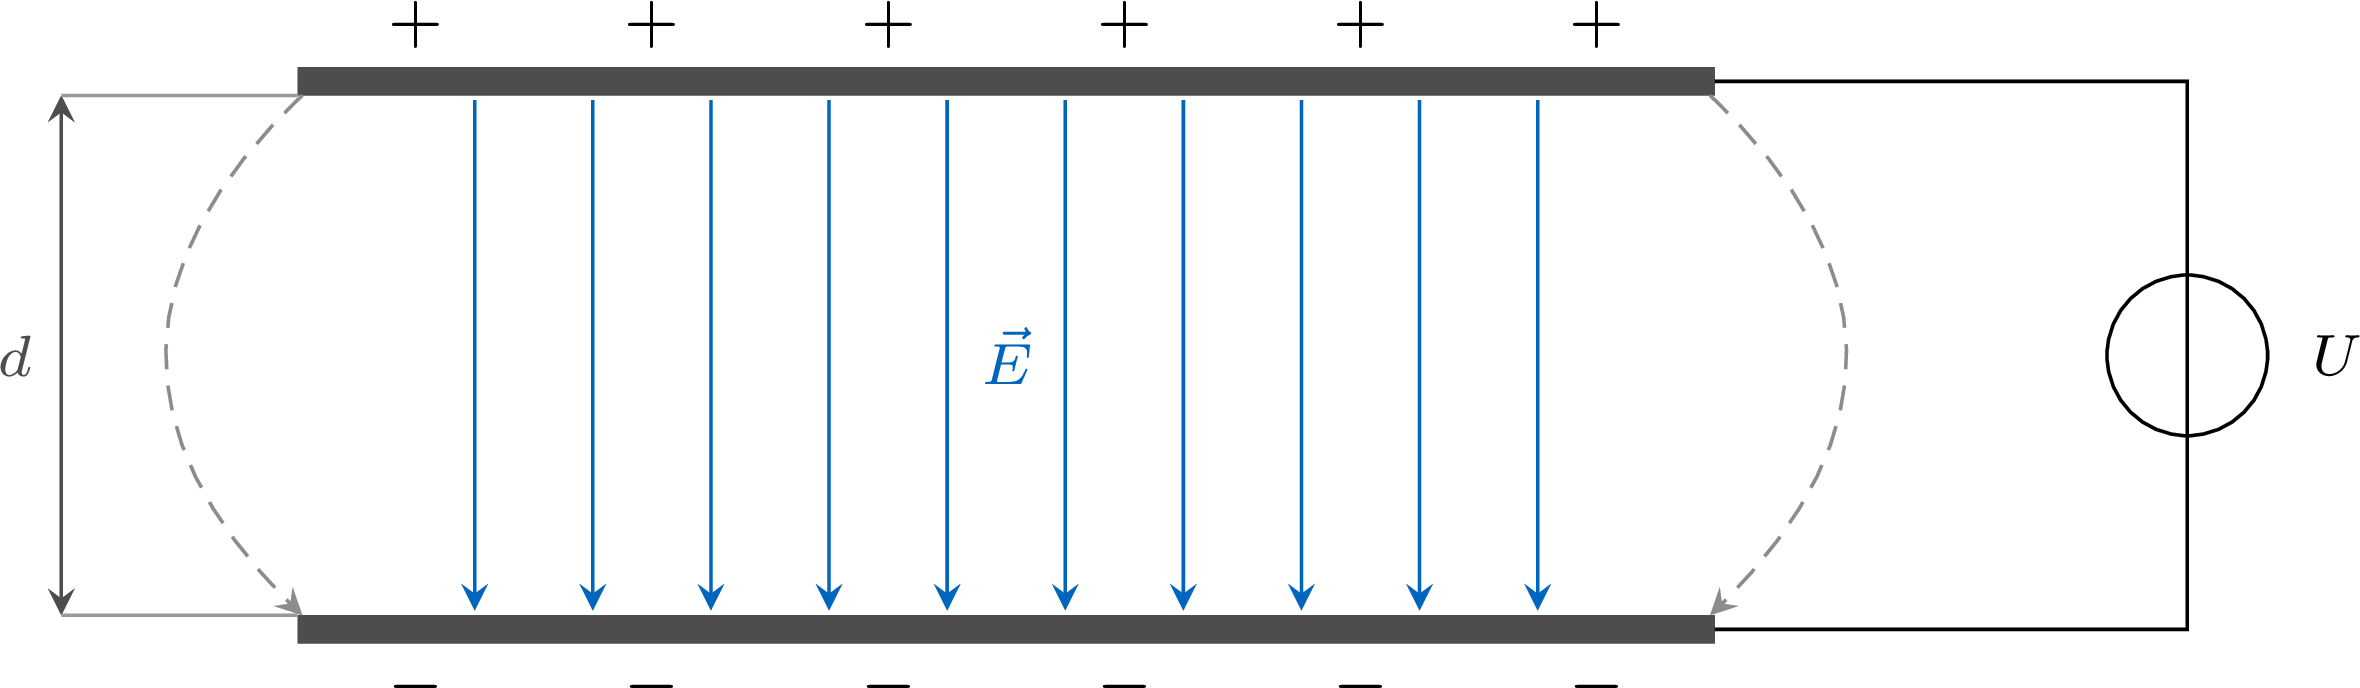
Grandeur — Champ électrique d'un condensateur plan
Entre deux grandes armatures distantes de \(d\), soumises à une tension \(U > 0\), le champ électrique \(\vec{E}\) est, loin des bords, approximativement uniforme, perpendiculaire aux armatures et dirigé de l'armature positive vers l'armature négative. Sa valeur est $$E = \frac{U}{d},$$ avec \(E\) en volts par mètre, \(\mathrm{V\cdot m^{-1}}\), aussi noté \(\mathrm{N\cdot C^{-1}}\), \(U\) en volts et \(d\) en mètres. Cette expression est donnée ici et n'est pas établie. Méthode — Discuter de l'influence de la tension et de la distance
Loin des bords de grandes armatures, la tension étant imposée par un générateur qui reste branché : - à distance fixée, \(E\) est proportionnel à la tension : doubler \(U\) double \(E\) ;
- à tension fixée, \(E\) est inversement proportionnel à la distance : doubler \(d\) divise \(E\) par deux.
Exemple — Un condensateur de paillasse
Un générateur impose la tension \(U = 1{,}50\ \mathrm{kV}\) entre deux grandes armatures distantes de \(d = 3{,}00\ \mathrm{cm}\). Déterminer la valeur du champ loin des bords. La déterminer à nouveau quand la distance est doublée à tension identique, puis quand la tension est doublée à la distance initiale.
Objet étudié : le champ entre les armatures, loin des bords, le générateur restant branché. $$\begin{aligned}[t] E &= \frac{U}{d} && \text{(condensateur plan)}\\
&= \frac{1{,}50 \times 10^{3}\ \mathrm{V}}{3{,}00 \times 10^{-2}\ \mathrm{m}} && \text{(valeurs)}\\
&= 5{,}00 \times 10^{4}\ \mathrm{V\cdot m^{-1}}. \end{aligned}$$ Avec une distance \(2d\) à la même tension, \(E\) est divisé par deux : \(2{,}50 \times 10^{4}\ \mathrm{V\cdot m^{-1}}\). Avec une tension \(2U\) à la distance \(d\), \(E\) est multiplié par deux : \(1{,}00 \times 10^{5}\ \mathrm{V\cdot m^{-1}}\).
Le sens du champ
Le champ va de l'armature positive vers l'armature négative. Près des bords et hors des armatures, il n'est ni uniforme ni donné par \(E = U/d\). Dans \(E = U/d\), la tension \(U\) est positive ; la tension \(U_{AB}\) entre deux points, employée plus loin pour le travail de la force électrique, est algébrique.
Compétences à pratiquer
- Reconnaître le champ d'un condensateur plan
- Discuter de l'influence de la tension et de la distance
II.2
Le mouvement d'une particule chargée
Modèle — Une particule chargée dans un champ électrique uniforme
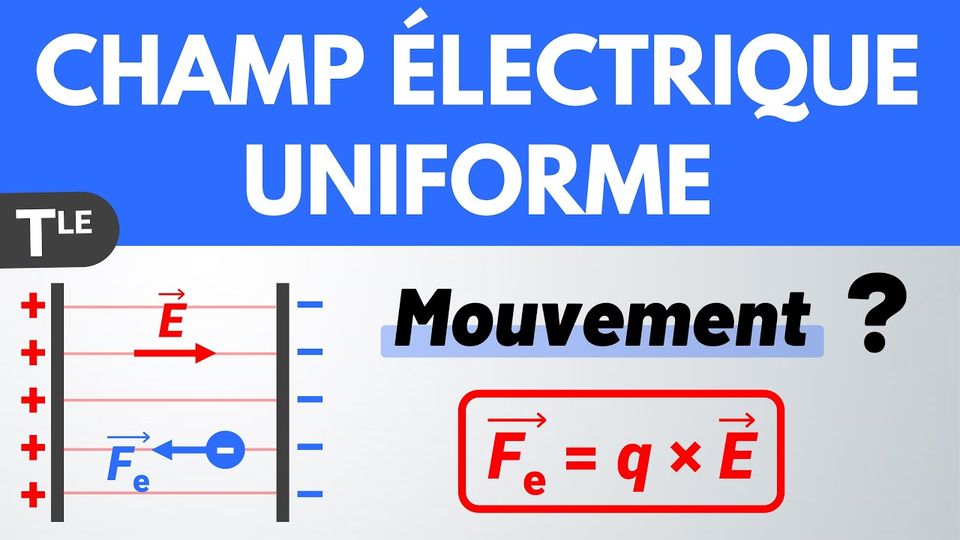
Une particule de masse \(m\) et de charge \(q\) est étudiée dans le référentiel du laboratoire, supposé galiléen, dans le vide, dans une région où le champ électrique \(\vec{E}\) est supposé uniforme et indépendant du temps, les effets de bord étant négligés. Sa vitesse est très inférieure à la vitesse de la lumière \(c\), et son poids, à vérifier dans chaque situation, est négligeable devant la force électrique \(\vec{F} = q\,\vec{E}\). Ce modèle s'appelle une particule chargée dans un champ électrique uniforme. La deuxième loi donne $$\vec{a}_G = \frac{q\,\vec{E}}{m} :$$ l'accélération est constante, de même sens que \(\vec{E}\) si \(q > 0\) et de sens opposé si \(q < 0\). Le mouvement est plan, dans le plan contenant la position initiale, la vitesse initiale \(\vec{v}_0\) et \(\vec{E}\). La démonstration qui suit traite le cas où \(\vec{v}_0\) est perpendiculaire à \(\vec{E}\) : la trajectoire est alors un arc de parabole.Ce que le modèle permet. Calculer le mouvement de la particule dans la zone de champ : son accélération, sa déviation, sa vitesse à la sortie.
Ce que le modèle ne permet pas. Décrire le mouvement près des bords des armatures, où le champ n'est plus uniforme ; une vitesse proche de \(c\) ; les collisions avec les molécules d'un gaz.
Système : la particule, de masse \(m\) et de charge \(q\) ; référentiel : du laboratoire, supposé galiléen ; force : la force électrique \(\vec{F} = q\,\vec{E}\) seule, le poids étant négligé.
Choisir l'origine \(O\) au point où la particule entre dans le champ, à \(t = 0\), avec \(\vec{v}_0\) perpendiculaire à \(\vec{E}\). Choisir l'axe \((Ox)\) selon \(\vec{v}_0\), l'axe \((Oy)\) parallèle à \(\vec{E}\) et orienté, \(E_y\) étant la coordonnée de \(\vec{E}\) sur cet axe, positive ou négative selon l'orientation choisie, et l'axe \((Oz)\) perpendiculaire aux deux premiers. La deuxième loi donne \(q\,\vec{E} = m\,\vec{a}_G\), donc \(a_x = 0\), \(a_y = \dfrac{q\,E_y}{m}\) et \(a_z = 0\). Chaque coordonnée de la vitesse est une primitive de celle de l'accélération, chaque coordonnée de la position une primitive de celle de la vitesse ; les constantes sont fixées par \(\vec{v}_G(0) = \vec{v}_0\) et \(G\) en \(O\) à \(t = 0\) : $$\begin{aligned}[t] v_x(t) &= C_1 = v_0 && (v_x(0) = v_0)\\ v_y(t) &= \frac{q\,E_y}{m}\,t + C_2 = \frac{q\,E_y}{m}\,t && (v_y(0) = 0)\\ v_z(t) &= C_3 = 0 && (v_z(0) = 0)\\ x(t) &= v_0\,t + C_4 = v_0\,t && (x(0) = 0)\\ y(t) &= \frac{q\,E_y}{2\,m}\,t^2 + C_5 = \frac{q\,E_y}{2\,m}\,t^2 && (y(0) = 0)\\ z(t) &= C_6 = 0 && (z(0) = 0) \end{aligned}$$ La coordonnée \(z\) est nulle à chaque instant : le mouvement a lieu dans le plan \((xOy)\), qui contient \(\vec{v}_0\) et \(\vec{E}\) ; il est plan. En reportant \(t = \dfrac{x}{v_0}\) dans \(y(t)\), la trajectoire s'écrit : $$y = \frac{q\,E_y}{2\,m\,v_0^2}\,x^2,$$ un arc de parabole, du côté de \(\vec{E}\) si \(q > 0\), du côté opposé si \(q < 0\).
Choisir l'origine \(O\) au point où la particule entre dans le champ, à \(t = 0\), avec \(\vec{v}_0\) perpendiculaire à \(\vec{E}\). Choisir l'axe \((Ox)\) selon \(\vec{v}_0\), l'axe \((Oy)\) parallèle à \(\vec{E}\) et orienté, \(E_y\) étant la coordonnée de \(\vec{E}\) sur cet axe, positive ou négative selon l'orientation choisie, et l'axe \((Oz)\) perpendiculaire aux deux premiers. La deuxième loi donne \(q\,\vec{E} = m\,\vec{a}_G\), donc \(a_x = 0\), \(a_y = \dfrac{q\,E_y}{m}\) et \(a_z = 0\). Chaque coordonnée de la vitesse est une primitive de celle de l'accélération, chaque coordonnée de la position une primitive de celle de la vitesse ; les constantes sont fixées par \(\vec{v}_G(0) = \vec{v}_0\) et \(G\) en \(O\) à \(t = 0\) : $$\begin{aligned}[t] v_x(t) &= C_1 = v_0 && (v_x(0) = v_0)\\ v_y(t) &= \frac{q\,E_y}{m}\,t + C_2 = \frac{q\,E_y}{m}\,t && (v_y(0) = 0)\\ v_z(t) &= C_3 = 0 && (v_z(0) = 0)\\ x(t) &= v_0\,t + C_4 = v_0\,t && (x(0) = 0)\\ y(t) &= \frac{q\,E_y}{2\,m}\,t^2 + C_5 = \frac{q\,E_y}{2\,m}\,t^2 && (y(0) = 0)\\ z(t) &= C_6 = 0 && (z(0) = 0) \end{aligned}$$ La coordonnée \(z\) est nulle à chaque instant : le mouvement a lieu dans le plan \((xOy)\), qui contient \(\vec{v}_0\) et \(\vec{E}\) ; il est plan. En reportant \(t = \dfrac{x}{v_0}\) dans \(y(t)\), la trajectoire s'écrit : $$y = \frac{q\,E_y}{2\,m\,v_0^2}\,x^2,$$ un arc de parabole, du côté de \(\vec{E}\) si \(q > 0\), du côté opposé si \(q < 0\).
Méthode — Déterminer la déviation d'une particule
Une particule entre dans une zone de champ de longueur \(L\), avec \(\vec{v}_0\) perpendiculaire à \(\vec{E}\). Dans le modèle idéalisé où le champ est uniforme sur la longueur \(L\) et nul au-delà : - nommer le système, le référentiel, la force et les axes, avec le signe de \(E_y\) et celui de \(q\) ;
- calculer l'accélération \(a_y = \dfrac{q\,E_y}{m}\) ;
- calculer la date de sortie \(t_Q = \dfrac{L}{v_0}\) ;
- calculer l'ordonnée de sortie \(y_Q = \dfrac{1}{2}\,a_y\,t_Q^2\) et la vitesse de sortie \(v_{Qy} = a_y\,t_Q\) ; vérifier que la particule ne touche pas une armature ;
- calculer l'angle de déviation \(\theta\) à partir de \(\tan\theta = \dfrac{v_{Qy}}{v_0}\) ;
- au-delà de la zone de champ, le champ y étant nul et les forces négligées, le mouvement est rectiligne uniforme.
Exemple — Un ion chlorure entre deux plaques
Un ion chlorure \(\mathrm{Cl^{-}}\), de charge \(q = -e\) avec \(e = 1{,}60 \times 10^{-19}\ \mathrm{C}\) et de masse \(m = 5{,}89 \times 10^{-26}\ \mathrm{kg}\), entre avec une vitesse \(\vec{v}_0\) de valeur \(v_0 = 1{,}00 \times 10^{5}\ \mathrm{m\cdot s^{-1}}\), perpendiculaire au champ, entre deux plaques horizontales distantes de \(d = 2{,}00\ \mathrm{cm}\) et de longueur \(L = 4{,}00\ \mathrm{cm}\), soumises à la tension \(U = 240\ \mathrm{V}\). L'origine \(O\) est le point d'entrée, à mi-distance des plaques ; l'axe \((Ox)\) est selon \(\vec{v}_0\) et l'axe \((Oy)\) est orienté vers le haut. La plaque supérieure est positive, donc \(E_y = -\dfrac{U}{d}\). Le champ est supposé constant pour \(0 < x < L\) et nul au-delà ; les effets de bord sont négligés, ce qui est un modèle pour \(L/d = 2\), non une propriété d'un montage réel. Au-delà de cette zone, toutes les forces sont négligées. Déterminer la date de sortie, l'ordonnée de sortie, la coordonnée verticale de la vitesse à la sortie et l'angle de déviation. Vérifier les hypothèses. 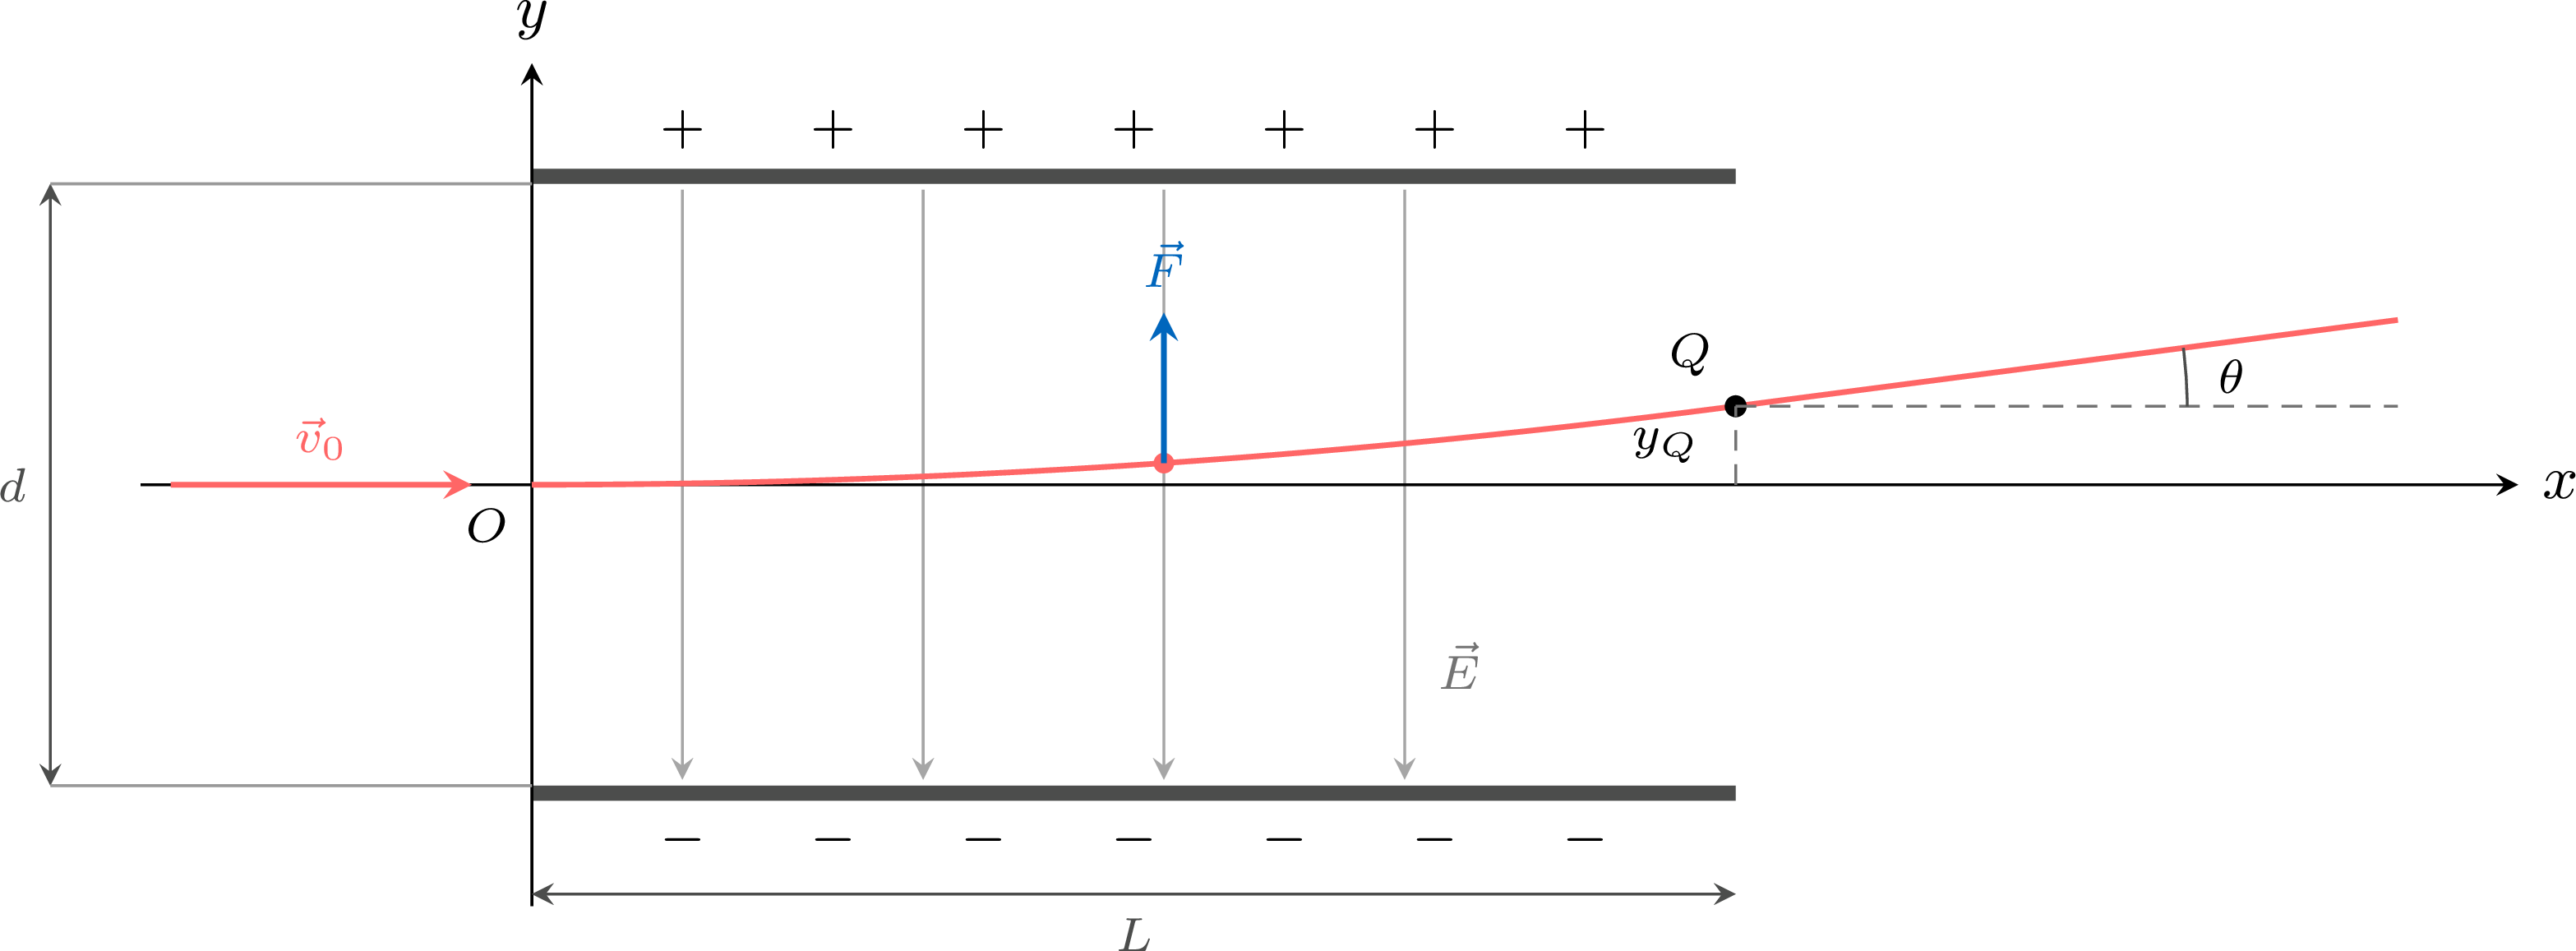
Système : l'ion chlorure ; référentiel : du laboratoire, supposé galiléen ; force : la force électrique seule, le poids étant négligeable (vérifié à la fin). Le champ a pour valeur \(E = \dfrac{U}{d} = \dfrac{240\ \mathrm{V}}{2{,}00 \times 10^{-2}\ \mathrm{m}} = 1{,}20 \times 10^{4}\ \mathrm{V\cdot m^{-1}}\), et \(E_y = -1{,}20 \times 10^{4}\ \mathrm{V\cdot m^{-1}}\) puisque \(\vec{E}\) est dirigé vers le bas. $$\begin{aligned}[t] a_y &= \frac{q\,E_y}{m} && \text{(deuxième loi)}\\
&= \frac{(-1{,}60 \times 10^{-19}\ \mathrm{C}) \times (-1{,}20 \times 10^{4}\ \mathrm{V\cdot m^{-1}})}{5{,}89 \times 10^{-26}\ \mathrm{kg}} && \text{(valeurs)}\\
&= 3{,}26 \times 10^{10}\ \mathrm{m\cdot s^{-2}},\\
t_Q &= \frac{L}{v_0} = \frac{4{,}00 \times 10^{-2}\ \mathrm{m}}{1{,}00 \times 10^{5}\ \mathrm{m\cdot s^{-1}}} = 4{,}00 \times 10^{-7}\ \mathrm{s},\\
y_Q &= \tfrac{1}{2}\,a_y\,t_Q^2 && \text{(équation de } y\text{)}\\
&= \tfrac{1}{2} \times 3{,}260 \times 10^{10}\ \mathrm{m\cdot s^{-2}} \times (4{,}00 \times 10^{-7}\ \mathrm{s})^2 && \text{(valeurs)}\\
&= 2{,}61 \times 10^{-3}\ \mathrm{m} = 2{,}61\ \mathrm{mm},\\
v_{Qy} &= a_y\,t_Q && \text{(coordonnée de la vitesse)}\\
&= 3{,}260 \times 10^{10}\ \mathrm{m\cdot s^{-2}} \times 4{,}00 \times 10^{-7}\ \mathrm{s} && \text{(valeurs)}\\
&= 1{,}30 \times 10^{4}\ \mathrm{m\cdot s^{-1}},\\
\tan\theta &= \frac{v_{Qy}}{v_0} && \text{(angle de la vitesse)}\\
&= \frac{1{,}304 \times 10^{4}\ \mathrm{m\cdot s^{-1}}}{1{,}00 \times 10^{5}\ \mathrm{m\cdot s^{-1}}} = 0{,}1304, && \text{(valeurs)}\\
\theta &= 7{,}43^\circ. \end{aligned}$$ (Dans ces lignes, \(a_y\), \(v_{Qy}\) et \(\tan\theta\) portent un chiffre de garde ; chaque résultat n'est arrondi qu'une fois.) Comme \(|y_Q| = 2{,}61\ \mathrm{mm} < \dfrac{d}{2} = 10{,}0\ \mathrm{mm}\), l'ion sort sans toucher une plaque. Les valeurs \(y_Q > 0\) et \(v_{Qy} > 0\) s'accordent avec \(q < 0\) et \(E_y < 0\) : l'ion est dévié vers la plaque positive. Le poids est négligeable : son rapport à la force électrique vaut \(\dfrac{m\,g}{e\,E} = 3{,}0 \times 10^{-10}\) (avec \(g = 9{,}8\ \mathrm{m\cdot s^{-2}}\)), et, avec \(c = 3{,}00 \times 10^{8}\ \mathrm{m\cdot s^{-1}}\), \(\dfrac{v_0}{c} = 3{,}33 \times 10^{-4}\) : la mécanique classique s'applique.
Signe de la charge et poids
Une charge négative est déviée vers l'armature positive, comme le montre \(y > 0\) pour l'ion chlorure. Le poids se vérifie dans chaque situation : ici, il vaut \(3{,}0 \times 10^{-10}\) fois la force électrique. La mécanique classique convient au-dessous d'environ \(0{,}1\,c\), seuil général pour lequel l'énergie cinétique classique diffère de la valeur exacte de moins de \(1\ \pourcent\) : l'ion, à \(3{,}36 \times 10^{-4}\,c\) à la sortie, en est très loin. Une particule partant du repos, ou de vitesse \(\vec{v}_0\) colinéaire à \(\vec{E}\), se déplace en ligne droite le long du champ, avec une accélération constante. Pour une gouttelette chargée, en revanche, le poids peut être comparable à la force électrique ; les deux sont alors conservés, et \(\vec{a} = \vec{g} + \dfrac{q\,\vec{E}}{m}\).
Compétences à pratiquer
- Calculer l'accélération d'une particule chargée
- Établir le mouvement d'une particule chargée
III
Aspects énergétiques
III.1
L'énergie mécanique dans un champ de pesanteur
Les expressions suivantes sont employées, chacune avec sa condition d'emploi, pour un système de masse \(m\) réduit à son centre de masse \(G\) :
- l'énergie cinétique à la vitesse de valeur \(v\) est \(E_{\mathrm{c}} = \dfrac{1}{2}\,m\,v^2\) ;
- dans un champ de pesanteur uniforme, l'énergie potentielle de pesanteur est \(E_{\mathrm{pp}} = m\,g\,y\), l'axe \((Oy)\) étant orienté vers le haut et son origine choisie ; l'énergie mécanique est \(E_{\mathrm{m}} = E_{\mathrm{c}} + E_{\mathrm{pp}}\) ;
- le travail d'une force constante \(\vec{F}\) le long d'un déplacement de \(A\) à \(B\) est \(W_{AB}(\vec{F}) = \vec{F} \cdot \overrightarrow{AB}\) ; le travail du poids est \(W_{AB}(\vec{P}) = m\,g\,(y_A - y_B)\), quel que soit le chemin suivi entre \(A\) et \(B\) ;
- dans un référentiel galiléen, le théorème de l'énergie cinétique s'écrit \(E_{\mathrm{c}}(B) - E_{\mathrm{c}}(A) = \sum W_{AB}(\vec{F}_{\mathrm{ext}})\).
Méthode — Exploiter la conservation de l'énergie mécanique
- Nommer le système et le référentiel, supposé galiléen.
- Vérifier que seul le poids travaille : l'action de l'air est négligée.
- Choisir l'origine des altitudes, l'axe \((Oy)\) étant orienté vers le haut, et écrire \(E_{\mathrm{pp}} = m\,g\,y\).
- Écrire la conservation entre deux points \(A\) et \(B\) du mouvement : \(E_{\mathrm{m}}(A) = E_{\mathrm{m}}(B)\), soit \(\dfrac{1}{2}\,m\,v_A^2 + m\,g\,y_A = \dfrac{1}{2}\,m\,v_B^2 + m\,g\,y_B\), puis isoler l'inconnue.
Exemple — Les énergies de la boule
La boule de l'expérience « Une boule lancée » a une masse \(m = 0{,}700\ \mathrm{kg}\) ; son relevé calculé est employé, avec \(g = 9{,}8\ \mathrm{m\cdot s^{-2}}\) et l'origine des altitudes au sol. Pour les dates \(t = 0{,}10\ \mathrm{s}\), \(0{,}50\ \mathrm{s}\) et \(0{,}90\ \mathrm{s}\), déterminer la vitesse par les différences centrées \(v_{ix} = \dfrac{x_{i+1} - x_{i-1}}{2\,\tau}\) et \(v_{iy} = \dfrac{y_{i+1} - y_{i-1}}{2\,\tau}\), avec \(\tau = 0{,}10\ \mathrm{s}\), puis les énergies \(E_{\mathrm{c}}\), \(E_{\mathrm{pp}}\) et \(E_{\mathrm{m}}\). Commenter les valeurs près du sommet et celle de \(E_{\mathrm{m}}\).
Système : la boule, réduite à son centre de masse ; référentiel : terrestre, supposé galiléen ; force : le poids seul, l'air étant négligé. À la date \(t = 0{,}10\ \mathrm{s}\) : $$\begin{aligned}[t] v_x &= \frac{x_2 - x_0}{2\,\tau} = \frac{0{,}77\ \mathrm{m} - 0{,}00\ \mathrm{m}}{0{,}20\ \mathrm{s}} = 3{,}85\ \mathrm{m\cdot s^{-1}},\\
v_y &= \frac{y_2 - y_0}{2\,\tau} = \frac{1{,}72\ \mathrm{m} - 1{,}00\ \mathrm{m}}{0{,}20\ \mathrm{s}} = 3{,}60\ \mathrm{m\cdot s^{-1}},\\
E_{\mathrm{c}} &= \frac{1}{2}\,m\,(v_x^2 + v_y^2) = \frac{1}{2} \times 0{,}700\ \mathrm{kg} \times \left((3{,}85\ \mathrm{m\cdot s^{-1}})^2 + (3{,}60\ \mathrm{m\cdot s^{-1}})^2\right) = 9{,}72\ \mathrm{J},\\
E_{\mathrm{pp}} &= m\,g\,y = 0{,}700\ \mathrm{kg} \times 9{,}8\ \mathrm{m\cdot s^{-2}} \times 1{,}41\ \mathrm{m} = 9{,}67\ \mathrm{J},\\
E_{\mathrm{m}} &= E_{\mathrm{c}} + E_{\mathrm{pp}} = 19{,}40\ \mathrm{J}. \end{aligned}$$
Chaque valeur est arrondie une seule fois, à partir du calcul non arrondi : le dernier chiffre de \(E_{\mathrm{m}}\) peut donc différer de la somme des deux valeurs arrondies. Deux décimales sont gardées comme chiffres de garde, pour comparer les dates entre elles : avec \(g\) donné à deux chiffres significatifs, la valeur à retenir est \(E_{\mathrm{m}} = 19\ \mathrm{J}\). 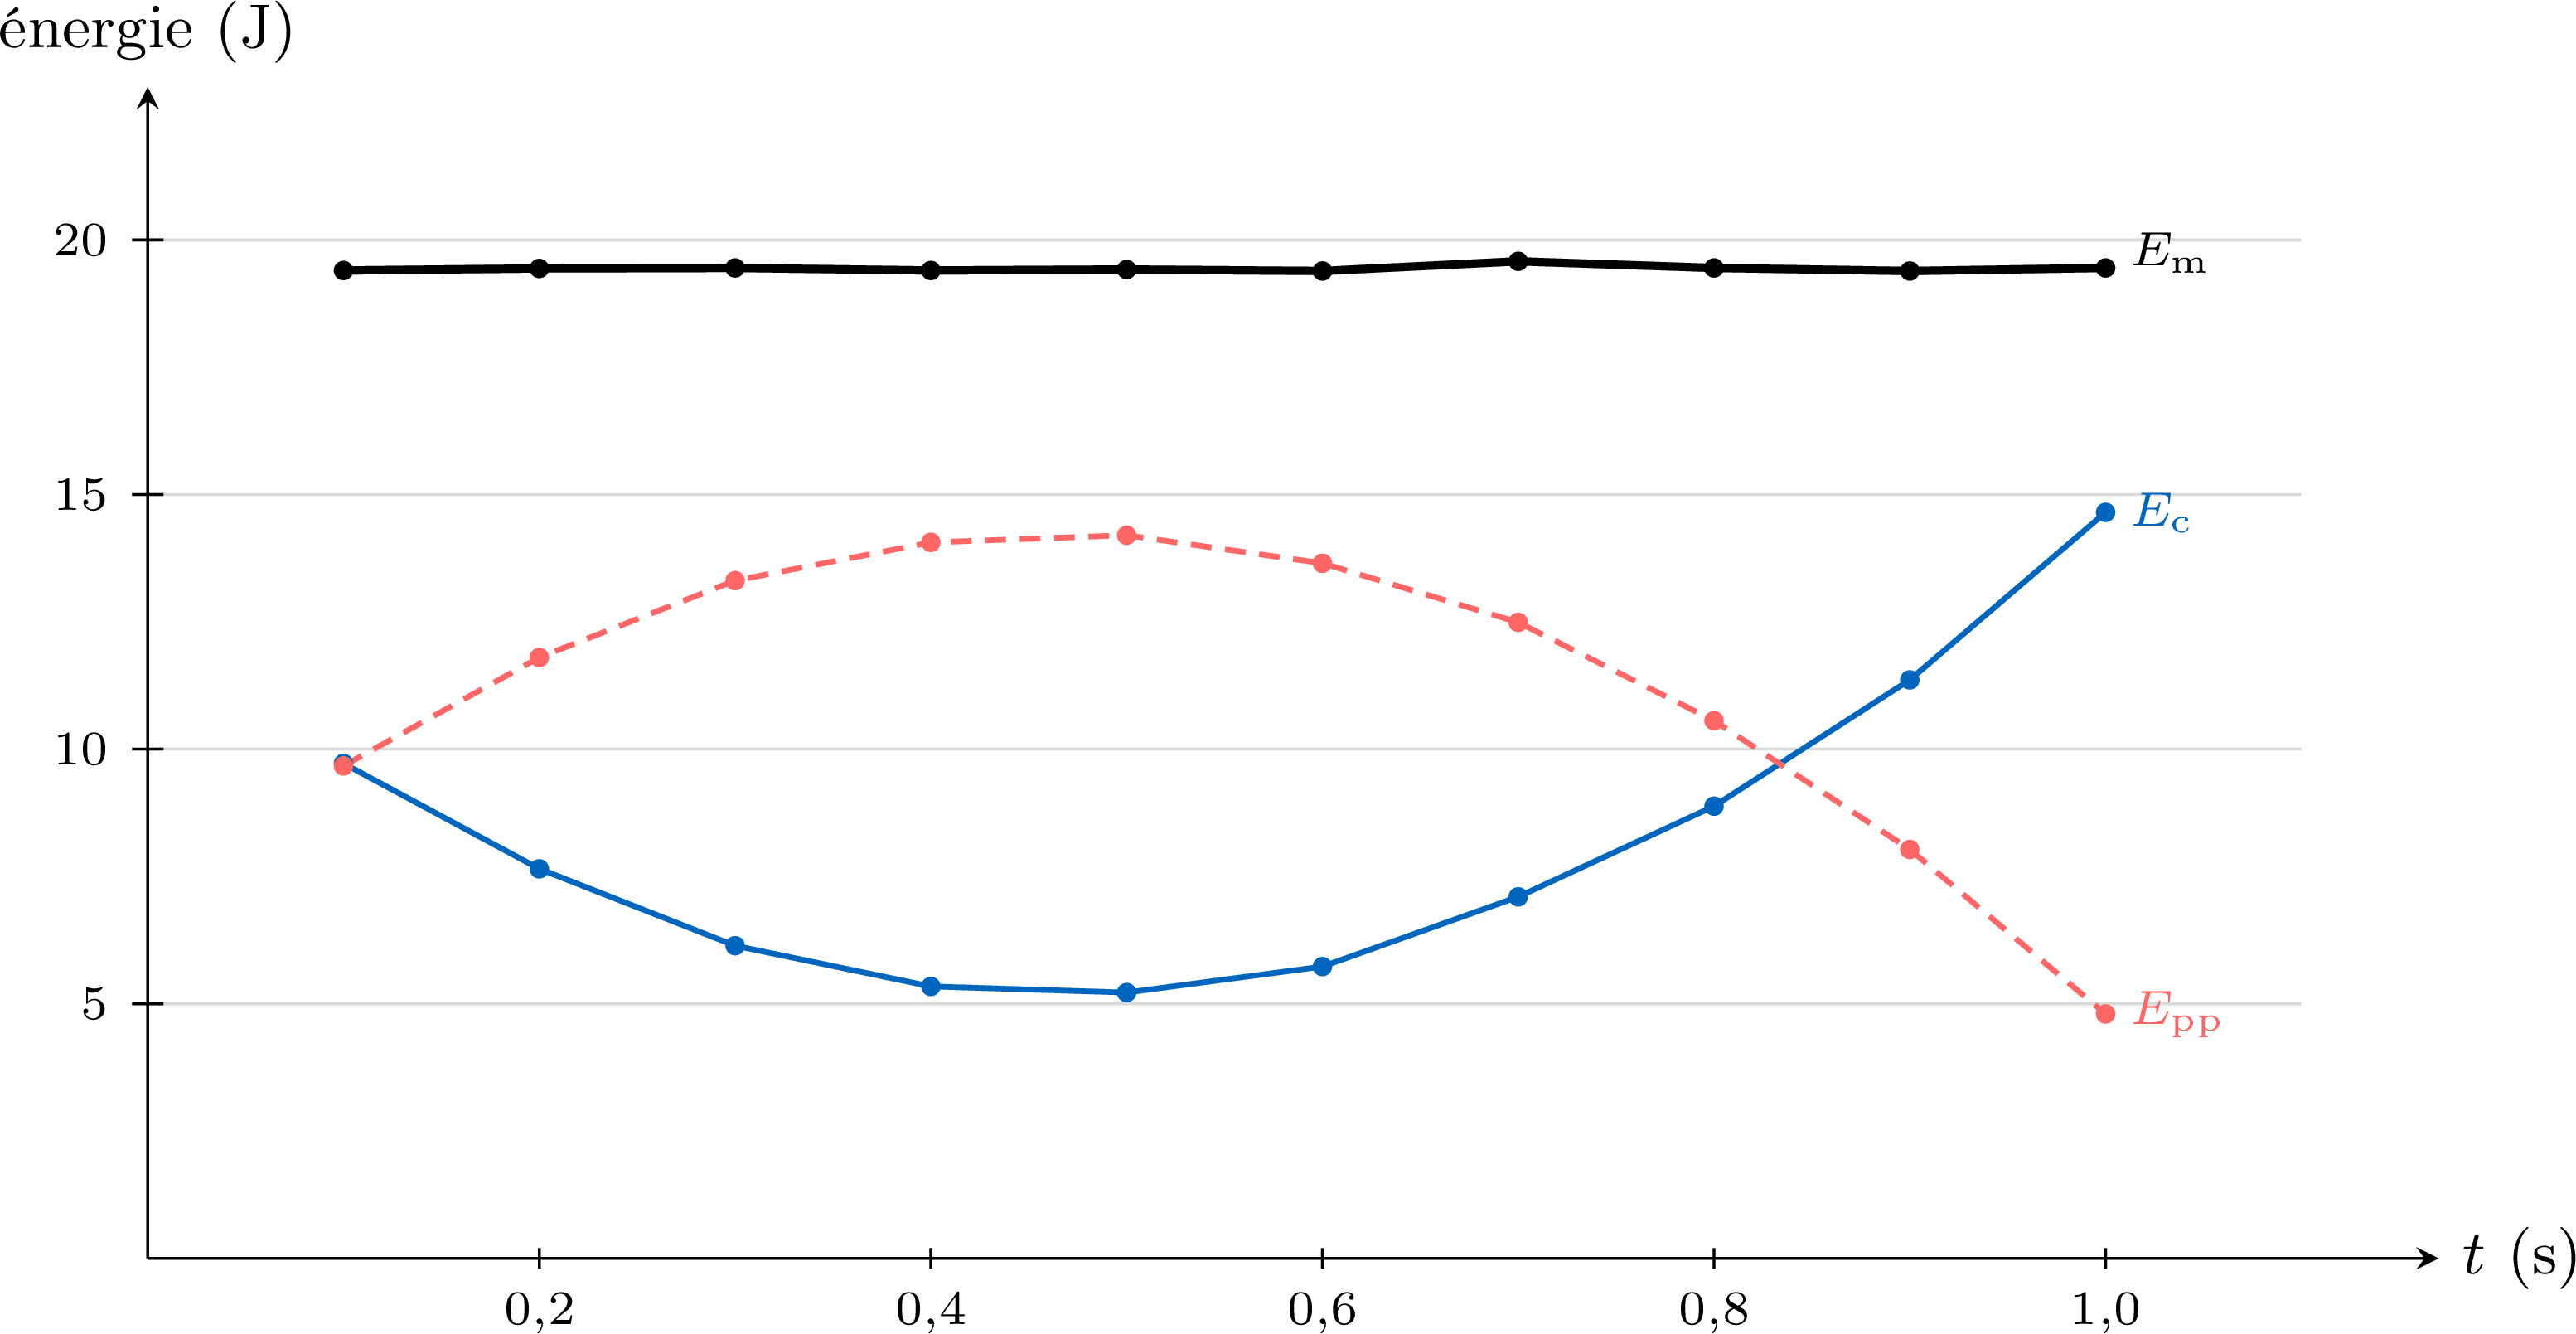
La figure donne les dix dates intérieures, calculées de la même façon. Près du sommet, \(E_{\mathrm{c}}\) est minimale mais non nulle, car la vitesse horizontale ne s'annule pas : dans le modèle, au sommet lui-même, \(E_{\mathrm{c}} = \dfrac{1}{2}\,m\,v_{0x}^2 = 5{,}21\ \mathrm{J}\) et \(E_{\mathrm{pp}} = 14{,}25\ \mathrm{J}\). L'énergie mécanique reste voisine de \(19{,}4\ \mathrm{J}\), à l'arrondi au centimètre près : moyenne des dix valeurs \(19{,}44\ \mathrm{J}\), étendue \(1{,}0\ \pourcent\) de la moyenne, valeur du modèle \(\dfrac{1}{2}\,m\,v_0^2 + m\,g\,h = 19{,}46\ \mathrm{J}\). Ces valeurs sont calculées : elles illustrent le modèle.
| \(t\) (s) | \(v_x\) (\(\mathrm{m\cdot s^{-1}}\)) | \(v_y\) (\(\mathrm{m\cdot s^{-1}}\)) | \(E_{\mathrm{c}}\) (J) | \(E_{\mathrm{pp}}\) (J) | \(E_{\mathrm{m}}\) (J) |
| \(0{,}10\) | \(3{,}85\) | \(3{,}60\) | \(9{,}72\) | \(9{,}67\) | \(19{,}40\) |
| \(0{,}50\) | \(3{,}85\) | \(-0{,}30\) | \(5{,}22\) | \(14{,}20\) | \(19{,}42\) |
| \(0{,}90\) | \(3{,}85\) | \(-4{,}20\) | \(11{,}36\) | \(8{,}03\) | \(19{,}39\) |
Exemple — La vitesse de la boule au sol
La boule de l'expérience « Une boule lancée » quitte la main à la vitesse \(v_0 = 6{,}0\ \mathrm{m\cdot s^{-1}}\) à la hauteur \(h = 1{,}00\ \mathrm{m}\) au-dessus du sol ; l'air est négligé et \(g = 9{,}8\ \mathrm{m\cdot s^{-2}}\). En utilisant la conservation de l'énergie mécanique, déterminer sa vitesse à l'arrivée au sol. Dépend-elle de l'angle du lancer ? Contrôler avec le théorème de l'énergie cinétique.
Système : la boule, réduite à son centre de masse ; référentiel : terrestre, supposé galiléen ; force : le poids seul, l'air étant négligé. L'origine des altitudes est au sol. Entre \(A\), le point de lâcher, et \(B\), l'arrivée au sol : $$\begin{aligned}[t] E_{\mathrm{m}}(A) &= E_{\mathrm{m}}(B) && \text{(seul le poids travaille)}\\
\tfrac{1}{2}\,m\,v_0^2 + m\,g\,h &= \tfrac{1}{2}\,m\,v_B^2 && (y_A = h,\ y_B = 0)\\
v_B &= \sqrt{v_0^2 + 2\,g\,h} && (v_B > 0)\\
&= \sqrt{(6{,}0\ \mathrm{m\cdot s^{-1}})^2 + 2 \times 9{,}8\ \mathrm{m\cdot s^{-2}} \times 1{,}00\ \mathrm{m}} && \text{(valeurs)}\\
&= 7{,}5\ \mathrm{m\cdot s^{-1}}. \end{aligned}$$ Le résultat ne contient ni la masse ni l'angle \(\alpha\) : la vitesse à l'arrivée ne dépend pas de l'angle du lancer. Contrôle : le théorème de l'énergie cinétique donne \(\tfrac{1}{2}\,m\,v_B^2 - \tfrac{1}{2}\,m\,v_0^2 = W_{AB}(\vec{P}) = m\,g\,h\), la même équation.
Quand l'air compte
Si l'air est immobile dans le référentiel d'étude et si son action se réduit à un frottement opposé à la vitesse, son travail est négatif : l'énergie mécanique diminue au cours du mouvement. La valeur de \(E_{\mathrm{m}}\) dépend de l'origine choisie pour les altitudes ; sa variation n'en dépend pas.
Compétences à pratiquer
- Exploiter la conservation de l'énergie mécanique
- Lire des courbes d'énergie
III.2
Accélérer une particule chargée
Grandeur — Travail de la force électrique dans un champ uniforme
Dans un champ électrique \(\vec{E}\) uniforme et indépendant du temps, une particule de charge \(q\) subit la force constante \(\vec{F} = q\,\vec{E}\). Le travail de la force électrique le long d'un déplacement de \(A\) à \(B\) est $$W_{AB}(\vec{F}) = q\,\vec{E} \cdot \overrightarrow{AB} = q\,U_{AB},\qquad\text{avec } U_{AB} = \vec{E} \cdot \overrightarrow{AB},$$ en joules, avec \(q\) en coulombs et la tension \(U_{AB}\) en volts. La tension est algébrique, \(U_{BA} = -U_{AB}\) ; son signe dépend des positions relatives de \(A\) et de \(B\). D'un point de l'armature positive à un point de l'armature négative d'un condensateur plan, \(U_{AB} = U > 0\). Méthode — Déterminer une vitesse par le théorème de l'énergie cinétique
- Nommer le système, le référentiel, supposé galiléen, et la force : la force électrique seule, le poids étant négligeable (à vérifier).
- Choisir deux points \(A\) et \(B\) et écrire \(U_{AB}\) avec son signe.
- Écrire le théorème : \(E_{\mathrm{c}}(B) - E_{\mathrm{c}}(A) = q\,U_{AB}\).
- Isoler la vitesse en \(B\), la vitesse initiale étant donnée ou négligeable, et garder la racine positive.
- Vérifier le modèle : la vitesse doit rester très inférieure à \(c\) (au-dessous d'environ \(0{,}1\,c\)).
Exemple — Une particule alpha accélérée
Une particule alpha, de charge \(q = 2\,e\) avec \(e = 1{,}60 \times 10^{-19}\ \mathrm{C}\) et de masse \(m = 6{,}64 \times 10^{-27}\ \mathrm{kg}\), est accélérée dans le vide entre deux armatures parallèles distantes de \(d = 2{,}00\ \mathrm{cm}\) : elle quitte un point \(A\) de l'armature positive avec une vitesse négligeable et atteint un point \(B\) de l'armature négative. La tension est \(U_{AB} = 5{,}00\ \mathrm{kV}\). Déterminer son énergie cinétique en \(B\), puis sa vitesse. La mécanique classique est-elle justifiée, avec \(c = 3{,}00 \times 10^{8}\ \mathrm{m\cdot s^{-1}}\) ? Le poids est-il négligeable, avec \(g = 9{,}8\ \mathrm{m\cdot s^{-2}}\) ?
Système : la particule alpha ; référentiel : du laboratoire, supposé galiléen ; force : la force électrique seule, le poids étant négligeable (vérifié à la fin). $$\begin{aligned}[t] E_{\mathrm{c}}(B) - E_{\mathrm{c}}(A) &= q\,U_{AB} && \text{(théorème de l'énergie cinétique)}\\
E_{\mathrm{c}}(B) &= 2 \times 1{,}60 \times 10^{-19}\ \mathrm{C} \times 5{,}00 \times 10^{3}\ \mathrm{V} && (E_{\mathrm{c}}(A) \text{ négligeable})\\
&= 1{,}60 \times 10^{-15}\ \mathrm{J},\\
v_B &= \sqrt{\frac{2\,E_{\mathrm{c}}(B)}{m}} && (\tfrac{1}{2}\,m\,v_B^2 = E_{\mathrm{c}}(B))\\
&= \sqrt{\frac{2 \times 1{,}60 \times 10^{-15}\ \mathrm{J}}{6{,}64 \times 10^{-27}\ \mathrm{kg}}} && \text{(valeurs)}\\
&= 6{,}94 \times 10^{5}\ \mathrm{m\cdot s^{-1}}. \end{aligned}$$ Comme \(\dfrac{v_B}{c} = 0{,}00231\), très inférieur à \(0{,}1\), la mécanique classique est justifiée. Le poids est négligeable : avec \(E = \dfrac{U_{AB}}{d}\), $$\frac{m\,g}{q\,E} = \frac{m\,g\,d}{q\,U_{AB}} = \frac{6{,}64 \times 10^{-27}\ \mathrm{kg} \times 9{,}8\ \mathrm{m\cdot s^{-2}} \times 2{,}00 \times 10^{-2}\ \mathrm{m}}{3{,}20 \times 10^{-19}\ \mathrm{C} \times 5{,}00 \times 10^{3}\ \mathrm{V}} = 8{,}1 \times 10^{-13}.$$
Le signe du travail et l'ordre de grandeur
Lorsqu'une particule gagne de la vitesse, \(q\,U_{AB} > 0\) : le travail de la force électrique est positif. Le résultat dépend de la tension et non de la distance entre les armatures : à tension identique, une distance plus grande signifie un champ plus faible sur un trajet plus long. À l'échelle d'une particule, les énergies se donnent souvent en électronvolts : \(1\ \mathrm{eV} = 1{,}60 \times 10^{-19}\ \mathrm{J}\) est l'énergie gagnée par une charge \(e\) sous une tension de \(1\ \mathrm{V}\).
Deux voies mènent à la vitesse. La deuxième loi avec les équations horaires donne la date et la position aussi bien que la vitesse ; la voie énergétique donne directement la vitesse, sans la date. Recoupement sur la particule alpha : \(a = \dfrac{q\,U_{AB}}{m\,d} = 1{,}205 \times 10^{13}\ \mathrm{m\cdot s^{-2}}\), \(t = \sqrt{\dfrac{2\,d}{a}} = 5{,}762 \times 10^{-8}\ \mathrm{s}\) et \(v = a\,t = 6{,}94 \times 10^{5}\ \mathrm{m\cdot s^{-1}}\), la valeur trouvée par la voie énergétique.
Deux voies mènent à la vitesse. La deuxième loi avec les équations horaires donne la date et la position aussi bien que la vitesse ; la voie énergétique donne directement la vitesse, sans la date. Recoupement sur la particule alpha : \(a = \dfrac{q\,U_{AB}}{m\,d} = 1{,}205 \times 10^{13}\ \mathrm{m\cdot s^{-2}}\), \(t = \sqrt{\dfrac{2\,d}{a}} = 5{,}762 \times 10^{-8}\ \mathrm{s}\) et \(v = a\,t = 6{,}94 \times 10^{5}\ \mathrm{m\cdot s^{-1}}\), la valeur trouvée par la voie énergétique.
Compétences à pratiquer
- Appliquer le théorème de l'énergie cinétique à une particule chargée
III.3
L'accélérateur linéaire
Les faisceaux de particules chargées rapides servent à la recherche, où ils sondent la matière par des collisions, et à la médecine : en hadronthérapie, par exemple, des faisceaux de protons ou d'ions carbone déposent leur énergie dans une tumeur. Un accélérateur linéaire peut fournir un tel faisceau, ou le pré-accélérer avant une machine plus grande.
Définition — Accélérateur linéaire
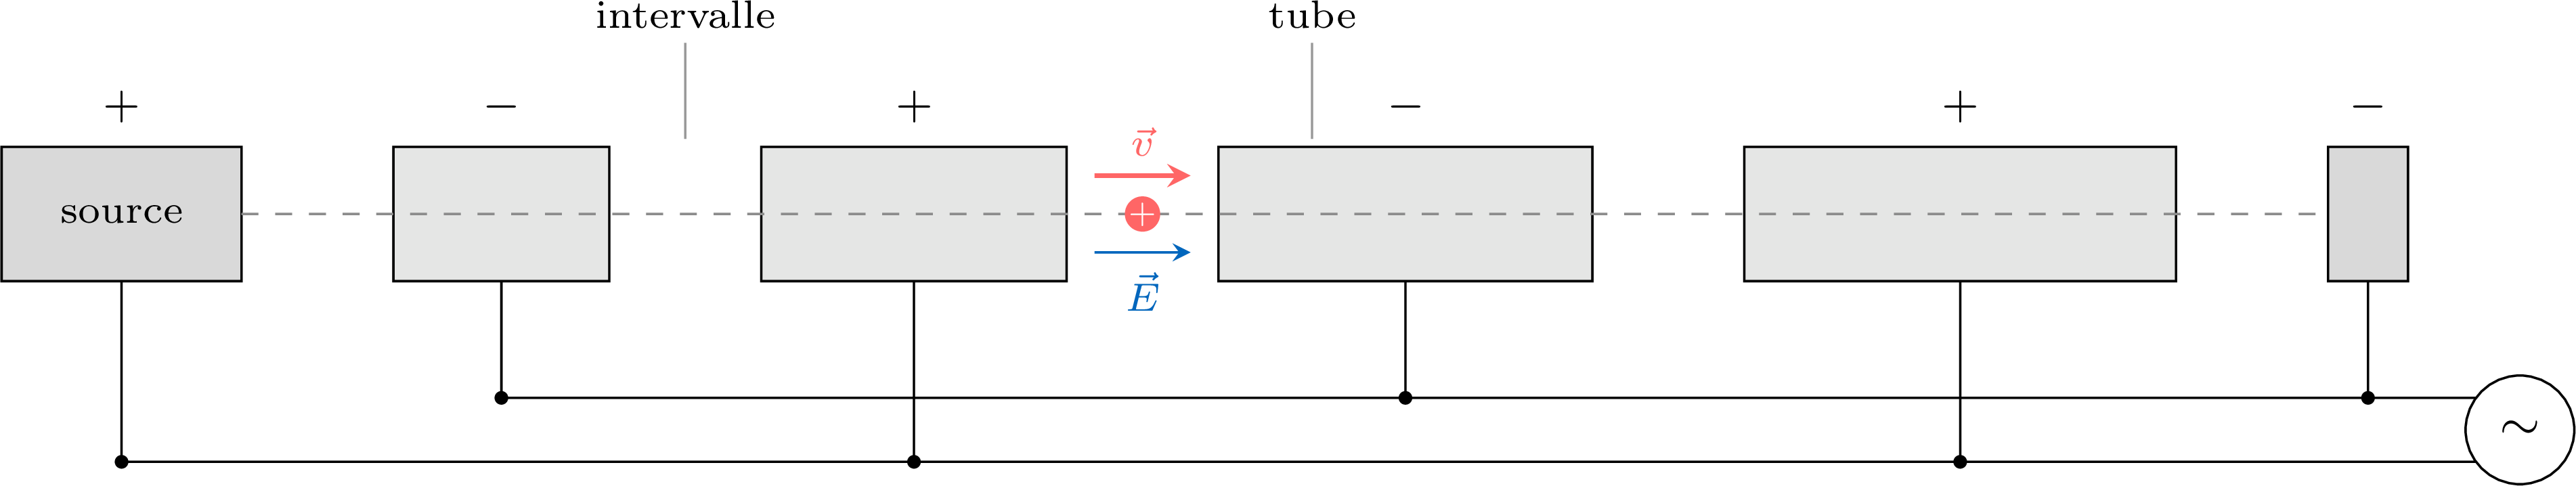
Un accélérateur linéaire (en anglais LINAC, pour linear accelerator) est un dispositif dans lequel des particules chargées suivent une droite à travers une succession d'intervalles, dans chacun desquels un champ électrique les accélère dans la même direction. Méthode — Décrire le principe d'un accélérateur linéaire
Dans le modèle d'un accélérateur à tubes de dérive : - dans chaque intervalle entre deux tubes, un champ électrique accélère la particule : son énergie cinétique augmente de \(q\,U\) à chaque passage, \(U\) étant la valeur de la tension aux bornes de l'intervalle à ce passage, supposée constante pendant la traversée ;
- à l'intérieur d'un tube, le champ est négligeable : la vitesse reste constante ;
- une tension alternative de fréquence fixe inverse la polarité pendant que la particule traverse un tube, de sorte que le champ est de nouveau accélérateur quand elle atteint l'intervalle suivant : les tubes lui évitent la phase où le champ la ralentirait ;
- à fréquence fixe, chaque tube doit se traverser en une même durée, une demi-période de la tension : comme la vitesse augmente, la longueur des tubes augmente, pour conserver cette synchronisation ;
- après \(n\) intervalles à gains égaux, l'énergie cinétique a augmenté de \(n\,q\,U\) ; la vitesse varie comme \(\sqrt{n}\) seulement dans le cas non relativiste, à gains égaux et vitesse initiale négligeable.
Exemple — Des protons à travers cinq intervalles
Un accélérateur linéaire accélère des protons, de charge \(e = 1{,}60 \times 10^{-19}\ \mathrm{C}\) et de masse \(m = 1{,}67 \times 10^{-27}\ \mathrm{kg}\), à travers \(n = 5\) intervalles, avec une tension \(U = 100\ \mathrm{kV}\) à chaque intervalle ; la vitesse initiale est négligeable et aucune énergie n'est perdue. Déterminer l'énergie cinétique finale en joules et en \(\mathrm{MeV}\), la vitesse finale et le rapport de la vitesse finale à la vitesse après le premier intervalle. La mécanique classique est-elle justifiée, avec \(c = 3{,}00 \times 10^{8}\ \mathrm{m\cdot s^{-1}}\) ?
Système : un proton ; référentiel : du laboratoire, supposé galiléen ; force : la force électrique dans les intervalles, le champ étant négligeable dans les tubes ; le poids est admis négligeable, la largeur des intervalles n'étant pas donnée. D'après le théorème de l'énergie cinétique, appliqué intervalle par intervalle, à gains égaux et vitesse initiale négligeable : $$\begin{aligned}[t] E_{\mathrm{c}} &= n\,e\,U && \text{(un gain } e\,U \text{ par intervalle)}\\
&= 5 \times 1{,}60 \times 10^{-19}\ \mathrm{C} \times 1{,}00 \times 10^{5}\ \mathrm{V} && \text{(valeurs)}\\
&= 8{,}00 \times 10^{-14}\ \mathrm{J} = 0{,}500\ \mathrm{MeV},\\
v &= \sqrt{\frac{2\,E_{\mathrm{c}}}{m}} && (E_{\mathrm{c}} = \tfrac{1}{2}\,m\,v^2)\\
&= \sqrt{\frac{2 \times 8{,}00 \times 10^{-14}\ \mathrm{J}}{1{,}67 \times 10^{-27}\ \mathrm{kg}}} && \text{(valeurs)}\\
&= 9{,}79 \times 10^{6}\ \mathrm{m\cdot s^{-1}}. \end{aligned}$$ Comme \(\dfrac{v}{c} = 0{,}0326\), inférieur à \(0{,}1\), la mécanique classique est justifiée. Le rapport des vitesses vaut \(\dfrac{v_5}{v_1} = \sqrt{5} = 2{,}24\) : \(v\) varie comme \(\sqrt{n}\) ici, dans le cas non relativiste, à gains égaux et vitesse initiale négligeable.
Pourquoi plusieurs intervalles et jusqu'où
À énergie finale égale, une succession d'intervalles demande une tension par intervalle bien plus faible qu'un seul intervalle : cinq intervalles à \(100\ \mathrm{kV}\) remplacent un intervalle unique de \(500\ \mathrm{kV}\), et une très grande tension unique serait dangereuse et difficile à isoler. L'expression classique a une limite : pour un électron d'énergie cinétique \(47\ \mathrm{GeV}\), \(\dfrac{1}{2}\,m\,v^2\) donnerait environ \(4{,}3 \times 10^{2}\,c\) (environ \(10\,c\) pour un proton de même énergie). Comme une particule ne peut pas atteindre la vitesse \(c\), il faut alors la relativité, hors du chapitre.
Compétences à pratiquer
- Reconnaître le fonctionnement d'un accélérateur linéaire
- Décrire un accélérateur linéaire
IV
Les énergies en Python
IV.1
Représenter les énergies d'un mouvement
À partir d'un relevé de dates et de positions, un programme calcule la vitesse en chaque point intérieur par une différence centrée, \(v_{ix} = \dfrac{x_{i+1} - x_{i-1}}{2\,\tau}\) et \(v_{iy} = \dfrac{y_{i+1} - y_{i-1}}{2\,\tau}\), puis les énergies en ces points. Le cœur du programme est ci-dessous, écrit en anglais :
x et y sont les listes des positions, tau la durée entre deux positions, m la masse et g le champ de pesanteur ; Ek est l'énergie cinétique \(E_{\mathrm{c}}\), Ep l'énergie potentielle de pesanteur \(E_{\mathrm{pp}}\) et Em l'énergie mécanique. n = len(x)
vx = [(x[i + 1] - x[i - 1]) / (2 * tau) for i in range(1, n - 1)]
vy = [(y[i + 1] - y[i - 1]) / (2 * tau) for i in range(1, n - 1)]
Ek = [0.5 * m * (vx[k] ** 2 + vy[k] ** 2) for k in range(n - 2)]
Ep = [m * g * y[k + 1] for k in range(n - 2)] # y[k + 1]: the same time as vx[k]
Em = [Ek[k] + Ep[k] for k in range(n - 2)]vx, vy, Ek, Ep et Em ont deux termes de moins que x : le premier et le dernier point n'ont pas de vitesse centrée.
Méthode — Calculer et représenter les énergies d'un mouvement
- Saisir le relevé : les listes des dates et des positions, et la durée \(\tau\) entre deux positions.
- Calculer les vitesses par différences centrées aux points intérieurs.
- Calculer les énergies \(E_{\mathrm{c}}\), \(E_{\mathrm{pp}}\) et \(E_{\mathrm{m}}\) à ces mêmes dates, l'origine des altitudes étant choisie.
- Afficher ou tracer les trois énergies en fonction du temps, avec des axes nommés et des unités.
Exemple — Les énergies de la boule en Python
Le programme ci-dessous traite le relevé de l'expérience « Une boule lancée ». Dire ce qu'il affiche et décrire la figure qu'il trace. import matplotlib.pyplot as plt
m = 0.700 # mass, in kg
g = 9.8 # in m/s^2
tau = 0.10 # time between two positions, in s
t = [0.00, 0.10, 0.20, 0.30, 0.40, 0.50, 0.60, 0.70, 0.80, 0.90, 1.00, 1.10] # in s
x = [0.00, 0.39, 0.77, 1.16, 1.54, 1.93, 2.31, 2.70, 3.09, 3.47, 3.86, 4.24] # in m
y = [1.00, 1.41, 1.72, 1.94, 2.05, 2.07, 1.99, 1.82, 1.54, 1.17, 0.70, 0.13] # in m
n = len(x)
vx = [(x[i + 1] - x[i - 1]) / (2 * tau) for i in range(1, n - 1)]
vy = [(y[i + 1] - y[i - 1]) / (2 * tau) for i in range(1, n - 1)]
tc = t[1:-1] # the times that have a velocity
Ek = [0.5 * m * (vx[k] ** 2 + vy[k] ** 2) for k in range(n - 2)]
Ep = [m * g * y[k + 1] for k in range(n - 2)] # y[k + 1]: the same time as vx[k]
Em = [Ek[k] + Ep[k] for k in range(n - 2)]
for k in range(n - 2):
print(f"t = {tc[k]:.2f} s Ek = {Ek[k]:.2f} J Ep = {Ep[k]:.2f} J Em = {Em[k]:.2f} J")
plt.plot(tc, Ek, "o-", label="Ek")
plt.plot(tc, Ep, "s-", label="Ep")
plt.plot(tc, Em, "^-", label="Em")
plt.xlabel("t (s)")
plt.ylabel("energy (J)")
plt.legend()
plt.show()
Système : la boule, réduite à son centre de masse ; référentiel : terrestre, supposé galiléen ; force : le poids seul, l'air étant négligé.
t = 0.10 s   Ek = 9.72 J   Ep = 9.67 J   Em = 19.40 J
t = 0.20 s   Ek = 7.65 J   Ep = 11.80 J   Em = 19.44 J
t = 0.30 s   Ek = 6.14 J   Ep = 13.31 J   Em = 19.45 J
t = 0.40 s   Ek = 5.34 J   Ep = 14.06 J   Em = 19.40 J
t = 0.50 s   Ek = 5.22 J   Ep = 14.20 J   Em = 19.42 J
t = 0.60 s   Ek = 5.73 J   Ep = 13.65 J   Em = 19.39 J
t = 0.70 s   Ek = 7.10 J   Ep = 12.49 J   Em = 19.58 J
t = 0.80 s   Ek = 8.88 J   Ep = 10.56 J   Em = 19.45 J
t = 0.90 s   Ek = 11.36 J   Ep = 8.03 J   Em = 19.39 J
t = 1.00 s   Ek = 14.65 J   Ep = 4.80 J   Em = 19.45 J
Les différences centrées
Le premier et le dernier point n'ont pas de vitesse centrée, puisque chacune demande un point de chaque côté. Une différence en avant, la règle pour tracer les vecteurs sur une chronophotographie, donne la vitesse à la date \(t_i + \tau/2\) et non à \(t_i\) : associée à l'altitude à \(t_i\), elle ferait monter \(E_{\mathrm{m}}\) de \(18{,}07\ \mathrm{J}\) à \(21{,}23\ \mathrm{J}\) sur le relevé de la boule, une fausse dérive de \(16\ \pourcent\) de \(E_{\mathrm{m}}\) ; la différence centrée donne \(E_{\mathrm{c}}\) et \(E_{\mathrm{pp}}\) à la même date. Le programme ci-dessus emploie
matplotlib : pour l'exécuter et voir la figure, utiliser Basthon, dans un navigateur ; le bac à sable du site ne contient pas cette bibliothèque.
Récapitulatif
| Situation | Modèle et conditions | Résultat |
| Chute libre dans un champ de pesanteur uniforme | point \(G\), masse constante, référentiel terrestre supposé galiléen, air négligé | \(\vec{a}_G = \vec{g}\) ; mouvement plan ; équations horaires ; trajectoire, pour \(\alpha \neq \pm 90^\circ\) |
| Champ d'un condensateur plan | grandes armatures, loin des bords, tension \(U > 0\) | \(E = \dfrac{U}{d}\), de l'armature positive vers l'armature négative |
| Une particule chargée, \(\vec{v}_0\) perpendiculaire à \(\vec{E}\) | vide, poids négligeable, \(v \ll c\), champ uniforme et indépendant du temps dans la zone étudiée | \(\vec{a}_G = \dfrac{q\,\vec{E}}{m}\) ; \(y = \dfrac{q\,E_y}{2\,m\,v_0^2}\,x^2\) |
| Énergie mécanique | seul le poids travaille | \(E_{\mathrm{m}}(A) = E_{\mathrm{m}}(B)\) |
| Une particule accélérée par une tension | champ uniforme et indépendant du temps, poids négligeable, référentiel galiléen | \(E_{\mathrm{c}}(B) - E_{\mathrm{c}}(A) = q\,U_{AB}\) |
| Accélérateur linéaire | gains égaux, vitesse initiale négligeable, \(v \ll c\) | \(E_{\mathrm{c}}\) gagne \(n\,q\,U\) ; \(v\) varie comme \(\sqrt{n}\) |
| Ce que l'air change | air immobile, frottement de l'air opposé à la vitesse, poussée négligée | \(E_{\mathrm{m}}\) diminue ; les équations de la chute libre ne s'appliquent plus |
Compétences à pratiquer
- Prédire ce qu'affiche un programme
- Calculer les énergies avec Python
V
Pour aller plus loin
Compétences à pratiquer
- Problèmes ★★
- Problèmes ★★★
- Quiz
VI
TP 1 : Deux lancers et deux bilans d'énergie
Compétences à pratiquer
- TP 1 : Deux lancers et deux bilans d'énergie
VII
TP 2 : Un téléphone qui tombe
Compétences à pratiquer
- TP 2 : Un téléphone qui tombe
Contrôle du chapitre
3 exercices, sur 20 points. Durée indicative : 1 h 30.
À traiter sur papier, puis à photographier : la correction est automatique, par IA.
Ce contrôle ne modifie pas la maîtrise du chapitre, quelle que soit la note.
Aucun exercice composé.
Aller à la section