Éducation Nationale Française · Terminale Physique-chimie
Vecteurs vitesse et accélération
Un corps en mouvement se décrit par des vecteurs qui dépendent du temps : son vecteur position, son vecteur vitesse et son vecteur accélération. Chacun est la dérivée du précédent par rapport au temps. Quand le mouvement n'est connu que par une série d'images, les dérivées sont remplacées par des différences entre images successives, qui donnent des vecteurs approchés. Le vecteur accélération dit alors de quel mouvement il s'agit ; pour un mouvement circulaire, il se lit dans un repère qui accompagne le corps. Les causes du mouvement, les forces, ne sont pas étudiées ici.
I
Vitesse et accélération par la dérivée
I.1
Pointer un mouvement
Expérience — Filmer et pointer un mouvement
Matériel. Une machine lance-balles, réglée à faible vitesse, qui lance une balle de tennis dans un plan vertical ; une caméra fixe sur un pied, son axe perpendiculaire au plan du mouvement, qui filme à \(50\) images par seconde ; une règle de \(1{,}00\ \mathrm{m}\) dans le plan du mouvement, qui sert d'étalon de longueur ; un logiciel de pointage.Protocole. Filmer le lancer. Dans le logiciel, fixer l'échelle sur la règle ; prendre l'origine au centre de la balle sur la première image, l'axe \((Ox)\) horizontal et l'axe \((Oy)\) vertical vers le haut ; pointer ensuite le centre de la balle sur une image sur trois, donc toutes les \(\tau = 0{,}060\ \mathrm{s}\). Le logiciel exporte le tableau des dates \(t\) et des coordonnées \(x\) et \(y\).
Observation. Les dix positions relevées, telles que la caméra les voit :
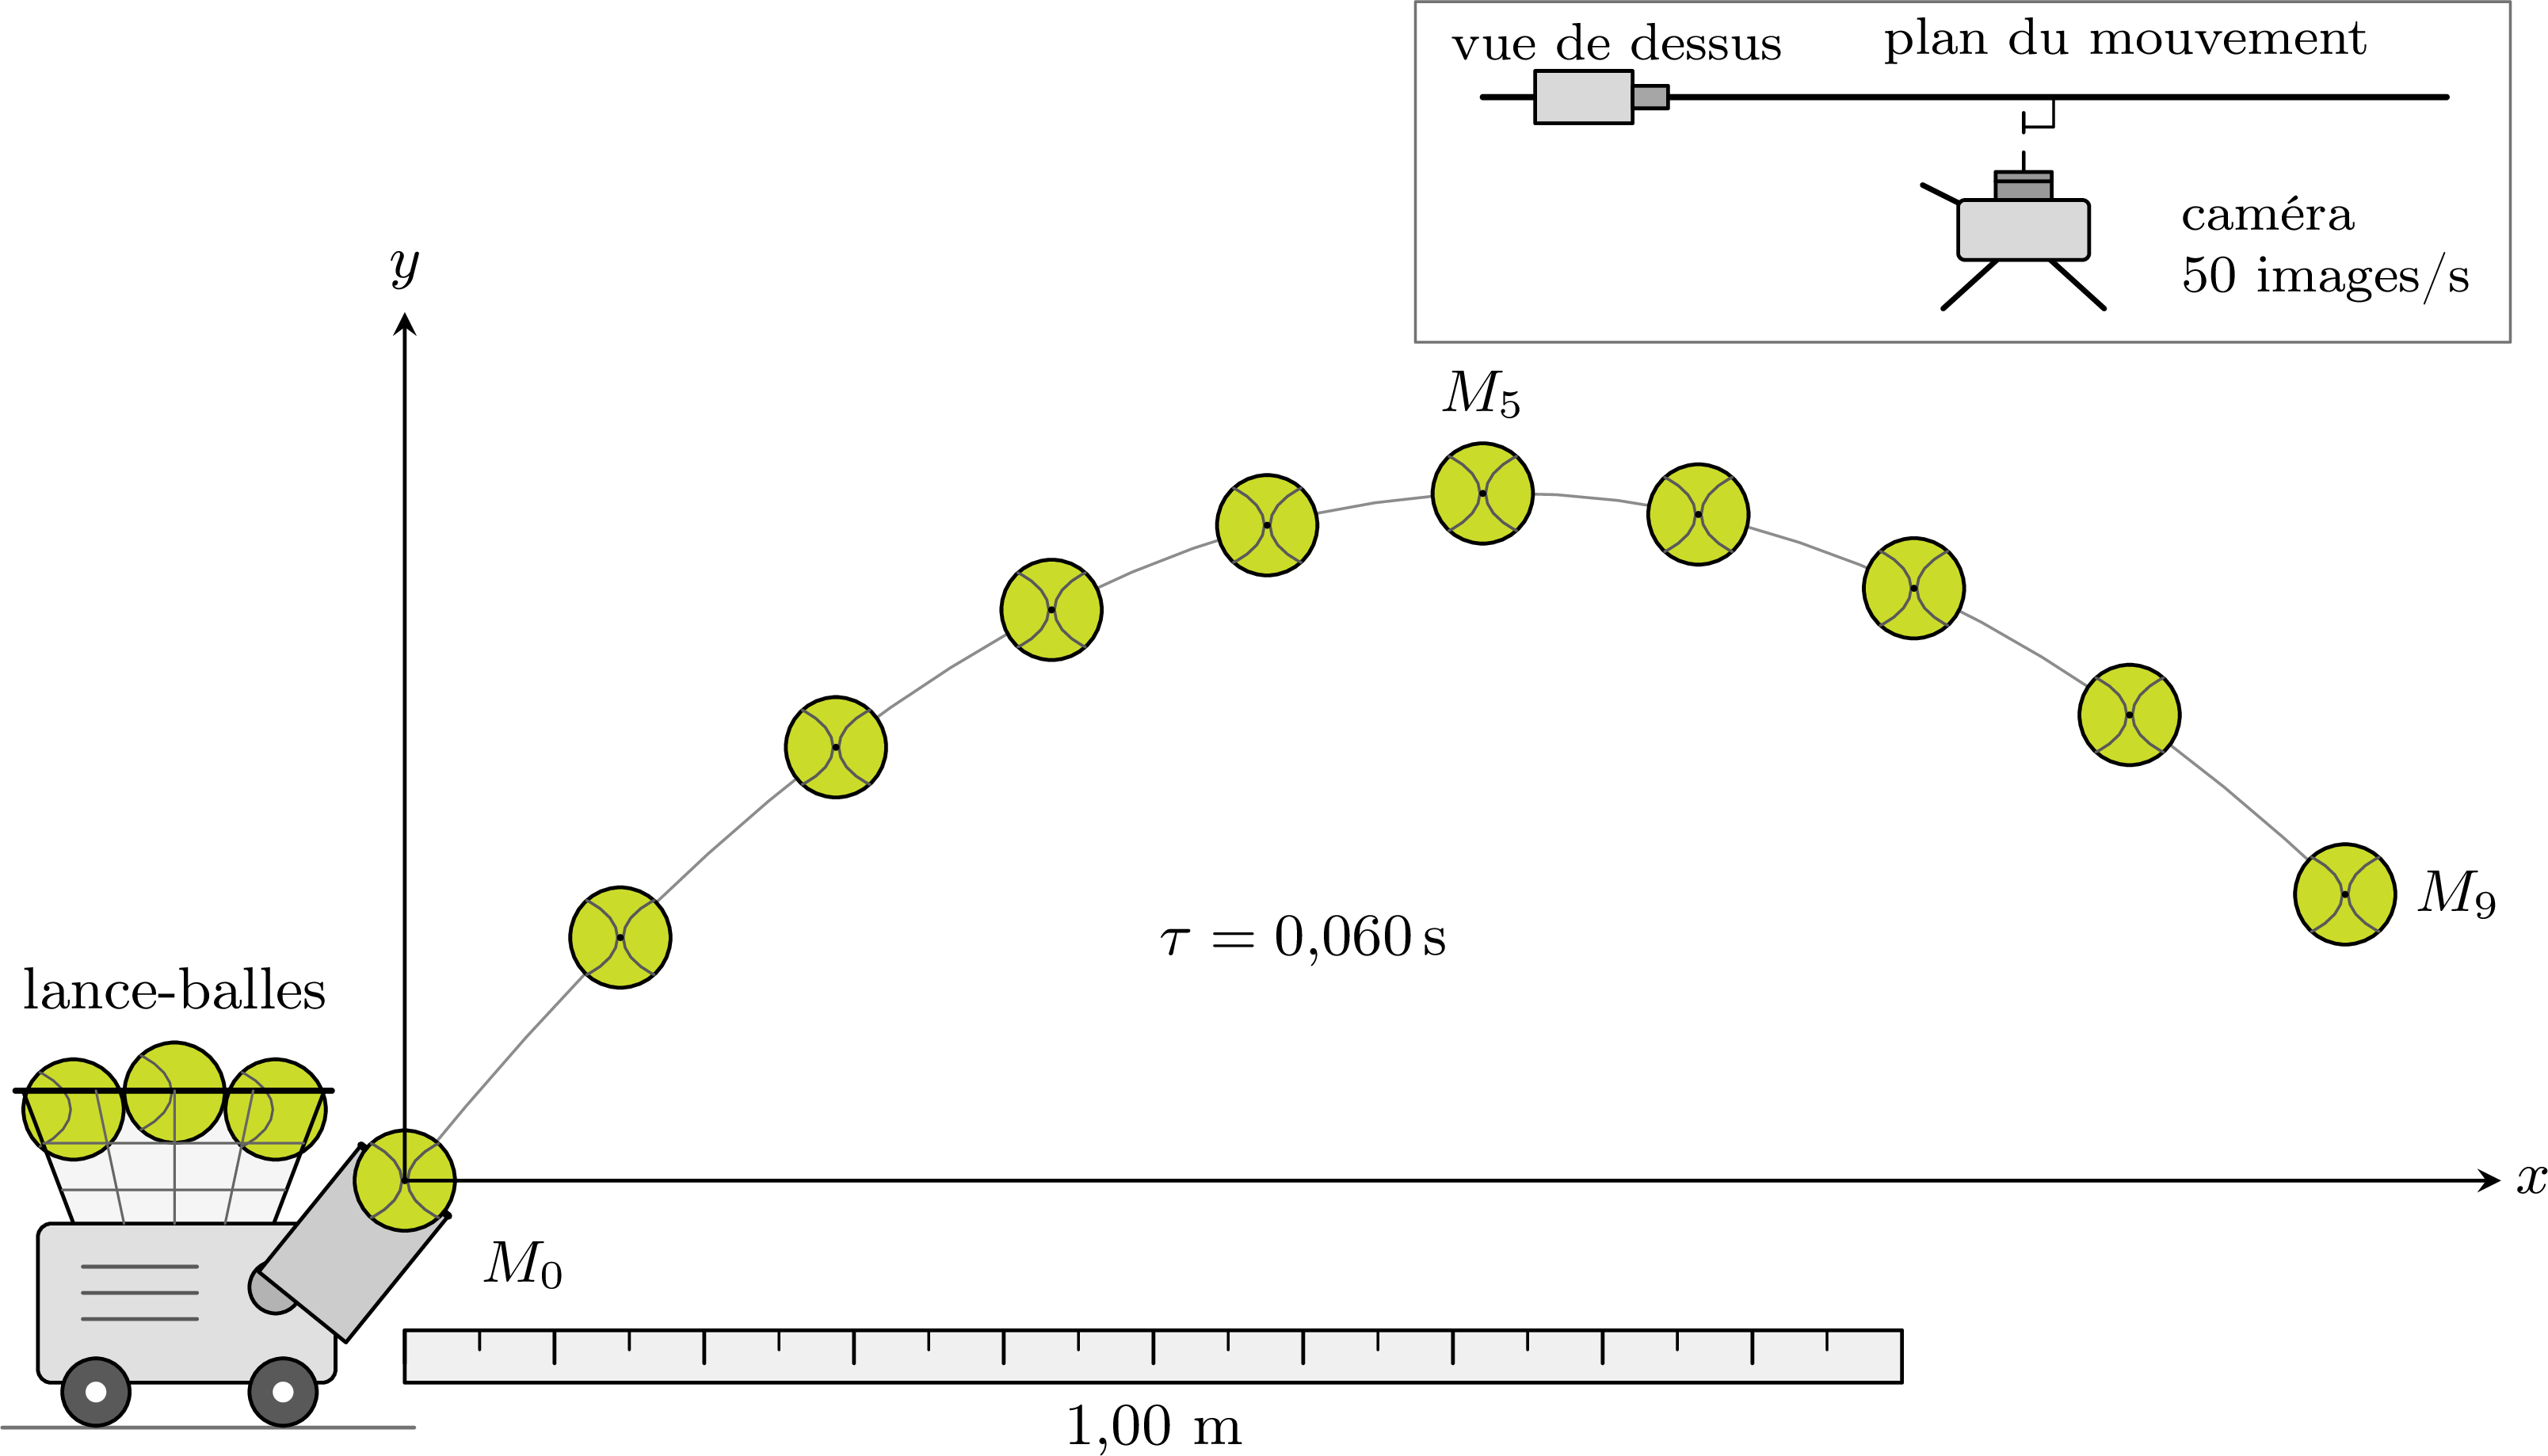
Conclusion. Le pointage donne les coordonnées \(x\) et \(y\) de la balle à chaque date : les coordonnées de son vecteur position en fonction du temps. Les vecteurs vitesse et accélération s'en déduisent, par dérivation (exemple « La balle de tennis ») ou par différences entre images successives (exemple « La balle de tennis sur sa chronophotographie »).
Méthode — Représenter un vecteur
Dans un repère orthonormé de vecteurs unitaires \(\vec{i}\) et \(\vec{j}\), un vecteur de la physique, comme une vitesse \(\vec{v}\) en un point \(M\), a trois représentations : - la colonne de ses coordonnées : \(\vec{v}\ \begin{pmatrix} v_x \\ v_y \end{pmatrix}\) ;
- sa décomposition sur les vecteurs unitaires : \(\vec{v} = v_x\,\vec{i} + v_y\,\vec{j}\) ;
- une flèche tracée à partir du point \(M\), de la direction et du sens du vecteur, et d'une longueur proportionnelle à sa norme \(v = \sqrt{v_x^2 + v_y^2}\), donnée par une échelle.
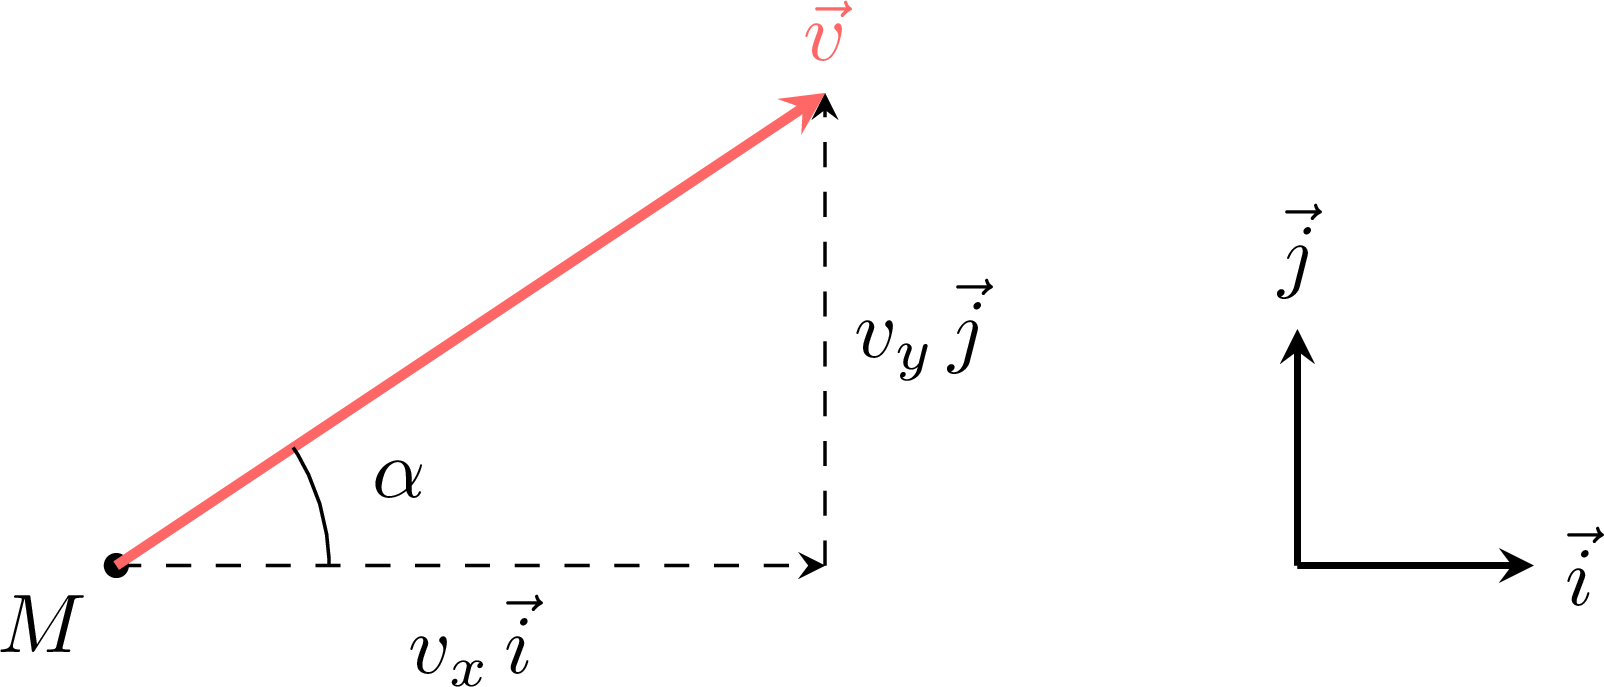
Exemple — Les vitesses de la balle de tennis
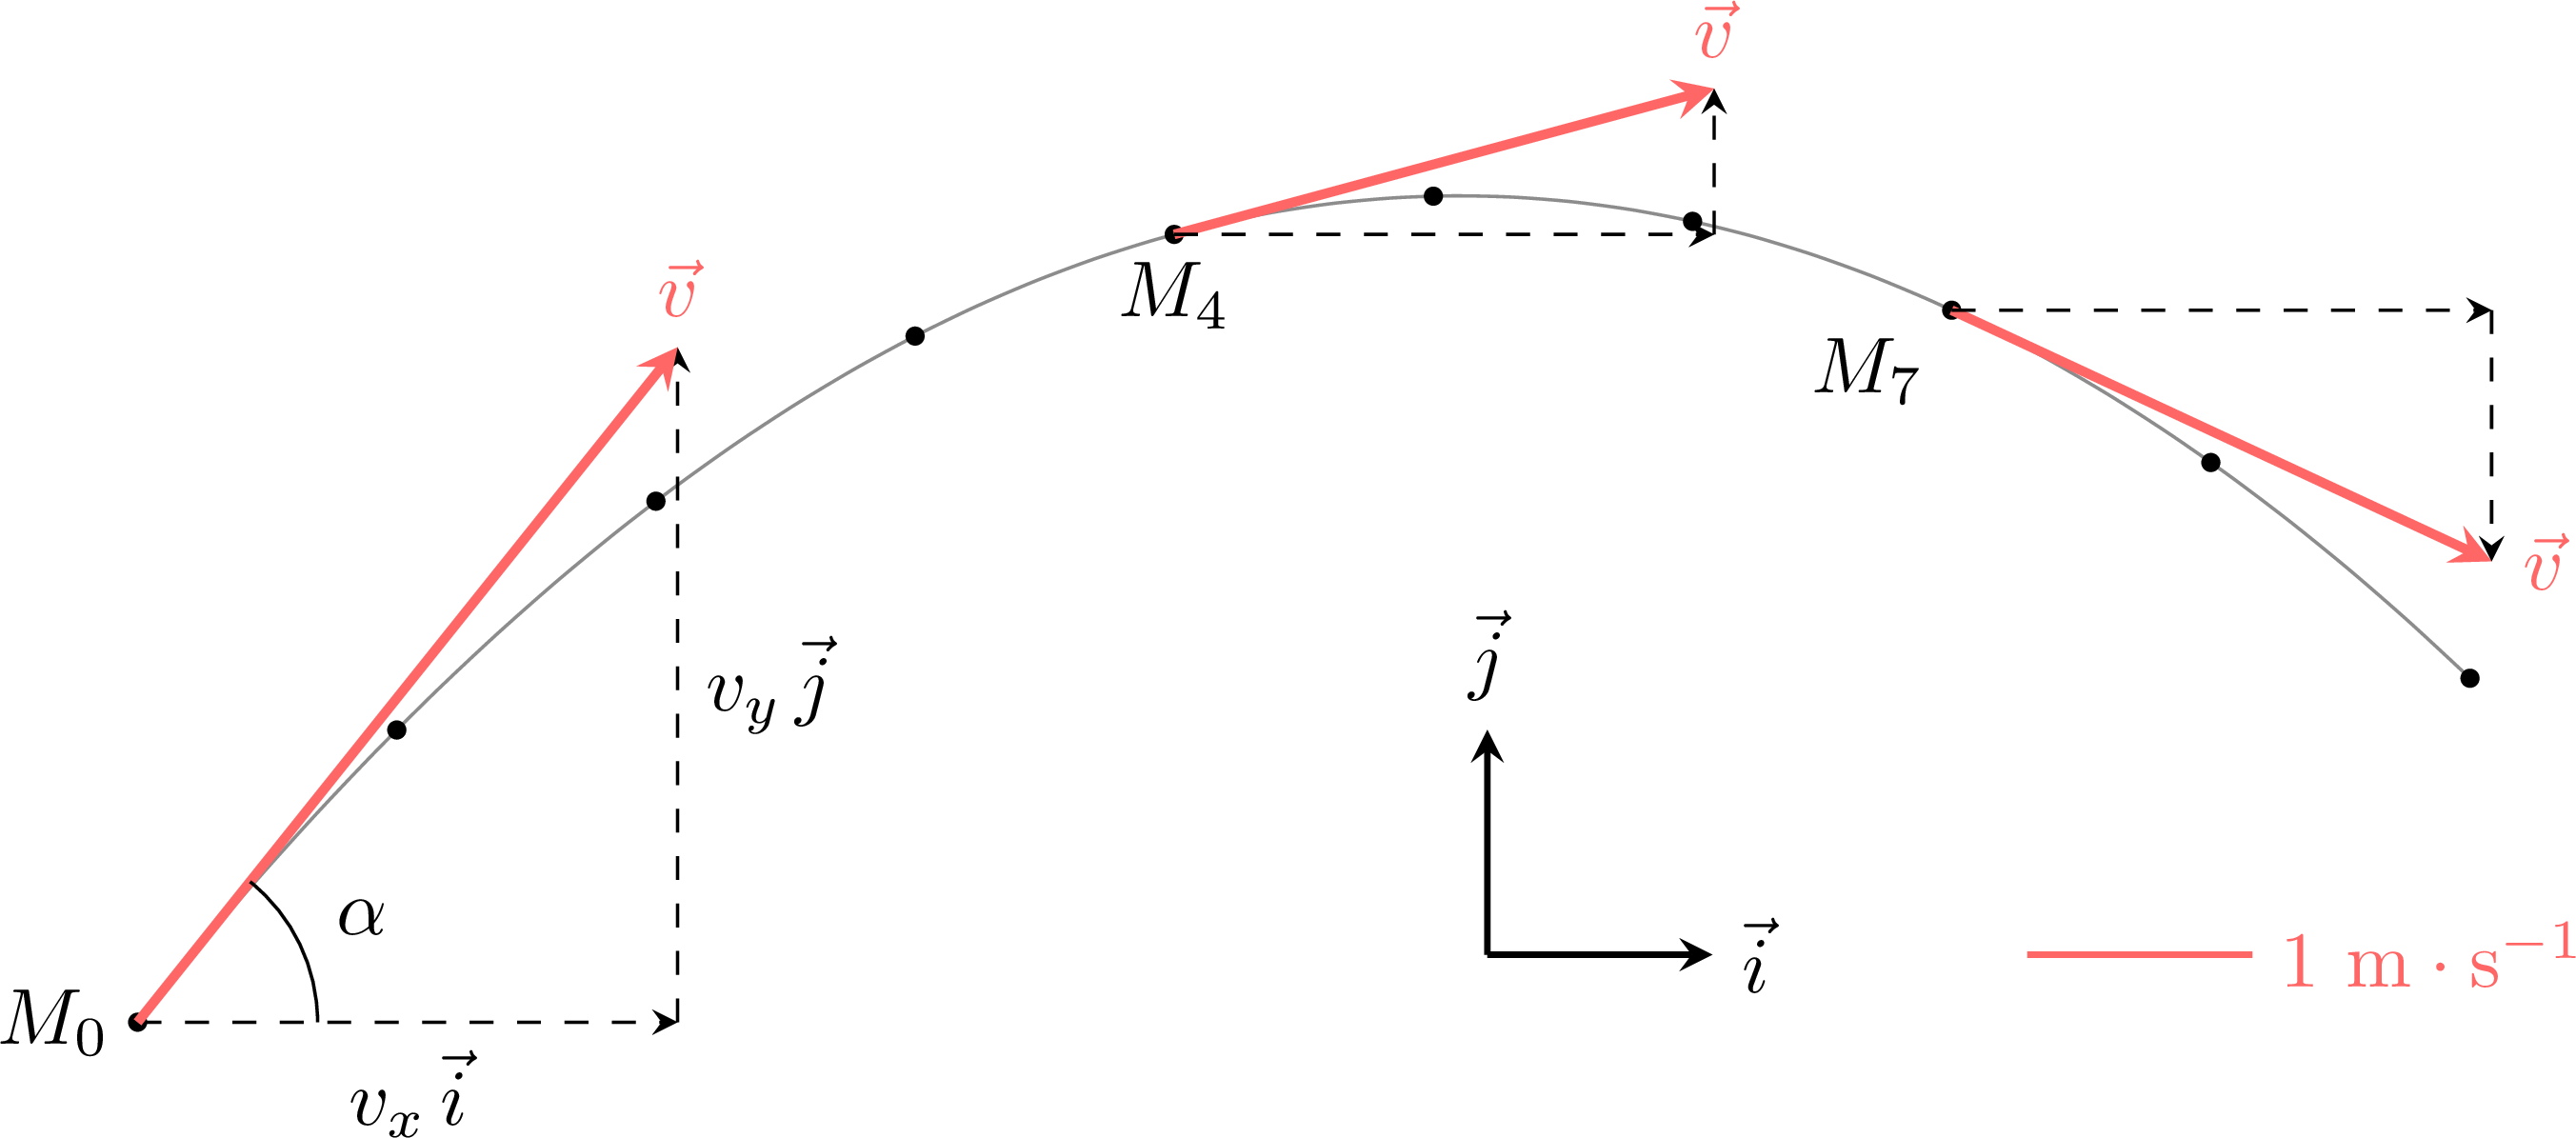
Dans le repère du pointage (expérience « Filmer et pointer un mouvement »), d'origine \(O\) en \(M_0\), de vecteurs unitaires \(\vec{i}\) horizontal et \(\vec{j}\) vertical vers le haut, la machine lance la balle de tennis à \(v = 3{,}8\ \mathrm{m\cdot s^{-1}}\), sous l'angle \(\alpha = 51^\circ\) au-dessus de l'horizontale. - Déterminer les coordonnées de sa vitesse en \(M_0\), puis écrire cette vitesse en colonne et décomposée sur \(\vec{i}\) et \(\vec{j}\).
- La tracer, avec \(1\ \mathrm{cm}\) pour \(1\ \mathrm{m\cdot s^{-1}}\).
- En \(M_4\) et en \(M_7\), sa vitesse a pour coordonnées \((2{,}4\ ;\ 0{,}65)\) et \((2{,}4\ ;\ -1{,}1)\), en \(\mathrm{m\cdot s^{-1}}\). Tracer ces vitesses à la même échelle, décomposées, et dire ce qui change au cours du mouvement.
- À partir de la norme et de l'angle (méthode « Représenter un vecteur ») : $$\begin{aligned}[t] v_x &= v\cos\alpha && \text{(coordonnée horizontale)} \\ &= 3{,}8\ \mathrm{m\cdot s^{-1}} \times \cos 51^\circ && \text{(valeurs)} \\ &= 2{,}4\ \mathrm{m\cdot s^{-1}}, \end{aligned}$$ $$\begin{aligned}[t] v_y &= v\sin\alpha && \text{(coordonnée verticale)} \\ &= 3{,}8\ \mathrm{m\cdot s^{-1}} \times \sin 51^\circ && \text{(valeurs)} \\ &= 3{,}0\ \mathrm{m\cdot s^{-1}}, \end{aligned}$$ donc, en colonne et décomposé, $$\vec{v}\ \begin{pmatrix} 2{,}4 \\ 3{,}0 \end{pmatrix} \text{ en } \mathrm{m\cdot s^{-1}}, \qquad \vec{v} = (2{,}4\ \mathrm{m\cdot s^{-1}})\,\vec{i} + (3{,}0\ \mathrm{m\cdot s^{-1}})\,\vec{j}\ ;$$
- La flèche part de \(M_0\) : \(2{,}4\ \mathrm{cm}\) selon \(\vec{i}\), puis \(3{,}0\ \mathrm{cm}\) selon \(\vec{j}\). Sa longueur est la norme à l'échelle, \(3{,}8\ \mathrm{cm}\) pour \(v = 3{,}8\ \mathrm{m\cdot s^{-1}}\), et elle fait l'angle \(51^\circ\) avec l'horizontale.
- La figure montre les trois vitesses. Décomposées, elles montrent ce qui change : \(v_x\,\vec{i}\) est le même aux trois points, tandis que \(v_y\,\vec{j}\) raccourcit pendant que la balle monte, puis pointe vers le bas quand elle redescend ; la flèche tourne et sa longueur change.
Compétences à pratiquer
- Représenter un vecteur
I.2
Vecteur position
Grandeur — Vecteur position
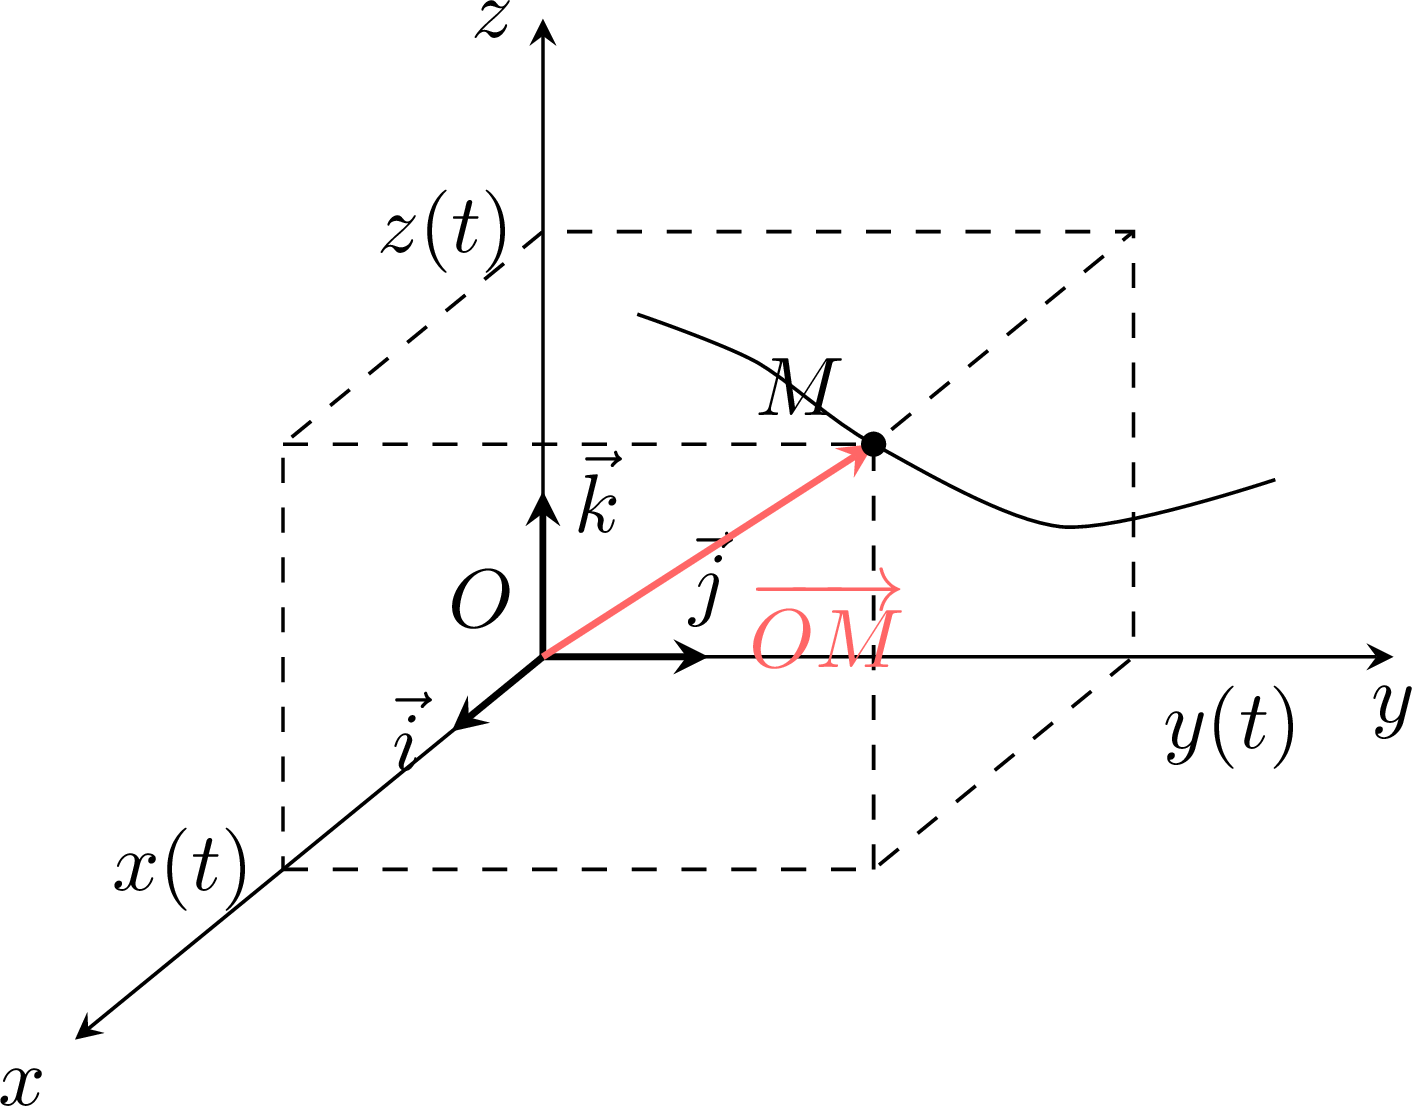
Dans un référentiel, on choisit un repère orthonormé fixe : une origine \(O\) et trois axes perpendiculaires de vecteurs unitaires \(\vec{i}\), \(\vec{j}\), \(\vec{k}\). Le vecteur position d'un point mobile \(M\) à la date \(t\) est le vecteur \(\overrightarrow{OM}\). Il s'écrit comme une somme sur les vecteurs unitaires, ou comme la colonne de ses coordonnées : $$\overrightarrow{OM}(t) = x(t)\,\vec{i} + y(t)\,\vec{j} + z(t)\,\vec{k} \qquad \text{ou} \qquad \overrightarrow{OM}(t)\ \begin{pmatrix} x(t) \\
y(t) \\
z(t) \end{pmatrix}.$$ Les coordonnées \(x(t)\), \(y(t)\), \(z(t)\), fonctions du temps, sont les équations horaires du mouvement ; elles se mesurent en mètres (\(\mathrm{m}\)). La norme \(OM = \sqrt{x^2 + y^2 + z^2}\) est la distance de \(O\) à \(M\). La courbe décrite par \(M\) est sa trajectoire. Pour un mouvement plan, deux coordonnées suffisent ; les figures montrent un mouvement plan, puis un mouvement dans l'espace. 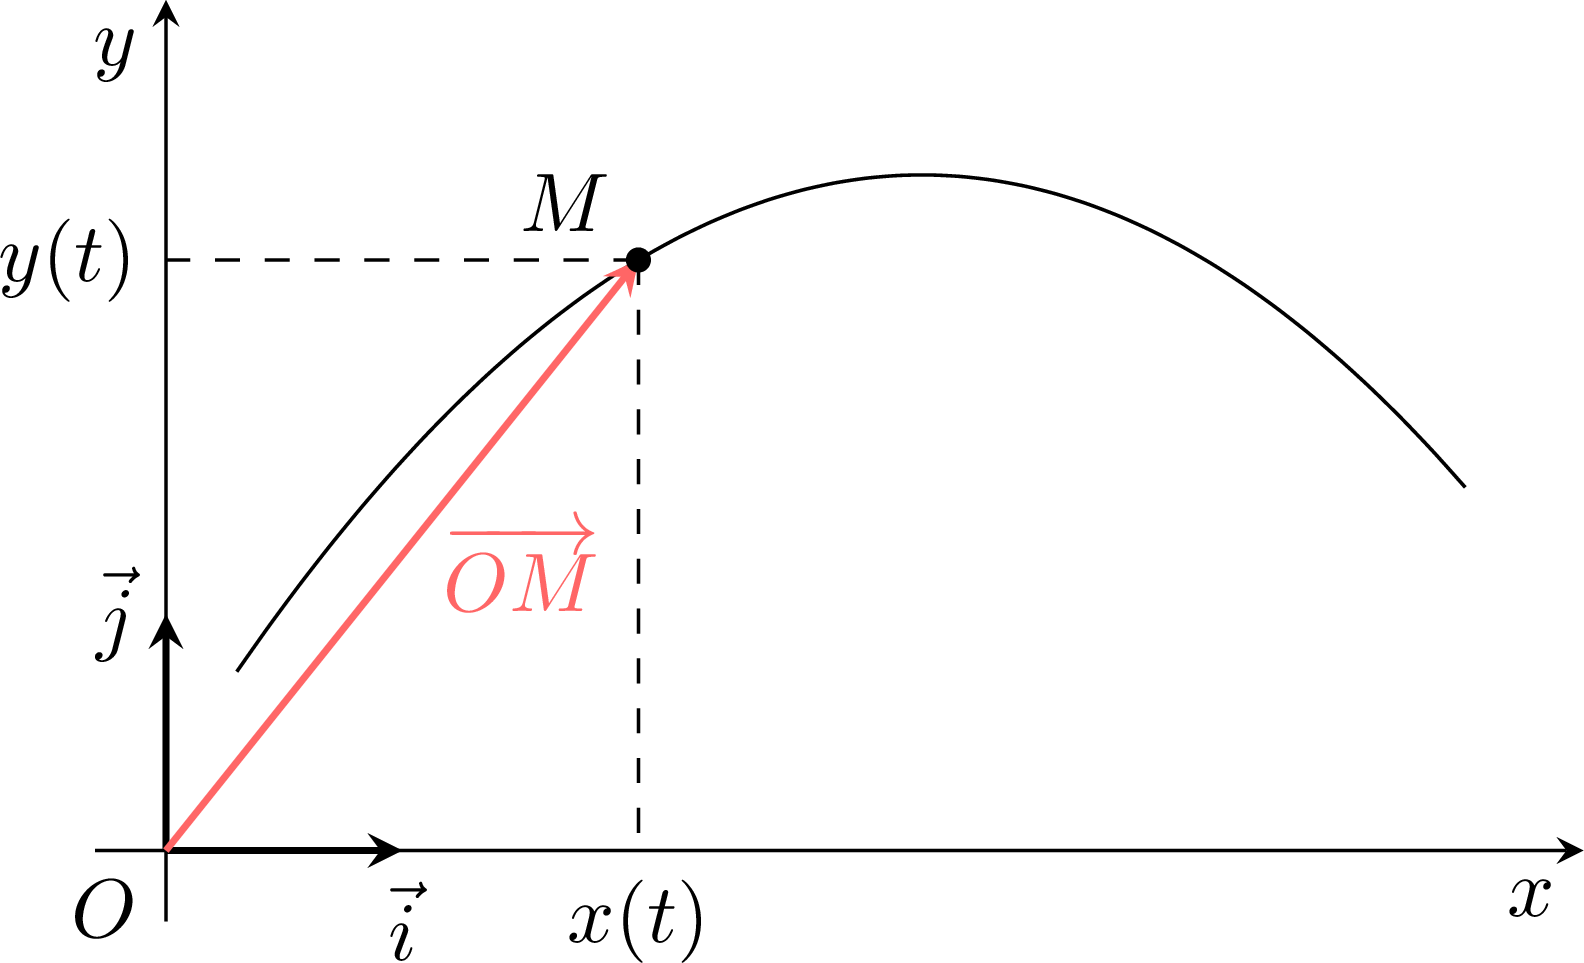
Compétences à pratiquer
- Calculer une position et un déplacement
I.3
Vecteur vitesse
Grandeur — Vecteur vitesse
Pour un point \(M\) en mouvement dans un référentiel, muni d'un repère orthonormé fixe d'origine \(O\), le vecteur vitesse moyen entre les dates \(t\) et \(t + \Delta t\) est \(\frac{\overrightarrow{OM}(t + \Delta t) - \overrightarrow{OM}(t)}{\Delta t}\), parallèle à la corde qui joint les deux positions. Le vecteur vitesse de \(M\) à la date \(t\) est sa limite quand \(\Delta t\) tend vers \(0\), c'est-à-dire la dérivée du vecteur position par rapport au temps : $$\vec{v}(t) = \lim_{\Delta t \to 0} \frac{\overrightarrow{OM}(t + \Delta t) - \overrightarrow{OM}(t)}{\Delta t} = \frac{\mathrm{d}\overrightarrow{OM}}{\mathrm{d}t}.$$ Ses coordonnées sont les dérivées de celles de la position : $$v_x = \frac{\mathrm{d}x}{\mathrm{d}t}, \quad v_y = \frac{\mathrm{d}y}{\mathrm{d}t}, \quad v_z = \frac{\mathrm{d}z}{\mathrm{d}t}.$$ La notation \(\dfrac{\mathrm{d}x}{\mathrm{d}t}\), celle de la physique, désigne la dérivée \(x'(t)\) de la fonction \(x\) ; elle fait apparaître la variable, le temps. Le vecteur vitesse se mesure en mètres par seconde (\(\mathrm{m\cdot s^{-1}}\)). Lorsqu'il n'est pas nul, il est tangent à la trajectoire, dans le sens du mouvement. Sa norme \(v = \sqrt{v_x^2 + v_y^2 + v_z^2}\) est la valeur de la vitesse. 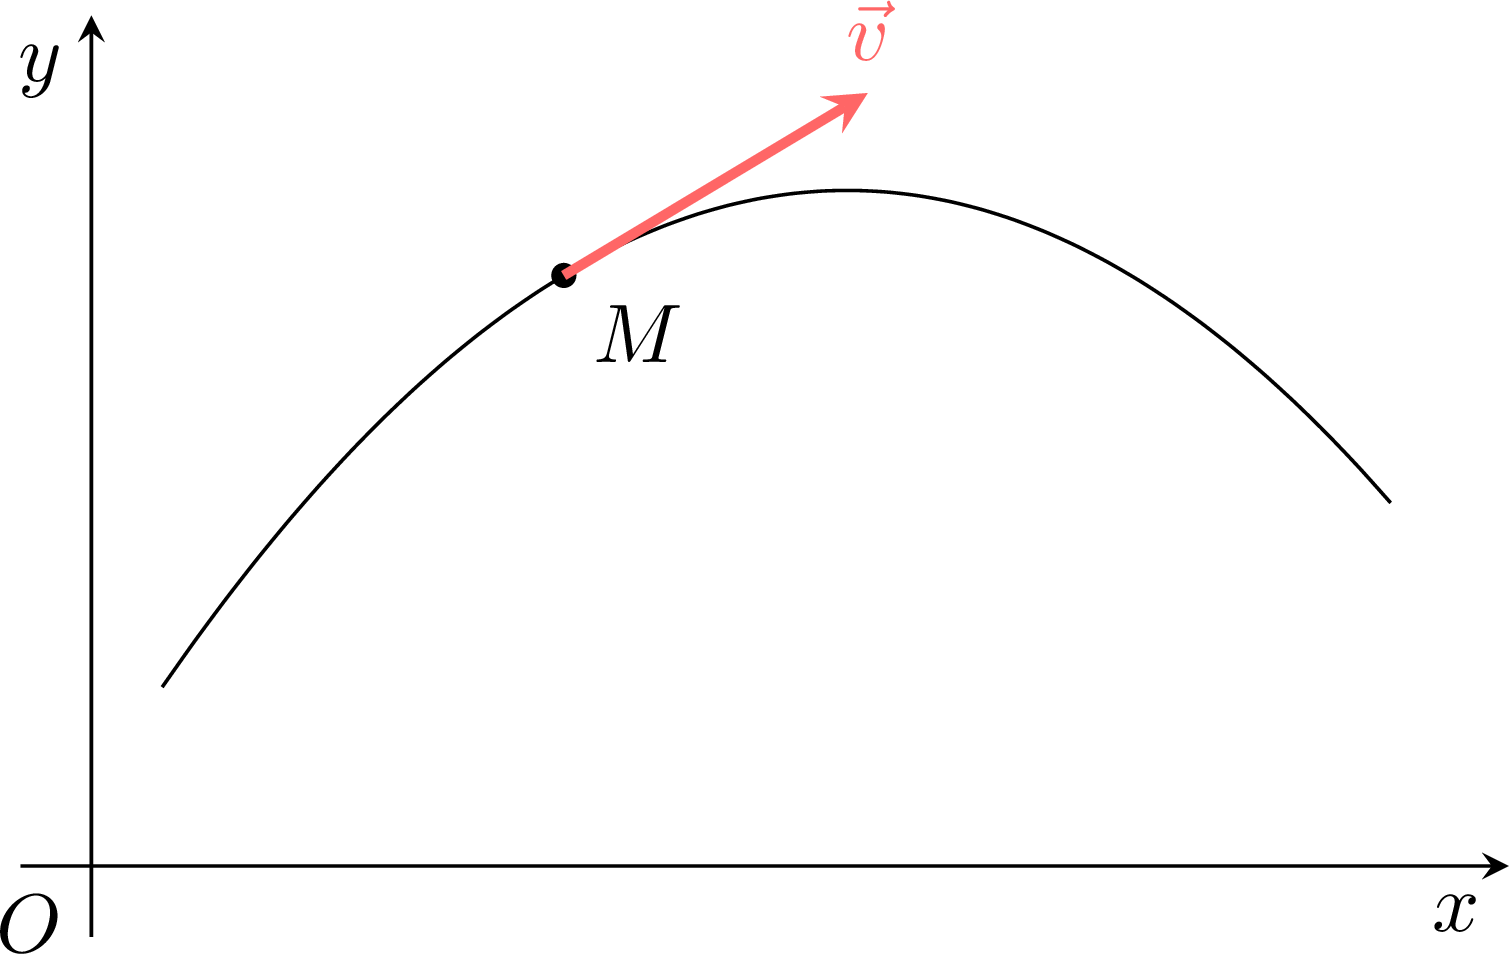
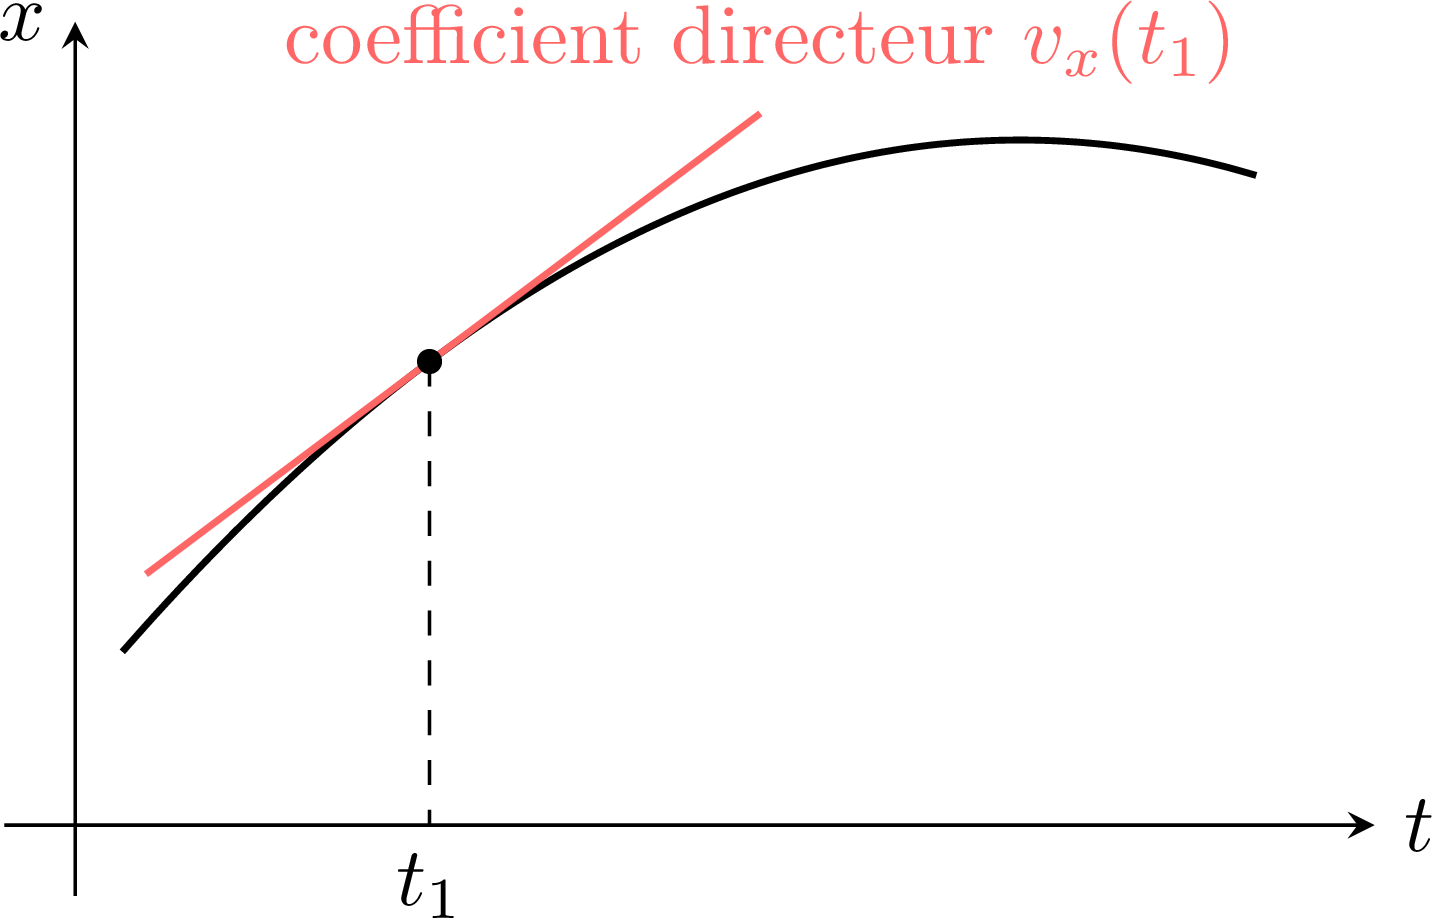
Exemple — La vitesse lue sur le graphe de la hauteur
Le graphe donne la hauteur \(y\) de la balle de tennis de l'expérience « Filmer et pointer un mouvement » en fonction du temps, avec deux tangentes : sur le graphe, celle à \(t = 0{,}10\ \mathrm{s}\) passe par les points \((0\ \mathrm{s}\ ;\ 0{,}05\ \mathrm{m})\) et \((0{,}20\ \mathrm{s}\ ;\ 0{,}45\ \mathrm{m})\), lectures arrondies au centimètre ; l'autre est la tangente au sommet de la trajectoire. La coordonnée horizontale de la vitesse reste constante, \(v_x = 2{,}4\ \mathrm{m\cdot s^{-1}}\). 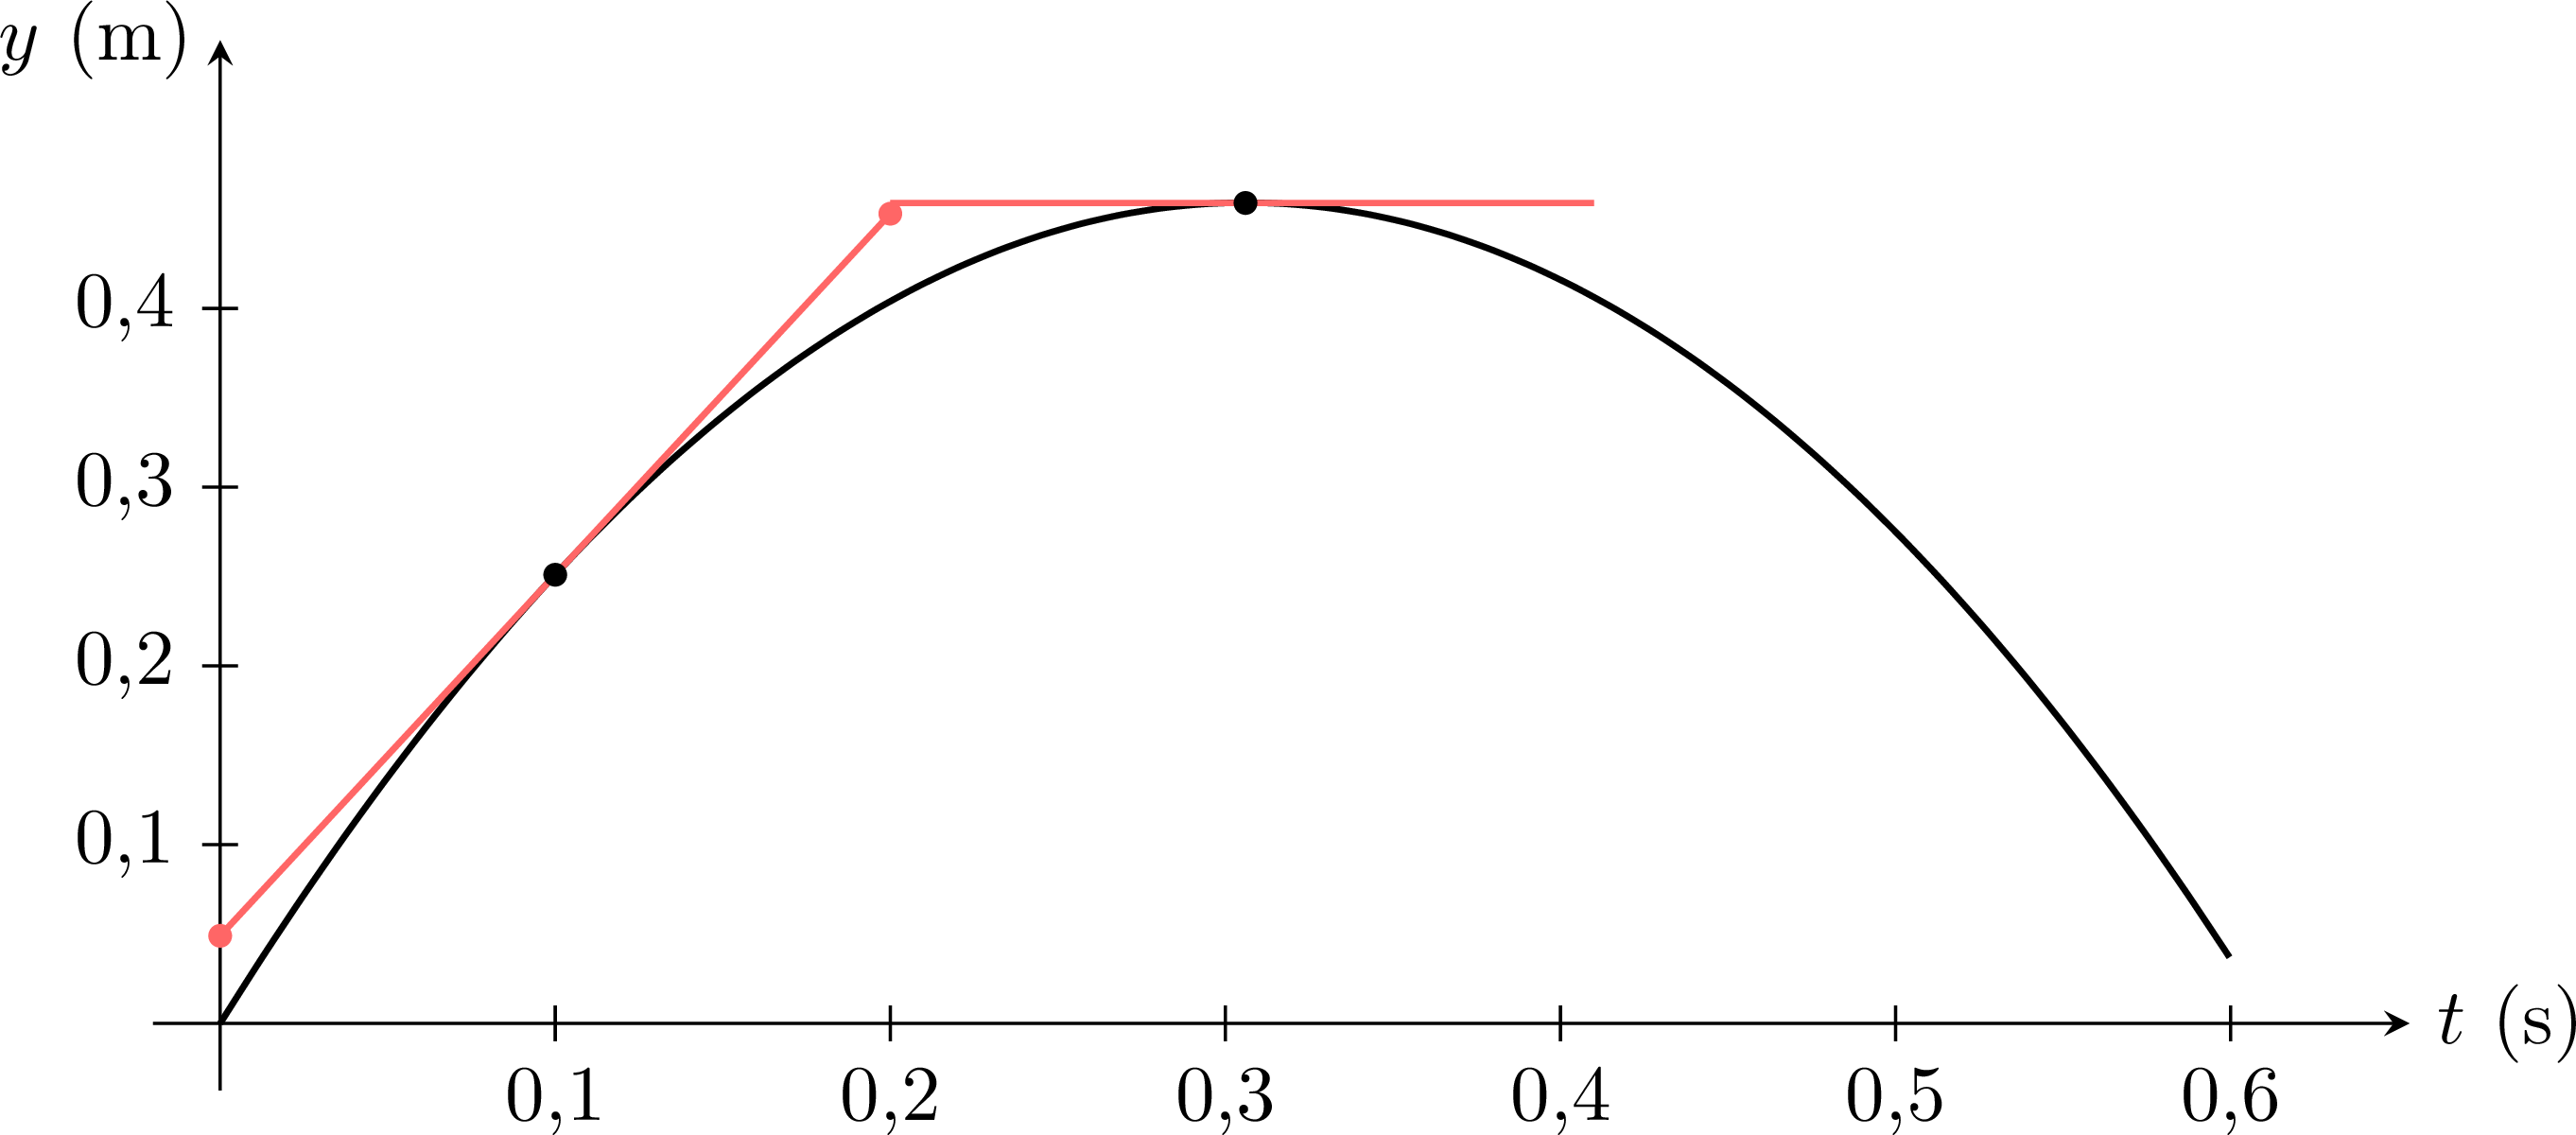
- Déterminer \(v_y\) à la date \(t = 0{,}10\ \mathrm{s}\).
- Déterminer \(v_y\) au sommet de la trajectoire.
- Décrire comment \(v_y\) varie pendant la montée, puis après le sommet.
- La coordonnée \(v_y\) est le coefficient directeur de la tangente (grandeur « Vecteur vitesse ») : $$\begin{aligned}[t] v_y(0{,}10\ \mathrm{s}) &= \frac{\Delta y}{\Delta t} && \text{(coefficient directeur de la tangente)} \\ &\approx \frac{0{,}45\ \mathrm{m} - 0{,}05\ \mathrm{m}}{0{,}20\ \mathrm{s} - 0\ \mathrm{s}} && \text{(deux lectures arrondies)} \\ &= 2{,}0\ \mathrm{m\cdot s^{-1}}. \end{aligned}$$
- Au sommet, la tangente est horizontale : son coefficient directeur est nul, donc \(v_y = 0\). La balle ne monte plus ; elle ne s'arrête pas pour autant, puisque \(v_x\) n'est pas nul.
- Pendant la montée, le coefficient directeur de la tangente est positif et diminue jusqu'à zéro au sommet : \(v_y\) est positif et diminue. Après le sommet, il devient négatif et continue de diminuer : \(v_y < 0\) et sa valeur absolue augmente, la balle redescend de plus en plus vite.
Compétences à pratiquer
- Reconnaître le vecteur vitesse
- Dériver pour obtenir la vitesse
- Lire la vitesse sur un graphe
I.4
Vecteur accélération
Grandeur — Vecteur accélération
Pour un point \(M\) en mouvement dans un référentiel, muni d'un repère orthonormé fixe, le vecteur accélération de \(M\) à la date \(t\) est la dérivée de son vecteur vitesse par rapport au temps : $$\vec{a}(t) = \frac{\mathrm{d}\vec{v}}{\mathrm{d}t} = \frac{\mathrm{d}^2\overrightarrow{OM}}{\mathrm{d}t^2}, \qquad a_x = \frac{\mathrm{d}v_x}{\mathrm{d}t} = \frac{\mathrm{d}^2x}{\mathrm{d}t^2}, \quad a_y = \frac{\mathrm{d}v_y}{\mathrm{d}t}, \quad a_z = \frac{\mathrm{d}v_z}{\mathrm{d}t}.$$ Il se mesure en mètres par seconde au carré (\(\mathrm{m\cdot s^{-2}}\)). Il décrit la variation instantanée du vecteur vitesse, en direction, en norme, ou les deux : sur une courte durée \(\Delta t\), \(\Delta\vec{v} \approx \vec{a}(t)\,\Delta t\), et c'est exact sur toute durée quand \(\vec{a}\) est constant. De même, \(a_x(t_1)\) est le coefficient directeur de la tangente à la courbe de \(v_x\) en fonction du temps à la date \(t_1\) ; quand cette courbe est une droite, la coordonnée \(a_x\) est constante. 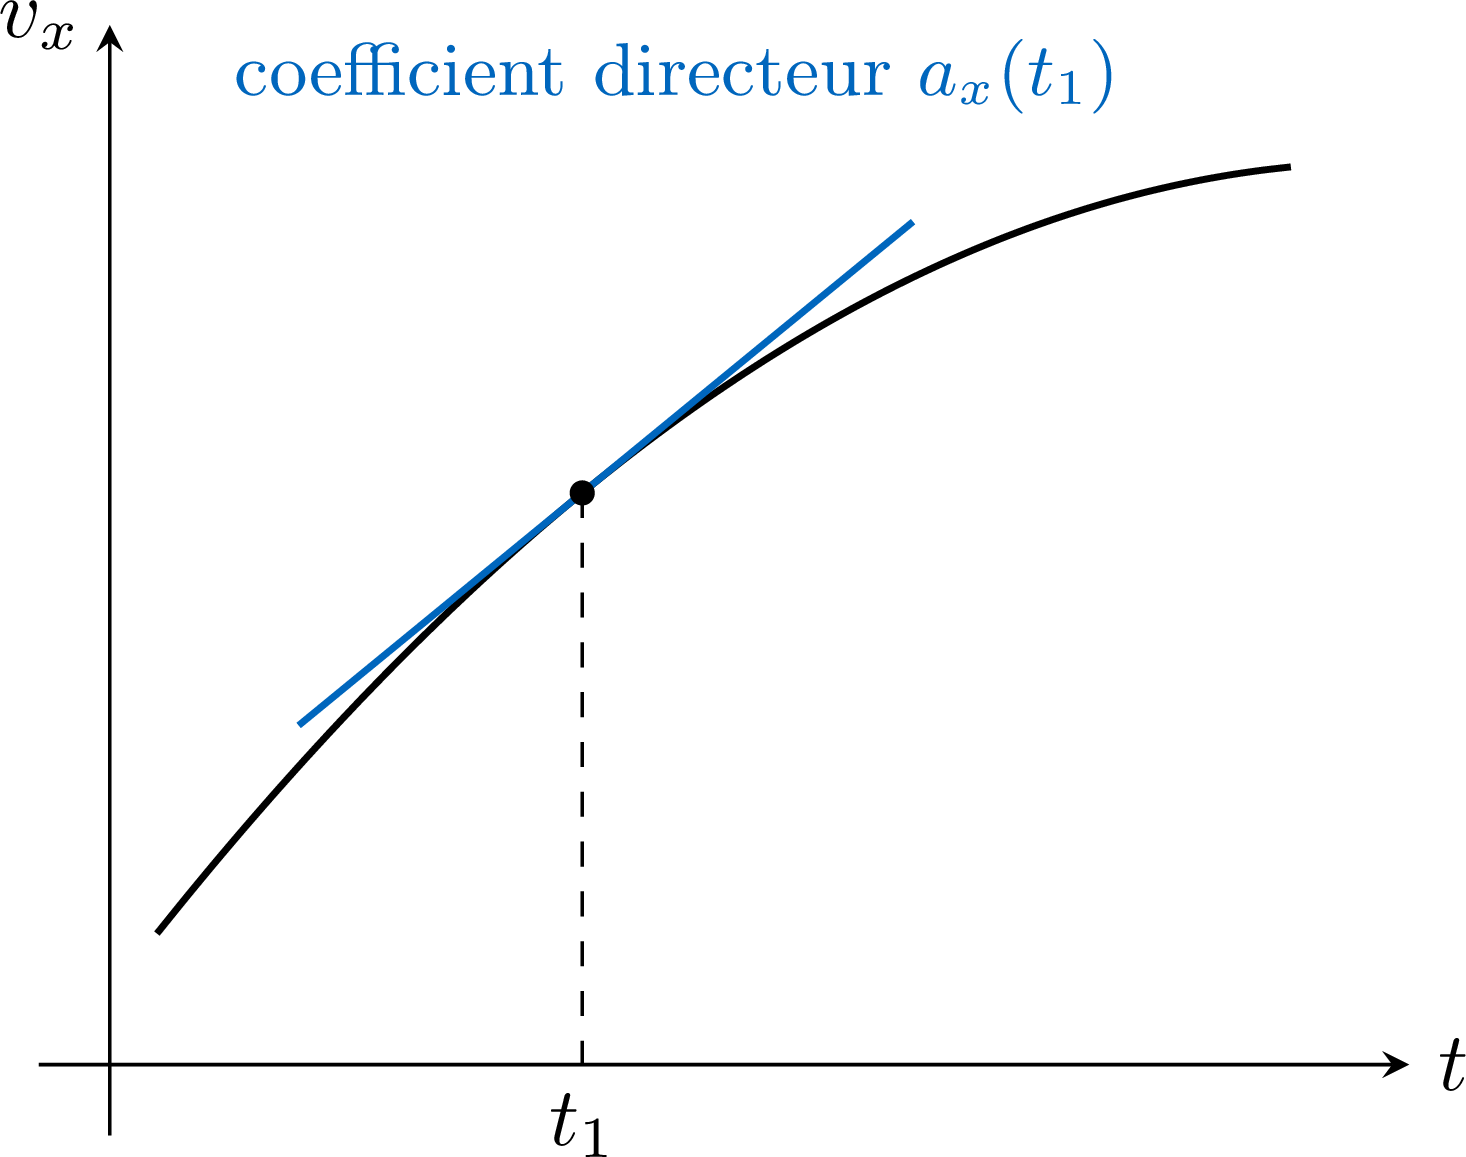
Exemple — L'accélération lue sur le graphe de la vitesse
La balle de tennis se déplace dans un plan vertical \((Oxy)\), l'axe \((Oy)\) vertical vers le haut ; la coordonnée horizontale de sa vitesse reste constante, \(v_x = 2{,}4\ \mathrm{m\cdot s^{-1}}\). Le logiciel de pointage trace la coordonnée verticale \(v_y\) en fonction du temps : les points sont sur une droite, qui passe par \((0\ \mathrm{s}\ ;\ 3{,}0\ \mathrm{m\cdot s^{-1}})\) et \((0{,}50\ \mathrm{s}\ ;\ -1{,}9\ \mathrm{m\cdot s^{-1}})\). 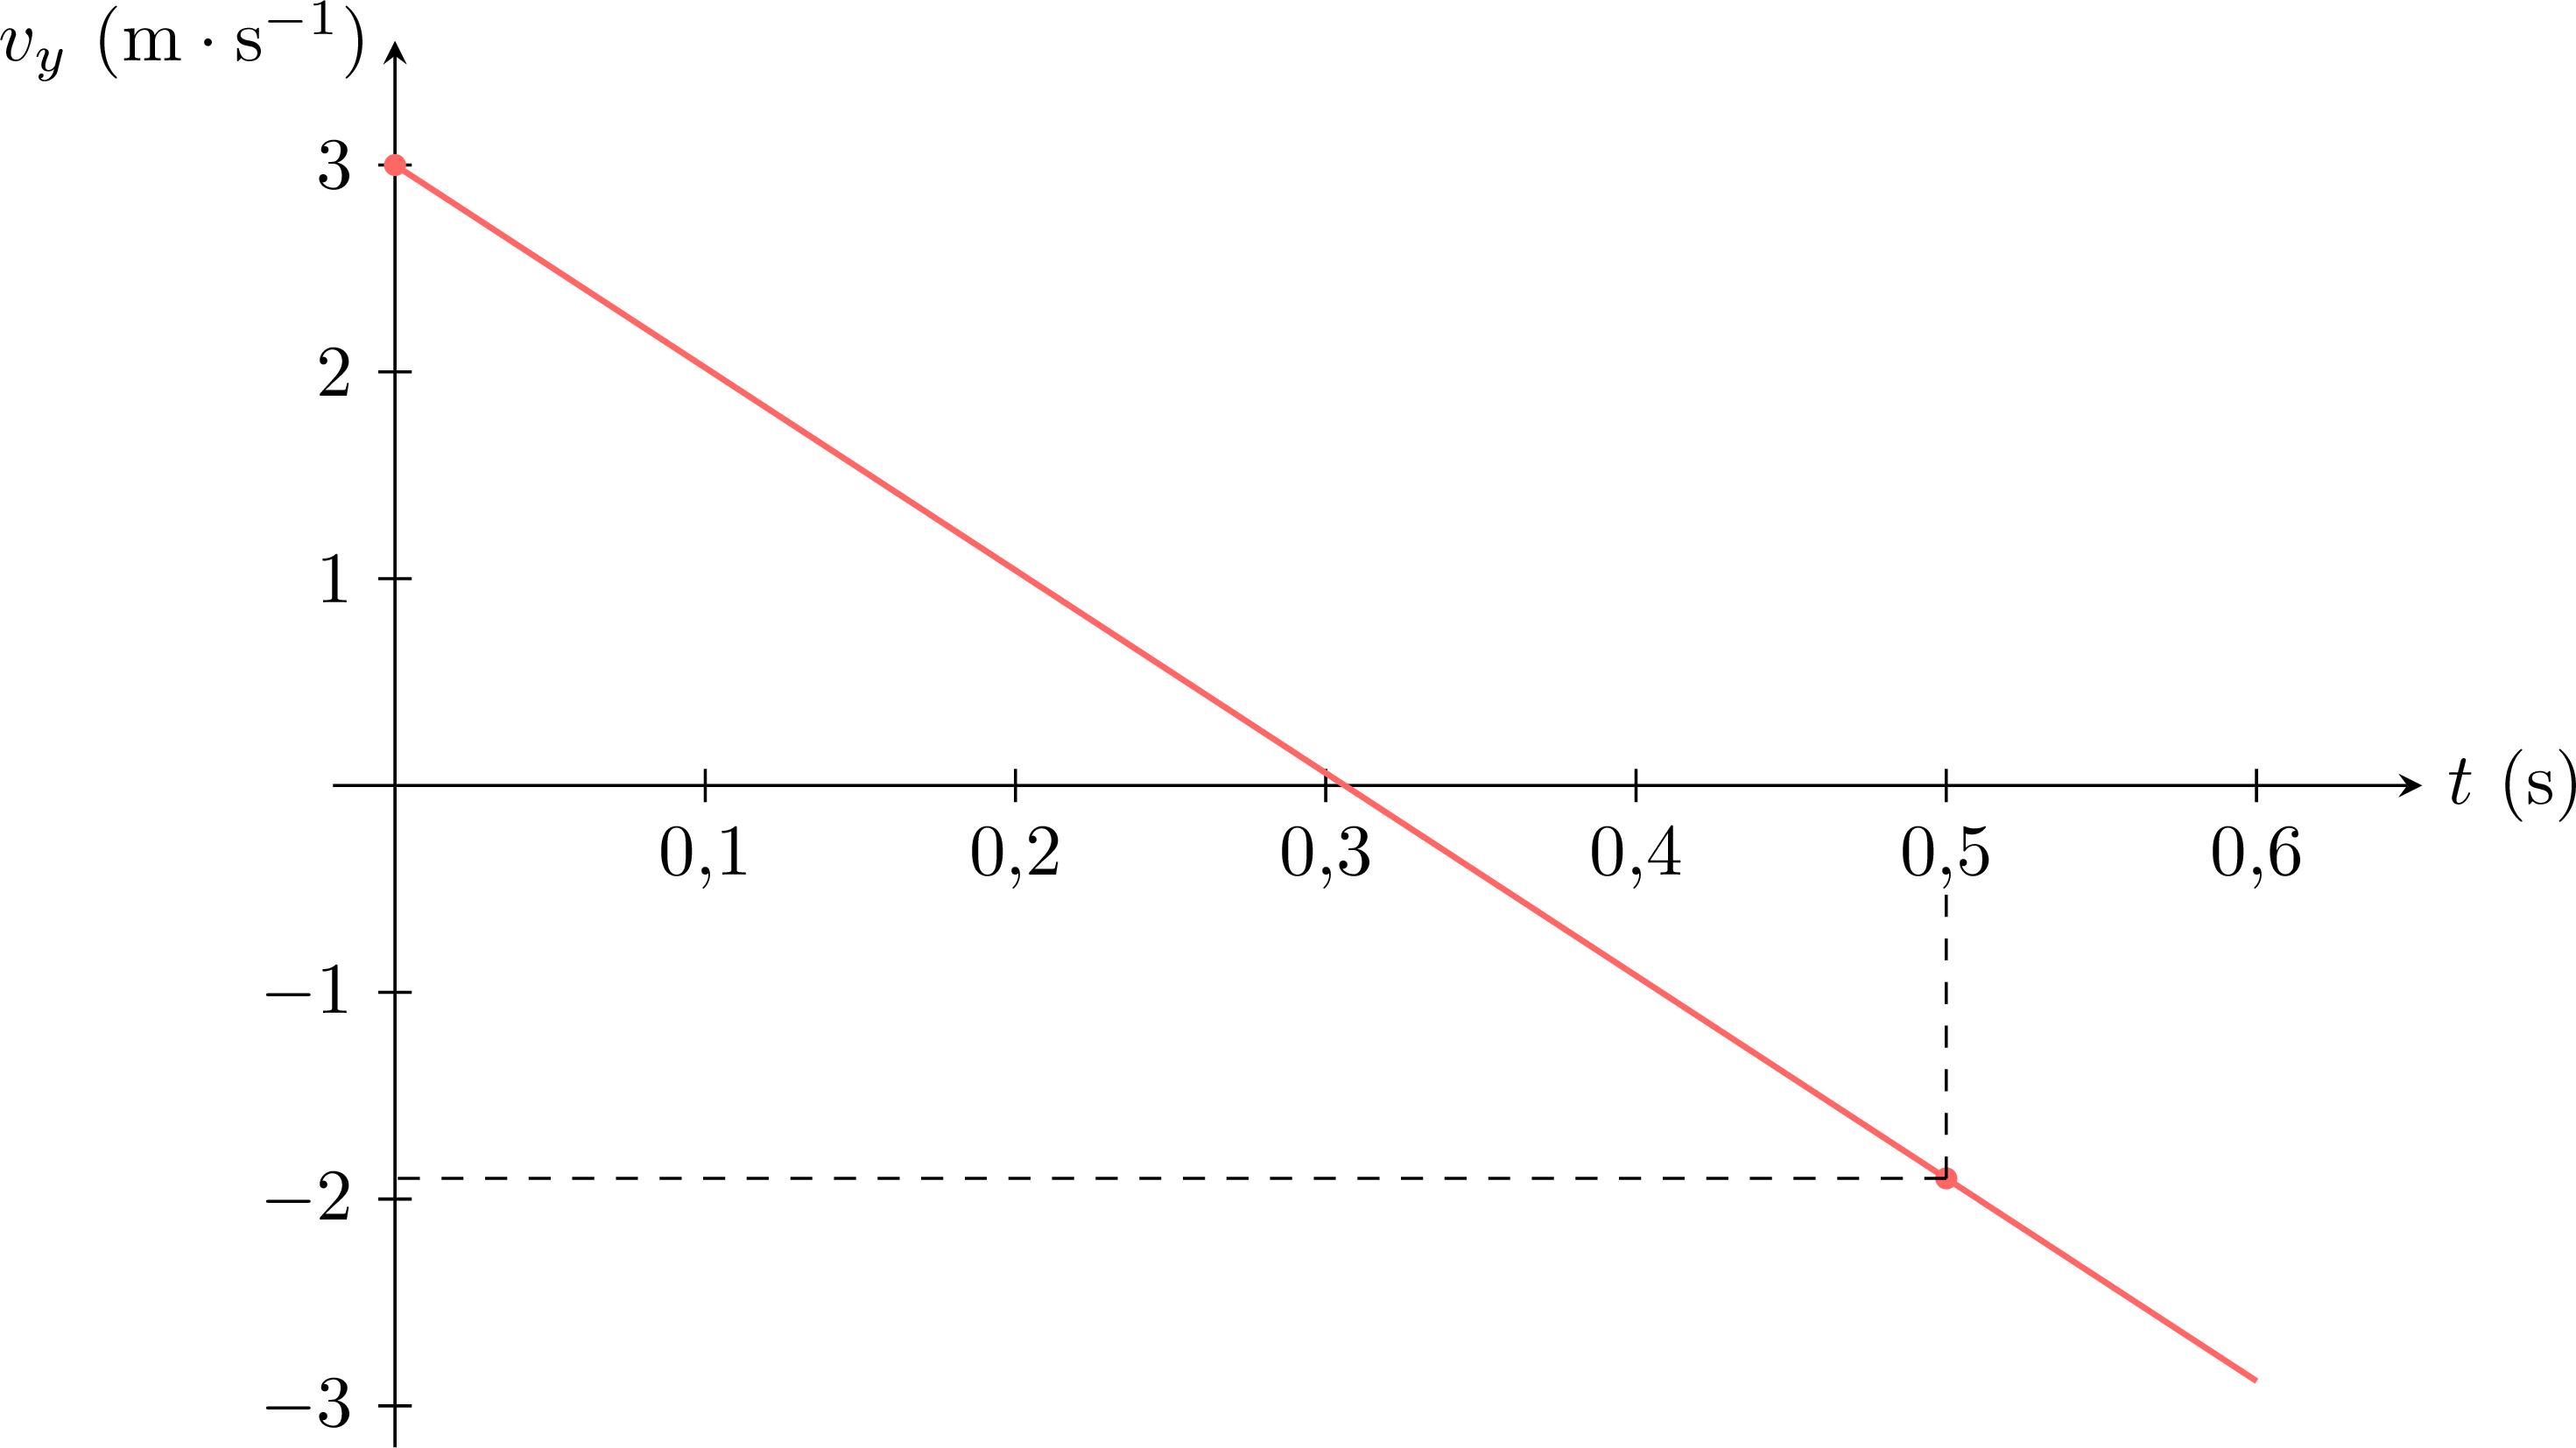
- Déterminer \(a_x\) et \(a_y\).
- Décrire le vecteur accélération de la balle. Pourquoi est-il constant ?
- \(v_x\) ne varie pas, donc \(a_x = \dfrac{\mathrm{d}v_x}{\mathrm{d}t} = 0\ \mathrm{m\cdot s^{-2}}\). La coordonnée \(a_y\) est le coefficient directeur de la droite (grandeur « Vecteur accélération ») : $$\begin{aligned}[t] a_y &= \frac{\Delta v_y}{\Delta t} && \text{(coefficient directeur de la droite)} \\ &= \frac{(-1{,}9 - 3{,}0)\ \mathrm{m\cdot s^{-1}}}{(0{,}50 - 0)\ \mathrm{s}} && \text{(deux points de la droite)} \\ &= -9{,}8\ \mathrm{m\cdot s^{-2}}. \end{aligned}$$
- Les deux coordonnées sont constantes, \(a_x = 0\) et \(a_y = -9{,}8\ \mathrm{m\cdot s^{-2}}\), donc le vecteur \(\vec{a}\) est constant : vertical, puisque \(a_x = 0\), vers le bas, puisque \(a_y < 0\), de norme \(9{,}8\ \mathrm{m\cdot s^{-2}}\). L'exemple « La balle de tennis » trouve le même vecteur par dérivation.
Récapitulatif
| Position | Vitesse | Accélération | |
| Vecteur | \(\overrightarrow{OM}(t)\) | \(\vec{v}(t) = \dfrac{\mathrm{d}\overrightarrow{OM}}{\mathrm{d}t}\) | \(\vec{a}(t) = \dfrac{\mathrm{d}\vec{v}}{\mathrm{d}t} = \dfrac{\mathrm{d}^2\overrightarrow{OM}}{\mathrm{d}t^2}\) |
| Coordonnées | \(\begin{pmatrix} x \\ y \\ z \end{pmatrix}\) | \(\begin{pmatrix} \frac{\mathrm{d}x}{\mathrm{d}t} \\ \frac{\mathrm{d}y}{\mathrm{d}t} \\ \frac{\mathrm{d}z}{\mathrm{d}t} \end{pmatrix}\) | \(\begin{pmatrix} \frac{\mathrm{d}v_x}{\mathrm{d}t} \\ \frac{\mathrm{d}v_y}{\mathrm{d}t} \\ \frac{\mathrm{d}v_z}{\mathrm{d}t} \end{pmatrix} = \begin{pmatrix} \frac{\mathrm{d}^2x}{\mathrm{d}t^2} \\ \frac{\mathrm{d}^2y}{\mathrm{d}t^2} \\ \frac{\mathrm{d}^2z}{\mathrm{d}t^2} \end{pmatrix}\) |
| Unité | \(\mathrm{m}\) | \(\mathrm{m\cdot s^{-1}}\) | \(\mathrm{m\cdot s^{-2}}\) |
Compétences à pratiquer
- Reconnaître l'accélération et son unité
- Dériver pour obtenir l'accélération
- Lire l'accélération sur un graphe de vitesse
I.5
Des équations horaires aux vecteurs
Méthode — Établir les coordonnées des vecteurs vitesse et accélération
Quand les coordonnées de \(M\) sont connues en fonction du temps : - dériver une fois chaque coordonnée par rapport au temps : on obtient les coordonnées de \(\vec{v}\) ;
- dériver encore une fois chaque coordonnée de \(\vec{v}\) : on obtient les coordonnées de \(\vec{a}\) ;
- donner chaque coordonnée avec son unité, puis calculer la valeur demandée à la date donnée.
Exemple — La balle de tennis
Les positions de la balle de tennis de l'expérience « Filmer et pointer un mouvement » suivent le modèle ci-dessous, avec \(x\) et \(y\) en mètres et \(t\) en secondes : $$x(t) = 2{,}4\,t, \qquad y(t) = -4{,}9\,t^2 + 3{,}0\,t.$$ Déterminer les coordonnées de ses vecteurs vitesse et accélération, puis son vecteur vitesse à la date \(t = 0{,}30\ \mathrm{s}\).
Chaque coordonnée est dérivée une fois, puis encore une fois. $$\vec{v}(t)\ \begin{cases} v_x = \dfrac{\mathrm{d}x}{\mathrm{d}t} = 2{,}4\ \mathrm{m\cdot s^{-1}} \\
v_y = \dfrac{\mathrm{d}y}{\mathrm{d}t} = (-9{,}8\ \mathrm{m\cdot s^{-2}})\,t + 3{,}0\ \mathrm{m\cdot s^{-1}} \end{cases} \qquad \vec{a}(t)\ \begin{cases} a_x = \dfrac{\mathrm{d}v_x}{\mathrm{d}t} = 0\ \mathrm{m\cdot s^{-2}} \\
a_y = \dfrac{\mathrm{d}v_y}{\mathrm{d}t} = -9{,}8\ \mathrm{m\cdot s^{-2}} \end{cases}$$ À la date \(t = 0{,}30\ \mathrm{s}\) : $$\begin{aligned}[t] v_y &= (-9{,}8\ \mathrm{m\cdot s^{-2}})\,t + 3{,}0\ \mathrm{m\cdot s^{-1}} && \text{(coordonnée trouvée ci-dessus)} \\
&= -9{,}8\ \mathrm{m\cdot s^{-2}} \times 0{,}30\ \mathrm{s} + 3{,}0\ \mathrm{m\cdot s^{-1}} && \text{(valeur de } t\text{)} \\
&= 0{,}060\ \mathrm{m\cdot s^{-1}}, \end{aligned}$$ donc \(\vec{v} \approx (2{,}4\ ;\ 0{,}060)\) en \(\mathrm{m\cdot s^{-1}}\) : la vitesse est presque horizontale, la balle est près du sommet de sa trajectoire. L'accélération est la même à toute date : verticale, vers le bas, de norme \(9{,}8\ \mathrm{m\cdot s^{-2}}\), la valeur de \(g\) à la surface de la Terre. La figure montre la trajectoire, avec la vitesse, qui lui est tangente, et l'accélération aux dates \(t = 0{,}06\ \mathrm{s}\), \(0{,}30\ \mathrm{s}\) et \(0{,}48\ \mathrm{s}\) (points \(M_1\), \(M_5\) et \(M_8\) de la chronophotographie). 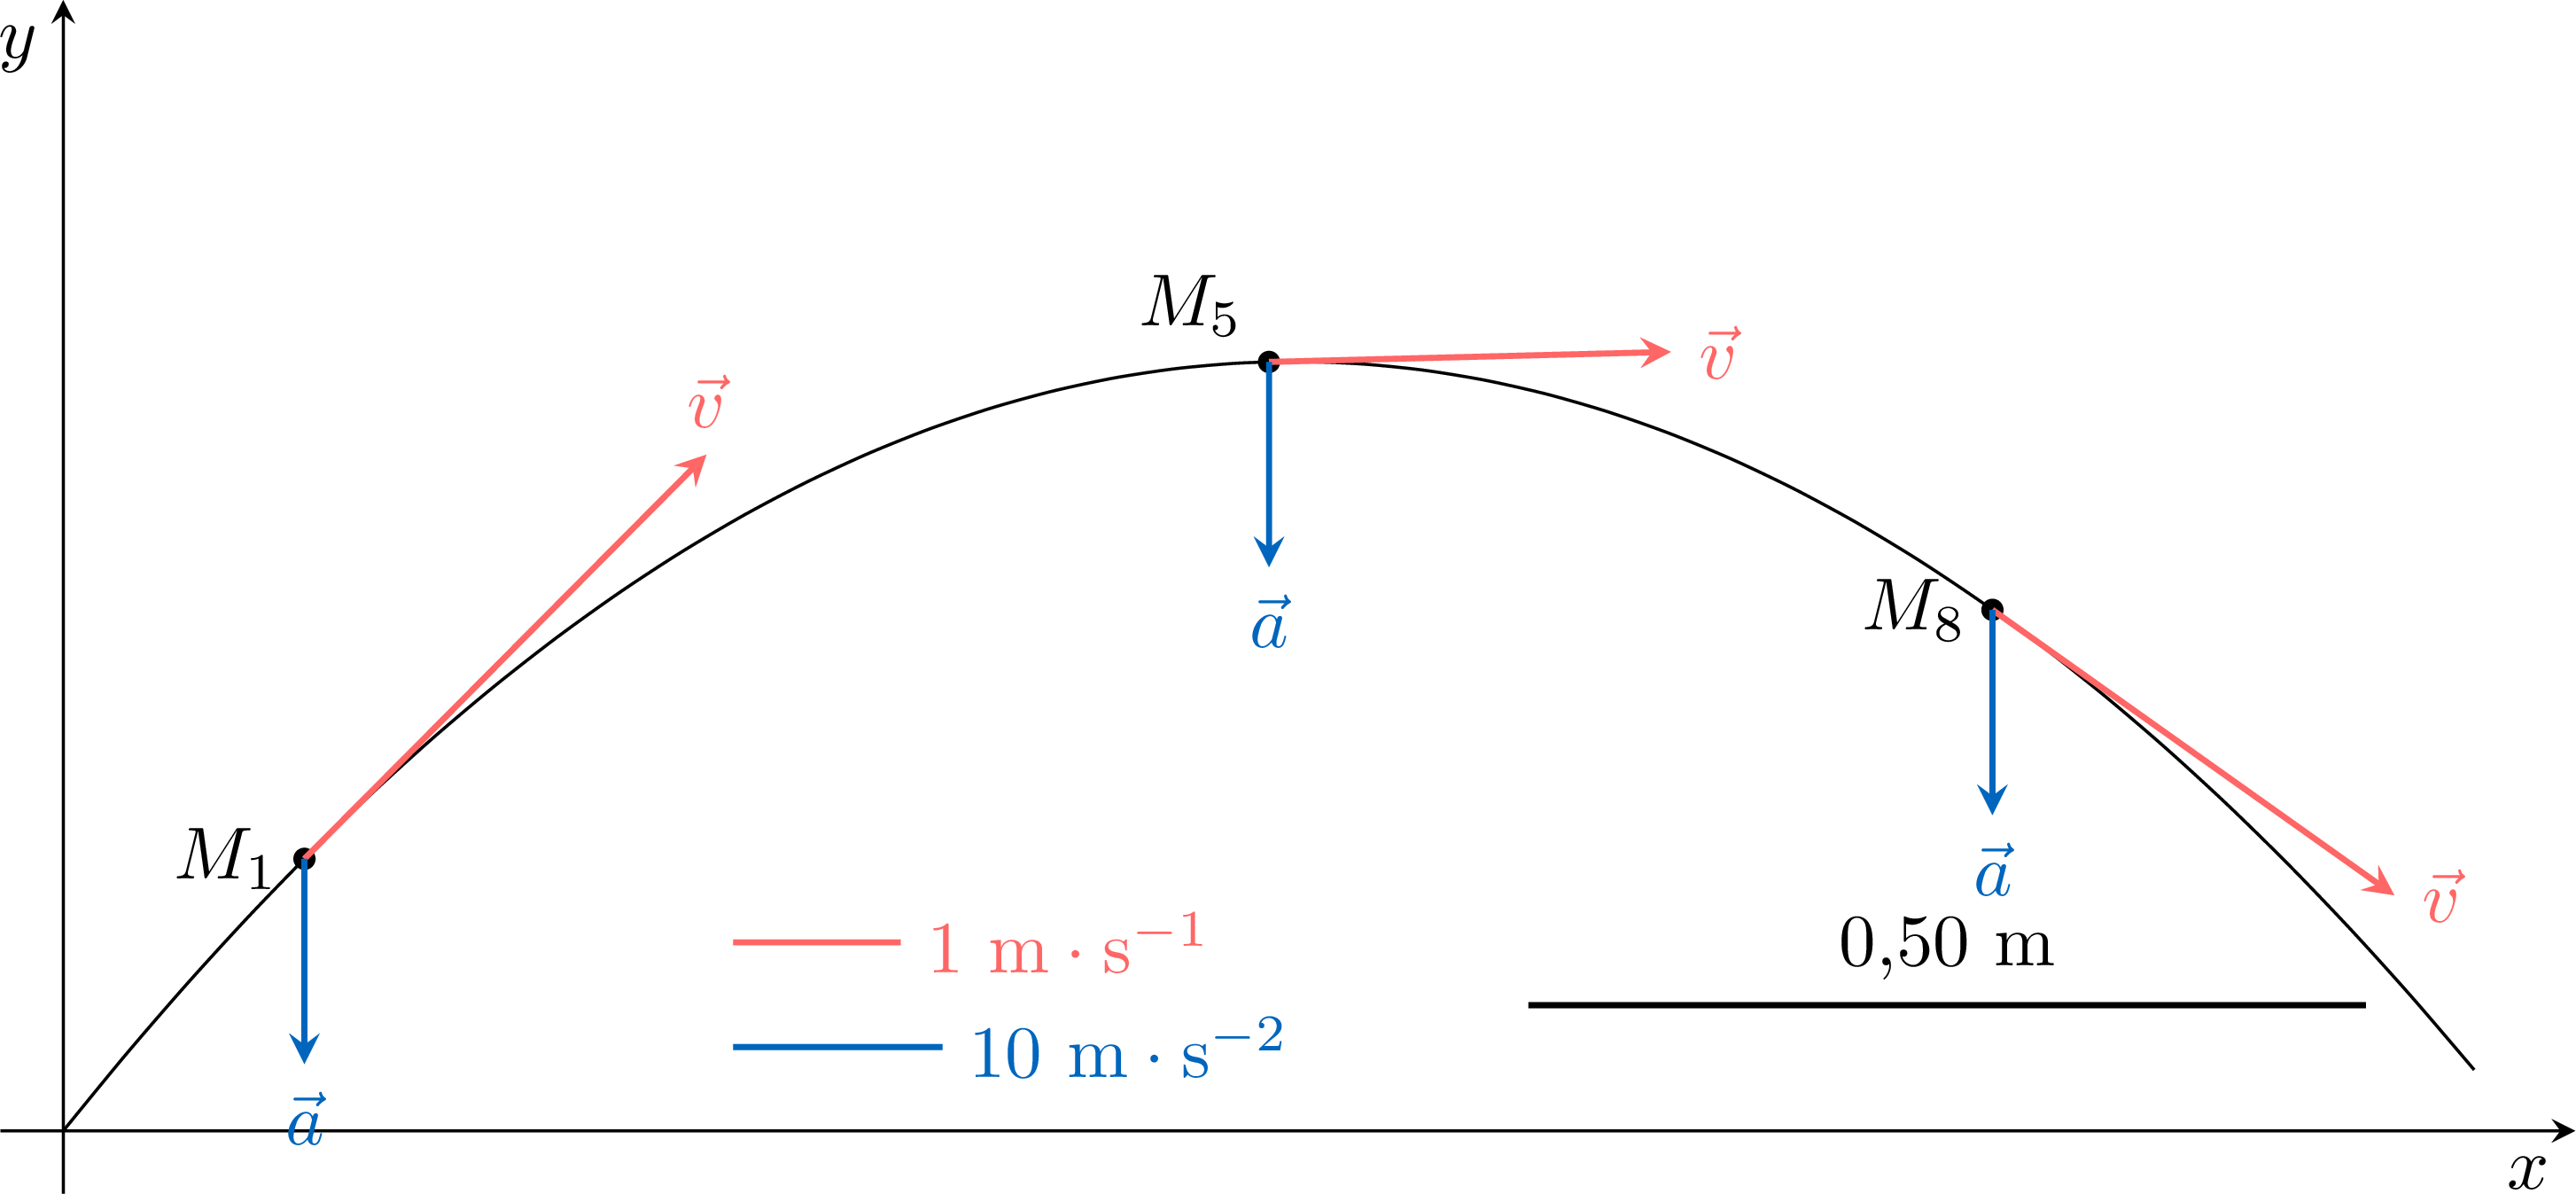
Vecteur vitesse et valeur de la vitesse
- La vitesse \(\vec{v}\) est un vecteur ; la valeur de la vitesse \(v\) est sa norme, un nombre positif. Deux mouvements de même valeur de vitesse peuvent avoir des vecteurs vitesse différents : la direction et le sens comptent.
- \(\dfrac{\mathrm{d}}{\mathrm{d}t}\) est l'opération « dériver par rapport au temps », une limite : appliquée à la position, elle donne la vitesse à un instant ; appliquée à la vitesse, l'accélération. Sur une série d'images, elle est remplacée par un quotient de différences sur \(\tau\), qui n'en donne qu'une valeur approchée (section « Les vecteurs sur une chronophotographie »).
- Chaque coordonnée a son unité : \(v_x\) en \(\mathrm{m\cdot s^{-1}}\), \(a_x\) en \(\mathrm{m\cdot s^{-2}}\). Un résultat sans unité n'est pas un résultat.
- Le vecteur accélération n'a pas, en général, le sens du mouvement : pour la balle de tennis de l'exemple « La balle de tennis », il est dirigé vers le bas pendant que la balle monte.
Compétences à pratiquer
- Dériver juste
- Établir les coordonnées des vecteurs vitesse et accélération
II
Les vecteurs sur une chronophotographie
II.1
La vitesse sur une chronophotographie
Une chronophotographie montre les positions successives \(M_0\), \(M_1\), \(M_2\)… d'un point, prises à intervalles de temps égaux \(\tau\). Avec une échelle des longueurs, la position de chaque point se mesure ; les vecteurs se tracent ensuite avec leur propre échelle : tant de centimètres pour un mètre par seconde, tant pour un mètre par seconde au carré.
Méthode — Approcher la vitesse sur une chronophotographie
- Choisir une origine et des axes ; avec l'échelle des longueurs, mesurer les positions et construire le tableau \((t_i\ ;\ x_i\ ;\ y_i)\).
- Le vecteur vitesse en \(M_i\) est approché par $$\vec{v}_i = \frac{\overrightarrow{M_iM_{i+1}}}{\tau},$$ tracé à partir de \(M_i\), parallèle à la corde \(M_iM_{i+1}\), sa longueur donnée par l'échelle des vitesses.
Compétences à pratiquer
- Reconnaître la vitesse approchée
- Approcher une vitesse par une corde
II.2
L'accélération sur une chronophotographie
Méthode — Approcher l'accélération sur une chronophotographie
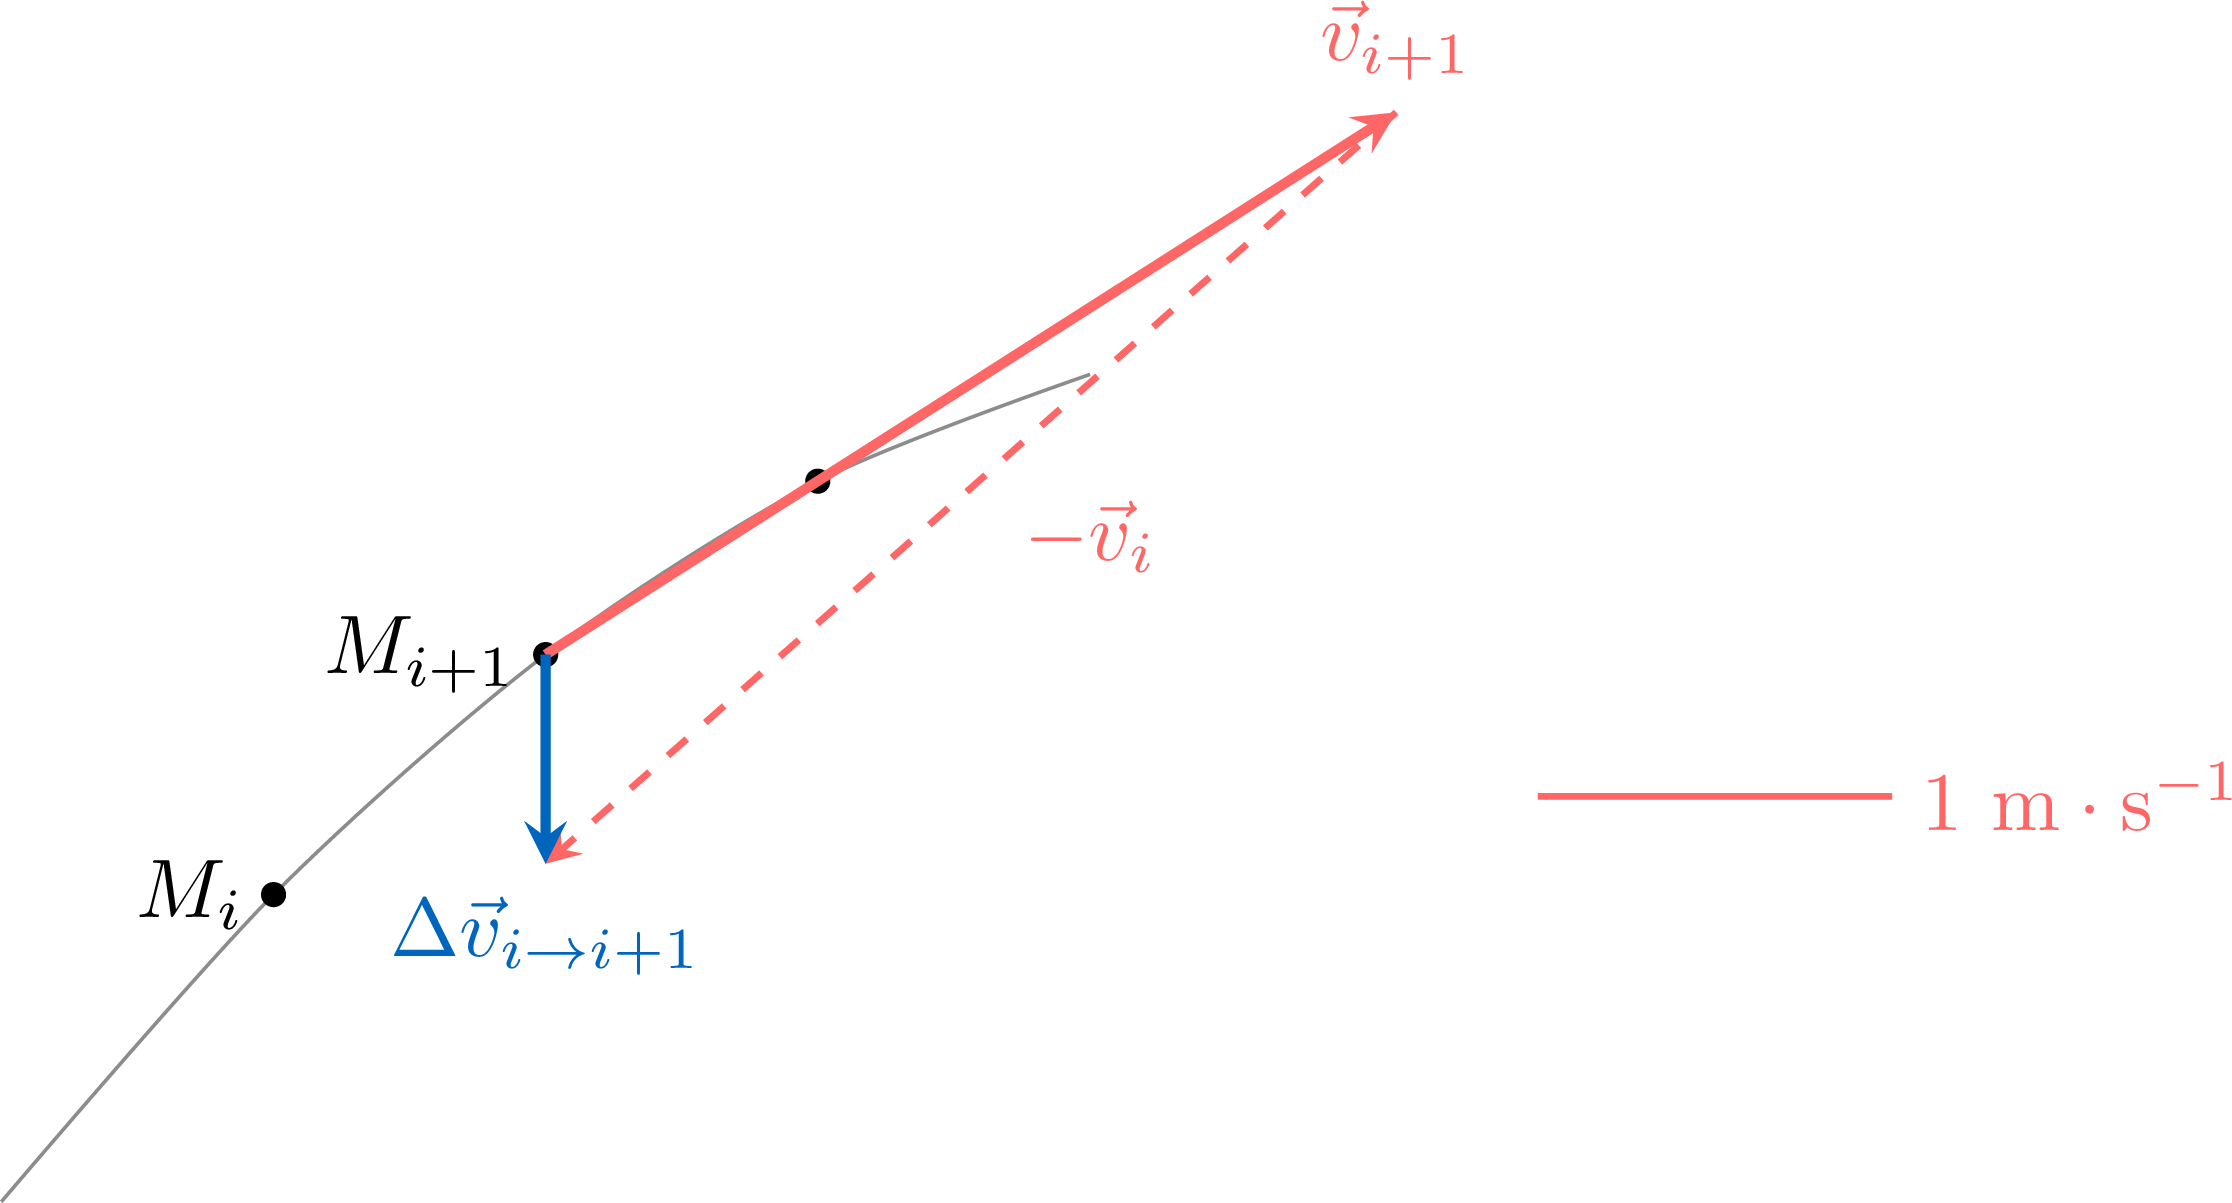
Avec les vitesses approchées \(\vec{v}_i\) et \(\vec{v}_{i+1}\) tracées en \(M_i\) et \(M_{i+1}\) (méthode « Approcher la vitesse sur une chronophotographie ») : - Le vecteur variation de vitesse \(\Delta\vec{v}_{i \to i+1} = \vec{v}_{i+1} - \vec{v}_i\) se construit en \(M_{i+1}\) : tracer \(\vec{v}_{i+1}\), reporter \(-\vec{v}_i\) à son extrémité, puis joindre \(M_{i+1}\) à l'extrémité de \(-\vec{v}_i\).
- Le vecteur accélération en \(M_{i+1}\) est approché par $$\vec{a}_{i+1} = \frac{\Delta\vec{v}_{i \to i+1}}{\tau},$$ tracé à partir de \(M_{i+1}\), dans la direction et le sens de \(\Delta\vec{v}_{i \to i+1}\), sa longueur donnée par l'échelle des accélérations.
Exemple — La balle de tennis sur sa chronophotographie
La chronophotographie de la balle de tennis de l'expérience « Filmer et pointer un mouvement » est prise toutes les \(\tau = 0{,}060\ \mathrm{s}\) ; l'origine est \(M_0\), l'axe \((Ox)\) est horizontal et \((Oy)\) vertical vers le haut. 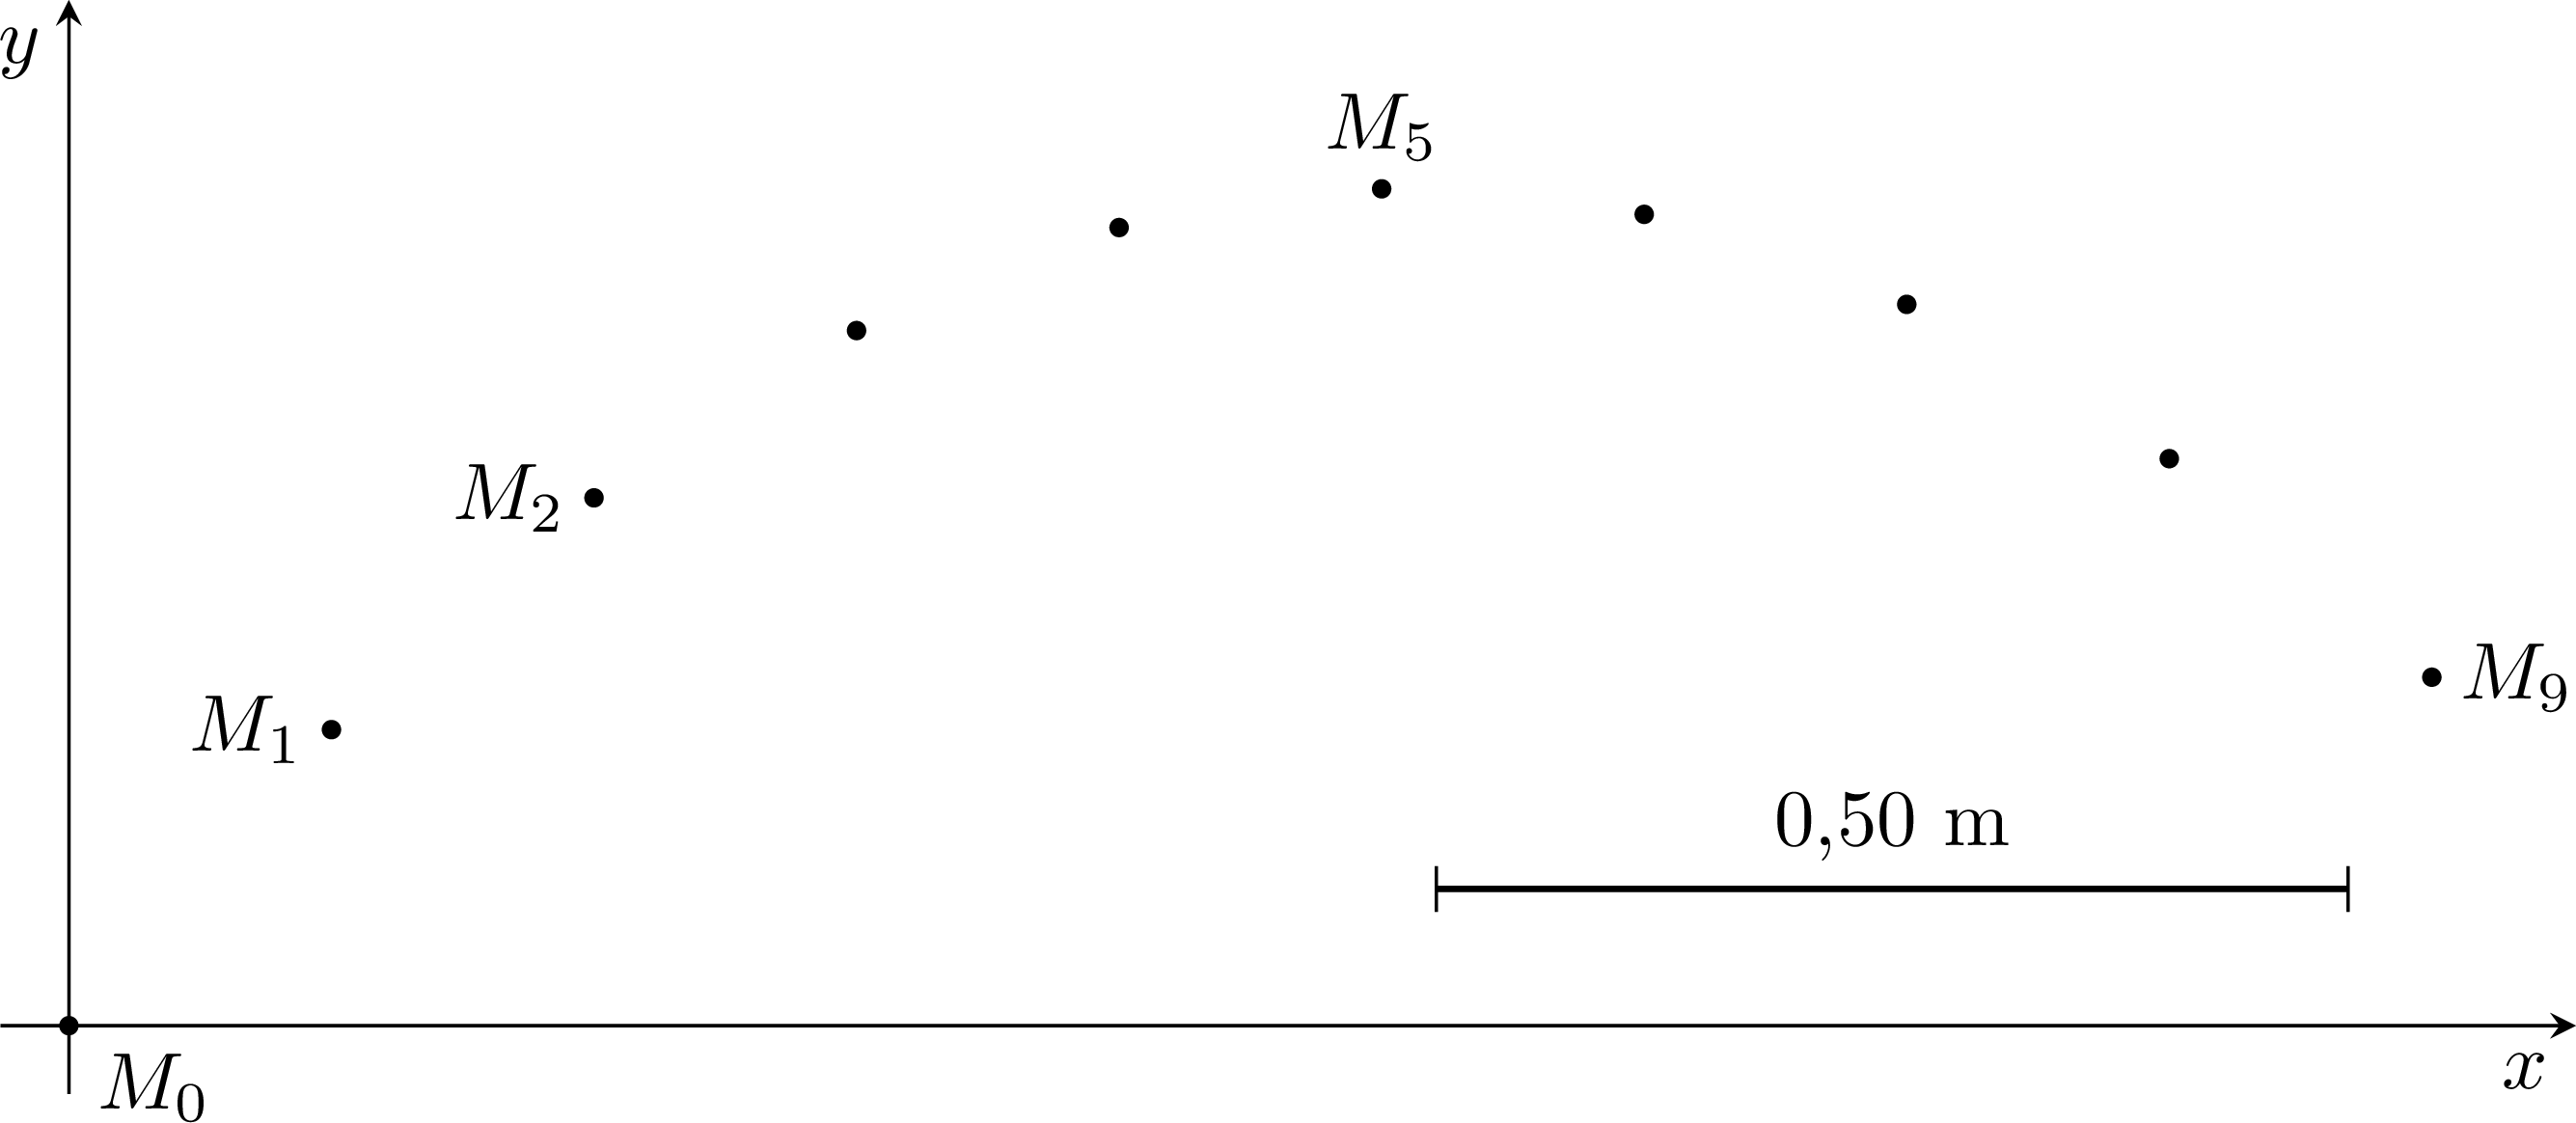
Les vecteurs vitesse, à partir des cordes \(M_1M_2\) et \(M_2M_3\), avec des chiffres de garde : $$\begin{aligned}[t] \vec{v}_1 &= \frac{\overrightarrow{M_1M_2}}{\tau} && \text{(vitesse approchée en } M_1\text{)} \\
&= \frac{(0{,}288 - 0{,}144\ ;\ 0{,}28944 - 0{,}16236)\ \mathrm{m}}{0{,}060\ \mathrm{s}} && \text{(coordonnées)} \\
&= (2{,}400\ ;\ 2{,}118)\ \mathrm{m\cdot s^{-1}}, \end{aligned}$$ $$\begin{aligned}[t] \vec{v}_2 &= \frac{\overrightarrow{M_2M_3}}{\tau} && \text{(vitesse approchée en } M_2\text{)} \\
&= \frac{(0{,}432 - 0{,}288\ ;\ 0{,}38124 - 0{,}28944)\ \mathrm{m}}{0{,}060\ \mathrm{s}} && \text{(coordonnées)} \\
&= (2{,}400\ ;\ 1{,}530)\ \mathrm{m\cdot s^{-1}}. \end{aligned}$$ Le vecteur accélération en \(M_2\) : $$\begin{aligned}[t] \vec{a}_2 &= \frac{\vec{v}_2 - \vec{v}_1}{\tau} && \text{(accélération approchée en } M_2\text{)} \\
&= \frac{(2{,}400 - 2{,}400\ ;\ 1{,}530 - 2{,}118)\ \mathrm{m\cdot s^{-1}}}{0{,}060\ \mathrm{s}} && \text{(coordonnées)} \\
&= (0\ ;\ -9{,}8)\ \mathrm{m\cdot s^{-2}}. \end{aligned}$$ Arrondies à la précision des données, \(\vec{v}_1 \approx (2{,}4\ ;\ 2{,}1)\ \mathrm{m\cdot s^{-1}}\) et \(\vec{v}_2 \approx (2{,}4\ ;\ 1{,}5)\ \mathrm{m\cdot s^{-1}}\) ; l'accélération se calcule avec les chiffres de garde, jamais à partir de ces valeurs arrondies. 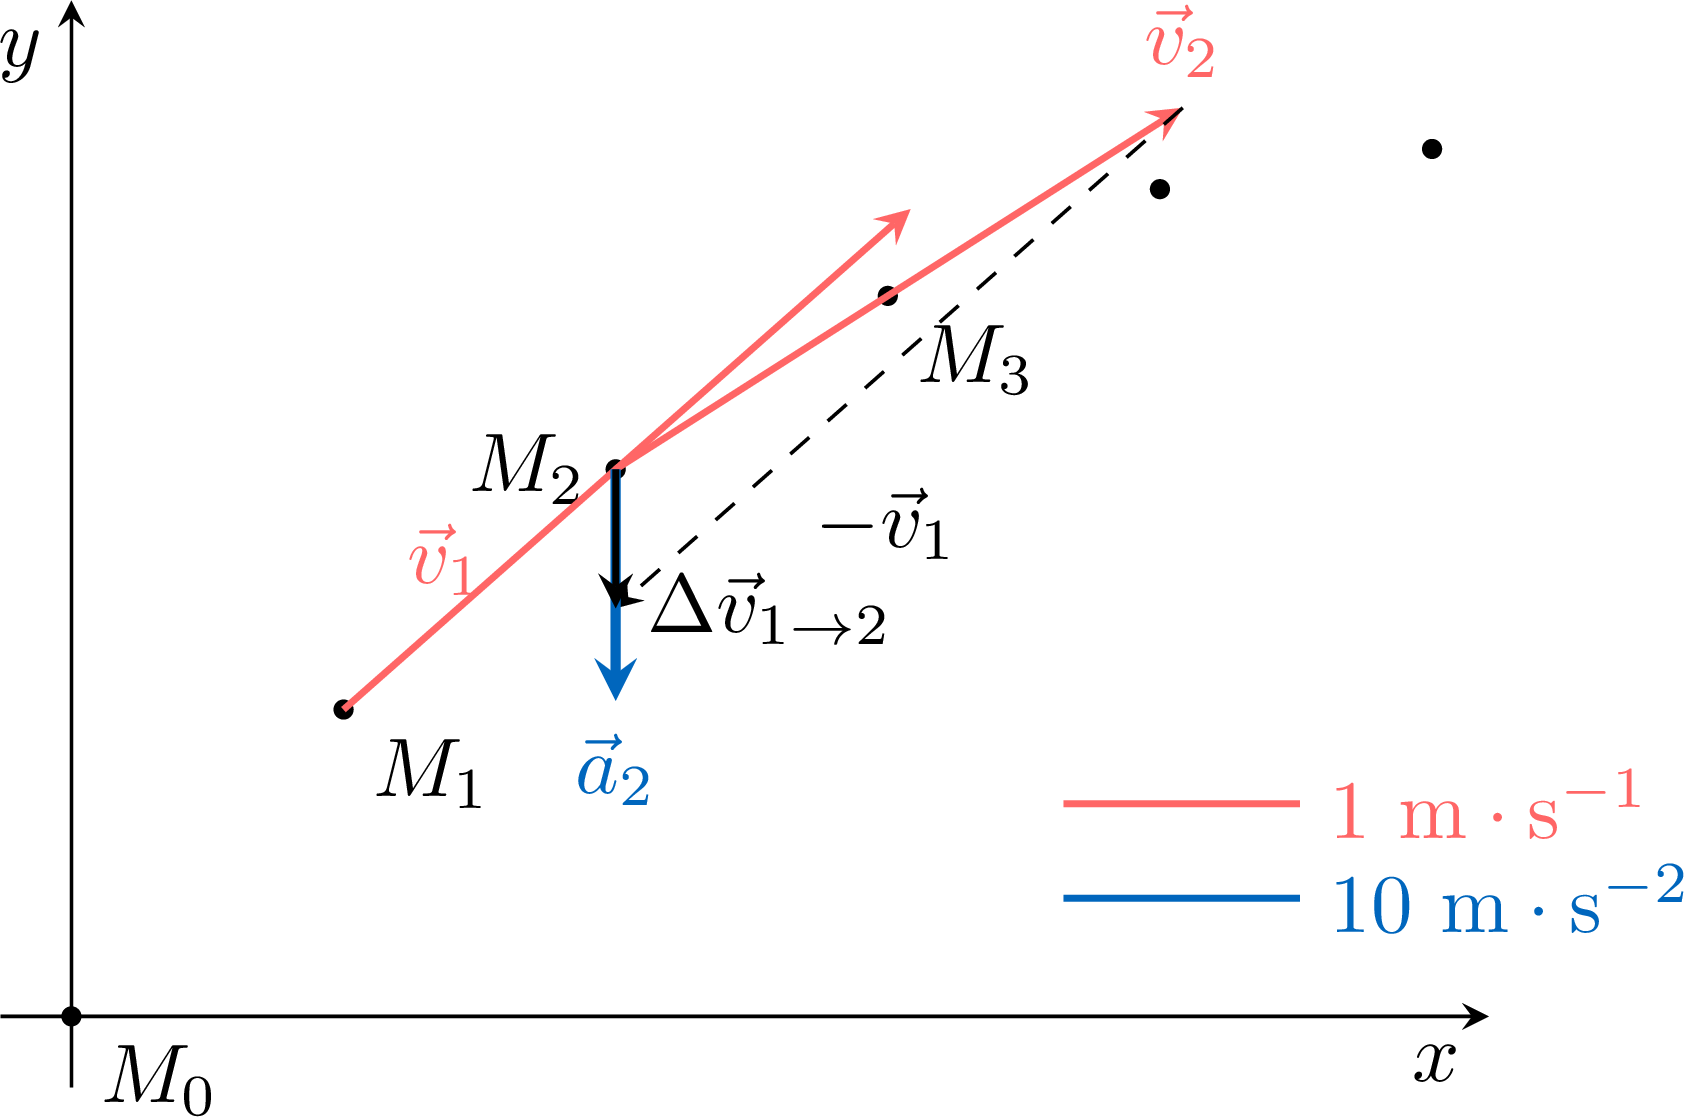
L'accélération trouvée est verticale, vers le bas, de norme \(9{,}8\ \mathrm{m\cdot s^{-2}}\) : la valeur trouvée par dérivation dans l'exemple « La balle de tennis ». Avec des coordonnées arrondies au millimètre, le même calcul donnerait \(9{,}7\ \mathrm{m\cdot s^{-2}}\) : l'arrondi des données se voit dans la différence seconde.
Des vecteurs approchés
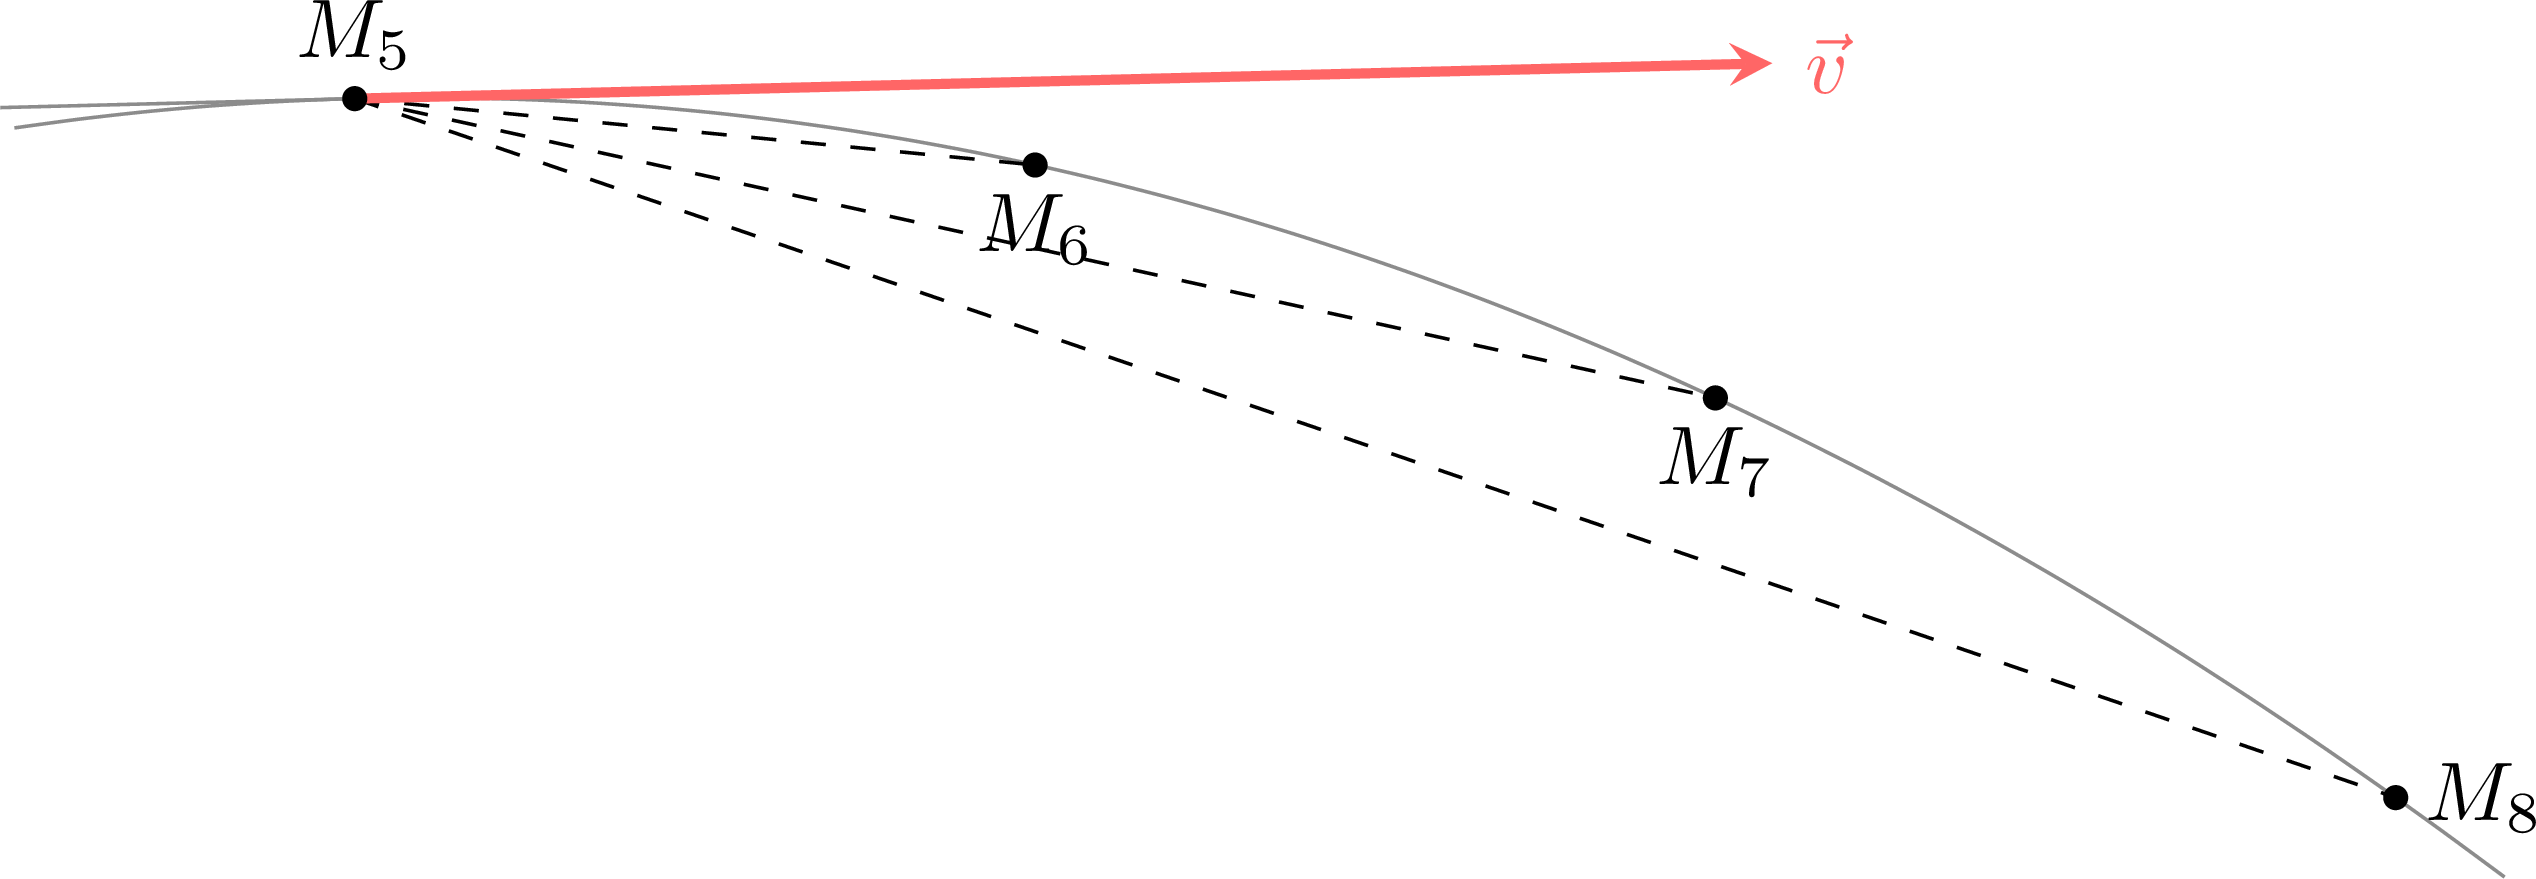
- \(\vec{v}_i\) est parallèle à la corde \(M_iM_{i+1}\) ; la vraie vitesse est tangente à la trajectoire. Sur une trajectoire courbe, les deux directions sont généralement différentes : près du sommet de la trajectoire de la balle, en \(M_5\), la vraie coordonnée verticale vaut \(+0{,}060\ \mathrm{m\cdot s^{-1}}\), alors que la corde \(M_5M_6\) donne \(-0{,}23\ \mathrm{m\cdot s^{-1}}\). En mouvement rectiligne, les directions sont les mêmes, mais les normes diffèrent en général : pour un chariot de position \(x = 1{,}0\,t^2\), filmé toutes les \(0{,}040\ \mathrm{s}\) (exemple « Le chariot »), à \(t = 0{,}40\ \mathrm{s}\) la corde donne \(\dfrac{0{,}1936\ \mathrm{m} - 0{,}1600\ \mathrm{m}}{0{,}040\ \mathrm{s}} = 0{,}84\ \mathrm{m\cdot s^{-1}}\), la dérivée \(0{,}80\ \mathrm{m\cdot s^{-1}}\). La figure, près du sommet de la trajectoire à \(20\ \mathrm{cm}\) pour \(1\ \mathrm{m}\), montre pourquoi la vitesse, une limite, est tangente : les cordes \(M_5M_6\), \(M_5M_7\), \(M_5M_8\) tournent vers la tangente en \(M_5\) à mesure que le second point se rapproche.
- En remplaçant \(\vec{v}_{i+1}\) et \(\vec{v}_i\) par leurs cordes, on obtient \(\vec{a}_{i+1} = \dfrac{\vec{v}_{i+1} - \vec{v}_i}{\tau} = \dfrac{\overrightarrow{OM_{i+2}} - 2\,\overrightarrow{OM_{i+1}} + \overrightarrow{OM_i}}{\tau^2}\), qui donne une valeur approchée de l'accélération à la date \(t_{i+1}\). Pour une accélération constante, comme celles de la balle de tennis et du chariot, cette différence seconde est exacte : c'est pourquoi les chronophotographies de ce chapitre donnent exactement \(9{,}8\) et \(2{,}0\ \mathrm{m\cdot s^{-2}}\).
- Une petite erreur de pointage s'amplifie en chemin. Pour une coordonnée, avec des erreurs de position indépendantes de même incertitude-type \(u_x\) et une incertitude sur \(\tau\) négligeable, les coefficients \(1\), \(-2\), \(1\) donnent \(u_a = \dfrac{\sqrt{1^2 + 2^2 + 1^2}\,u_x}{\tau^2} = \dfrac{\sqrt{6}\,u_x}{\tau^2}\), soit \(0{,}68\ \mathrm{m\cdot s^{-2}}\) pour \(u_x = 1\ \mathrm{mm}\) et \(\tau = 0{,}060\ \mathrm{s}\), \(7\ \pourcent\) de l'accélération de la balle de tennis ; avec \(\tau = 0{,}040\ \mathrm{s}\), on trouve \(1{,}5\ \mathrm{m\cdot s^{-2}}\), proche des \(2{,}0\ \mathrm{m\cdot s^{-2}}\) du chariot de l'exemple « Le chariot ». Le choix de \(\tau\) est un compromis : à incertitude de pointage donnée, augmenter \(\tau\) réduit l'incertitude sur l'accélération calculée, mais peut dégrader l'approximation des grandeurs instantanées et réduit la résolution temporelle. Avec des positions exactes, la différence seconde reste exacte pour une accélération constante.
- Beaucoup d'énoncés utilisent plutôt des différences centrées : \(\vec{v}_i = \dfrac{\overrightarrow{M_{i-1}M_{i+1}}}{2\tau}\), parallèle à la corde \(M_{i-1}M_{i+1}\), et \(\vec{a}_i = \dfrac{\vec{v}_{i+1} - \vec{v}_{i-1}}{2\tau}\), tous deux tracés en \(M_i\). Pour une accélération constante et des positions exactes, la vitesse centrée est la vitesse instantanée exacte, ce que la vitesse « en avant » n'est pas (en \(M_5\), \(+0{,}060\ \mathrm{m\cdot s^{-1}}\) contre \(-0{,}234\ \mathrm{m\cdot s^{-1}}\) pour la coordonnée verticale), et les deux façons donnent l'accélération exacte. L'énoncé dit laquelle utiliser : la suivre.
Compétences à pratiquer
- Reconnaître l'accélération approchée
- Approcher une accélération par différences
- Utiliser le schéma de différences centrées
- Construire les vecteurs vitesse et accélération
III
Quelques mouvements usuels
Quatre mouvements reviennent sans cesse : un mouvement en ligne droite à vitesse constante ; un mouvement en ligne droite dont la vitesse varie régulièrement, comme un chariot tiré sur un banc ; un mouvement sur un cercle à vitesse de valeur constante, comme une nacelle de manège ; et un mouvement sur un cercle dont la valeur de la vitesse varie, comme une voiture qui freine dans un rond-point. Chacun se reconnaît à son vecteur accélération, comparé à son vecteur vitesse et à sa trajectoire.
III.1
Mouvement rectiligne uniforme
Définition — Mouvement rectiligne uniforme
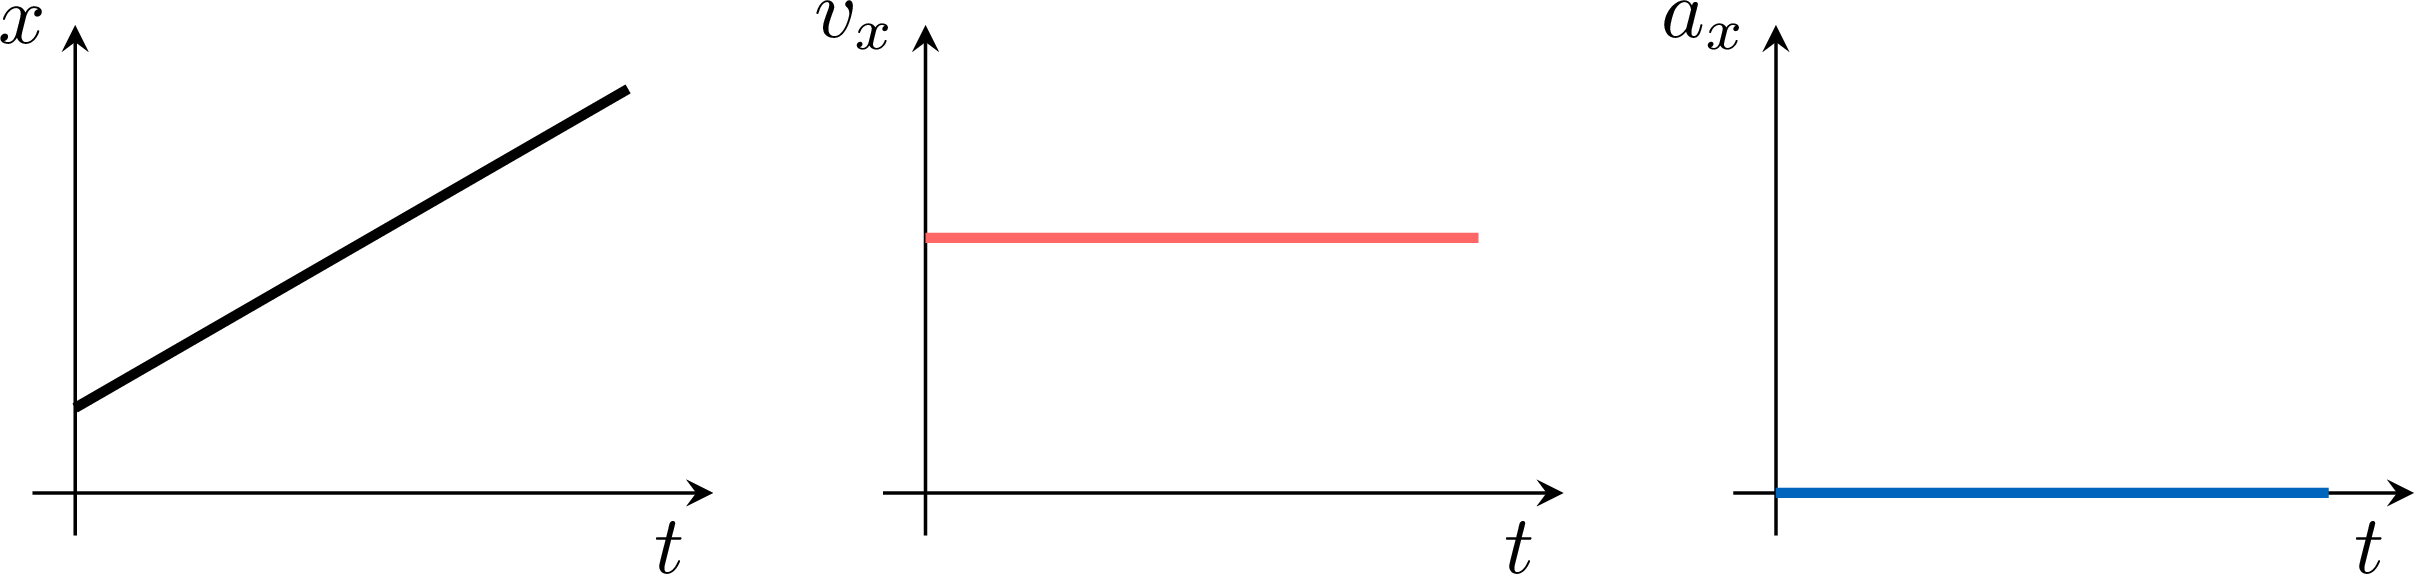
Un mouvement est rectiligne uniforme lorsque son vecteur vitesse est constant : la trajectoire est une droite, parcourue à vitesse de valeur constante. Son accélération est nulle, \(\vec{a} = \vec{0}\). Sur un axe choisi le long de la trajectoire, son équation horaire est $$\begin{cases} a_x(t) = 0 \\
v_x(t) = v_x\ (\text{constante}) \\
x(t) = v_x\,t + x_0 \end{cases}$$ où \(x_0\) est la position à la date \(t = 0\) ; le mouvement a lieu dans le sens de l'axe lorsque \(v_x > 0\), dans l'autre sens lorsque \(v_x < 0\). Sur une chronophotographie, les points sont régulièrement espacés sur une droite. 
Compétences à pratiquer
- Exploiter un mouvement rectiligne uniforme
III.2
Mouvement rectiligne uniformément accéléré
Définition — Mouvement rectiligne uniformément accéléré
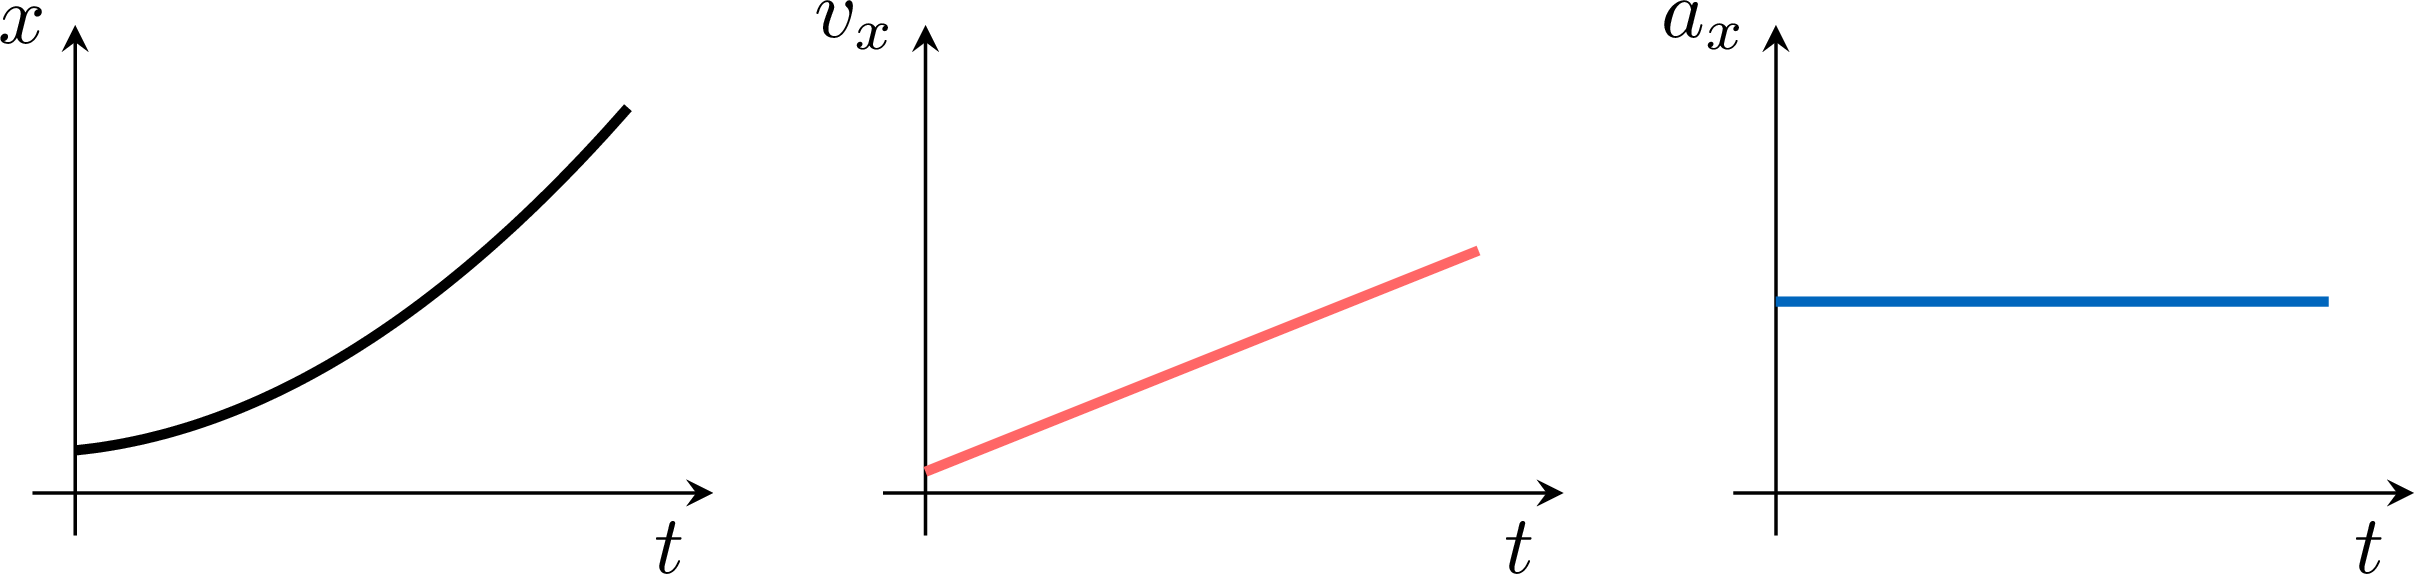
Un mouvement est rectiligne uniformément accéléré lorsque sa trajectoire est une droite et que son vecteur accélération est constant, non nul, porté par cette droite. Sur un axe choisi le long de la trajectoire, ses équations horaires sont $$\begin{cases} a_x(t) = a_x\ (\text{constante, non nulle}) \\
v_x(t) = a_x\,t + v_{0x} \\
x(t) = \dfrac{1}{2}\,a_x\,t^2 + v_{0x}\,t + x_0 \end{cases}$$ où \(v_{0x}\) et \(x_0\) sont la vitesse et la position à la date \(t = 0\) : dériver \(x\) une fois donne \(v_x\), deux fois la constante \(a_x\). Sur une chronophotographie, tant que le mobile garde le même sens de déplacement, les écarts entre points successifs augmentent, ou diminuent, de la même quantité à chaque image ; la vitesse varie, l'accélération non. La figure montre un tel mouvement, avec la vitesse et l'accélération en chaque point. 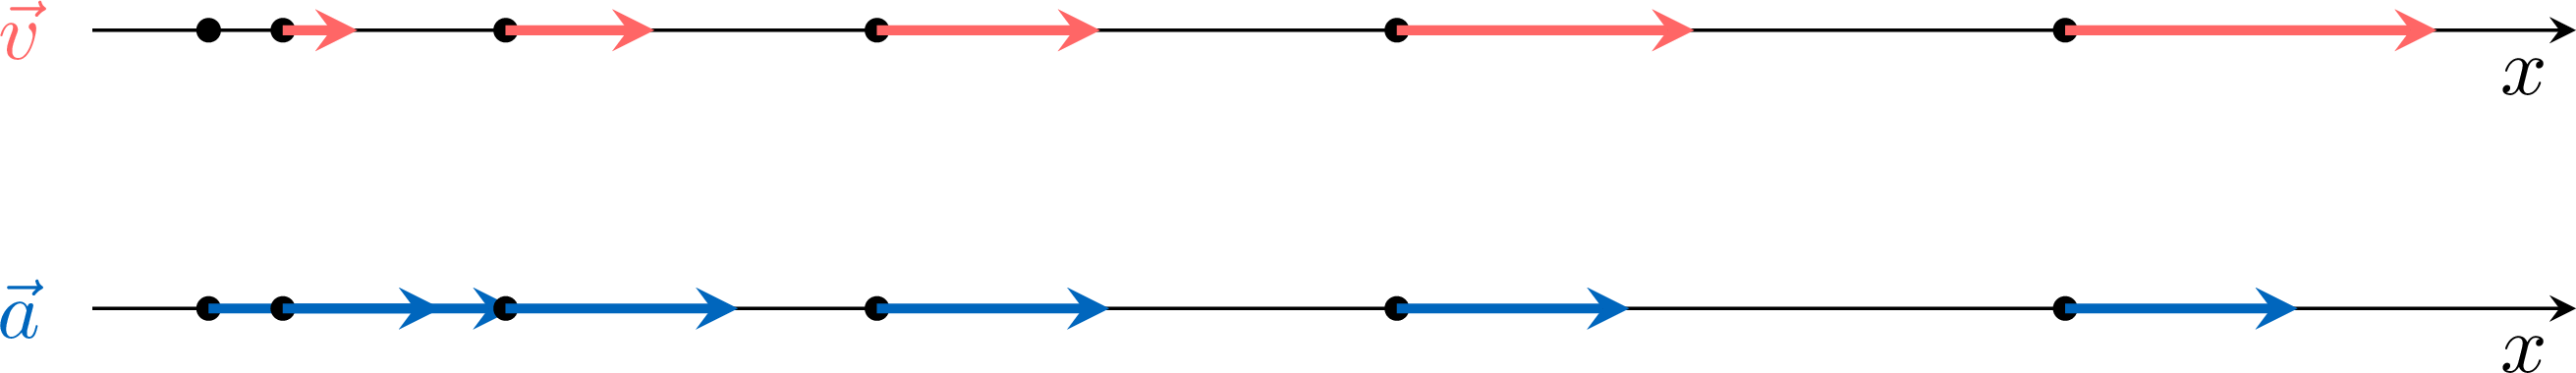
Exemple — Le chariot
Un chariot, lâché sans vitesse initiale sur un banc horizontal et tiré par un fil qui passe sur une poulie et porte une masse suspendue, est filmé et pointé toutes les \(0{,}040\ \mathrm{s}\) : \(x(t) = 1{,}0\,t^2\), avec \(x\) en mètres et \(t\) en secondes. Identifier son mouvement, puis déterminer sa vitesse et son accélération, et la valeur de sa vitesse à la date \(t = 0{,}40\ \mathrm{s}\).
La trajectoire est une droite, l'axe \((Ox)\), et \(x(t) = 1{,}0\,t^2\) a la forme \(\frac{1}{2}\,a_x\,t^2 + v_{0x}\,t + x_0\) avec \(\frac{1}{2}\,a_x = 1{,}0\ \mathrm{m\cdot s^{-2}}\), \(v_{0x} = 0\) et \(x_0 = 0\) : le mouvement est rectiligne uniformément accéléré, à partir du repos. La dérivation le confirme : $$\begin{aligned}[t] v_x(t) &= \frac{\mathrm{d}x}{\mathrm{d}t} && \text{(définition de la vitesse)} \\
&= (2{,}0\ \mathrm{m\cdot s^{-2}})\,t && \text{(dérivée de } t^2\text{)} \end{aligned} \qquad \begin{aligned}[t] a_x(t) &= \frac{\mathrm{d}v_x}{\mathrm{d}t} && \text{(définition de l'accélération)} \\
&= 2{,}0\ \mathrm{m\cdot s^{-2}} && \text{(dérivée de } 2{,}0\,t\text{)} \end{aligned}$$ À la date \(t = 0{,}40\ \mathrm{s}\) : $$\begin{aligned}[t] v &= (2{,}0\ \mathrm{m\cdot s^{-2}})\,t && \text{(valeur de la vitesse, } v_x > 0\text{)} \\
&= 2{,}0\ \mathrm{m\cdot s^{-2}} \times 0{,}40\ \mathrm{s} && \text{(valeurs avec leurs unités)} \\
&= 0{,}80\ \mathrm{m\cdot s^{-1}}. \end{aligned}$$ L'accélération est constante : la vitesse augmente de \(2{,}0\ \mathrm{m\cdot s^{-1}}\) chaque seconde. Une vitesse inférieure à \(1\ \mathrm{m\cdot s^{-1}}\) est l'ordre de grandeur habituel d'un chariot de laboratoire. La figure montre le chariot, une image sur deux de son film, donc \(\tau = 0{,}080\ \mathrm{s}\) entre deux points : la vitesse augmente de la même quantité à chaque point, l'accélération reste la même. 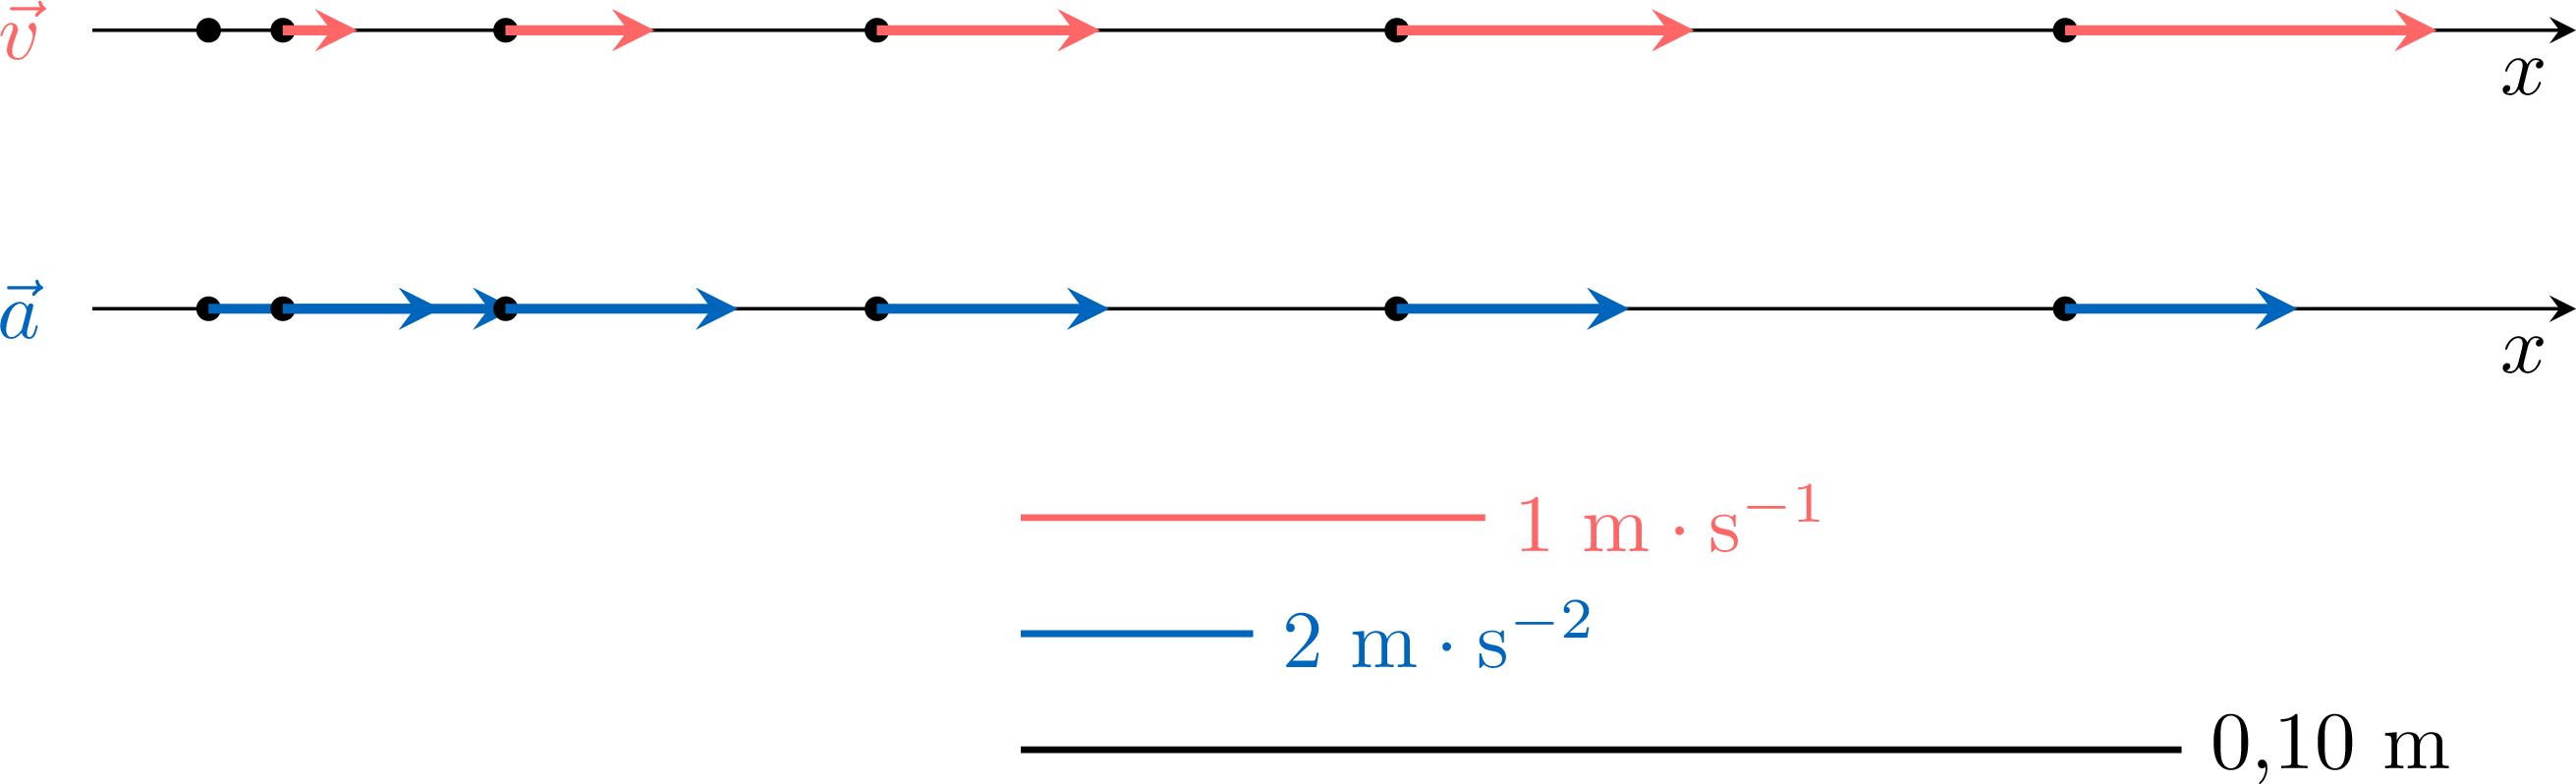
Exemple — Deux voitures
Deux voitures se déplacent sur l'axe \((Ox)\) ; avec \(x\) en mètres et \(t\) en secondes, $$x_1(t) = 2{,}0\,t^2 + 1{,}5\,t, \qquad x_2(t) = -1{,}5\,t^2 + 6{,}0\,t.$$ Caractériser chaque mouvement pour \(t > 0\).
Pour la première voiture : $$v_{1x} = \frac{\mathrm{d}x_1}{\mathrm{d}t} = (4{,}0\ \mathrm{m\cdot s^{-2}})\,t + 1{,}5\ \mathrm{m\cdot s^{-1}}, \qquad a_{1x} = \frac{\mathrm{d}v_{1x}}{\mathrm{d}t} = 4{,}0\ \mathrm{m\cdot s^{-2}}.$$ La trajectoire est une droite et l'accélération est constante, non nulle : le mouvement est rectiligne uniformément accéléré. Pour \(t > 0\), \(v_{1x} > 0\) et \(a_{1x} > 0\) : \(\vec{v}\) et \(\vec{a}\) sont de même sens, le mouvement est accéléré. Pour la seconde voiture : $$v_{2x} = \frac{\mathrm{d}x_2}{\mathrm{d}t} = (-3{,}0\ \mathrm{m\cdot s^{-2}})\,t + 6{,}0\ \mathrm{m\cdot s^{-1}}, \qquad a_{2x} = \frac{\mathrm{d}v_{2x}}{\mathrm{d}t} = -3{,}0\ \mathrm{m\cdot s^{-2}}.$$ Le mouvement est encore rectiligne uniformément accéléré. La voiture s'arrête quand \(v_{2x} = 0\) : $$\begin{aligned}[t] t_{\text{arrêt}} &= -\frac{v_{0x}}{a_x} && \text{(résolution de } v_{2x} = a_x\,t + v_{0x} = 0\text{)} \\
&= -\frac{6{,}0\ \mathrm{m\cdot s^{-1}}}{-3{,}0\ \mathrm{m\cdot s^{-2}}} && \text{(valeurs)} \\
&= 2{,}0\ \mathrm{s}. \end{aligned}$$ Pour \(0 < t < 2{,}0\ \mathrm{s}\), \(v_{2x} > 0\) et \(a_{2x} < 0\) : \(\vec{v}\) et \(\vec{a}\) sont de sens opposés, le mouvement est ralenti. Après \(2{,}0\ \mathrm{s}\), la voiture repart en arrière avec \(v_{2x} < 0\) et \(a_{2x} < 0\) : le mouvement est de nouveau accéléré, dans l'autre sens. Des accélérations de quelques \(\mathrm{m\cdot s^{-2}}\) sont l'ordre de grandeur d'une voiture qui démarre ou qui freine. À la date \(t = 1{,}0\ \mathrm{s}\), \(\vec{v}_1\) et \(\vec{a}_1\) sont de même sens, \(\vec{v}_2\) et \(\vec{a}_2\) de sens opposés : 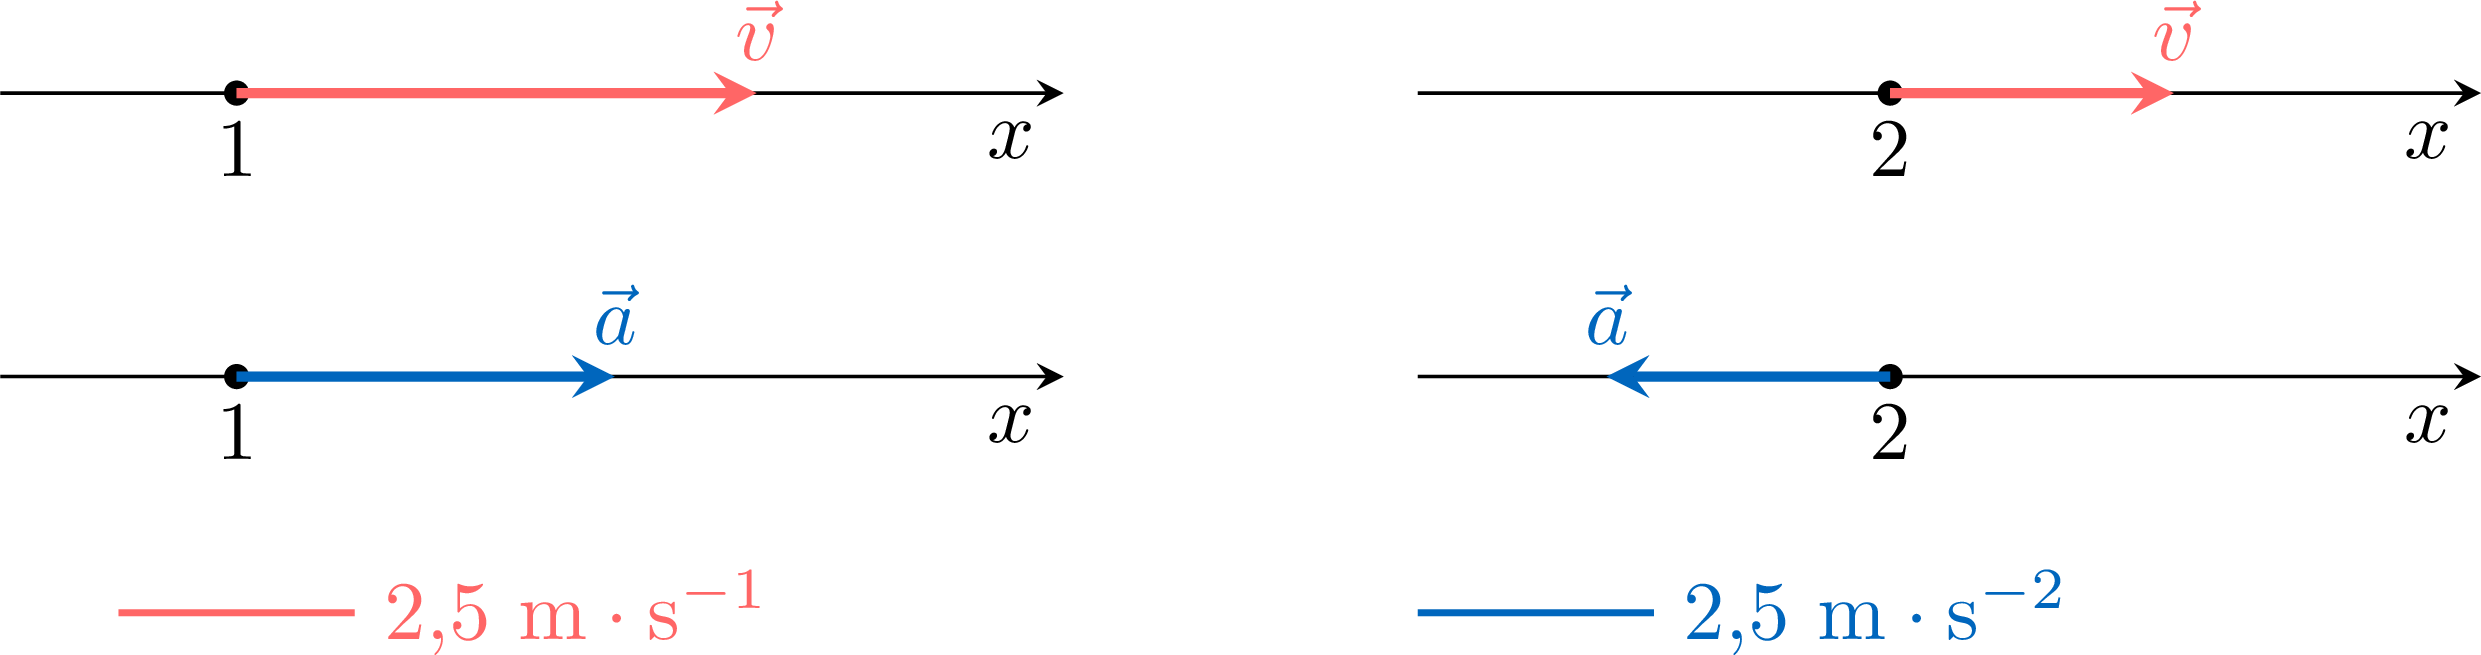
Accéléré ou ralenti
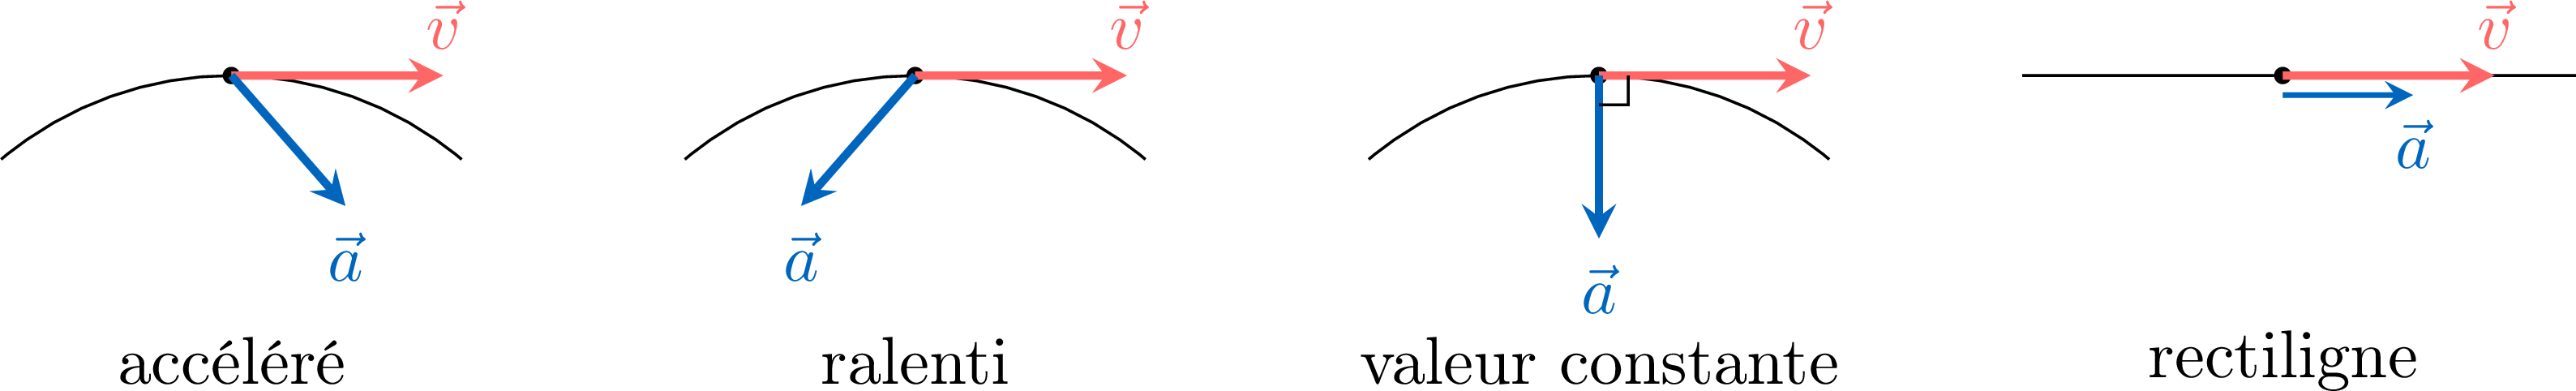
- Pour tout mouvement, le signe du produit scalaire \(\vec{a}\cdot\vec{v}\) le dit : \(\vec{a}\cdot\vec{v} > 0\), le mouvement est accéléré ; \(\vec{a}\cdot\vec{v} < 0\), il est ralenti ; \(\vec{a}\cdot\vec{v} = 0\) à chaque instant, la valeur de la vitesse est constante. En ligne droite, c'est le sens de \(\vec{a}\) comparé à celui de \(\vec{v}\).
- « Uniformément accéléré » décrit un vecteur accélération constant, pas un mouvement qui va de plus en plus vite : la seconde voiture de l'exemple « Deux voitures » a un mouvement uniformément accéléré et ralentit pendant deux secondes.
Compétences à pratiquer
- Exploiter un mouvement uniformément accéléré
- Lire les phases sur un graphe de vitesse
III.3
Mouvement circulaire uniforme
Un manège tourne à un rythme régulier : chaque nacelle parcourt un cercle à vitesse de valeur constante. Son accélération est-elle nulle ? La vitesse garde sa valeur, mais sa direction change à chaque instant, comme le montrent les flèches de la figure : le vecteur vitesse varie, donc l'accélération n'est pas nulle. Une voiture dans un rond-point, un satellite sur une orbite circulaire se déplacent de la même façon. Pour lire l'accélération, on utilise un repère qui accompagne le corps. 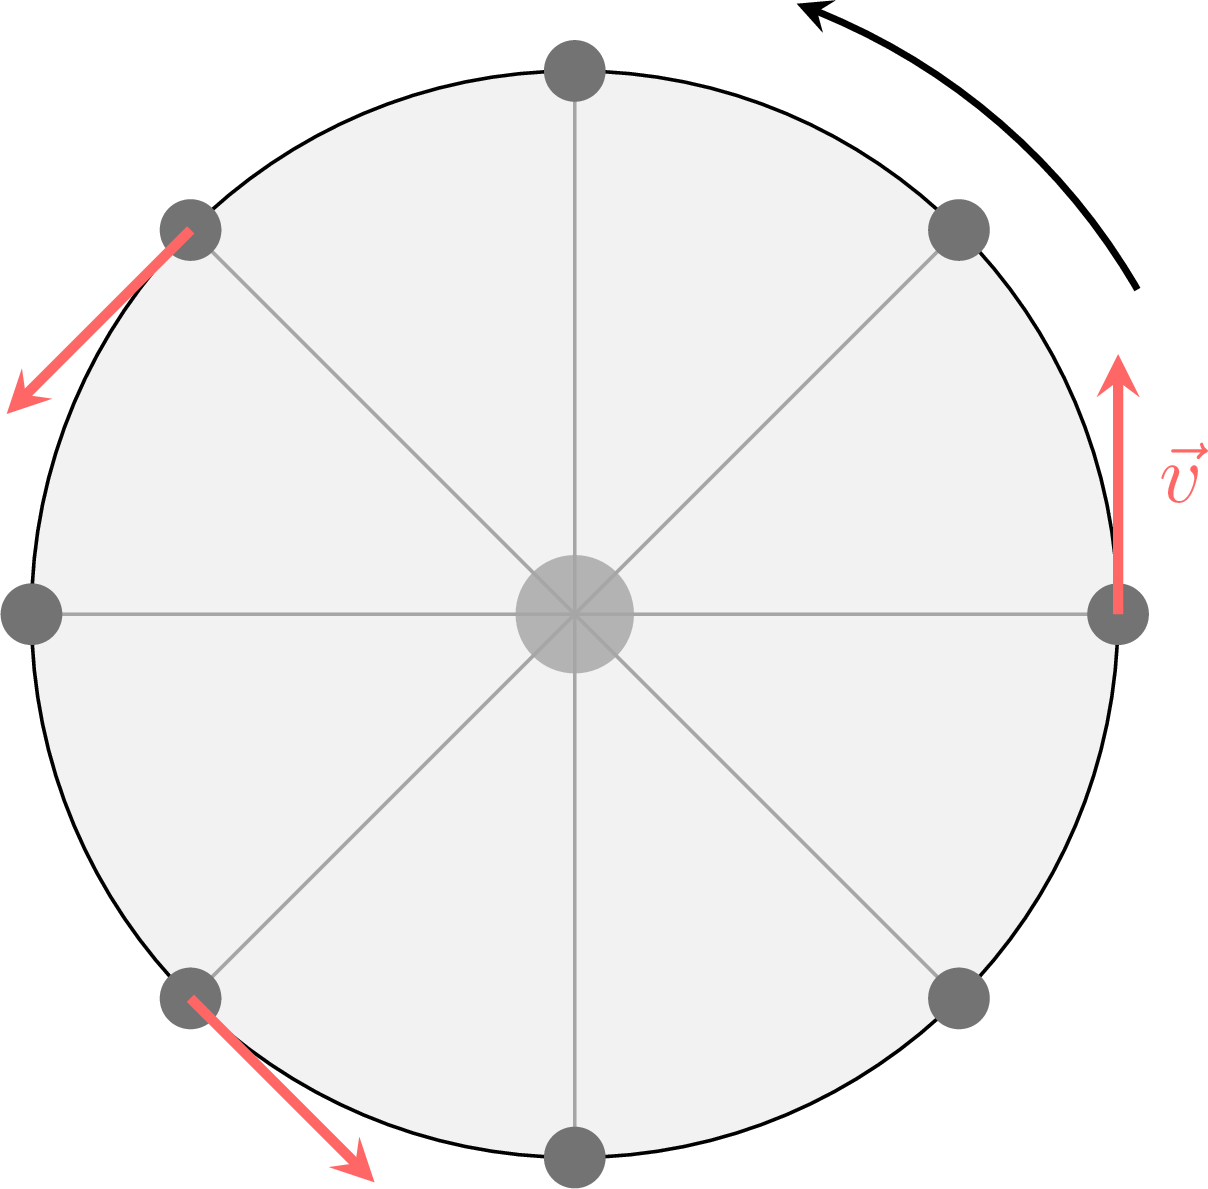
Définition — Mouvement circulaire uniforme
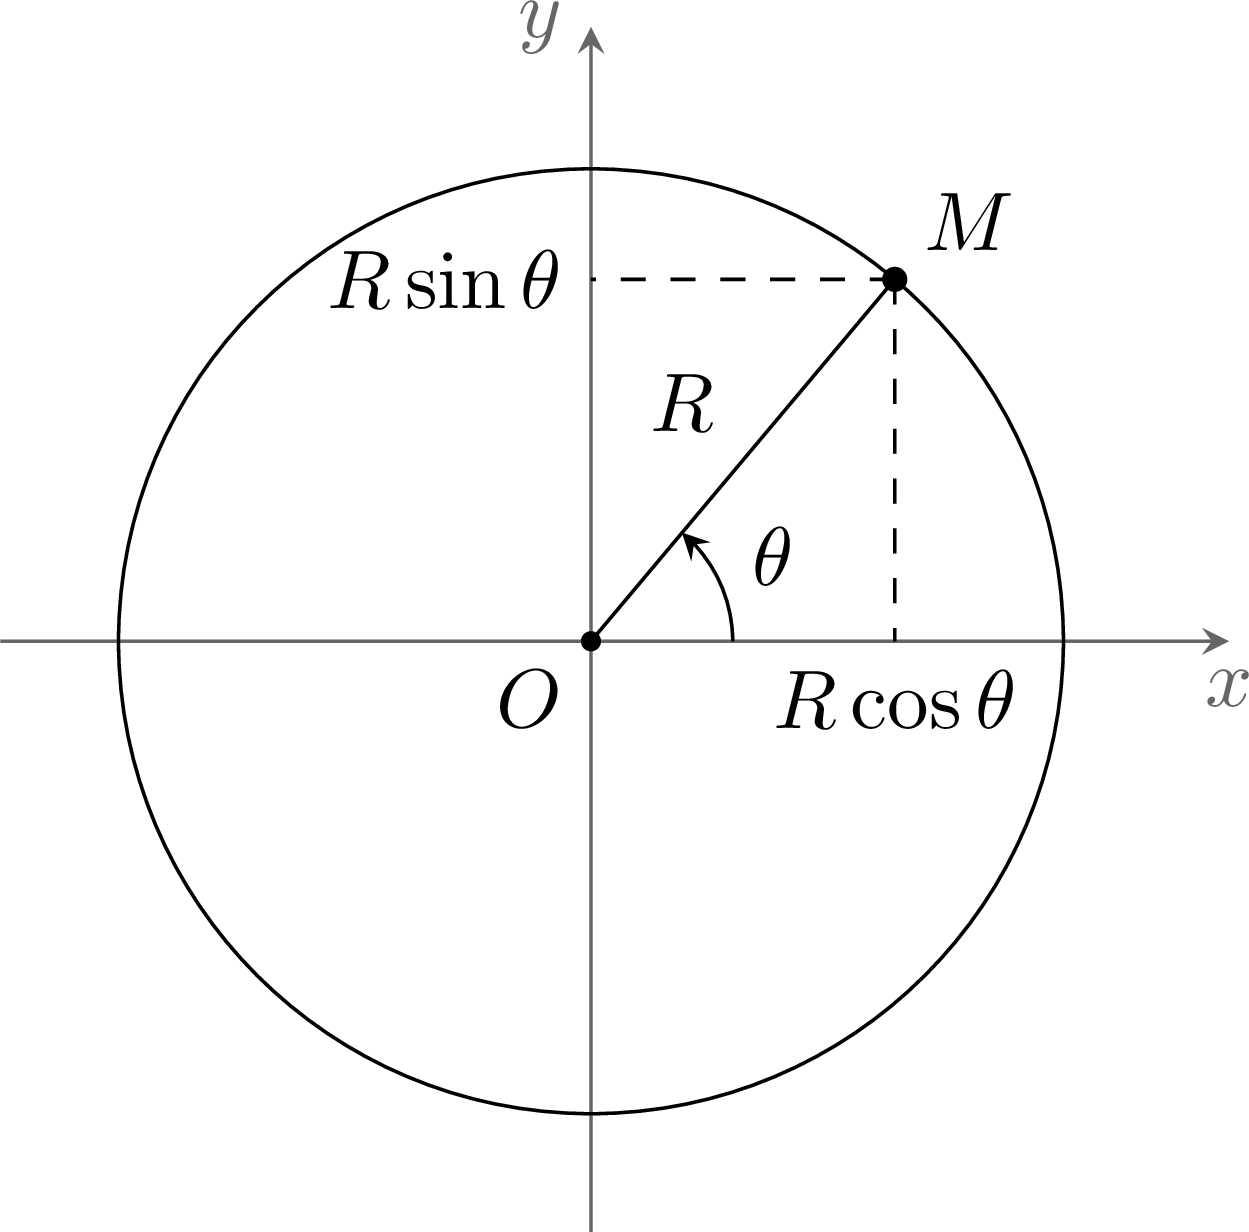
Un mouvement est circulaire uniforme lorsque sa trajectoire est un cercle de rayon \(R\), parcouru à vitesse de valeur constante \(v\). Le vecteur vitesse garde sa norme mais change de direction à chaque instant, donc l'accélération n'est pas nulle : elle est dirigée vers le centre du cercle — elle est centripète — et sa norme vaut $$a = \frac{v^2}{R},$$ avec \(a\) en \(\mathrm{m\cdot s^{-2}}\), \(v\) en \(\mathrm{m\cdot s^{-1}}\) et \(R\) en \(\mathrm{m}\). Avec l'origine \(O\) au centre et l'angle \(\theta(t)\) de \(M\) mesuré depuis l'axe \((Ox)\) dans le sens du mouvement, ses équations horaires sont $$x(t) = R\cos\theta(t), \qquad y(t) = R\sin\theta(t), \qquad \theta(t) = \theta_0 + \frac{v}{R}\,t,$$ avec \(\theta\) en radians : les dériver donne une vitesse de norme constante \(v\) et une accélération de norme \(\dfrac{v^2}{R}\) dirigée vers \(O\). L'exemple « La nacelle sur sa chronophotographie » retrouve cette accélération par différences. Le mouvement se répète : chaque tour, de longueur \(2\pi R\), dure le même temps \(T\), la période, en secondes, pendant que \(\theta\) augmente de \(2\pi\). La fréquence de rotation \(n = \dfrac{1}{T}\), aussi appelée vitesse de rotation, est le nombre de tours par seconde, en \(\mathrm{s^{-1}}\) (des tours, et non des radians : un tour vaut \(2\pi\ \mathrm{rad}\)) ; elle est souvent donnée en tours par minute, et \(1\ \mathrm{tr\cdot min^{-1}} = \dfrac{1}{60}\ \mathrm{s^{-1}}\). La valeur de la vitesse est la longueur d'un tour divisée par sa durée : $$v = \frac{2\pi R}{T} = 2\pi R\,n,$$ avec \(T\) en \(\mathrm{s}\) et \(n\) en \(\mathrm{s^{-1}}\) : une fréquence en tours par minute se convertit d'abord. 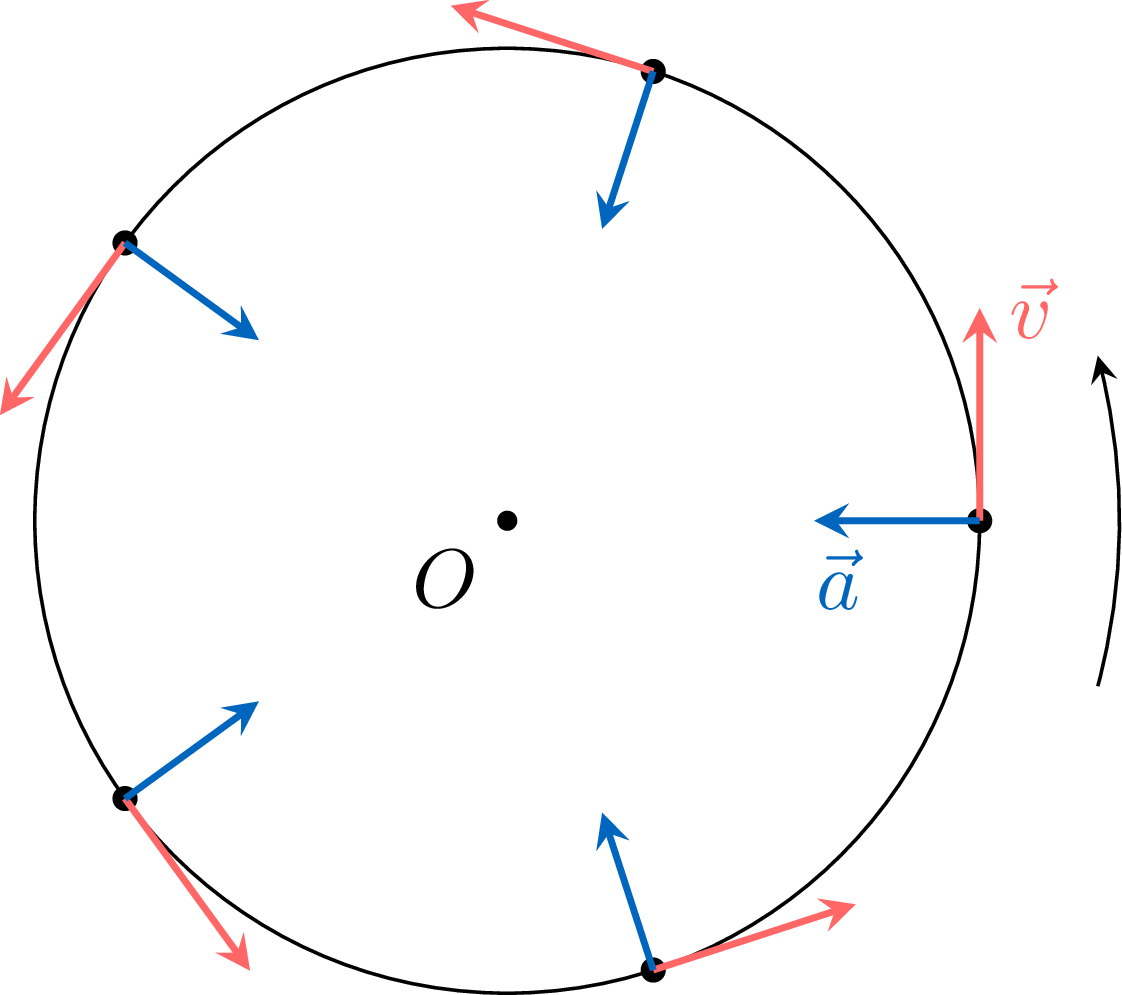
Exemple — La nacelle sur sa chronophotographie
Une nacelle de manège parcourt un cercle de centre \(O\) et de rayon \(R = 4{,}0\ \mathrm{m}\) à la vitesse de valeur constante \(v = 2{,}0\ \mathrm{m\cdot s^{-1}}\). Une caméra placée au-dessus du manège prend une image toutes les \(\tau = 0{,}50\ \mathrm{s}\) ; avec l'origine en \(O\), les coordonnées de trois positions successives, calculées à partir du modèle du mouvement et données avec des chiffres de garde, sont \(M_1(3{,}8756\ ;\ 0{,}9896)\), \(M_2(3{,}5103\ ;\ 1{,}9177)\) et \(M_3(2{,}9268\ ;\ 2{,}7266)\), en mètres. Déterminer \(\vec{v}_1\), \(\vec{v}_2\) et \(\vec{a}_2\), vérifier que \(\vec{a}_2\) est dirigé vers \(O\), et comparer sa norme à \(\dfrac{v^2}{R}\).
Les vecteurs vitesse, à partir des cordes \(M_1M_2\) et \(M_2M_3\), avec des chiffres de garde : $$\begin{aligned}[t] \vec{v}_1 &= \frac{\overrightarrow{M_1M_2}}{\tau} && \text{(vitesse approchée en } M_1\text{)} \\
&= \frac{(3{,}5103 - 3{,}8756\ ;\ 1{,}9177 - 0{,}9896)\ \mathrm{m}}{0{,}50\ \mathrm{s}} && \text{(coordonnées)} \\
&= (-0{,}7306\ ;\ 1{,}8562)\ \mathrm{m\cdot s^{-1}}, \end{aligned}$$ $$\begin{aligned}[t] \vec{v}_2 &= \frac{\overrightarrow{M_2M_3}}{\tau} && \text{(vitesse approchée en } M_2\text{)} \\
&= \frac{(2{,}9268 - 3{,}5103\ ;\ 2{,}7266 - 1{,}9177)\ \mathrm{m}}{0{,}50\ \mathrm{s}} && \text{(coordonnées)} \\
&= (-1{,}1670\ ;\ 1{,}6178)\ \mathrm{m\cdot s^{-1}}. \end{aligned}$$ Le vecteur accélération en \(M_2\) : $$\begin{aligned}[t] \vec{a}_2 &= \frac{\vec{v}_2 - \vec{v}_1}{\tau} && \text{(accélération approchée en } M_2\text{)} \\
&= \frac{(-1{,}1670 + 0{,}7306\ ;\ 1{,}6178 - 1{,}8562)\ \mathrm{m\cdot s^{-1}}}{0{,}50\ \mathrm{s}} && \text{(coordonnées)} \\
&= (-0{,}8728\ ;\ -0{,}4768)\ \mathrm{m\cdot s^{-2}}. \end{aligned}$$ Ses coordonnées sont proportionnelles à celles de \(\overrightarrow{OM_2}\), aux arrondis des données près : \(\dfrac{-0{,}8728\ \mathrm{m\cdot s^{-2}}}{3{,}5103\ \mathrm{m}} \approx \dfrac{-0{,}4768\ \mathrm{m\cdot s^{-2}}}{1{,}9177\ \mathrm{m}} \approx -0{,}249\ \mathrm{s^{-2}}\), donc \(\vec{a}_2 \approx (-0{,}249\ \mathrm{s^{-2}})\,\overrightarrow{OM_2}\) : il est porté par la droite \((OM_2)\) et dirigé vers \(O\). Sa norme, comparée à la formule de la définition : $$a_2 = \sqrt{a_{2x}^2 + a_{2y}^2} = \sqrt{0{,}8728^2 + 0{,}4768^2}\ \mathrm{m\cdot s^{-2}} = 0{,}99\ \mathrm{m\cdot s^{-2}}, \qquad \frac{v^2}{R} = \frac{(2{,}0\ \mathrm{m\cdot s^{-1}})^2}{4{,}0\ \mathrm{m}} = 1{,}0\ \mathrm{m\cdot s^{-2}}.$$ 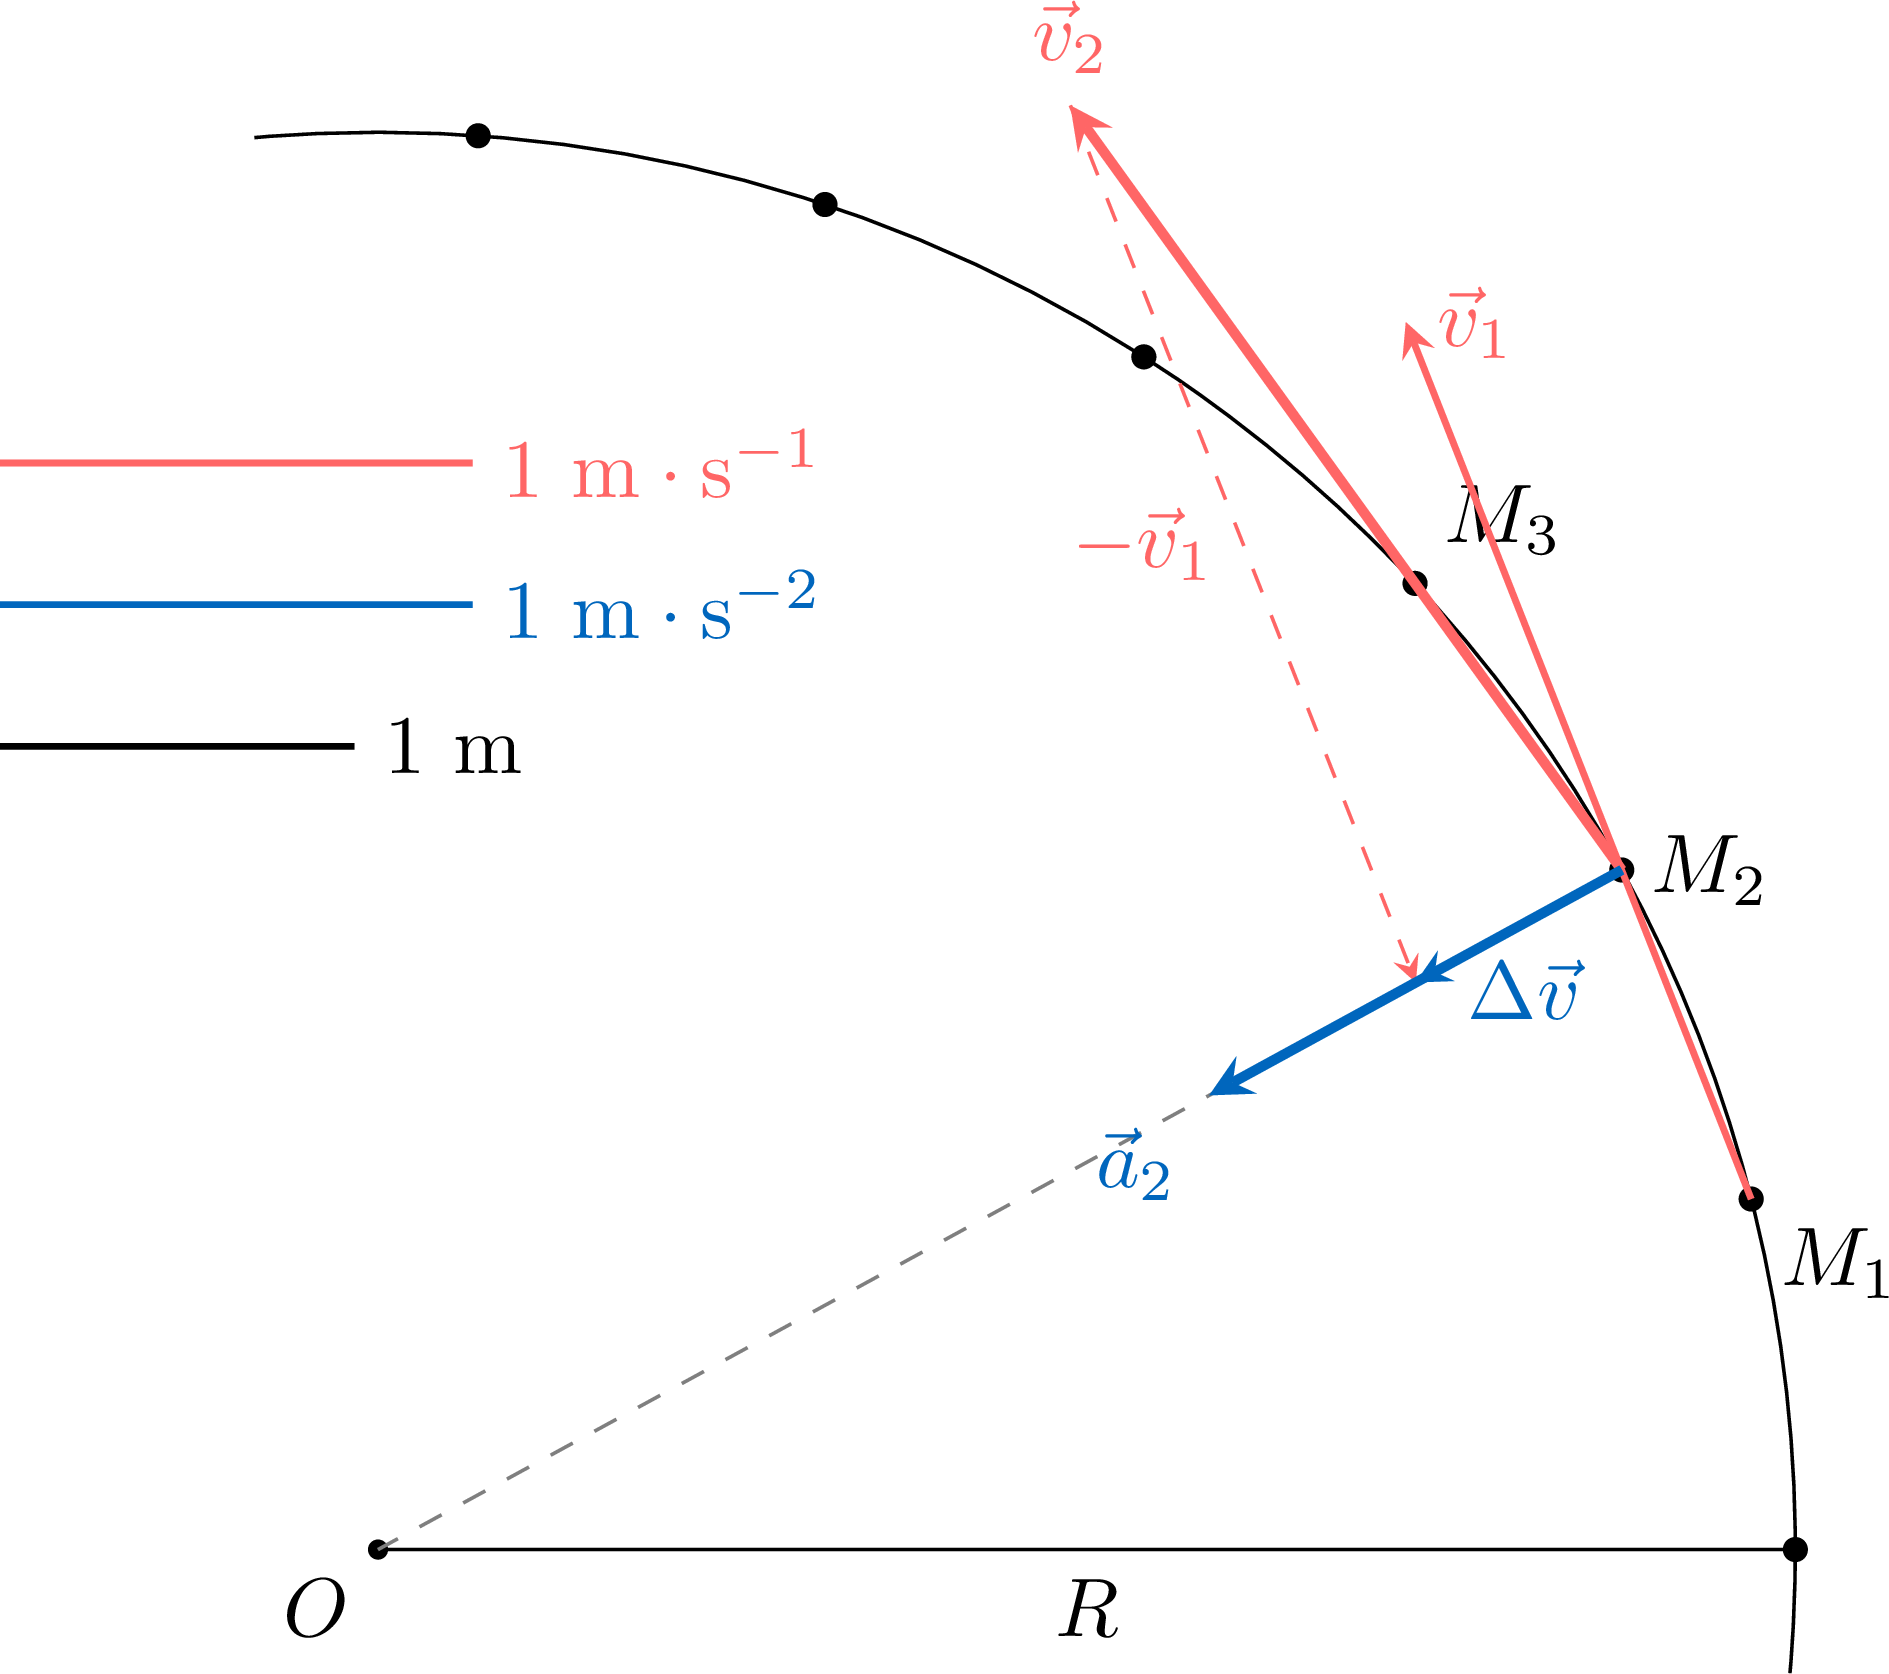
Les différences retrouvent l'accélération de la définition, vers le centre, de norme \(\dfrac{v^2}{R}\), à l'approximation des cordes près : entre deux images, la nacelle parcourt un arc un peu plus long que sa corde.
Exemple — Une voiture dans un rond-point
Une voiture parcourt un rond-point de rayon \(R = 20\ \mathrm{m}\) à la vitesse de valeur constante \(v = 36\ \mathrm{km\cdot h^{-1}}\). Déterminer son accélération.
La valeur de la vitesse en unités du système international est \(v = 36 \times \dfrac{1000\ \mathrm{m}}{3600\ \mathrm{s}} = 10\ \mathrm{m\cdot s^{-1}}\). À valeur de vitesse constante, $$\begin{aligned}[t] a &= \frac{v^2}{R} && \text{(mouvement circulaire uniforme)} \\
&= \frac{(10\ \mathrm{m\cdot s^{-1}})^2}{20\ \mathrm{m}} && \text{(valeurs avec leurs unités)} \\
&= 5{,}0\ \mathrm{m\cdot s^{-2}}. \end{aligned}$$ Le mouvement est circulaire uniforme : l'accélération est dirigée vers le centre du rond-point. Sa norme, environ la moitié de \(g\), se ressent nettement pour les passagers.
Accélération centripète
- Dans un mouvement circulaire uniforme, l'accélération n'est pas nulle : la valeur de la vitesse est constante, le vecteur vitesse ne l'est pas.
- L'accélération est dirigée vers le centre : elle est centripète. Le mot « centrifuge » ne décrit pas l'accélération.
- Ordres de grandeur : un manège, quelques \(\mathrm{m\cdot s^{-2}}\) ; la Station spatiale internationale, environ \(8{,}6\ \mathrm{m\cdot s^{-2}}\) ; un marteau juste avant le lancer, quelques centaines de \(\mathrm{m\cdot s^{-2}}\).
Compétences à pratiquer
- Exploiter la relation de l'accélération centripète
III.4
Mouvement circulaire non uniforme
Définition — Repère de Frenet
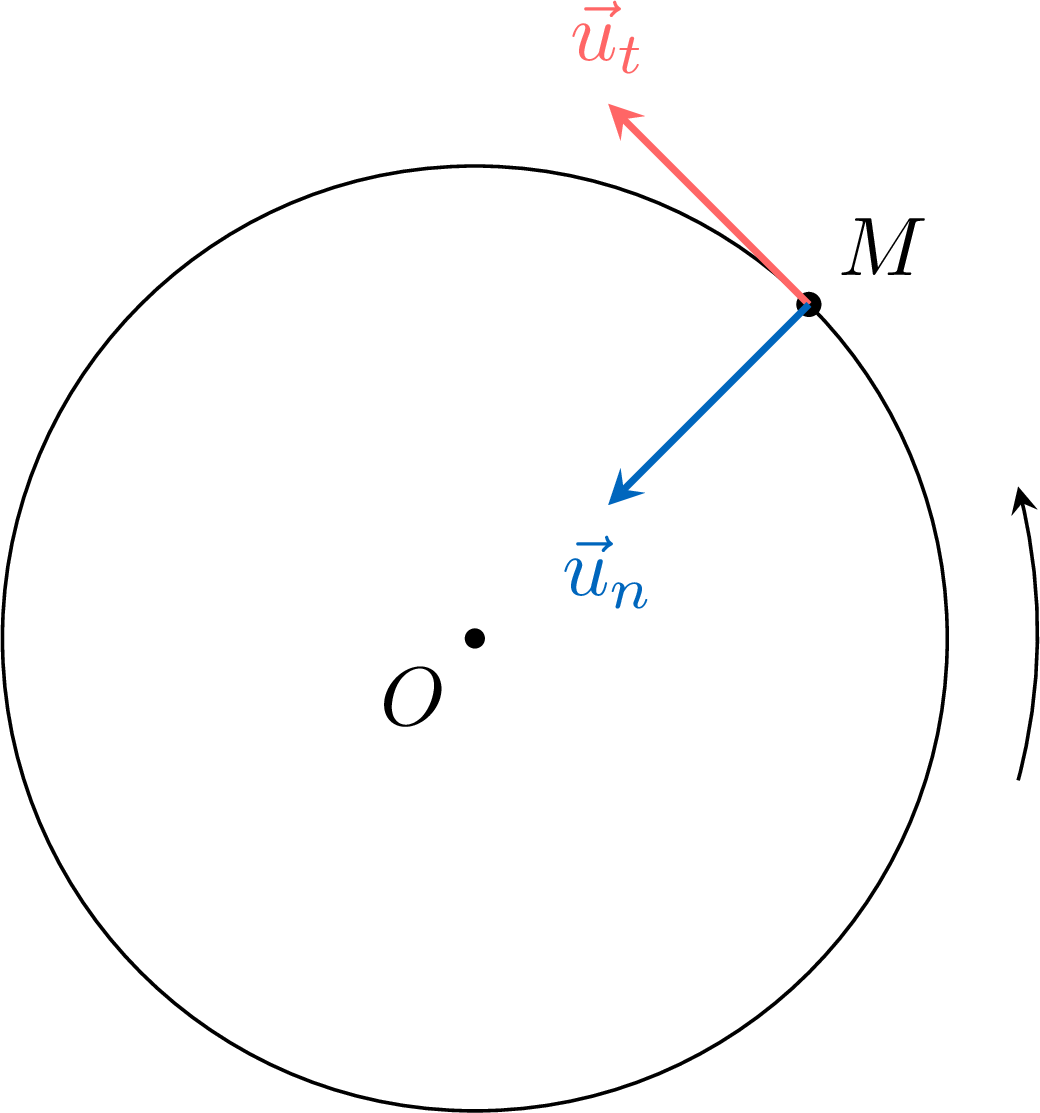
Pour un point \(M\) qui se déplace sur un cercle de centre \(O\), le repère de Frenet a pour origine \(M\) et se déplace avec lui. Ses vecteurs unitaires sont : - \(\vec{u}_t\), tangent au cercle en \(M\), dans le sens du mouvement ;
- \(\vec{u}_n\), normal au cercle en \(M\), dirigé vers le centre \(O\).
Grandeur — Coordonnées dans le repère de Frenet
Pour un mouvement circulaire de rayon \(R\), à la vitesse de valeur \(v\) : $$\vec{v} = v\,\vec{u}_t, \qquad \vec{a} = \frac{\mathrm{d}v}{\mathrm{d}t}\,\vec{u}_t + \frac{v^2}{R}\,\vec{u}_n.$$ La coordonnée tangentielle \(a_t = \dfrac{\mathrm{d}v}{\mathrm{d}t}\) et la coordonnée normale \(a_n = \dfrac{v^2}{R}\) se mesurent en \(\mathrm{m\cdot s^{-2}}\), avec \(v\) en \(\mathrm{m\cdot s^{-1}}\) et \(R\) en \(\mathrm{m}\). Pour un mouvement circulaire uniforme, \(a_t = 0\) et l'on retrouve la définition « Mouvement circulaire uniforme ». L'angle \(\theta(t)\) de \(M\), mesuré en \(O\) depuis l'axe \((Ox)\) dans le sens du mouvement, varie au rythme \(\omega = \dfrac{\mathrm{d}\theta}{\mathrm{d}t}\), la vitesse angulaire, en \(\mathrm{rad\cdot s^{-1}}\) : alors \(v = R\,\omega\) et \(a_n = R\,\omega^2\), et pour un mouvement circulaire uniforme \(\omega = \dfrac{v}{R} = \dfrac{2\pi}{T} = 2\pi n\) est constante. Ne pas confondre des tours par seconde et des radians par seconde : la fréquence de rotation \(n\) compte des tours, en \(\mathrm{s^{-1}}\), la vitesse angulaire \(\omega\) compte des radians, en \(\mathrm{rad\cdot s^{-1}}\), et \(\omega = 2\pi n\). La figure montre un mouvement ralenti, \(a_t < 0\). La coordonnée normale n'est jamais négative : dès que \(v \neq 0\), l'accélération a une partie dirigée vers le centre. 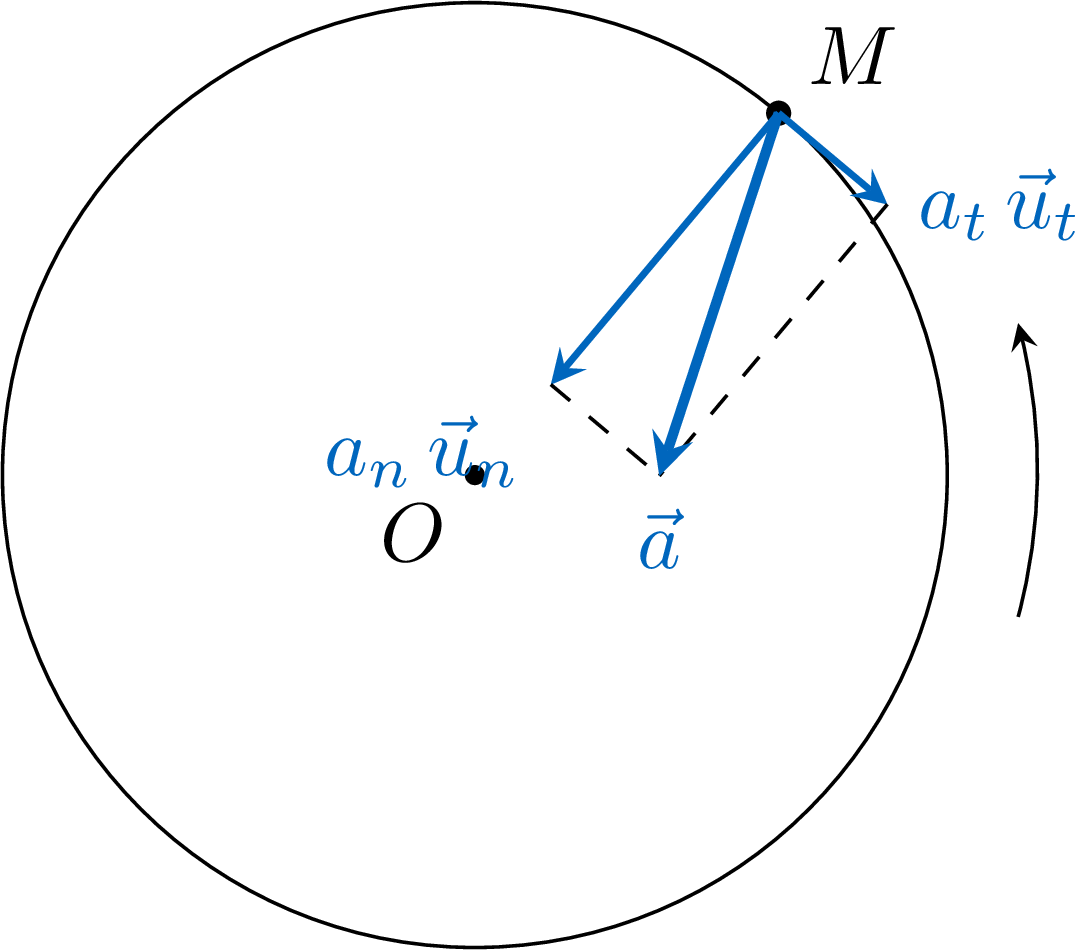
Méthode — Exploiter les coordonnées de Frenet
- Le mouvement est uniforme lorsque \(a_t = 0\) sur tout l'intervalle étudié ; une annulation de \(a_t\) en un instant ne suffit pas. Alors \(\vec{a} = \dfrac{v^2}{R}\,\vec{u}_n\) : l'accélération est centripète.
- \(a_t > 0\) : la valeur de la vitesse augmente ; \(a_t < 0\) : elle diminue.
- La relation \(a_n = \dfrac{v^2}{R}\) donne l'une des grandeurs \(a_n\), \(v\), \(R\) à partir des deux autres.
- Le vecteur accélération se trace comme la somme de ses deux composantes, chacune avec l'échelle des accélérations.
Exemple — Freiner dans le rond-point
La voiture de l'exemple « Une voiture dans un rond-point », à \(10\ \mathrm{m\cdot s^{-1}}\) sur le cercle de rayon \(20\ \mathrm{m}\), freine : la valeur de sa vitesse diminue de \(2{,}0\ \mathrm{m\cdot s^{-1}}\) chaque seconde. Déterminer son accélération à l'instant où le freinage commence, et la tracer.
Quand le freinage commence, \(a_t = \dfrac{\mathrm{d}v}{\mathrm{d}t} = -2{,}0\ \mathrm{m\cdot s^{-2}}\) et \(a_n\) vaut toujours \(5{,}0\ \mathrm{m\cdot s^{-2}}\), donc $$\begin{aligned}[t] a &= \sqrt{a_t^2 + a_n^2} && \text{(norme de } \vec{a} = a_t\,\vec{u}_t + a_n\,\vec{u}_n\text{)} \\
&= \sqrt{(-2{,}0)^2 + 5{,}0^2}\ \mathrm{m\cdot s^{-2}} && \text{(valeurs)} \\
&= 5{,}4\ \mathrm{m\cdot s^{-2}}. \end{aligned}$$ L'accélération est maintenant dirigée vers l'intérieur du virage et vers l'arrière. Pendant le freinage, l'angle de la voiture est \(\theta(t) = \theta_0 + 0{,}50\,t - 0{,}050\,t^2\), avec \(\theta\) en radians et \(t\) en secondes, pour \(0 \leq t \leq 5{,}0\ \mathrm{s}\). La valeur de sa vitesse est $$\begin{aligned}[t] v &= R\,\frac{\mathrm{d}\theta}{\mathrm{d}t} && \text{(longueur d'arc } R\theta\text{, dérivée)} \\
&= (20\ \mathrm{m}) \times (0{,}50 - 0{,}10\,t)\ \mathrm{s^{-1}} && \text{(dérivée de } \theta\text{)} \\
&= 10\ \mathrm{m\cdot s^{-1}} - (2{,}0\ \mathrm{m\cdot s^{-2}})\,t. \end{aligned}$$ Elle s'arrête à \(t = 5{,}0\ \mathrm{s}\), après \(R\,(\theta - \theta_0) = 20\ \mathrm{m} \times 1{,}25 = 25\ \mathrm{m}\). Une accélération d'environ \(5\ \mathrm{m\cdot s^{-2}}\), la moitié de \(g\), se ressent nettement pour les passagers. 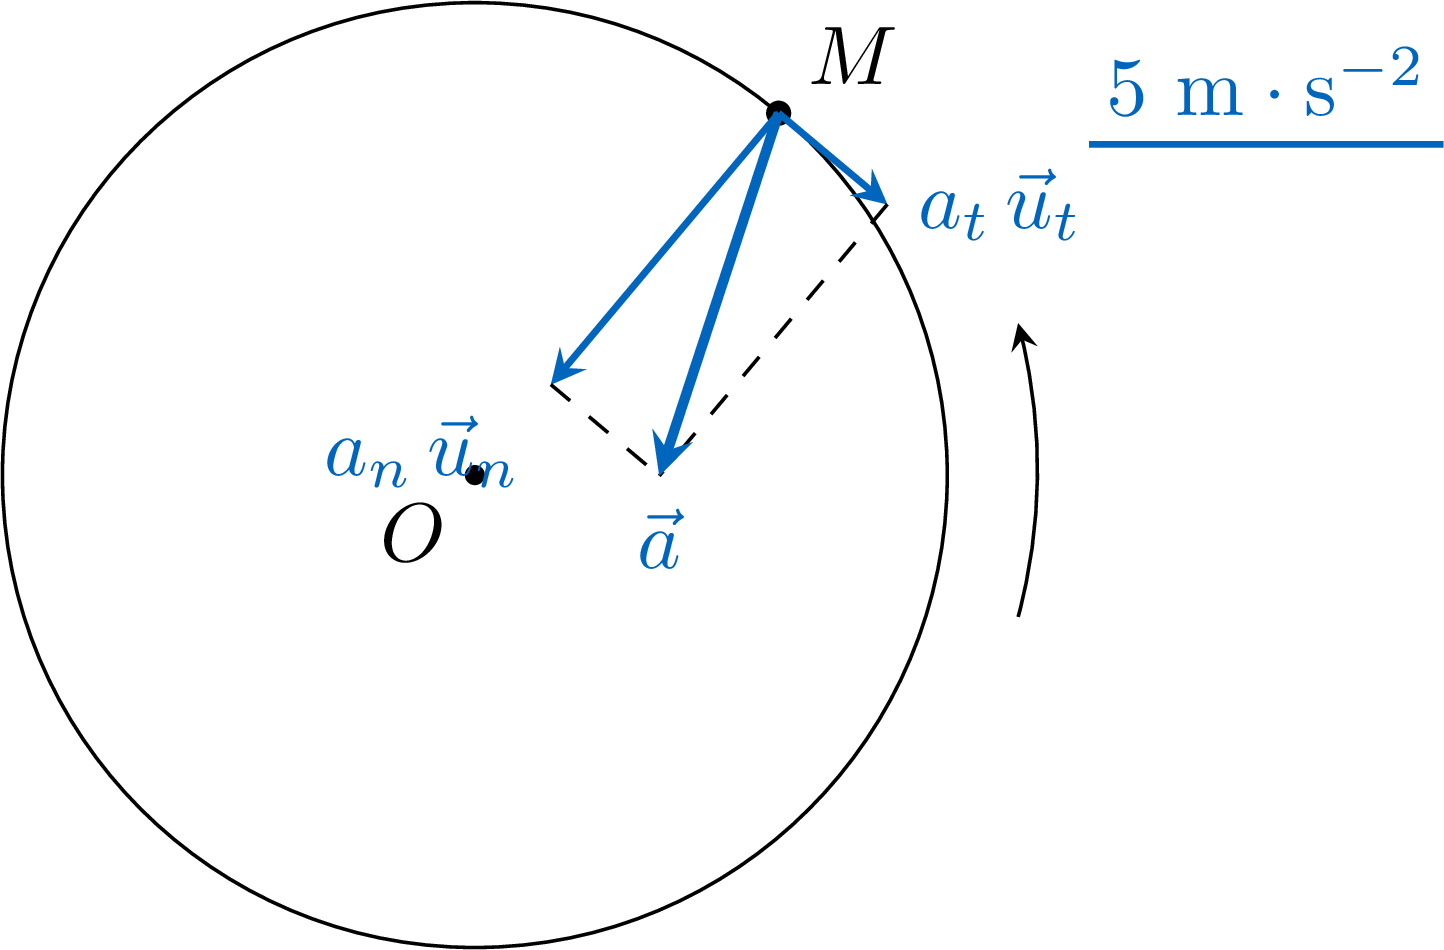
Compétences à pratiquer
- Calculer les coordonnées de Frenet
- Tracer l'accélération dans le repère de Frenet
III.5
Reconnaître un mouvement
Méthode — Reconnaître un mouvement à son accélération
| Mouvement | Vecteur accélération |
| rectiligne | porté par la droite, ou nul |
| rectiligne uniforme | nul sur tout l'intervalle |
| rectiligne uniformément accéléré | constant, non nul, porté par la droite |
| circulaire | \(a_t = \frac{\mathrm{d}v}{\mathrm{d}t}\) et \(a_n = \frac{v^2}{R}\) dans le repère de Frenet |
| circulaire uniforme | vers le centre, de norme constante, de direction variable |
- en mouvement rectiligne : \(\vec{a}\) et \(\vec{v}\) de même sens, le mouvement est accéléré ; de sens opposés, il est ralenti ; \(\vec{a}\) nul sur tout l'intervalle étudié, il est uniforme ;
- en mouvement circulaire : \(a_t > 0\), il est accéléré ; \(a_t < 0\), il est ralenti ; \(a_t = 0\) sur tout l'intervalle, il est uniforme ;
- pour tout mouvement : le signe de \(\vec{a}\cdot\vec{v}\) (remarque « Accéléré ou ralenti »).
Accélération constante et trajectoire courbe
Une accélération constante ne dit pas que la trajectoire est une droite : la balle de tennis de l'exemple « La balle de tennis » a une accélération constante, verticale, et une trajectoire courbe, une parabole. Dans un mouvement rectiligne, l'accélération est portée par la droite de la trajectoire, ou elle est nulle ; lorsque le vecteur vitesse n'est pas nul, elle lui est colinéaire.
Récapitulatif des mouvements usuels
Deux questions classent les mouvements usuels : la trajectoire est-elle une droite ou un cercle, et la valeur de la vitesse est-elle constante ou non ? Sur chaque trajectoire de la grille, les points sont des positions prises à intervalles de temps égaux ; \(\vec{v}\) et \(\vec{a}\) sont tracés en \(M\) (sur la droite, \(\vec{a}\) est tracé juste sous \(\vec{v}\) pour ne pas le cacher), pour un mouvement accéléré dans la colonne de droite. Le mouvement rectiligne uniformément accéléré est le cas rectiligne non uniforme où \(\vec{a}\) est de plus constant. 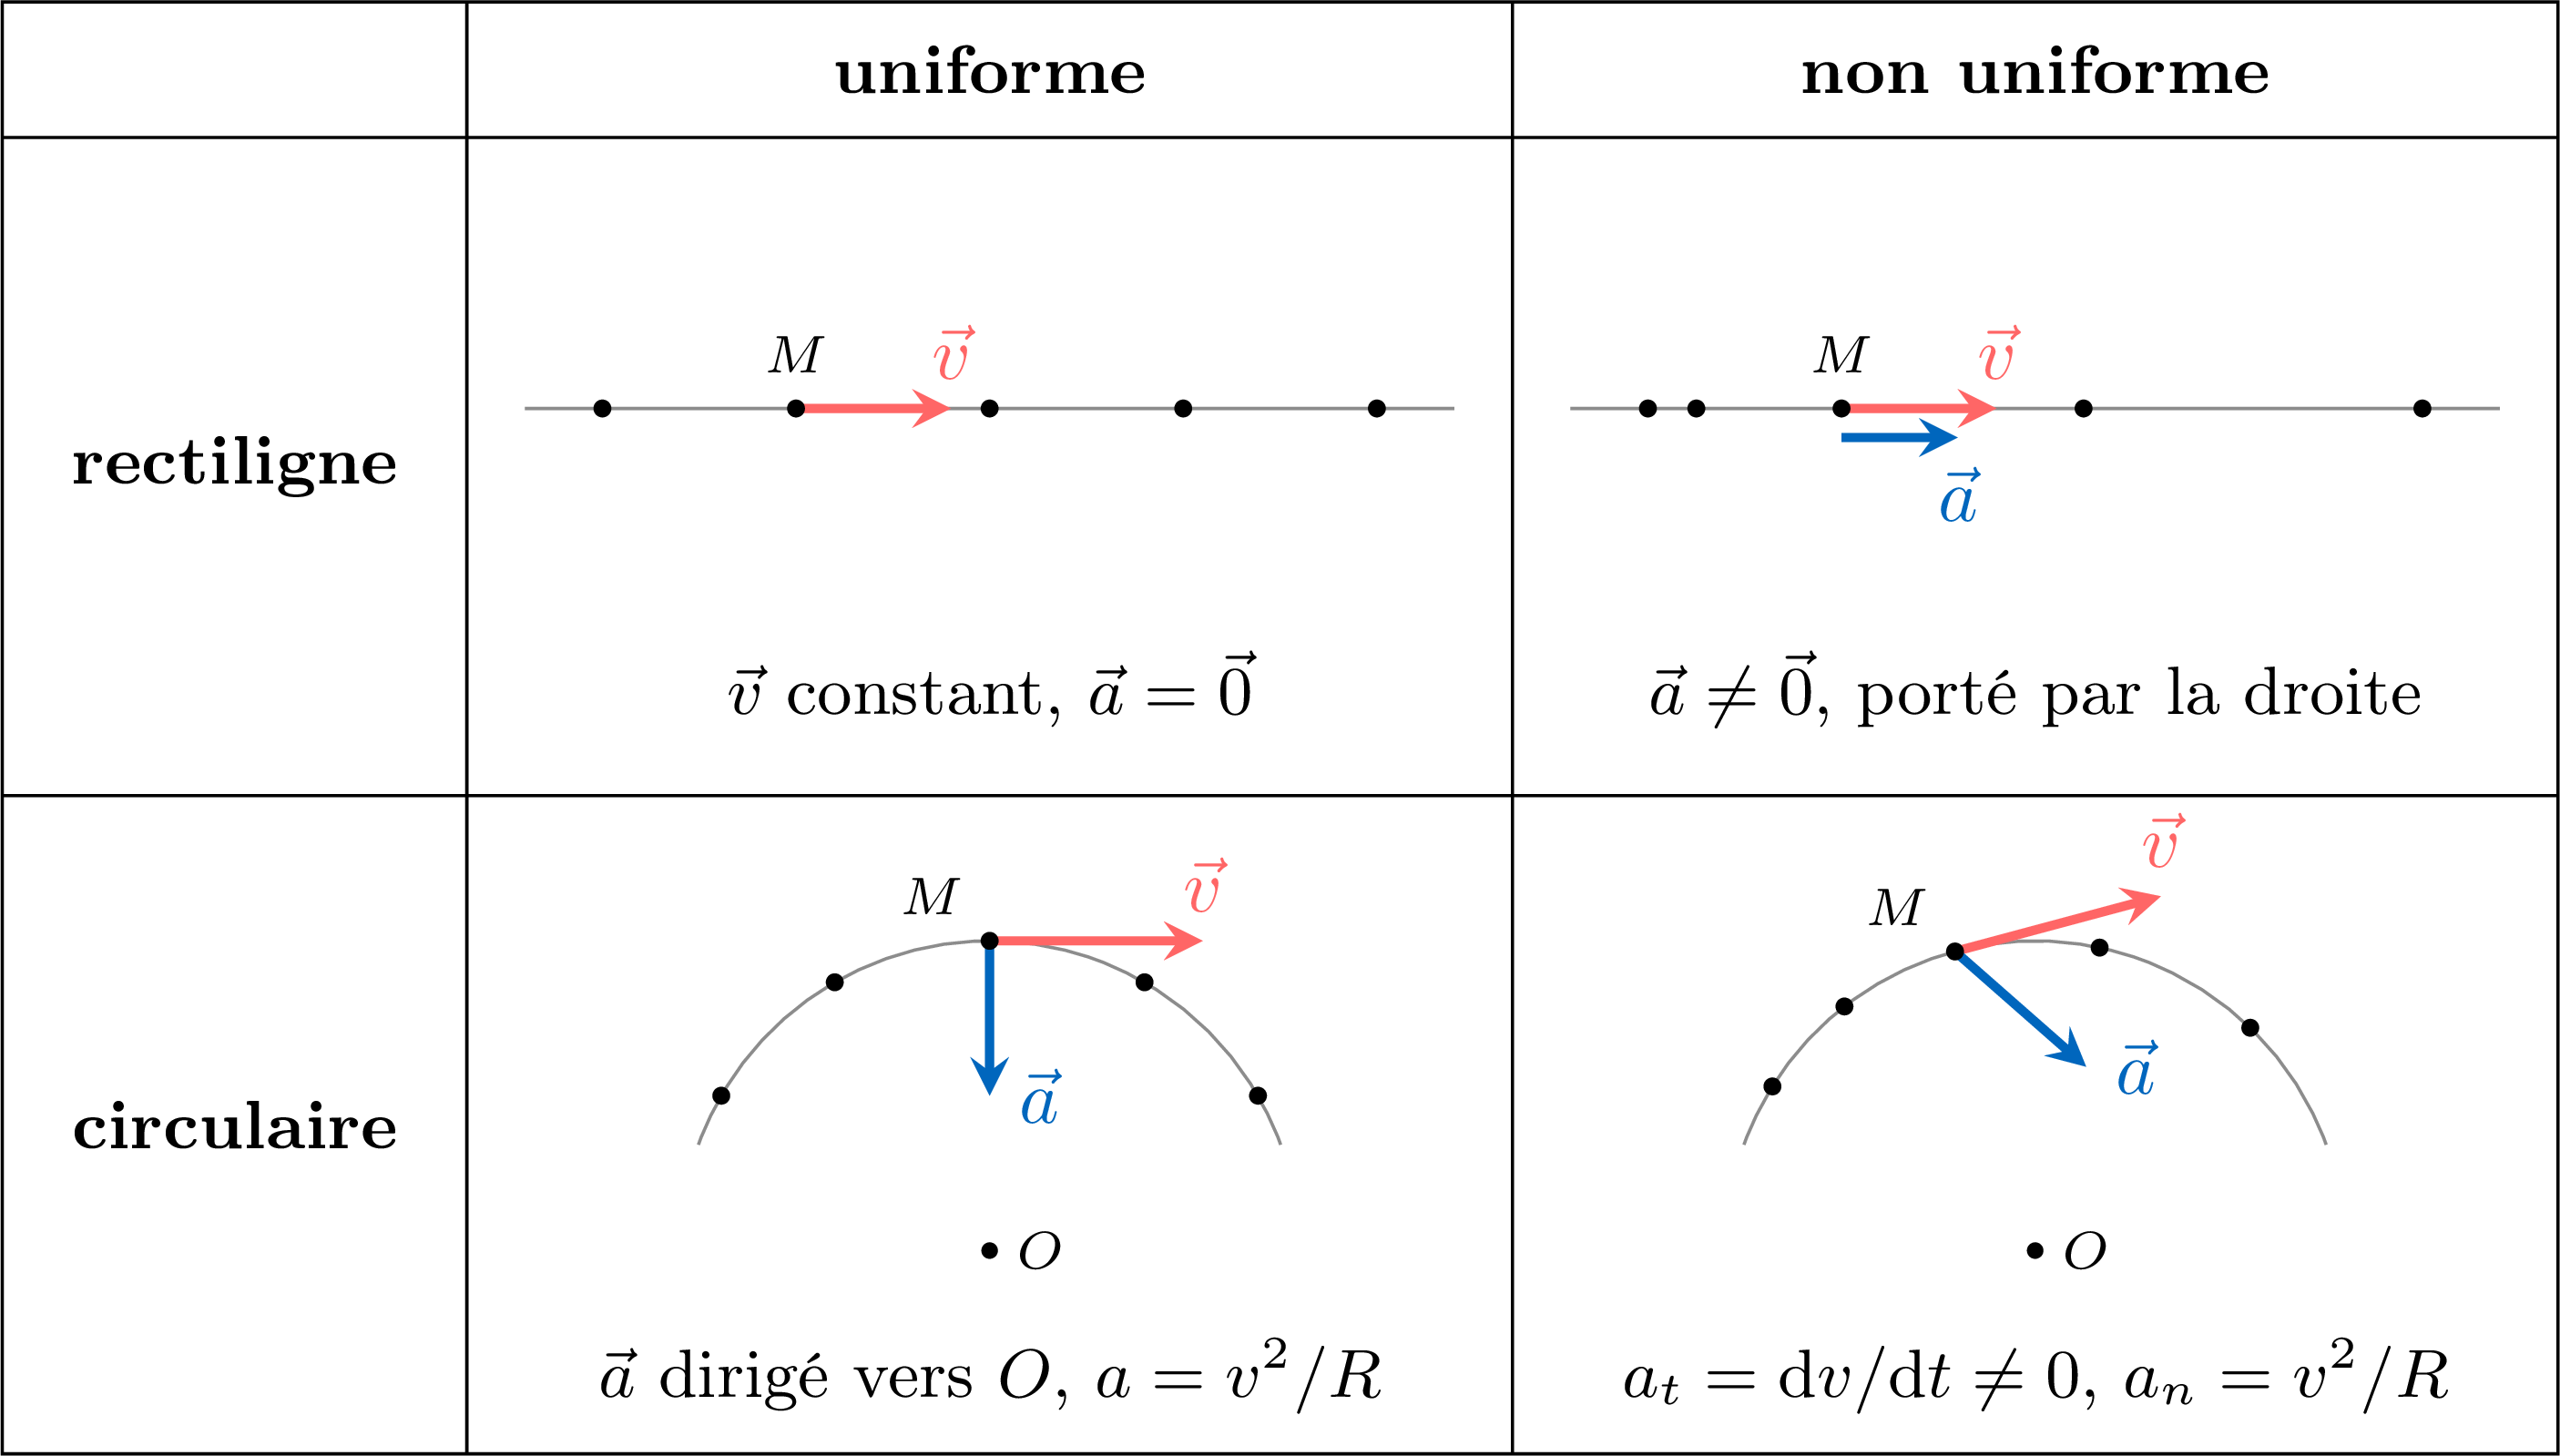
Compétences à pratiquer
- Reconnaître un mouvement à son accélération
IV
Des vecteurs accélération en Python
IV.1
Tracer les vecteurs accélération
Représenter des vecteurs accélération avec un programme
Un programme calcule les vecteurs approchés d'une chronophotographie comme les méthodes « Approcher la vitesse sur une chronophotographie » et « Approcher l'accélération sur une chronophotographie », une différence après l'autre, puis les dessine sous forme de flèches. Chaque liste de différences a un élément de moins que la liste dont elle vient, et le vecteur accélération \(\vec{a}_{i+1}\) se trace au point \(M_{i+1}\). L'instruction de tracé
plt.quiver trace une flèche à partir de chaque point, avec une échelle fixée par son argument scale : avec des positions en mètres, des accélérations en \(\mathrm{m\cdot s^{-2}}\), les réglages angles="xy" et scale_units="xy" et des axes de même échelle (plt.axis("equal")), scale=40 fait valoir à un mètre de la figure \(40\ \mathrm{m\cdot s^{-2}}\).
Exemple — La balle de tennis en Python
Les positions de la balle de tennis de l'expérience « Filmer et pointer un mouvement », calculées à partir du modèle et données avec des chiffres de garde, en mètres, sont rangées dans les deux listes du programme ci-dessous. Décrire les flèches qu'il trace : leurs origines, leur direction et leur sens, leur longueur. Que disent-elles de l'accélération de la balle ? import matplotlib.pyplot as plt
tau = 0.06 # time between two images, in s
x = [0.000, 0.144, 0.288, 0.432, 0.576, 0.720, 0.864, 1.008, 1.152, 1.296] # in m
y = [0.0, 0.16236, 0.28944, 0.38124, 0.43776, 0.459, 0.44496, 0.39564, 0.31104, 0.19116] # in m
vx = [(x[i + 1] - x[i]) / tau for i in range(len(x) - 1)] # v_i, from the chord M_i M_(i+1)
vy = [(y[i + 1] - y[i]) / tau for i in range(len(y) - 1)]
ax = [(vx[i + 1] - vx[i]) / tau for i in range(len(vx) - 1)] # a_(i+1), drawn at M_(i+1)
ay = [(vy[i + 1] - vy[i]) / tau for i in range(len(vy) - 1)]
plt.plot(x, y, "o")
plt.quiver(x[1:-1], y[1:-1], ax, ay, angles="xy", scale_units="xy", scale=40)
plt.axis("equal")
plt.show()
Les flèches partent de \(M_1, \dots, M_8\), les points
x[1:-1], y[1:-1] : chaque \(\vec{a}_{i+1}\) demande les points \(i\), \(i + 1\) et \(i + 2\), si bien que ni \(M_0\) ni \(M_9\) n'en porte. Elles sortent verticales, vers le bas, toutes de même longueur, \(\dfrac{9{,}8}{40}\ \mathrm{m} = 0{,}245\ \mathrm{m}\) de la figure : l'accélération de la balle est constante, verticale, vers le bas, de norme \(9{,}8\ \mathrm{m\cdot s^{-2}}\), la valeur de l'exemple « La balle de tennis ». Exemple
Qu'affiche le programme suivant ? tau = 0.04
x = [0.0000, 0.0016, 0.0064, 0.0144, 0.0256]
vx = [(x[i + 1] - x[i]) / tau for i in range(len(x) - 1)]
ax = [(vx[i + 1] - vx[i]) / tau for i in range(len(vx) - 1)]
for i in range(len(ax)):
print(f"a{i + 1} = {ax[i]:.2f}")a1 = 2.00
a2 = 2.00
a3 = 2.00x contient les cinq premières positions du chariot de l'exemple « Le chariot », en mètres. La liste vx reçoit quatre coordonnées, \(v_{0x}, \dots, v_{3x} = 0{,}04\), \(0{,}12\), \(0{,}20\), \(0{,}28\), en \(\mathrm{m\cdot s^{-1}}\) ; la liste ax en reçoit trois, par exemple $$\begin{aligned}[t] a_{1x} &= \frac{v_{1x} - v_{0x}}{\tau} && \text{(accélération approchée en } M_1\text{)} \\
&= \frac{0{,}12\ \mathrm{m\cdot s^{-1}} - 0{,}04\ \mathrm{m\cdot s^{-1}}}{0{,}040\ \mathrm{s}} && \text{(valeurs)} \\
&= 2{,}0\ \mathrm{m\cdot s^{-2}}, \end{aligned}$$ et de même \(a_{2x}\), \(a_{3x}\). Le format :.2f les affiche avec deux décimales, 2.00 : la valeur trouvée par dérivation dans l'exemple « Le chariot ». Compétences à pratiquer
- Prédire la figure tracée par un programme
- Calculer les vecteurs accélération d'un pointage
V
Pour aller plus loin
Compétences à pratiquer
- Problèmes ★★
- Problèmes ★★★
- Quiz
VI
TP 1 : La bille lâchée
Compétences à pratiquer
- TP 1 : La bille lâchée
VII
TP 2 : La balle lancée
Compétences à pratiquer
- TP 2 : La balle lancée
Contrôle du chapitre
3 exercices, sur 20 points. Durée indicative : 1 h 30.
À traiter sur papier, puis à photographier : la correction est automatique, par IA.
Ce contrôle ne modifie pas la maîtrise du chapitre, quelle que soit la note.
Aucun exercice composé.
Aller à la section