Éducation Nationale Française · BCPST 2
Équations différentielles autonomes
Une équation différentielle d'ordre un est autonome quand le taux de variation ne dépend que de l'état courant, non explicitement du temps : elle est de la forme \(y' = F(y)\). De telles équations modélisent une population dont le taux de croissance dépend de sa taille, ou un composé chimique dont la vitesse de réaction dépend de sa concentration. Le programme est ici délibéré : on ne développe pas de théorie générale de ces équations. On lit plutôt leur comportement qualitatif — les équilibres (solutions constantes) et la monotonie entre eux — et on résout exactement quelques modèles nommés, chacun par une substitution guidée qui le ramène à une équation linéaire d'ordre un de Équations différentielles linéaires. La méthode d'Euler, rappelée de la première année, trace une solution approchée numériquement. Partout, \(F\) est continue sur un intervalle \(U \subset \mathbb{R}\), et une solution est une fonction \(y \in C^1(I)\) sur un intervalle \(I\) avec \(y(I) \subset U\).
I
Équations autonomes
I.1
Définition et équilibres
On nomme les objets : l'équation autonome elle-même, et ses solutions les plus simples, les constantes. Un état constant où le taux s'annule y reste pour toujours — un équilibre. Ci-dessous, plusieurs solutions d'une équation à une ligne d'équilibre \(y = c\) sont tracées : celles partant en dessous montent vers \(c\), celles au-dessus descendent vers elle (ceci illustre un équilibre attractif ; tout équilibre n'attire pas). 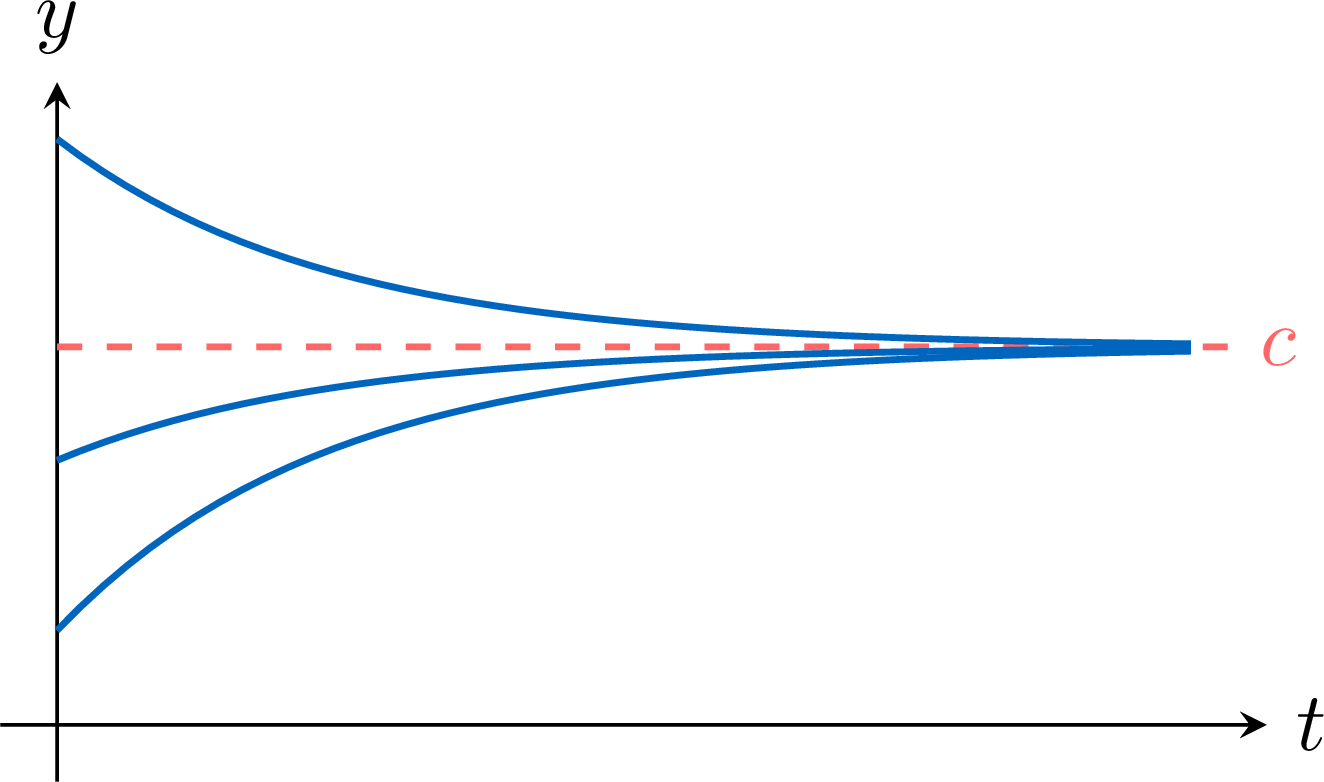
Définition — Équation autonome
Soit \(F\) continue sur un intervalle \(U \subset \mathbb{R}\). L'équation différentielle autonome d'ordre un associée à \(F\) est $$y' = F(y),$$ d'inconnue une fonction \(y \in C^1(I)\) sur un intervalle \(I\) avec \(y(I) \subset U\). Le second membre dépend de \(y\) seul, non explicitement de la variable \(t\). Définition — Équilibre
Une solution constante \(y \equiv c\) de \(y' = F(y)\) est appelée équilibre (ou état stationnaire). Une telle constante \(c \in U\) est une valeur d'équilibre si et seulement si \(F(c) = 0\). Exemple
Pour l'équation \(y' = \sin y\) (ici \(F = \sin\), \(U = \mathbb{R}\)), les équilibres sont les constantes \(c\) avec \(\sin c = 0\), soit \(c = k\pi\) pour \(k \in \mathbb{Z}\). Entre deux équilibres consécutifs le signe de \(\sin y\) est constant, ce qui nous dit déjà si une solution restant dans cet intervalle y croît ou décroît. Proposition — Invariance par translation du temps
Soit \(y\) une solution de \(y' = F(y)\) sur un intervalle \(J\), et soit \(k \in \mathbb{R}\). Alors la fonction décalée \(\varphi : t \mapsto y(t + k)\) est encore une solution, sur l'intervalle \(J - k\).
Pour \(t \in J - k\) on a \(t + k \in J\), donc \(\varphi(t) = y(t+k)\) est définie et \(C^1\), avec \(\varphi(t) \in U\). Par dérivation composée, $$\begin{aligned} \varphi'(t) &= y'(t+k) && \text{(dérivée d'un décalage)} \\
&= F\big(y(t+k)\big) && \text{(} y \text{ résout l'équation en } t+k \text{)} \\
&= F\big(\varphi(t)\big). && \text{(définition de } \varphi \text{)} \end{aligned}$$ Donc \(\varphi\) résout \(y' = F(y)\) sur \(J - k\). (L'équation n'a pas de \(t\) explicite, ce qui est exactement pourquoi décaler le temps préserve les solutions.)
Méthode — Lire une équation autonome
Sans résoudre, on localise les équilibres en résolvant \(F(c) = 0\). Entre deux équilibres consécutifs le signe de \(F\) est constant, donc une solution restant dans cette plage y est monotone (croissante là où \(F > 0\), décroissante là où \(F < 0\)). Dans les études guidées de ce chapitre, la plage où vit la solution est donnée par l'énoncé (ou fixée par la substitution utilisée) ; sur cette plage le signe de \(F\) donne la monotonie, et on lit si la solution s'approche d'un équilibre bornant (la confinement est ensuite vérifié sur la solution explicite obtenue). Compétences à pratiquer
- Trouver les équilibres et la monotonie
I.2
La méthode d'Euler
Quand aucune solution exacte n'est disponible, la méthode d'Euler — rappelée de la première année — construit une suite de valeurs approchées en suivant la pente de la tangente \(F(y_n)\) sur un petit pas \(h\). Elle produit des nombres et un tracé en ligne brisée, non une formule.
Proposition — Méthode d'Euler
On fixe un pas \(h > 0\) et une valeur initiale \(y_0\) en \(t_0\). Le schéma d'Euler construit des valeurs approchées d'une solution de \(y' = F(y)\) par $$t_{n+1} = t_n + h, \qquad y_{n+1} = y_n + h\,F(y_n).$$ Chaque pas avance le long de la tangente de pente \(F(y_n)\), et le schéma se poursuit tant que les itérés \(y_n\) restent dans \(U\). (C'est une construction numérique de valeurs approchées ; on ne fait ici aucun énoncé de convergence.) Exemple
Pour \(y' = -y\) avec \(y_0 = 1\) en \(t_0 = 0\) et un pas \(h = 0{,}5\), les deux premiers pas d'Euler sont \(y_1 = y_0 + h(-y_0) = 1 - 0{,}5 = 0{,}5\) et \(y_2 = y_1 + h(-y_1) = 0{,}5 - 0{,}25 = 0{,}25\). Ils approchent la solution exacte \(y(t) = \mathrm{e}^{-t}\) en \(t = 0{,}5\) et \(t = 1\) ; Euler sous-estime ici (\(\mathrm{e}^{-0{,}5} \approx 0{,}61\), \(\mathrm{e}^{-1} \approx 0{,}37\)). Compétences à pratiquer
- Calculer des pas d'Euler
II
Modèles de dynamique des populations
II.1
Le modèle de Malthus
Le modèle de population le plus simple suppose un taux de croissance par individu constant : plus la population est grande, plus elle croît vite. C'est une équation linéaire d'ordre un, résolue exactement en rappelant Équations différentielles linéaires.
Exemple
Soit \(r > 0\). Résoudre le modèle de Malthus \(y' = r\,y\) avec population initiale \(y(0) = y_0 > 0\), et décrire le comportement à long terme.
C'est une équation linéaire homogène d'ordre un. Ses solutions (rappelées de Équations différentielles linéaires) sont \(y(t) = C\mathrm{e}^{rt}\), et la condition initiale \(y(0) = y_0\) donne \(C = y_0\) : $$y(t) = y_0\,\mathrm{e}^{rt}.$$ Comme \(r > 0\), \(y(t) \to +\infty\) : la population croît exponentiellement sans borne. (Pour \(r < 0\) la même formule donne une décroissance exponentielle vers \(0\) ; pour \(r = 0\) la population reste à \(y_0\).) Le seul équilibre est \(y = 0\).
Compétences à pratiquer
- Résoudre le modèle de Malthus
II.2
Le modèle logistique
Une croissance illimitée est irréaliste : les ressources sont finies. Le modèle logistique ajoute un frein qui ralentit la croissance lorsque la population s'approche d'une capacité de charge \(K\). On le résout par une substitution guidée qui le ramène à une équation linéaire. La solution partant en dessous de \(K\) trace la courbe en S caractéristique montant vers \(K\) : 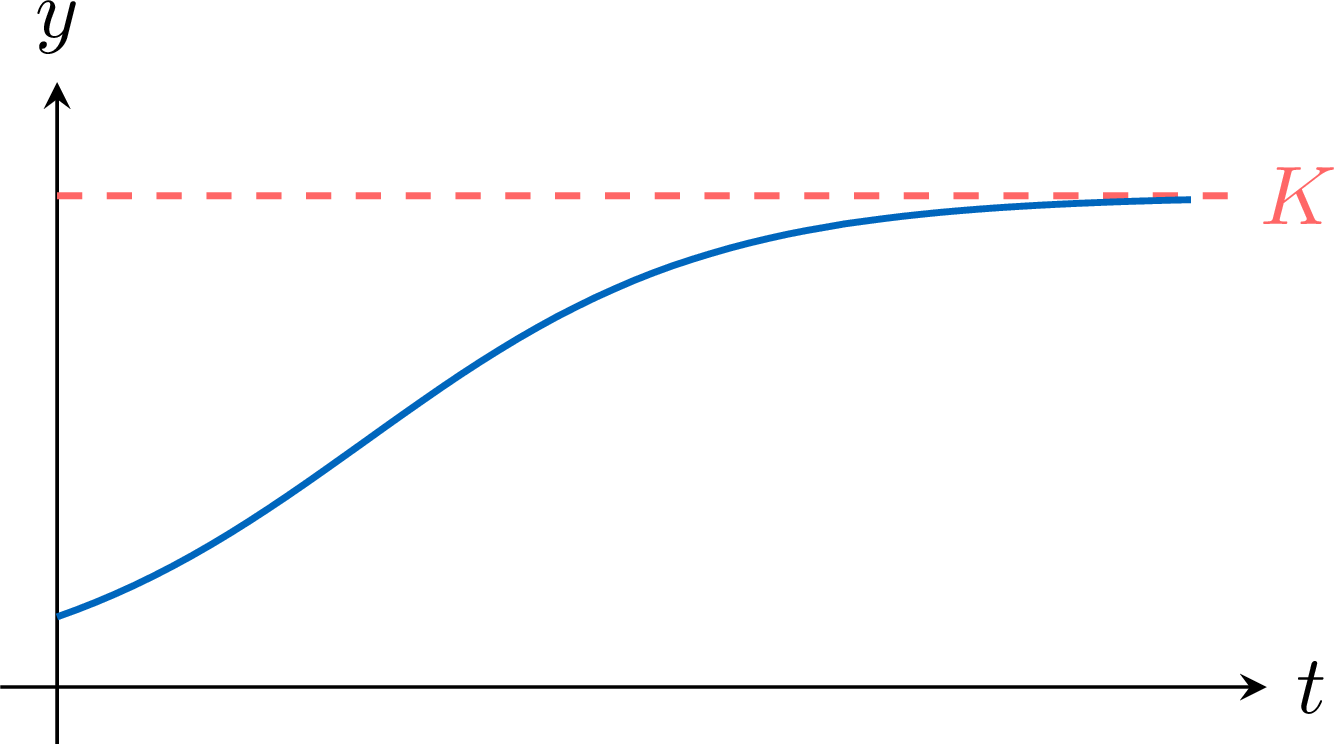
Exemple
Soient \(r > 0\) et \(K > 0\). Étudier le modèle logistique \(y' = r\,y\left(1 - \dfrac{y}{K}\right)\) avec \(y(0) = y_0\) et \(0 < y_0 < K\) : - donner les équilibres ;
- avec la substitution \(z = \dfrac{1}{y}\), montrer que \(z\) résout une équation linéaire d'ordre un, et la résoudre ;
- en déduire \(y(t)\) et sa limite quand \(t \to +\infty\).
- \(F(y) = ry(1 - y/K)\) s'annule en \(y = 0\) et \(y = K\) : ce sont les deux équilibres.
- Comme \(0 < y_0 < K\), on étudie la solution tant qu'elle reste dans \(]0,K[\), donc \(z = 1/y\) est bien définie et \(C^1\). Alors \(z' = -\dfrac{y'}{y^2}\), et en divisant l'équation par \(y^2\), $$\begin{aligned} z' = -\frac{y'}{y^2} &= -\frac{r y (1 - y/K)}{y^2} = -\frac{r}{y} + \frac{r}{K} \\ &= -r\,z + \frac{r}{K}. \end{aligned}$$ C'est linéaire d'ordre un. En posant \(z' = 0\) on obtient la solution particulière constante \(z = \dfrac1K\) ; avec les solutions homogènes \(C\mathrm{e}^{-rt}\), la solution générale est \(z(t) = \dfrac1K + \left(z_0 - \dfrac1K\right)\mathrm{e}^{-rt}\) avec \(z_0 = 1/y_0\).
- D'où $$y(t) = \frac{1}{z(t)} = \frac{K}{1 + \left(\frac{K}{y_0} - 1\right)\mathrm{e}^{-rt}}.$$ Quand \(t \to +\infty\), \(\mathrm{e}^{-rt} \to 0\), donc \(y(t) \to K\) : la population sature à la capacité de charge \(K\). Comme \(\frac{K}{y_0}-1 > 0\), la formule garde \(0 < y(t) < K\) pour tout \(t\), confirmant a posteriori la plage utilisée. (Pour \(y_0 > K\) la même formule donne une approche décroissante vers \(K\).)
Compétences à pratiquer
- Résoudre le modèle logistique
II.3
Le modèle de Gompertz
Un second modèle saturant, introduit par Gompertz pour la mortalité, remplace le frein logistique par un frein logarithmique. À nouveau une substitution guidée — cette fois le logarithme — linéarise l'équation.
Exemple
Soient \(r > 0\) et \(K > 0\). Étudier le modèle de Gompertz \(N' = -r\,N\ln\dfrac{N}{K}\) avec \(N(0) = N_0\) et \(N_0 > 0\) : - avec la substitution \(z = \ln N\), montrer que \(z\) résout une équation linéaire d'ordre un, et la résoudre ;
- en déduire \(N(t)\) et sa limite quand \(t \to +\infty\).
- Comme \(N_0 > 0\), la solution reste positive, donc \(z = \ln N\) est bien définie et \(C^1\) avec \(z' = \dfrac{N'}{N}\). En divisant l'équation par \(N\), $$\begin{aligned} z' = \frac{N'}{N} &= -r\ln\frac{N}{K} = -r(\ln N - \ln K) \\ &= -r\,z + r\ln K. \end{aligned}$$ Linéaire d'ordre un : en posant \(z' = 0\) on obtient la solution particulière constante \(z = \ln K\) (donc le seul équilibre est \(N = K\)) ; avec les solutions homogènes \(C\mathrm{e}^{-rt}\), \(z(t) = \ln K + (\ln N_0 - \ln K)\mathrm{e}^{-rt}\).
- D'où \(N(t) = \mathrm{e}^{z(t)} = K\exp\!\left(\ln\frac{N_0}{K}\,\mathrm{e}^{-rt}\right)\). Ce \(N(t) > 0\) pour tout \(t\), confirmant la positivité a posteriori. Quand \(t \to +\infty\), \(\mathrm{e}^{-rt} \to 0\), donc \(z(t) \to \ln K\) et \(N(t) \to K\) : à nouveau la population sature à \(K\).
Pour aller plus loin
Ces modèles sont les systèmes dynamiques les plus simples. La lecture qualitative des équilibres et de la monotonie s'étend, dans Fonctions de deux variables, aux systèmes de deux populations en interaction (proie-prédateur), où les équilibres deviennent des points du plan. La technique de substitution guidée — ramener une équation autonome non linéaire à une linéaire — est un outil standard quand on veut une solution exacte (la séparation des variables en est un autre).
Compétences à pratiquer
- Résoudre le modèle de Gompertz
Aller à la section