Éducation Nationale Française · PSI
Espaces probabilisés
Conventions
Tout au long de ce chapitre, nous adoptons les conventions et la notation rappelée suivantes.
- Univers et événements. \(\Omega\) est l'univers d'une expérience. Les événements forment une tribu \(\mathcal{A}\), définie ci-dessous ; un événement est un élément de \(\mathcal{A}\), et \((\Omega, \mathcal{A}, P)\) désigne un espace probabilisé.
- Vocabulaire des événements. La traduction entre le langage probabiliste et les opérations ensemblistes est rappelée de Probabilités sur un univers fini : \(\Omega\) est l'événement certain, \(\varnothing\) l'événement impossible, \(\overline{A}\) l'événement contraire, \(A \cup B\) est « \(A\) ou \(B\) », \(A \cap B\) est « \(A\) et \(B\) », et deux événements vérifiant \(A \cap B = \varnothing\) sont incompatibles.
- Réunion disjointe. On note \(\bigsqcup_{n} A_n\) une réunion \(\bigcup_n A_n\) dont les termes sont deux à deux incompatibles.
- « Au plus dénombrable ». Un ensemble est au plus dénombrable s'il est fini ou dénombrable, comme défini dans Dénombrabilité ; c'est l'hypothèse de taille récurrente du chapitre.
I
Tribus et espaces probabilisés
Cette section met en place le cadre. Elle définit la famille des événements — la tribu — et la fonction qui les pondère — la probabilité — avec son unique axiome véritablement nouveau par rapport à la théorie sur un univers fini, la \(\sigma\)-additivité.
I.1
Tribu et espace probabilisable
Sur un univers général, les événements sont pris dans une famille \(\mathcal{A}\) de parties de \(\Omega\) stable par les opérations nécessaires — complémentaire et réunion dénombrable. Cette famille est la tribu. Pourquoi on ne prend pas toujours toute partie relève de la théorie de la mesure et n'est pas étudié ici ; on rappelle le vocabulaire des événements de Probabilités sur un univers fini et on construit directement dessus. La figure ci-dessous illustre les opérations qu'une tribu doit respecter : la région grisée est la réunion \(A \cup B\), la lentille est l'intersection \(A \cap B\), et le complémentaire \(\overline{A}\) est tout ce qui se trouve hors du cercle \(A\) (l'étiquette est placée dans la partie de \(\overline{A}\) extérieure aux deux cercles). 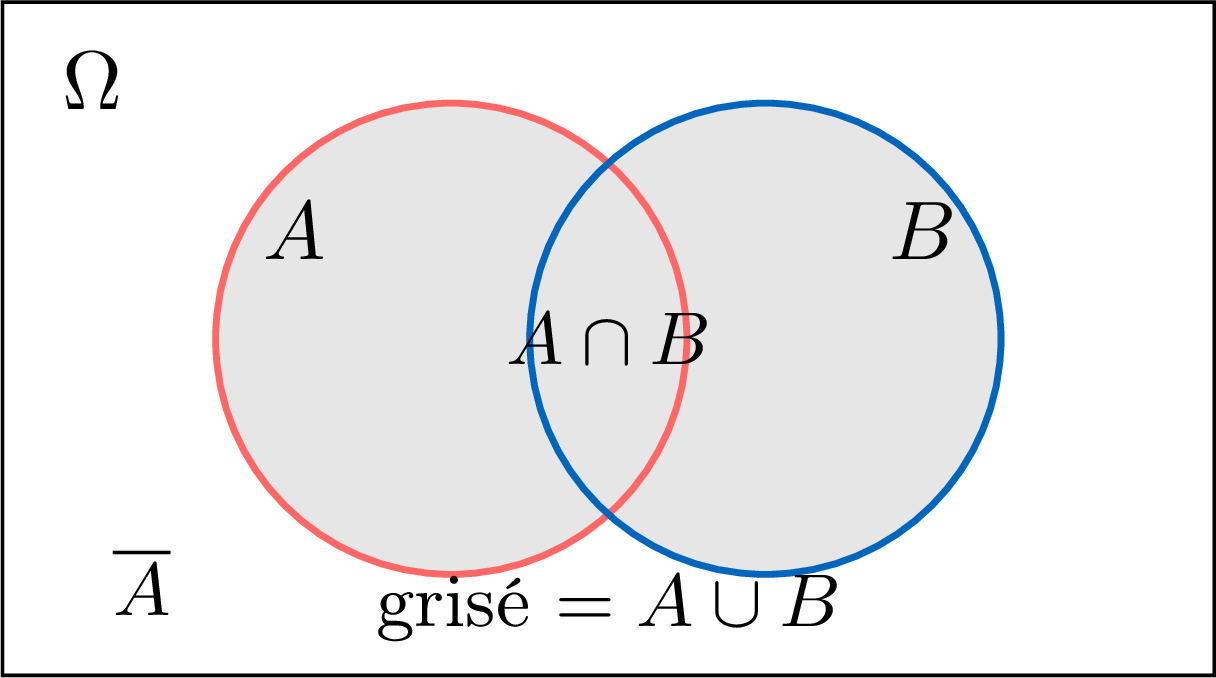
Définition — Tribu (\(\sigma\)-algèbre)
Soit \(\Omega\) un ensemble non vide. Une tribu (ou \(\sigma\)-algèbre) sur \(\Omega\) est une famille \(\mathcal{A}\) de parties de \(\Omega\) telle que : - \(\Omega \in \mathcal{A}\) ;
- pour tout \(A \in \mathcal{A}\), le complémentaire \(\overline{A}\) appartient à \(\mathcal{A}\) (stabilité par complémentaire) ;
- pour toute suite \((A_n)_{n \in \mathbb{N}}\) d'éléments de \(\mathcal{A}\), la réunion \(\bigcup_{n \in \mathbb{N}} A_n\) appartient à \(\mathcal{A}\) (stabilité par réunion dénombrable).
Exemple — Les deux tribus extrêmes
Sur tout ensemble non vide \(\Omega\), deux familles sont des tribus. La tribu grossière \(\{\varnothing, \Omega\}\) est la plus petite possible : elle ne contient que l'événement impossible et l'événement certain. La tribu discrète \(\mathcal{P}(\Omega)\), l'ensemble de toutes les parties de \(\Omega\), est la plus grande possible. Toute tribu sur \(\Omega\) se situe entre ces deux-là. Exemple — La tribu engendrée par un événement
Fixons une partie \(A\) de \(\Omega\) distincte de \(\varnothing\) et de \(\Omega\). La famille \(\{\varnothing, A, \overline{A}, \Omega\}\) est une tribu : elle contient \(\Omega\) ; elle est stable par complémentaire, car le complémentaire de chacun de \(\varnothing, A, \overline{A}, \Omega\) figure de nouveau dans la liste ; et toute réunion — dénombrable ou non — de membres de cette famille est une réunion prise parmi quatre ensembles seulement, donc à nouveau l'un des quatre (elle vaut \(\varnothing\), \(A\), \(\overline{A}\) ou \(\Omega\)), donc un membre. C'est la plus petite tribu contenant le seul événement \(A\). Proposition — Propriétés de stabilité d'une tribu
Soit \(\mathcal{A}\) une tribu sur \(\Omega\). Alors \(\varnothing \in \mathcal{A}\), et \(\mathcal{A}\) est stable par intersection dénombrable et par réunion finie, intersection finie et différence. - Ensemble vide. \(\Omega \in \mathcal{A}\), donc \(\varnothing = \overline{\Omega} \in \mathcal{A}\) par stabilité par complémentaire.
- Intersection dénombrable. Soit \((A_n)\) une suite de \(\mathcal{A}\). Par la loi de De Morgan, \(\bigcap_n A_n = \overline{\bigcup_n \overline{A_n}}\). Chaque \(\overline{A_n}\) est dans \(\mathcal{A}\), donc leur réunion aussi, donc le complémentaire de cette réunion aussi. Ainsi \(\bigcap_n A_n \in \mathcal{A}\).
- Opérations finies. Une réunion finie \(A_0 \cup \dots \cup A_p\) est la réunion dénombrable de la suite \(A_0, \dots, A_p, A_p, A_p, \dots\) (complétée par \(A_p\)), donc dans \(\mathcal{A}\) ; de même pour une intersection finie. Enfin \(A \setminus B = A \cap \overline{B}\) est une intersection finie de membres de \(\mathcal{A}\), donc dans \(\mathcal{A}\).
Remarque sur le programme
La tribu est le cadre rigoureux dans lequel vivent les événements. Construire des tribus n'est pas une compétence travaillée à ce niveau : la manipulation de tribus n'est pas un objectif du programme. On définit la tribu, on en donne les exemples naturels, et on l'utilise comme toile de fond — rien de plus.
Compétences à pratiquer
- Exprimer des événements par des opérations ensemblistes
I.2
Probabilité et espace probabilisé
Une probabilité pondère chaque événement par un nombre de \([0, 1]\). L'axiome nouveau, par rapport à la théorie sur un univers fini, est la \(\sigma\)-additivité : l'additivité pour une famille disjointe dénombrable d'événements. C'est la propriété qui permet à une probabilité de survivre à un passage à la limite, et tout le chapitre repose dessus.
Définition — Probabilité et espace probabilisé
Soit \((\Omega, \mathcal{A})\) un espace probabilisable. Une probabilité sur \((\Omega, \mathcal{A})\) est une application \(P : \mathcal{A} \to [0, 1]\) telle que : - \(P(\Omega) = 1\) ;
- pour toute suite \((A_n)_{n \in \mathbb{N}}\) d'événements deux à deux incompatibles, la série \(\sum_n P(A_n)\) converge et $$ P\!\left( \bigsqcup_{n \in \mathbb{N}} A_n \right) = \sum_{n = 0}^{+\infty} P(A_n) \qquad \text{(\(\sigma\)-additivité)}. $$
Remarque sur le programme
Pour un univers qui n'est pas discret, l'existence d'une probabilité sur une tribu convenable est admise, jamais construite : la construction d'espaces probabilisés n'est pas un objectif du programme. Le seul cas où une probabilité est construite explicitement est le cas discret traité dans la dernière section de ce chapitre.
Exemple — La probabilité sur un univers fini
La probabilité de Probabilités sur un univers fini est le cas particulier \(\mathcal{A} = \mathcal{P}(\Omega)\) avec \(\Omega\) fini. Là, la \(\sigma\)-additivité se réduit à l'additivité finie : une suite disjointe \((A_n)\) de parties d'un \(\Omega\) fini est égale à \(\varnothing\) à partir d'un certain rang, donc la série \(\sum_n P(A_n)\) n'a qu'un nombre fini de termes non nuls. La présente définition prolonge donc la théorie finie, elle ne la remplace pas. Méthode — Utiliser la \(\sigma\)-additivité
Pour calculer \(P\) d'un événement, écrire cet événement comme une réunion disjointe dénombrable \(\bigsqcup_n A_n\) d'événements plus simples et appliquer $$ P\!\left( \bigsqcup_n A_n \right) = \sum_{n = 0}^{+\infty} P(A_n). $$ La technique établit l'égalité, et non la seule convergence de la série. La réunion disjointe finie familière — l'additivité finie — est le cas particulier où la famille est égale à \(\varnothing\) à partir d'un certain rang ; elle est démontrée formellement parmi les propriétés élémentaires de la section suivante. Compétences à pratiquer
- Appliquer la \(\sigma\)-additivité
II
Propriétés et théorèmes limites
Le cadre étant fixé, cette section récolte les conséquences des axiomes : les identités élémentaires (qui prolongent celles de l'univers fini), le théorème de continuité monotone et la sous-additivité (véritablement nouveaux), et le langage des événements négligeables et des systèmes complets.
II.1
Propriétés élémentaires d'une probabilité
Les identités de Probabilités sur un univers fini survivent inchangées dans le nouveau cadre. On les rétablit dans le cadre \((\Omega, \mathcal{A}, P)\), en les déduisant de la \(\sigma\)-additivité plutôt que de l'additivité finie — elle-même récupérée au passage.
Proposition — Propriétés élémentaires
Soit \((\Omega, \mathcal{A}, P)\) un espace probabilisé et \(A, B\) deux événements. Alors : - \(P(\varnothing) = 0\) ;
- additivité finie : \(P(A_1 \sqcup \dots \sqcup A_n) = P(A_1) + \dots + P(A_n)\) pour une famille finie deux à deux incompatible ;
- \(P(\overline{A}) = 1 - P(A)\) ;
- croissance : si \(A \subset B\) alors \(P(A) \le P(B)\) ;
- \(P(A \cup B) = P(A) + P(B) - P(A \cap B)\).
- Ensemble vide. La suite constante \(A_n = \varnothing\) est deux à deux incompatible et \(\bigsqcup_n A_n = \varnothing\), donc la \(\sigma\)-additivité donne \(P(\varnothing) = \sum_{n = 0}^{+\infty} P(\varnothing)\). Une série convergente de terme constant a un terme nul, donc \(P(\varnothing) = 0\).
- Additivité finie. Étant donné une famille finie incompatible \(A_1, \dots, A_n\), on la complète par \(\varnothing\) en la suite \(A_1, \dots, A_n, \varnothing, \varnothing, \dots\), encore deux à deux incompatible et de même réunion. Par \(\sigma\)-additivité et \(P(\varnothing) = 0\), \(P(A_1 \sqcup \dots \sqcup A_n) = P(A_1) + \dots + P(A_n)\).
- Complémentaire. \(\Omega = A \sqcup \overline{A}\), donc l'additivité finie donne \(1 = P(\Omega) = P(A) + P(\overline{A})\), d'où \(P(\overline{A}) = 1 - P(A)\).
- Croissance. Si \(A \subset B\), alors \(B = A \sqcup (B \setminus A)\), donc \(P(B) = P(A) + P(B \setminus A) \ge P(A)\), puisque \(P(B \setminus A) \ge 0\).
- Réunion. On décompose \(A \cup B = (A \setminus B) \sqcup (A \cap B) \sqcup (B \setminus A)\) en trois événements deux à deux incompatibles. L'additivité finie donne $$ \begin{aligned} P(A \cup B) &= P(A \setminus B) + P(A \cap B) + P(B \setminus A) && \text{(additivité finie)}\\ &= \bigl[ P(A) - P(A \cap B) \bigr] + P(A \cap B) + \bigl[ P(B) - P(A \cap B) \bigr] && \text{(\(A = (A \setminus B) \sqcup (A \cap B)\), idem \(B\))}\\ &= P(A) + P(B) - P(A \cap B). \end{aligned} $$
Exemple — Lire une réunion et une co-intersection
Supposons \(P(A) = 0{,}5\), \(P(B) = 0{,}4\) et \(P(A \cap B) = 0{,}2\). La formule de la réunion donne \(P(A \cup B) = 0{,}5 + 0{,}4 - 0{,}2 = 0{,}7\). L'événement « ni \(A\) ni \(B\) » est \(\overline{A} \cap \overline{B} = \overline{A \cup B}\), donc \(P(\overline{A} \cap \overline{B}) = 1 - P(A \cup B) = 0{,}3\). Compétences à pratiquer
- Calculer avec les propriétés d'une probabilité
II.2
Continuité monotone et sous-additivité
Voici le nouvel outil phare. Une probabilité est continue le long d'une suite monotone d'événements : la probabilité d'un événement-limite est la limite des probabilités. La sous-additivité majore ensuite la probabilité de toute réunion dénombrable, monotone ou non.
Proposition — Continuité monotone
Soit \((\Omega, \mathcal{A}, P)\) un espace probabilisé et \((A_n)_{n \in \mathbb{N}}\) une suite d'événements. - Si \((A_n)\) est croissante (\(A_n \subset A_{n+1}\) pour tout \(n\)), alors \(P\!\left( \bigcup_{n} A_n \right) = \lim_{n \to +\infty} P(A_n)\).
- Si \((A_n)\) est décroissante (\(A_{n+1} \subset A_n\) pour tout \(n\)), alors \(P\!\left( \bigcap_{n} A_n \right) = \lim_{n \to +\infty} P(A_n)\).
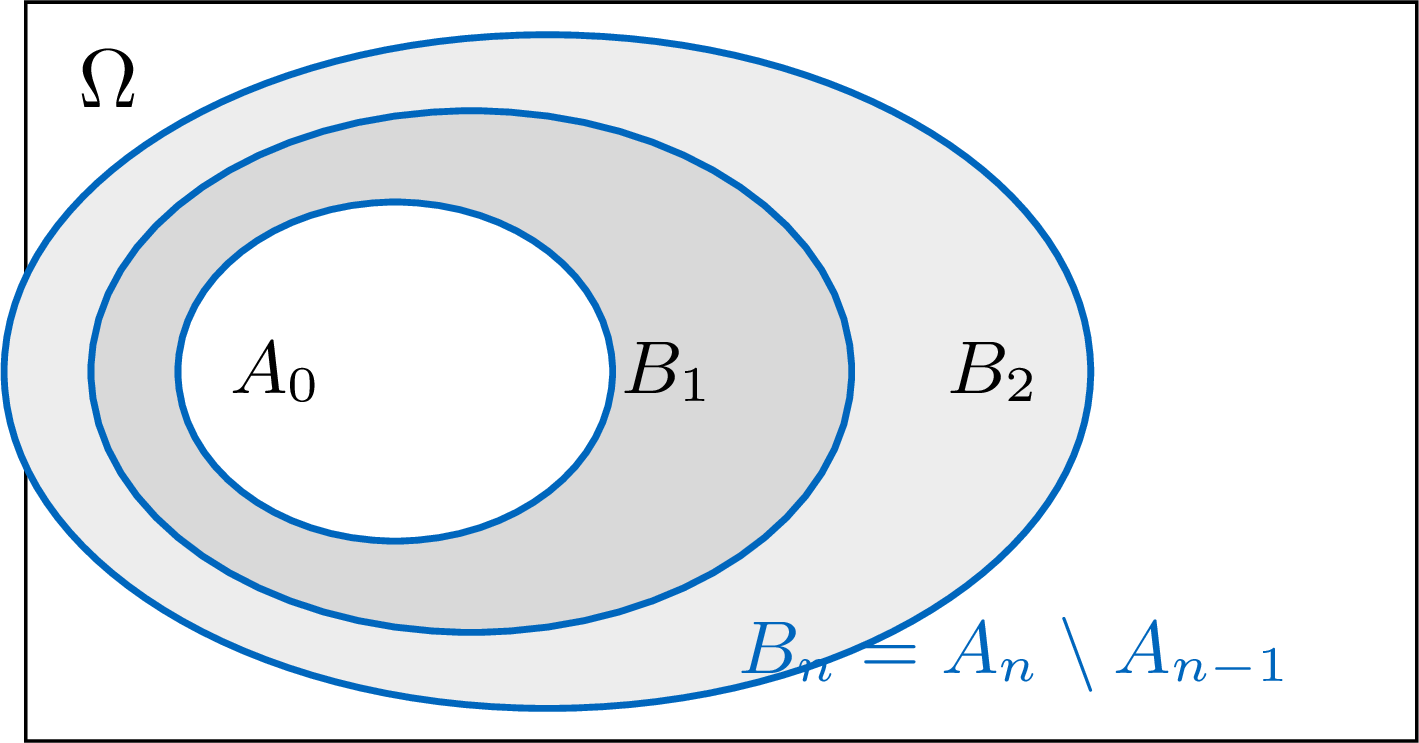
- Cas croissant. Par croissance, \((P(A_n))_n\) est croissante et majorée par \(1\), donc convergente — la limite de l'énoncé est bien définie. On rend la suite disjointe : on pose \(B_0 = A_0\) et \(B_n = A_n \setminus A_{n-1}\) pour \(n \ge 1\). Les \(B_n\) sont deux à deux incompatibles, \(A_n = B_0 \sqcup \dots \sqcup B_n\), et \(\bigcup_n A_n = \bigsqcup_n B_n\). La figure montre les \(B_n\) comme les « anneaux » successifs. Par \(\sigma\)-additivité et additivité finie, $$ P\!\left( \bigcup_n A_n \right) = \sum_{n = 0}^{+\infty} P(B_n) = \lim_{n \to +\infty} \sum_{k = 0}^{n} P(B_k) = \lim_{n \to +\infty} P(A_n), $$ la dernière égalité par l'additivité finie \(\sum_{k = 0}^{n} P(B_k) = P(A_n)\).
- Cas décroissant. Si \((A_n)\) est décroissante, alors \((\overline{A_n})\) est croissante. Posons \(C = \bigcap_n A_n\) ; par De Morgan, \(\overline{C} = \bigcup_n \overline{A_n}\). Alors $$ \begin{aligned} 1 - P(C) &= P(\overline{C}) && \text{(complémentaire)}\\ &= P\!\left( \bigcup_n \overline{A_n} \right) && \text{(De Morgan)}\\ &= \lim_{n \to +\infty} P(\overline{A_n}) && \text{(cas croissant appliqué à \((\overline{A_n})\))}\\ &= \lim_{n \to +\infty} \bigl( 1 - P(A_n) \bigr) && \text{(complémentaire)}, \end{aligned} $$ d'où \(P\!\left( \bigcap_n A_n \right) = P(C) = \lim_{n \to +\infty} P(A_n)\).
Proposition — Continuité pour une suite quelconque
Soit \((A_n)_{n \in \mathbb{N}}\) une suite quelconque d'événements — non supposée monotone. Alors $$ \lim_{p \to +\infty} P\!\left( \bigcup_{n = 0}^{p} A_n \right) = P\!\left( \bigcup_{n \in \mathbb{N}} A_n \right) \qquad \text{et} \qquad \lim_{p \to +\infty} P\!\left( \bigcap_{n = 0}^{p} A_n \right) = P\!\left( \bigcap_{n \in \mathbb{N}} A_n \right). $$
La suite \(U_p = \bigcup_{n = 0}^{p} A_n\) est croissante et \(\bigcup_p U_p = \bigcup_{n \in \mathbb{N}} A_n\) ; la continuité monotone appliquée à \((U_p)\) donne la première identité. De même la suite \(V_p = \bigcap_{n = 0}^{p} A_n\) est décroissante et \(\bigcap_p V_p = \bigcap_{n \in \mathbb{N}} A_n\) ; la continuité monotone appliquée à \((V_p)\) donne la seconde.
Proposition — Sous-additivité
Soit \((\Omega, \mathcal{A}, P)\) un espace probabilisé. - Cas fini : pour des événements \(A_0, \dots, A_n\), \(\ P\!\left( \bigcup_{k = 0}^{n} A_k \right) \le \sum_{k = 0}^{n} P(A_k)\).
- Cas dénombrable (inégalité de Boole) : pour une suite \((A_n)\), \(\ P\!\left( \bigcup_{n \in \mathbb{N}} A_n \right) \le \sum_{n = 0}^{+\infty} P(A_n)\), le membre de droite étant une série à termes positifs, de valeur dans \([0, +\infty]\).
- Cas fini. Par récurrence sur \(n\). Pour \(n = 0\) c'est une égalité. Supposons la majoration au rang \(n\) ; en écrivant \(\bigcup_{k = 0}^{n+1} A_k = \left( \bigcup_{k = 0}^{n} A_k \right) \cup A_{n+1}\) et en utilisant \(P(X \cup Y) \le P(X) + P(Y)\) (issu de la formule de la réunion, puisque \(P(X \cap Y) \ge 0\)), $$ P\!\left( \bigcup_{k = 0}^{n+1} A_k \right) \le P\!\left( \bigcup_{k = 0}^{n} A_k \right) + P(A_{n+1}) \le \sum_{k = 0}^{n} P(A_k) + P(A_{n+1}) = \sum_{k = 0}^{n+1} P(A_k). $$
- Cas dénombrable. Si \(\sum_n P(A_n) = +\infty\) l'inégalité est triviale. Sinon, pour tout \(p\) le cas fini donne \(P\!\left( \bigcup_{n = 0}^{p} A_n \right) \le \sum_{n = 0}^{p} P(A_n) \le \sum_{n = 0}^{+\infty} P(A_n)\). En faisant \(p \to +\infty\), le membre de gauche tend vers \(P\!\left( \bigcup_n A_n \right)\) par la continuité pour une suite quelconque, donc \(P\!\left( \bigcup_n A_n \right) \le \sum_{n = 0}^{+\infty} P(A_n)\).
Méthode — Calculer la probabilité d'un événement-limite
Pour calculer la probabilité d'un événement construit comme une limite : - le reconnaître comme \(\bigcup_n A_n\) ou \(\bigcap_n A_n\) d'une suite monotone, calculer \(P(A_n)\), et passer à la limite par continuité monotone ;
- si la suite n'est pas monotone, la remplacer par la suite croissante \(\bigl( \bigcup_{n = 0}^{p} A_n \bigr)_p\) ou la suite décroissante \(\bigl( \bigcap_{n = 0}^{p} A_n \bigr)_p\) ;
- pour majorer (plutôt que calculer) la probabilité d'une réunion dénombrable, utiliser la sous-additivité.
Compétences à pratiquer
- Appliquer la continuité monotone
II.3
Événements négligeables et systèmes complets
Deux éléments de vocabulaire terminent la section : les événements de probabilité \(0\) ou \(1\), et les familles dénombrables qui partitionnent \(\Omega\) — exactement, ou à un ensemble négligeable près.
Définition — Événement négligeable et presque sûr
Soit \((\Omega, \mathcal{A}, P)\) un espace probabilisé et \(A\) un événement. L'événement \(A\) est négligeable (ou quasi-impossible) si \(P(A) = 0\), et presque sûr (ou quasi-certain) si \(P(A) = 1\). Proposition — Stabilité des événements négligeables et presque sûrs
Une réunion au plus dénombrable d'événements négligeables est négligeable. Une intersection au plus dénombrable d'événements presque sûrs est presque sûre. - Négligeable. Soit \((A_i)_{i \in I}\) une famille au plus dénombrable d'événements négligeables. Si \(I = \varnothing\), la réunion \(\bigcup_{i \in I} A_i = \varnothing\) est négligeable. Sinon, on énumère \(I\) en une suite (un \(I\) fini est complété par \(\varnothing\), ce qui ne change aucune somme puisque \(P(\varnothing) = 0\)) ; par sous-additivité, \(0 \le P\!\left( \bigcup_{i \in I} A_i \right) \le \sum_{i \in I} P(A_i) = 0\), donc la réunion est négligeable.
- Presque sûr. Soit \((A_i)_{i \in I}\) presque sûrs, donc chaque \(\overline{A_i}\) est négligeable. Si \(I = \varnothing\), l'intersection \(\bigcap_{i \in I} A_i = \Omega\) est presque sûre. Sinon, \(\overline{\bigcap_{i \in I} A_i} = \bigcup_{i \in I} \overline{A_i}\) est négligeable par le premier point, d'où \(P\!\left( \bigcap_{i \in I} A_i \right) = 1 - P\!\left( \bigcup_{i \in I} \overline{A_i} \right) = 1\).
Exemple — Toujours pile
On admet un espace probabilisé modélisant une suite infinie de lancers équilibrés sur lequel, comme partie du modèle admis, \(P\!\left( \bigcap_{k = 1}^{n} H_k \right) = 2^{-n}\) pour tout \(n \ge 1\), où \(H_k\) est l'événement « pile au lancer \(k\) ». La suite \(\left( \bigcap_{k = 1}^{n} H_k \right)_n\) est décroissante d'intersection \(\bigcap_{k \ge 1} H_k\) = « toujours pile ». La continuité décroissante donne $$ P\!\left( \bigcap_{k \ge 1} H_k \right) = \lim_{n \to +\infty} P\!\left( \bigcap_{k = 1}^{n} H_k \right) = \lim_{n \to +\infty} 2^{-n} = 0. $$ Bien qu'il ne soit pas impossible, « toujours pile » est négligeable. Exemple — Un événement presque sûr
Sur le même modèle admis de lancers équilibrés infinis, considérons l'événement contraire « au moins un pile », complémentaire de « toujours face ». L'événement « toujours face » \(\bigcap_{k \ge 1} T_k\) (avec \(T_k\) = « face au lancer \(k\) ») est négligeable : par la symétrie du modèle admis, \(P\!\left( \bigcap_{k = 1}^{n} T_k \right) = 2^{-n}\) comme pour pile, donc le même calcul de continuité décroissante que l'exemple précédent s'applique. Donc « au moins un pile » \(= \overline{\bigcap_{k \ge 1} T_k}\) a pour probabilité \(1 - 0 = 1\) : il est presque sûr, bien que la suite de faces qui le mettrait en défaut ne soit pas impossible. Définition — Systèmes complets et quasi-complets d'événements
Soit \((\Omega, \mathcal{A}, P)\) un espace probabilisé et \((A_i)_{i \in I}\) une famille au plus dénombrable d'événements deux à deux incompatibles. La famille est un système complet d'événements si \(\bigsqcup_{i \in I} A_i = \Omega\), et un système quasi-complet d'événements si \(P\!\left( \bigsqcup_{i \in I} A_i \right) = 1\). Exemple — Deux systèmes complets
Pour tout événement \(A\), le couple \((A, \overline{A})\) est un système complet d'événements : les deux événements sont incompatibles et \(A \sqcup \overline{A} = \Omega\). Lorsque la tribu est \(\mathcal{P}(\Omega)\) tout entière avec \(\Omega\) au plus dénombrable — de sorte que tout singleton est un événement — la famille \((\{\omega\})_{\omega \in \Omega}\) est un système complet, puisque les singletons sont deux à deux incompatibles et que leur réunion est \(\Omega\). Proposition — Masse totale d'un système complet
Soit \((A_i)_{i \in I}\) un système complet d'événements au plus dénombrable. Alors la famille \((P(A_i))_{i \in I}\) est sommable et \(\sum_{i \in I} P(A_i) = 1\). L'identité reste vraie pour un système quasi-complet.
L'axiome de \(\sigma\)-additivité est énoncé pour une suite indexée par \(\mathbb{N}\) ; comme \(I\) est au plus dénombrable, on fixe une énumération de ses termes en une suite (un système fini est complété par des événements vides, ce qui ne change aucune somme puisque \(P(\varnothing) = 0\)) — la valeur de la somme de famille positive \(\sum_{i \in I} P(A_i)\) ne dépend pas de l'énumération choisie, comme rappelé de Familles sommables. Alors \(\bigsqcup_{i \in I} A_i = \Omega\) (complet) ou \(P\!\left( \bigsqcup_{i \in I} A_i \right) = 1\) (quasi-complet), et la \(\sigma\)-additivité donne \(\sum_{i \in I} P(A_i) = P\!\left( \bigsqcup_{i \in I} A_i \right) = 1\).
Remarque sur le programme
Les événements négligeables, les événements presque sûrs et les systèmes quasi-complets sont introduits ici pour servir dans les formules qui suivent. Tout développement supplémentaire sur ces notions est hors programme — le chapitre énonce donc exactement ce dont il a besoin, et rien de plus.
Compétences à pratiquer
- Manipuler les événements négligeables et presque sûrs
III
Probabilité conditionnelle et indépendance
Cette section étend au nouveau cadre la boîte à outils du conditionnement de Probabilités sur un univers fini : probabilité conditionnelle, les trois grandes formules, et indépendance. Les énoncés sur un univers fini sont rappelés ; seul le contenu véritablement nouveau — les versions dénombrables — est démontré.
III.1
Probabilité conditionnelle
Le conditionnement « déforme » l'univers par un événement observé. La définition rappelée de Probabilités sur un univers fini se transpose mot pour mot ; ce qui est véritablement nouveau, c'est qu'il faut vérifier que l'application conditionnée est une probabilité au sens de la \(\sigma\)-additivité.
Définition — Probabilité conditionnelle
Soit \((\Omega, \mathcal{A}, P)\) un espace probabilisé et \(A\) un événement vérifiant \(P(A) > 0\). Pour tout événement \(B\), la probabilité conditionnelle de \(B\) sachant \(A\) est $$ P_A(B) = \frac{P(A \cap B)}{P(A)}, $$ notée aussi \(P(B \mid A)\). Proposition — \(P_A\) est une probabilité
Soit \(A\) un événement vérifiant \(P(A) > 0\). L'application \(P_A : \mathcal{A} \to [0, 1]\) est une probabilité sur \((\Omega, \mathcal{A})\). - Valeurs et masse totale. Pour tout événement \(B\), \(A \cap B \subset A\), donc \(0 \le P(A \cap B) \le P(A)\) par croissance, d'où \(P_A(B) \in [0, 1]\). De plus \(P_A(\Omega) = P(A \cap \Omega) / P(A) = P(A) / P(A) = 1\).
- \(\sigma\)-additivité. Soit \((B_n)\) une suite d'événements deux à deux incompatibles. Les événements \(A \cap B_n\) sont deux à deux incompatibles et \(A \cap \bigsqcup_n B_n = \bigsqcup_n (A \cap B_n)\), donc la \(\sigma\)-additivité de \(P\) donne $$ P_A\!\left( \bigsqcup_n B_n \right) = \frac{P\!\left( \bigsqcup_n (A \cap B_n) \right)}{P(A)} = \frac{1}{P(A)} \sum_{n = 0}^{+\infty} P(A \cap B_n) = \sum_{n = 0}^{+\infty} P_A(B_n). $$
Exemple — Conditionner un dé équilibré
On lance un dé équilibré, \(\Omega = \llbracket 1, 6 \rrbracket\) (les entiers de \(1\) à \(6\)) muni de la probabilité uniforme. Soit \(A\) l'événement « le résultat est impair », donc \(A = \{1, 3, 5\}\) et \(P(A) = 1/2\). Pour l'événement \(\{3\}\), on a \(P(\{3\} \cap A) = P(\{3\}) = 1/6\), d'où $$ P(\{3\} \mid A) = \frac{P(\{3\} \cap A)}{P(A)} = \frac{1/6}{1/2} = \frac{1}{3}. $$ Savoir que le résultat est impair fait passer la chance de \(3\) de \(1/6\) à \(1/3\). Exemple — Tirage sans remise
Une urne contient \(3\) boules rouges et \(2\) blanches ; on tire deux boules l'une après l'autre, sans remise. Soit \(R_1\) l'événement « la première boule est rouge » et \(R_2\) l'événement « la seconde boule est rouge ». Avant tout tirage, \(P(R_1) = 3/5\). Une fois \(R_1\) connu, il ne reste que \(2\) boules rouges parmi les \(4\) encore dans l'urne, donc \(P(R_2 \mid R_1) = 2/4 = 1/2\). Conditionner par \(R_1\) décrit ici la sous-expérience « second tirage, étant donné l'urne laissée par un premier tirage rouge » — une facette du conditionnement différente du dé en une seule étape ci-dessus. Méthode — Lire \(P(B \mid A)\) face à \(P(A \cap B)\)
Deux pièges à éviter : - le symbole \(B \mid A\) n'est pas un événement — seul \(P(B \mid A)\), un nombre, a un sens ;
- \(P(B \mid A)\) et \(P(A \cap B)\) sont des nombres distincts, liés par \(P(A \cap B) = P(A) \, P(B \mid A)\) (valable lorsque \(P(A) > 0\)).
Compétences à pratiquer
- Calculer des probabilités conditionnelles
III.2
Les formules des probabilités composées, totales et de Bayes
Trois formules organisent tout calcul conditionnel : la formule des probabilités composées multiplie le long d'une chaîne de conditionnements, la formule des probabilités totales somme sur un système complet, et la formule de Bayes inverse un conditionnement. Chacune étend son homologue sur un univers fini à un système au plus dénombrable.
Théorème — Formule des probabilités composées
Soit \((\Omega, \mathcal{A}, P)\) un espace probabilisé et \(A_1, \dots, A_n\) (\(n \ge 2\)) des événements vérifiant \(P(A_1 \cap \dots \cap A_{n-1}) > 0\) — ce qui, par croissance, rend tout \(P(A_1 \cap \dots \cap A_k)\) intermédiaire strictement positif, donc tout conditionnel ci-dessous bien défini. Alors $$ P(A_1 \cap \dots \cap A_n) = P(A_1) \, P(A_2 \mid A_1) \, P(A_3 \mid A_1 \cap A_2) \cdots P(A_n \mid A_1 \cap \dots \cap A_{n-1}). $$
Par récurrence sur \(n \ge 2\). Pour \(n = 2\), la définition de \(P(A_2 \mid A_1)\) donne \(P(A_1 \cap A_2) = P(A_1) \, P(A_2 \mid A_1)\). Supposons la formule au rang \(n\). Posons \(C = A_1 \cap \dots \cap A_n\) ; l'hypothèse du rang \(n+1\) est exactement \(P(C) = P(A_1 \cap \dots \cap A_n) > 0\), donc la forme produit appliquée à \(C\) et \(A_{n+1}\) donne \(P(C \cap A_{n+1}) = P(C) \, P(A_{n+1} \mid C)\). En substituant l'expression de \(P(C)\) au rang \(n\), on obtient la formule au rang \(n + 1\).
Théorème — Formule des probabilités totales
Soit \((A_i)_{i \in I}\) un système complet (ou quasi-complet) d'événements au plus dénombrable — l'ensemble d'indices \(I\) étant fini ou dénombrable — et \(B\) un événement quelconque. Alors la famille \((P(B \cap A_i))_{i \in I}\) est sommable et $$ P(B) = \sum_{i \in I} P(B \cap A_i). $$ Chaque terme avec \(P(A_i) > 0\) se réécrit \(P(B \cap A_i) = P(B \mid A_i) \, P(A_i)\) ; les termes avec \(P(A_i) = 0\) vérifient \(P(B \cap A_i) = 0\) et ne contribuent pas. En restreignant la somme aux indices de masse strictement positive, on obtient donc la forme conditionnelle $$ P(B) = \sum_{i \,:\, P(A_i) > 0} P(B \mid A_i) \, P(A_i), $$ où chaque \(P(B \mid A_i)\) est défini.
Le système étant au plus dénombrable, on énumère \(I\) en une suite (un \(I\) fini est complété par des événements vides, ce qui ne change aucune somme puisque \(P(\varnothing) = 0\)) ; la somme de famille positive ci-dessous est alors invariante par énumération (rappelé de Familles sommables). 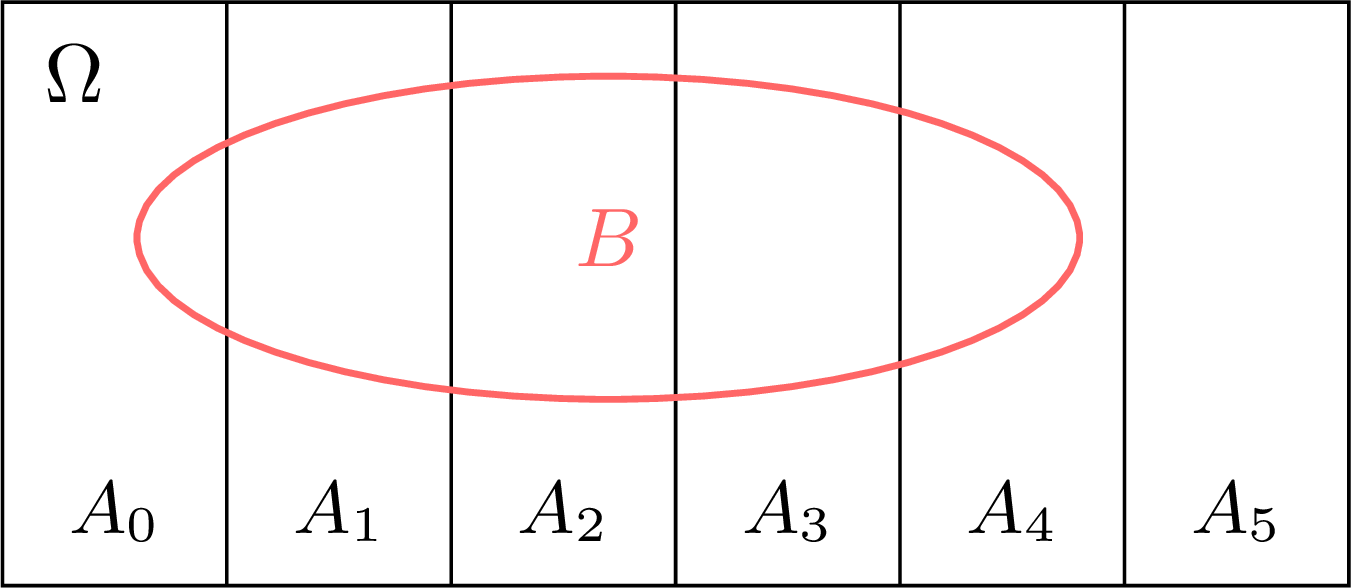
Enfin, lorsque \(P(A_i) > 0\) la forme produit donne \(P(B \cap A_i) = P(B \mid A_i) \, P(A_i)\), ce qui est la lecture conditionnelle annoncée de la formule.
- Cas complet. Ici \(\bigsqcup_{i \in I} A_i = \Omega\), donc \(B = B \cap \Omega = \bigsqcup_{i \in I} (B \cap A_i)\), réunion disjointe d'événements. Par \(\sigma\)-additivité, \(P(B) = \sum_{i \in I} P(B \cap A_i)\).
- Cas quasi-complet. Posons \(C = \bigsqcup_{i \in I} A_i\), donc \(P(C) = 1\). Alors \(B \setminus C \subset \overline{C}\) et \(P(\overline{C}) = 0\), donc \(P(B \setminus C) = 0\) par croissance, d'où \(P(B) = P(B \cap C)\). Or \(B \cap C = \bigsqcup_{i \in I} (B \cap A_i)\) ramène au cas complet : \(P(B) = P(B \cap C) = \sum_{i \in I} P(B \cap A_i)\).
Théorème — Formule de Bayes
Soit \((\Omega, \mathcal{A}, P)\) un espace probabilisé. - Pour deux événements \(A, B\) vérifiant \(P(A) > 0\) et \(P(B) > 0\), \(\ P(A \mid B) = \dfrac{P(A)}{P(B)} \, P(B \mid A)\).
- Soit \((A_i)_{i \in I}\) un système complet (ou quasi-complet) d'événements au plus dénombrable et \(B\) un événement vérifiant \(P(B) > 0\). Alors, pour tout indice \(k \in I\), $$ P(A_k \mid B) = \frac{P(B \cap A_k)}{\sum_{i \in I} P(B \cap A_i)}, $$ le dénominateur valant \(P(B) > 0\) par la formule des probabilités totales. Lorsque \(P(A_k) = 0\) le numérateur est \(0\), donc la formule donne correctement \(P(A_k \mid B) = 0\) ; lorsque \(P(A_k) > 0\), le numérateur vaut \(P(B \mid A_k) \, P(A_k)\).
Pour la forme à deux événements, la définition donne \(P(A \mid B) = P(A \cap B) / P(B)\) et \(P(B \mid A) = P(A \cap B) / P(A)\) ; éliminer \(P(A \cap B) = P(A) \, P(B \mid A)\) donne \(P(A \mid B) = P(A) \, P(B \mid A) / P(B)\).
Pour la forme avec système, la définition de la probabilité conditionnelle donne \(P(A_k \mid B) = P(B \cap A_k) / P(B)\), puisque \(P(B) > 0\). La formule des probabilités totales réécrit le dénominateur en \(P(B) = \sum_{i \in I} P(B \cap A_i)\). Lorsque \(P(A_k) > 0\), la forme produit donne \(P(B \cap A_k) = P(B \mid A_k) \, P(A_k)\) pour le numérateur.
Pour la forme avec système, la définition de la probabilité conditionnelle donne \(P(A_k \mid B) = P(B \cap A_k) / P(B)\), puisque \(P(B) > 0\). La formule des probabilités totales réécrit le dénominateur en \(P(B) = \sum_{i \in I} P(B \cap A_i)\). Lorsque \(P(A_k) > 0\), la forme produit donne \(P(B \cap A_k) = P(B \mid A_k) \, P(A_k)\) pour le numérateur.
Méthode — Modéliser une expérience par étapes avec un arbre
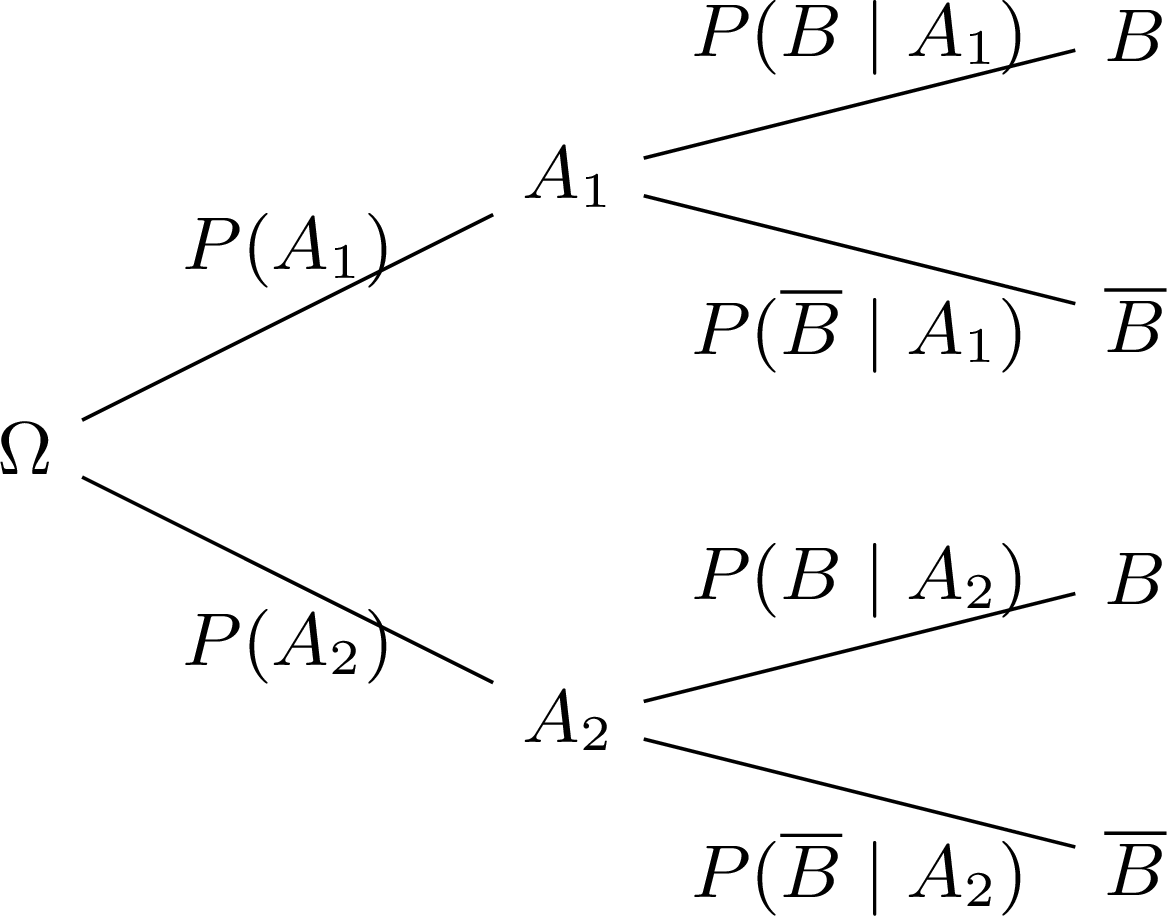
Lorsqu'une expérience se déroule par étapes, dessiner un arbre : chaque branche issue d'un n\oe ud porte une probabilité conditionnelle — définie seulement lorsque l'événement du n\oe ud est de probabilité strictement positive. Les branches issues d'un n\oe ud partitionnent l'événement de ce n\oe ud — elles forment un système complet relativement à lui, pas nécessairement un système complet de \(\Omega\) — de sorte que les probabilités conditionnelles portées par ces branches ont pour somme \(1\) ; c'est ce qui rend la formule des probabilités totales applicable en ce n\oe ud. - la formule des probabilités composées multiplie les probabilités le long d'une branche, de la racine à une feuille ;
- la formule des probabilités totales somme les probabilités des feuilles sur toutes les branches atteignant un événement donné ;
- la formule de Bayes remonte l'arbre — d'une probabilité a priori \(P(A_k)\) et des vraisemblances \(P(B \mid A_k)\) vers la probabilité a posteriori \(P(A_k \mid B)\).
Compétences à pratiquer
- Appliquer les formules des probabilités composées, totales et de Bayes
III.3
Indépendance d'événements
L'indépendance signifie que — lorsque \(P(A) > 0\), de sorte que le conditionnement est défini — conditionner par \(A\) n'apporte aucune information sur \(B\). La définition elle-même est la règle produit \(P(A \cap B) = P(A) \, P(B)\), qui ne requiert aucune positivité, et elle s'étend à une famille quelconque d'événements.
Définition — Indépendance d'événements
Soit \((\Omega, \mathcal{A}, P)\) un espace probabilisé. Deux événements \(A, B\) sont indépendants si \(P(A \cap B) = P(A) \, P(B)\). Une famille \((A_i)_{i \in I}\) d'événements est (mutuellement) indépendante si, pour toute partie finie non vide \(J \subset I\), $$ P\!\left( \bigcap_{j \in J} A_j \right) = \prod_{j \in J} P(A_j). $$ Proposition — Indépendance et conditionnement
Soient \(A, B\) des événements vérifiant \(P(A) > 0\). Alors \(A\) et \(B\) sont indépendants si et seulement si \(P(B \mid A) = P(B)\).
Comme \(P(A) > 0\), l'égalité \(P(B \mid A) = P(B)\) s'écrit \(P(A \cap B) / P(A) = P(B)\), c'est-à-dire \(P(A \cap B) = P(A) \, P(B)\) — exactement la définition de l'indépendance. Les deux énoncés sont donc équivalents.
Proposition — Indépendance et complémentaire
Si deux événements \(A, B\) sont indépendants, alors l'indépendance est préservée en complémentant l'un ou l'autre, ou les deux : \(A\) et \(\overline{B}\) sont indépendants, \(\overline{A}\) et \(B\) sont indépendants, et \(\overline{A}\) et \(\overline{B}\) sont indépendants.
Supposons \(A, B\) indépendants. Alors \(A = (A \cap B) \sqcup (A \cap \overline{B})\), donc $$ \begin{aligned} P(A \cap \overline{B}) &= P(A) - P(A \cap B) && \text{(additivité finie)}\\
&= P(A) - P(A) \, P(B) && \text{(indépendance de \(A, B\))}\\
&= P(A) \bigl( 1 - P(B) \bigr) = P(A) \, P(\overline{B}), \end{aligned} $$ donc \(A\) et \(\overline{B}\) sont indépendants. Le cas \(\overline{A}, B\) est symétrique, et appliquer deux fois le premier cas donne l'indépendance de \(\overline{A}\) et \(\overline{B}\).
Exemple — Deux à deux est plus faible que mutuelle
Sur \(\Omega = \{1, 2, 3, 4\}\) muni de la probabilité uniforme, prenons \(A = \{1, 2\}\), \(B = \{1, 3\}\), \(C = \{1, 4\}\). Chacun a pour probabilité \(1/2\), et chaque intersection deux à deux est le singleton \(\{1\}\) de probabilité \(1/4 = \tfrac12 \cdot \tfrac12\), donc \(A, B, C\) sont indépendants deux à deux. Pourtant \(A \cap B \cap C = \{1\}\) a pour probabilité \(1/4\), alors que \(P(A) \, P(B) \, P(C) = 1/8\). Donc \(A, B, C\) ne sont pas mutuellement indépendants : l'indépendance deux à deux n'implique pas l'indépendance mutuelle. Méthode — « Mutuelle » \(\ne\) « deux à deux », indépendant \(\ne\) incompatible
Deux confusions récurrentes : - pour établir l'indépendance mutuelle d'une famille, vérifier la règle produit sur toute partie finie non vide, pas seulement sur les paires — l'indépendance deux à deux est strictement plus faible ;
- indépendant et incompatible sont des notions distinctes — et en fait opposées : deux événements incompatibles \(A, B\) avec \(P(A) > 0\) et \(P(B) > 0\) vérifient \(P(A \cap B) = P(\varnothing) = 0 \ne P(A) \, P(B)\), donc ne sont jamais indépendants.
Compétences à pratiquer
- Démontrer l'indépendance d'événements
IV
Espaces probabilisés discrets
Le chapitre se clôt sur le cas le plus concret. Lorsque \(\Omega\) est au plus dénombrable et muni de la tribu pleine \(\mathcal{P}(\Omega)\) — de sorte que tout singleton est un événement — une probabilité n'est plus un objet abstrait : c'est la donnée des poids \(P(\{\omega\})\). Cette section rend cela précis et démontre la correspondance entre probabilités et distributions discrètes.
IV.1
Distributions discrètes et support
Lorsque \(\Omega\) est au plus dénombrable et que la tribu est \(\mathcal{P}(\Omega)\) tout entière — de sorte que tout singleton est un événement, cadre précisé dans la sous-section suivante — une probabilité est gouvernée par les poids \(P(\{\omega\})\). Réciproquement, se donner des poids positifs de masse totale \(1\) est une distribution discrète ; cette sous-section définit le versant distribution, et la suivante relie les deux.
Définition — Distribution discrète et support
Soit \(\Omega\) un ensemble — quelconque, non supposé dénombrable. Une distribution discrète sur \(\Omega\) est une famille \((p_\omega)_{\omega \in \Omega}\) de réels positifs (\(p_\omega \ge 0\), c'est-à-dire \(p_\omega \in \mathbb{R}^+ = [0, +\infty)\)) sommable avec \(\sum_{\omega \in \Omega} p_\omega = 1\). Son support est l'ensemble \(\{\omega \in \Omega \mid p_\omega \ne 0\}\). Distinguer soigneusement deux notions ici : le support d'une distribution est toujours au plus dénombrable (proposition suivante), tandis que l'univers \(\Omega\) ne l'est pas nécessairement — ce n'est que dans la sous-section suivante, pour un espace probabilisé discret, que \(\Omega\) lui-même est exigé au plus dénombrable. Proposition — Le support est au plus dénombrable
Le support d'une distribution discrète est au plus dénombrable.
Une distribution discrète est, par définition, une famille sommable ; le support d'une famille sommable est au plus dénombrable — résultat établi dans Familles sommables. Donc le support d'une distribution discrète est au plus dénombrable.
Exemple — Une distribution sur \(\mathbb{N}\)
Les poids \(p_n = \dfrac{1}{2^{n+1}}\) pour \(n \in \mathbb{N}\) forment une distribution discrète sur \(\mathbb{N}\) : ils sont positifs, et la série géométrique converge avec $$ \sum_{n = 0}^{+\infty} \frac{1}{2^{n+1}} = \frac{1}{2} \cdot \frac{1}{1 - \tfrac12} = 1. $$ Son support est \(\mathbb{N}\) tout entier, puisqu'aucun poids n'est nul. Une distribution finie de Probabilités sur un univers fini est le cas particulier d'une distribution à support fini. Compétences à pratiquer
- Identifier une distribution discrète
IV.2
La correspondance distribution–probabilité
Sur un \(\Omega\) au plus dénombrable muni de la tribu \(\mathcal{P}(\Omega)\), probabilités et distributions discrètes sont la même donnée — le résultat phare de la section. La construction \(P(A) = \sum_{\omega \in A} p_\omega\) bâtit une probabilité à partir d'une distribution pour \(\Omega\) quelconque ; l'hypothèse supplémentaire « \(\Omega\) au plus dénombrable » est ce qui en fait une bijection sur toutes les probabilités.
Définition — Espace probabilisé discret
Un espace probabilisé discret est un espace probabilisé \((\Omega, \mathcal{P}(\Omega), P)\) dont l'univers \(\Omega\) est au plus dénombrable et dont la tribu est l'ensemble des parties \(\mathcal{P}(\Omega)\) tout entier. Théorème — Correspondance distribution–probabilité
Soit \(\Omega\) un ensemble. - (a) Construction (\(\Omega\) quelconque). Toute distribution discrète \((p_\omega)_{\omega \in \Omega}\) définit une probabilité \(P\) sur \((\Omega, \mathcal{P}(\Omega))\) par \(P(A) = \sum_{\omega \in A} p_\omega\), et elle vérifie \(P(\{\omega\}) = p_\omega\) pour tout \(\omega\). (Cette construction vaut pour un \(\Omega\) quelconque ; l'espace obtenu est un espace probabilisé discret, au sens de la définition ci-dessus, exactement lorsque \(\Omega\) est lui-même au plus dénombrable — le cas de la partie (b).)
- (b) Bijection (\(\Omega\) au plus dénombrable). Lorsque \(\Omega\) est au plus dénombrable, l'application \(P \mapsto (P(\{\omega\}))_{\omega \in \Omega}\) est une bijection des probabilités sur \((\Omega, \mathcal{P}(\Omega))\) sur les distributions discrètes sur \(\Omega\), de réciproque la construction ci-dessus. Toute probabilité sur \((\Omega, \mathcal{P}(\Omega))\) est donc la probabilité d'une unique distribution discrète.
- Construction. Soit \((p_\omega)\) une distribution discrète. Pour \(A \subset \Omega\), la famille \((p_\omega)_{\omega \in A}\) est une sous-famille d'une famille sommable, donc sommable, et \(0 \le P(A) = \sum_{\omega \in A} p_\omega \le \sum_{\omega \in \Omega} p_\omega = 1\). Ainsi \(P(\Omega) = 1\), et \(P(A) \in [0, 1]\). Pour une suite \((A_n)\) de parties deux à deux incompatibles, la sommation par paquets (rappelée de Familles sommables) sur la partition \(\bigsqcup_n A_n\) donne \(P\!\left( \bigsqcup_n A_n \right) = \sum_{\omega \in \bigsqcup_n A_n} p_\omega = \sum_n \sum_{\omega \in A_n} p_\omega = \sum_n P(A_n)\). Donc \(P\) est une probabilité, et \(P(\{\omega\}) = p_\omega\) puisque le singleton \(\{\omega\}\) ne contribue que par \(p_\omega\). Cela n'utilise aucune dénombrabilité de \(\Omega\) — le support de \((p_\omega)\) est au plus dénombrable de toute façon.
- Bijection. Supposons \(\Omega\) au plus dénombrable. Étant donné une probabilité \(P\) sur \((\Omega, \mathcal{P}(\Omega))\), posons \(p_\omega = P(\{\omega\})\). La famille \((\{\omega\})_{\omega \in \Omega}\) est un système complet d'événements au plus dénombrable, donc par la proposition sur la masse totale \((p_\omega)\) est sommable avec \(\sum_\omega p_\omega = 1\) : c'est une distribution discrète. Réciproquement, la construction envoie une distribution sur une probabilité. Ces deux applications sont réciproques l'une de l'autre. Partant de \(P\) : la construction la reconstitue, car pour tout \(A\), \(A = \bigsqcup_{\omega \in A} \{\omega\}\) est une réunion disjointe au plus dénombrable, donc la \(\sigma\)-additivité impose \(P(A) = \sum_{\omega \in A} P(\{\omega\}) = \sum_{\omega \in A} p_\omega\). Partant d'une distribution \((p_\omega)\) : la partie (a) donne \(P(\{\omega\}) = p_\omega\) pour le \(P\) construit, donc l'application \(P \mapsto (P(\{\omega\}))_\omega\) retrouve la distribution initiale. Ainsi \(P \mapsto (P(\{\omega\}))_\omega\) est une bijection.
Méthode — Définir une probabilité par sa distribution
Pour mettre une probabilité sur un univers au plus dénombrable \(\Omega\) : - donner un poids positif \(p_\omega \ge 0\) à chaque \(\omega \in \Omega\) ;
- vérifier que la famille est sommable avec \(\sum_{\omega \in \Omega} p_\omega = 1\) ;
- la probabilité est alors \(P(A) = \sum_{\omega \in A} p_\omega\) pour tout \(A \subset \Omega\).
Exemple — Une probabilité sur \(\mathbb{N}\)
On prend les poids \(p_n = \dfrac{1}{2^{n+1}}\) sur \(\mathbb{N}\). Calculer la probabilité \(P(2\mathbb{N})\) de l'événement « le résultat est pair ».
Les poids \(p_n = 2^{-(n+1)}\) forment une distribution discrète sur \(\mathbb{N}\) (montré plus haut : une série géométrique convergente de somme \(1\)), donc par le théorème de correspondance ils définissent une unique probabilité \(P\) sur \((\mathbb{N}, \mathcal{P}(\mathbb{N}))\), donnée par \(P(A) = \sum_{n \in A} p_n\). Les entiers pairs sont \(2\mathbb{N} = \{2k \mid k \in \mathbb{N}\}\), donc $$ \begin{aligned} P(2\mathbb{N}) &= \sum_{k = 0}^{+\infty} p_{2k} = \sum_{k = 0}^{+\infty} \frac{1}{2^{2k+1}} && \text{(définition de \(P\))}\\
&= \frac{1}{2} \sum_{k = 0}^{+\infty} \frac{1}{4^{k}} = \frac{1}{2} \cdot \frac{1}{1 - \tfrac14} && \text{(série géométrique)}\\
&= \frac{1}{2} \cdot \frac{4}{3} = \frac{2}{3}. \end{aligned} $$ Donc le résultat est pair avec probabilité \(2/3\).
Un contraste avec le cas fini clôt le chapitre. Sur un univers fini, la probabilité uniforme donne à tout événement élémentaire le même poids. Sur un \(\Omega\) infini dénombrable c'est impossible : un poids constant \(p_\omega = c\) a pour masse totale \(\sum_{\omega \in \Omega} c\), égale à \(0\) si \(c = 0\) et à \(+\infty\) si \(c > 0\) — jamais \(1\). Il n'existe pas de probabilité uniforme sur un univers infini dénombrable.
Pour aller plus loin
Le programme PC s'arrête ici. Les extensions MP (cadres plus abstraits, modes de convergence supplémentaires, espérance conditionnelle) sont signalées mais non exigibles au niveau PC.
Compétences à pratiquer
- Définir une probabilité par sa distribution
V
Pour aller plus loin
Compétences à pratiquer
- Problèmes de synthèse
Aller à la section